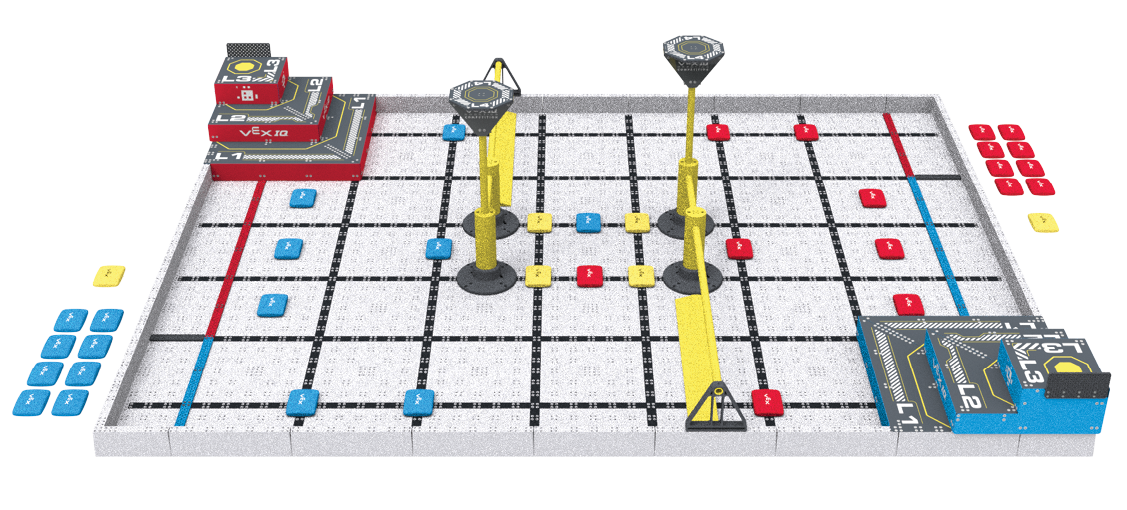
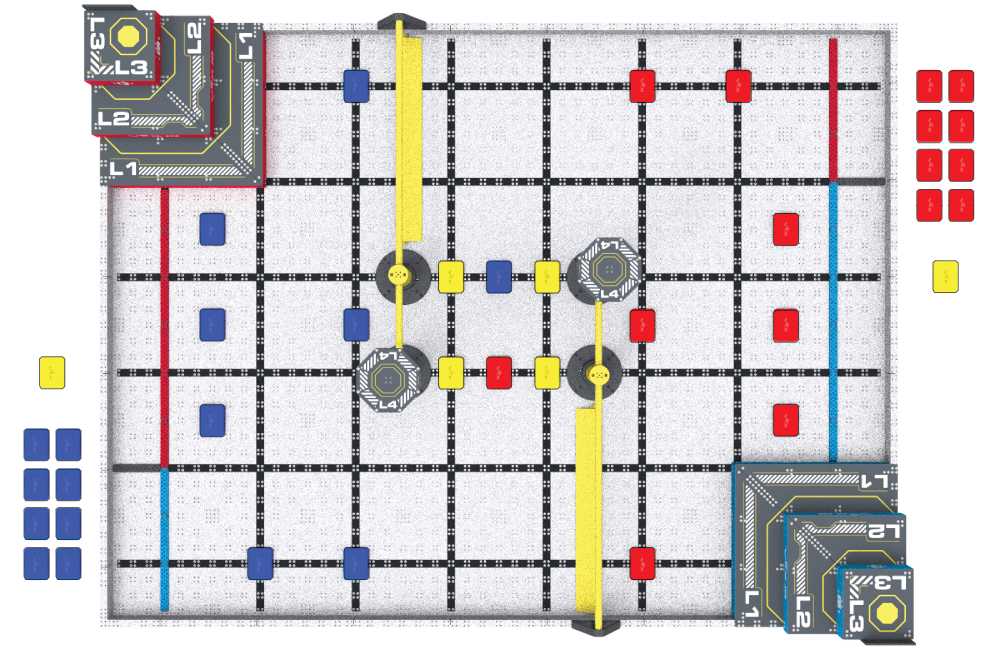
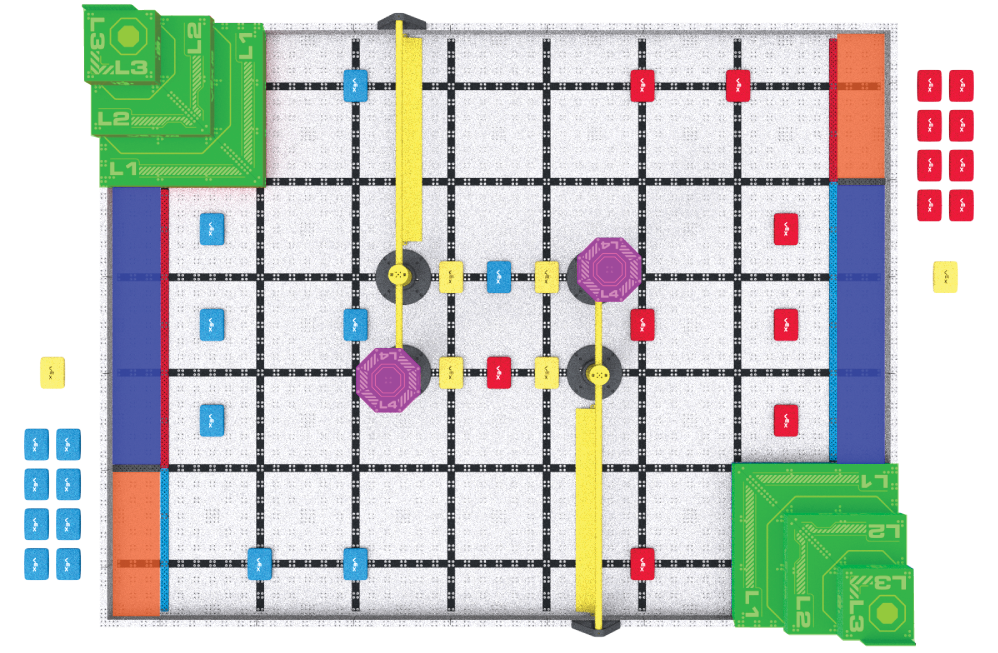
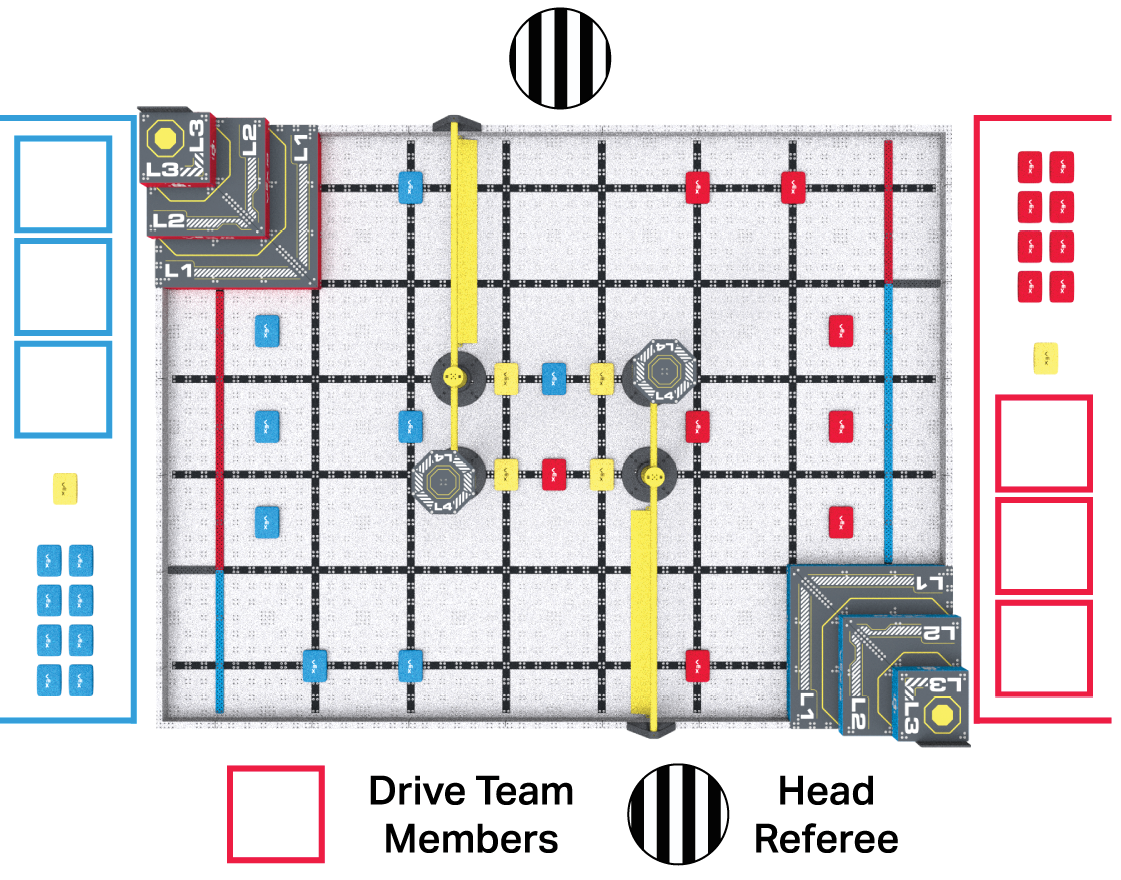
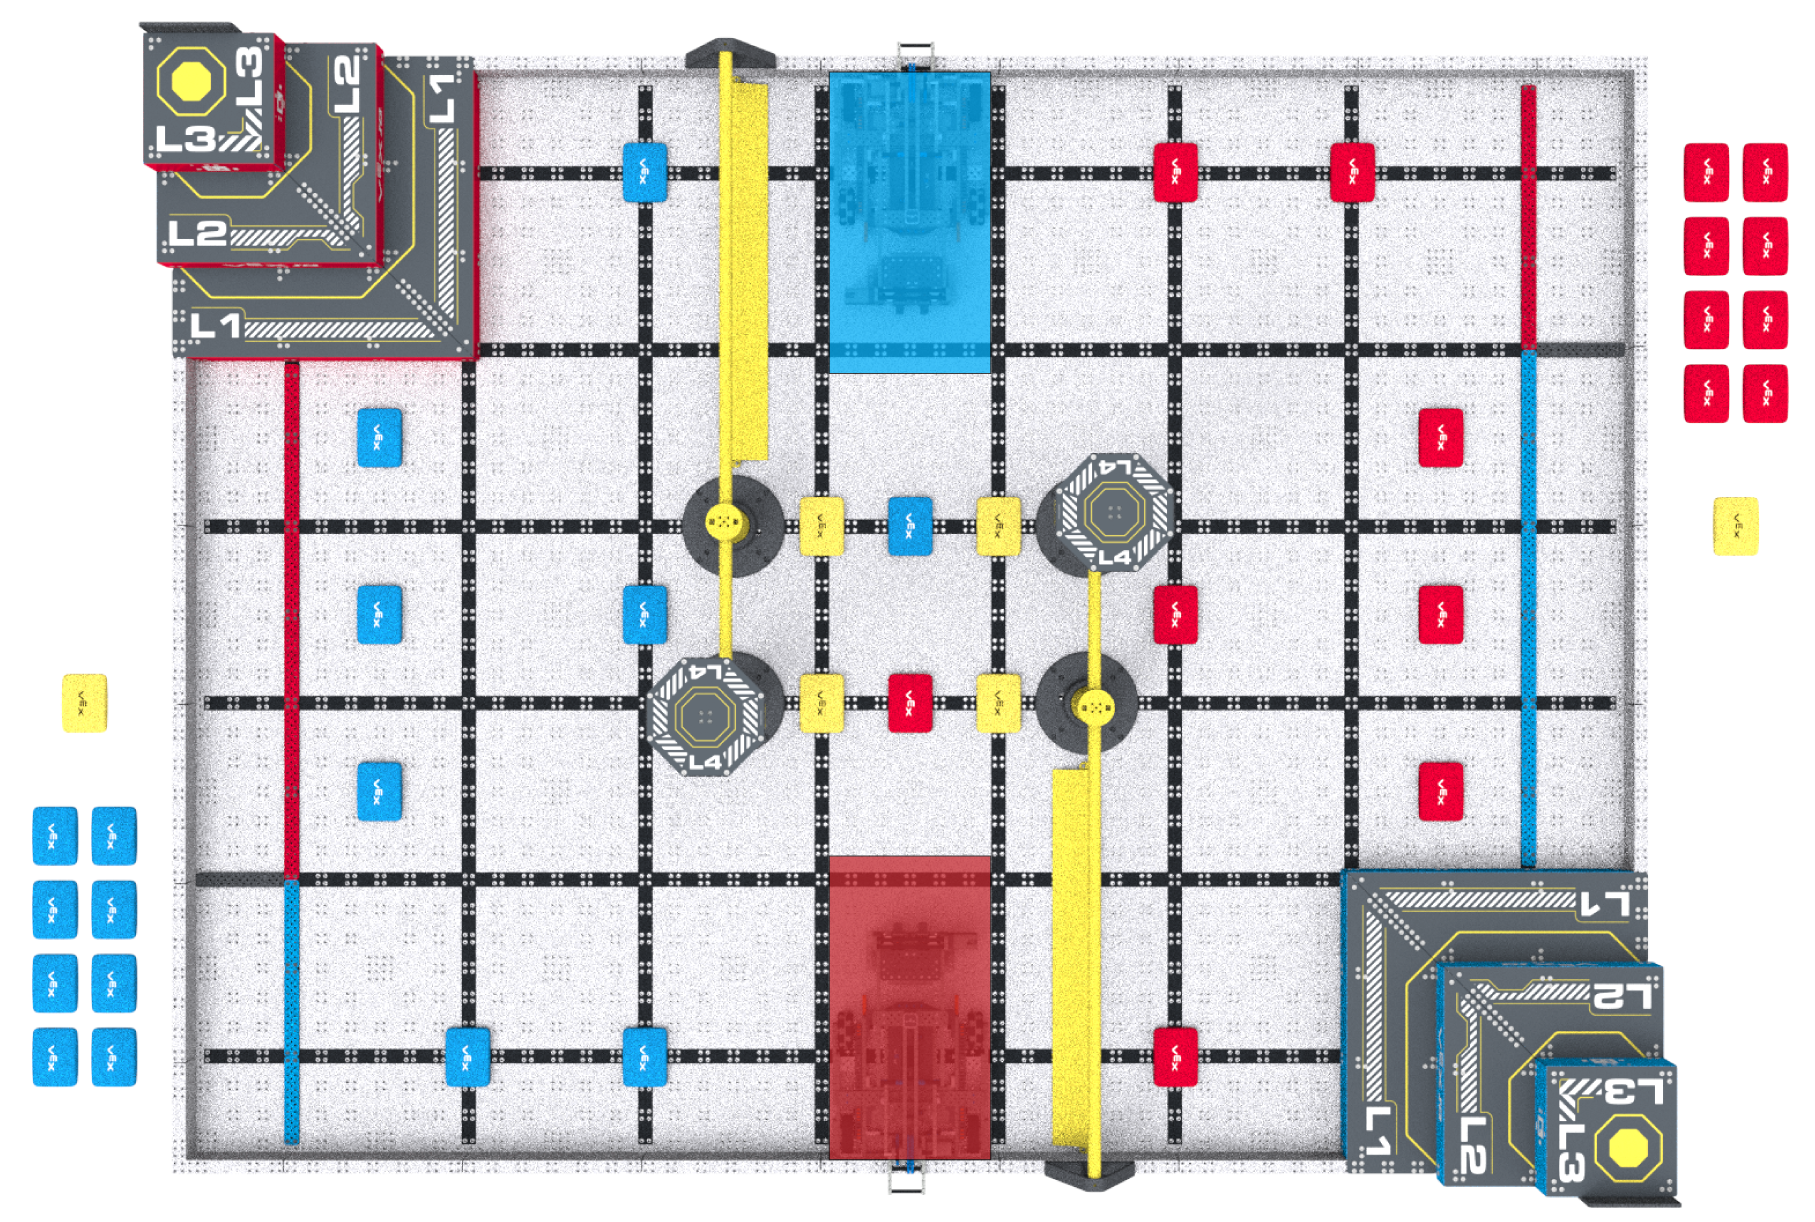
VEX IQ Robotics Competition Level Up is played on a 6’x8’ rectangular Field, set up as illustrated in the figures throughout this game manual.
The primary objective of the game is to score Bean Bags into Goals. Higher Goals earn more points. A Robot can only carry one Bean Bag at a time, and most Bean Bags have to travel across the entire Field to reach their Goals. Teams have to decide whether to drive a long path or design their Robot to fit through the narrow shortcuts on the Field.
Teams may also compete in Robot Skills Matches, where one Robot tries to score as many points as possible with a slightly different set of rules. See Section 3 for more information.
Wij als Game Design Committee willen uitleggen hoe dit spel is ontworpen en hoe we verwachten dat het gespeeld wordt. We zullen ook aspecten van het spel aanstippen die we gedurende het seizoen zullen bekijken, voor het geval er veranderingen nodig zijn.
Dit gedeelte is geen lijst met regels. Dit is bedoeld om je te helpen begrijpen waar het spel over gaat en wat wij als ontwerpers voor ogen hadden.
Level Up is een spel waarbij Robots steeds opnieuw over het veld bewegen om te scoren. Je kunt maar één Zitzak tegelijk verplaatsen. Daarom zullen Teams vaak moeten scoren en snel moeten bewegen. Het spel beloont Robots die acties kunnen herhalen en een plan kunnen volgen.
Navigatie en routekeuze
Het veld is ontworpen om Teams keuzes te geven over hoe hun Robot beweegt.
Sommige paden zijn langer, maar opener en gemakkelijker te gebruiken. Andere paden zijn korter, maar smaller en moeilijker begaanbaar. Teams moeten beslissen welk pad het beste werkt voor hun Robot.
Afwegingen bij het ontwerp van robots
De manier waarop je Robot is gebouwd, heeft invloed op hoe hij zich op het veld beweegt.
Kleinere Robots kunnen mogelijk gebruikmaken van snelkoppelingen. Grotere Robots zijn mogelijk stabieler of gemakkelijker te besturen. Teams zullen keuzes moeten maken over wat het belangrijkst is voor hun ontwerp.
Er bestaat niet één “beste” ontwerp. Verschillende Robots kunnen op verschillende manieren succesvol zijn.
Scorestrategie
Er zijn Doelen met verschillende hoogtes en puntwaarden op het Level Up-veld. Dit geeft Teams keuzes over hoe ze met hun partner willen samenwerken en punten willen scoren.
Sommige Teams kunnen proberen elke keer meer punten te scoren. Anderen richten zich wellicht op sneller scoren. De beste strategieën zorgen voor een balans tussen het aantal punten dat je scoort, hoe snel je scoort en hoe vaak je Robot de actie kan herhalen.
Toewijding aan teams
De Commissie Spelontwerp zal tijdens het seizoen kijken hoe Wedstrijden gespeeld worden. We willen ervoor zorgen dat het spel leuk, eerlijk en interessant blijft!
Indien nodig kunnen we aanpassingen doorvoeren om de focus te houden op beweging, scoren en teamwork.
<SC1>Alle scorestatussen worden geëvalueerd nadat de wedstrijd is afgelopen, zodra alle Scoreobjecten, Veldelementen en Robots op het Veld tot rust zijn gekomen. Zie regel GG12 voor meer informatie en Violation details.
Scheidsrechters moeten zoveel mogelijk voorkomen dat ze Robots en/of Scoreobjecten aanraken of verplaatsen tijdens het beoordelen van de scorestatus. Als een object verplaatst moet worden om de status van een ander object te beoordelen, moet de status ervan door alle Teams en de Hoofdscheidsrechter worden vastgesteld en genoteerd of vastgelegd, voordat het wordt verplaatst.
<SC2>Alle scorestatussen worden visueel beoordeeld door een hoofdscheidsrechter, naar beste vermogen binnen de context van een gegeven Wedstrijd/evenement.
Scheidsrechters en ander evenementpersoneel mogen geen video’s of foto’s van de Wedstrijd bekijken. Zie T3.
<SC3> Een Zitzak wordt gescoord in een vloerdoel als deze aan alle volgende criteria voldoet.
Geen enkel deel van de Bean Bag komt in contact met een Robot.
De zitzak bevindt zich volledig binnen het vloerdoel (d.w.z. geen enkel deel van de zitzak steekt buiten de gedefinieerde grenzen van het volume van het vloerdoel uit).
De zitzak is geel, of heeft dezelfde kleur als de vloerdoel.
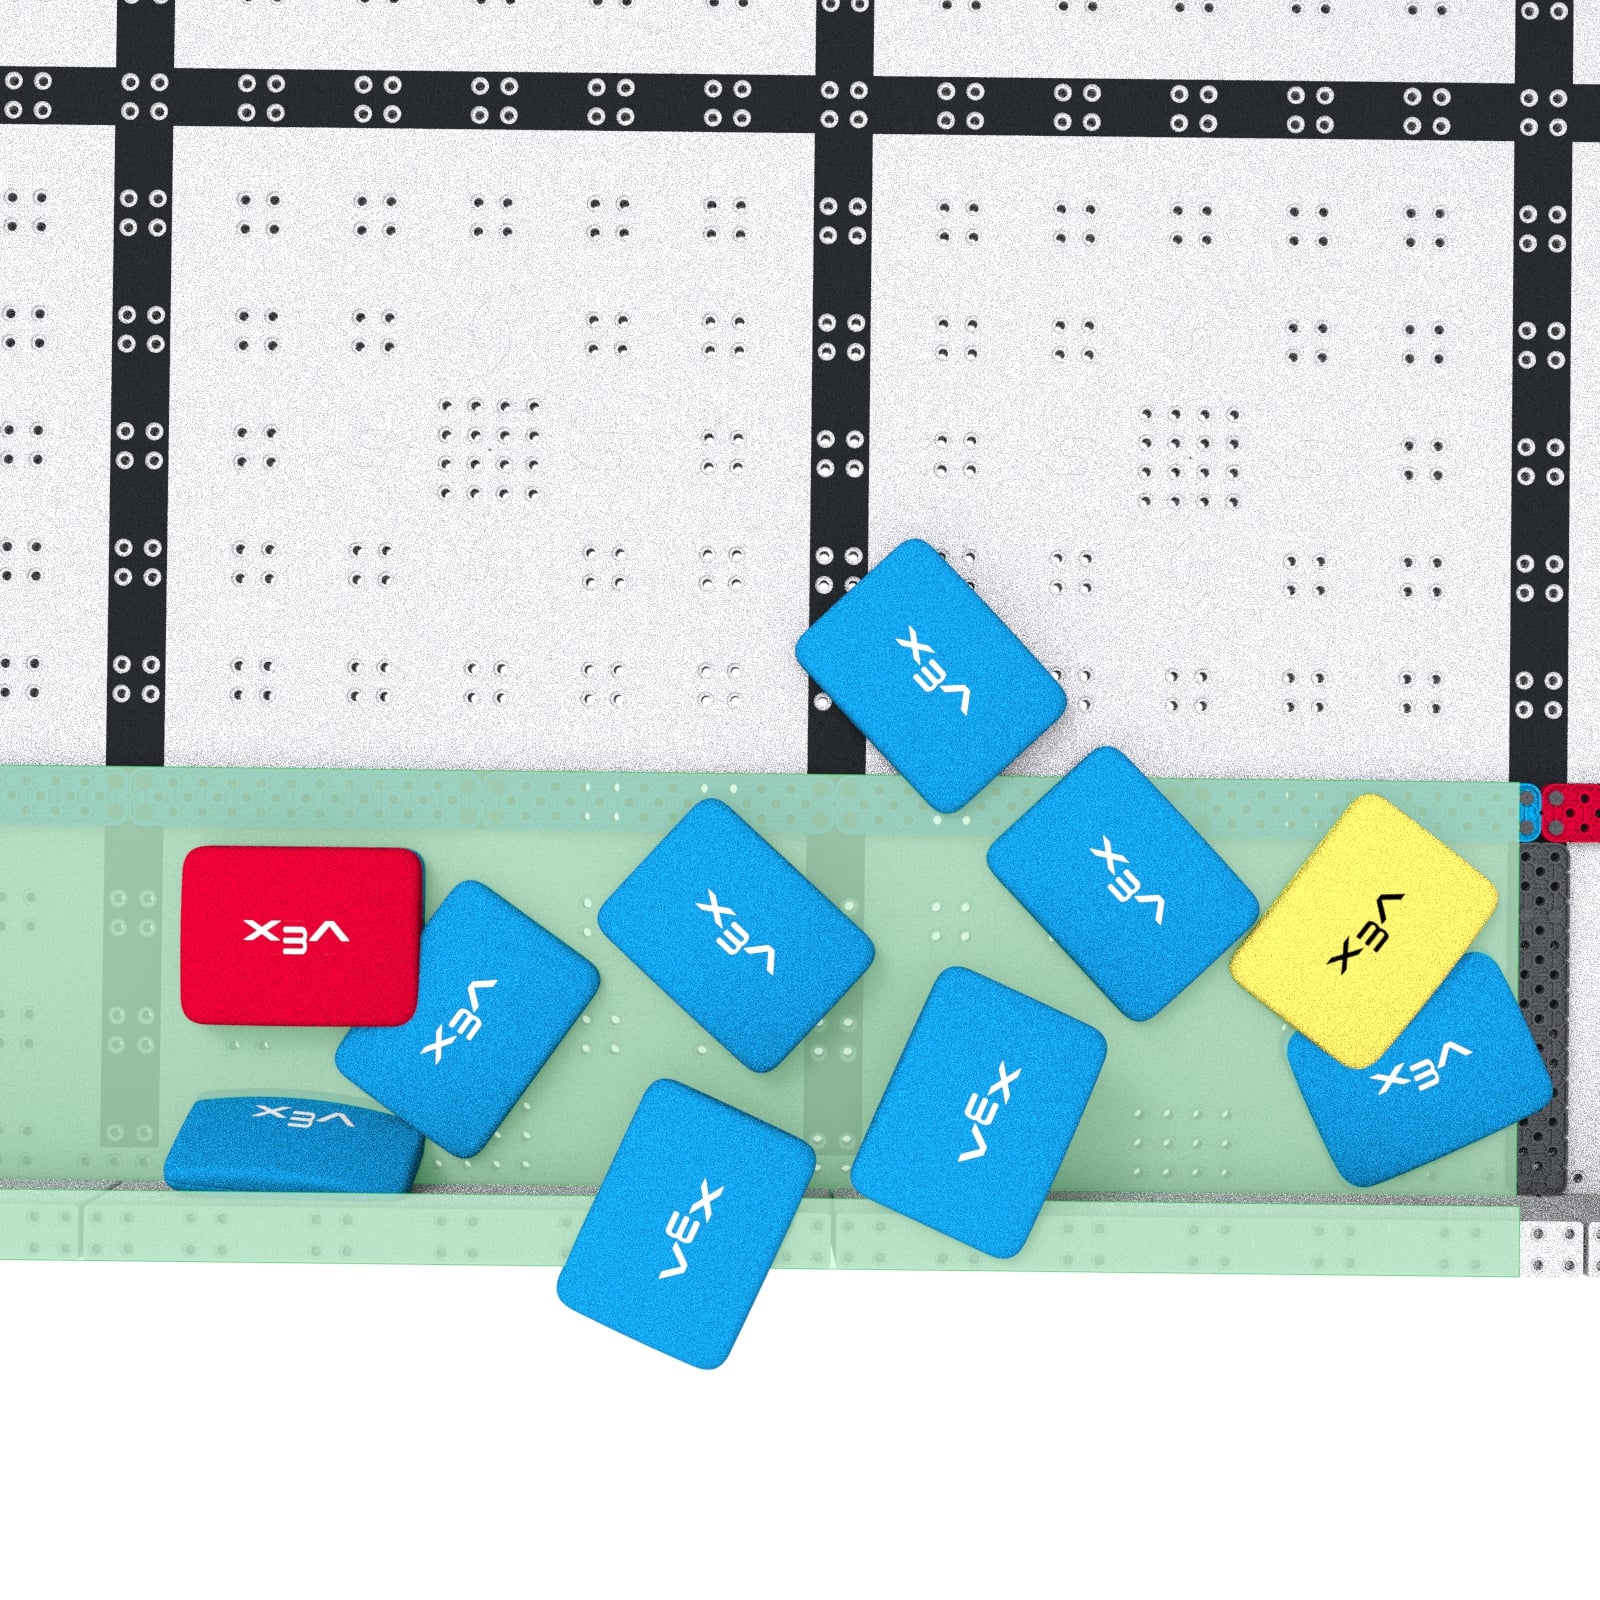
Afbeelding SC3-1:Zitzakken in het blauwe Vloerdoel.
De rode Bean Bag zou niet als gescoord worden beschouwd, omdat deze niet overeenkomt met de kleur van de Floor Goal. De gele Bean Bag zou als gescoord worden beschouwd, aangezien er in beide kleuren Floor Goal gescoord kan worden en hij zich volledig binnen de Floor Goal bevindt. De blauwe Bean Bags met vinkjes worden als gescoord beschouwd, omdat ze overeenkomen met de kleur van het Floor Goal en zich volledig binnen het Floor Goal bevinden. De blauwe Bean Bags met X’en worden niet als gescoord beschouwd, omdat delen van die Bean Bags buiten de grenzen van het Floor Goal uitsteken (d.w.z. ze bevinden zich niet volledig binnen het Floor Goal).
<SC4> Een Bean Bag wordt gescoord op een L1-, L2- of L3-doel als deze aan alle volgende criteria voldoet:
Geen enkel deel van de Bean Bag komt in contact met een Robot.
De Bean Bag staat in contact met het horizontale oppervlak dat het L1-, L2- of L3-doel definieert, of wordt direct of indirect ondersteund door een andere Bean Bag die in contact staat met dat horizontale oppervlak.
De Zitzak komt met niets buiten het Veld in contact.
De zitzak komt overeen met de kleur van het L1-, L2- of L3-doel, of de zitzak is geel.
Als een Bean Bag meetelt voor de score op meerdere niveaus (bijvoorbeeld in contact met L3 en tegelijkertijd ondersteund door een stapel Bean Bags in L2), dan zou deze alleen punten moeten krijgen voor het hogere niveau.
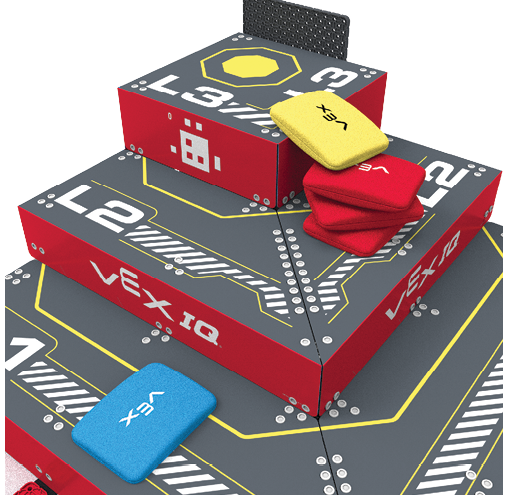
De blauwe Bean Bag zou niet als gescoord worden beschouwd, omdat deze niet overeenkomt met de kleur van het L1 Doel waarop hij rust.
De drie (3) rode Bean Bags zouden allemaal als gescoord op het L2 Doel worden beschouwd, omdat ze overeenkomen met de kleur van het Doel, en ze allemaal ofwel in contact staan met het L2 Doel ofwel worden ondersteund door een andere Bean Bag die in contact staat met het L2 Doel.
De gele Bean Bag raakt het L3 Doel aan en wordt ook ondersteund door een stapel Bean Bags op het L2 Doel. Dit betekent dat de gele Bean Bag wordt beschouwd als beoordeeld op meerdere niveaus (L2 en L3), in welk geval deze alleen punten zou moeten krijgen voor het hogere niveau (L3).
<SC5> Een Bean Bag wordt gescoord op een L4-doel als deze aan alle volgende criteria voldoet:
Geen enkel deel van de Bean Bag komt in contact met een Robot.
De Bean Bag staat in contact met het horizontale oppervlak dat het L4 Doel definieert, of wordt direct of indirect ondersteund door een andere Bean Bag die in contact staat met dat horizontale oppervlak.
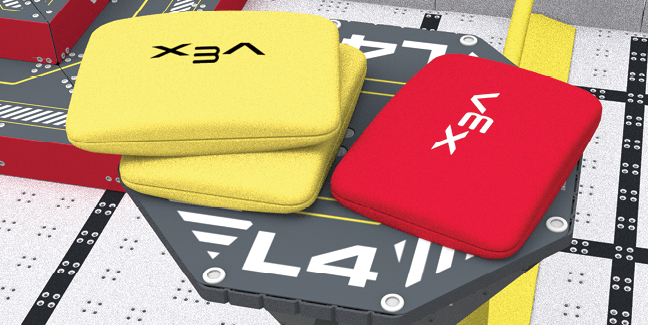
Beide gele Bean Bags zouden worden beschouwd als gescoord op het L4 Doel, omdat beide ofwel in contact zijn met het L4 Doel ofwel worden ondersteund door een andere Bean Bag die in contact is met het L4 Doel.
<SG1>Een wedstrijd starten. Aan het begin van een Wedstrijd, moet de Robot zo geplaatst worden dat deze aan alle volgende criteria voldoet:
Passen binnen een volume van 11 inch breed x 20 inch lang x 15 inch hoog (279 mm x 508 mm x 381 mm), zoals gecontroleerd tijdens de inspectie volgens R3.
Geplaatst binnen een van de startposities weergegeven in Figuur SG-1. Robots mogen de Wedstrijd niet beginnen in contact met andere Veldelementen dan de Vloer binnen deze startposities en de Veldomtrek, en mogen geen contact maken met andere Scoreobjecten dan de Voorladen.
Voor Teamwork Challenge Matches moet het Team dat vermeld staat als Team 1 (geprinte Match lijst), vermeld staat als rood Team (events.vex.com), of als eerste vermeld staat (VEXvia) zijn Robot plaatsen op de startpositie die een muur deelt met het blauwe Pyramid Goal.
Voor Teamwork Challenge Matches moet het Team dat vermeld staat als Team 2 (geprinte Match lijst), vermeld als blauw Team (events.vex.com), of vermeld als tweede (VEXvia) zijn Robot plaatsen op de startpositie die een muur deelt met het rode Pyramid Goal.
Volledig stilstaand (d.w.z. geen motoren of andere mechanismen in beweging) totdat de Match timer start. Het vooraf opladen van een pneumatisch systeem (bijvoorbeeld door de pneumatische pomp te laten draaien vóór de Match) is de enige toegestane uitzondering op deze regel.
De beginconfiguratie van de Robot aan het begin van een Match moet hetzelfde zijn als een Robot configuratie die gecontroleerd is tijdens de Robot inspectie.
overtredingsnotities:
De Match zal niet beginnen als aan een van de voorwaarden in deze regel niet is voldaan. Als een Robot niet tijdig aan deze voorwaarden kan voldoen, wordt de Robot uit het veld verwijderd en zijn de regels R2D en GG3 van toepassing totdat de situatie is gecorrigeerd. In de meeste gevallen zullen ze geen Diskwalificatie ontvangen, maar een Kleine Overtreding en mogen ze niet meedoen aan de Wedstrijd.
Afbeelding SG-1:Robots in legale startposities vóór de Wedstrijd (rood/blauw gemarkeerd).
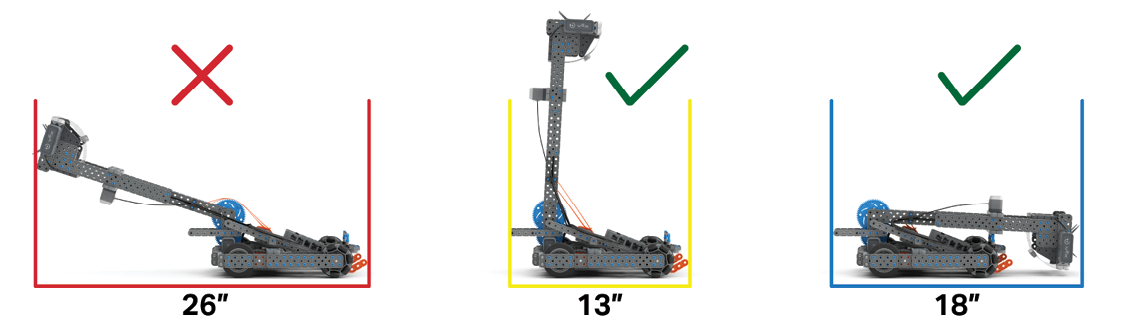
<SG2>Horizontale uitbreiding is beperkt. Zodra de Wedstrijd begint, kunnen Robots horizontaal uitbreiden tot een lengte van 24”. De Robot mag op geen enkel moment tijdens de Wedstrijd groter zijn dan 11”x24” (moet binnen een rechthoekig horizontaal oppervlak van 11”x24” passen).
Afbeelding SG2-1: Een demonstratie van hoe de grootte van de Robot horizontaal kan veranderen tijdens een verticale uitbreiding. De Robot helemaal links is verder dan 24” uitgestrekt en zou in Violation van SG2 zijn.
<SG3>Verticale uitbreiding is onbeperkt. Zodra de Wedstrijd begint, kunnen Robots verticaal uitbreiden tot voorbij de startgrootte van 15 inch, zonder enige beperking.
<SG4>Houd scoreobjecten in het veld.Scoreobjecten die het veld verlaten tijdens een wedstrijd worden niet teruggebracht naar het veld en kunnen niet opnieuw worden geïntroduceerd door de laders.
Als een Scoring Object van een Robot wordt verwijderd tijdens een GG10 interactie, wordt het beschouwd als “buiten het Veld” zodra het niet langer in contact is met Robots.
Een scoreobject dat bovenop de veldperimeter terechtkomt, wordt nog steeds beschouwd als binnen het veld tenzij het contact maakt met iets buiten het veld (bijv. vrijwilliger, teamlid, veldmonitor, enz.), en kan niet worden opgehaald door een teamlid of vrijwilliger.
Een Bean Bag die binnen de Pyramid Goal structuur terechtkomt, moet worden beschouwd als “buiten het Field.
<SG5>Elke robot krijgt één gele zitzak als voorlading. Voor aanvang van elke Wedstrijd moet elke Voorlading zo geplaatst worden dat deze aan alle volgende criteria voldoet:
<SG6>Een robot mag maximaal één (1) zitzak tegelijk bezitten of verplaatsen.Robots die Overtreden deze regel, moeten onmiddellijk alle Robot acties staken, behalve het proberen om de overtollige zitzak(ken) te verwijderen.
<SG7>Gebruik van de laadzone.Bean Bags mogen één voor één door de laadzone worden geladen tijdens de wedstrijd, en moeten aan alle volgende criteria voldoen.
De zitzak moet in contact staan met de vloer en volledig binnen de belastingszone (d.w.z. geen enkel deel van de zitzak mag buiten de gedefinieerde grenzen van de belastingszone uitsteken).
Een Robot mag geen contact maken met een Zitzak in de Laadzone als die Zitzak door een mens wordt aangeraakt.
Zodra een Bean Bag in een Laadzone is geplaatst en losgelaten, mag deze niet langer door een Lader worden aangeraakt, tenzij de Hoofdscheidsrechter vaststelt dat deze verkeerd is geladen en moet worden teruggehaald zoals beschreven in clausule F.
Als een Bean Bag onjuist wordt geladen (bijvoorbeeld terwijl een andere Bean Bag in contact is met de laadzone), moet deze door de lader worden teruggehaald en opnieuw worden geplaatst als de hoofdscheidsrechter de lader daartoe opdracht geeft.
Een geladenzitzak moet in een stationaire positie worden geplaatst en moet in contact blijven met de vloer nadat deze door de lader is losgelaten, totdat deze door een robot wordt aangeraakt.
Teams zijn verantwoordelijk voor hun eigen acties. Overtredingen waarbij een Loader en Robot van tegenovergestelde Teams betrokken zijn, worden aan beide Teams gegeven.
<S1>Blijf veilig, beschadig het veld niet. Als de werking van de Robot of de acties van het Team op enig moment als onveilig worden beschouwd of schade hebben toegebracht aan Veldelementen of Scoreobjecten, kan het betreffende Team naar goeddunken van de Hoofdscheidsrechter worden Uitgeschakeld en/of Gediskwalificeerd. De Robot moet opnieuw worden geïnspecteerd voordat hij het Veld weer mag overnemen.
Drive Team Members mogen op geen enkel moment het Field betreden, ook niet tijdens de voorbereidingen voor de Match.
<S2>Studenten moeten worden begeleid door een volwassene. Elke Student bij een VEX IQ Robotics Competition-evenement moet onder toezicht staan van een verantwoordelijke Volwassene. De Volwassene moet zich aan alle regels houden en ervoor zorgen dat hij/zij geen beleid schendt dat gericht is op de Student, maar moet gedurende de volledige duur van het evenement aanwezig zijn in geval van nood. Overtredingen van deze regel kunnen leiden tot verwijdering van het evenement en aanvullende sancties.
<S3>Elk lid van het studententeam moet een volledig ingevuld deelnemersvrijwaringsformulier hebben ingediend voor het evenement en het seizoen. Een StudentTeam lid kan niet deelnemen aan een evenement zonder een volledig ingevuld vrijwaringsformulier.
<G1>Deelnemers moeten de Gedragscode volgen. Alle aanwezigen op het evenement moeten zich houden aan de richtlijnen zoals uiteengezet in de Gedragscode.
overtredingsnotities:
Elke schending van G1 kan worden beschouwd als een ernstige schending en moet geval voor geval worden behandeld. Teams die het risico lopen op een G1Ernstige Overtreding vanwege meerdere respectloze of onbeschofte gedragingen, ontvangen doorgaans een “laatste waarschuwing”, hoewel de Hoofdscheidsrechter niet verplicht is er een te geven.
<G2>Deelnemers moeten het Student Centered Policy volgen. Alle aanwezigen bij het evenement moeten zich houden aan de richtlijnen zoals uiteengezet in het Student Centered Policy.
<G3>Gebruik je gezond verstand. Houd bij het lezen en toepassen van de verschillende regels in dit document in gedachten dat gezond verstand altijd van toepassing is in de VEX IQ Robotics Competition.
<G4>Studenten moeten voldoen aan de toelatingseisen van het Student Eligibility Policy. Alle Student deelnemers moeten voldoen aan de toelatingseisen zoals uiteengezet in het Student Eligibility Policy voor hun respectieve programma.
overtredingsnotities:
Teams waarvan wordt vermoed dat ze Overtreding van deze regel begaan, moeten worden gemeld aan de juryadviseur, Hoofdscheidsrechter of Evenementpartner voor nader onderzoek in samenwerking met VEX Robotics. Op basis van het onderzoek kan het Team worden uitgesloten van verdere Wedstrijden, kunnen hun Robotvaardigheidswedstrijd scores worden verwijderd en/of kan het team niet langer in aanmerking komen voor jury-awards.
Schendingen van deze regel zullen geval voor geval worden beoordeeld, zoals vermeld in G1 en G2.
<G5>Er is een verschil tussen het per ongeluk en opzettelijk overtreden van een Robot-regel. Elke Overtreding van Robot regels, per ongeluk of opzettelijk, zal ertoe leiden dat een Team niet kan spelen totdat ze de inspectie (volgens R2D) hebben doorstaan.
Teams die echter opzettelijk en/of bewust regels omzeilen of overtreden om een voordeelbehalen ten opzichte van hun concurrenten, de geest en de ethiek van de competitie.
Gebruikmaken van een communicatieapparaat in het Driver Station. Niet-hoofdtelefoonapparaten met uitgeschakelde communicatiefuncties (bijvoorbeeld een telefoon in vliegtuigmodus, een uitgeschakelde walkie-talkie, een slimme bril met uitgeschakelde communicatiefuncties) zijn toegestaan. Communicatiefuncties kunnen voor vertaalapps worden ingeschakeld tijdens discussies na Match.
Het is verboden om tijdens een Wedstrijd op een object te staan of te zitten, ongeacht of het Veld zich op de Vloer of verhoogd bevindt, behalve indien dit vereist is door een officieel goedgekeurd verzoek om aanpassing.
Het meenemen/gebruiken van extra materialen om de speluitdaging tijdens een Wedstrijd te vereenvoudigen (bijv. een apparaat om Scoreobjecten uit te lijnen of toe te voegen aan de Lader).
Om ervoor te zorgen dat Drive Team Members op de hoogte zijn van verbale oproepen tijdens een Match (als toepassing van de regels T1, G1, S1, en G3), mogen hoofdtelefoons met voeding, oordopjes, passieve oordopjes die zijn aangesloten op elektronische apparaten, of andere persoonlijke accessoires/apparaten die audio verzenden, niet worden gedragen/gebruikt in de Driver Station, behalve indien vereist door een officieel goedgekeurd verzoek om aanpassing.
Het Team dat als Team 1 op een geprinte Wedstrijd-lijst staat vermeld, als rood Team op events.vex.com staat vermeld, of als eerste in VEXvia staat vermeld, zal het rode Bestuurdersstation gebruiken en als rood Team deelnemen aan die Wedstrijd.
Het Team dat als Team 2 op een geprinte Wedstrijd-lijst staat vermeld, als blauw Team op events.vex.com staat vermeld, of als tweede in VEXvia staat vermeld, zal het blauwe Bestuurdersstation gebruiken en als het blauwe Team deelnemen aan die Wedstrijd.
Personen die geen leden van het rijteam zijn voor een wedstrijd kunnen tijdens die wedstrijd geen aanwijzingen, commando’s of advies geven aan de leden van het rijteam. Ze mogen gerust vrolijke, positieve aanmoediging geven, maar mogen het spel of de strategie van Match niet beïnvloeden.
<GG2>De robot van een team moet bij elke wedstrijd aanwezig zijn. De Robot van het Team moet zich in het Bestuurdersstation of op het Veld bevinden voor de Wedstrijd die aan het Team is toegewezen, zelfs als de Robot niet functioneel is. Als de Robot niet op het Veld aanwezig is gedurende de gehele duur van de Wedstrijd, wordt dat Team beschouwd als een “afwezige” en ontvangt het nul (0) punten. Het andere Team in de Alliantie zal nog steeds spelen en punten ontvangen voor de Wedstrijd.
<GG3>Robots op het veld moeten klaar zijn om te spelen. Wanneer een Team zijn Robot op het Veld plaatst, moet deze klaar zijn om te spelen (d.w.z. batterij opgeladen, binnen de startafmetingen vallen, enz.).
Robots moeten onmiddellijk op het Veld worden geplaatst. Herhaaldelijk niet-naleven hiervan kan resulteren in een Overtreding van G1 en/of verwijdering van de Robot uit de huidige Wedstrijd naar goeddunken van de Hoofdscheidsrechter.
Drive Team Members mogen op geen enkel moment tijdens de Match in het 3-dimensionale volume van de Field Perimeter reiken, behalve voor de hierboven beschreven acties. Regel S1 is van toepassing.
Transitief contact, zoals contact met de Veldomtrek waardoor de Veldomtrek contact maakt met Veldelementen of objecten binnen het Veld, kan worden beschouwd als een Schending van deze regel.
<GG5>Wedstrijdherhalingen zijn toegestaan, maar zeldzaam.Wedstrijd herhalingen (d.w.z. een Wedstrijd opnieuw spelen vanaf het begin) moeten worden goedgekeurd door zowel de Evenementpartner als de Hoofdscheidsrechter, en zullen alleen in de meest extreme omstandigheden worden toegekend. Hieronder volgen enkele voorbeelden die een Match herhaling rechtvaardigen (merk op dat dit geen uitputtende lijst is):
<GG7>Time-outs. Er zijn geen time-outs in
VEX IQ Robotics Competition Toernooien.
<GG8>Houd je robot bij elkaar.Robots mogen tijdens een Wedstrijd niet opzettelijk onderdelen losmaken of mechanismen op het Veld achterlaten.
Onderdelen die onbedoeld losraken van de Robot worden niet langer beschouwd als onderdeel van de Robot en kunnen ofwel op het Veld worden achtergelaten, ofwel worden verzameld door een Drive Team Member tijdens een Robot reset met behulp van GG10.
<GG9>Beschadig het veld niet. Interacties met Robot die het Veld of Veldelementen beschadigen, zijn verboden. Voor de toepassing van deze regel wordt “schade” gedefinieerd als alles wat reparatie vereist om de volgende Wedstrijd te kunnen beginnen, zoals het losraken van een deel van een Doel van het Veld.
overtredingsnotities:
In de meeste gevallen moet accidentele schade aan het veld slechts worden beschouwd als een kleine overtreding.
<GG10>Het hanteren van de robot tijdens de wedstrijd is onder bepaalde omstandigheden toegestaan. Als een Robot volledig buiten het speelveld Field komt, vast komt te zitten, omvalt of anderszins hulp nodig heeft, mogen de Drive Team Members hun Robot terughalen en opnieuw starten met toestemming van de Head Referee. Om dit te doen, moet het Team het volgende doen:
Geef de scheidsrechter een signaal door de VEX IQ-controller op de grond te leggen. De Hoofdscheidsrechter kan de Bestuurder vragen het probleem te demonstreren met behulp van de Robot controller voordat hij de Robot reset goedkeurt (bijvoorbeeld door te bevestigen dat de Robot kapot, onbestuurbaar of vastgelopen is op een obstakel) als het probleem met de Robot niet duidelijk is.
Alle Scoring Objects die door de Robot worden bestuurd tijdens het hanteren, moeten uit het Field worden verwijderd, worden niet teruggeplaatst in het Field en kunnen niet opnieuw worden geïntroduceerd door de Loaders. Er mogen geen andere scoreobjecten worden aangepast.
In de context van deze regel impliceert “gecontroleerd” dat de Robot het Scoreobject manipuleerde en het niet alleen maar aanraakte. Als bijvoorbeeld het scoreobject met de robot meebeweegt, hetzij verticaal, hetzij draaiend, dan bestuurt de robot dat scoreobject.
De Robot moet teruggeplaatst worden in een legale positie die voldoet aan de criteria vermeld in clausules a, b, c en d van SG1. Als er Scoring Objects zijn die voorkomen dat de Robot op een legale manier geplaatst kan worden, moeten ze van het Field verwijderd worden, worden ze niet teruggeplaatst in het Field en kunnen ze niet opnieuw door de Loaders geïntroduceerd worden. De Robot krijgt geen nieuwe Preload tijdens deze reset.
Het verwisselen van de ene set onderdelen voor de andere, of het toevoegen van nieuwe onderdelen aan een Robot midden in een Match tijdens een GG10 of RSC5 interactie wordt beschouwd als een Violation van de intentie en de geest van deze regel. Het repareren van een Robot, of het opnieuw bevestigen van onderdelen van de Robot die onbedoeld afbreken tijdens een Wedstrijd, is toegestaan.
Zoals beschreven in regel S1, mogen Studenten op geen enkel moment tijdens een Wedstrijd het Veld betreden. Als de Drive Team Members de Robot niet kunnen bereiken omdat de Robot zich in het midden van het Field bevindt, kunnen ze de Head Referee vragen om de Robot op te pakken en aan de Drive Team Members te geven, zodat deze volgens de bovenstaande voorwaarden geplaatst kan worden.
overtredingsnotities:
Deze regel is bedoeld om Teams in staat te stellen beschadigde Robots te repareren of hun Robots “uit de problemen te helpen”. Strategisch misbruik maken van deze regel kan worden beschouwd als een Kleine Overtreding of een Grote Overtreding naar het oordeel van de Hoofdscheidsrechter.
<GG11>De twee coureurs van een team wisselen halverwege de wedstrijd van controller. In een gegeven wedstrijd kunnen maximaal twee (2) coureurs in de coureurspost per team aanwezig zijn. De twee Drivers moeten hun controller wisselen tussen de vijfendertig seconden (0:35 op de Match timer) en de vijfentwintig seconden (0:25 op de Match timer) die nog resteren in de Match.
Geen Bestuurder mag een Robot langer dan vijfendertig (35) seconden bedienen.
De tweede Driver mag de bedieningselementen van zijn Team niet aanraken totdat de controller aan hem is doorgegeven.
Zodra de controller is doorgegeven, mag de eerste Driver de bedieningselementen van zijn Team niet meer aanraken.
Voor aandrijfteams bestaande uit twee of drie leden kan elk Aandrijfteamlid dat niet actief de Robot bedient, fungeren als Lader.
Voor rijteams die slechts uit één lid bestaan, mag de Bestuurder tegelijkertijd de Robot bedienen en als Lader fungeren gedurende de eerste vijfendertig (35) seconden van de Wedstrijd, waarna de Robot moet stoppen met de bediening (zelfs met vooraf geschreven commando’s) voor de rest van de Wedstrijd.
<GG12>Begin niet voordat de timer is afgelopen en stop met bewegen aan het einde van de wedstrijd. De input van de bestuurder en Robot mogen niet beginnen voordat de Wedstrijd timer start, en moeten stoppen aan het einde van de Wedstrijd, wanneer de timer 0:00 bereikt.
Alle punten die na een Wedstrijd worden gescoord doordat Robots blijven bewegen, tellen niet mee voor de score.
Een voorgeprogrammeerde routine die ervoor zorgt dat de beweging van Robot begint vóór de Match of doorgaat na het einde van de Match zou deze regel schenden.
<GG13>Een wedstrijd vroegtijdig beëindigen. Als een Alliantie een Kwalificatiewedstrijd of een Finalewedstrijd vroegtijdig wil beëindigen, moeten beide Teams de scheidsrechter een signaal geven door alle Robot-bewegingen te stoppen en hun controllers op de grond te plaatsen. De scheidsrechter zal vervolgens aan de Teams signaleren dat de Wedstrijd voorbij is en zal beginnen met het optellen van de score. Als de Wedstrijd een tiebreaker Finale Wedstrijd is voor de eerste plaats, dan wordt ook de Eindtijd Wedstrijd geregistreerd (zie T14B).
<GG14>Leden van het Drive Team mogen direct na een wedstrijd in beroep gaan tegen de beslissing van de Hoofdscheidsrechter. Als Leden van het Drive Team een score of beslissing willen betwisten, moeten ze in de Driver Station blijven totdat de Hoofdscheidsrechter met hen spreekt. De Hoofdscheidsrechter kan er vervolgens voor kiezen om met de Leden van het Drive Team op een andere locatie en/of op een later tijdstip af te spreken, zodat de Hoofdscheidsrechter tijd heeft om materiaal of hulpmiddelen te raadplegen die kunnen helpen bij de beslissing. Zodra de Hoofdscheidsrechter aankondigt dat zijn beslissing definitief is, is de kwestie afgesloten en kunnen er geen verdere beroepen meer worden ingesteld (zie regel T1); het niet accepteren van deze definitieve beslissing kan worden beschouwd als een G1Overtreding.
Het is scheidsrechters niet toegestaan om foto- of video-opnamen Wedstrijd te bekijken bij het bepalen van een score of beslissing. Bij sommige evenementen is het Drive Team Members mogelijk ook verboden om foto- of video-opnames van Match te bekijken terwijl ze zich in de Driver Station bevinden; dit moet aan alle Teams worden meegedeeld voordat Matches beginnen.
Communicatie- en conflictoplossingsvaardigheden zijn een belangrijke levensvaardigheid die Studenten moeten oefenen en leren. Bij VEX IQ Robotics-wedstrijden verwachten we van Studenten dat ze op de juiste manier conflicten oplossen met behulp van de juiste commandostructuur. Schendingen van deze regel kunnen worden beschouwd als een Schending van G1.