<RSC1>In de meeste gevallen gelden de standaardregels. Alle regels uit de voorgaande secties zijn van toepassing op de Robotvaardigheidswedstrijden, tenzij in deze sectie anders is aangegeven.
Overtredingen van de regels<GG>,<SG>en<RSC> die plaatsvinden tijdens een Robotvaardigheidswedstrijd mogen alleen de uitkomst van die wedstrijd beïnvloeden en mogen niet worden meegenomen bij het bepalen of een Overtreding tijdens het evenement is herhaald.
<RSC2>Puntentelling Robotvaardigheidswedstrijden. Voor elke Robotvaardigheidswedstrijd krijgen Teams een score toegekend op basis van de standaard puntentellingsregels.
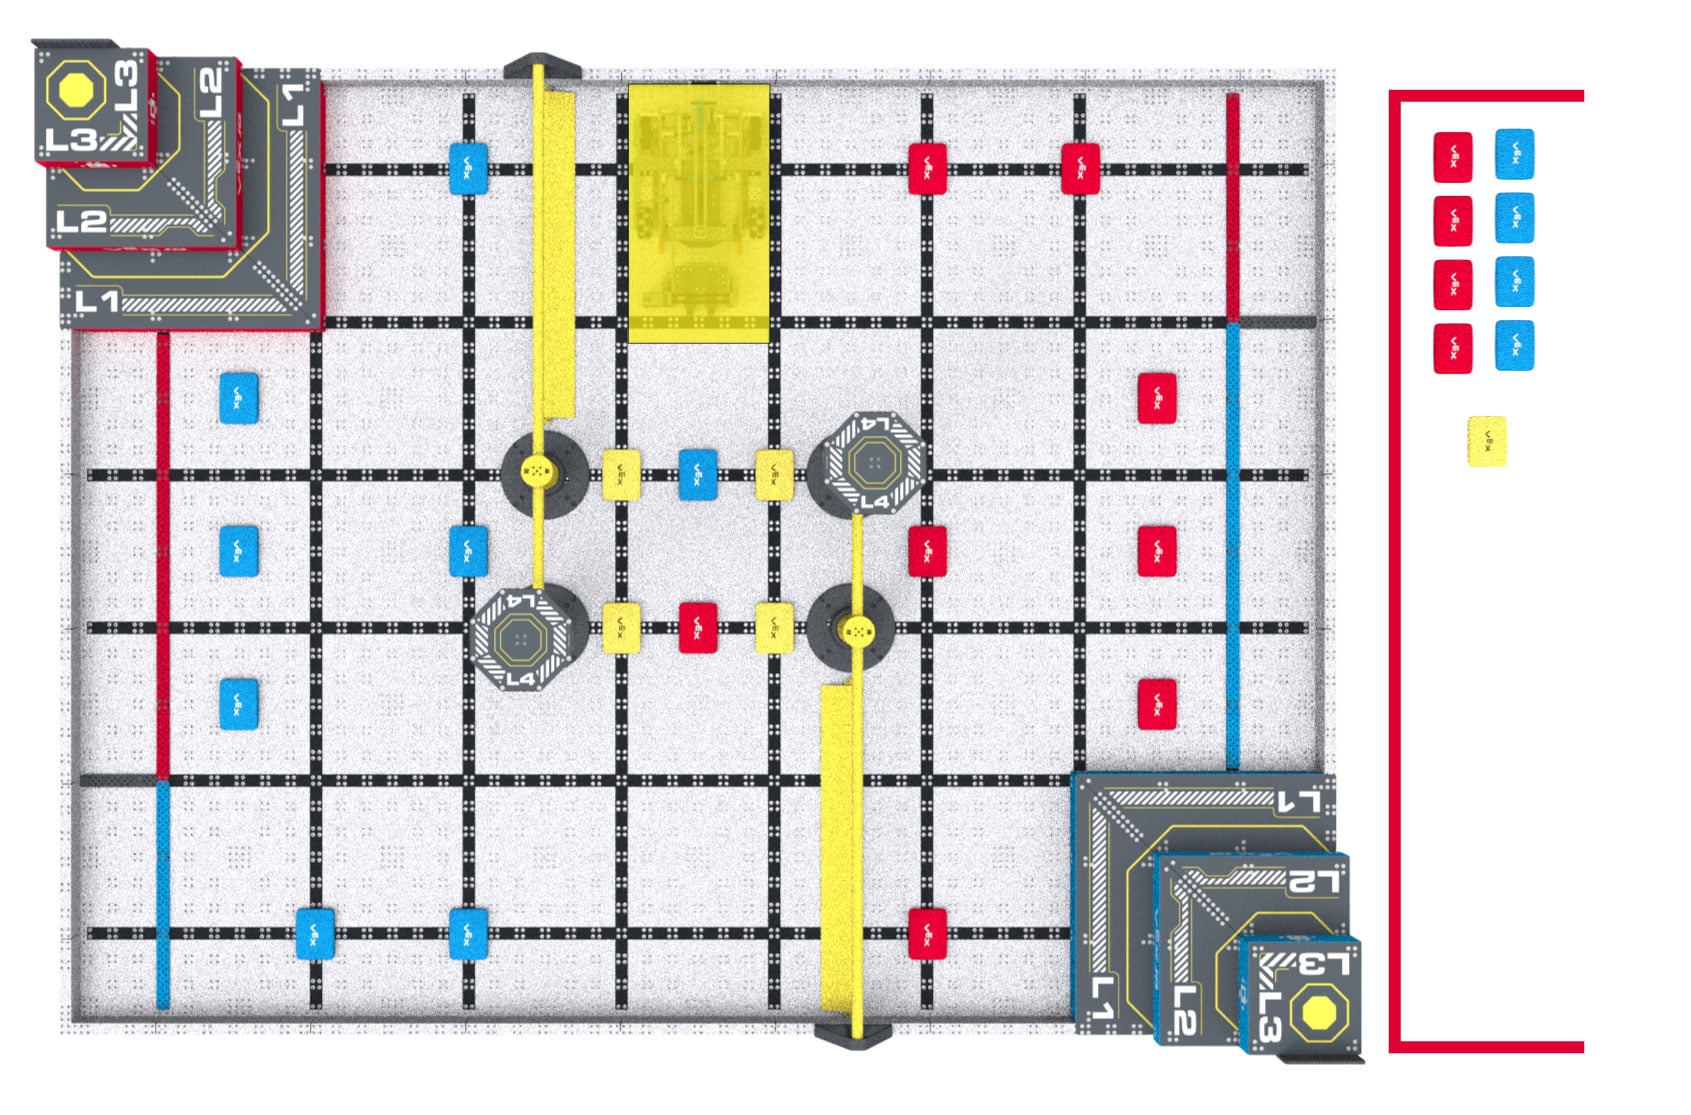
<RSC3>Robot- en veldopstelling voor robotvaardigheidswedstrijden. De Robot en Veld worden op dezelfde manier ingesteld als voor Teamworkwedstrijden, met de volgende aanpassingen:
De Robot moet aan het begin van de wedstrijd op de startpositie worden geplaatst die een muur deelt met het rode Piramidedoel en nadat de Robot is gereset volgens regel GG10 of RSC5.
Afbeelding RSC3-1: De veldindeling voor een VEX IQ Robotics Competition Level Up Robot Skills Match.
<RSC4>Verschillen tussen lader en bestuurder. Alle criteria vermeld in SG7 zijn van toepassing zoals beschreven (bijvoorbeeld: een lader kan geen scoreobject in een laadzone plaatsen als er al een scoreobject aanwezig is). Het laadproces wordt als volgt aangepast:
Bij het hanteren van de Robot, moet deze onmiddellijk teruggebracht worden naar een geldige startpositie. De Robot krijgt geen nieuw PreloadScoring Object tijdens deze reset.
Drive Team Members kunnen de Robot naar wens resetten of aanpassen vanuit deze positie, inclusief het indrukken van knoppen op de Robot hersenen of het activeren van sensoren.
Alle Scoring Objects die in het bezit zijn van de Robot tijdens het hanteren, moeten uit het Field worden verwijderd, worden niet teruggebracht naar het Field en kunnen niet opnieuw worden geïntroduceerd door de Loaders. Er mogen geen andere scoreobjecten worden verplaatst of aangepast.
Zoals beschreven in regel S1, mogen Studenten op geen enkel moment tijdens een wedstrijd het Veld betreden. Als de Drive Team Members de Robot niet kunnen bereiken omdat de Robot zich in het midden van het Field bevindt, kunnen ze de Head Referee vragen om de Robot op te pakken en aan de Drive Team Members te geven, zodat deze volgens de bovenstaande voorwaarden geplaatst kan worden.
<RSC6>Een wedstrijd voor autonome codeervaardigheden starten.Bestuurders moeten de routine van een Robotwedstrijd voor autonome codeervaardigheden starten door op een knop op het brein van de robot te drukken of handmatig een sensor te activeren. Omdat er geen overdracht van de VEX IQ Controller plaatsvindt, is er slechts één bestuurder nodig voor een Autonomous Coding Skills Match (hoewel Teams er desgewenst nog steeds twee kunnen hebben).
De sensorcalibratie vóór de wedstrijd wordt beschouwd als onderdeel van de standaard voorbereidingstijd vóór de wedstrijd (d.w.z. de tijd waarin het Team normaal gesproken de Robot zou inschakelen, alle mechanismen naar hun gewenste, legale startpositie zou verplaatsen, enz.).
Het is niet toegestaan om op een knop van de VEX IQ Controller te drukken om de routine te starten. Om verwarring te voorkomen, wordt Teams geadviseerd geen controllers mee te nemen naar Autonomous Coding Skills Matches.
<RSC7>Autonoom betekent “geen mensen.” Tijdens een Autonomous Coding Skills Match is het Drive Team Members niet toegestaan om bedieningselementen op hun VEX IQ Controller te activeren en mogen ze sensoren (inclusief de Vision Sensor) op geen enkele manier handmatig activeren, zelfs niet zonder ze aan te raken.
Teams mogen VEX IQ-controllers voor geen enkel doel gebruiken in Autonomous Coding Skills Matches, en wordt geadviseerd geen controllers mee te nemen naar het Veld. Als er tijdens een Autonomous Coding Skills Match een controller op het Veld staat, moet deze op de Vloer buiten het Veld worden geplaatst en onaangeroerd blijven tot na de wedstrijd.
<RSC8>Vaardigheden Stop Tijd. Als een Team hun Robotvaardigheden Wedstrijd vroegtijdig wil beëindigen, kunnen ze ervoor kiezen om een Vaardigheden Stop Tijd te registreren. Dit wordt gebruikt als tiebreaker voor de ranglijst van robotvaardigheden. Een Skills Stop Time heeft geen invloed op de score van een Team voor een gegeven Robot Skills Match. Coureurs en veldpersoneel moeten vóór de wedstrijd overeenstemming bereiken over het signaal dat gebruikt zal worden om de wedstrijd voortijdig te beëindigen.
Teams die van plan zijn een Skills Stop Time te proberen, moeten zich hiervoor aanmelden door mondeling te bevestigen bij de Scorekeeper Referee vóór de Robot Skills Match. Als er vóór aanvang van de wedstrijd geen melding wordt gedaan, dan verliest het Team de mogelijkheid om een Skills Stop Time voor die wedstrijd te registreren en krijgt het een standaard Skills Stop Time van 0.
In dit gesprek moet worden meegedeeld aan de Scheidsrechter welke coureur het stopsignaal zal geven. De wedstrijd kan alleen voortijdig worden beëindigd door een coureur die voor die wedstrijd is aangewezen.
Het afgesproken signaal om de wedstrijd te stoppen moet zowel verbaal als visueel zijn, bijvoorbeeld dat coureurs hun armen in een “X” kruisen terwijl ze “Stop!” zeggen, of hun VEX IQ-controller op de grond leggen terwijl ze “Klaar!” zeggen.
Het wordt aanbevolen dat de chauffeur de Scheidsrechter mondeling laat weten dat het Team de beoogde Skills Stop Time nadert, bijvoorbeeld door “3-2-1-stop” af te tellen.
Het moment waarop de wedstrijd vroegtijdig eindigt, wordt gedefinieerd als het moment waarop de Robot en Scoreobjecten tot stilstand zijn gekomen en de Bestuurder het overeengekomen visuele en auditieve signaal aan de Scheidsrechter geeft.
Als een Tournament Manager-display wordt gebruikt voor veldtijdregistratie, dan is de Skills Stop Time de tijd die op het display wordt weergegeven wanneer de wedstrijd voortijdig wordt beëindigd (d.w.z. in stappen van 1 seconde).
Als een handmatige timer wordt gebruikt die nauwkeuriger dan in stappen van 1 seconde aftelt naar 0, moet de tijd die op de timer wordt weergegeven naar boven worden afgerond naar de dichtstbijzijnde seconde. Als bijvoorbeeld de RobotUitgeschakeld is en de timer 25,2 seconden aangeeft, dan moet de Skills Stop Time worden geregistreerd als 26.