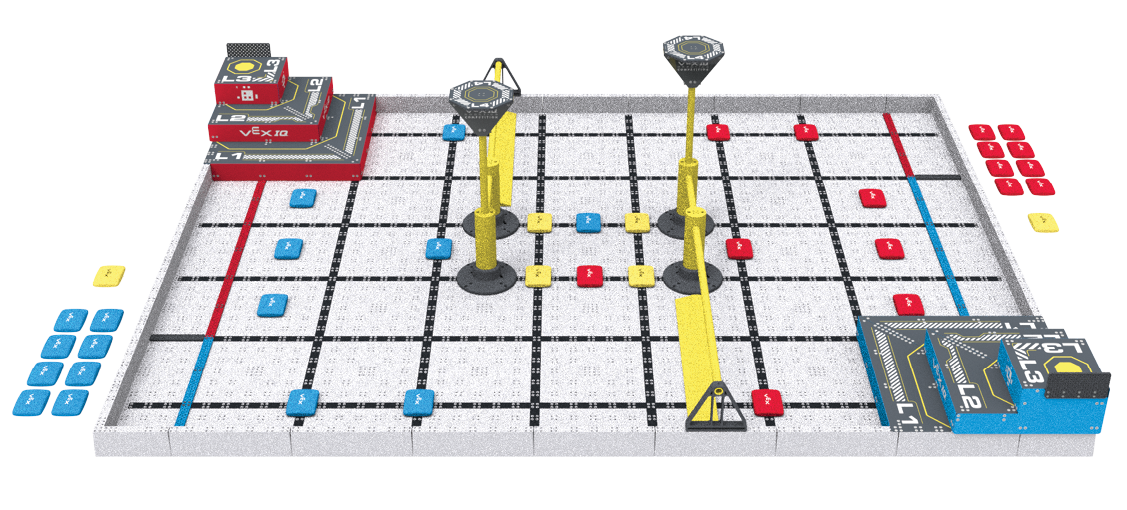
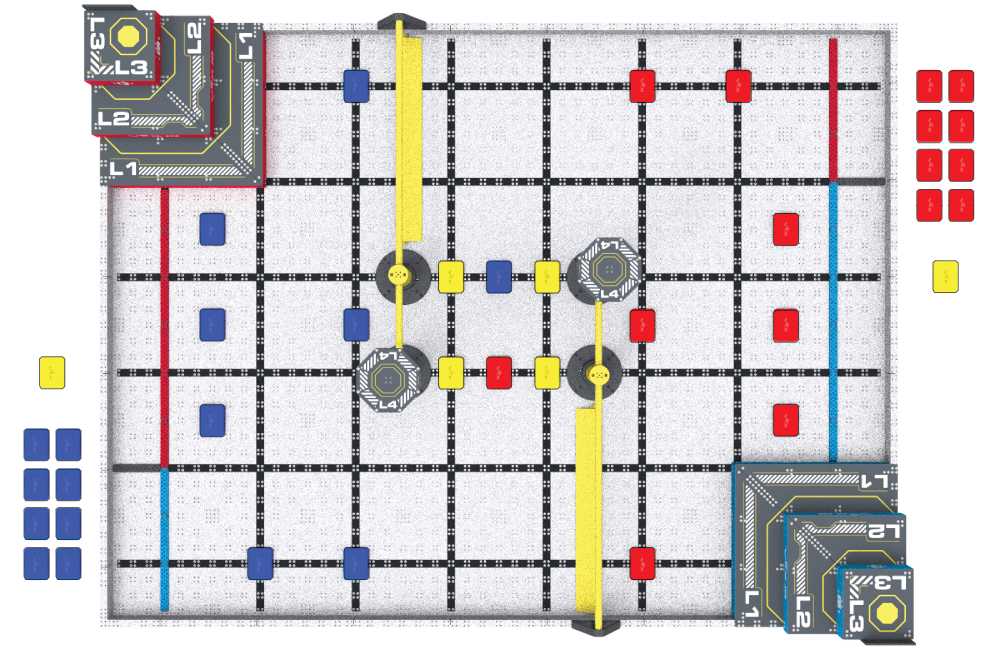
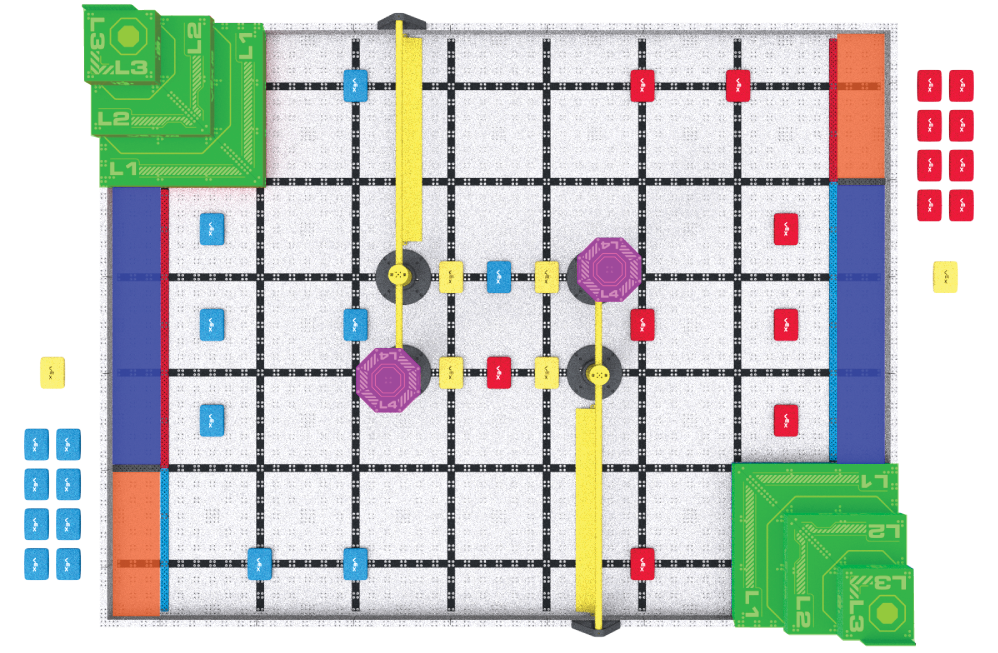
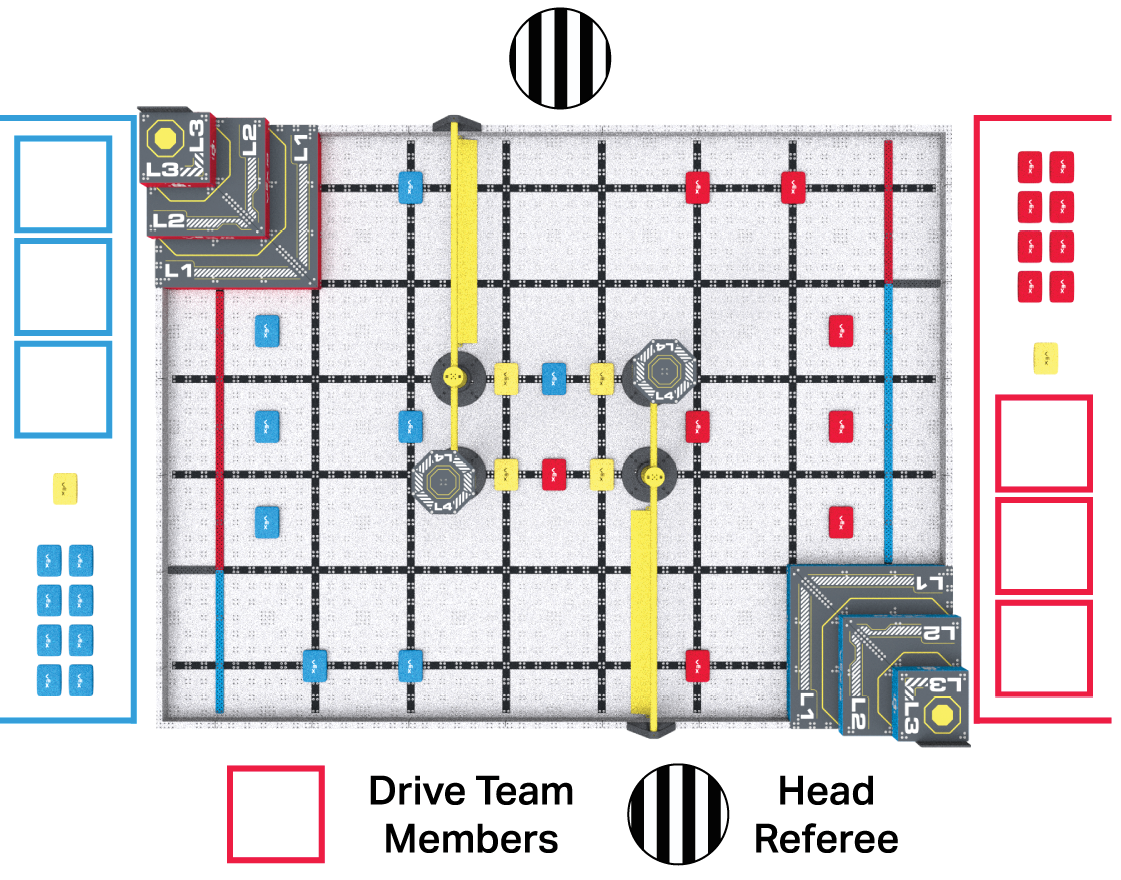
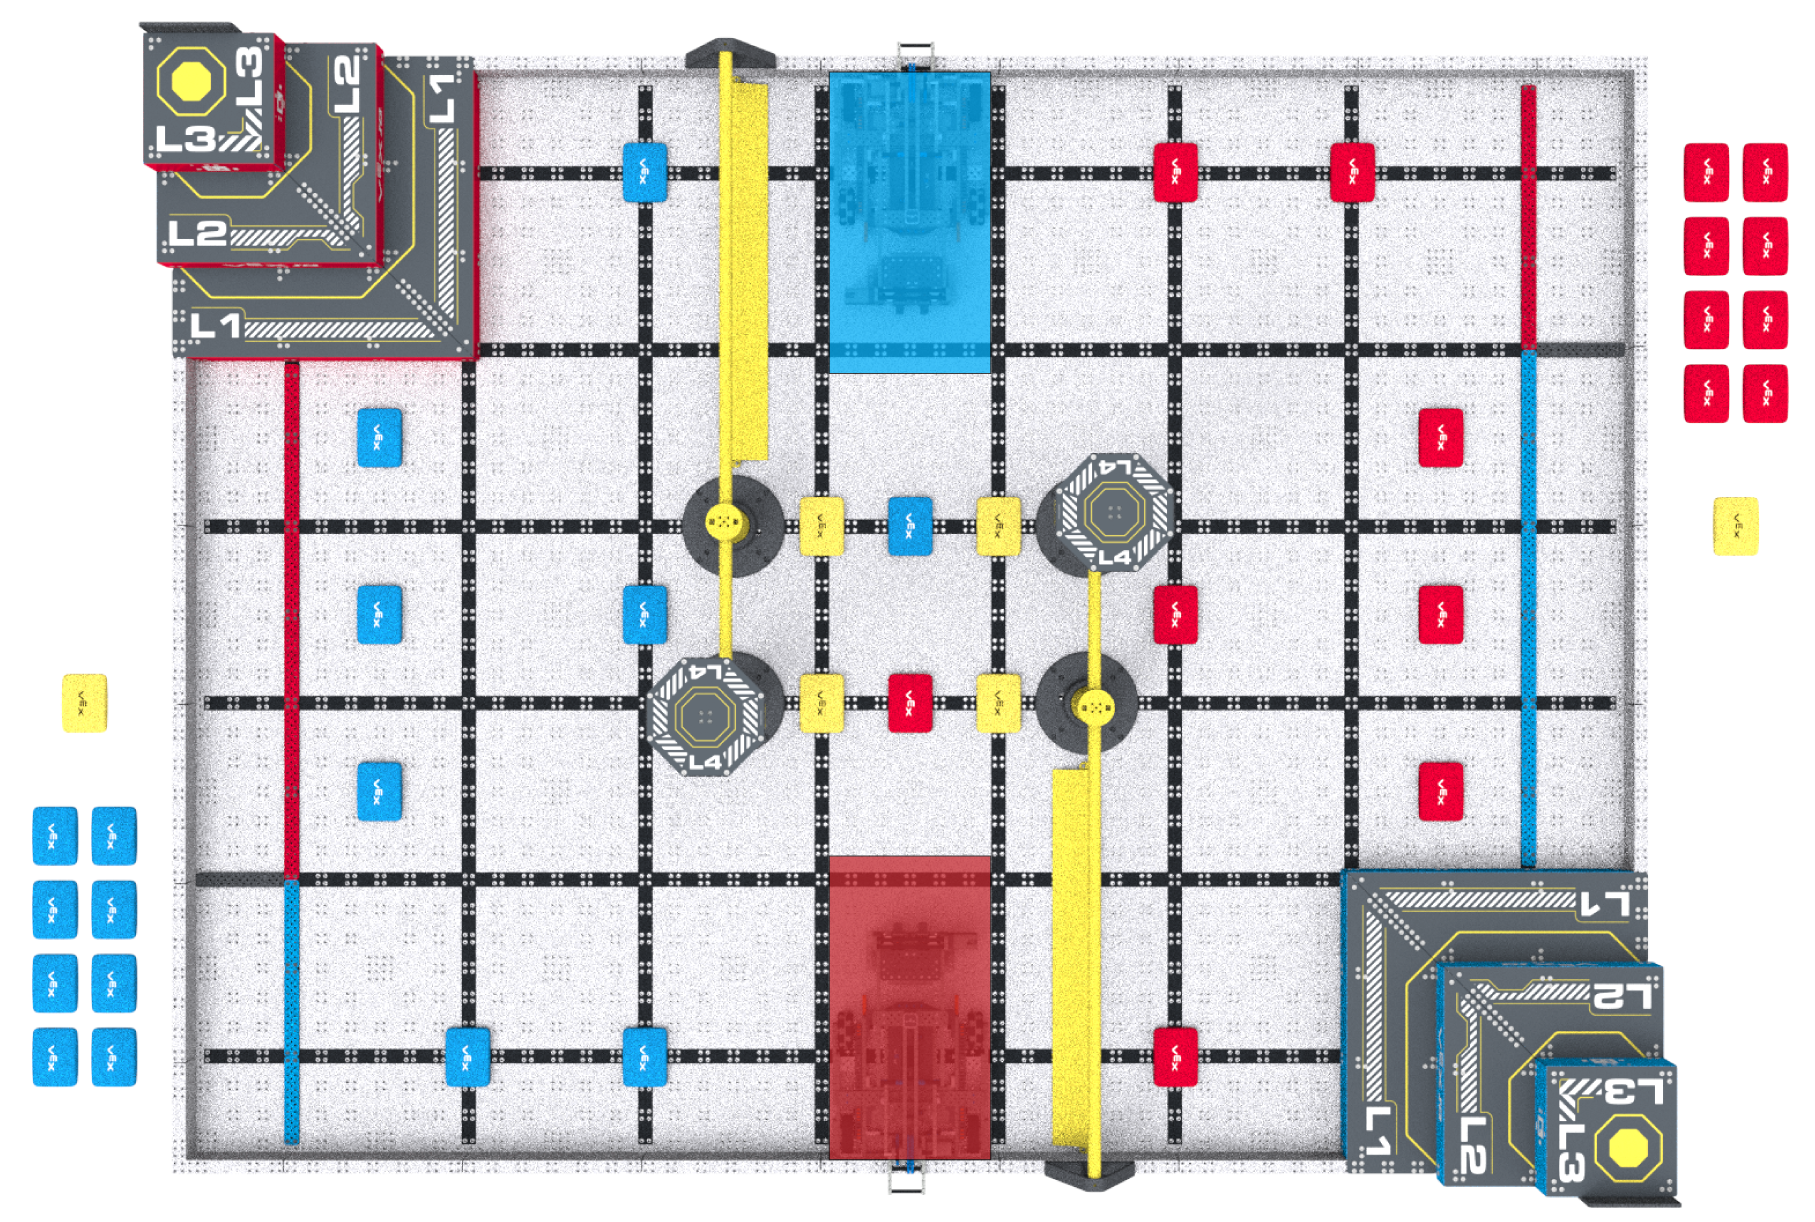
VEX IQ Robotics Competition Level Up se juega en un Field rectangular de 6’x8’, configurado como se ilustra en las figuras de este manual de juego.
El objetivo principal del juego es anotar Bean Bags en Goals. Los Objetivos más altos ganan más puntos. Un robot solo puede llevar una bolsa de frijoles a la vez, y la mayoría de las bolsas de frijoles tienen que viajar por todo el campo para alcanzar sus objetivos. Los equipos tienen que decidir si conducir un camino largo o diseñar su robot para que se ajuste a través de los atajos estrechos en el campo.
Los Teams también pueden competir en Robot Skills Matches, donde un Robot intenta anotar tantos puntos como sea posible con un conjunto de reglas ligeramente diferente. Consulte la Sección 3 para obtener más información.
Nosotros, como Comité de Diseño de Juegos, queremos explicar cómo se diseñó este juego y cómo esperamos que se juegue. También señalaremos las partes del juego que veremos durante la temporada en caso de que se necesiten cambios.
Esta sección no es una lista de reglas. Está aquí para ayudarte a entender de qué se trata el juego y qué teníamos en mente nosotros como diseñadores.
Level Up es un juego en el que Robots se mueven por el campo una y otra vez para anotar. Solo puedes mover una Bean Bag a la vez. Debido a esto, Teams tendrá que puntuar con frecuencia y moverse rápidamente. El juego recompensa a los Robots que pueden repetir acciones y seguir un plan.
Navegación y elección de ruta
El campo está diseñado para dar a los equipos opciones sobre cómo se mueve su robot.
Algunos caminos son más largos pero más abiertos y fáciles de usar. Otros caminos son más cortos pero más estrechos y difíciles de recorrer. Los equipos deberán decidir qué ruta funciona mejor para su robot.
Compensaciones de diseño de robots
La forma en que se construye tu Robot afectará la forma en que se mueve en el campo.
Los Robots más pequeños pueden usar atajos. Los robots más grandes pueden ser más estables o más fáciles de controlar. Los equipos deberán tomar decisiones sobre lo que es más importante para su diseño.
No hay un “mejor” diseño. Diferentes Robots pueden tener éxito de diferentes maneras.
Estrategia de puntuación
Hay Objetivos con diferentes alturas y valores de puntos en el campo Subir de nivel. Esto le da a los Teams opciones sobre cómo quieren trabajar con su compañero y puntuar.
Algunos equipos pueden intentar obtener puntos más altos cada vez. Otros pueden centrarse en puntuar más rápido. Las mejores estrategias equilibrarán cuántos puntos obtienes, qué tan rápido obtienes y con qué frecuencia tu Robot puede repetir la acción.
Compromiso con los equipos
El Comité de Diseño de Juegos observará cómo se juegan los Partidos durante la temporada. ¡Queremos asegurarnos de que el juego siga siendo divertido, justo e interesante!
Si es necesario, podemos hacer actualizaciones para mantener el enfoque en el movimiento, la puntuación y el trabajo en equipo.
<SC1>Todos los estados de puntuación se evalúan después de que finalice el partido, una vez que todos los Objetosde puntuación, Elementos de campo y Robots en el Campo se detengan. Consulta la regla GG12 para obtener más información y los detalles de la Infracción.
Los árbitros deben evitar contactar o mover Robots y/o Objetos de puntuación tanto como sea posible mientras evalúan los estados de puntuación. Si un objeto debe ser movido para evaluar el estado de otro objeto, su estado debe ser acordado por todos los Equipos y el Árbitro Principal, y anotado o grabado, antes de ser movido.
<SC2>Todos los estados de puntuación son evaluados visualmente por un árbitro principal, en la medida de sus posibilidades, en el contexto de un partido/evento determinado.
Los árbitros y otro personal del evento no pueden revisar ningún video o imagen del Partido. Ver T3.
<SC3> Una Bean Bag se califica en un objetivo mínimo si cumple con todos los siguientes criterios.
Ninguna parte de la Bean Bag está en contacto con un Robot.
La Bean Bag está completamente dentro de la Meta del piso (es decir, ninguna parte de la Bean Bag se extiende más allá de los límites definidos del volumen de la Meta del piso).
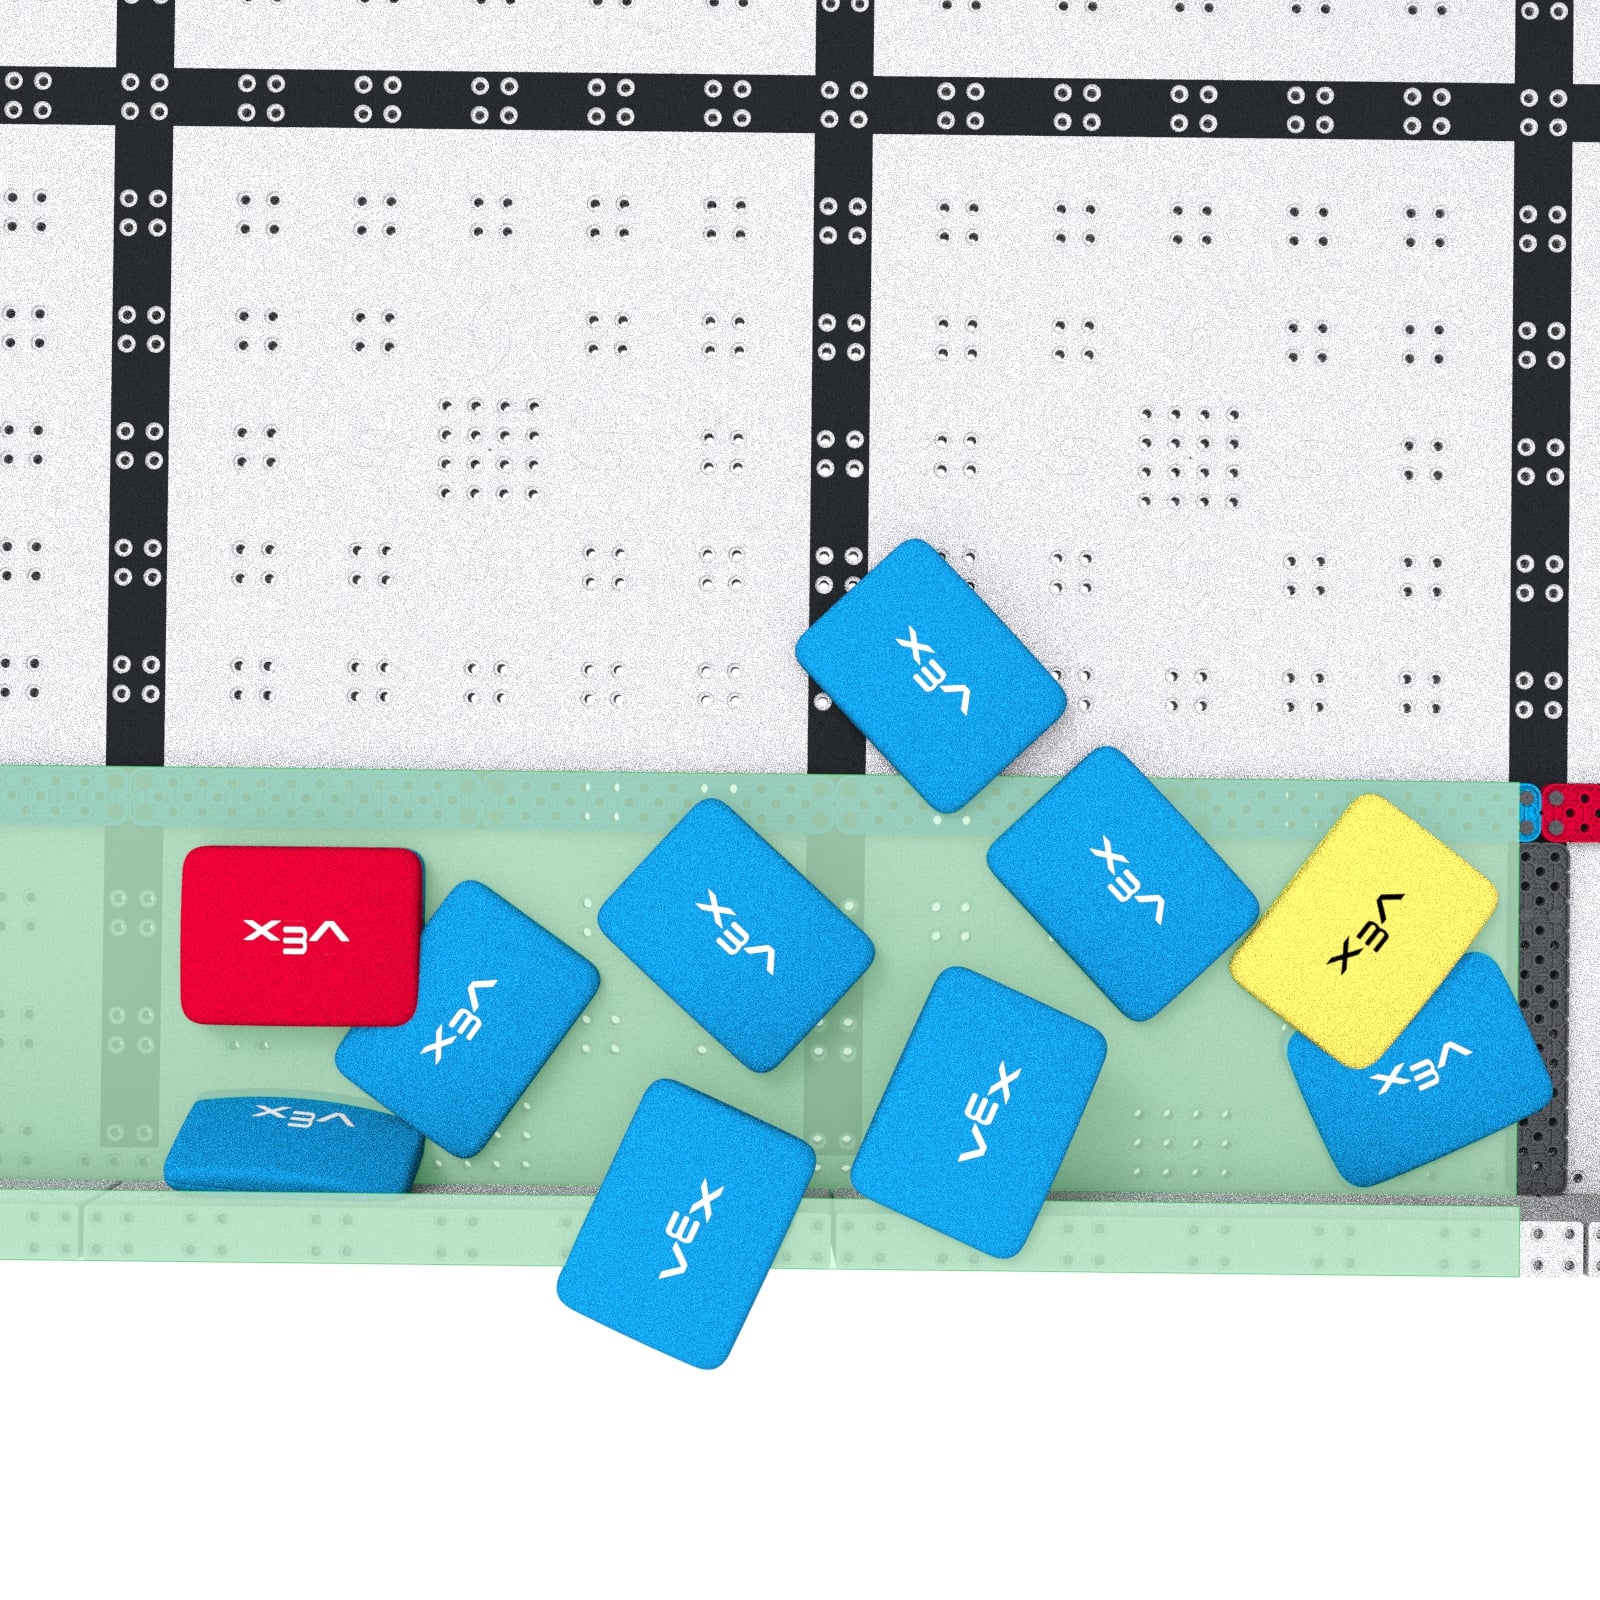
Figura SC3-1:Bean Bags en el Floor Goal azul.
La Bean Bag roja no se consideraría puntuada ya que no coincide con el color de la Floor Goal. La Bean Bag amarilla se consideraría calificada, ya que se puede calificar en cualquier color Floor Goal y está completamente dentro de la Floor Goal. Las Bean Bags azules con marcas de verificación se considerarían calificadas, ya que coinciden con el color del Floor Goal y están completamente dentro del Floor Goal. Las Bean Bags azules con X no se considerarían calificadas, ya que partes de esas Bean Bags se extienden más allá de los límites de la Meta del piso (es decir, no están completamente dentro de la Meta del piso).
<SC4> Una Bean Bag se califica en un objetivo L1, L2 o L3 si cumple con todos los siguientes criterios:
Ninguna parte de la Bean Bag está en contacto con un Robot.
La Bean Bag está en contacto con la superficie horizontal que define el objetivo L1, L2 o L3, o está soportada directa o indirectamente por otra Bean Bag que está en contacto con esa superficie horizontal.
La Bean Bag no está en contacto con nada fuera del Field.
La Bean Bag coincide con el color de la meta L1, L2 o L3, o la Bean Bag es amarilla.
Si una Bean Bag cuenta como puntuada en varios niveles (por ejemplo, en contacto con L3 mientras también está soportada por una pila de Bean Bags en L2), solo debe recibir puntos para el nivel superior.
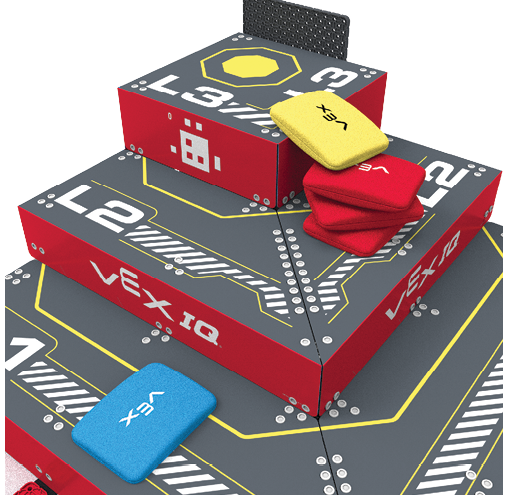
La Bean Bag azul no se consideraría puntuada, ya que no coincide con el color de la L1 Goal en la que descansa.
Las tres Bean Bags rojas se considerarían puntuadas en el L2 Goal, ya que coinciden con el color del Goal, y todas están en contacto con el L2 Goal o respaldadas por otro Bean Bag en contacto con el L2 Goal.
La Bean Bag amarilla está en contacto con la L3 Goal y también es compatible con una pila de Bean Bags en la L2 Goal. Esto significa que la Bean Bag amarilla se considera puntuada en múltiples niveles (L2 y L3), en cuyo caso solo debería recibir puntos para el nivel superior (L3).
<SC5> Una Bean Bag se califica en un objetivo L4 si cumple con todos los siguientes criterios:
Ninguna parte de la Bean Bag está en contacto con un Robot.
La Bean Bag está en contacto con la superficie horizontal que define la L4 Goal, o está soportada directa o indirectamente por otra Bean Bag que está en contacto con esa superficie horizontal.
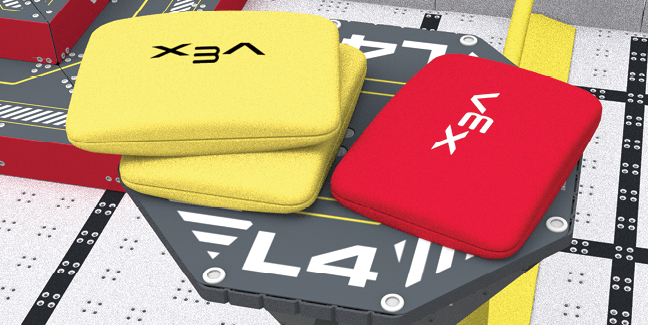
Ambas Bean Bags amarillas se considerarían puntuadas en el L4 Goal, ya que ambas están en contacto con el L4 Goal o apoyadas por otra Bean Bag en contacto con el L4 Goal.
Para los Partidos de Desafío de Trabajo en Equipo, el Equipo listado como Equipo 1 (lista impresade Partido), listado como Equipo rojo (events.vex.com) o listado primero (VEXvia) debe colocar su Robot en la posición inicial que comparte una pared con el Objetivo Pirámide azul.
Para los Partidos de Desafío de Trabajo en Equipo, el Equipo listado como Equipo 2 (lista impresa de Partido), listado como Equipo azul (events.vex.com) o listado en segundo lugar (VEXvia) debe colocar su Robot en la posición inicial que comparte una pared con el Objetivo Pirámide rojo.
Completamente estacionario (es decir, sin motores u otros mecanismos en movimiento) hasta que se inicie el temporizador Match. La precarga de un sistema neumático (por ejemplo, tener la bomba neumática funcionando antes de la Coincidencia) es la única excepción permitida a esta regla.
La configuración inicial del Robot al comienzo de una Coincidencia debe ser la misma que la configuración del Robot que se verificó durante la inspección del Robot.
Notas de infracción:
El Partido no comenzará con ninguna condición de esta regla no cumplida. Si un Robot no puede cumplir estas condiciones de manera oportuna, el Robot se eliminará del campo y se aplicarán las reglas R2D y GG3 hasta que se corrija la situación. En la mayoría de los casos, no recibirán una Descalificación, pero deberían recibir una Infracción menor y no se les permitirá jugar en el Partido.
Figura SG-1:Robots en las posiciones iniciales legales previas al Partido (resaltado en rojo / azul).
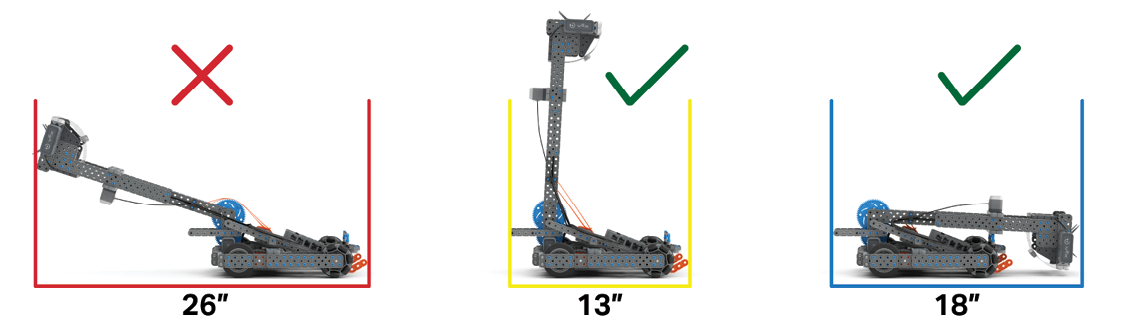
<SG2>La expansión horizontal es limitada. Una vez que comience la Coincidencia, los Robots pueden expandirse horizontalmente hasta una longitud de 24”. El Robot nunca puede ser mayor de 11”x24” en ningún momento durante el Partido (debe caber dentro de un espacio horizontal rectangular de 11”x24”) “.
Figura SG2-1: Una demostración de cómo el tamaño del Robot puede cambiar horizontalmente a lo largo de una expansión vertical. El Robot en el extremo izquierdo se extiende más allá de 24”, y estaría en Violación de SG2.
<SG3>La expansión vertical es ilimitada. Una vez que comience la Coincidencia, los Robots pueden expandirse verticalmente más allá del límite de tamaño inicial de 15”sin límites.
Si un Objeto de puntuación se elimina de un Robot durante una interacción GG10, se considera “fuera del Campo” tan pronto como ya no esté en contacto con ningún Robot.
<SG5>Cada robot recibe una bolsa de frijoles amarilla como precarga. Antes del inicio de cada Partido, cada Precarga debe colocarse de tal manera que cumpla con todos los siguientes criterios:
<SG6>Un robot puede poseer o arar un máximo de una (1) bolsa de frijoles a la vez.Robots en Violación de esta regla deben detener inmediatamente todas las acciones de Robot excepto por intentar eliminar el exceso de Bean Bag(s).
La Bean Bag debe colocarse en contacto con el Piso y completamente dentro de la Zona de carga (es decir, ninguna parte de la Bean Bag se extiende más allá de los límites definidos de la Zona de carga).
Una vez que un Bean Bag se coloca en una Zona de Carga y se libera, ya no puede ser contactado por un Cargador a menos que el Árbitro Principal determine que se cargó mal y debe recuperarse como se describe en la cláusula F.
Si una Bean Bag está Cargada incorrectamente (por ejemplo, mientras otra Bean Bag está en contacto con la Zona de Carga), debe ser recuperada por el Cargador y reintroducida si el Árbitro Principal le indica al Cargador que lo haga.
Una bolsa de frijolescargada debe colocarse en una posición estacionaria y debe permanecer en contacto con el piso después de que el cargador la libere hasta que un robot entre en contacto con ella.
Los equipos son responsables de sus propias acciones. Las infracciones que involucren a un Cargador y un Robot de Equipos opuestos se entregarán a ambos Equipos.
<S2>Los estudiantes deben estar acompañados por un adulto. Cada Estudiante en un evento de VEX IQ Robotics Competition debe ser supervisado por un Adulto responsable. El Adulto debe obedecer todas las reglas y tener cuidado de no violar las políticas centradas en el Estudiante, pero debe estar presente durante toda la duración del evento en caso de una emergencia. Infracciones de esta regla pueden resultar en la eliminación del evento y sanciones adicionales.
<S3>Cada miembro del Equipo Estudiantil debe tener un formulario de liberación de participante completado en el archivo para el evento y la temporada. Un miembro del EstudianteEquipo no puede participar en un evento sin un formulario de autorización completo en el archivo.
<G1>Los participantes deben seguir el Código de Conducta. Todos los asistentes al evento deben cumplir con las pautas establecidas en el Código de Conducta.
Notas de infracción:
Cualquier Infracción de G1 puede considerarse una Infracción Mayor y debe abordarse caso por caso. Los equipos en riesgo de una G1infracción grave debido a múltiples comportamientos irrespetuosos o poco corteses generalmente recibirán una “advertencia final”, aunque el árbitro principal no está obligado a proporcionar una).
<G2>Los participantes deben seguir la Política centrada en el estudiante. Todos los asistentes al evento deben cumplir con las pautas establecidas en la Política centrada en el estudiante.
<G3>Use el sentido común. Al leer y aplicar las diversas reglas de este documento, recuerde que el sentido común siempre se aplica en la competencia de robótica VEX IQ.
<G4>Los estudiantes deben cumplir con los requisitos de la Política de Elegibilidad del Estudiante. Todos los participantes Estudiante deben cumplir con los requisitos de elegibilidad establecidos en la Política de elegibilidad del estudiante para su respectivo programa
Notas de infracción:
Los Equipos que se cree que están en Violación de esta regla deben informarse al Juez Asesor, al Árbitro Principal o al Socio del Evento para una investigación adicional en coordinación con VEX Robotics. Según la investigación, el Equipo puede ser eliminado de más Partidos, se pueden eliminar sus puntuaciones de Partidos de habilidades de robot y/o se puede eliminar de la consideración de los premios juzgados.
Las violaciones de esta regla se evaluarán caso por caso, como se indica en G1 y G2.
<G5>Hay una diferencia entre violar accidentalmente y voluntariamente una regla de Robot. Cualquier Violación de las reglas del Robot, accidental o intencional, resultará en que un Equipo no pueda jugar hasta que pase la inspección (según R2D).
Sin embargo, los Equipos que intencionalmente y/o a sabiendas eluden o violan las reglas para obtener una ventaja sobre sus compañeros competidores están en Violación del espíritu y el espíritu de la competencia.
Usar cualquier tipo de dispositivo de comunicación en la Estación del conductor. Se permiten dispositivos que no sean auriculares con funciones de comunicación apagadas (por ejemplo, un teléfono en modo avión, un walkie talkie apagado, gafas inteligentes con funciones de comunicación desactivadas). Las funciones de comunicación se pueden habilitar para las aplicaciones de traducción durante las discusiones posteriores a Match.
Estar de pie o sentado sobre cualquier tipo de objeto durante un Partido, independientemente de si el Campo está en el Piso o elevado, excepto según lo requiera una solicitud de adaptación aprobada oficialmente.
Traer/usar materiales adicionales para simplificar el desafío del juego durante una Partida (por ejemplo, dispositivo para alinear o agregar Objetos de puntuación al Cargador).
Para garantizar que los miembros del equipo de conducción estén al tanto de las llamadas verbales durante un partido (como una aplicación de las reglas T1, G1, S1 y G3), los auriculares eléctricos, los auriculares, los auriculares pasivos conectados a dispositivos electrónicos u otros accesorios/dispositivos personales que transmiten audio no se pueden usar/usar en la estación del conductor, excepto según lo requiera una solicitud de adaptación aprobada oficialmente.
El Equipo que aparece como Equipo 2 en una lista impresa de Partido, que aparece como Equipo azul en events.vex.com o que aparece en segundo lugar en VEXvia utilizará la Estación del conductor azul y participará como Equipo azul en ese Partido.
Las personas que no sean Miembros del Equipo de Impulsión para un Partido no pueden proporcionar instrucciones, comandos o consejos a los Miembros del Equipo de Impulsión durante ese Partido. Son bienvenidos a proporcionar un estímulo alegre y positivo, pero no deben afectar el juego o la estrategia de Match.
<GG2>El robot de un equipo debe asistir a cada partida. El Robot del Equipo debe estar en la Estación del conductor o en el Campo para el Partido asignado al Equipo, incluso si el Robot no funciona. Si el Robot no está en el Campo durante toda la duración del Partido, ese Equipo se considerará “no presentado” y recibirá cero (0) puntos. El otro Equipo de la Alianza seguirá jugando y recibiendo puntos para el Partido.
<GG3>Los robots en el campo deben estar listos para jugar. Cuando un Equipo pone su Robot en el Campo, debe estar preparado para jugar (es decir, con la batería cargada, con el tamaño dentro de la restricción de tamaño inicial, etc.).
Los Robots deben colocarse en el Campo con prontitud. El hecho de no hacerlo repetidamente podría resultar en una Violación de G1 y/o la eliminación del Robot del Partido actual a discreción del Árbitro Principal.
<GG5>Las repeticiones de partidos están permitidas, pero son raras. Las repeticiones de Partido (es decir, jugar un Partido de nuevo desde su inicio) deben ser acordadas tanto por el Socio del evento como por el Árbitro principal, y solo se emitirán en las circunstancias más extremas. Algunos ejemplos que pueden justificar una repetición de Match son los siguientes (tenga en cuenta que esta no es una lista exhaustiva):
<GG9>No dañes el campo. Se prohíben las interacciones Robot que dañen el Campo o cualquier Elemento de Campo. A los efectos de esta regla, “daño” se define como cualquier cosa que requiera reparación para comenzar el próximo Partido, como hacer que parte de un Objetivo se separe del Campo.
Notas de infracción:
En la mayoría de los casos, el daño accidental en el campo solo debe considerarse una infracción menor.
<GG10>Se permite manejar el robot a mitad de partido en determinadas circunstancias. Si un Robot sale completamente del Campo de juego, se atasca, se vuelca o requiere asistencia, los Miembros del Equipo de Impulsión pueden recuperar y restablecer su Robot con el permiso del Árbitro Principal. Para hacerlo, el Equipo debe hacer lo siguiente:
Señale al Árbitro colocando su controlador VEX IQ en el suelo. El árbitro principal puede pedirle al conductor que demuestre el problema usando el controlador Robot antes de aprobar el restablecimiento del Robot (por ejemplo, confirmar que el Robot está roto, no se puede conducir o está atascado en un obstáculo) si el problema con el Robot no es obvio.
En el contexto de esta regla, “controlado” implica que el Robot estaba manipulando el Objeto de puntuación, y no simplemente tocándolo. Por ejemplo, si el Objeto de Puntuación se moviera con el Robot ya sea verticalmente o mientras gira, entonces el Robot está “controlando” ese Objeto de Puntuación.
El Robot debe volver a colocarse en una posición legal que cumpla con los criterios enumerados en las cláusulas a,b, c y d de SG1. Si algún Objeto de Puntuación impide que el Robot se coloque legalmente, debe eliminarse del Campo, no se devolverá al Campo y no puede ser reintroducido por los Cargadores. El Robot no recibe una nueva Precarga durante este restablecimiento.
Intercambiar un conjunto de piezas por otro, o agregar nuevas piezas a un Robot a mitad de Coincidencia durante una interacción GG10 o RSC5 se considera una Violación de la intención y el espíritu de esta regla. Se permite reparar un Robot o volver a unir partes del Robot que se desprendan involuntariamente durante un Partido.
<GG11>Los dos controladores de un equipo cambian de controlador a mitad del partido. En un Match determinado, hasta dos (2) Drivers pueden estar en la Driver Station por Team. Los dos Conductores deben cambiar su controlador entre treinta y cinco segundos (0:35 en el temporizador Match) y veinticinco segundos (0:25 en el temporizador Match) restantes en el Match.
Ningún Conductor operará un Robot durante más de treinta y cinco (35) segundos.
El segundo Conductor no puede tocar los controles de su Equipo hasta que se le pase el controlador.
Una vez que se pasa el controlador, el primer conductor ya no puede tocar los controles de su equipo.
Para los equipos de accionamiento que consisten en un solo miembro, el Conductor puede operar simultáneamente el Robot y servir como Cargador durante los primeros treinta y cinco (35) segundos de la Coincidencia, momento en el cual la operación del Robot (incluso los comandos preescritos) deben cesar durante el resto de la Coincidencia.
<GG12>No empieces antes del temporizador y deja de moverte al final de la partida. Las entradas del controlador y el Robot no pueden comenzar antes de que comience el temporizador Match, y deben cesar al final del Match, cuando el temporizador llegue a las 0:00.
Cualquier puntuación que tenga lugar después de un Partido debido a que los Robots continúen moviéndose no contará para la puntuación.
Una rutina preprogramada que haga que el movimiento del Robot comience antes de la Coincidencia o continúe después del final de la Coincidencia violaría esta regla.
<GG14>Los miembros del equipo de conducción pueden apelar la decisión del árbitro principal inmediatamente después de un partido. Si los miembros del equipo de conducción desean disputar una puntuación o decisión, deben permanecer en la estación del conductor hasta que el árbitro principal hable con ellos. El Árbitro Principal puede entonces optar por reunirse con los Miembros del Equipo de Impulsión en otro lugar y/o en un momento posterior para que el Árbitro Principal tenga tiempo de consultar materiales o recursos para ayudar con la decisión. Una vez que el Árbitro principal anuncia que su decisión se ha hecho definitiva, el problema ha terminado y no se pueden presentar más apelaciones (consulte la regla T1); la falta de aceptación de esta decisión final puede considerarse una G1Violación.
Los árbitros no pueden revisar ninguna foto o video Match grabaciones al determinar una puntuación o decisión. Algunos eventos también pueden prohibir que los miembros del equipo de conducción revisen las grabaciones de fotos o videos del partido mientras están en la estación del conductor; esto debe anunciarse a todos los equipos antes de que comiencen los partidos.
Las habilidades de comunicación y resolución de conflictos son una habilidad importante para la vida que los estudiantes deben practicar y aprender. En las competiciones de robótica de VEX IQ, esperamos que los estudiantes practiquen la resolución adecuada de conflictos utilizando la cadena de mando adecuada. Las infracciones de esta regla pueden considerarse una infracción de G1.