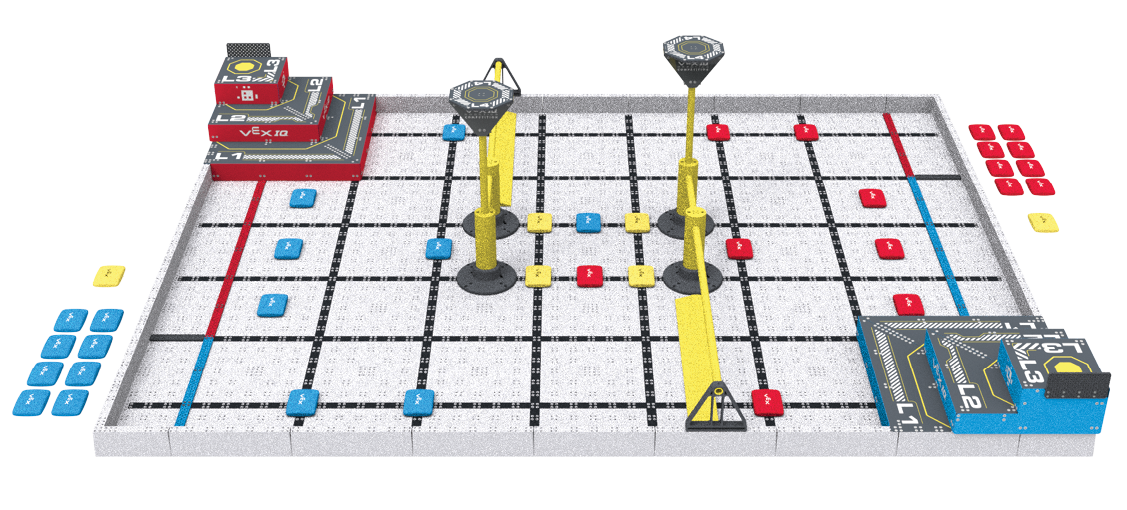
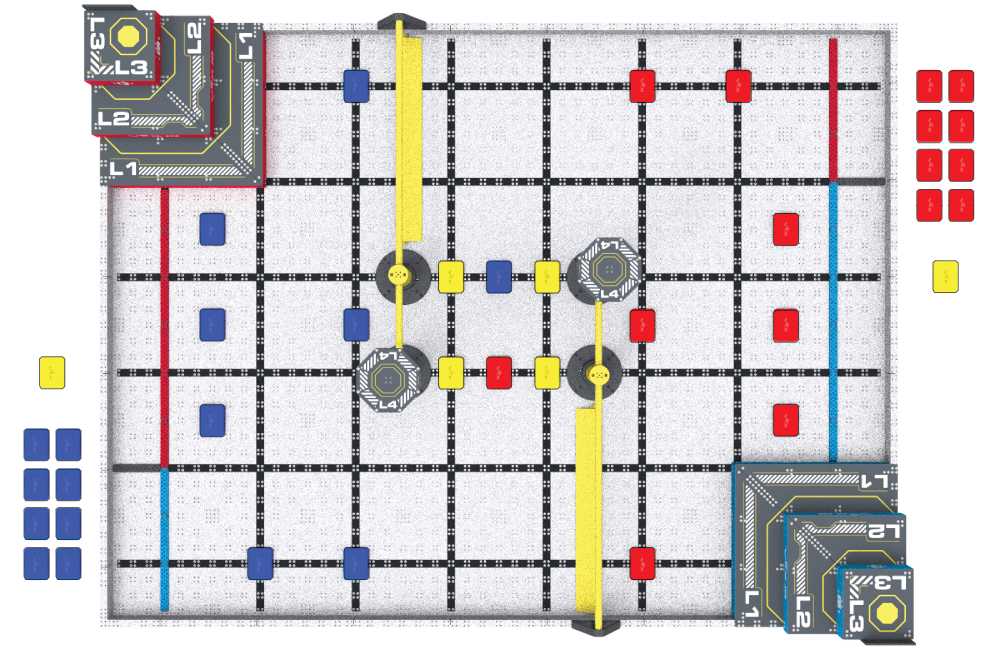
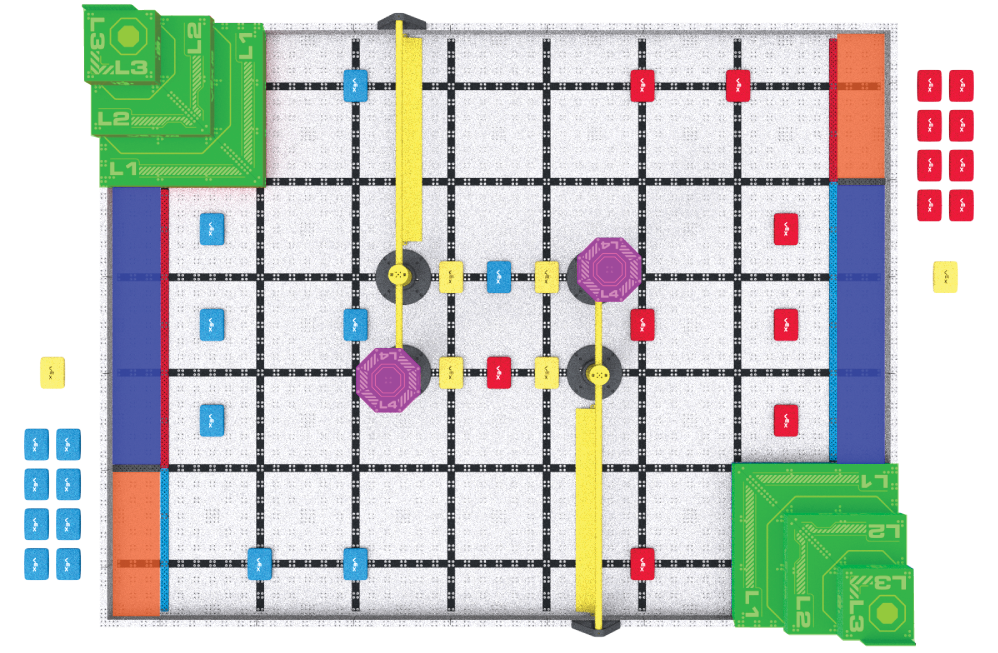
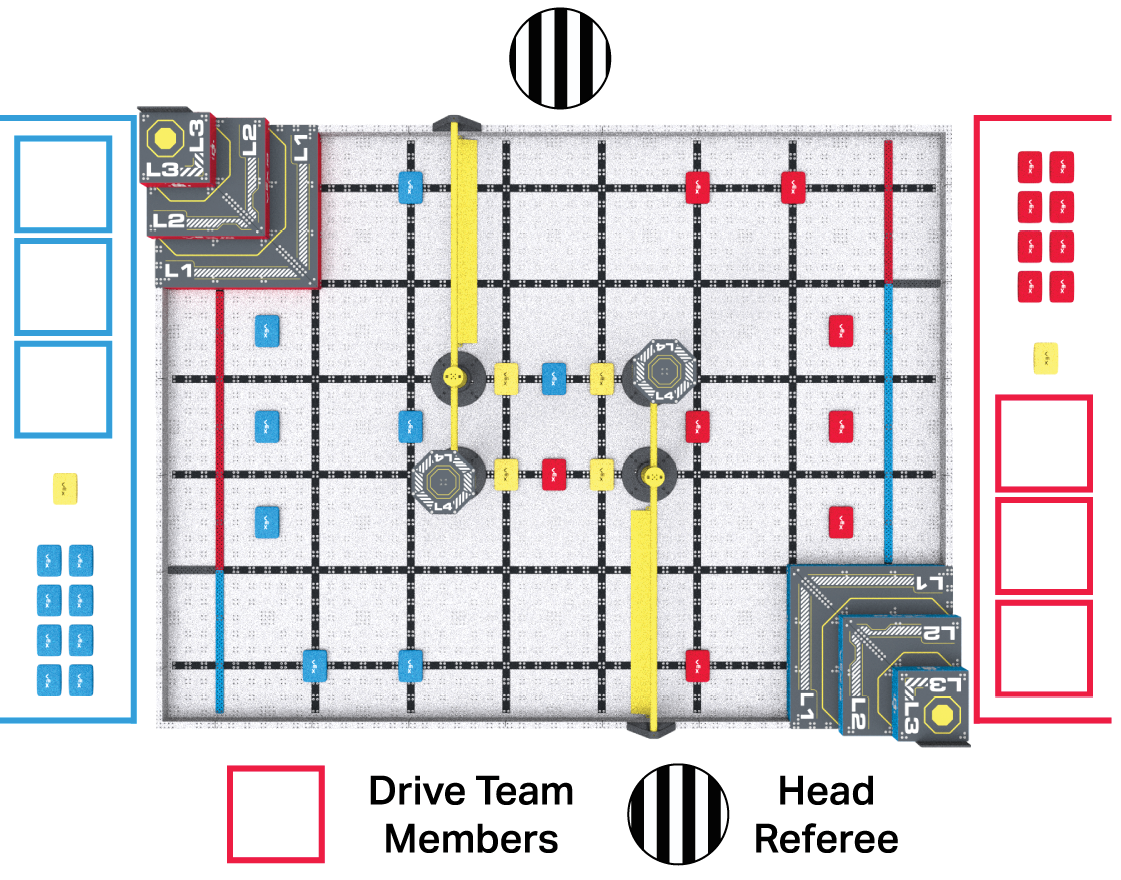
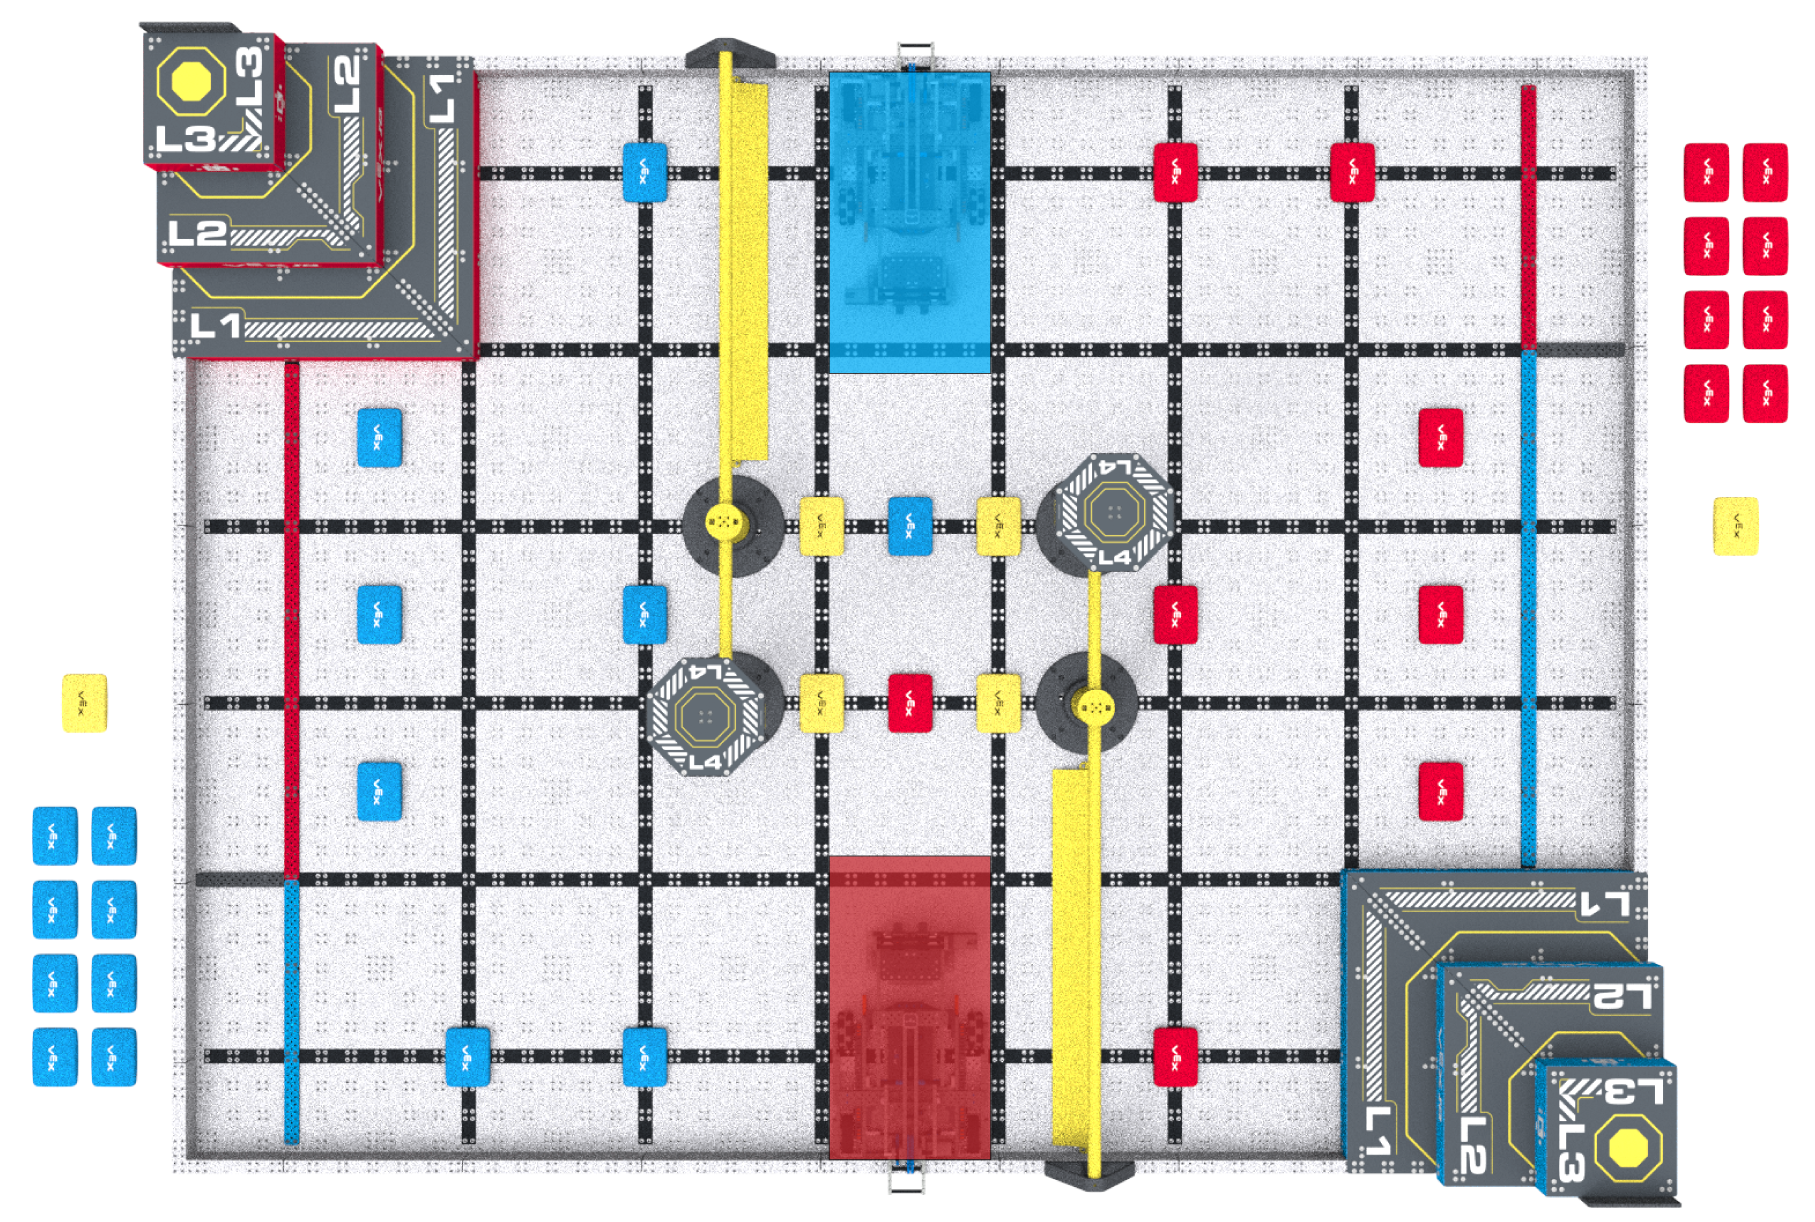
VEX IQ रोबोटिक्स प्रतियोगिता लेवल अप 6’x8’ आयताकार फील्ड पर खेला जाता है, जैसा कि इस गेम मैनुअल में दिए गए चित्रों में दर्शाया गया है।
खेल का प्राथमिक उद्देश्य बीन बैग को गोल में स्कोर करना है। उच्चतर लक्ष्य अधिक अंक अर्जित करते हैं। एक रोबोट एक समय में केवल एक बीन बैग ले जा सकता है, और अधिकांश बीन बैग को अपने लक्ष्य तक पहुँचने के लिए पूरे मैदान में यात्रा करनी पड़ती है। टीमों को यह तय करना होगा कि क्या वे लंबा रास्ता तय करें या अपने रोबोट को फील्ड पर संकरे शॉर्टकट से गुजरने के लिए डिज़ाइन करें।
टीमवर्क मैच में, दो रोबोट से बना एक गठबंधन 60 सेकंड के मैच में जितना संभव हो उतने अंक प्राप्त करने के लिए एक साथ काम करता है।
टीमेंरोबोट कौशल मैच में भी प्रतिस्पर्धा कर सकती हैं, जहाँ एक रोबोट नियमों के थोड़े अलग सेट के साथ यथासंभव अधिक अंक प्राप्त करने का प्रयास करता है। अधिक जानकारी के लिए अनुभाग 3 देखें।
हम गेम डिज़ाइन कमेटी के रूप में यह बताना चाहते हैं कि इस गेम को कैसे डिज़ाइन किया गया था और हम इसे कैसे खेले जाने की उम्मीद करते हैं। हम खेल के उन हिस्सों को भी इंगित करेंगे जिन पर हम सीजन के दौरान नजर रखेंगे, ताकि जरूरत पड़ने पर बदलाव किए जा सकें।
यह अनुभाग नियमों की सूची नहीं है। यह आपको यह समझने में मदद करने के लिए है कि खेल किस बारे में है और डिजाइनरों के रूप में हमारे मन में क्या था।
लेवल अप एक ऐसा खेल है जहाँ रोबोट स्कोर करने के लिए बार-बार मैदान में घूमते हैं। आप एक समय में केवल एक बीन बैग को ही स्थानांतरित कर सकते हैं। इस वजह से, टीमों को अक्सर स्कोर करने और तेजी से आगे बढ़ने की जरूरत होगी। खेल उन रोबोटों को पुरस्कृत करता है जो क्रियाओं को दोहरा सकते हैं और एक योजना का पालन कर सकते हैं।
नेविगेशन और मार्ग चयन
फील्ड को टीमों को यह विकल्प देने के लिए डिज़ाइन किया गया है कि उनका रोबोट कैसे चलता है।
कुछ रास्ते लंबे होते हैं लेकिन अधिक खुले और उपयोग में आसान होते हैं। अन्य रास्ते छोटे हैं लेकिन संकरे हैं और उनसे गुजरना अधिक कठिन है। टीमों को यह तय करना होगा कि उनके रोबोट के लिए कौन सा रास्ता सबसे अच्छा काम करता है।
रोबोट डिजाइन में होने वाले समझौते
आपके रोबोट के निर्माण का तरीका इस बात को प्रभावित करेगा कि यह मैदान पर कैसे चलता है।
छोटे रोबोट शॉर्टकट का उपयोग करने में सक्षम हो सकते हैं। बड़े रोबोट अधिक स्थिर या नियंत्रित करने में आसान हो सकते हैं। टीमों को यह तय करना होगा कि उनके डिजाइन के लिए सबसे महत्वपूर्ण क्या है।
कोई एक “सर्वश्रेष्ठ” डिजाइन नहीं होता। विभिन्न रोबोट अलग-अलग तरीकों से सफल हो सकते हैं।
स्कोरिंग रणनीति
लेवल अप फ़ील्ड पर अलग-अलग ऊँचाई और अंक मान वाले लक्ष्य हैं। इससे टीमों को यह विकल्प मिलता है कि वे अपने साथी के साथ कैसे काम करना चाहते हैं और स्कोर करना चाहते हैं।
कुछ टीमें हर बार अधिक अंक प्राप्त करने का प्रयास कर सकती हैं। कुछ अन्य लोग तेजी से स्कोर करने पर ध्यान केंद्रित कर सकते हैं। सबसे अच्छी रणनीतियाँ इस बात को संतुलित करेंगी कि आप कितने अंक बनाते हैं, कितनी जल्दी स्कोर करते हैं, और आपका रोबोट कितनी बार क्रिया को दोहरा सकता है।
टीमों के प्रति प्रतिबद्धता
गेम डिज़ाइन कमेटी देखेगी कि सीज़न के दौरान मैच कैसे खेले जाते हैं। हम यह सुनिश्चित करना चाहते हैं कि खेल मजेदार, निष्पक्ष और रोचक बना रहे!
यदि आवश्यकता पड़ी, तो हम गतिविधि, स्कोरिंग और टीम वर्क पर ध्यान केंद्रित रखने के लिए अपडेट कर सकते हैं।
स्कोरिंग स्थितियों का मूल्यांकन करते समय रेफरी को रोबोट और/या स्कोरिंग ऑब्जेक्ट से यथासंभव संपर्क करने या उन्हें स्थानांतरित करने से बचना चाहिए। यदि किसी वस्तु को दूसरी वस्तु की स्थिति का मूल्यांकन करने के लिए स्थानांतरित करना आवश्यक है, तो उसकी स्थिति पर सभी टीमों और मुख्य रेफरी द्वारा सहमति होनी चाहिए, और इसे स्थानांतरित करने से पहले नोट या रिकॉर्ड किया जाना चाहिए।
<SC2> सभी स्कोरिंग स्थितियों का मूल्यांकन मुख्य रेफरी द्वारा उनकी क्षमता के अनुसार किसी दिए गए मैच/इवेंट के संदर्भ में किया जाता है।
रेफरी और अन्य इवेंट स्टाफ को मैच से किसी भी वीडियो या तस्वीर की समीक्षा करने की अनुमति नहीं है। T3 देखें।
यदि किसी मैच के स्कोर के संबंध में कोई चिंता है, तो उस मैच के केवल ड्राइव टीम सदस्य ही, न कि कोई वयस्क, अपने प्रश्न मुख्य रेफरी के साथ साझा कर सकते हैं। T3 देखें।
<SC3> एक बीन बैग को फ्लोर गोल में स्कोर किया जाता है यदि यह निम्नलिखित सभी मानदंडों को पूरा करता है।
बीन बैग का कोई भी भाग रोबोट के संपर्क में नहीं है।
बीन बैग पूरी तरह से फ्लोर गोल के भीतर है (यानी, बीन बैग का कोई भी हिस्सा फ्लोर गोल के आयतन की परिभाषित सीमाओं से बाहर नहीं निकलता है)।
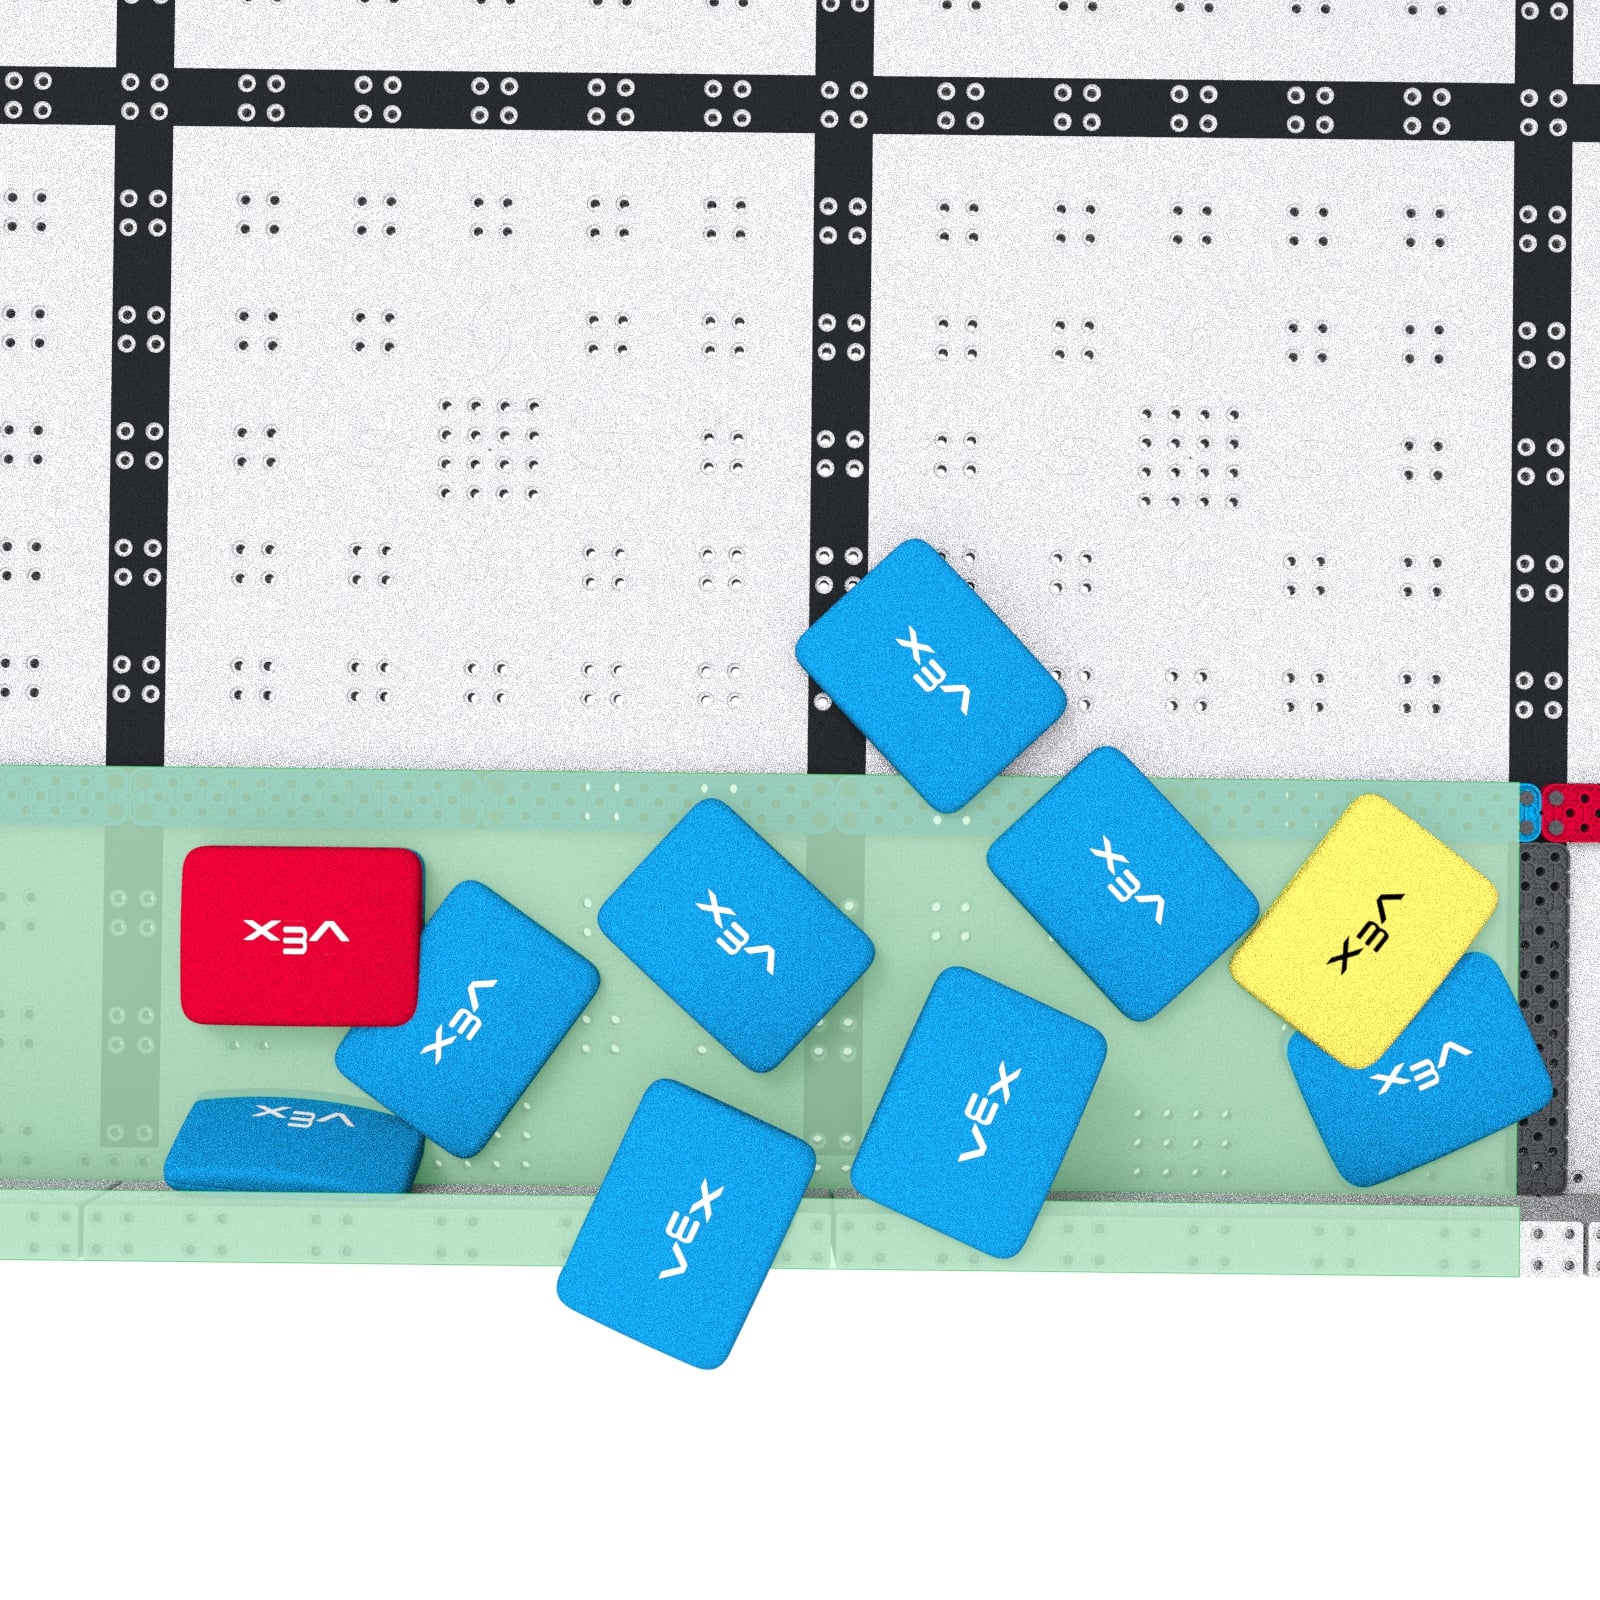
चित्र SC3-1: नीले फ़्लोर गोल में बीन बैग।
लाल बीन बैग को स्कोर नहीं माना जाएगा क्योंकि यह फ्लोर गोल के रंग से मेल नहीं खाता है। पीले बीन बैग को स्कोर किया हुआ माना जाएगा क्योंकि इसे किसी भी रंग के फ्लोर गोल में स्कोर किया जा सकता है और यह पूरी तरह से फ्लोर गोल के भीतर है। चेक मार्क वाले नीले बीन बैग को स्कोर किया हुआ माना जाएगा क्योंकि वे फ्लोर गोल के रंग से मेल खाते हैं और पूरी तरह से फ्लोर गोल के भीतर हैं। नीले बीन बैग जिन पर X का निशान है, उन्हें स्कोर नहीं माना जाएगा क्योंकि उन बीन बैग के कुछ हिस्से फ्लोर गोल की सीमाओं से बाहर तक फैले हुए हैं (यानी, वे पूरी तरह से फ्लोर गोल के भीतर नहीं हैं)।
<SC4> एक बीन बैग को L1, L2, या L3 लक्ष्य पर स्कोर किया जाता है यदि यह निम्नलिखित सभी मानदंडों को पूरा करता है:
बीन बैग का कोई भी भाग रोबोट के संपर्क में नहीं है।
बीन बैग उस क्षैतिज सतह के संपर्क में है जो L1, L2, या L3 लक्ष्य को परिभाषित करती है, या किसी अन्य बीन बैग द्वारा प्रत्यक्ष या अप्रत्यक्ष रूप से समर्थित है जो उस क्षैतिज सतह के संपर्क में है।
बीन बैगफील्ड के बाहर किसी भी चीज़ के संपर्क में नहीं है।
यदि एक बीन बैग को कई स्तरों पर स्कोर किया जाता है (उदाहरण के लिए, L3 के संपर्क में रहते हुए L2 में बीन बैग के ढेर द्वारा समर्थित), तो इसे केवल उच्च स्तर के लिए अंक प्राप्त होने चाहिए।
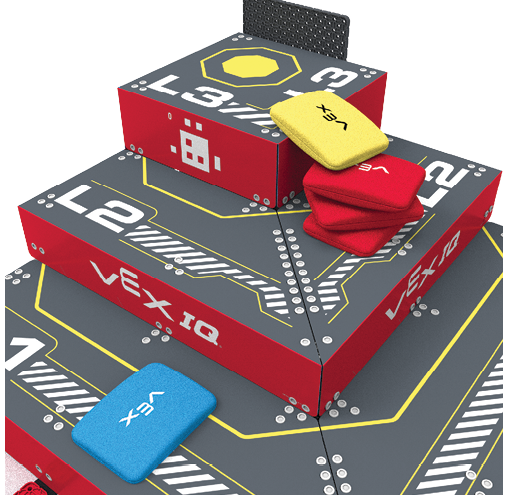
नीले बीन बैग को स्कोर नहीं माना जाएगा, क्योंकि यह उस एल1 गोल के रंग से मेल नहीं खाता जिस पर यह टिका हुआ है।
तीनों (3) लाल बीन बैग को L2 गोल पर स्कोर किया हुआ माना जाएगा, क्योंकि वे गोल के रंग से मेल खाते हैं, और सभी या तो L2 गोल के संपर्क में हैं या L2 गोल के संपर्क में किसी अन्य बीन बैग द्वारा समर्थित हैं।
पीला बीन बैगL3 लक्ष्य से संपर्क कर रहा है और L2 लक्ष्य पर बीन बैग के ढेर द्वारा भी समर्थित है। इसका मतलब है कि पीले बीन बैग को कई स्तरों (L2 और L3) पर स्कोर किया गया माना जाता है, इस मामले में इसे केवल उच्च स्तर (L3) के लिए अंक प्राप्त होने चाहिए।
<SC5> एक बीन बैग को एल4 गोल पर स्कोर किया जाता है यदि यह निम्नलिखित सभी मानदंडों को पूरा करता है:
बीन बैग का कोई भी भाग रोबोट के संपर्क में नहीं है।
बीन बैग उस क्षैतिज सतह के संपर्क में है जो L4 लक्ष्य को परिभाषित करती है, या किसी अन्य बीन बैग द्वारा प्रत्यक्ष या अप्रत्यक्ष रूप से समर्थित है जो उस क्षैतिज सतह के संपर्क में है।
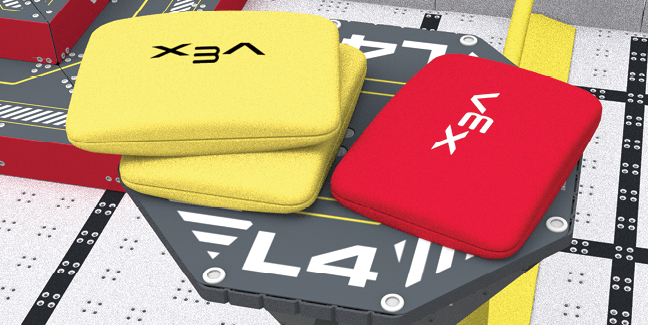
दोनों पीले बीन बैग को L4 गोल पर स्कोर किया गया माना जाएगा, क्योंकि दोनों या तो L4 गोल के संपर्क में हैं या L4 गोल के संपर्क में किसी अन्य बीन बैग द्वारा समर्थित हैं।
लाल बीन बैग को L4 गोल पर स्कोर नहीं किया जाता है, क्योंकि L4 गोल पर केवल पीले बीन बैग को ही स्कोर किया जा सकता है।
<SG1>मैच शुरू करना।मैच की शुरुआत में, रोबोट को इस प्रकार रखा जाना चाहिए कि वह निम्नलिखित सभी मानदंडों को पूरा करे:
11” चौड़ा x 20” लंबा x 15” ऊँचा (279 मिमी x 508 मिमी x 381 मिमी) आयतन के भीतर फिट बैठता है, जैसा कि R3 के अनुसार निरीक्षण के दौरान जांचा गया।
चित्र SG-1 में दर्शाए गए प्रारंभिक स्थानों में से किसी एक में स्थित। रोबोट इन शुरुआती स्थितियों और फील्ड परिधि के भीतर फर्श के अलावा किसी भी फील्ड तत्व के संपर्क में मैच शुरू नहीं कर सकते हैं, और प्रीलोड के अलावा किसी भी स्कोरिंग ऑब्जेक्ट के संपर्क में नहीं हो सकते हैं।
टीमवर्क चैलेंज मैचों के लिए, टीम को टीम 1 (मुद्रित मैच सूची) के रूप में सूचीबद्ध किया गया है, लाल टीम (events.vex.com) के रूप में सूचीबद्ध किया गया है, या पहले (VEXvia) सूचीबद्ध किया गया है, उन्हें अपने रोबोट को शुरुआती स्थिति में रखना होगा जो नीले पिरामिड गोल के साथ एक दीवार साझा करता है।
टीमवर्क चैलेंज मैचों के लिए, टीम को टीम 2 (मुद्रित मैच सूची) के रूप में सूचीबद्ध किया गया है, नीले टीम (events.vex.com) के रूप में सूचीबद्ध किया गया है, या दूसरे (VEXvia) के रूप में सूचीबद्ध किया गया है, उन्हें अपने रोबोट को शुरुआती स्थिति में रखना होगा जो लाल पिरामिड गोल के साथ एक दीवार साझा करता है।
मैच टाइमर शुरू होने तक पूरी तरह से स्थिर (यानी, कोई मोटर या अन्य तंत्र गति में नहीं)। न्यूमेटिक सिस्टम को प्री-चार्ज करना (जैसे, मैच से पहले न्यूमेटिक पंप चलाना) इस नियम का एकमात्र अनुमत अपवाद है।
मैच की शुरुआत में रोबोट का प्रारंभिक विन्यास रोबोट के उस विन्यास के समान होना चाहिए जिसकी जाँच रोबोट निरीक्षण के दौरान की गई थी।
उल्लंघन संबंधी टिप्पणियाँ
मैच इस नियम में किसी भी शर्त के पूरा न होने पर शुरू नहीं होगा। यदि कोई रोबोट समय पर इन शर्तों को पूरा नहीं कर सकता है, तो रोबोट को फील्ड से हटा दिया जाएगा और स्थिति ठीक होने तक नियम R2D और GG3 लागू होंगे। अधिकांश मामलों में, उन्हें अयोग्यता नहीं मिलेगी, लेकिन उन्हें मामूली उल्लंघन मिलेगा और उन्हें मैच में खेलने की अनुमति नहीं दी जाएगी।
चित्र SG-1:रोबोट वैध पूर्व-मैच आरंभिक स्थितियों में (लाल / नीले रंग में हाइलाइट किया गया)।
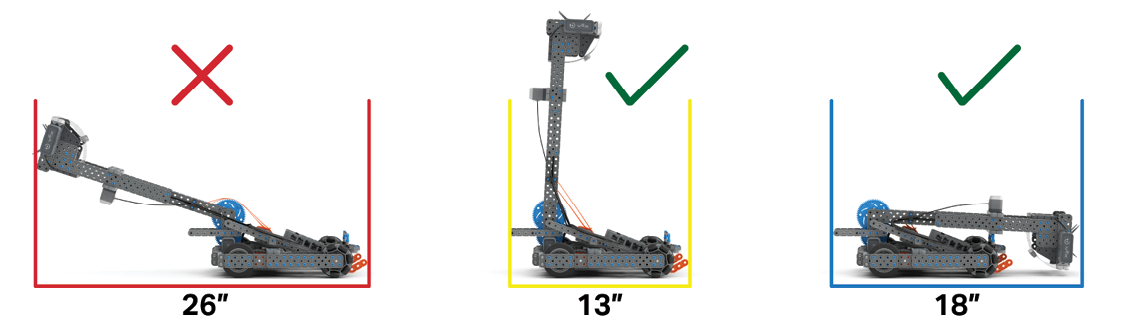
<SG2> विस्तार सीमित है। मैच शुरू होने के बाद, रोबोट क्षैतिज रूप से 24” की लंबाई तक विस्तारित हो सकते हैं। मैच के दौरान किसी भी समय रोबोट 11”x24” से बड़ा नहीं हो सकता (इसे 11”x24” के आयताकार क्षैतिज पदचिह्न के भीतर फिट होना चाहिए)।
चित्र SG2-1: यह दर्शाता है कि ऊर्ध्वाधर विस्तार के दौरान रोबोट का आकार क्षैतिज रूप से कैसे बदल सकता है। सबसे बाईं ओर स्थित रोबोट 24” से आगे बढ़ाया गया है, और एसजी2 के उल्लंघन में होगा।
<SG3>ऊर्ध्वाधर विस्तार असीमित है। एक बार मैच शुरू हो जाने पर, रोबोट 15” प्रारंभिक आकार सीमा से परे बिना किसी सीमा के लंबवत रूप से विस्तार कर सकते हैं।
<SG4>स्कोरिंग ऑब्जेक्ट्स को फील्ड में रखें।स्कोरिंग ऑब्जेक्ट्स जो मैच के दौरान फील्ड छोड़ देते हैं, उन्हें फील्ड में वापस नहीं किया जाएगा, और लोडर्स द्वारा पुनः प्रस्तुत नहीं किया जा सकता है।
यदि स्कोरिंग ऑब्जेक्ट को GG10 इंटरैक्शन के दौरान रोबोट से हटा दिया जाता है, तो इसे जैसे ही यह किसी भी रोबोट के संपर्क में नहीं रहता है, इसे “फील्ड से बाहर” माना जाता है।
एक बीन बैग जो पिरामिड गोल संरचना के अंदर समाप्त होता है, उसे “फील्ड से बाहर” माना जाना चाहिए।
<SG5> प्रत्येक रोबोट को प्रीलोड के रूप में एक पीला बीन बैग मिलता है। प्रत्येक मैच के प्रारंभ से पहले, प्रत्येक प्रीलोड इस प्रकार रखा जाना चाहिए कि वह निम्नलिखित सभी मानदंडों को पूरा करे:
<SG6>एक रोबोट एक समय में अधिकतम एक (1) बीन बैग रख सकता है या जोत सकता है। इस नियम के उल्लंघन में रोबोट को अतिरिक्त बीन बैग(ओं) को हटाने के प्रयास को छोड़कर सभी रोबोट क्रियाएं तुरंत बंद कर देनी चाहिए।
<SG7>लोड ज़ोन का उपयोग करना।बीन बैग को मैच के दौरान लोड ज़ोन के माध्यम से एक-एक करके लोड किया जा सकता है, और उसे निम्नलिखित सभी मानदंडों को पूरा करना होगा।
लाल और नीले बीन बैग को केवल लोडलोड किया जा सकता है जो उस बीन बैग के रंग से मेल खाता हो।
बीन बैग को फर्श के संपर्क में और पूरी तरह से लोड ज़ोन के भीतर रखा जाना चाहिए (अर्थात, बीन बैग का कोई भी भाग लोड ज़ोन की परिभाषित सीमाओं से बाहर नहीं निकलता है)।
एक बार बीन बैग को लोड ज़ोन में रख दिया जाता है और छोड़ दिया जाता है, तो लोडर द्वारा उससे संपर्क नहीं किया जा सकता है जब तक कि हेड रेफरी यह निर्धारित न कर ले कि उसे गलत तरीके से लोड किया गया था और उसे खंड F में वर्णित अनुसार पुनः प्राप्त किया जाना चाहिए।
यदि कोई बीन बैग अनुचित तरीके से लोड किया जाता है (उदाहरण के लिए, जबकि दूसरा बीन बैगलोड ज़ोन के संपर्क में है), तो इसे लोडर द्वारा पुनः प्राप्त किया जाना चाहिए और पुनः प्रस्तुत किया जाना चाहिए यदि मुख्य रेफरी लोडर को ऐसा करने का निर्देश देता है।
एक लोडेडबीन बैग को एक स्थिर स्थिति में रखा जाना चाहिए, और लोडर द्वारा छोड़े जाने के बाद फर्श के संपर्क में रहना चाहिए जब तक कि यह रोबोट द्वारा संपर्क नहीं किया जाता है।
<S1>सुरक्षित रहें, मैदान को नुकसान न पहुंचाएं। यदि किसी भी समय, रोबोट का संचालन या टीम की कार्रवाई असुरक्षित मानी जाती है या किसी मैदान के तत्वों या स्कोरिंग ऑब्जेक्ट्स को नुकसान पहुंचाती है, तो दोषी टीम को मुख्य रेफरी के विवेक पर अक्षम और/या अयोग्य घोषित किया जा सकता है। रोबोट को फील्ड को फिर से लेने से पहले पुनः निरीक्षण की आवश्यकता होगी।
<S2>छात्रों के साथ एक वयस्क होना अनिवार्य है। वीईएक्स आईक्यू रोबोटिक्स प्रतियोगिता कार्यक्रम में प्रत्येक छात्र की देखरेख एक जिम्मेदार वयस्क द्वारा की जानी चाहिए। वयस्क को सभी नियमों का पालन करना चाहिए और छात्र-केंद्रित नीतियों का उल्लंघन न करने के लिए सावधान रहना चाहिए, लेकिन आपात स्थिति में कार्यक्रम की पूरी अवधि के लिए उपस्थित रहना चाहिए। इस नियम के उल्लंघन के परिणामस्वरूप आयोजन से निष्कासन और अतिरिक्त दंड हो सकते हैं
<S3>प्रत्येक छात्र टीम सदस्य के पास इवेंट और सीज़न के लिए पूरा प्रतिभागी रिलीज़ फॉर्म फ़ाइल में होना चाहिए। एक छात्रटीम सदस्य फ़ाइल में पूरा रिलीज़ फॉर्म जमा किए बिना किसी इवेंट में भाग नहीं ले सकता।
<G1>प्रतिभागियों को आचार संहिता का पालन करना होगा। सभी कार्यक्रम में उपस्थित लोगों को आचार संहिता में निर्धारित दिशा-निर्देशों का पालन करना होगा।
उल्लंघन संबंधी टिप्पणियाँ
G1 का कोई भी उल्लंघनप्रमुख उल्लंघन माना जा सकता है और मामले-दर-मामले आधार पर निपटाया जाना चाहिए। कई बार अपमानजनक या असभ्य व्यवहार के कारण G1प्रमुख उल्लंघन के जोखिम वाली टीमें को आमतौर पर “अंतिम चेतावनी” मिलेगी, हालांकि मुख्य रेफरी को यह प्रदान करना अनिवार्य नहीं है।
<G2>प्रतिभागियों को छात्र केंद्रित नीति का पालन करना होगा। सभी कार्यक्रम में उपस्थित लोगों को छात्र केंद्रित नीति में निर्धारित दिशानिर्देशों का पालन करना होगा।
उल्लंघन संबंधी टिप्पणियाँ
इस नियम के संभावित उल्लंघनों की समीक्षा मामले-दर-मामले आधार पर की जाएगी। परिभाषा के अनुसार, इस नियम के सभी उल्लंघनस्कोर प्रभावित करने वाले बन जाते हैं जैसे ही एक रोबोट जिसे किसी वयस्क द्वारा बनाया या प्रोग्राम किया गया था, किसी मैच में अंक प्राप्त करता है।
<G3>ज्ञान का प्रयोग करें। इस दस्तावेज़ में दिए गए विभिन्न नियमों को पढ़ते और लागू करते समय, कृपया याद रखें कि VEX IQ रोबोटिक्स प्रतियोगिता में हमेशा सामान्य ज्ञान का प्रयोग किया जाता है।
<G4>छात्रों को छात्र पात्रता नीति की आवश्यकताओं को पूरा करना होगा। सभी छात्र प्रतिभागियों को अपने संबंधित कार्यक्रम के लिए छात्र पात्रता नीति में निर्धारित पात्रता आवश्यकताओं के अंतर्गत आना चाहिए।
उल्लंघन संबंधी टिप्पणियाँ
इस नियम केमें पाई जाने वाली टीमों की सूचना वीईएक्स रोबोटिक्स के समन्वय से आगे की जांच के लिए जज एडवाइजर, मुख्य रेफरी या इवेंट पार्टनर को दी जानी चाहिए। जांच के आधार पर टीम को आगे के मैचों से हटाया जा सकता है, उनके रोबोट स्किल्स मैच स्कोर हटाए जा सकते हैं, और/या निर्णायक पुरस्कारों के लिए विचार से हटाया जा सकता है।
इस नियम के उल्लंघन का मूल्यांकन मामले-दर-मामले आधार पर किया जाएगा, जैसा कि जी1 और जी2 में उल्लेख किया गया है।
<G5>रोबोट नियम का आकस्मिक और जानबूझकर उल्लंघन करने में अंतर है।रोबोट नियमों का कोई भी उल्लंघन, आकस्मिक या जानबूझकर, टीम को तब तक खेलने में असमर्थ बना देगा जब तक कि वे निरीक्षण पास नहीं कर लेते (प्रति आर2डी)।
हालाँकि, टीमें जो जानबूझकर और/या जानबूझकर नियमों को दरकिनार करती हैं या अपने साथी प्रतियोगियों पर लाभ प्राप्त करने के लिए नियमों का उल्लंघन करती हैं, वे प्रतियोगिता की भावना औरका उल्लंघन करती हैं।
<GG1>ड्राइवर आपके रोबोट को चलाते हैं, और ड्राइवर स्टेशन में रहते हैं।मैच के दौरान, रोबोट को केवल उस टीम के ड्राइवर और/या रोबोट नियंत्रण प्रणाली पर चलने वाले सॉफ़्टवेयर द्वारा ही संचालित किया जा सकता है। प्रत्येक टीम अपने ड्राइवर स्टेशन पर मैच के लिए अधिकतम तीन ( 3 ) ड्राइव टीम सदस्य भेज सकती है: दो ( 2 ) ड्राइवर, और एक ( 1 ) लोडर। वे ड्राइव टीम सदस्य अपने ड्राइवर स्टेशन में ही रहेंगे, सिवाय इसके कि जब वे कानूनी रूप से अपने रोबोट के साथ GG10 के अनुसार बातचीत कर रहे हों।
ड्राइव टीम के सदस्यों को मैच के दौरान निम्नलिखित में से कोई भी कार्रवाई करने से प्रतिबंधित किया गया है:
ड्राइवर स्टेशन में किसी भी प्रकार के संचार उपकरण का उपयोग करना। जिन उपकरणों में संचार सुविधाएँ बंद हैं (जैसे कि एयरप्लेन मोड में फ़ोन, बंद वॉकी टॉकी, संचार सुविधाएँ अक्षम किए गए स्मार्ट ग्लास) उन्हें अनुमति है। मैच के बाद की चर्चाओं के दौरान अनुवाद ऐप्स के लिए संचार सुविधाओं को सक्षम किया जा सकता है।
मैच के दौरान किसी भी प्रकार की वस्तु पर खड़े होना या बैठना, चाहे फील्डफ्लोर पर हो या ऊंचा हो, सिवाय इसके कि आधिकारिक रूप से अनुमोदित आवास अनुरोध द्वारा आवश्यक हो।
मैच के दौरान खेल चुनौती को सरल बनाने के लिए अतिरिक्त सामग्री लाना/उपयोग करना (उदाहरण के लिए, लोडर में स्कोरिंग ऑब्जेक्ट को संरेखित करने या जोड़ने के लिए उपकरण)।
यह सुनिश्चित करने के लिए कि ड्राइव टीम के सदस्यमैच के दौरान मौखिक कॉलों से अवगत हों (नियम T1, G1, S1, और G3 के अनुप्रयोग के रूप में), पावर्ड हेडफ़ोन, ईयरबड्स, इलेक्ट्रॉनिक उपकरणों से जुड़े पैसिव ईयरपीस, या अन्य व्यक्तिगत सहायक उपकरण/उपकरण जो ऑडियो संचारित करते हैं, ड्राइवर स्टेशन में पहने/उपयोग नहीं किए जा सकते हैं, सिवाय इसके कि आधिकारिक रूप से अनुमोदित आवास अनुरोध द्वारा आवश्यक हो।
मुद्रित मैच सूची पर टीम 1 के रूप में सूचीबद्ध टीम, events.vex.com पर लाल टीम के रूप में सूचीबद्ध, या VEXvia में पहले सूचीबद्ध, लाल ड्राइवर स्टेशन का उपयोग करेगी और उस मैच में लाल टीम के रूप में भाग लेगी।
मुद्रित मैच सूची पर टीम 2 के रूप में सूचीबद्ध टीम, events.vex.com पर नीली टीम के रूप में सूचीबद्ध, या VEXvia में दूसरी सूचीबद्ध नीले ड्राइवर स्टेशन का उपयोग करेगी और उस मैच में नीली टीम के रूप में भाग लेगी।
जो व्यक्ति किसी मैच के लिए ड्राइव टीम सदस्य नहीं हैं, वे उस मैच के दौरान ड्राइव टीम सदस्यों को निर्देश, आदेश या सलाह नहीं दे सकते। वे हंसमुख, सकारात्मक प्रोत्साहन प्रदान करने के लिए स्वागत योग्य हैं, लेकिन मैच खेल या रणनीति को प्रभावित नहीं करना चाहिए।
<GG2>टीम का रोबोट हर मैच में उपस्थित होना चाहिए।टीम कारोबोटटीम के निर्धारित मैच के लिए ड्राइवर स्टेशन या फील्ड पर होना चाहिए, भले ही रोबोट काम न कर रहा हो। यदि रोबोटमैच की पूरी अवधि के लिए फील्ड पर नहीं है, तो उस टीम को “अनुपस्थिति” माना जाएगा और उसे शून्य (0) अंक प्राप्त होंगे। गठबंधन में दूसरी टीम अभी भी खेलेगी और मैच के लिए अंक प्राप्त करेगी।
टीमों से सभी निर्धारित योग्यता मैच में भाग लेने की अपेक्षा की जाती है और, यदि वे फाइनल गठबंधन में शामिल होने के लिए पर्याप्त उच्च रैंक पर हैं, तो फाइनल मैच में भाग लेने की अपेक्षा की जाती है। निर्धारित मैचों में भाग लेने में विफलता को जी1 का उल्लंघन माना जा सकता है। शून्य योग्यता मैचों में भाग लेने वाली टीमें को निर्णायक पुरस्कारों के लिए विचार नहीं किया जा सकता है।
<GG3>मैदान पर रोबोट खेलने के लिए तैयार होने चाहिए। जब कोई टीम अपना रोबोटमैदान पर रखती है, तो उसे खेलने के लिए तैयार होना चाहिए (अर्थात, बैटरी चार्ज, शुरुआती आकार की सीमा के भीतर आकार, आदि)।
रोबोट को फ़ील्ड पर तुरंत रखा जाना चाहिए। ऐसा करने में बार-बार विफल होने पर G1 का उल्लंघन हो सकता है और/या मुख्य रेफरी के विवेक पर वर्तमान मैच से रोबोट को हटाया जा सकता है।
यदि कोई रोबोट किसी मैच के निर्धारित प्रारंभ में देरी कर रहा है, तो उसे मुख्य रेफरी और इवेंट पार्टनर के विवेक पर फील्ड से हटाया जा सकता है। रोबोटफील्ड पर रह सकता है ताकि टीम को “अनुपस्थिति” (प्रति GG2) के रूप में नहीं आंका जाए।
यदि किसी मैच के प्रारंभ से पहले फील्ड पर कोई रोबोट नहीं रखा जाता है, तो उसे उस मैच के दौरान फील्ड पर नहीं रखा जा सकता है।
ड्राइव टीम के सदस्यों को ऊपर वर्णित कार्यों के अलावा, मैच के दौरान किसी भी समय फील्ड परिधि के 3-आयामी आयतन में पहुँचने की अनुमति नहीं है। नियम एस1 लागू होता है।
<GG5>मैच रीप्ले की अनुमति है, लेकिन दुर्लभ।मैच रीप्ले (अर्थात, मैच को शुरू से फिर से खेलना) इवेंट पार्टनर और मुख्य रेफरी दोनों द्वारा सहमत होना चाहिए, और केवल अत्यंत गंभीर परिस्थितियों में ही जारी किया जाएगा। कुछ उदाहरण जिनमें मैच रीप्ले की आवश्यकता हो सकती है, वे इस प्रकार हैं (ध्यान दें कि यह एक संपूर्ण सूची नहीं है):
स्कोर निर्धारित होने से पहले एक फ़ील्ड रीसेट किया जाता है।
एक मैच निर्धारित समय से पहले बिना टीम के चलाया जाता है।
<GG6>अयोग्यताएँ। एक टीम जिसे योग्यता मैच में अयोग्यता जारी की जाती है, उसे मैच के लिए शून्य अंक प्राप्त होते हैं। उनके गठबंधन पर दूसरी टीम को अभी भी मैच के लिए अंक प्राप्त होंगे।
<GG7>टाइम-आउट।
VEX IQ रोबोटिक्स प्रतियोगिता टूर्नामेंट में कोई टाइम-आउट नहीं है।
<GG8>अपने रोबोट को एक साथ रखें।रोबोट किसी भी मैच के दौरान जानबूझकर पुर्जे अलग नहीं कर सकते या फील्ड पर तंत्र नहीं छोड़ सकते।
जो भाग अनजाने में रोबोट से अलग हो जाते हैं, उन्हें अब रोबोट का हिस्सा नहीं माना जाता है और उन्हें या तो फील्ड पर छोड़ा जा सकता है या GG10 का उपयोग करके रोबोट रीसेट के दौरान ड्राइव टीम सदस्य द्वारा एकत्र किया जा सकता है।
<GG9>फील्ड को नुकसान न पहुंचाएं।रोबोट ऐसी बातचीत जो फील्ड या किसी फील्ड एलिमेंट्स को नुकसान पहुंचाती है, निषिद्ध है। इस नियम के प्रयोजन के लिए, “क्षति” को किसी भी ऐसी चीज़ के रूप में परिभाषित किया गया है जिसके लिए अगले मैच को शुरू करने के लिए मरम्मत की आवश्यकता होती है, जैसे कि गोल के हिस्से को फील्ड से अलग करना।
उल्लंघन संबंधी टिप्पणियाँ
अधिकांश मामलों में, आकस्मिक क्षेत्र क्षति को केवल मामूली उल्लंघन माना जाना चाहिए।
<GG10>कुछ परिस्थितियों में मैच के दौरान रोबोट को संभालना अनुमत है। यदि कोई रोबोट खेल के मैदान से पूरी तरह बाहर चला जाता है, अटक जाता है, पलट जाता है, या किसी अन्य प्रकार से सहायता की आवश्यकता होती है, तो ड्राइव टीम के सदस्यमुख्य रेफरी की अनुमति से अपने रोबोट को पुनः प्राप्त और रीसेट कर सकते हैं। ऐसा करने के लिए, टीम को निम्नलिखित करना होगा:
रेफरी को संकेत देने के लिए उनके VEX IQ कंट्रोलर को जमीन पर रख दें। मुख्य रेफरीड्राइवर से रोबोट नियंत्रक का उपयोग करके समस्या का प्रदर्शन करने के लिए कह सकता है, इससे पहले कि वह रोबोट रीसेट को मंजूरी दे (उदाहरण के लिए, पुष्टि करना कि रोबोट टूटा हुआ है, चलाने योग्य नहीं है, या किसी बाधा पर फंसा हुआ है) यदि रोबोट के साथ समस्या स्पष्ट नहीं है।
रोबोट द्वारा नियंत्रित कोई भी स्कोरिंग ऑब्जेक्ट जिसे संभाला जा रहा है, उसे फ़ील्ड से हटा दिया जाना चाहिए, फ़ील्ड में वापस नहीं किया जाएगा, और लोडर द्वारा पुनः पेश नहीं किया जा सकता है। अन्य स्कोरिंग ऑब्जेक्ट्स को समायोजित नहीं किया जाना चाहिए।
रोबोट को एक कानूनी स्थिति में वापस रखा जाना चाहिए जो एसजी1 के खंड ए, बी, सी और डी में सूचीबद्ध मानदंडों को पूरा करता है। यदि कोई स्कोरिंग ऑब्जेक्टरोबोट को कानूनी रूप से रखे जाने से रोक रहे हैं, तो उन्हें फ़ील्ड से हटा दिया जाना चाहिए, फ़ील्ड में वापस नहीं किया जाएगा, और लोडर द्वारा पुनः पेश नहीं किया जा सकता है। इस रीसेट के दौरान रोबोट को नया प्रीलोड नहीं मिलता है।
एक सेट के पुर्जों को दूसरे से बदलना, या GG10 या RSC5 बातचीत के दौरान मैच के बीच में रोबोट में नए टुकड़े जोड़ना इस नियम के आशय और भावना का उल्लंघन माना जाता है। किसी रोबोट की मरम्मत करना, या रोबोट के उन हिस्सों को फिर से जोड़ना जो किसी मैच के दौरान अनजाने में टूट जाते हैं, की अनुमति है।
इस नियम का उद्देश्य टीमों को क्षतिग्रस्त रोबोट की मरम्मत करने या उनके रोबोट को “मुसीबत से बाहर निकालने” में मदद करना है। इस नियम का रणनीतिक रूप से शोषण करना मुख्य रेफरी के विवेक पर मामूली उल्लंघन या प्रमुख उल्लंघन माना जा सकता है।
<GG11>एक टीम के दो ड्राइवर मैच के बीच में कंट्रोलर बदल लेते हैं। किसी दिए गए मैच में, प्रति टीम अधिकतम दो (2) ड्राइवरड्राइवर स्टेशन में हो सकते हैं। दोनों ड्राइवर को मैच में शेष पैंतीस सेकंड ( मैच टाइमर पर 0:35) और पच्चीस सेकंड ( मैच टाइमर पर 0:25) के बीच अपने नियंत्रक को स्विच करना होगा
कोई ड्राइवर पैंतीस (35) सेकंड से अधिक समय तक रोबोट नहीं चलाएगा।
दूसरे ड्राइवर को तब तक अपनी टीम के नियंत्रणों को छूने की अनुमति नहीं है जब तक कि नियंत्रक उन्हें सौंप नहीं दिया जाता है।
एक बार नियंत्रक पारित हो जाने के बाद, पहला ड्राइवर अब अपनी टीम के नियंत्रणों को स्पर्श नहीं कर सकता है।
ड्राइवर कुछ शर्तों के तहत मैच के दौरान लोडर के रूप में भी काम कर सकते हैं:
दो या तीन सदस्यों वाली ड्राइव टीमों के लिए, कोई भी ड्राइव टीम सदस्य जो सक्रिय रूप से रोबोट का संचालन नहीं कर रहा है, लोडर के रूप में कार्य कर सकता है।
केवल एक सदस्य वाली ड्राइव टीमों के लिए, ड्राइवर एक साथ रोबोट को संचालित कर सकता है और मैच के पहले पैंतीस (35) सेकंड के लिए लोडर के रूप में कार्य कर सकता है, जिसके बाद रोबोट का संचालन (यहां तक कि पहले से लिखे गए कमांड भी) मैच के शेष भाग के लिए बंद हो जाना चाहिए।
<GG12>टाइमर शुरू होने से पहले शुरू न करें, और मैच के अंत में चलना बंद कर दें।ड्राइवर इनपुट और रोबोटमैच टाइमर शुरू होने से पहले शुरू नहीं हो सकते हैं, और मैच के अंत में, जब टाइमर 0:00 पर पहुँचता है, तो उन्हें बंद कर देना चाहिए।
किसी भी मैच के बादके चलते रहने के कारण होने वाली स्कोरिंग को स्कोर में नहीं गिना जाएगा
एक पूर्व-प्रोग्रामित दिनचर्या जो रोबोट गति को मैच से पहले शुरू करने या मैच के अंत के बाद जारी रखने का कारण बनती है, इस नियम का उल्लंघन करेगी।
क्योंकि मैच के बाद होने वाली स्कोरिंग की गणना नहीं की जाती है, इसलिए GG12 के सभी उल्लंघन को मामूली उल्लंघन के रूप में दर्ज किया जाना चाहिए।
<GG13>मैच जल्दी समाप्त करना। यदि कोई गठबंधन किसी योग्यता मैच या फाइनल मैच को जल्दी समाप्त करना चाहता है, तो दोनों टीमों को सभी रोबोट गति को रोककर और अपने नियंत्रकों को जमीन पर रखकर रेफरी को संकेत देना होगा। रेफरी तब टीमों को संकेत देगा कि मैच समाप्त हो गया है और स्कोर की गिनती शुरू कर देगा। यदि मैच प्रथम स्थान के लिए टाईब्रेकर फाइनल मैच है, तो मैच स्टॉप टाइम भी रिकॉर्ड किया जाएगा (देखें T14B)।
<GG14>ड्राइव टीम के सदस्यों को मैच के तुरंत बाद मुख्य रेफरी के फैसले के खिलाफ अपील करने की अनुमति है। यदि ड्राइव टीम के सदस्य स्कोर या निर्णय पर विवाद करना चाहते हैं, तो उन्हें ड्राइवर स्टेशन में तब तक रहना होगा जब तक मुख्य रेफरी उनसे बात नहीं कर लेते। इसके बाद मुख्य रेफरी किसी अन्य स्थान पर और/या बाद में ड्राइव टीम के सदस्यों से मिलने का विकल्प चुन सकता है ताकि मुख्य रेफरी को निर्णय में सहायता के लिए सामग्री या संसाधनों का संदर्भ लेने का समय मिल सके। एक बार जब मुख्य रेफरी घोषणा कर देता है कि उसका निर्णय अंतिम हो गया है, तो मामला समाप्त हो जाता है और कोई और अपील नहीं की जा सकती (नियम T1 देखें); इस अंतिम निर्णय को स्वीकार न करना G1उल्लंघन माना जा सकता है।
स्कोर या निर्णय निर्धारित करते समय रेफरी को किसी भी फोटो या वीडियो मैच रिकॉर्डिंग की समीक्षा करने की अनुमति नहीं है। कुछ आयोजनों में ड्राइव टीम के सदस्यों को ड्राइवर स्टेशन में रहते हुए फोटो या वीडियो मैच रिकॉर्डिंग की समीक्षा करने से भी प्रतिबंधित किया जा सकता है; मैच शुरू होने से पहले सभी टीमों को इसकी घोषणा की जानी चाहिए।
संचार और संघर्ष समाधान कौशल छात्रों के लिए अभ्यास और सीखने के लिए एक महत्वपूर्ण जीवन कौशल है। VEX IQ रोबोटिक्स प्रतियोगिताओं में, हम छात्रों से उचित कमांड श्रृंखला का उपयोग करके उचित संघर्ष समाधान का अभ्यास करने की अपेक्षा करते हैं। इस नियम के उल्लंघन को जी1 का उल्लंघन माना जा सकता है।