പല കോളേജുകളും സർവ്വകലാശാലകളും അവരുടെ അക്കാദമിക് ക്ലാസുകളിൽ ഇതിനകം തന്നെ VEX V5 സിസ്റ്റം ഉപയോഗിക്കുന്നുണ്ടെങ്കിലും, മറ്റു പലതിനും സ്റ്റാൻഡേർഡ് “VEX മെറ്റൽ” ലൈബ്രറിക്ക് അപ്പുറം വിപുലമായ നിർമ്മാണ ശേഷികളുണ്ട്. കോളേജ് എഞ്ചിനീയറിംഗ് പ്രോഗ്രാമുകളിൽ മെഷീനിംഗ്, 3D പ്രിന്റിംഗ് പോലുള്ള ഫാബ്രിക്കേഷൻ ടെക്നിക്കുകൾ മുമ്പെന്നത്തേക്കാളും സാധാരണമാണ്, കൂടാതെ ലോകമെമ്പാടുമുള്ള VEX U റോബോട്ടിക്സ് മത്സര ടീമുകൾക്ക് ഈ കൂടുതൽ വിപുലമായ നിയമങ്ങൾ പ്രകാരം എന്ത് സൃഷ്ടിക്കാൻ കഴിയുമെന്ന് കാണാൻ നമുക്ക് കാത്തിരിക്കാം.
കഴിഞ്ഞ വർഷങ്ങളിലെന്നപോലെ, സീസണിൽ VEX റോബോട്ടിക്സ് വേൾഡ് ചാമ്പ്യൻഷിപ്പിലെ ഒരു സമാപന VEX U ഇവന്റും ലോകമെമ്പാടുമുള്ള പ്രാദേശിക ടൂർണമെന്റുകളും ഉൾപ്പെടും. പങ്കെടുക്കുന്ന സ്കൂളുകൾക്ക് ആയിരക്കണക്കിന് ഭാവി എഞ്ചിനീയർമാർക്ക് മുന്നിൽ അവരുടെ കഴിവുകൾ തെളിയിക്കാനും അവരുടെ സ്കൂളിനെ യഥാർത്ഥത്തിൽ ശ്രദ്ധേയമാക്കുന്നത് എന്താണെന്ന് കാണിക്കാനും അവസരം ലഭിക്കും. VEX U റോബോട്ടിക്സ് മത്സരം നിരവധി യൂണിവേഴ്സിറ്റി തലത്തിലുള്ള എഞ്ചിനീയറിംഗ് പ്രോഗ്രാമുകൾക്ക് അനുയോജ്യമായ ഒരു പ്രോജക്റ്റ് അധിഷ്ഠിത അനുബന്ധമാണ്, കൂടാതെ ഞങ്ങളുടെ ഇവന്റ് സ്പോൺസർമാർ പോലുള്ള സാധ്യതയുള്ള തൊഴിലുടമകൾക്ക് മുന്നിൽ വിദ്യാർത്ഥികൾക്ക് അവരുടെ യഥാർത്ഥ ലോക കഴിവുകൾ പ്രകടിപ്പിക്കാനുള്ള അതുല്യമായ അവസരം നൽകുന്നു.
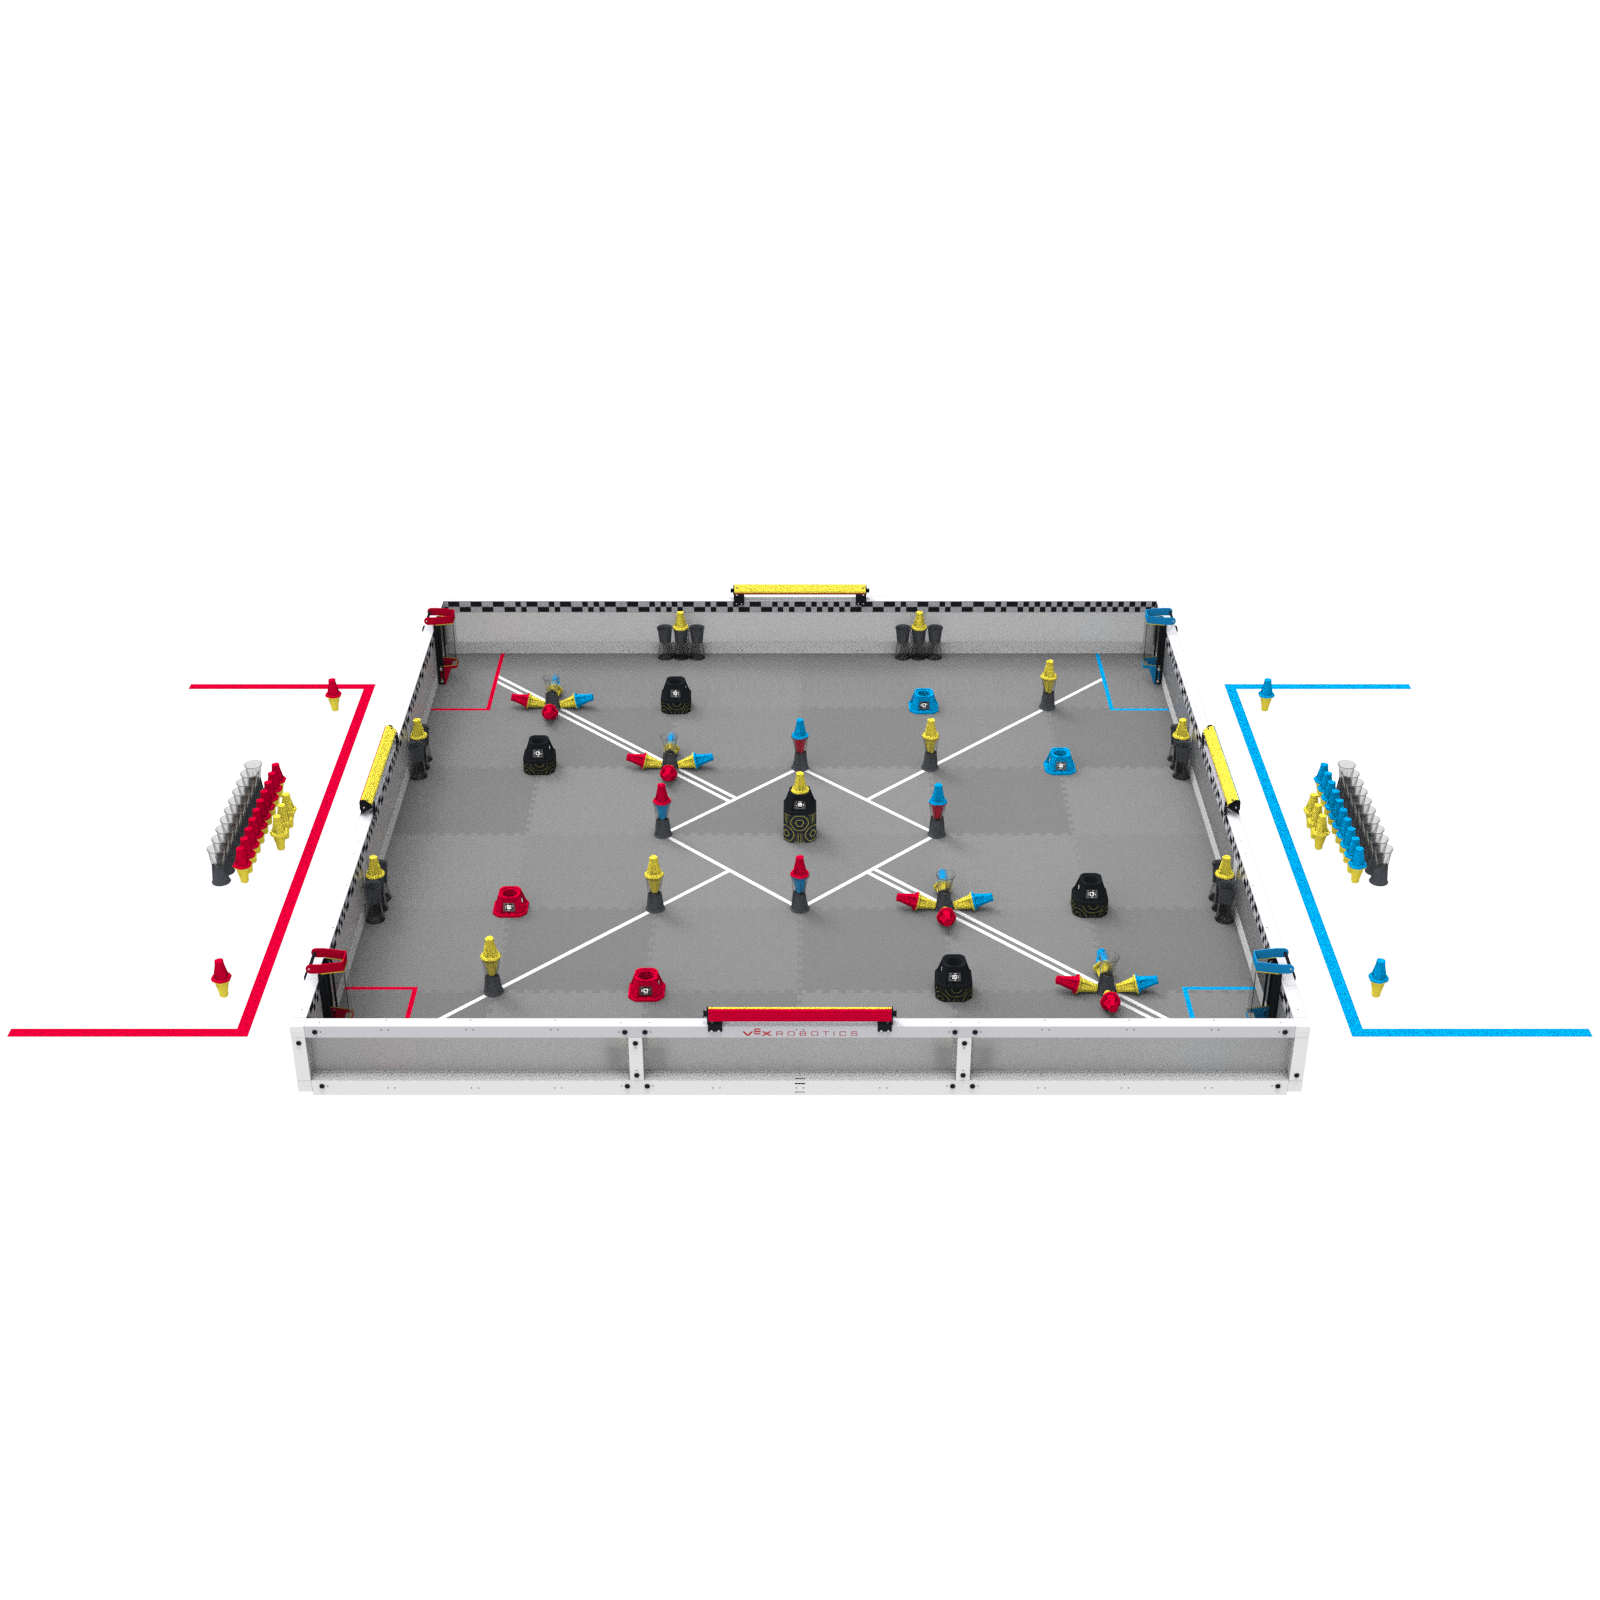
VEX U റോബോട്ടിക്സ് മത്സരം ചില ചെറിയ പരിഷ്കാരങ്ങളോടെ VEX V5 റോബോട്ടിക്സ് മത്സര ഓവർറൈഡ് ഫീൽഡ് ഉപയോഗിക്കുന്നു. ഒരു VEX V5 ഓവർറൈഡ് ഫീൽഡ് ഉള്ള ആർക്കും അത് ഒരു VEX U ഇവന്റിനോ ടീമിനോ ഉപയോഗിക്കാം. മത്സര നിയമങ്ങളുടെയും വിശദാംശങ്ങളുടെയും അടിസ്ഥാന സെറ്റിനായി ഈ ഗെയിം മാനുവലിന്റെ മുൻ ഭാഗങ്ങൾ പരിശോധിക്കുക. ഈ വിഭാഗത്തിൽ പട്ടികപ്പെടുത്തിയിരിക്കുന്ന മാറ്റങ്ങൾ ഒഴികെ, എല്ലാ സ്റ്റാൻഡേർഡ് നിയമങ്ങളും ബാധകമാണ്. നിയമങ്ങൾ തമ്മിൽ വൈരുദ്ധ്യമുണ്ടായാൽ, ഗെയിം മാനുവലിന്റെ ഈ വിഭാഗത്തിൽ പട്ടികപ്പെടുത്തിയിരിക്കുന്ന നിയമങ്ങളും ഔദ്യോഗിക VEX U ചോദ്യോത്തരത്തിലെ ഏതെങ്കിലും വിധികളും മുൻഗണന നേടുന്നു.
അധിക ഇലക്ട്രോണിക്സ് - റോബോട്ട് നിർമ്മാണത്തിൽ ഉപയോഗിക്കുന്നതും V5 റോബോട്ട് ബ്രെയിനുമായി ബന്ധിപ്പിച്ചിരിക്കുന്നതുമായ, VEX റോബോട്ടിക്സ് വിൽക്കാത്ത, ഏതെങ്കിലും സെൻസർ, പ്രോസസ്സർ അല്ലെങ്കിൽ മറ്റ് ഇലക്ട്രോണിക് ഘടകങ്ങൾ. വാണിജ്യപരമായി ലഭ്യമായ ഉപകരണങ്ങൾ (ഉദാ: റാസ്ബെറി പൈ) അല്ലെങ്കിൽ ടീം രൂപകൽപ്പന ചെയ്ത് നിർമ്മിച്ച ഇഷ്ടാനുസൃത ഉപകരണങ്ങൾ എന്നിവ ഉദാഹരണങ്ങളിൽ ഉൾപ്പെടുന്നു. കൂടുതൽ വിവരങ്ങൾക്ക് VUR12 ഉം VUR13 ഉം കാണുക.
അലയൻസ് - ഒരു നിശ്ചിത മത്സരത്തിൽ ഒരുമിച്ച് കളിക്കാൻ വിദ്യാർത്ഥികൾ തിരഞ്ഞെടുത്ത ഒരേ ടീമിലെ രണ്ട് (2) റോബോട്ടുകളുടെ ഒരു കൂട്ടം.
ഇലക്ട്രോമെക്കാനിക്കൽ അസംബ്ലി - സെൻസറുകൾ, മെക്കാനിക്കൽ ഭാഗങ്ങൾ, ആക്യുവേറ്ററുകൾ എന്നിവ ഉൾപ്പെടുന്ന ഒന്നിലധികം ഓഫ്-ദി-ഷെൽഫ് ഘടകങ്ങൾ ചേർന്ന ഒരു സങ്കീർണ്ണ സംവിധാനം.
ബാഹ്യ പ്രോസസ്സർ - VEX V5 ബ്രെയിനിലേക്ക് അയയ്ക്കുന്നതിന് മുമ്പ് സെൻസർ ഡാറ്റ സ്വതന്ത്രമായി പ്രോസസ്സ് ചെയ്യുന്ന ഒരു കമ്പ്യൂട്ടിംഗ് ഉപകരണം അല്ലെങ്കിൽ മൈക്രോകൺട്രോളർ.
ഫാബ്രിക്കേറ്റഡ് പാർട്ട് - റോബോട്ട് നിർമ്മാണത്തിൽ ഉപയോഗിക്കുന്നതും ടീം അംഗങ്ങൾ നിർമ്മിച്ചതുമായ ഏതൊരു ഘടകവും. കൂടുതൽ വിവരങ്ങൾക്ക് VUR3 മുതൽ VUR7 വരെ കാണുക.
അസംസ്കൃത സ്റ്റോക്ക് - ഫാബ്രിക്കേറ്റഡ് പാർട്സ് സൃഷ്ടിക്കാൻ ഉപയോഗിക്കാവുന്ന മൂന്നാം കക്ഷി വെണ്ടർമാരിൽ നിന്ന് വാങ്ങിയ സ്റ്റോക്ക് മെറ്റീരിയലുകൾ. VUR4 ഉം VUR5 ഉം കാണുക.
സെൻസർ - പരിസ്ഥിതിയിലെ മാറ്റങ്ങൾ കണ്ടെത്തി പ്രതികരിക്കുന്ന ഒരു ഉപകരണം, റോബോട്ടിന്റെ നിയന്ത്രണ സംവിധാനത്തിലേക്ക് ഡാറ്റ നൽകുന്നു.
ഹെഡ്-ടു-ഹെഡ് VEX V5 റോബോട്ടിക്സ് മത്സര ഓവർറൈഡ് മത്സരത്തിൽ നിന്ന് വ്യത്യസ്തമായി VURC പ്ലേയിംഗ് ഫീൽഡ് സജ്ജീകരിച്ചിരിക്കുന്നു, ഇനിപ്പറയുന്ന പരിഷ്കാരങ്ങളോടെ:
ഫീൽഡിൽ VEX GPS കോഡ് സ്ട്രിപ്പ് ഇൻസ്റ്റാൾ ചെയ്തിരിക്കണം.
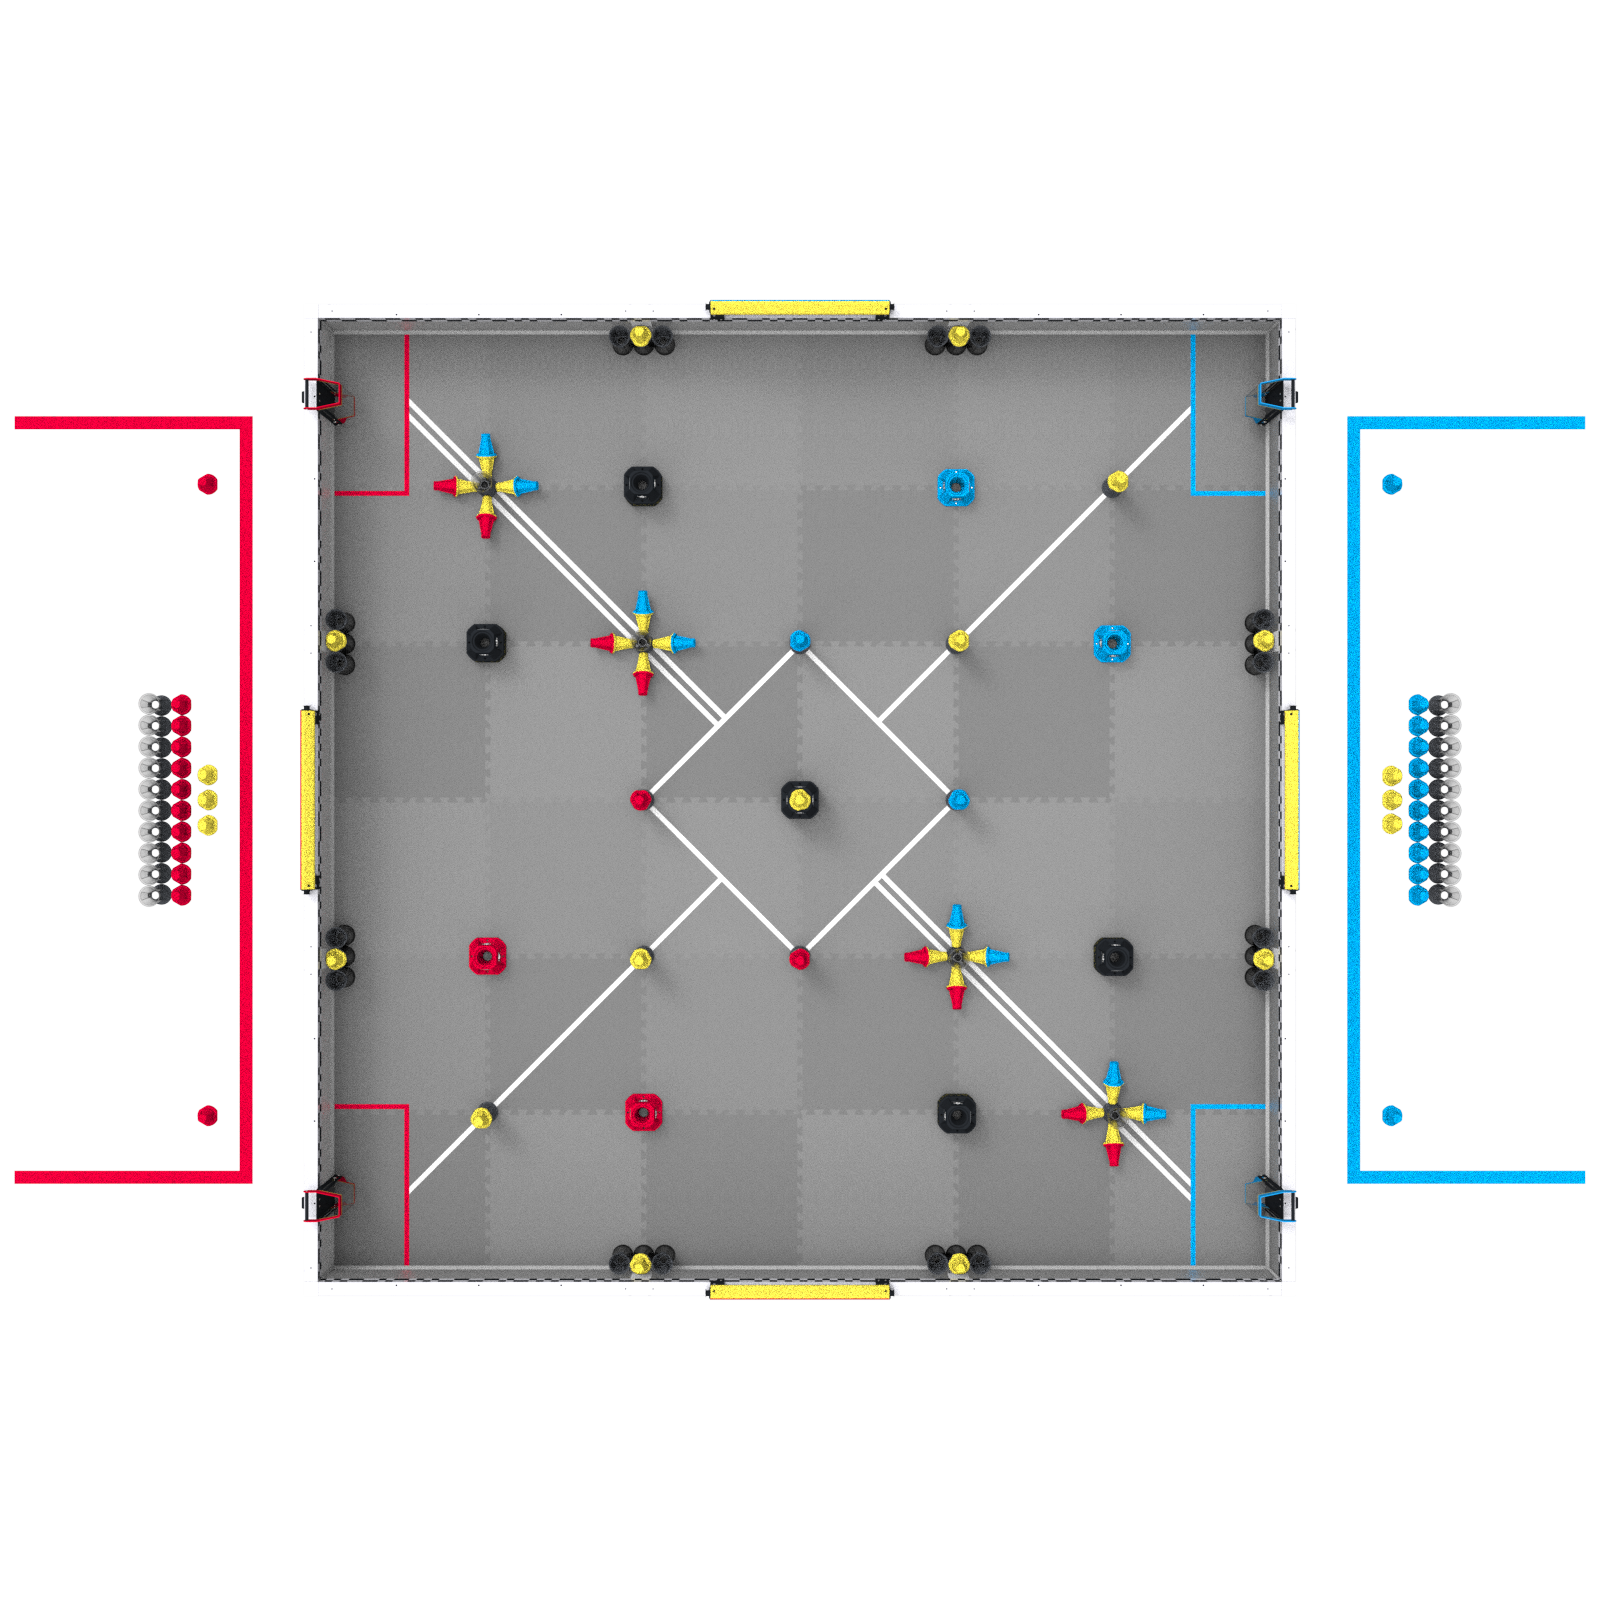
പരിഷ്കരിച്ച ഫീൽഡ് ലേഔട്ട്. മഞ്ഞ/മഞ്ഞ പിൻ സ്ഥാപിച്ചുകൊണ്ട് മത്സരം ആരംഭിക്കാൻ മിഡ്ഫീൽഡ് ഗോളിന് മാത്രമേ കഴിയൂ.
പരിഷ്കരിച്ച മാച്ച് ലോഡുകൾ. ഓരോ സഖ്യത്തിനും രണ്ട് മഞ്ഞ/മഞ്ഞ പിന്നുകൾ കൂടി ലഭിക്കും, അത് ഫീൽഡിൽ നിന്ന് മാച്ച് ലോഡുകളായി ആരംഭിക്കുന്നു.
<VUG1>വ്യത്യസ്ത റോബോട്ട് ആരംഭ വലുപ്പങ്ങൾ.VUR1 കാണുക.
<VUG2>നിയമത്തിൽ നിന്ന് വ്യത്യസ്തമായ റോബോട്ടിന്റെ സ്ഥാനം <GG10>. ചുവന്ന ടീമിന് ആദ്യം ഒരു റോബോട്ടിനെ ഫീൽഡിൽ സ്ഥാപിക്കാനും, തുടർന്ന് രണ്ട് നീല റോബോട്ടുകളെ സ്ഥാപിക്കാനും, രണ്ടാമത്തെ ചുവന്ന റോബോട്ടിനെ സ്ഥാപിക്കാനും അവകാശമുണ്ട്. ഇത് യോഗ്യതാ മത്സരങ്ങൾക്കും എലിമിനേഷൻ മത്സരങ്ങൾക്കും ബാധകമാണ്. ഈ അവകാശം ഉപയോഗിച്ചാൽ, ഒരു ടീം ഒരു റോബോട്ടിനെ മൈതാനത്ത് സ്ഥാപിച്ചുകഴിഞ്ഞാൽ, മത്സരത്തിന് മുമ്പ് അതിന്റെ സ്ഥാനം പുനഃക്രമീകരിക്കാൻ കഴിയില്ല.
<VUG3>ചില ഇലക്ട്രോണിക് ഉപകരണങ്ങൾ മത്സരത്തിന്റെ തുടക്കത്തിൽ ചലനത്തിലോ ചലത്തിലോ ആയിരിക്കാം. ഇതിൽ സജീവമായ കൂളിംഗ് ഫാനുകൾ, കറങ്ങുന്ന LIDAR മൊഡ്യൂളുകൾ, കൂടാതെ/അല്ലെങ്കിൽ സമാനമായ മറ്റ് സെൻസറുകൾ അല്ലെങ്കിൽ അധിക ഇലക്ട്രോണിക്സ് എന്നിവ ഉൾപ്പെടുന്നു. ഈ ഇലക്ട്രോണിക് ഉപകരണങ്ങൾ മുഴുവൻ റോബോട്ടിനോ അതിന്റെ ഏതെങ്കിലും ഉപസിസ്റ്റത്തിനോ ഒരു തരത്തിലുള്ള ചലനവും ആരംഭിക്കരുത്, കൂടാതെ സ്കോറിംഗ് ഒബ്ജക്റ്റുകളുമായും/അല്ലെങ്കിൽ മറ്റ് റോബോട്ടുകളുമായും നേരിട്ട് സംവദിക്കരുത്.
<VUG4>ലോഡറുകളുടെ വ്യത്യസ്ത ലഭ്യത. ഡ്രൈവ് ടീം അംഗങ്ങൾക്ക് അവരുടെ അലയൻസ്-നിറമുള്ള ലോഡറുകൾ വഴി മാച്ച് ലോഡുകൾ അവതരിപ്പിക്കാം, കൂടാതെ മത്സരത്തിന്റെ ഓട്ടോണമസ് പിരീഡിലും ഡ്രൈവർ നിയന്ത്രിത പിരീഡിലും ആ ലോഡറുകൾ പ്രവർത്തിപ്പിക്കാനും കഴിയും.
മിഡ്ഫീൽഡിലെ മഞ്ഞ പിൻ ഹാൽവുകളുടെ ഉടമസ്ഥാവകാശവും സ്കോറിംഗും
മിഡ്ഫീൽഡ് ഗോളിൽ സ്ഥാപിക്കുന്ന പിന്നുകൾക്ക്, മഞ്ഞ പിൻ ഹാൽവുകൾ അലയൻസിന്റെ ഉടമസ്ഥതയിലുള്ളതാണ്, ഇത് മിഡ്ഫീൽഡിൽ കൂടുതൽ റോബോട്ടുകളെ ഉൾപ്പെടുത്തി സ്വയംഭരണ കാലയളവ് അവസാനിപ്പിക്കുന്നു.
മിഡ്ഫീൽഡിൽ അവസാനിക്കുന്ന റോബോട്ടുകളുടെ സ്കോറിംഗ്.
ഓട്ടോണമസ് പിരീഡിന്റെ അവസാനത്തിൽ റോബോട്ട് ഭാഗികമായെങ്കിലും മിഡ്ഫീൽഡിനുള്ളിൽ ആണെങ്കിൽ, ഒരു റോബോട്ട് മിഡ്ഫീൽഡിൽ അവസാനിക്കുന്നതായി കണക്കാക്കും.
<VUG6>വ്യത്യസ്ത ഓട്ടോണമസ് വിൻ പോയിന്റ് മാനദണ്ഡങ്ങൾ. എല്ലാ VEX U ഇവന്റുകൾക്കും, താഴെപ്പറയുന്ന എല്ലാ ജോലികളും പൂർത്തിയാക്കി ഓട്ടോണമസ് കാലയളവ് അവസാനിപ്പിക്കുന്ന ഏതൊരു സഖ്യത്തിനും ഒരു ഓട്ടോണമസ് വിൻ പോയിന്റ് നൽകും, കൂടാതെ അത് ഓട്ടോണമസ് കാലയളവിൽ ലംഘനങ്ങൾ നടത്തിയിട്ടില്ല:
നിങ്ങളുടെ അലയൻസിനായി കുറഞ്ഞത് പന്ത്രണ്ട് (12) പിൻ ഹാൽവുകളെങ്കിലും സ്കോർ ചെയ്തു. (ഓട്ടോണമസ് ലൈനിന്റെ എതിർവശത്തുള്ള ക്വാഡ്രന്റുകളിൽ സ്കോർ ചെയ്ത പിൻ ഹാൽവുകൾ ഉൾപ്പെടുന്നില്ല.)
കുറഞ്ഞത് നാല് (4) ഗോളുകളിൽ നിങ്ങളുടെ അലയൻസിനായി നേടിയ കുറഞ്ഞത് രണ്ട് (2) പിൻ ഹാൽവുകളെങ്കിലും അടങ്ങിയിരിക്കുന്നു. (ഓട്ടോണമസ് ലൈനിന്റെ എതിർവശത്തുള്ള ക്വാഡ്രന്റുകളിൽ ലക്ഷ്യങ്ങൾ ഉൾപ്പെടുന്നില്ല).
ഒരു റോബോട്ടും ഫീൽഡ് ചുറ്റളവുമായി ബന്ധപ്പെടുന്നില്ല.
കുറഞ്ഞത് ഒരു (1) റോബോട്ടെങ്കിലും ഭാഗികമായെങ്കിലും മിഡ്ഫീൽഡിനുള്ളിൽ ഉണ്ട്.
VEX V5 സെക്ഷൻ 3: റോബോട്ട് സ്കിൽസ് ചലഞ്ചിൽ നിന്നുള്ള എല്ലാ നിയമങ്ങളും ബാധകമാണ്, താഴെ സൂചിപ്പിച്ചിരിക്കുന്നവ ഒഴികെ മറ്റ് മാറ്റങ്ങളൊന്നുമില്ല.
<VURS1> VEX U റോബോട്ട് സ്കിൽസ് മത്സരങ്ങൾ VEX V5 റോബോട്ടിക്സ് മത്സര റോബോട്ട് സ്കിൽസ് മത്സരങ്ങളിൽ നിന്ന് വ്യത്യസ്തമായി സജ്ജീകരിച്ചിരിക്കുന്നു, ഇനിപ്പറയുന്ന പരിഷ്കാരങ്ങളോടെ:
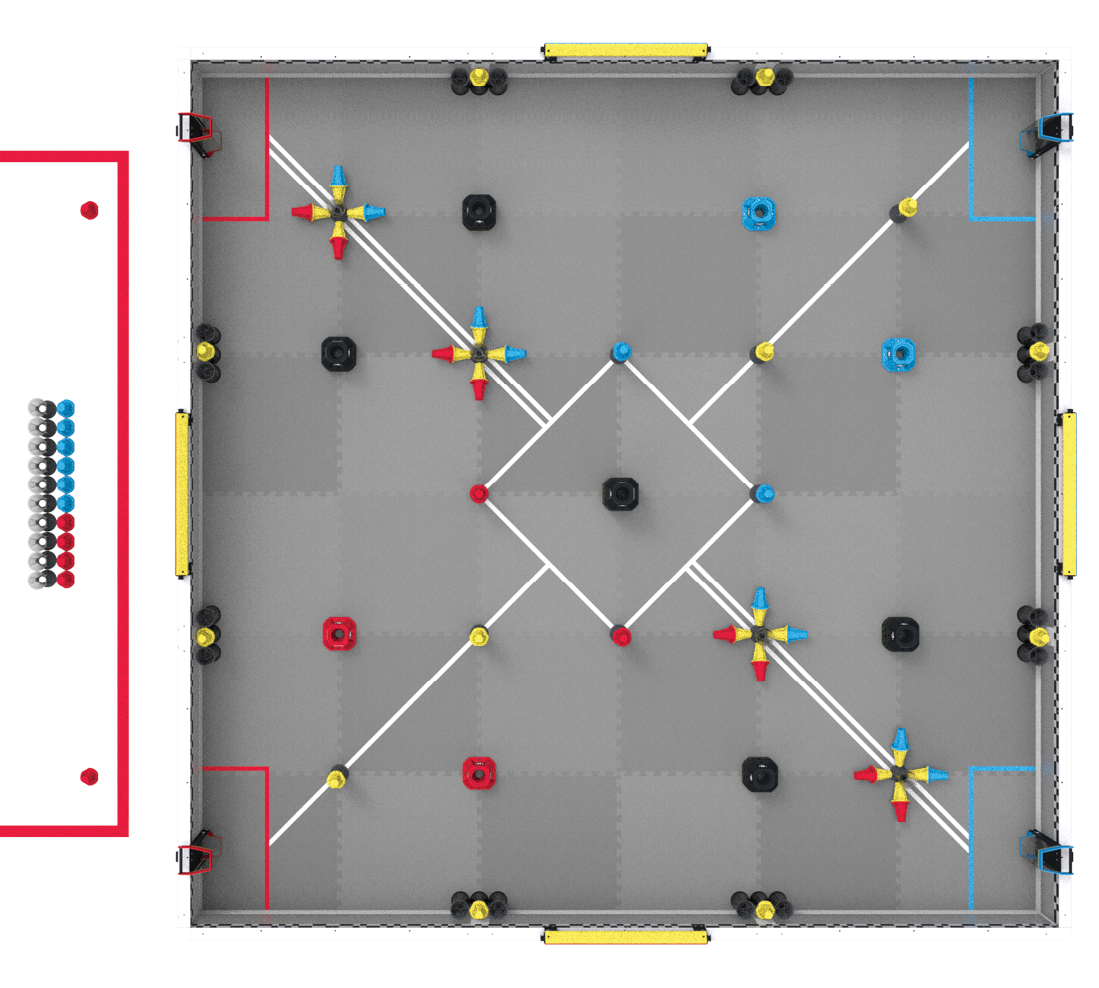
പരിഷ്കരിച്ച മാച്ച് ലോഡുകൾ. നാല് (4) ചുവപ്പ്/മഞ്ഞ പിന്നുകൾ, ആറ് (6) നീല/മഞ്ഞ പിന്നുകൾ, പത്ത് (10) കപ്പുകൾ എന്നിവ മാച്ച് ലോഡുകളായി ഫീൽഡിൽ നിന്ന് ആരംഭിക്കുന്നു. ചിത്രം VURS1 കാണുക.
<VURS2>VUT1 ഉം VUR1 ഉം അനുസരിച്ച്, ടീമുകൾക്ക് അവരുടെ VEX U റോബോട്ട് സ്കിൽസ് മത്സരങ്ങളിൽ രണ്ട് റോബോട്ടുകളും ഉപയോഗിക്കാൻ അനുവാദമുണ്ട്.
<VURS3> റെഡ് അലയൻസിന്റെ നിയമപരമായ ആരംഭ സ്ഥാനങ്ങളിൽ രണ്ട് റോബോട്ടുകളും റോബോട്ട് സ്കിൽസ് മാച്ച് ആരംഭിക്കണം. SG1 എന്ന നിയമത്തിലെ മറ്റെല്ലാ ഭാഗങ്ങളും ബാധകമാണ്. SG5 അനുസരിച്ച് ഓരോ റോബോട്ടും ഒരു ചുവപ്പ്/മഞ്ഞ പിൻ പ്രീലോഡായി ഉപയോഗിക്കണം.
ചിത്രം VURS1: ഒരു VEX U റോബോട്ട് സ്കിൽസ് മാച്ചിനുള്ള ഫീൽഡ് സജ്ജീകരണം.
<VUT1> 2-ടീംഅലയൻസ് ഫോർമാറ്റിന് പകരം, VURC ഹെഡ്-ടു-ഹെഡ് മത്സരങ്ങൾ 1-ടീം vs. 1-ടീം ആയിരിക്കും കളിക്കുക. ഓരോ ടീമും ഓരോ മത്സരത്തിലും രണ്ട് (2) റോബോട്ടുകളെ ഉപയോഗിക്കും.
ടീമുകൾക്ക് ഇഷ്ടമുള്ളത്ര റോബോട്ടുകളെ നിർമ്മിക്കാനും കൊണ്ടുവരാനും അനുവാദമുണ്ട്, എന്നാൽ VUR1 ൽ വിവരിച്ചിരിക്കുന്നതുപോലെ ഓരോ വലുപ്പത്തിലും ഒന്ന് എന്ന രീതിയിൽ രണ്ടെണ്ണം (2) മാത്രമേ പിറ്റിൽ നിന്ന് കളിക്കളത്തിലേക്ക് ഏത് മത്സരത്തിനും കൊണ്ടുവരാൻ കഴിയൂ.
മത്സരിക്കാൻ അനുവദിക്കുന്നതിന് മുമ്പ് എല്ലാ റോബോട്ടുകളും പരിശോധനയിൽ വിജയിക്കണം.
<VUT2>VEX V5 ടൂർണമെന്റിലെ അതേ രീതിയിലാണ് യോഗ്യതാ മത്സരങ്ങൾ നടത്തുക, എന്നാൽ VUT1 ൽ വിവരിച്ചിരിക്കുന്ന പരിഷ്കരിച്ച 1v1 ഫോർമാറ്റിലാണ് ഇത് നടത്തുക.
<VUT3>എലിമിനേഷൻ മത്സരങ്ങൾ ഒരു VEX V5 ടൂർണമെന്റിലെ അതേ രീതിയിലാണ് നടത്തുക, പക്ഷേ ഒരു അലയൻസ് സെലക്ഷൻ ഇല്ലാതെ. മത്സരത്തിന്റെ അവസാനം, ഒരു ടീംടൂർണമെന്റ് ചാമ്പ്യന്മാരായി ഉയർന്നുവരും.
<VUT4> ഓരോ ഹെഡ്-ടു-ഹെഡ് മത്സരത്തിന്റെയും തുടക്കത്തിലെ സ്വയംഭരണ കാലയളവ് 30 സെക്കൻഡ് ആയിരിക്കും.
സ്വയംഭരണ കാലയളവിൽ റോബോട്ടുകളുമായുള്ള മനുഷ്യ ഇടപെടൽ കർശനമായി നിരോധിച്ചിരിക്കുന്നു.
30 സെക്കൻഡ് കഴിയുന്നതിന് മുമ്പ് രണ്ട് ടീമുകളും അവരുടെ ദിനചര്യകൾ പൂർത്തിയാക്കുകയാണെങ്കിൽ, ഓട്ടോണമസ് പിരീഡ് നേരത്തെ അവസാനിപ്പിക്കാൻ ആഗ്രഹിക്കുന്നുവെന്ന് സൂചന നൽകാനുള്ള ഓപ്ഷൻ അവർക്ക് ലഭിക്കും. “നേരത്തെയുള്ള സ്റ്റോപ്പ്” എന്ന കാര്യത്തിൽ ഇരു ടീമുകളും ഹെഡ് റഫറിയും എല്ലാവരും യോജിക്കണം. ഇതൊരു ആവശ്യകതയല്ല, കൂടാതെ ഇവന്റിലെ എല്ലാ ടീമുകൾക്കും ഈ ഓപ്ഷൻ സ്ഥാപിച്ചിരിക്കണം, ഉദാഹരണത്തിന് ഇവന്റ് മീറ്റിംഗ് സമയത്ത്.
<VUT5>ഡ്രൈവർ നിയന്ത്രിത കാലയളവ് 90 സെക്കൻഡായി ചുരുക്കി, ഓട്ടോണമസ് കാലയളവിന് തൊട്ടുപിന്നാലെയാണ്.
<VUT6>VURC ടൂർണമെന്റുകളിൽ എലിമിനേഷനുകളിൽ കുറച്ച് ടീമുകളേ ഉള്ളൂ. ഒരു നിശ്ചിത ഇവന്റിലെ എലിമിനേഷൻ മത്സരങ്ങളിലെ ടീമുകളുടെ എണ്ണം ഇനിപ്പറയുന്ന രീതിയിൽ നിർണ്ണയിക്കപ്പെടുന്നു, VEX റോബോട്ടിക്സിന്റെ അനുമതിയോടെയുള്ള അസാധാരണ സാഹചര്യങ്ങളിൽ ഒഴികെ. 16 ടീമുകളിൽ താഴെയുള്ളവരുടെ എണ്ണം കൂടുമ്പോൾ ഉയർന്ന റാങ്കുള്ള ടീമുകൾക്ക് ഒന്നോ അതിലധികമോ ബൈകൾ ലഭിക്കും.
മത്സരത്തിന്റെ തുടക്കത്തിൽ ഒരു റോബോട്ടിന്റെ വലിപ്പം 24” (609.6 മിമി) x 24” (609.6 മിമി) x 24” (609.6 മിമി) ൽ കൂടുതലാകരുത്.
മത്സരത്തിന്റെ തുടക്കത്തിൽ ഒരു റോബോട്ടിന്റെ വലിപ്പം 15” (381 mm) x 15” (381 mm) x 15” (381 mm) ൽ കൂടുതലാകരുത്.
<VUR2> ടീമുകൾക്ക് അവരുടെ റോബോട്ട് നിർമ്മിക്കാൻ താഴെയുള്ള പട്ടികകളിൽ പട്ടികപ്പെടുത്തിയിരിക്കുന്ന ഒഴിവാക്കലുകൾ ഒഴികെയുള്ള ഏതെങ്കിലും ഔദ്യോഗിക VEX റോബോട്ടിക്സ് ഉൽപ്പന്നങ്ങൾ ഉപയോഗിക്കാം. ഇതിൽ HEXBUG* ഉൽപ്പന്ന ലൈനുകളുടെ VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE, VEX Robotics എന്നിവയിൽ നിന്നുള്ളവ ഉൾപ്പെടുന്നു. നിയമം R28 ബാധകമാണ്, എന്നാൽ വൈദ്യുതേതര ഘടകങ്ങളിൽ വരുത്തുന്ന മിക്ക പരിഷ്കാരങ്ങളും അനുവദനീയമാണ്.
* HEXBUG ബ്രാൻഡ് സ്പിൻ മാസ്റ്റർ കോർപ്പറേഷന്റെ ഒരു രജിസ്റ്റർ ചെയ്ത വ്യാപാരമുദ്രയാണ്.
എസ്.കെ.യു
വിവരണം
217-8080, എം.പി.
ടാലോൺ SRX
217-9191, എം.പി.
വിക്ടർ എസ്പിഎക്സ്
217-9090, എം.പി.
വിക്ടർ എസ്പി
217-4243
ന്യൂമാറ്റിക് കൺട്രോൾ മൊഡ്യൂൾ
217-4244
പവർ ഡിസ്ട്രിബ്യൂഷൻ പാനൽ
217-4245
വോൾട്ടേജ് റെഗുലേറ്റർ മൊഡ്യൂൾ
217-4347, പി.സി.
775പ്രോ
217-2000
സിഐഎം മോട്ടോർ
217-3371, എം.പി.
മിനി സിഐഎം മോട്ടോർ
217-3351, സി.ബി.ഐ.
ബാഗ് മോട്ടോർ
217-6515
ഫാൽക്കൺ 500
<VUR3> നിയമപരമായ റോ സ്റ്റോക്കിന് ഇനിപ്പറയുന്ന നിർമ്മാണ പ്രക്രിയകൾ പ്രയോഗിച്ചുകൊണ്ട് ഫാബ്രിക്കേറ്റഡ് ഭാഗങ്ങൾ നിർമ്മിക്കാം:
3D പ്രിന്റിംഗ് പോലുള്ള അഡിറ്റീവ് നിർമ്മാണ പ്രക്രിയകൾ.
കട്ടിംഗ്, ഡ്രില്ലിംഗ്, റൂട്ടിംഗ് അല്ലെങ്കിൽ മെഷീനിംഗ് പോലുള്ള കുറയ്ക്കൽ നിർമ്മാണ പ്രക്രിയകൾ.
ഷീറ്റ് മെറ്റൽ ബ്രേക്കിംഗ് അല്ലെങ്കിൽ തെർമോഫോമിംഗ് പോലുള്ള വളവുകൾ.
വെൽഡിംഗ് അല്ലെങ്കിൽ രാസപരമായി ബന്ധിപ്പിക്കൽ (ഉദാ: എപ്പോക്സി) പോലുള്ള വസ്തുക്കൾ പരസ്പരം ബന്ധിപ്പിക്കൽ.
3D പ്രിന്റഡ് അച്ചിലേക്ക് പോളിയുറീഥെയ്ൻ കുത്തിവയ്ക്കുന്നത് പോലുള്ള ലോഹങ്ങളല്ലാത്തവയുടെ മോൾഡിംഗ്.
<VUR4>ഫാബ്രിക്കേറ്റഡ് പാർട്സ് നിയമപരമായ അസംസ്കൃത സ്റ്റോക്കിൽ നിന്ന് നിർമ്മിക്കണം. റോ സ്റ്റോക്ക് ആയി കണക്കാക്കുന്നതിന്, VUR3 ൽ പട്ടികപ്പെടുത്തിയിരിക്കുന്ന നിർമ്മാണ പ്രക്രിയകൾക്ക് വിധേയമാകുന്നതിന് മുമ്പ് മെറ്റീരിയൽ ഇനിപ്പറയുന്ന രൂപങ്ങളിൽ ഒന്നിൽ ലഭിക്കണം:
കാസ്റ്റ് ചെയ്യാനോ സിന്റർ ചെയ്യാനോ ഉദ്ദേശിച്ചിട്ടുള്ള വസ്തുക്കൾ
* റെസിൻ / പൊടിച്ച ബെഡ് 3D പ്രിന്റിംഗ് * മണൽ കാസ്റ്റിംഗിനായി ഉപയോഗിക്കുന്ന ഉരുകിയ അലുമിനിയം
കുറിപ്പ്: VUR2 ഈ നിയമത്തേക്കാൾ മുൻഗണന നൽകുന്നു. VEX റോബോട്ടിക്സിൽ നിന്ന് വാങ്ങിയതും ഈ വിഭാഗങ്ങളിലൊന്നിൽ ഉൾപ്പെടുന്നതുമായ വസ്തുക്കൾ (ഉദാ: വെർസാഫ്രെയിം പ്രീ-ഡ്രിൽഡ് എക്സ്ട്രൂഷൻ) അനുവദനീയമാണ്.
<VUR6>ഫാബ്രിക്കേറ്റഡ് പാർട്സ്റോ സ്റ്റോക്കിൽ നിന്ന് നിർമ്മിക്കാൻ കഴിയില്ല, ഇത് ഇവന്റിനോ മറ്റ് ടീമുകൾക്കോ ഫീൽഡ് ഘടകങ്ങൾക്കോ സുരക്ഷയോ നാശനഷ്ടമോ ഉണ്ടാക്കുന്നു. നിരോധിത വസ്തുക്കളുടെ ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടുന്നു, എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല:
തീജ്വാലകൾ ഉണ്ടാക്കാനോ കരിമരുന്ന് പ്രഭാവങ്ങൾ ഉണ്ടാക്കാനോ ഉദ്ദേശിച്ചുള്ള ഏതെങ്കിലും മെറ്റീരിയൽ.
മത്സര സമയത്ത് ദ്രാവകാവസ്ഥയിലുള്ള ഏതൊരു വസ്തുവും. ഹൈഡ്രോളിക് ദ്രാവകങ്ങൾ, എണ്ണകൾ, ഗ്രീസുകൾ, ദ്രാവക മെർക്കുറി, ടയർ സീലന്റ് എന്നിവ ഉദാഹരണങ്ങളിൽ ഉൾപ്പെടുന്നു.
മില്ലിംഗ് കൂളന്റ് അല്ലെങ്കിൽ എപ്പോക്സി പോലുള്ള ദ്രാവകങ്ങളുടെ ഉപയോഗം ഉൾപ്പെടുന്ന നിർമ്മാണ പ്രക്രിയകൾ ഇതിൽ ഉൾപ്പെടുന്നില്ല.
പരാജയപ്പെടുമ്പോൾ തകരുന്നതോ അമിതമായ ഫീൽഡ് / സുരക്ഷാ അപകടമുണ്ടാക്കുന്നതോ ആയ ഏതൊരു വസ്തുവും. ഫൈബർഗ്ലാസ്, അക്രിലിക്, കാർബൺ ഫൈബർ ഷീറ്റ്/ട്യൂബ് സ്റ്റോക്ക് എന്നിവ ഉദാഹരണങ്ങളിൽ ഉൾപ്പെടുന്നു.
ഈ നിയമം പ്രത്യേകിച്ച് ഭൗതിക നിയമസാധുതയെയാണ് സൂചിപ്പിക്കുന്നത്. നിയമപരമായ റോ സ്റ്റോക്ക് ൽ നിന്ന് നിർമ്മിച്ച ഏതെങ്കിലും സുരക്ഷിതമല്ലാത്ത സംവിധാനങ്ങൾ ഇപ്പോഴും S1 ഉം R19 ഉം വഴി പരിഹരിക്കാവുന്നതാണ്.
കാർബൺ ഫൈബർ (അല്ലെങ്കിൽ സമാനമായ) അഡിറ്റീവുകൾ അല്ലെങ്കിൽ കാർബൺ ഫൈബർ (അല്ലെങ്കിൽ സമാനമായ) ഇൻലേ എന്നിവ ഉൾപ്പെടുന്ന 3D പ്രിന്റർ ഫിലമെന്റുകളെ ഈ ഒഴിവാക്കലിൽ നിന്ന് ഒഴിവാക്കിയിരിക്കുന്നു, കൂടാതെ ഫാബ്രിക്കേറ്റഡ് പാർട്സിൽ ഉപയോഗിക്കുന്നതിന് നിയമപരമായി കണക്കാക്കപ്പെടുന്നു.
<VUR7>ഫാബ്രിക്കേറ്റഡ് പാർട്സ് ടീം അംഗങ്ങൾ തന്നെ നിർമ്മിക്കണം. ഏതൊരു ഫാബ്രിക്കേറ്റഡ് പാർട്സ് യും ഫാബ്രിക്കേറ്റഡ് പാർട്സ് ന്റെ ടീമിന്റെ രൂപകൽപ്പനയും നിർമ്മാണ പ്രക്രിയയും വ്യക്തമാക്കുന്ന ഡോക്യുമെന്റേഷനോടൊപ്പം ഉണ്ടായിരിക്കണം.
ഏറ്റവും കുറഞ്ഞ സ്വീകാര്യമായ ഡോക്യുമെന്റേഷൻ രീതി, പ്രസ്തുത ഭാഗത്തിന് ഒന്നിലധികം കാഴ്ചകളുള്ള ഒരു എഞ്ചിനീയറിംഗ് ഡ്രോയിംഗ് ആണ്. ഈ ഡ്രോയിംഗുകൾ ഒരു ടീമിന്റെ എഞ്ചിനീയറിംഗ് നോട്ട്ബുക്കിലോ എഞ്ചിനീയറിംഗ് നോട്ട്ബുക്കിന്റെ ഒരു പ്രത്യേക അനുബന്ധത്തിലോ ഉൾപ്പെടുത്താവുന്നതാണ്.
ഏതൊരു ഫാബ്രിക്കേറ്റഡ് ഭാഗവും പൂർണ്ണമായും ടീം അംഗങ്ങൾ രൂപകൽപ്പന ചെയ്ത് നിർമ്മിച്ചതായിരിക്കണം. ഉദാഹരണത്തിന്, ടീം ഓർഡർ ചെയ്ത ഭാഗങ്ങളും മൂന്നാം കക്ഷി 3D പ്രിന്റ് ചെയ്ത ഭാഗങ്ങളും നിരോധിക്കും.
ഒരു പരിപാടിയിൽ ഏത് സമയത്തും ഇൻസ്പെക്ടർമാർ, ഹെഡ് റഫറിമാർ അല്ലെങ്കിൽ ജഡ്ജിമാർ ആവശ്യപ്പെടുന്ന പ്രകാരം ടീമുകൾ ഈ ഡോക്യുമെന്റേഷൻ നൽകേണ്ടതുണ്ട്. സ്വീകാര്യമായ രേഖകൾ നൽകുന്നതിൽ പരാജയപ്പെടുന്നത് ആ ഭാഗം ഉപയോഗത്തിന് നിയമവിരുദ്ധമായി കണക്കാക്കുന്നതിന് കാരണമാകും; അതിനാൽ, R2, <G5>, കൂടാതെ/അല്ലെങ്കിൽ G1 എന്നിവ ബാധകമാകും.
<VUR8> ടീമുകൾക്ക് അവരുടെ റോബോട്ടുകളിൽ വാണിജ്യപരമായി ലഭ്യമായ സ്പ്രിംഗുകൾ ഉപയോഗിക്കാം. ഈ നിയമത്തിന്റെ ഉദ്ദേശ്യങ്ങൾക്കായി, “സ്പ്രിംഗ്” എന്നത് ഇലാസ്റ്റിക് പൊട്ടൻഷ്യൽ എനർജി സംഭരിക്കുന്നതിനും പുറത്തുവിടുന്നതിനും ഉപയോഗിക്കുന്ന ഏതൊരു ഉപകരണത്തെയും സൂചിപ്പിക്കുന്നു. ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടുന്നു, എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല:
സ്പ്രിംഗ് സ്റ്റീൽ കൊണ്ട് നിർമ്മിച്ച കംപ്രഷൻ, ടെൻഷൻ, ടോർഷൻ, സ്ഥിരമായ ബലം അല്ലെങ്കിൽ കോണാകൃതിയിലുള്ള സ്പ്രിംഗുകൾ.
സർജിക്കൽ ട്യൂബിംഗ്, ബഞ്ചി കോഡുകൾ, അല്ലെങ്കിൽ വലിച്ചുനീട്ടാവുന്ന ബ്രെയ്ഡഡ് റോപ്പ് പോലുള്ള ഇലാസ്റ്റിക് നൂൽ അല്ലെങ്കിൽ റബ്ബർ ഉപയോഗിച്ച് നിർമ്മിച്ച സ്പ്രിംഗുകൾ.
ക്ലോസ്ഡ്-ലൂപ്പ് (ന്യൂമാറ്റിക്) ഗ്യാസ് ഷോക്കുകൾ.
കുറിപ്പ്: VUR14 എന്നതിന്റെ പശ്ചാത്തലത്തിൽ ഗ്യാസ് ഷോക്കുകൾ ന്യൂമാറ്റിക് ഉപകരണങ്ങളായി കണക്കാക്കില്ല. ഗ്യാസ് ഷോക്കുകളിൽ ഒരു തരത്തിലും മാറ്റം വരുത്താൻ പാടില്ല.>
<VUR9> ടീമുകൾക്ക് അവരുടെ റോബോട്ടിൽ വാണിജ്യപരമായി ലഭ്യമായ ഫാസ്റ്റനർ ഹാർഡ്വെയർ ഉപയോഗിക്കാം. ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടുന്നു (എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല):
ഹിഞ്ചുകൾ, പിന്നുകൾ, വടി അറ്റങ്ങൾ, ത്രെഡ് ചെയ്ത വടികൾ, ഹോസ് ക്ലാമ്പുകൾ
വാഷറുകൾ അല്ലെങ്കിൽ സ്പെയ്സറുകൾ പോലുള്ള അനുബന്ധ ഫാസ്റ്റനർ ആക്സസറികൾ
എപ്പോക്സി, പശ അല്ലെങ്കിൽ ടേപ്പ് പോലുള്ള പശകൾ (രണ്ട് ഭാഗങ്ങൾ ഒരുമിച്ച് ചേർക്കാൻ ഉപയോഗിക്കുമ്പോൾ മാത്രം)
ഭാഗത്തിന്റെ പ്രാഥമിക പ്രവർത്തനം “ഫാസ്റ്റണിംഗ്” അല്ലെങ്കിൽ, VUR5, VUR6, കൂടാതെ/അല്ലെങ്കിൽ VUR7, ഈ നിയമത്തേക്കാൾ മുൻഗണന നൽകുന്നു. നിയമവിരുദ്ധമായ ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടുന്നു (എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല):
സാങ്കേതികമായി ട്രെഡിനെ ഒരു ഷാഫ്റ്റുമായി ബന്ധിപ്പിക്കാൻ കഴിയുമെങ്കിലും, മുൻകൂട്ടി നിർമ്മിച്ച നോൺ-VEX വീൽ.
80/20 എക്സ്ട്രൂഷൻ; മറ്റ് ഇനങ്ങൾ “അതിലേക്ക് ഉറപ്പിക്കുന്നു”, അത് “ഫാസ്റ്റണിംഗ്” ചെയ്യുന്ന ഭാഗമല്ല.
വീൽ ട്രാക്ഷൻ മെച്ചപ്പെടുത്താൻ ഗ്രിപ്പ് ടേപ്പ് ഉപയോഗിക്കുന്നു
<VUR10> ഓരോ റോബോട്ടും കൃത്യമായി ഒരു (1) V5 റോബോട്ട് ബ്രെയിനും ഒരു V5 കൺട്രോളറുമായി ബന്ധിപ്പിച്ചിരിക്കുന്ന കുറഞ്ഞത് ഒരു (1) V5 റോബോട്ട് റേഡിയോയും ഉപയോഗിക്കണം.
R12 ലും <VUR12d> ലും പറഞ്ഞിരിക്കുന്ന പവർ നിയമങ്ങൾ ടീമുകൾ പാലിക്കണം.
നിയമപരമായ V5 റോബോട്ട് ബ്രെയിനുകളും V5 റോബോട്ട് റേഡിയോകളും ഉപയോഗിക്കുകയാണെങ്കിൽ റോബോട്ടുകൾക്കിടയിൽ വയർലെസ് ആശയവിനിമയം അനുവദനീയമാണ്. മറ്റ് തരത്തിലുള്ള വയർലെസ് കമ്മ്യൂണിക്കേഷൻ പ്രോട്ടോക്കോളുകളൊന്നും (ഉദാ: റേഡിയോ, ബ്ലൂടൂത്ത്, വൈ-ഫൈ) അനുവദനീയമല്ല.
<VUR11> റോബോട്ടുകൾക്ക് ഉപയോഗിക്കാവുന്ന V5 സ്മാർട്ട് മോട്ടോറുകളുടെ എണ്ണത്തിനും, 11W (276-4840) കൂടാതെ/അല്ലെങ്കിൽ 5.5W (276-4842)നുംഒരു നിയന്ത്രണവുമില്ല. VEX വിൽക്കുന്നവ (ഉദാഹരണത്തിന്, 2-വയർ 393 മോട്ടോർ) ഉൾപ്പെടെ മറ്റ് മോട്ടോറുകളോ, സെർവോകളോ, ഇലക്ട്രോണിക് ആക്യുവേറ്ററുകളോ അനുവദനീയമല്ല.
കുറിപ്പ് 1: നിയമം R28 ഇപ്പോഴും VEX U-യിൽ ബാധകമാണ്. ടീമുകൾ സ്മാർട്ട് മോട്ടോഴ്സിൽ മാറ്റം വരുത്താൻ പാടില്ല, കൂടാതെ ഔദ്യോഗിക/പരിഷ്ക്കരിക്കാത്ത ഗിയർ കാട്രിഡ്ജുകൾ ഉപയോഗിക്കുകയും വേണം.
കുറിപ്പ് 2: വാണിജ്യപരമായി ലഭ്യമായ ന്യൂമാറ്റിക് ആക്യുവേറ്ററുകളും ന്യൂമാറ്റിക് സോളിനോയിഡുകളും VUR14 ന്റെ മാർഗ്ഗനിർദ്ദേശങ്ങൾക്കുള്ളിൽ അനുവദനീയമാണ്.
കുറിപ്പ് 3: നിയമപരമായ അധിക ഇലക്ട്രോണിക്സ്VUR12 പ്രകാരം, അവയുടെ സ്വന്തം മോട്ടോർ, സെർവോ അല്ലെങ്കിൽ ആക്യുവേറ്റർ ഉൾപ്പെട്ടേക്കാം.
കുറിപ്പ് 4: R11 ൽ വ്യക്തമാക്കിയിട്ടുള്ള 55W ഡ്രൈവ്ട്രെയിൻ പരിധി VEX U-യ്ക്ക് ബാധകമല്ല.
<VUR12>വാണിജ്യപരമായി ലഭ്യമായ സെൻസറുകൾ, ബാഹ്യ പ്രോസസ്സറുകൾ, അല്ലെങ്കിൽ അധിക ഇലക്ട്രോണിക്സ് ഉപകരണങ്ങൾ എന്നിവയിൽ റോബോട്ടുകൾക്ക് സെൻസിംഗിനും പ്രോസസ്സിംഗിനും ഉപയോഗിക്കാൻ കഴിയുന്ന നിയന്ത്രണങ്ങളൊന്നുമില്ല, ഇനിപ്പറയുന്നവ ഒഴികെ:
സെൻസറുകളും ബാഹ്യ പ്രോസസ്സറുകളും ബാഹ്യമായി ആക്സസ് ചെയ്യാവുന്ന ഏതെങ്കിലും പോർട്ടുകൾ വഴി (അതായത്, വാണിജ്യപരമായി ലഭ്യമായ ഇലക്ട്രോണിക്സിൽ യാതൊരു മാറ്റവും വരുത്താതെ) V5 റോബോട്ട് ബ്രെയിനുമായി ബന്ധിപ്പിച്ചിരിക്കണം. ഒരു സെൻസർ ഒരു ബാഹ്യ പ്രോസസ്സറുമായി ബന്ധിപ്പിച്ചിരിക്കാം, അത് പിന്നീട് V5 റോബോട്ട് ബ്രെയിനുമായി ബന്ധിപ്പിക്കുന്നു.
സെൻസറുകൾ, ബാഹ്യ പ്രോസസ്സറുകൾ, അധിക ഇലക്ട്രോണിക്സ്, എന്നിവയ്ക്ക് VEX മോട്ടോറുകളുമായും/അല്ലെങ്കിൽ സോളിനോയിഡുകളുമായും നേരിട്ട് വൈദ്യുതപരമായി ഇന്റർഫേസ് ചെയ്യാൻ കഴിയില്ല.
സെൻസറുകൾക്കും അധിക ഇലക്ട്രോണിക്സ് നും ഇനിപ്പറയുന്നവയിൽ ഏതിൽ നിന്നെങ്കിലും മാത്രമേ വൈദ്യുതി ലഭിക്കൂ:
V5 റോബോട്ട് ബ്രെയിനിൽ നിന്ന്, ബാഹ്യമായി ആക്സസ് ചെയ്യാവുന്ന ഏതെങ്കിലും പോർട്ട് വഴി നേരിട്ട്.
ഒരു അധിക ലിഥിയം അയോൺ, ലിഥിയം ഇരുമ്പ് അല്ലെങ്കിൽ നിക്കൽ മെറ്റൽ ഹൈഡ്രൈഡ് ബാറ്ററി പായ്ക്കിൽ നിന്ന് (സെൻസർ/പ്രോസസ്സിംഗ് പവറിനായി ഒരു (1) അധിക ബാറ്ററി മാത്രമേ ഉപയോഗിക്കാൻ കഴിയൂ). ഈ അധിക ബാറ്ററി പായ്ക്ക് പരമാവധി 13 വോൾട്ടിൽ താഴെ മാത്രമേ പ്രവർത്തിക്കാവൂ.
അധിക സെൻസിംഗ് അല്ലെങ്കിൽ പ്രോസസ്സിംഗ് പ്രവർത്തനം (ഉദാഹരണത്തിന്, ഒരു ഡ്രൈവ്ട്രെയിനിൽ വാണിജ്യപരമായി ലഭ്യമായ ബ്രഷ്ലെസ് മോട്ടോർ ഉപയോഗിക്കുന്നത്) നൽകാത്ത സ്റ്റാൻഡ്എലോൺ മോട്ടോറുകൾ നിയമപരമായി പരിഗണിക്കപ്പെടുന്നില്ല അഡീഷണൽ ഇലക്ട്രോണിക്സ്, കൂടാതെ VUR11 ന്റെ ലംഘനം ആയി കണക്കാക്കും.
അഡീഷണൽ ഇലക്ട്രോണിക്സ് ആയി അനുവദനീയമായ സോളിനോയിഡുകളുടെ തരം ന്യൂമാറ്റിക് സോളിനോയിഡുകൾ മാത്രമാണ്. ന്യൂമാറ്റിക് വാൽവ് തുറക്കുന്നതിനും അടയ്ക്കുന്നതിനും ഒഴികെയുള്ള ഏത് ഉദ്ദേശ്യത്തിനും ഉപയോഗിക്കുന്ന സോളിനോയിഡുകൾ ഒരു ആക്യുവേറ്ററായി കണക്കാക്കപ്പെടുന്നു, അതിനാൽ VUR11 പ്രകാരം അവ നിരോധിച്ചിരിക്കുന്നു.
R28 ഇപ്പോഴും VEX U-യിൽ ബാധകമാണ്, VEX ഉൽപ്പന്ന ലൈനുകളിൽ നിന്നുള്ള ഇലക്ട്രോണിക് ഭാഗങ്ങളിൽ ടീമുകൾ മാറ്റം വരുത്തുകയോ പരിഷ്കരിക്കുകയോ ചെയ്യരുത്. V5 ഒപ്റ്റിക്കൽ സെൻസറിന്റെയും V5 ഡിസ്റ്റൻസ് സെൻസറിന്റെയും ബ്ലോക്കുകൾ അവയുടെ ബേസുകളുമായി താരതമ്യപ്പെടുത്തി തിരിക്കുന്നതും ഈ സെൻസറുകൾക്കായി ഇഷ്ടാനുസൃത ബാക്ക് പ്ലേറ്റുകൾ നിർമ്മിക്കുന്നതും നിയമപരമാണ്.
ഈ നിയമത്തിന്റെ ഉദ്ദേശ്യങ്ങൾക്കായി, ടീം അംഗങ്ങൾ ഒഴികെയുള്ള മറ്റാരെങ്കിലും നിർമ്മിച്ചതും സെൻസറിന്റെ അടിസ്ഥാന നിർവചനത്തേക്കാൾ കൂടുതൽ ഉപയോഗത്തിന് സഹായിക്കുന്നതുമായ മറ്റ് മെക്കാനിക്കൽ ഭാഗങ്ങളുമായി സെൻസറുകളെ സംയോജിപ്പിക്കുന്ന ഏതൊരു സിസ്റ്റത്തെയും ഇലക്ട്രോമെക്കാനിക്കൽ അസംബ്ലി ആയി കണക്കാക്കും, അതിനാൽ അത് നിയമപരമല്ല.
ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടാം, എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല: ഓഡോമെട്രി പോഡുകൾ.
ലളിതമായ പ്ലാസ്റ്റിക് ഹൗസിംഗുകളുള്ളതും, ആന്തരിക ഘടകങ്ങൾ സംരക്ഷിക്കുന്നതിനും സെൻസർ ഘടിപ്പിക്കുന്നതിനും സഹായകമാകുന്നതിനപ്പുറം മറ്റൊരു പ്രയോജനവുമില്ലാത്തതുമായ വാണിജ്യപരമായി ലഭ്യമായ സെൻസറുകളെ ഇലക്ട്രോ മെക്കാനിക്കൽ അസംബ്ലികളായി കണക്കാക്കില്ല.
<VUR14>ടീമുകൾക്ക് ഇനിപ്പറയുന്ന വാണിജ്യപരമായി ലഭ്യമായ ന്യൂമാറ്റിക് ഘടകങ്ങൾ പരിധിയില്ലാതെ ഉപയോഗിക്കാം: സിലിണ്ടറുകൾ, ആക്യുവേറ്ററുകൾ, വാൽവുകൾ, ഗേജുകൾ, സംഭരണ ടാങ്കുകൾ, റെഗുലേറ്ററുകൾ, മാനിഫോൾഡുകൾ, ട്യൂബിംഗ്, സോളിനോയിഡുകൾ.
ന്യൂമാറ്റിക് ഉപകരണങ്ങൾ പരമാവധി 100 psi വരെ മാത്രമേ ചാർജ് ചെയ്യാൻ കഴിയൂ.
കംപ്രസ്സറുകളോ മറ്റേതെങ്കിലും തരത്തിലുള്ള “ഓൺ-റോബോട്ട്” ചാർജിംഗോ അനുവദനീയമല്ല.
എല്ലാ വാണിജ്യ ഘടകങ്ങളും 100 psi അല്ലെങ്കിൽ അതിൽ കൂടുതൽ റേറ്റുചെയ്തിരിക്കണം. ഇൻസ്പെക്ടർമാർ ആവശ്യപ്പെട്ടാൽ, ഈ റേറ്റിംഗുകൾ പരിശോധിക്കുന്ന രേഖകൾ നൽകാൻ ടീമുകൾ തയ്യാറായിരിക്കണം.
ഇനിപ്പറയുന്ന ഒഴിവാക്കലുകൾ ഒഴികെ, ഘടകങ്ങൾ അവയുടെ യഥാർത്ഥ അവസ്ഥയിൽ നിന്ന് പരിഷ്കരിക്കരുത്:
ന്യൂമാറ്റിക് ട്യൂബിംഗ് അല്ലെങ്കിൽ വയറിംഗ് നീളത്തിൽ മുറിക്കൽ; നിലവിലുള്ള ത്രെഡുകൾ, ബ്രാക്കറ്റുകൾ അല്ലെങ്കിൽ ഫിറ്റിംഗുകൾ ഉപയോഗിച്ച് ഘടകങ്ങൾ കൂട്ടിച്ചേർക്കൽ; അല്ലെങ്കിൽ ചെറിയ കോസ്മെറ്റിക് ലേബലുകൾ.
വാണിജ്യപരമായി ലഭ്യമായ 12V സോളിനോയിഡുകൾ ഉപയോഗിക്കുകയാണെങ്കിൽ, ഇവ അഡീഷണൽ ഇലക്ട്രോണിക്സ് ആയി കണക്കാക്കപ്പെടുന്നു, അതിനാൽ VUR12 ൽ പട്ടികപ്പെടുത്തിയിരിക്കുന്ന എല്ലാ വ്യവസ്ഥകളും പാലിക്കണം. 12V സോളിനോയിഡുകൾക്ക് ഒരു അധിക പവർ സ്രോതസ്സ് (per <VUR12d>) അല്ലെങ്കിൽ V5 റോബോട്ട് ബ്രെയിനിൽ നിന്നുള്ള 5V-12V സ്റ്റെപ്പ്-അപ്പ് കൺവെർട്ടർ ഉപയോഗിക്കാം. സോളിനോയിഡുമായി ഇന്റർഫേസ് ചെയ്യാൻ ഒരു ബാഹ്യ പവർ സ്രോതസ്സ് (അല്ലെങ്കിൽ മറ്റ് അധിക ഇലക്ട്രോണിക്സ് ഉപകരണം) ഉപയോഗിക്കുകയാണെങ്കിൽ, ഫീൽഡ് കൺട്രോളറിൽ നിന്ന് റോബോട്ട് ഒരു ഡിസേബിൾഡ് സ്റ്റേറ്റ് സ്വീകരിക്കുമ്പോൾ സോളിനോയിഡിന് പവർ ലഭിക്കാൻ ഒരു മാർഗവുമില്ലെന്ന് ടീമുകൾക്ക് തെളിയിക്കാൻ കഴിയണം.
<VUR15>ടീമുകൾക്ക് അവരുടെ റോബോട്ടിൽ വാണിജ്യപരമായി ലഭ്യമായ ബെയറിംഗുകൾ ഉപയോഗിക്കാം. ഈ നിയമത്തിന്റെ ഉദ്ദേശ്യത്തിനായി, ‘ബെയറിംഗ്’ എന്നത് ബാഹ്യ ലോഡുകളെ പിന്തുണയ്ക്കുകയും, ഘർഷണം കുറയ്ക്കുകയും, ഘടകങ്ങൾക്കിടയിൽ സുഗമമായ ചലനാത്മക ചലനം സാധ്യമാക്കുന്നതിലൂടെ കാര്യക്ഷമത മെച്ചപ്പെടുത്തുകയും ചെയ്യുന്ന ഒരു ഭാഗമാണ്. നിയമപരമായ ഉദാഹരണങ്ങളിൽ ഇവ ഉൾപ്പെടുന്നു (എന്നാൽ ഇവയിൽ മാത്രം പരിമിതപ്പെടുന്നില്ല):
ആഗോളതലത്തിൽ ഒരു ഹെഡ്-ടു-ഹെഡ് മത്സരത്തിൽ സർവകലാശാലകൾ ഏറ്റുമുട്ടുന്നത് കാണാൻ ഞങ്ങൾ ആഗ്രഹിക്കുന്നു. സ്കൂളുകൾ ഒരു ടീമിൽ മാത്രമായി പരിമിതപ്പെടുത്തിയിട്ടില്ല, ഒരു ടീമിൽ ഒന്നിലധികം കോളേജുകൾ ഉണ്ടാകാം, എന്നാൽ ഓരോ ടീമും ഒരു (1) പോസ്റ്റ്-സെക്കൻഡറി സ്ഥാപനത്തെ തിരിച്ചറിയുകയും അഭിമാനത്തോടെ പ്രതിനിധീകരിക്കുകയും ചെയ്യുമെന്ന് ഞങ്ങൾ പ്രതീക്ഷിക്കുന്നു. (ഉദാ: “ക്ലാർക്ക്സൺ യൂണിവേഴ്സിറ്റി” vs. “യുസി സാന്താ ബാർബറ”). തീർച്ചയായും, യൂണിവേഴ്സിറ്റി തലത്തിലുള്ള “ക്ലബ്” ടീമുകളെയും മിക്സഡ് കോമ്പോസിഷൻ ടീമുകളെയും ചേരാൻ പ്രോത്സാഹിപ്പിക്കുന്നു! എന്നിരുന്നാലും, വിദ്യാർത്ഥി യോഗ്യതാ നയത്തിൽ സൂചിപ്പിച്ചിരിക്കുന്നതുപോലെ, സെക്കൻഡറി സ്കൂൾ ബിരുദം നേടിയിട്ടില്ലാത്ത വിദ്യാർത്ഥികൾക്ക് VEX U-യിൽ പങ്കെടുക്കാൻ അർഹതയില്ല, അവർ “ഡ്യുവൽ-എൻറോൾഡ്” ആണെങ്കിലും അല്ലെങ്കിൽ പോസ്റ്റ്-സെക്കൻഡറി കോഴ്സുകൾ എടുക്കുന്നവരാണെങ്കിലും പോലും. യോഗ്യത കണക്കിലെടുക്കാതെ, ഒരു വിദ്യാർത്ഥിക്ക് ഒരേസമയം VEX V5 ടീമിലും VURC ടീമിലും അംഗമാകാൻ കഴിയില്ല.