In robotvaardigheidswedstrijden hebben teams één minuut de tijd om zoveel mogelijk punten te scoren. Er zijn twee soorten Robotvaardigheidswedstrijden: Rijvaardigheidswedstrijden, waarbij de robot volledig door de bestuurder wordt bestuurd, en Autonome programmeervaardigheidswedstrijden, waarbij de robot autonoom werkt met beperkte menselijke tussenkomst. De teams worden gerangschikt op basis van hun gecombineerde score in de twee soorten robotvaardigheidswedstrijden.
Robotvaardigheidswedstrijden zijn optioneel voor alle teams. Teams die niet deelnemen aan de Robot Skills Matches worden niet benadeeld in de Teamwork Matches. Deelname aan Robot Skills Matches kan echter wel gevolgen hebben voor de kans om in aanmerking te komen voor prijzen die door de jury worden toegekend tijdens het evenement.
Bij evenementen met teamwedstrijden mogen teams alleen deelnemen aan robotvaardigheidswedstrijden als ze ook deelnemen aan de kwalificatiewedstrijden. Zie regel<T20>.
<RSC1> In de meeste gevallen gelden de standaardregels. Alle regels uit de voorgaande secties zijn van toepassing op Robot Skills Matches, tenzij in deze sectie anders is aangegeven.
- Het verwijderen van scorende objecten van het veld tijdens een robotvaardigheidswedstrijd is geen Violation. Voorwerpen die het speelveld verlaten, kunnen niet worden teruggebracht.
- In de Robot Skills Challenge is de standaarddefinitie van Match Affecting niet van toepassing, omdat er geen winnaar of verliezer is. Bij de beoordeling of een regel Overtreding moet worden geclassificeerd als een Ernstige Overtreding of Kleine Overtreding in de context van deze criteria, kan de term ‘score-beïnvloedend’ worden vervangen door ‘Wedstrijdbeïnvloedend. Een Overtreding wordt beschouwd als “scorebeïnvloedend” als deze resulteert in een netto verhoging van de score van dat team aan het einde van de wedstrijd.
- Overtredingen van de regels<GG>,<SG>en<RSC> die plaatsvinden tijdens een Robot Skills Match mogen alleen de uitkomst van die Match beïnvloeden en mogen niet worden meegenomen bij het bepalen of een Overtreding tijdens het evenement is herhaald.
<RSC2> De spelregels zijn anders in Robot Skills Matches.
- De robot moet de Robot Skills Match starten vanuit een geldige startpositie in het kwadrant naast het rode Alliance Station.
- Alle teamleden moeten gedurende de hele wedstrijd in het rode Alliance Station blijven.
- Er moet één rode/gele pin worden gebruikt als voorbelasting in overeenstemming met SG5.
- Teams mogen Match Load Scoring Objects alleen via rode Alliance Loaders inbrengen.
- Teams mogen op elk moment tijdens een Robot Skills Match Scorering Objects inbrengen, maar alleen via rode Alliance Loaders.
- Robots mogen zich na aanvang van de wedstrijd vrij over het veld bewegen.
Deze regel wordt anders toegepast voor VEX U. Zie regel VURS3.
<RSC3> Puntentelling Robotvaardigheidswedstrijden. Voor elke Robotvaardigheidswedstrijd krijgen teams een score toegekend op basis van de volgende regels en puntentabel:
- Het team verdient punten voor elke halve pin van elke kleur. Om als ‘gescoord’ te worden beschouwd, moet elke zichtbare helft van een geplaatste pin ook aan de volgende voorwaarden voldoen:
- Rode Pin Halve kunnen alleen gescoord worden als de Pin Geplaatst is in een rood Quadrant of in het Middenveld.
- Blauwe Pin Halves kunnen alleen gescoord worden als de Pin Geplaatst is in een blauw Quadrant of in het Middenveld.
- Gele Pin Halve kunnen alleen gescoord worden als ze in je bezit zijn. Het eigendom wordt als volgt bepaald:
- Voor pinnen die in een kwadrantdoel zijn geplaatst, worden de gele pinhelften als eigendom beschouwd als de schakelaar in dat kwadrant overeenkomt met de kleur van het kwadrant (d.w.z. gele pinhelften in een rood kwadrant met een schakelaar die op blauw staat, worden niet als eigendom beschouwd en leveren geen punten op).
- Voor pinnen die in het doel op het middenveld zijn geplaatst, zijn de gele pinhelften eigendom van de robot als deze de wedstrijd op het middenveld beëindigt. (Zie SC6.)
- Het team verdient punten als een robot in het middenveld eindigt. (Zie SC6.)
| Elke rode of blauwe speldhelft is gemarkeerd |
5 punten |
| Elke gele speldhelft met inkepingen |
10 punten |
| Elke robot eindigt in het middenveld. |
8 punten |
<RSC4> Veldopstelling voor vaardigheidswedstrijden. Het veld is anders opgesteld dan bij een onderlinge wedstrijd, met de volgende aanpassingen:
- Bij wedstrijden waarin autonoom programmeren centraal staat, moet de VEX GPS-codestrip op het veld geïnstalleerd zijn.
- Herziene wedstrijdladingen. Drie (3) rood/gele pinnen, vier (4) blauw/gele pinnen en zeven (7) bekers beginnen buiten het veld als wedstrijdladingen.
- Alle doelen beginnen de wedstrijd leeg, zonder geplaatste pinnen.
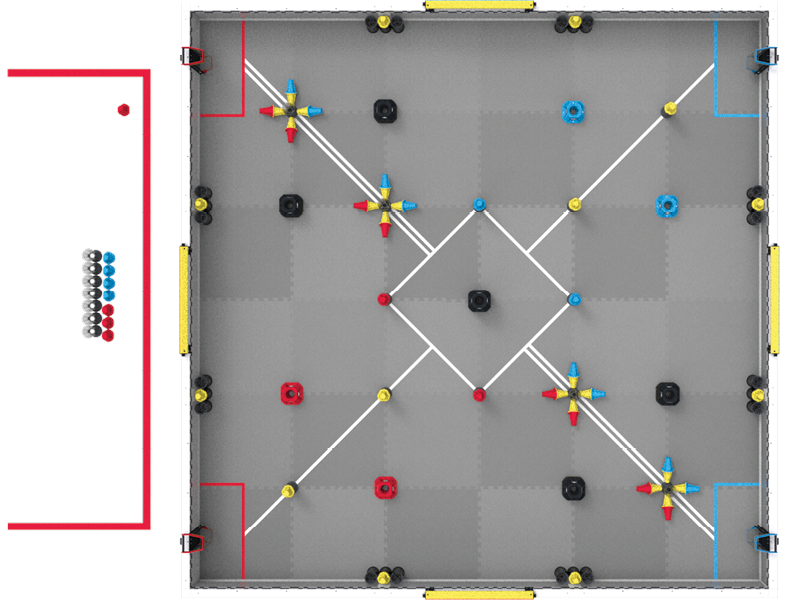
Afbeelding RSC4-1: Een bovenaanzicht van een VEX V5 Override Robot Skills Match.
Deze regel wordt anders toegepast voor VEX U. Zie regel VURS1.
Deze regel wordt anders toegepast voor de VEX AI Robotics Competition. Zie regel VAIRS3.
<RSC5> Skills Stop Time. Als een team de Robot Skills Match voortijdig wil beëindigen, kan het ervoor kiezen om een Skills Stop Time te registreren. Dit wordt gebruikt als tiebreaker voor de ranglijst van de Robot Skills Challenge. Een Skills Stop Time heeft geen invloed op de score van een team in een bepaalde Robot Skills Match. De teamleden en veldmedewerkers moeten vóór de wedstrijd overeenstemmen over het signaal dat gebruikt zal worden om de wedstrijd voortijdig te beëindigen.
- Teams die een Skills Stop Time willen proberen, moeten dit voorafga mondeling bevestigen bij de scheidsrechter die de scores bijhoudt. Als er voorafgaand aan de wedstrijd geen melding wordt gemaakt, verliest het team de mogelijkheid om een Skills Stop Time voor die wedstrijd te registreren en krijgt het een standaard Skills Stop Time van 0 toegewezen.
- In dit gesprek moet de scheidsrechter/scorekeeper worden geïnformeerd welk lid van het rijdende team het stopsignaal zal geven. De wedstrijd kan alleen voortijdig worden beëindigd door een teamlid van het Drive Team voor die specifieke wedstrijd.
- Als een team meerdere robotvaardigheidswedstrijden achter elkaar speelt, moet het de gekozen eindtijd van de vaardigheden vóór elke wedstrijd opnieuw bevestigen met de scheidsrechter/scorekeeper.
- Eventuele vragen met betrekking tot een Skills Stop Time dienen direct na de wedstrijd te worden besproken en afgehandeld. T1 en T3 zijn van toepassing op Robot Skills Matches.
- Als er tijdens het evenement gebruik wordt gemaakt van een V5 Robot Brain of de TM Mobile-app voor de besturing van het Robot Skills Challenge-veld, kan een lid van het Drive Team ervoor kiezen om zijn of haar eigen Robot Skills-wedstrijden te starten en te stoppen.
- Deze V5 Robot Brain of een ander apparaat waarop de TM Mobile-app draait, wordt gebruikt om de robotvaardigheidswedstrijden te starten (oftewel de robot “in te schakelen”), de robotvaardigheidswedstrijden te beëindigen (oftewel de robot “uit te schakelen”) en de officiële eindtijd van de vaardigheden weer te geven die moet worden geregistreerd.
- Deze V5-robotbrein moet het officiële gebruikersprogramma voor veldbesturing uitvoeren.
- Voor meer informatie over het gebruik van een V5 Robot Brain voor veldbesturing bij de Robot Skills Challenge, en om het officiële gebruikersprogramma voor veldbesturing te downloaden, bezoek dit VEX Knowledge Base-artikel.
- Voor meer informatie over het gebruik van TM Mobile voor veldbeheer, raadpleeg de documentatie van Tournament Manager.
- Bij evenementen waar geen V5 Robot Brain of de TM Mobile App beschikbaar is voor de besturing van het Robot Skills Challenge-veld, moeten de leden van het Drive Team en het veldpersoneel voorafgaand aan de wedstrijd overeenkomen welk signaal gebruikt zal worden om de wedstrijd voortijdig te beëindigen. Een handmatige timer moet worden gebruikt in combinatie met een VEXnet Competition Switch.
- Het moment waarop de wedstrijd voortijdig eindigt, wordt gedefinieerd als het moment waarop de robot door het veldbesturingssysteem wordt “uitgeschakeld”. De tijd die op de timer wordt weergegeven, moet naar boven worden afgerond naar de dichtstbijzijnde seconde. Als de robot bijvoorbeeld is uitgeschakeld en de timer 25,2 seconden aangeeft, dan moet de ‘Skills Stop Time’ worden geregistreerd als 26.
- Het afgesproken signaal moet zowel verbaal als visueel zijn, bijvoorbeeld doordat de teamleden hun armen in een “X” kruisen of hun V5-controller(s) op de grond leggen.
- Het signaal moet worden gegeven door een lid van het Drive Team dat zich in het Alliance Station bevindt.
- Het wordt aanbevolen dat de teamleden tijdens de training ook mondeling aangeven dat ze het eindpunt van hun vaardigheidstraining naderen, bijvoorbeeld door “3-2-1-stop” af te tellen.
- Het is aan de evenementpartner om te bepalen welke methode wordt gebruikt om de tijden waarop vaardigheden worden geoefend tijdens een bepaald evenement vast te leggen. De gekozen methode moet voorafgaand aan de wedstrijden worden gecommuniceerd (bijvoorbeeld tijdens een bijeenkomst) en op gelijke wijze beschikbaar worden gesteld aan alle teams.
- Als er bij een evenement gebruik wordt gemaakt van handmatige tijdregistratie, mag een team niet zijn eigen V5 Robot Brain meenemen, uitsluitend voor gebruik tijdens de eigen Robot Skills Match.
- Als er bij een evenement gebruik wordt gemaakt van een V5 Robot Brain, moeten alle teams dezelfde V5 Robot Brain gebruiken voor alle robotvaardigheidswedstrijden op een bepaald veld.
- Als een evenement meerdere velden gebruikt voor robotvaardigheidswedstrijden, moet dezelfde methode op alle velden worden gebruikt, zoals beschreven in regel T21. Er kunnen naar behoefte meerdere V5-robotbreinen worden gebruikt (bijvoorbeeld een “Veld 1-brein” en een “Veld 2-brein”).
- Het standaard getimede “Drive”-programma dat via een V5-controller wordt benaderd, is uitsluitend bedoeld om te oefenen en kan niet worden gebruikt voor een officiële robotvaardigheidswedstrijd.
- Als een team ervoor kiest om een Skills Stop Time te gebruiken/registreren, is de respijtperiode van 5 seconden zoals beschreven in regel SC1 niet van toepassing.


