Robot Skills Matches sind für alle Teams optional. Teamsdie nicht an Robot Skills Matches teilnehmenwerden bei den Teamwork Matches nicht bestraft. Die Teilnahme an Robot Skills Matches kann sich jedoch auf die Berechtigung zur Vergabe von Jurypreisen bei der Veranstaltung auswirken.
<RSC1>In den meisten Fällen gelten die Standardregeln. Alle Regeln aus den vorherigen Abschnitten gelten für die Robot Skills Matches, sofern in diesem Abschnitt nichts anderes angegeben ist.
Verstöße gegen die Regeln<GG>,<SG>und<RSC> , die während eines Roboter-Fähigkeiten-auftretensollten sich nur auf das Ergebnis dieses Wettkampfs auswirken und sollten bei der Feststellung, ob einwährend des Wettkampfs wiederholt wurde, nicht berücksichtigt werden.
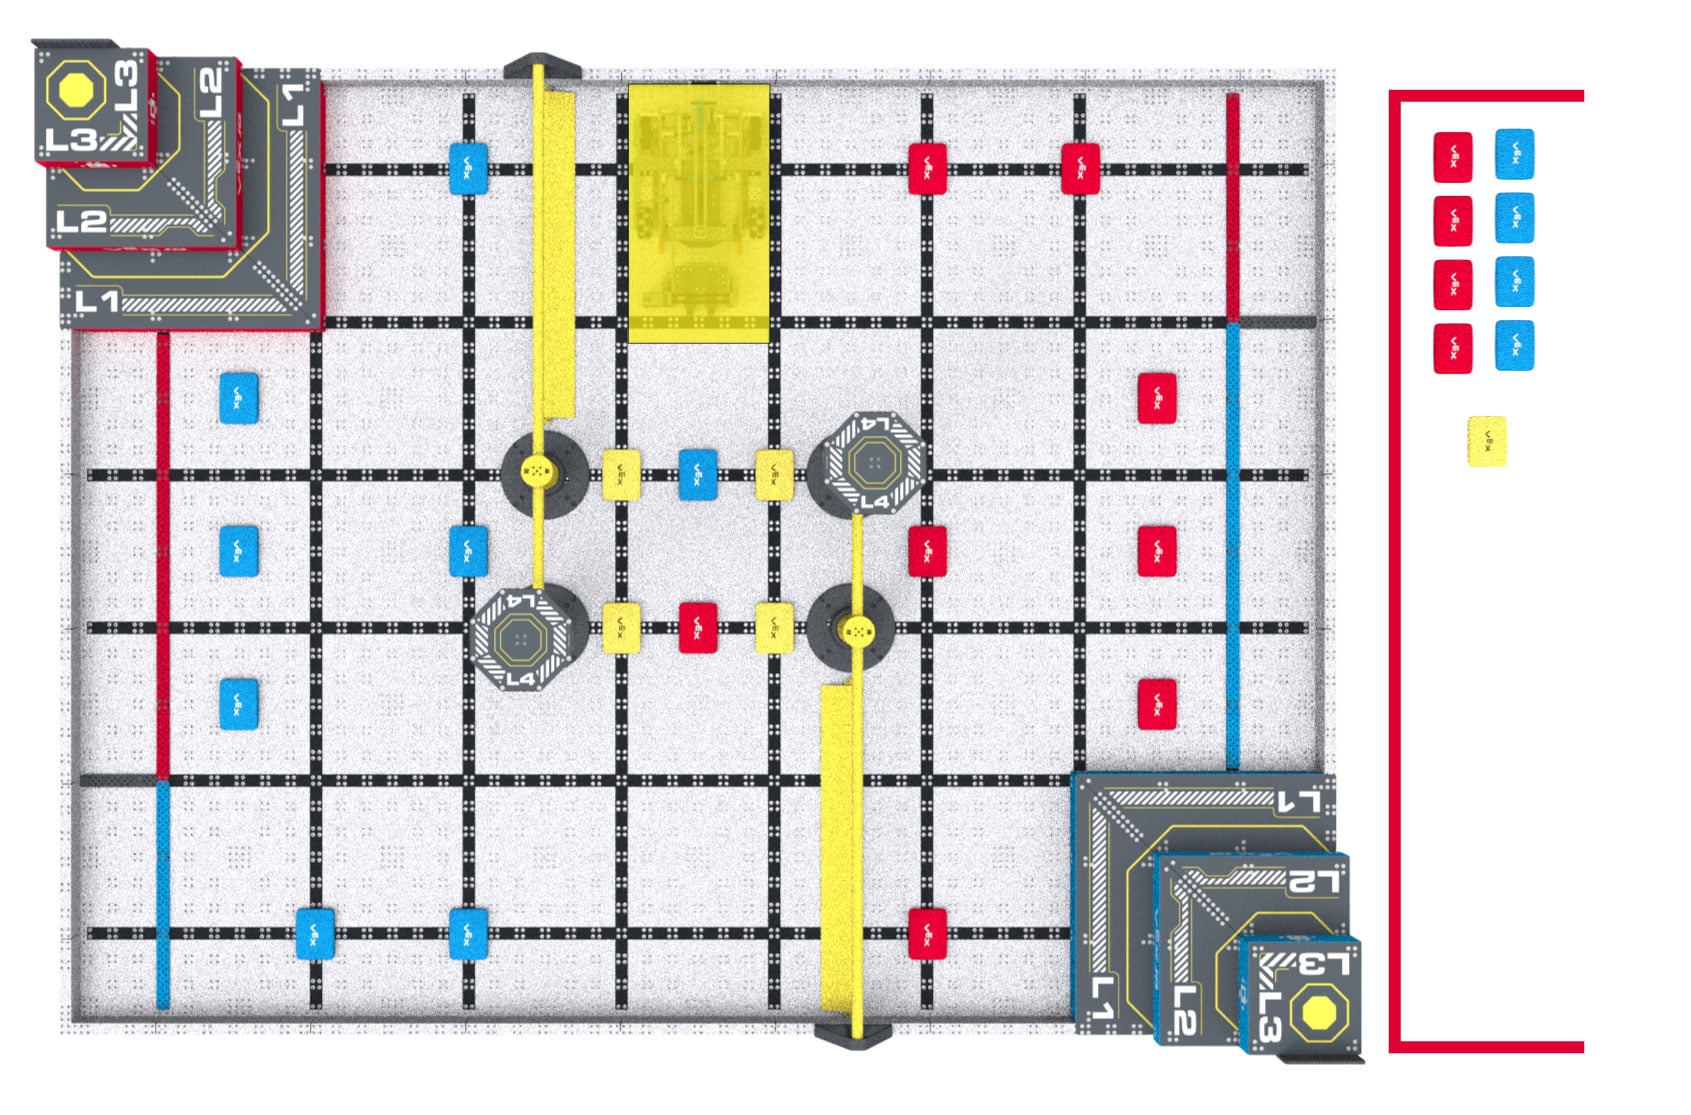
<RSC3>Roboter- und Spielfeldaufbau für Roboter-Wettbewerbe. Der Roboter und das Spielfeld werden genauso aufgebaut wie für die Teamwork-Wettbewerbe, mit folgenden Änderungen:
Der Roboter muss zu Beginn des Spiels und nachdem der Roboter gemäß Regel GG10 oder RSC5 zurückgesetzt wurde, an der Startposition platziert werden, die mit dem roten Pyramidentor an einer Wand liegt.
Abbildung RSC3-1: Das Spielfeldlayout für einen VEX IQ Robotics Competition Level Up Robot Skills Match.
<RSC4>Unterschiede zwischen Lader und Fahrer. Alle in SG7 aufgeführten Kriterien gelten wie angegeben (z. B. kann ein Lader kein Bewertungsobjekt in eine Ladezone platzieren, wenn sich dort bereits ein Bewertungsobjekt befindet). Der Ladevorgang wird wie folgt geändert:
Nach der Handhabung des Robot muss dieser unverzüglich in eine zulässige Ausgangsposition zurückgebracht werden. Der Robot erhält während dieses Resets kein neues PreloadScoring Object.
Die Fahrerteammitglieder können den Roboter von dieser Position aus nach Belieben zurücksetzen oder anpassen, einschließlich des Drückens von Tasten am Roboter Gehirn oder des Aktivierens von Sensoren.
Alle Scoring Objects, die sich während der Bearbeitung im Besitz des Robot befinden, müssen aus dem Field entfernt werden, werden nicht an das Field zurückgegeben und können von den Loaders nicht wieder eingeführt werden. Es dürfen keine anderen Scoring Objects verschoben oder angepasst werden.
Die Kalibrierung der Sensoren vor dem Spiel wird als Teil der standardmäßigen Vorbereitungszeit vor dem Spiel betrachtet (d. h. die Zeit, zu der das Team normalerweise den Roboter einschalten, alle Mechanismen in die gewünschte zulässige Startposition bringen usw.).
Das Drücken einer Taste auf dem VEX IQ Controller zum Starten der Routine ist nicht zulässig. Um jegliche Verwirrung zu vermeiden, wird Teams empfohlen, keine Controller zu Autonomous Coding Skills Matches mitzubringen.
<RSC7>Autonom bedeutet „ohne Menschen“. Während eines Autonomous Coding Skills Match ist es Drive Team Members nicht gestattet, irgendwelche Bedienelemente an ihrem VEX IQ Controller zu aktivieren und Sensoren (einschließlich des Vision Sensors) in keiner Weise manuell auszulösen, auch nicht ohne sie zu berühren.
Teams dürfen VEX IQ Controller in Autonomous Coding Skills Matches zu keinem Zweck verwenden und es wird empfohlen, keine Controller mit auf das Spielfeld zu bringen. Befindet sich während eines Autonomous Coding Skills Match ein Controller auf dem Feld, so sollte dieser außerhalb des Feldes auf dem Boden platziert werden und bis nach dem Match unberührt bleiben.
<RSC8>Fähigkeiten Stoppzeit. Wenn ein Team seinen Robot Skills Match vorzeitig beenden möchte, kann es wählen, eine Fähigkeiten Stoppzeit aufzuzeichnen. Dies dient als Kriterium bei Punktgleichheit in der Rangliste der Roboterfähigkeiten. Eine Skills Stop Time hat keinen Einfluss auf die Punktzahl eines Teams in einem gegebenen Robot Skills Match. Fahrer und das Feldpersonal müssen sich vor dem Spiel auf das Signal einigen, das zum vorzeitigen Beenden des Spiels verwendet wird.
Teams, die einen Zeitstoppden Fähigkeiten versuchen möchtenmüssen sich vor dem Roboter-Fähigkeiten Wettkampf mündlich beimanmelden. Wird vor Beginn des Spiels keine Benachrichtigung erteilt, verliert das Team die Möglichkeit, eine Skills Stop Time für dieses Spiel aufzuzeichnen, und erhält eine Standard-Skills Stop Time von 0.
Dieses Gespräch sollte auch die Information des Spielstands- und Schiedsrichters beinhalten, welcher Fahrer das Stoppsignal geben wird. Das Rennen kann nur von einem Fahrer vorzeitig beendet werden.
Das vereinbarte Signal zum Beenden des Spiels muss sowohl verbal als auch visuell sein, z. B. indem Fahrer die Arme zu einem „X“ verschränken und „Stopp!“ rufen oder ihren VEX IQ Controller auf den Boden stellen und „Fertig!“ rufen.
Der Zeitpunkt, an dem das Spiel vorzeitig beendet wird, ist der Zeitpunkt, an dem der Roboter und die Wertungsobjekte zum Stillstand gekommen sind und der Fahrer dem Spielstands-Schiedsrichter das vereinbarte visuelle und akustische Signal gibt.
Wird für die Zeitmessung auf dem Spielfeld eine Turniermanager-Anzeige verwendet, dann ist die Skills Stop Time die Zeit, die auf der Anzeige angezeigt wird, wenn das Spiel vorzeitig beendet wird (d. h. in 1-Sekunden-Schritten).
Wird ein manueller Timer verwendet, der mit einer höheren Genauigkeit als in 1-Sekunden-Schritten bis 0 herunterzählt, so sollte die auf dem Timer angezeigte Zeit auf die nächste Sekunde aufgerundet werden. Wenn beispielsweise der Roboterist und der Timer 25,2 Sekunden anzeigt, dann sollte die Fähigkeiten-Stoppzeit mit 26 aufgezeichnet werden.