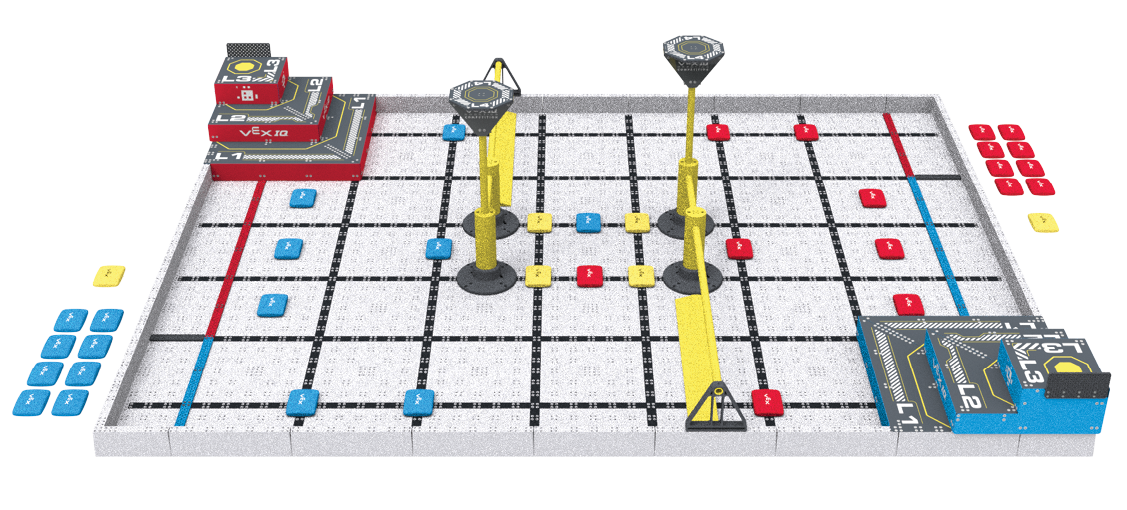
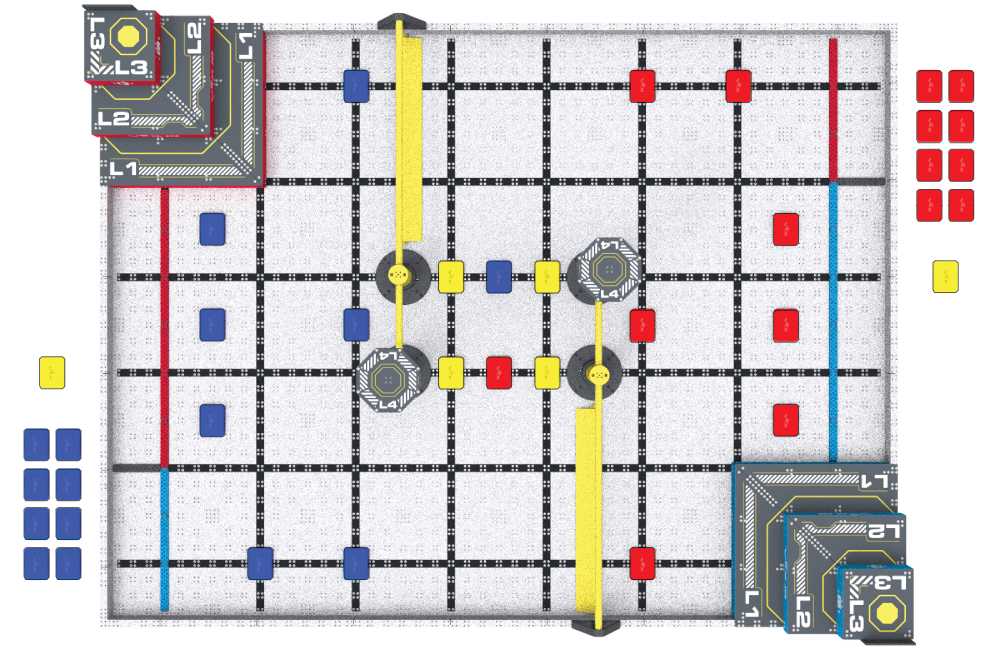
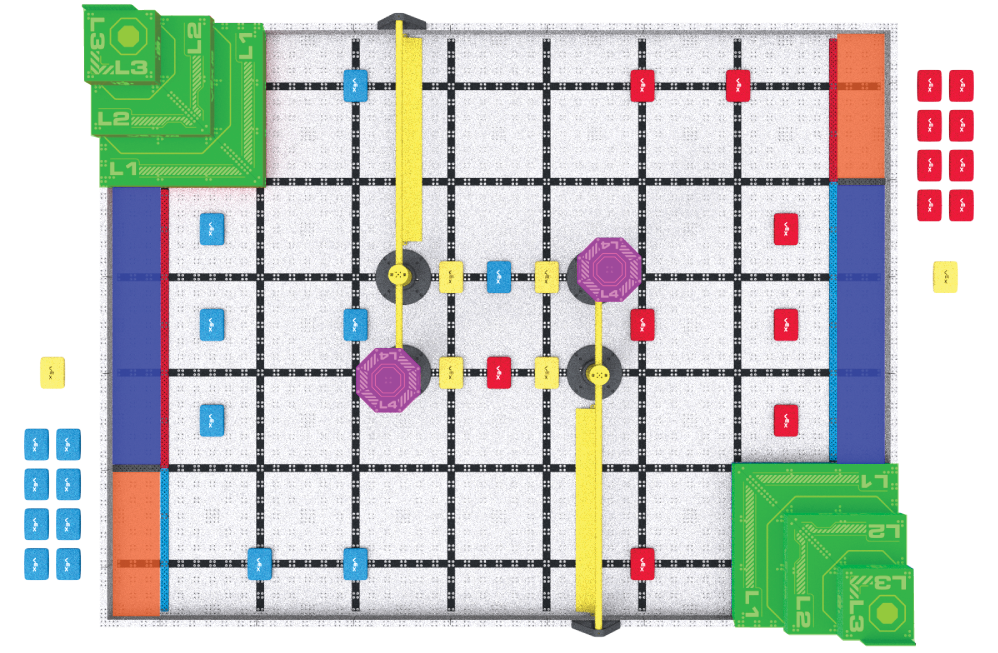
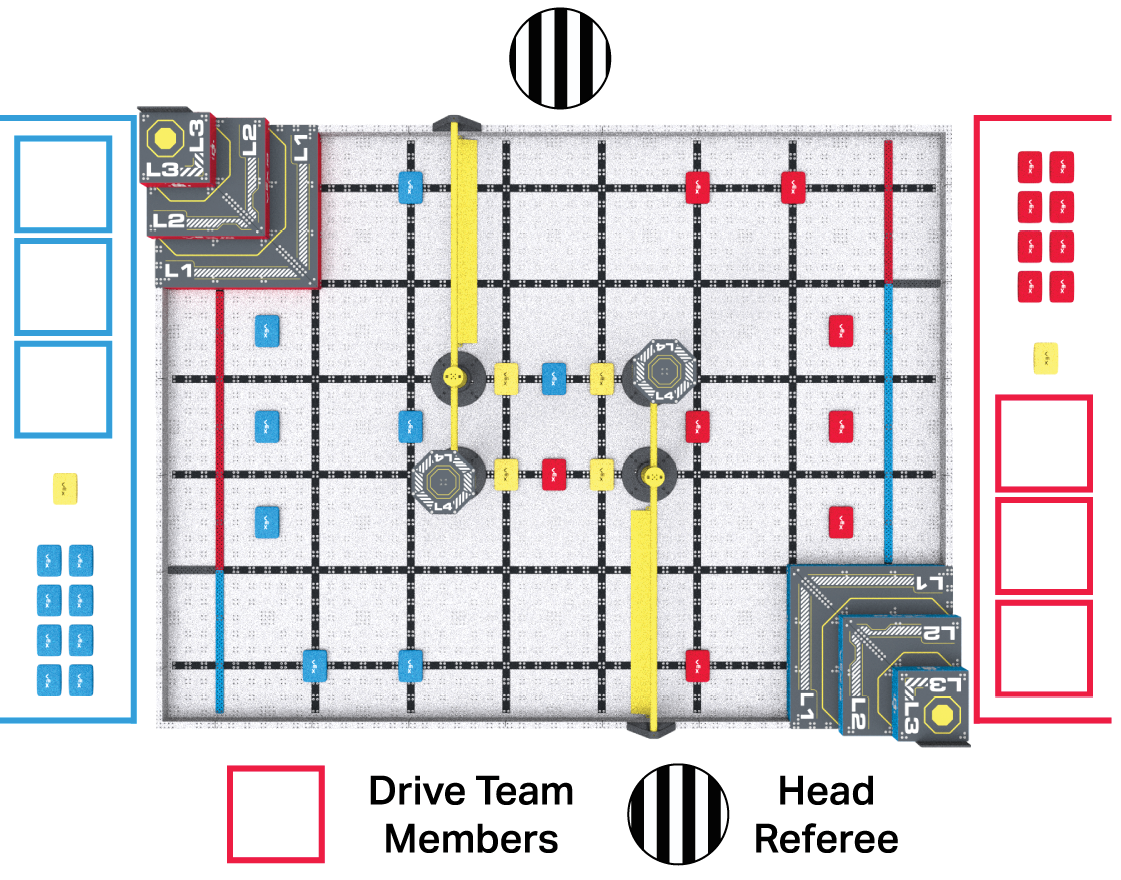
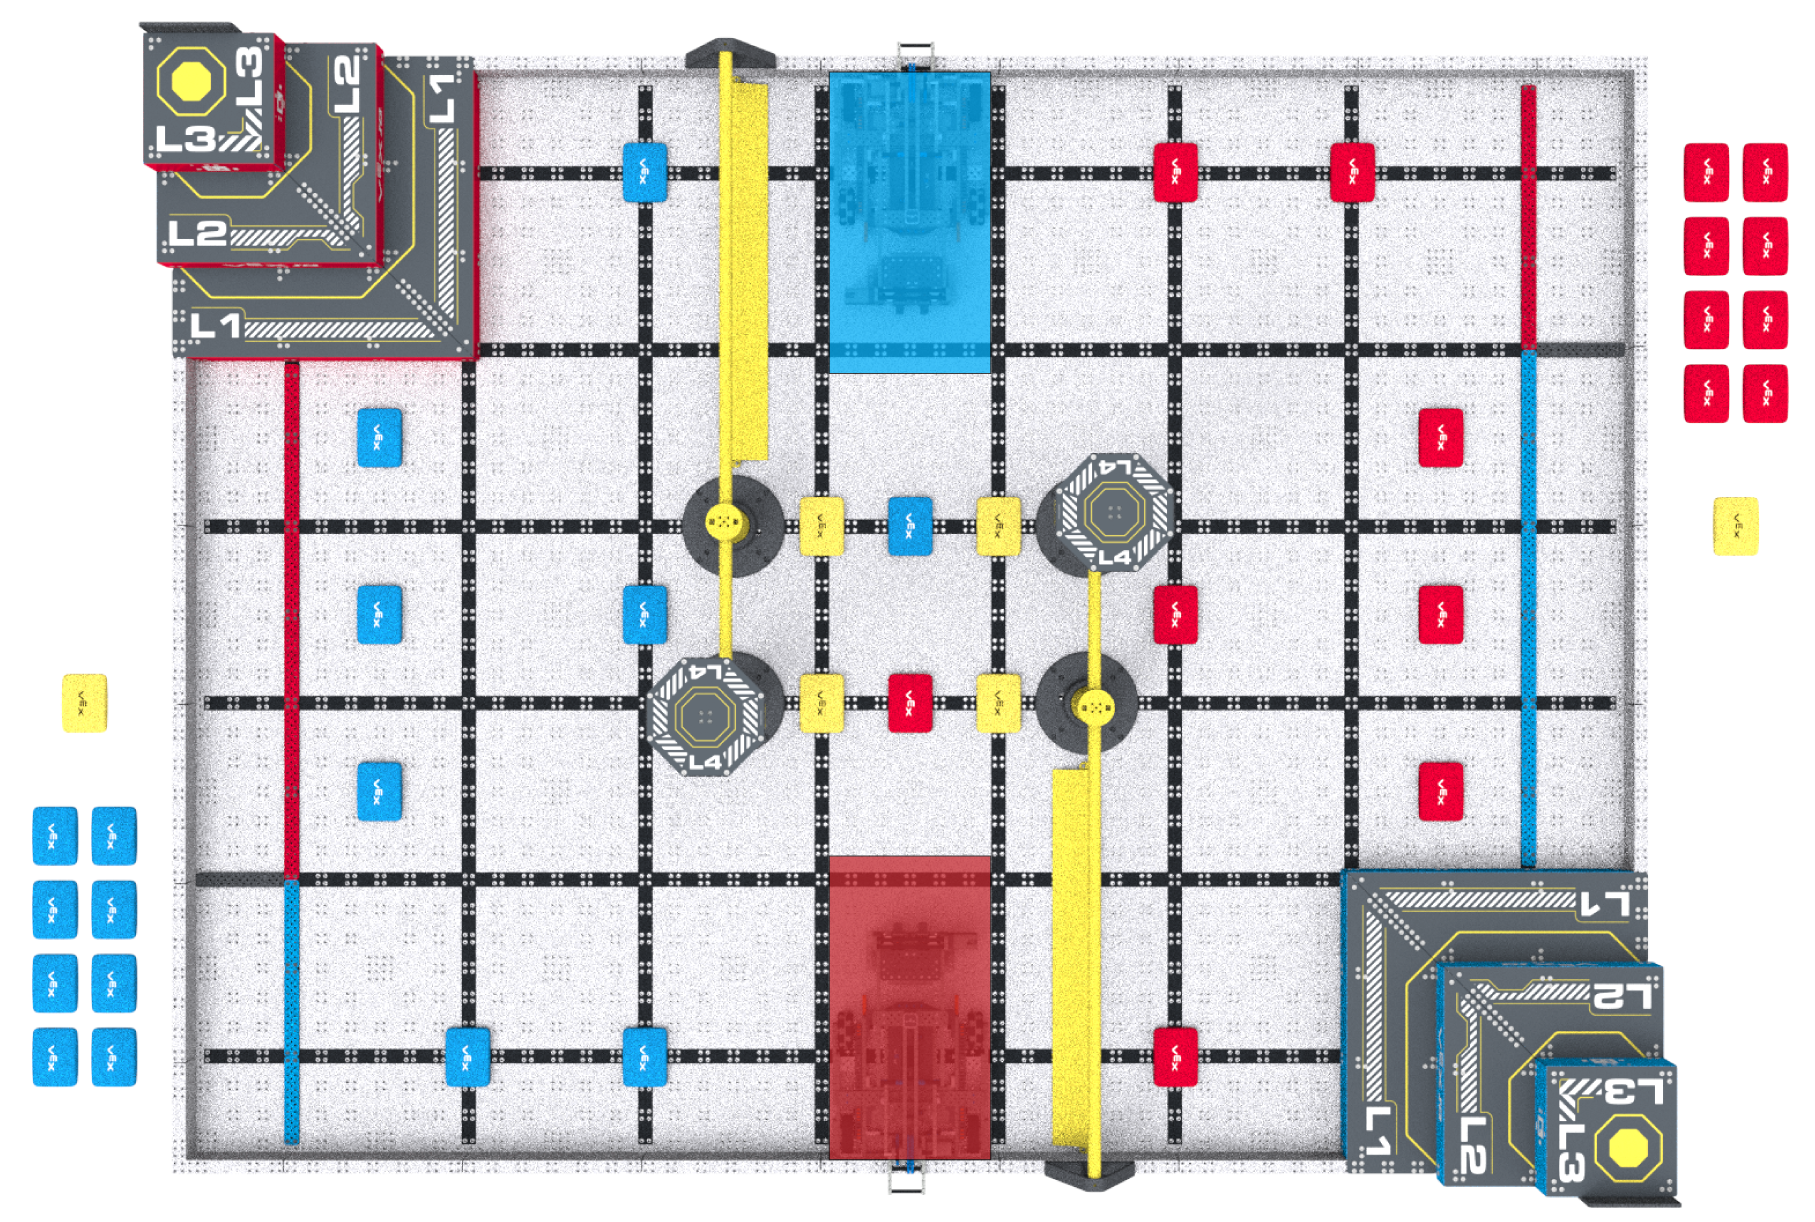
VEX IQ Robotics Competition Level Up se joue sur un terrain rectangulaire de 6’x8’, configuré comme illustré dans les figures de ce manuel de jeu.
L’objectif principal du jeu est de marquer des Bean Bags dans des Goals. Des Objectifs plus élevés rapportent plus de points. Un Robot ne peut transporter qu’un seul Sac de haricots à la fois, et la plupart des Sacs de haricots doivent parcourir l’ensemble du Terrain pour atteindre leurs Objectifs. Les équipes doivent décider s’il faut emprunter un long chemin ou concevoir leur robot pour qu’il puisse passer par les raccourcis étroits du terrain.
Dans Teamwork Matches, une Alliance composée de deux Robots travaille ensemble pour marquer autant de points que possible dans un Match de 60 secondes .
Les équipes peuvent également participer à des matchs de compétences de robots, où un robot tente de marquer autant de points que possible avec un ensemble de règles légèrement différent. Voir la section 3 pour plus d’informations.
Nous, en tant que Comité de conception du jeu, souhaitons expliquer comment ce jeu a été conçu et comment nous prévoyons qu’il sera joué. Nous signalerons également les aspects du jeu que nous observerons au cours de la saison au cas où des modifications seraient nécessaires.
Cette section ne constitue pas une liste de règles. Il est là pour vous aider à comprendre de quoi parle le jeu et ce que nous, en tant que concepteurs, avions en tête.
Level Up est un jeu où les Robots se déplacent encore et encore sur le terrain pour marquer. Vous ne pouvez déplacer qu’un seul Bean Bag à la fois. De ce fait, Teams devra marquer souvent et agir rapidement. Le jeu récompense les Robots qui peuvent répéter des actions et suivre un plan.
Navigation et choix d’itinéraire
Le terrain est conçu pour donner aux Équipes des choix sur la façon dont leur Robot se déplace.
Certains chemins sont plus longs mais plus ouverts et plus faciles à emprunter. D’autres chemins sont plus courts mais plus étroits et plus difficiles à emprunter. Les équipes devront décider quel chemin convient le mieux à leur robot.
Compromis liés à la conception des robots
La façon dont votre Robot est construit affectera sa façon de se déplacer sur le terrain.
Les plus petits Robots peuvent être capables d’utiliser des raccourcis. Les Robots plus grands peuvent être plus stables ou plus faciles à contrôler. Les équipes devront faire des choix sur ce qui est le plus important pour leur conception.
Il n’existe pas de modèle « idéal ». Différents Robots peuvent réussir de différentes manières.
Stratégie de score
Il existe des Objectifs avec différentes hauteurs et valeurs de points sur le terrain de montée de niveau. Cela donne aux Équipes choix sur la façon dont elles veulent travailler avec leur partenaire et marquer.
Certaines Équipes peuvent essayer de marquer des points plus élevés à chaque fois. D’autres pourraient se concentrer sur le fait de marquer plus rapidement. Les meilleures stratégies équilibreront le nombre de points que vous marquez, la rapidité avec laquelle vous marquez et la fréquence à laquelle votre Robot peut répéter l’action.
Engagement envers les équipes
Le Comité de conception du jeu observera comment les Matchs sont joués pendant la saison. Nous voulons nous assurer que le jeu reste amusant, équitable et intéressant !
Si nécessaire, nous pourrons apporter des modifications afin de maintenir l’accent sur le mouvement, le score et le travail d’équipe.
Les arbitres doivent éviter autant que possible de contacter ou de déplacer les Robots et/ou les Objets de notation lors de l’évaluation des statuts de notation. Si un objet doit être déplacé pour évaluer l’état d’un autre objet, son état doit être convenu par toutes les Équipes et le Chef Arbitre, et noté ou enregistré, avant qu’il ne soit déplacé.
<SC2>Tous les statuts de score sont évalués visuellement par un arbitre principal, au mieux de ses capacités dans le contexte d’un Match/événement donné.
Les arbitres et les autres membres du personnel de l’événement ne sont pas autorisés à revoir les vidéos ou les photos du Match. Voir T3.
<SC3> Un Bean Bag est comptabilisé dans un Floor Goal s’il répond à tous les critères suivants.
Aucune partie du Pouf n’est en contact avec un Robot.
Le pouf est entièrement à l’intérieur de l’objectif au sol (c’est-à-dire qu’aucune partie du pouf ne dépasse les limites définies du volume de l’objectif au sol).
Le Pouf est jaune, ou correspond à la couleur du But au sol.
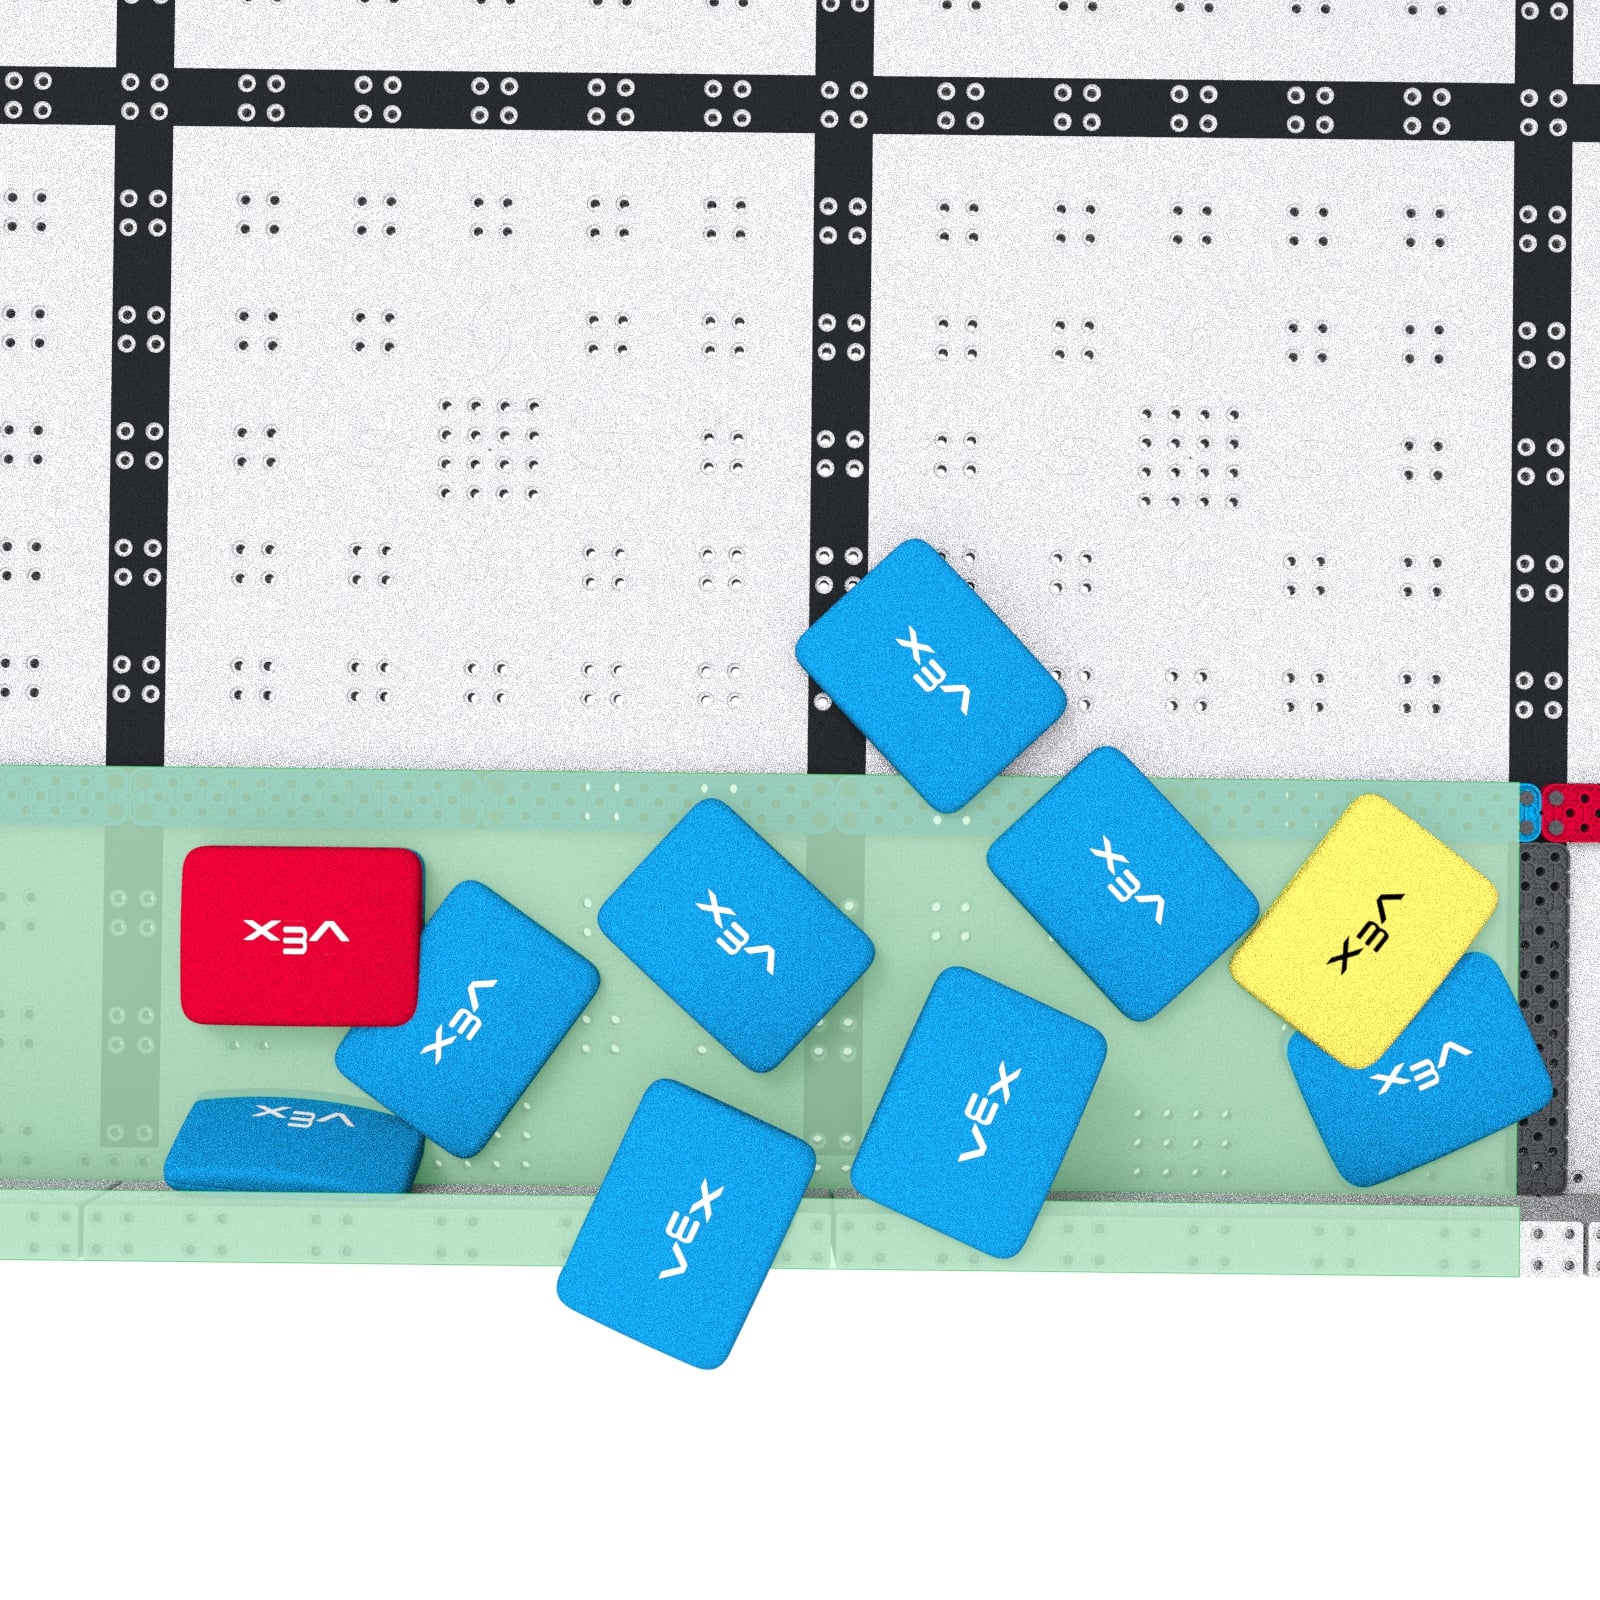
Figure SC3-1 :Sacs de haricots dans le But au sol bleu.
Le Bean Bag rouge ne serait pas considéré comme marqué puisqu’il ne correspond pas à la couleur du Floor Goal. Le Bean Bag jaune serait considéré comme marqué puisqu’il peut être marqué dans l’un ou l’autre Floor Goal et se trouve entièrement dans le Floor Goal. Les Bean Bags bleus avec des coches seraient considérés comme marqués puisqu’ils correspondent à la couleur du Floor Goal et sont entièrement à l’intérieur du Floor Goal. Les Bean Bags bleus avec des X ne seraient pas considérés comme marqués puisque certaines parties de ces Bean Bags s’étendent au-delà des limites du Floor Goal (c’est-à-dire qu’elles ne sont pas entièrement à l’intérieur du Floor Goal).
<SC4> Un Bean Bag est comptabilisé sur un objectif L1, L2 ou L3 s’il répond à tous les critères suivants :
Aucune partie du Pouf n’est en contact avec un Robot.
Le Bean Bag est en contact avec la surface horizontale qui définit l’objectif L1, L2 ou L3, ou est directement ou indirectement soutenu par un autre Bean Bag qui est en contact avec cette surface horizontale.
Le pouf n’est en contact avec rien à l’extérieur du champ.
Le Bean Bag correspond à la couleur de l’objectif L1, L2 ou L3, ou le Bean Bag est jaune.
Si un Bean Bag compte comme marqué sur plusieurs niveaux (par exemple, en contact avec L3 tout en étant soutenu par une pile de Bean Bags en L2), il ne devrait recevoir que des points pour le niveau supérieur.
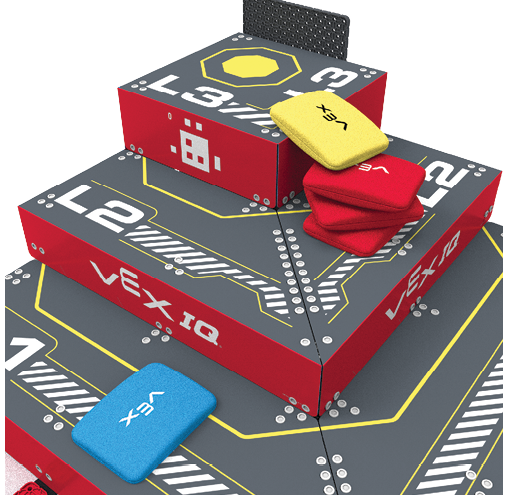
Le Bean Bag bleu ne serait pas considéré comme marqué, car il ne correspond pas à la couleur du L1 Goal sur lequel il repose.
Les trois (3) Bean Bags rouges seraient tous considérés comme marqués sur le L2 Goal, car ils correspondent à la couleur du Goal, et sont tous soit en contact avec le L2 Goal, soit soutenus par un autre Bean Bag en contact avec le L2 Goal.
Le Bean Bag jaune est en contact avec le Objectif L3 et est également soutenu par une pile de Bean Bags sur le Objectif L2. Cela signifie que le Bean Bag jaune est considéré comme noté sur plusieurs niveaux (L2 et L3), auquel cas il ne devrait recevoir que des points pour le niveau supérieur (L3).
<SC5> Un Bean Bag est comptabilisé sur un objectif L4 s’il remplit tous les critères suivants :
Aucune partie du Pouf n’est en contact avec un Robot.
Le Bean Bag est en contact avec la surface horizontale qui définit l’Objectif L4, ou est directement ou indirectement soutenu par un autre Bean Bag qui est en contact avec cette surface horizontale.
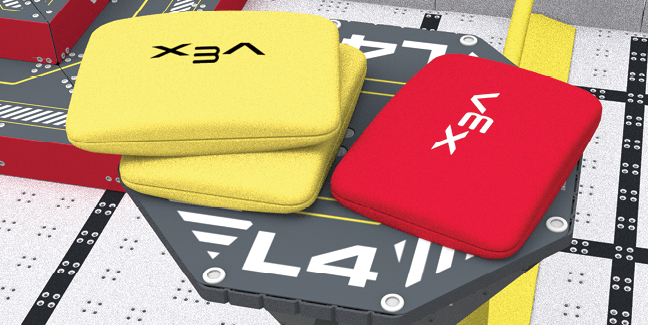
Les deux Bean Bags jaunes seraient considérés comme marqués sur le L4 Goal, car les deux sont soit en contact avec le L4 Goal, soit soutenus par un autre Bean Bag en contact avec le L4 Goal.
Pour les matchs de défi de travail d’équipe, l’Équipe répertoriée comme Équipe 1 (liste Match imprimée), répertoriée comme Équipe rouge (events.vex.com), ou répertoriée en premier (VEXvia) doit placer son Robot dans la position de départ qui partage un mur avec le Objectif Pyramide bleu.
Pour les matchs de défi de travail d’équipe, l’Équipe répertoriée comme Équipe 2 (liste Match imprimée), répertoriée comme Équipe bleue (events.vex.com), ou répertoriée en deuxième position (VEXvia) doit placer son Robot dans la position de départ qui partage un mur avec le Objectif Pyramide rouge.
Complètement immobile (c’est-à-dire sans moteurs ni autres mécanismes en mouvement) jusqu’à ce que le minuteur Match démarre. La précharge d’un système pneumatique (par exemple, en faisant fonctionner la pompe pneumatique avant le Match) est la seule exception autorisée à cette règle.
La configuration initiale du Robot au début d’un Match doit être la même qu’une configuration du Robot qui a été vérifiée lors de l’inspection du Robot.
Notes de violation :
Le Match ne commencera pas avec une condition non remplie dans cette règle. Si un Robot ne peut pas satisfaire à ces conditions en temps opportun, le Robot sera retiré du Terrain et les règles R2D et GG3 s’appliqueront jusqu’à ce que la situation soit corrigée. Dans la plupart des cas, ils ne recevront pas de Disqualification, mais devraient recevoir une Infraction mineure et ne seront pas autorisés à jouer dans le Match.
Figure SG-1 :Robots dans des positions de départ légales avant le Match (surlignées en rouge / bleu).
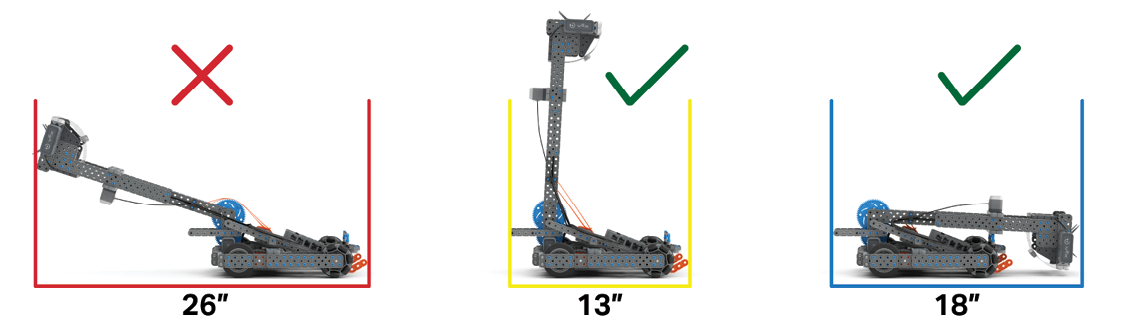
<SG2>L’expansion horizontale est limitée. Une fois le Match commencé, les Robots peuvent s’étendre horizontalement jusqu’à une longueur de 24”. Le Robot ne peut jamais dépasser 11”x24” à aucun moment du Match (doit tenir dans une empreinte horizontale rectangulaire de 11”x24”).
Figure SG2-1 : Une démonstration de la façon dont la taille du Robot peut changer horizontalement au cours d’une expansion verticale. Le Robot à l’extrême gauche est étendu au-delà de 24”, et serait en Violation de SG2.
<SG3>L’expansion verticale est illimitée. Une fois que le Match commence, les Robots peuvent s’étendre verticalement au-delà de la limite de taille initiale de 15 pouces sans aucune limite.
<SG4>Garder les objets de score sur le terrain. Les objets de score qui quittent le terrain pendant un match ne seront pas renvoyés sur le terrain et ne pourront pas être réintroduits par les chargeurs.
Si un Objet de score est retiré d’un Robot au cours d’une interaction GG10, il est considéré comme « hors du Terrain » dès qu’il n’est plus en contact avec aucun Robot.
Un Bean Bag qui se retrouve à l’intérieur de la structure Pyramid Goal doit être considéré comme « hors du Field. »
<SG5>Chaque robot reçoit un sac de haricots jaune en guise de précharge. Avant le début de chaque Match, chaque Précharge doit être placé de manière à répondre à tous les critères suivants :
<SG6>Un robot peut posséder ou labourer un maximum d’un (1) sac de haricots à la fois. Les robots en violation de cette règle doivent immédiatement arrêter toutes les actions du robot sauf pour tenter d’enlever le(s) sac de haricots en excès.
Le pouf doit être placé en contact avec le sol et entièrement à l’intérieur de la zone de charge (c’est-à-dire qu’aucune partie du pouf ne dépasse les limites définies de la zone de charge).
Une fois qu’un Bean Bag est placé dans une Load Zone et libéré, il ne peut plus être contacté par un chargeur à moins que le Head Referee ne détermine qu’il a été mal chargé et doit être récupéré comme décrit dans la clause F.
Si un Bean Bag est Chargé incorrectement (par exemple, alors qu’un autre Bean Bag est en contact avec la Zone de chargement), il doit être récupéré par le chargeur et réintroduit si le Chef Arbitre demande au chargeur de le faire.
Un ChargéSac de haricots doit être placé dans une position stationnaire et doit rester en contact avec le Sol après avoir été libéré par le chargeur jusqu’à ce qu’il soit contacté par un Robot.
Les Équipes sont responsables de leurs propres actions. Les Violations qui impliquent un Loader et un Robot d’équipes opposées Teams seront attribuées aux deux Teams.
<S2>Les élèves doivent être accompagnés d’un adulte. Chaque élève participant à un événement de compétition de robotique VEX IQ doit être supervisé par un adulte responsable. L’Adulte doit respecter toutes les règles et veiller à ne pas enfreindre les politiques centrées sur l’Étudiant, mais doit être présent pendant toute la durée de l’événement en cas d’urgence. Les violations de cette règle peuvent entraîner l’exclusion de l’événement et des sanctions supplémentaires.
<S3>Chaque membre de l’équipe étudiante doit avoir un formulaire de décharge de participation dûment rempli dans son dossier pour l’événement et la saison. Un membre étudiantéquipe ne peut pas participer à un événement sans un formulaire de décharge dûment rempli dans son dossier.
<G1>Les participants doivent respecter le Code de conduite. Tous les participants à l’événement doivent respecter les directives énoncées dans le Code de conduite.
Notes d'infraction :
Toute Violation de G1 peut être considérée comme une Violation Majeure et doit être traitée au cas par cas. Les équipes risquant une G1violation majeure en raison de comportements irrespectueux ou incivils répétés recevront généralement un « avertissement final », bien que l’arbitre principal ne soit pas tenu d’en fournir un).
<G2>Les participants doivent suivre la politique axée sur l’étudiant. Tous les participants à l’événement doivent respecter les directives énoncées dans la Politique axée sur l’étudiant.
Notes d'infraction :
Les violations potentielles de cette règle seront examinées au cas par cas. Par définition, toutes les Violations de cette règle deviennent Affectant le score dès qu’un Robot construit ou programmé par un Adulte marque des points dans un Match.
<G3>Faites preuve de bon sens. Lors de la lecture et de l’application des différentes règles de ce document, veuillez garder à l’esprit que le bon sens est toujours de mise lors de la compétition de robotique VEX IQ.
<G4>Les étudiants doivent satisfaire aux exigences de la politique d’admissibilité des étudiants. Tous les participants étudiants doivent répondre aux critères d’admissibilité énoncés dans la Politique d’admissibilité des étudiants pour leur programme respectif
Notes d'infraction :
Les équipes soupçonnées d’être en violation de cette règle doivent être signalées au conseiller du juge, à l’arbitre en chef ou au partenaire de l’événement pour une enquête plus approfondie en coordination avec VEX Robotics. Suite à l’enquête, l’Équipe peut être retirée des Matchs suivants, voir ses scores Robot Skills Match supprimés et/ou être retirée de la course aux prix décernés par un juge.
Les violations de cette règle seront évaluées au cas par cas, comme indiqué dans G1 et G2.
<G5>Il existe une différence entre violer accidentellement et volontairement une règle du Robot. Toute Violation des règles du Robot, accidentelle ou intentionnelle, entraînera l’impossibilité pour une Équipe de jouer jusqu’à ce qu’elle réussisse l’inspection (selon R2D).
Toutefois, les Équipes qui contournent ou violent intentionnellement et/ou sciemment les règles pour obtenir un avantage sur leurs concurrents sont en Violation de l’esprit et de l’éthique de la compétition.
Utiliser tout type de dispositif de communication dans le poste de conduite. Les appareils autres que des écouteurs dont les fonctions de communication sont désactivées (par exemple, un téléphone en mode avion, un talkie-walkie éteint, des lunettes intelligentes dont les fonctions de communication sont désactivées) sont autorisés. Les fonctionnalités de communication peuvent être activées pour les applications de traduction pendant les discussions post-Match.
Se tenir debout ou assis sur un objet quelconque pendant un Match, que le Terrain soit au Sol ou surélevé, sauf si une demande d’aménagement officiellement approuvée l’exige.
Apporter/utiliser des matériaux supplémentaires pour simplifier le défi du jeu pendant un Match (par exemple, un dispositif pour aligner ou ajouter des Objets de score au chargeur).
Pour garantir que les membres de l’équipe de conduite soient conscients des appels verbaux pendant un match (en application des règles T1, G1, S1 et G3), les casques d’écoute alimentés, les oreillettes, les oreillettes passives connectées à des appareils électroniques ou d’autres accessoires/appareils personnels qui transmettent de l’audio ne peuvent pas être portés/utilisés dans le poste de conduite sauf si une demande d’aménagement officiellement approuvée l’exige.
L’Équipe répertoriée comme Équipe 1 sur une liste Match imprimée, répertoriée comme Équipe rouge sur events.vex.com, ou répertoriée en premier dans VEXvia utilisera le Poste de conduite rouge et participera en tant qu’Équipe rouge à ce Match.
L’Équipe répertoriée comme Équipe 2 sur une liste Match imprimée, répertoriée comme Équipe bleue sur events.vex.com, ou répertoriée deuxième dans VEXvia utilisera le Poste de Pilote bleu et participera en tant qu’Équipe bleue à ce Match.
Les personnes qui ne sont pas Membres de l’équipe de conduite pour un Match ne peuvent pas fournir de directives, de commandes ou de conseils aux membres de l’équipe de conduite pendant ce Match. Ils sont les bienvenus pour fournir des encouragements joyeux et positifs, mais ne doivent pas affecter le jeu ou la stratégie de Match.
<GG2>Le robot d’une équipe doit participer à chaque match. Le robot de l’équipe doit être dans le poste de pilotage ou sur le terrain pour le match attribué à l’équipe, même si le robot n’est pas fonctionnel. Si le Robot n’est pas sur le Terrain pendant toute la durée du Match, cette Équipe sera considérée comme « absente » et recevra zéro (0) point. L’autre Équipe de l’Alliance jouera toujours et recevra des points pour le Match.
Les Équipes sont censées participer à tous les Matchs de Qualification prévus et, si elles sont suffisamment bien classées pour être incluses dans une Alliance finale, aux Matchs de Finale. Le fait de ne pas assister aux Matchs programmés peut être considéré comme une Violation de G1. Les Équipes qui participent à zéro Matchs de Qualification ne peuvent pas être prises en compte pour les récompenses jugées.
<GG3>Les robots sur le terrain doivent être prêts à jouer. Lorsqu’une Équipe place son Robot sur le Terrain, celui-ci doit être prêt à jouer (c’est-à-dire batterie chargée, dimensionné dans les limites de taille initiales, etc.).
Les Robots doivent être placés rapidement sur le Champ. Tout manquement répété à cette obligation pourrait entraîner une violation de G1 et/ou le retrait du robot du match en cours à la discrétion de l’arbitre principal.
Toute préoccupation concernant les positions de départ de l’élément de terrain ou de l’objet de pointage doit être soulevée auprès de l’arbitre principal avant le match. Les membres de l’équipe ne peuvent jamais ajuster eux-mêmes les objets de score ou les éléments de terrain.
<GG5>Les rediffusions de matchs sont autorisées, mais rares. Les rediffusions de Match (c’est-à-dire jouer un Match à nouveau depuis son début) doivent être approuvées à la fois par le Partenaire de l’événement et le Chef arbitre, et ne seront émises que dans les circonstances les plus extrêmes. Voici quelques exemples pouvant justifier une rediffusion du Match (notez que cette liste n’est pas exhaustive) :
<GG7>Temps morts. Il n’y a pas de temps morts dans
compétition de robotique VEX IQ Tournois.
<GG8>Gardez votre robot ensemble. Les Robots ne doivent pas intentionnellement détacher des pièces ou laisser des mécanismes sur le Terrain pendant un Match.
Les pièces qui se détachent involontairement du Robot ne sont plus considérées comme faisant partie du Robot et peuvent être soit laissées sur le Terrain, soit récupérées par un Membre de l’équipe de conduite lors d’une réinitialisation du Robot à l’aide de GG10.
<GG9>Ne pas endommager le Terrain. Les interactions Robot qui endommagent le Terrain ou tout Élément du Terrain sont interdites. Aux fins de cette règle, « dommage » est défini comme tout ce qui nécessite une réparation pour commencer le prochain Match, comme par exemple le fait de détacher une partie d’un But du Terrain.
Notes d'infraction :
Dans la plupart des cas, les dommages accidentels sur le terrain ne doivent être considérés que comme une violation mineure.
<GG10>La manipulation du robot en cours de match est autorisée dans certaines circonstances. Si un Robot sort complètement du Terrain de jeu, se coince, se renverse ou a besoin d’assistance, les Membres de l’équipe de conduite peuvent récupérer et réinitialiser leur Robot avec la permission de l’Arbitre en chef. Pour ce faire, l’Équipe doit effectuer les opérations suivantes :
Signalez votre présence à l’arbitre en posant votre contrôleur VEX IQ au sol. Le chef arbitre peut demander au pilote de démontrer le problème à l’aide de la manette du robot avant d’approuver la réinitialisation du robot (par exemple, en confirmant que le robot est cassé, impossible à conduire ou coincé sur un obstacle) si le problème avec le robot n’est pas évident.
Dans le contexte de cette règle, « contrôlé » implique que le Robot manipulait l’Objet de score, et non pas qu’il le touchait simplement. Par exemple, si l’Objet de score se déplace avec le Robot verticalement ou en tournant, alors le Robot « contrôle » cet Objet de score.
Le Robot doit être remis dans une position légale qui répond aux critères énumérés dans les clauses a, b, c et d de SG1. Si des Objets de score empêchent le Robot d’être placé légalement, ils doivent être retirés du Terrain, ne seront pas retournés au Terrain et ne peuvent pas être réintroduits par les Chargeurs. Le Robot ne reçoit pas de nouveau Préchargement pendant cette réinitialisation.
Échanger un ensemble de pièces contre un autre, ou ajouter de nouvelles pièces à un Robot en plein Match pendant une interaction GG10 ou RSC5 est considéré comme une Violation de l’intention et de l’esprit de cette règle. La réparation d’un Robot, ou la réattache de parties du Robot qui se détachent involontairement au cours d’un Match, est autorisée.
<GG11>Les deux pilotes d’une équipe changent de manette à mi-chemin du match. Dans un match donné, jusqu’à deux (2) pilotes peuvent se trouver dans le poste de pilotage par équipe. Les deux Pilotes doivent changer de manette entre trente-cinq secondes (0:35 sur le chronomètre du Match) et vingt-cinq secondes (0:25 sur le chronomètre du Match) restantes dans le Match.
Aucun conducteur ne doit faire fonctionner un robot pendant plus de trente-cinq (35) secondes.
Le deuxième Pilote ne peut pas toucher les commandes de son Équipe jusqu’à ce que la manette lui soit remise.
Une fois la manette passée, le premier Pilote ne peut plus toucher les commandes de son Équipe.
Les Drivers peuvent également servir de Loaders dans certaines conditions au cours d’un Match :
Pour les équipes de conduite composées d’un seul membre, le Conducteur peut simultanément faire fonctionner le Robot et servir de Chargeur pendant les trente-cinq (35) premières secondes du Match, après quoi le fonctionnement du Robot (même les commandes pré-écrites) doit cesser pour le reste du Match.
<GG12>Ne commencez pas avant le chronomètre et arrêtez de bouger à la fin du Match. Les entrées du pilote et du Robot ne peuvent pas commencer avant le démarrage du chronomètre du Match et doivent cesser à la fin du Match, lorsque le chronomètre atteint 0:00.
Tout score qui a lieu après un Match en raison de Robots qui continuent à se déplacer ne sera pas comptabilisé dans le score.
Une routine préprogrammée qui fait que le mouvement du Robot commence avant le Match ou continue après la fin du Match violerait cette règle.
Étant donné que les points marqués après le Match ne sont pas comptabilisés, toutes les Violations de GG12 doivent être enregistrées comme Minor Violations.
<GG13>Fin d’un match prématurément. Si une Alliance souhaite mettre fin à un Match de qualification ou à un Match de finale prématurément, les deux Équipes doivent le signaler à l’arbitre en cessant tout mouvement de Robot et en plaçant leurs manettes au sol. L’arbitre signalera alors aux Équipes que le Match est terminé et commencera à comptabiliser le score. Si le Match est un Finals Match de départage pour la première place, alors le Match Stop Time sera également enregistré (voir T14B).
<GG14>Les membres de l’équipe de conduite sont autorisés à faire appel de la décision de l’arbitre principal immédiatement après un match. Si les membres de l’équipe de conduite souhaitent contester un score ou une décision, ils doivent rester dans le poste de conduite jusqu’à ce que l’arbitre principal leur parle. Le chef arbitre peut alors choisir de rencontrer les membres de l’équipe de conduite à un autre endroit et/ou à un moment ultérieur afin que le chef arbitre ait le temps de consulter des documents ou des ressources pour l’aider dans sa décision. Une fois que l’arbitre principal annonce que sa décision est définitive, le problème est réglé et aucun autre appel ne peut être interjeté (voir la règle T1) ; le refus d’accepter cette décision finale peut être considéré comme une G1violation.
Les arbitres ne sont pas autorisés à revoir les enregistrements photo ou vidéo Match lorsqu’ils déterminent un score ou une décision. Certains événements peuvent également interdire aux membres de l’équipe de conduite de visionner les enregistrements photo ou vidéo Match depuis le poste de conduite ; ceci doit être annoncé à toutes les équipes avant le début des matchs.
Les compétences en communication et en résolution de conflits sont une compétence de vie importante que les étudiants doivent pratiquer et apprendre. Dans les compétitions de robotique VEX IQ, nous attendons des étudiants qu’ils pratiquent une résolution de conflit appropriée en utilisant la chaîne de commandement appropriée. Les violations de cette règle peuvent être considérées comme une violation de G1.