<RSC1>Les règles standard s’appliquent dans la plupart des cas. Toutes les règles des sections précédentes s’appliquent aux Matchs de compétences de robots, sauf indication contraire dans cette section.
Les violations des règles <GG>, <SG>, <RSC> qui se produisent au cours d’un match de compétences de robots ne devraient affecter que le résultat de ce match et ne devraient pas être prises en compte pour déterminer si une violation a été répétée au cours de l’événement.
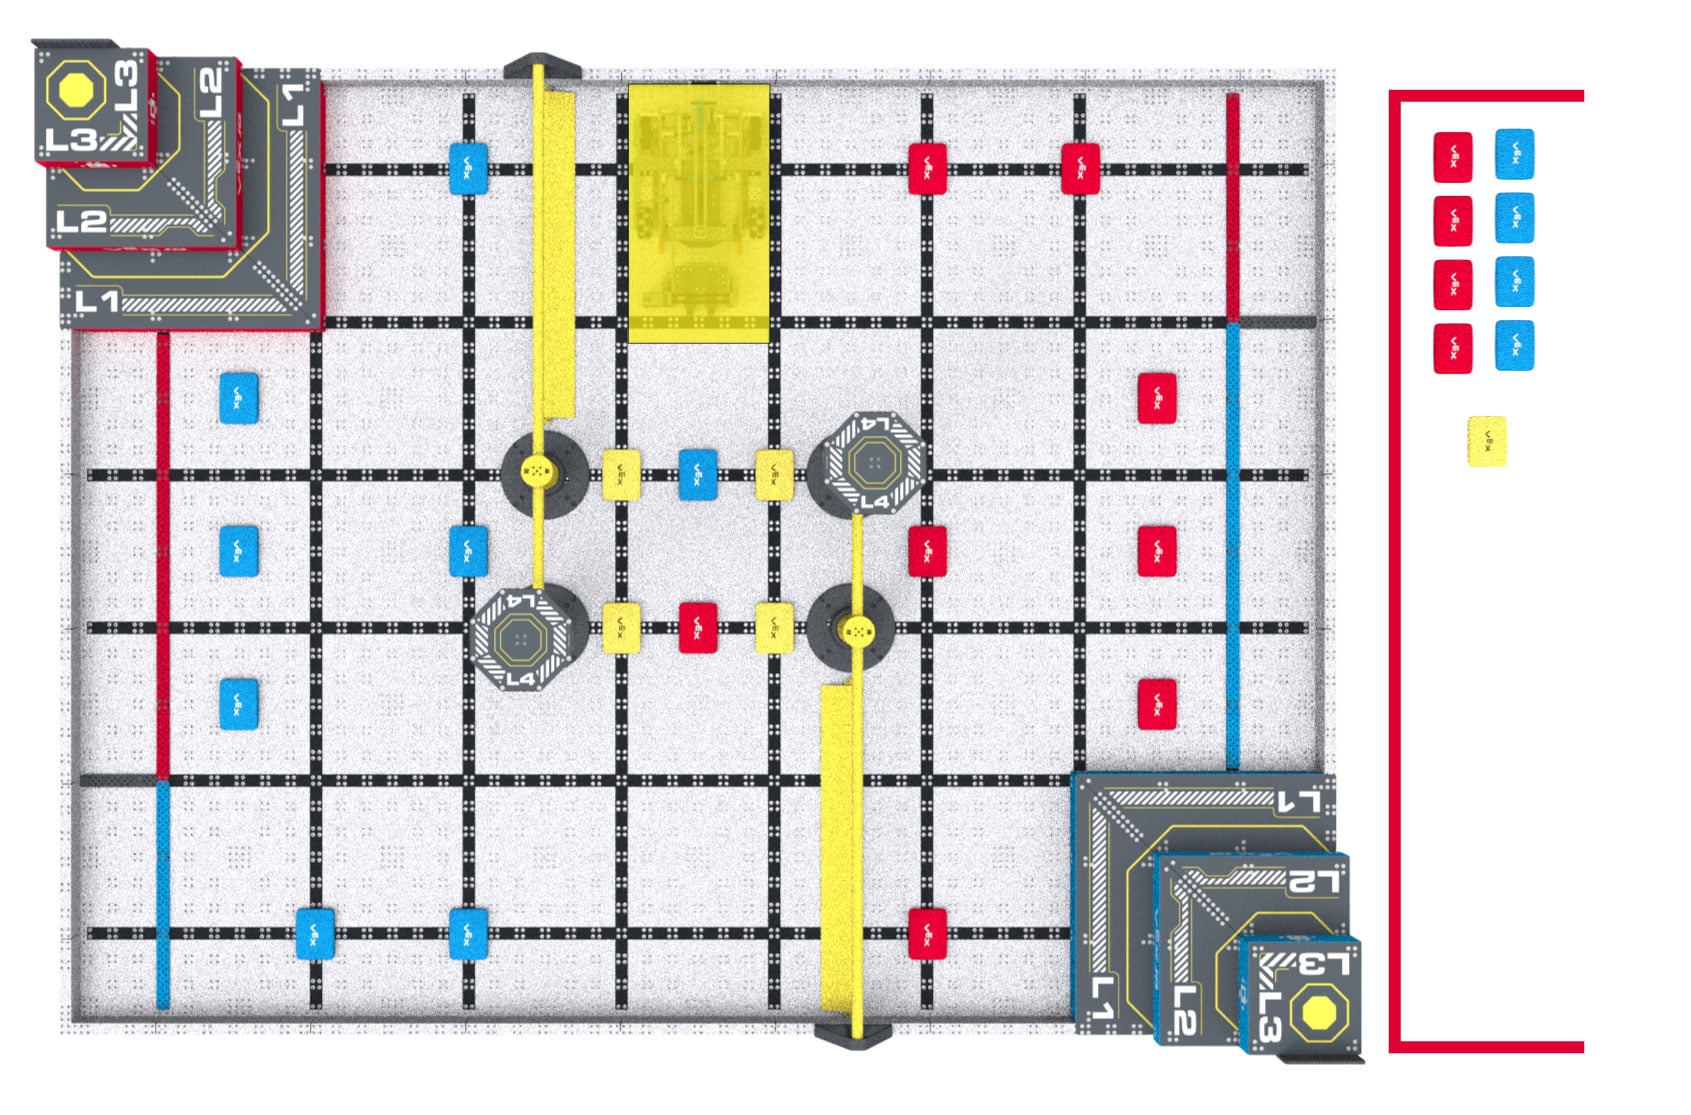
<RSC3>Configuration du robot et du terrain pour les matchs d’habiletés robotiques. Le Robot et le Terrain sont configurés de la même manière que pour les Matchs de travail d’équipe, avec les modifications suivantes :
Le Robot doit être placé dans la position de départ qui partage un mur avec le Objectif Pyramide rouge au début du Match et après que le Robot soit réinitialisé selon la règle GG10 ou RSC5.
Figure RSC3-1 : La disposition du terrain pour une compétition de robotique VEX IQ Level Up Robot Skills Match.
<RSC4>Différences entre chargeur et conducteur. Tous les critères énumérés dans SG7 s’appliquent tels qu’ils sont écrits (par exemple, un chargeur ne peut pas placer un objet de notation dans une zone de chargement s’il y a déjà un objet de notation à cet endroit). Le chargement est modifié comme suit :
Lors de la manipulation du Robot, celui-ci doit être immédiatement ramené à une position de départ légale. Le Robot ne reçoit pas de nouveau PréchargementObjet de score pendant cette réinitialisation.
Les membres de l’équipe de conduite peuvent réinitialiser ou ajuster le robot comme souhaité à partir de cette position, y compris en appuyant sur les boutons du cerveau du robot ou en activant les capteurs.
Tous les Objets de score qui sont possédés par le Robot pendant leur manipulation doivent être retirés du Terrain, ne seront pas retournés au Terrain et ne peuvent pas être réintroduits par les Chargeurs. Aucun autre Objets de score ne doit être déplacé ou ajusté.
<RSC6>Démarrage d’un match de compétences de codage autonome.Les pilotes doivent démarrer une routine de Robotmatch de compétences de codage autonome en appuyant sur un bouton du cerveau du robot ou en activant manuellement un capteur. Comme il n’y a pas de transfert de contrôleur VEX IQ, un seul pilote est requis pour un match de compétences de codage autonome (bien que les équipes puissent toujours en avoir deux si elles le souhaitent).
L’étalonnage des capteurs avant le match est considéré comme faisant partie du temps de préparation standard avant le match (c’est-à-dire le temps pendant lequel l’Équipe allumerait généralement le Robot, déplacerait les mécanismes vers leur position de départ légale souhaitée, etc.).
Il n’est pas permis d’appuyer sur un bouton du contrôleur VEX IQ pour démarrer la routine. Pour éviter toute confusion, il est conseillé aux Équipes de ne pas apporter de manettes aux Matchs de compétences en codage autonome.
<RSC7>Autonome signifie « sans humains ». Lors d’un match de compétences de codage autonome, les membres de l’équipe de conduite ne sont pas autorisés à activer les commandes de leur contrôleur VEX IQ et ne peuvent pas déclencher manuellement les capteurs (y compris le capteur de vision) de quelque manière que ce soit, même sans les toucher.
Cette conversation devrait inclure l’information du Marqueur-Arbitre quel Pilote signalera l’arrêt. Le match ne peut être interrompu prématurément que par un pilote participant à ce match.
Le signal convenu pour arrêter le Match doit être à la fois verbal et visuel, par exemple Drivers croisant les bras en forme de « X » tout en disant « Stop ! » ou en plaçant leur contrôleur VEX IQ au sol tout en disant « Terminé ! »
Le moment où le Match se termine prématurément est défini comme le moment où le Robot et les Objets de score se sont arrêtés et où le Pilote fournit le signal visuel et sonore convenu à l’Arbitre marqueur.
Si un affichage Tournament Manager est utilisé pour le chronométrage sur le terrain, alors le Temps d’arrêt des compétences est le temps affiché sur l’écran lorsque le match est terminé prématurément (c’est-à-dire par incréments de 1 seconde).
Si l’on utilise un minuteur manuel qui décompte jusqu’à 0 avec une précision supérieure à 1 seconde, alors le temps affiché sur le minuteur doit être arrondi à la seconde supérieure la plus proche. Par exemple, si le Robot est Désactivé et que le minuteur affiche 25,2 secondes, alors le Temps d’arrêt des compétences doit être enregistré comme 26.