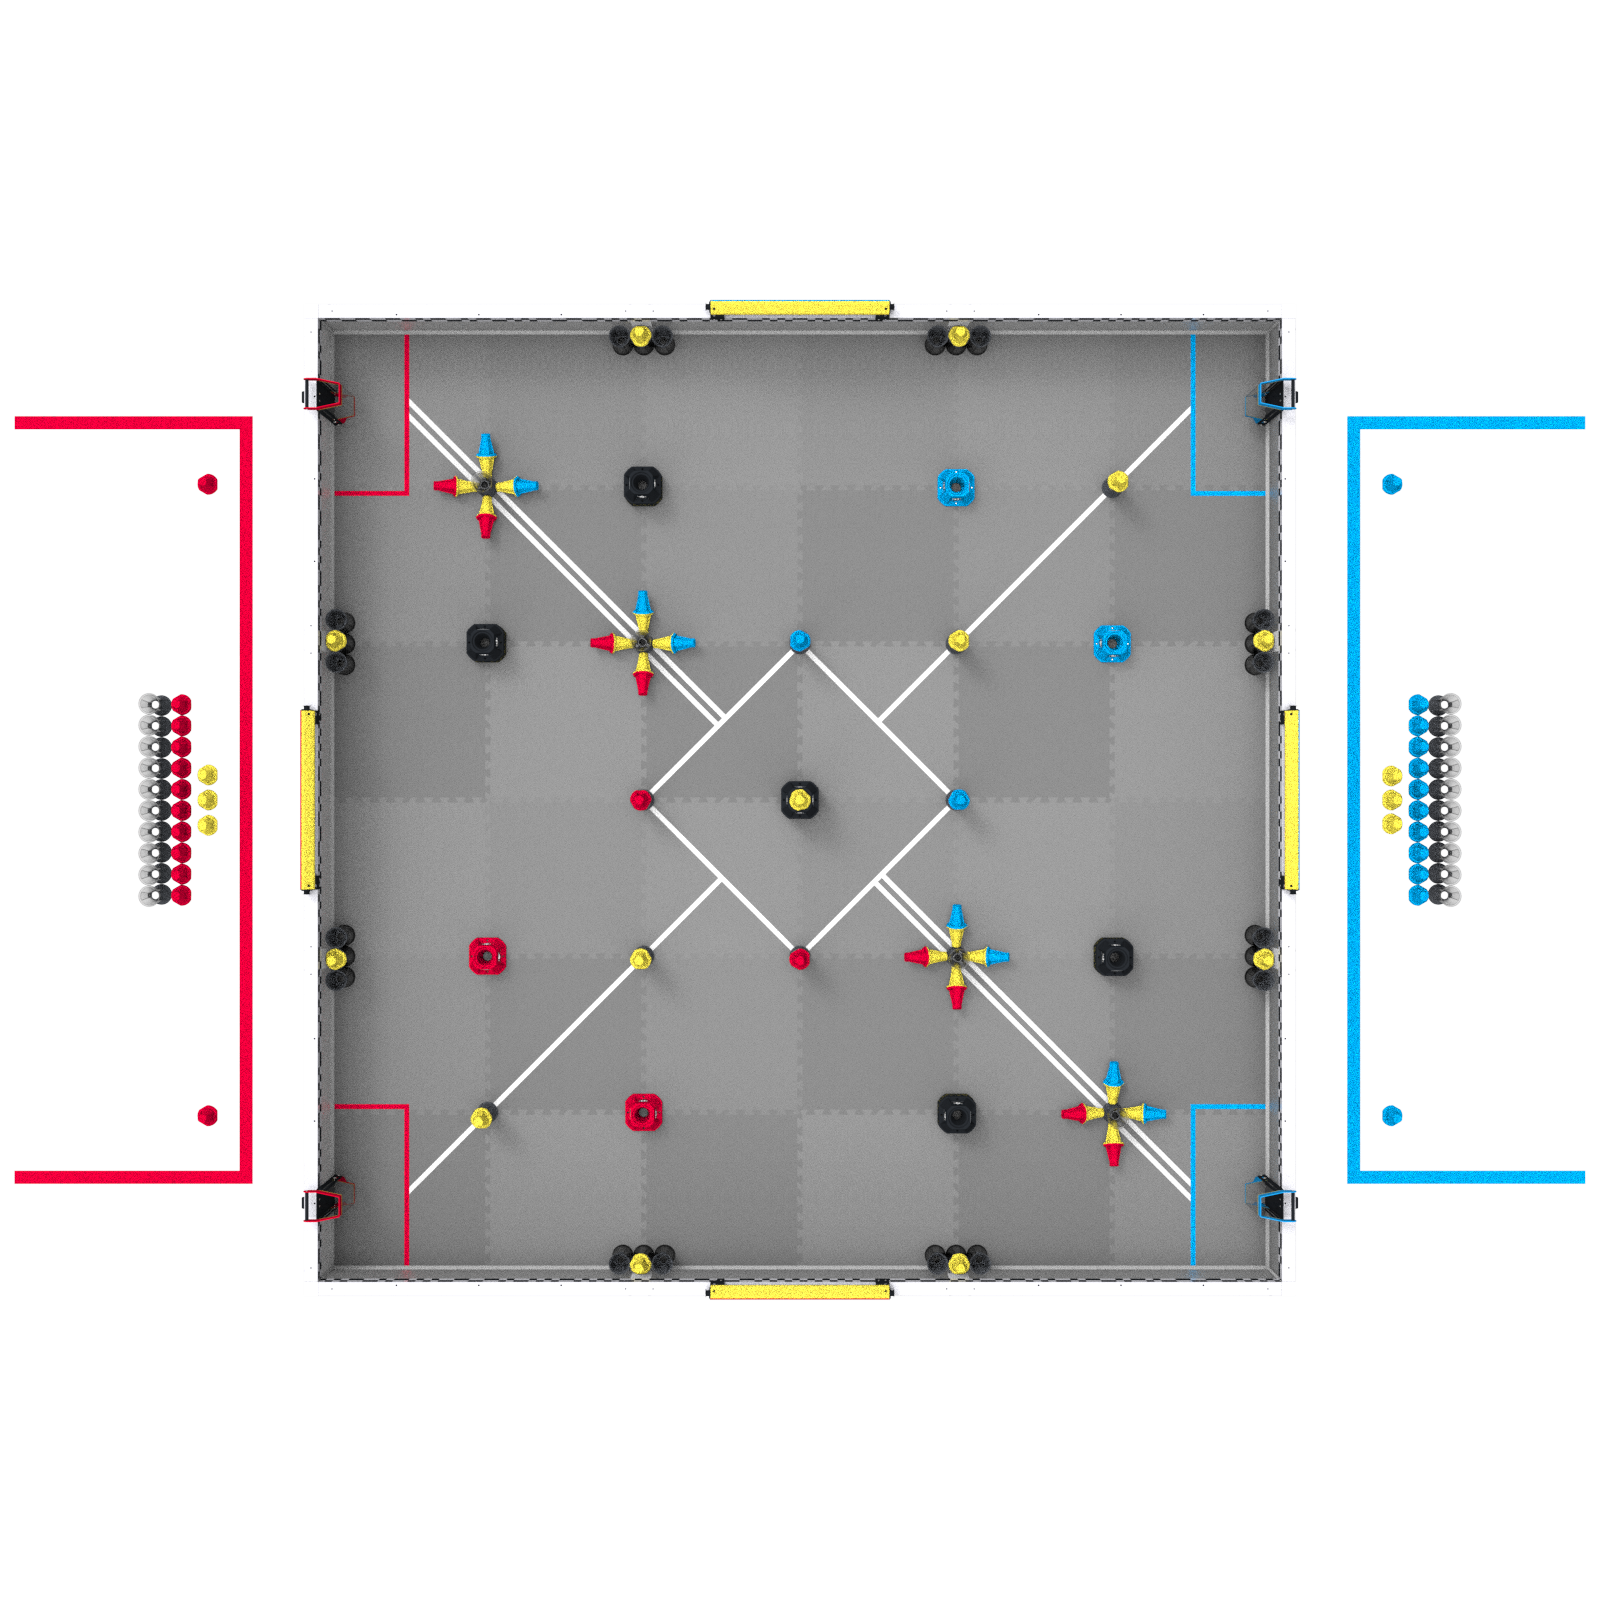
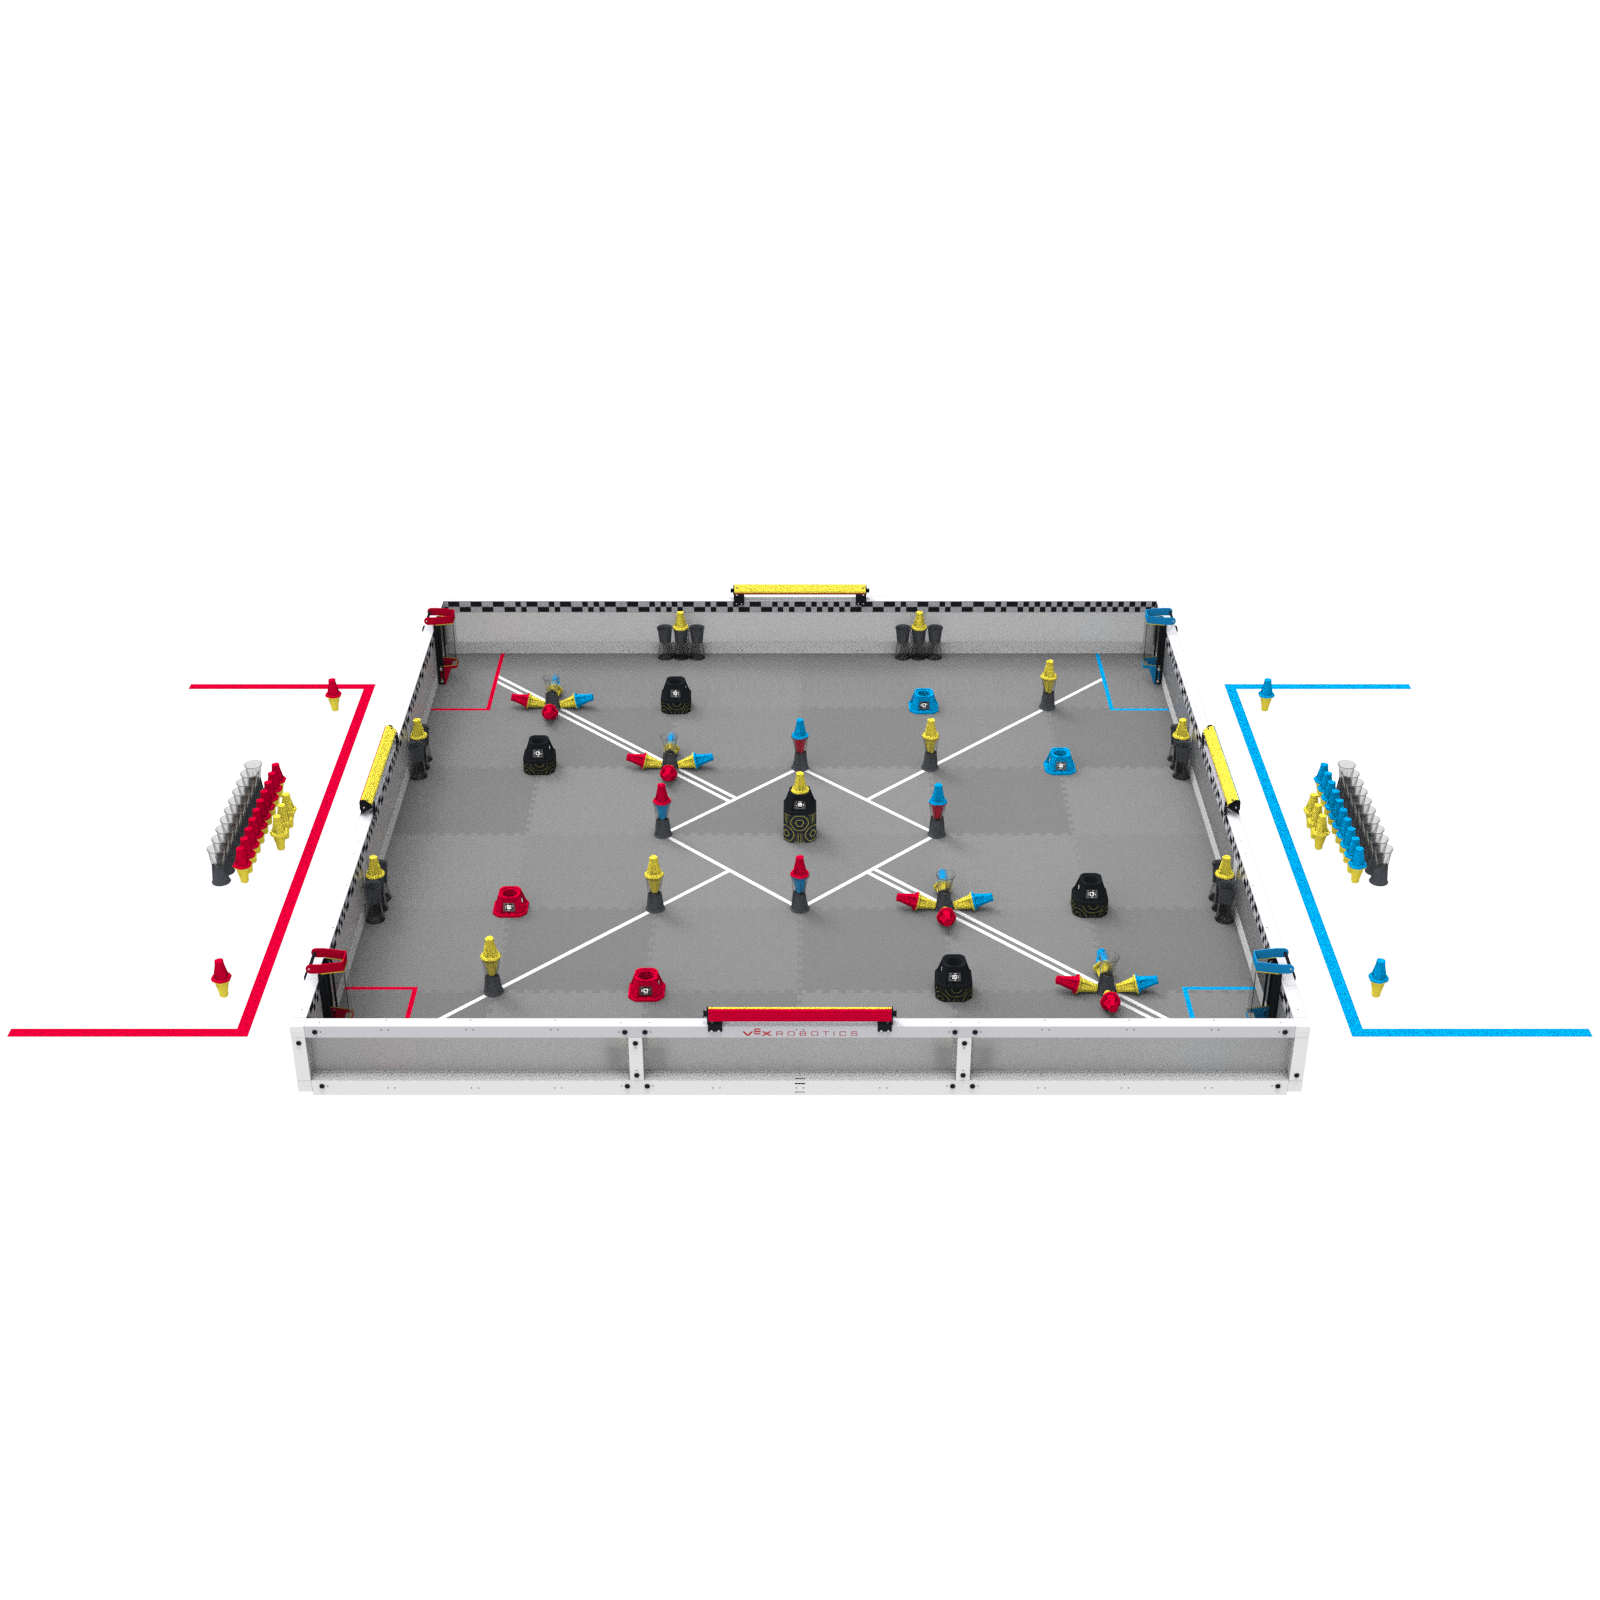
Hoewel veel hogescholen en universiteiten het VEX V5-systeem al in hun lessen gebruiken, beschikken nog veel meer over uitgebreidere productiemogelijkheden die verder gaan dan de standaard “VEX metal”-bibliotheek. Fabricagetechnieken zoals verspanen en 3D-printen komen vaker voor dan ooit in technische opleidingen aan universiteiten, en we zijn erg benieuwd wat de VEX U Robotics Competition-teams van over de hele wereld onder deze geavanceerdere regels zullen kunnen creëren.
Net als in voorgaande jaren zal het seizoen een afsluitend VEX U-evenement omvatten tijdens het VEX Robotics World Championship, samen met regionale toernooien over de hele wereld. De deelnemende scholen krijgen de kans om hun vaardigheden te tonen aan duizenden toekomstige ingenieurs en te laten zien wat hun school werkelijk zo bijzonder maakt. De VEX U Robotics Competition is de perfecte projectmatige aanvulling op veel technische opleidingen aan universiteiten en biedt studenten de unieke kans om hun praktische vaardigheden te demonstreren aan potentiële werkgevers, zoals onze evenementsponsors.
De VEX U Robotics Competition maakt gebruik van het VEX V5 Robotics Competition Override Field met enkele kleine aanpassingen. Iedereen die een VEX V5 Override Field heeft, kan deze gebruiken voor een VEX U-evenement of -team. Raadpleeg eerdere hoofdstukken van deze spelhandleiding voor de basisregels en details van de wedstrijd. Alle standaardregels zijn van toepassing, met uitzondering van de wijzigingen die in dit gedeelte worden vermeld. In geval van tegenstrijdigheid tussen regels, hebben de regels zoals vermeld in dit deel van de spelhandleiding en eventuele uitspraken in de officiële VEX U Q&A voorrang.
Extra elektronica - Alle sensoren, processors of andere elektronische componenten die worden gebruikt bij de constructie van de robot en die zijn aangesloten op het V5-robotbrein, en die niet door VEX Robotics worden verkocht. Voorbeelden hiervan zijn commercieel verkrijgbare apparaten (zoals de Raspberry Pi) of op maat gemaakte apparaten die door het team zijn ontworpen en gefabriceerd. Zie VUR12 en VUR13 voor meer details.
Alliantie - Een groep van twee (2) robots van hetzelfde team die door de studenten zijn gekozen om samen te spelen tijdens een bepaalde wedstrijd.
Elektromechanische assemblage - Een complex systeem dat bestaat uit meerdere standaardcomponenten, waaronder sensoren, mechanische onderdelen en actuatoren.
Externe processor - Een computer of microcontroller die zelfstandig sensorgegevens verwerkt voordat deze naar de VEX V5 Brain worden verzonden.
Gefabriceerd onderdeel - Elk onderdeel dat bij de robotconstructie wordt gebruikt en dat door teamleden is gefabriceerd. Zie VUR3 tot en met VUR7 voor meer details.
Grondstoffen - Materialen die zijn ingekocht bij externe leveranciers en die gebruikt kunnen worden om gefabriceerde onderdelen te maken. Zie VUR4 en VUR5.
Sensor - Een apparaat dat veranderingen in de omgeving detecteert en daarop reageert, en gegevens doorgeeft aan het besturingssysteem van de robot.
<VUG1>Verschillende startgroottes van de robot. Zie VUR1.
<VUG2>Andere plaatsing van robots dan regel<GG10>. Het rode team heeft het recht om eerst één robot op het veld te plaatsen, gevolgd door beide blauwe robots, en als laatste de tweede rode robot. Dit geldt voor zowel kwalificatiewedstrijden als knock-outwedstrijden. Als van dit recht gebruik wordt gemaakt, kan de positie van een robot, zodra deze op het veld is geplaatst, niet meer worden gewijzigd vóór de wedstrijd.
<VUG3>Sommige elektronische apparaten kunnen in beweging zijn aan het begin van de wedstrijd. Dit omvat actieve koelventilatoren, draaiende LIDAR-modules en/of andere soortgelijke sensoren of Aanvullende elektronica. Deze elektronische apparaten mogen geen enkele vorm van beweging initiëren voor de gehele robot of een van zijn subsystemen, en mogen niet rechtstreeks interageren met scoreobjecten en/of andere robots.
<VUG4>Verschillende beschikbaarheid van laders. Teamleden kunnen wedstrijdladingen introduceren via hun laders in de kleur van hun alliantie en kunnen deze laders bedienen, zowel tijdens de autonome periode als tijdens de door de bestuurder bestuurde periode van de wedstrijd.
<VUG5>Verschillende puntentelling tijdens de autonome periode. Voor het bepalen van de winnaar van de autonome bonus worden de volgende factoren meegenomen in de puntentelling tijdens de autonome periode:
Eigendom en scoren van gele pin-halfbacks op het middenveld
Voor pinnen die in het doelgebied op het middenveld zijn geplaatst, zijn de gele pinhelften eigendom van de alliantie die de autonome periode afsluit met het grootste aantal robots op het middenveld.
Het scoren van robots eindigt op het middenveld.
Een robot wordt geacht in het middenveld te zijn geëindigd als de robot zich aan het einde van de autonome periode ten minste gedeeltelijk in het middenveld bevindt.
<VUG6>Verschillende criteria voor autonome winstpunten. Voor alle VEX U-evenementen wordt een autonoom winstpunt toegekend aan elke alliantie die de autonome periode beëindigt met alle volgende taken voltooid, en die geen schendingen heeft begaan gedurende de autonome periode:
Minimaal twaalf (12) pinhelften gescoord voor uw alliantie. (Exclusief pin-halve punten gescoord in kwadranten aan de overkant van de autonome lijn.)
Ten minste vier (4) doelen bevatten elk ten minste twee (2) pin-helften die voor jouw alliantie zijn gescoord. (Doelpunten in kwadranten aan de tegenoverliggende zijde van de Autonome Lijn zijn niet inbegrepen.)
Geen van beide robots maakt contact met de veldperimeter.
Ten minste één (1) robot bevindt zich ten minste gedeeltelijk in het middenveld.
Alle regels van VEX V5 Sectie 3: Robot Skills Challenge zijn van toepassing, zonder andere wijzigingen dan die hieronder vermeld.
<VURS1> De VEX U Robot Skills Matches zijn anders opgezet dan de VEX V5 Robotics Competition Robot Skills Matches, met de volgende aanpassing:
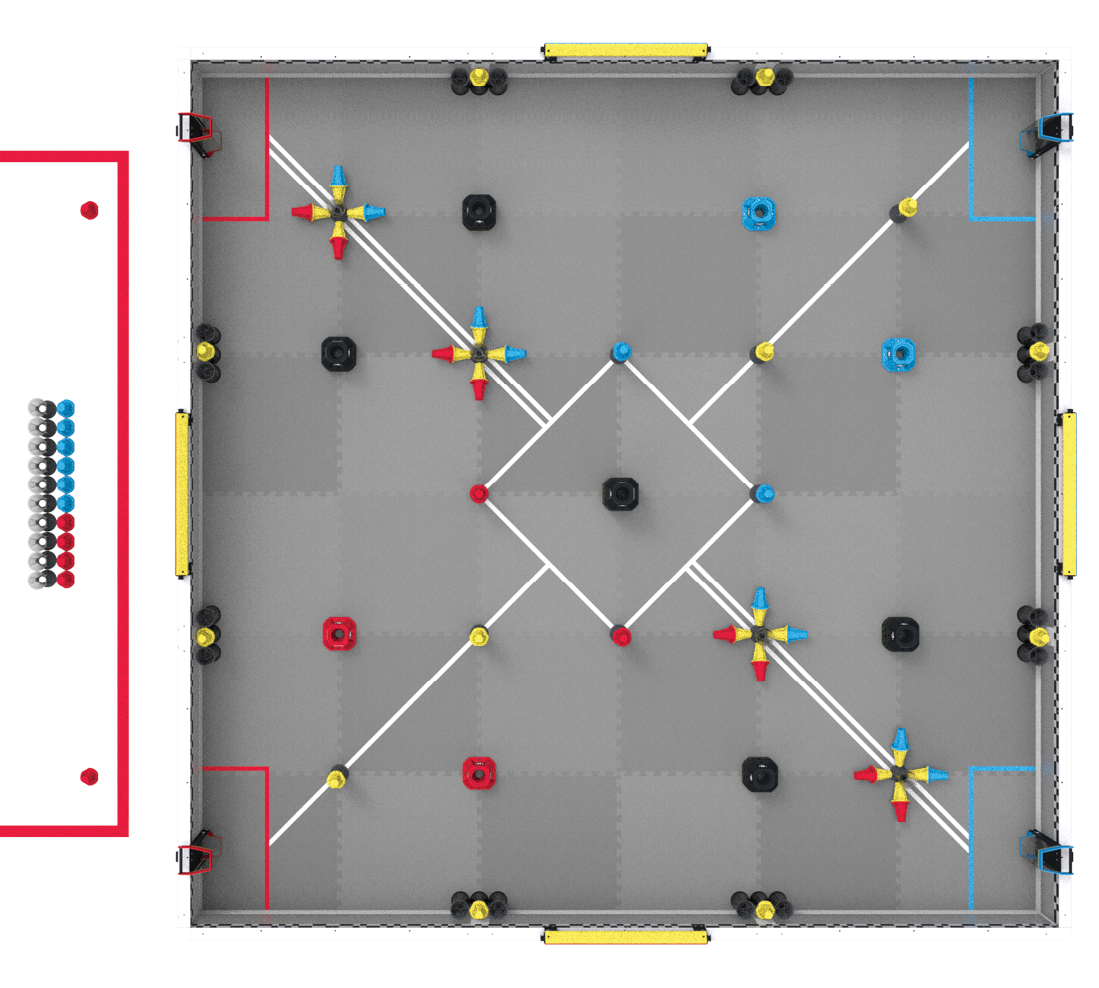
Aangepaste wedstrijdladingen. Vier (4) rood/gele pinnen, zes (6) blauw/gele pinnen en tien (10) bekers beginnen buiten het veld als wedstrijdladingen. Zie afbeelding VURS1.
<VURS3> Beide robots moeten de Robot Skills Match starten vanuit een geldige startpositie voor de rode alliantie. Alle overige delen van regel SG1 zijn van toepassing. Elke robot moet één rode/gele pin gebruiken als voorbelasting in overeenstemming met SG5.
Afbeelding VURS1: De veldopstelling voor een VEX U Robot Skills Match.
<VUT1> In plaats van een alliantieformat met twee teams, worden VURC Head- -Head-wedstrijden gespeeld met één team tegen één team. Elk team zal in elke wedstrijd twee (2) robots gebruiken.
Teams mogen zoveel robots bouwen en meenemen als ze willen, maar slechts twee (2) – één van elke grootte zoals beschreven in VUR1 – mogen vanuit de pit naar het speelveld worden gebracht voor een wedstrijd.
Alle robots moeten een inspectie doorstaan voordat ze aan de wedstrijd mogen deelnemen.
<VUT2>Kwalificatiewedstrijden worden op dezelfde manier gespeeld als in een VEX V5-toernooi, maar in het herziene 1v1-formaat zoals beschreven in VUT1.
<VUT3>Eliminatiewedstrijden worden op dezelfde manier gespeeld als in een VEX V5-toernooi, maar zonder alliantieselectie. Aan het einde van de competitie zal één team als toernooikampioen uit de bus komen.
<VUT4> De autonome periode aan het begin van elke onderlinge wedstrijd bedraagt 30 seconden.
Menselijke interactie met robots tijdens de autonome periode is ten strengste verboden.
Als beide teams hun routines binnen 30 seconden hebben voltooid, kunnen ze aangeven dat ze de autonome periode voortijdig willen beëindigen. Zowel de teams als de scheidsrechter moeten het eens zijn over het “vroegtijdige einde”. Dit is geen vereiste en de optie moet voor alle teams op het evenement vastgesteld zijn, bijvoorbeeld tijdens de evenementvergadering.
<VUT5> De door de bestuurder gecontroleerde periode wordt verkort tot 90 seconden en volgt direct op de autonome periode.
<VUT6>VURC-toernooien hebben minder teams in de eliminatierondes. Het aantal teams in de eliminatierondes voor een bepaald evenement wordt als volgt bepaald, behalve in uitzonderlijke omstandigheden met toestemming van VEX Robotics. Als een aantal teams onder de 16 eindigt, krijgen een of meer van de hoogstgeplaatste teams een bye.
Aan het begin van de wedstrijd mag één robot niet groter zijn dan 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm).
Aan het begin van de wedstrijd mag één robot niet groter zijn dan 381 mm x 381 mm x 381 mm.
<VUR2>Teams mogen alle officiële VEX Robotics-producten gebruiken, met uitzondering van de producten die in de onderstaande tabellen worden vermeld, om hun robot bouwen. Dit omvat de producten uit de productlijnen VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE en VEX Robotics by HEXBUG*. Regel R28 is van toepassing, maar de meeste aanpassingen aan niet-elektrische componenten zijn toegestaan.
<VUR3> Gefabriceerde onderdelen kunnen worden gemaakt door de volgende fabricageprocessen toe te passen op legale grondstoffen :
Additieve productieprocessen, zoals 3D-printen.
Subtractieve productieprocessen, zoals snijden, boren, frezen of verspanen.
Buigen, zoals het breken van plaatmetaal of thermovormen.
Het aan elkaar bevestigen van materialen, bijvoorbeeld door middel van lassen of chemische verbindingen (zoals epoxy).
Vormgeving van niet-metalen materialen, zoals het injecteren van polyurethaan in een 3D-geprinte mal.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
Commerciële standaardproducten die bedoeld zijn om met minimale aanpassingen te worden gebruikt.
* Wielen * Tandwielen * Distributieriemen en -poelies
5
Materialen die bestemd zijn om te worden gegoten of gesinterd.
* 3D-printen met hars/poederbed * Gesmolten aluminium gebruikt voor zandgieten
Opmerking: VUR2 heeft voorrang op deze regel. Materialen die bij VEX Robotics zijn aangeschaft en onder een van deze categorieën vallen (bijvoorbeeld VersaFrame voorgeboorde profielen) zijn toegestaan.
<VUR6>Gefabriceerde onderdelen mogen niet gemaakt worden van Ruwe materialen die een veiligheids- of schaderisico vormen voor het evenement, andere teams of veldelementen. Voorbeelden van verboden materialen zijn onder andere:
Elk materiaal dat bedoeld is om vlammen of pyrotechnische effecten te produceren.
Elk materiaal dat vloeibaar is op het moment van de wedstrijd. Voorbeelden hiervan zijn hydraulische vloeistoffen, oliën, vetten, vloeibaar kwik en bandenafdichtmiddel.
Dit omvat niet de fabricageprocessen waarbij vloeistoffen worden gebruikt, zoals koelvloeistof voor frezen of epoxy.
Elk materiaal dat versplintert of anderszins een buitensporig veiligheidsrisico vormt bij breuk. Voorbeelden hiervan zijn glasvezel, acryl en koolstofvezelplaten/buizen.
Deze regel heeft specifiek betrekking op de materiële wettigheid zelf. Eventuele potentieel onveilige mechanismen gemaakt van legale Raw Stock kunnen nog steeds worden aangepakt door S1 en R19.
3D-printerfilamenten die additieven van koolstofvezel (of iets dergelijks) of een inleg van koolstofvezel (of iets dergelijks) bevatten, zijn vrijgesteld van deze uitzondering en worden beschouwd als legaal voor gebruik in Gefabriceerde onderdelen.
<VUR7>Gefabriceerde onderdelen moeten door teamleden worden gemaakt. Alle Gefabriceerde onderdelen moeten vergezeld gaan van documentatie die het ontwerp- en constructieproces van het team voor dat Gefabriceerde onderdeel aantoont.
De minimaal vereiste documentatievorm is een technische tekening met meerdere aanzichten van het betreffende onderdeel. Deze tekeningen kunnen worden opgenomen in het technische notitieboek van een team of in een aparte bijlage bij het technische notitieboek.
Elk Gefabriceerd onderdeel moet volledig door teamleden zijn ontworpen en geproduceerd. Onderdelen die bijvoorbeeld door het team besteld en door een derde partij 3D-geprint worden, zijn verboden.
Teams zijn verplicht deze documentatie te overleggen wanneer inspecteurs, hoofdscheidsrechters of juryleden hierom vragen tijdens een evenement. Als er geen acceptabele documentatie wordt verstrekt, wordt het onderdeel als illegaal beschouwd voor gebruik; daarom zijn R2, <G5>, en/of G1 van toepassing.
<VUR8>Teams mogen commercieel verkrijgbare op hun robots gebruiken. Voor de toepassing van deze regel wordt onder een “veer” verstaan elk apparaat dat wordt gebruikt voor het opslaan en vrijgeven van elastische potentiële energie. Voorbeelden zijn onder meer:
Druk-, trek-, torsie-, constante kracht- of conische veren gemaakt van verenstaal.
Veren gemaakt van elastisch draad of rubber, zoals chirurgische slangen, elastische koorden of rekbaar gevlochten touw.
Gesloten (pneumatische) gasschokdempers.
Opmerking: Gasschokken worden niet beschouwd als pneumatische apparaten in de context van VUR14. Gasveren mogen op geen enkele manier worden aangepast.
<VUR9>Teams mogen verkrijgbare bevestigingsmaterialen op hun robot gebruiken. Voorbeelden zijn (maar niet beperkt tot):
Schroeven, moeren, klinknagels en hittebestendige inzetstukken
Scharnieren, pinnen, stangkoppen, draadstangen en slangklemmen
Hulpstukken voor bevestigingsmiddelen, zoals ringen of afstandhouders.
Lijmsoorten zoals epoxy, gewone lijm of tape (alleen wanneer gebruikt om twee onderdelen met elkaar te verbinden)
Als de primaire functie van het onderdeel niet “vastmaken” is, dan hebben VUR5, VUR6, en/of VUR7 voorrang op deze regel. Illegale voorbeelden zijn onder andere (maar niet uitsluitend):
Een geprefabriceerd niet-VEX-wiel, ook al verbindt het technisch gezien het loopvlak met een as.
80/20 extrusie; andere onderdelen worden eraan “vastgemaakt”, het is niet het onderdeel dat de bevestiging uitvoert.
Het gebruik van griptape om de grip van de wielen te verbeteren.
<VUR10> Elke robot moet precies één (1) V5 Robot Brain en ten minste één (1 V5 Robot Radio gebruiken die is aangesloten op een V5 Controller.
Teams moeten zich houden aan de machtsregels zoals vermeld in R12 en <VUR12d>.
Draadloze communicatie tussen robots is toegestaan bij gebruik van legale V5-robotbreinen en V5-robotradio’s. Andere draadloze communicatieprotocollen (zoals radio, Bluetooth en Wi-Fi) zijn niet toegestaan.
<VUR11> Er is geen beperking op het aantal V5 Smart Motors, 11W (276-4840) en/of 5,5W (276-4842) dat robots kunnen gebruiken. Andere motoren, servo’s of elektronische actuatoren zijn niet toegestaan, inclusief die welke door VEX worden verkocht (bijvoorbeeld de 2-Wire 393 Motor).
Opmerking 1: Regel R28 is nog steeds van toepassing in VEX U. Teams mogen Smart Motors niet modificeren en moeten officiële/ongewijzigde tandwielcartridges gebruiken.
Opmerking 2: Commercieel verkrijgbare pneumatische actuatoren en pneumatische solenoïden zijn toegestaan binnen de richtlijnen van VUR14.
Opmerking 4: De in R11 gespecificeerde aandrijflijnlimiet van 55W is niet van toepassing op VEX U.
<VUR12> zijn geen beperkingen op commercieel verkrijgbare sensoren, externe processors of extra elektronica die robots mogen gebruiken voor waarneming en verwerking, met uitzondering van het volgende:
Sensoren en externe processors MOETEN worden aangesloten op het V5-robotbrein via een van de extern toegankelijke poorten (d.w.z. zonder enige aanpassing aan de commercieel verkrijgbare elektronica). Een sensor kan worden aangesloten op een externe processor, die vervolgens verbinding maakt met het V5-robotbrein.
Sensoren en aanvullende elektronica mogen alleen stroom ontvangen van een van de volgende bronnen:
Rechtstreeks vanuit het V5-robotbrein via elke extern toegankelijke poort.
Van een extra lithium-ion-, lithium-ijzer- of nikkel-metaalhydride-accu (er mag slechts één (1) extra accu worden gebruikt voor de stroomvoorziening van de sensor/verwerking). Dit extra accupakket mag niet meer dan 13 volt leveren.
Alleen de V5-accu kan de V5-processor van stroom voorzien.
Sensoren, Externe Processors, en/of Extra Elektronica die een motor met laag vermogen als integraal onderdeel van hun primaire sensor-/verwerkingsfunctie bevatten, zoals de koelventilator van een Externe Processor of een draaiende Sensor, zijn toegestaan.
Losstaande motoren die geen extra sensor- of verwerkingsfunctionaliteit bieden (bijvoorbeeld het gebruik van een commercieel verkrijgbare borstelloze motor in een aandrijflijn) worden niet beschouwd als legale Extra elektronica, en zouden worden beschouwd als een Overtreding van VUR11.
Pneumatische solenoïden zijn de enige soorten solenoïden die zijn toegestaan als Aanvullende elektronica. Solenoïden die voor een ander doel worden gebruikt dan het openen en sluiten van een pneumatische klep, worden beschouwd als een actuator en zijn daarom verboden, volgens VUR11.
R28 is nog steeds van toepassing in VEX U. Teams mogen geen elektronische onderdelen van de VEX-productlijnen wijzigen of aanpassen. Het is wettelijk toegestaan om de blokken van de V5 optische sensor en de V5 afstandssensor ten opzichte van hun basis te roteren en om aangepaste achterplaten voor deze sensoren te produceren.
<VUR13>Elektromechanische assemblages die commercieel verkrijgbaar zijn, zijn niet toegestaan voor gebruik op robots.
Voor de toepassing van deze regel wordt elk systeem dat sensoren integreert met andere mechanische onderdelen die door iemand anders dan teamleden zijn vervaardigd en die een ander doel dienen dan de basisdefinitie van een sensor, beschouwd als een elektromechanische assemblage, en is daarom niet toegestaan.
Voorbeelden hiervan zijn, maar zijn niet beperkt tot: odometrie-pods.
In de handel verkrijgbare sensoren met eenvoudige plastic behuizingen die geen ander doel hebben dan het beschermen van interne componenten en het vergemakkelijken van de montage van de sensor, worden niet beschouwd als elektromechanische assemblages.
<VUR14>Teams mogen een onbeperkt aantal van de volgende commercieel verkrijgbare pneumatische componenten gebruiken: cilinders, actuatoren, kleppen, meters, , regelaars, verdeelstukken, slangen en magneetventielen.
Pneumatische apparaten mogen maximaal tot 100 psi worden opgeladen.
Compressoren of andere vormen van “opladen via de robot” zijn niet toegestaan.
Alle commerciële componenten moeten geschikt zijn voor een druk van 100 psi of hoger. Teams moeten bereid zijn om, indien gevraagd, documentatie te overleggen die deze beoordelingen bevestigt.
Onderdelen mogen niet worden gewijzigd ten opzichte van hun oorspronkelijke staat, met uitzondering van de volgende gevallen:
Het op lengte snijden van pneumatische slangen of bedrading; het monteren van componenten met behulp van bestaande schroefdraad, beugels of fittingen; of het aanbrengen van kleine cosmetische labels.
Indien commercieel verkrijgbare 12V-solenoïden worden gebruikt, worden deze beschouwd als Aanvullende elektronica en moeten daarom voldoen aan alle voorwaarden die in VUR12 worden vermeld. 12V-solenoïden kunnen worden gevoed door een extra voedingsbron (volgens <VUR12d>), of door een 5V-12V-opwaartse converter van de V5 Robot Brain. Als een externe stroombron (of een ander Extra Elektronica-apparaat) wordt gebruikt om met de solenoïde te communiceren, MOETEN de teams kunnen aantonen dat de solenoïde op geen enkele manier stroom kan ontvangen terwijl de robot een uitgeschakelde status van de veldcontroller ontvangt.
<VUR15>Teams mogen commercieel verkrijgbare lagers op hun robot gebruiken. Voor de toepassing van deze regel wordt onder een ‘lager’ verstaan een onderdeel dat externe belastingen ondersteunt, wrijving vermindert en de efficiëntie verbetert door een soepele dynamische beweging tussen componenten mogelijk te maken. Juridische voorbeelden zijn onder meer (maar niet uitsluitend):
We willen universiteiten tegen elkaar zien strijden in een wereldwijde competitie. Scholen zijn niet beperkt tot één team, en een team kan uit meerdere hogescholen bestaan, maar we hopen dat elk team zich identificeert met en met trots één (1) instelling voor hoger onderwijs vertegenwoordigt. (bijvoorbeeld “Clarkson University” versus “UC Santa Barbara”). Uiteraard zijn universiteitsteams en teams met een gemengde samenstelling van harte welkom! Zoals echter vermeld in het Beleid inzake deelname van studenten, komen studenten die nog niet zijn afgestudeerd aan de middelbare school niet in aanmerking voor deelname aan VEX U, zelfs niet als ze “dubbel ingeschreven” zijn of cursussen volgen in het hoger onderwijs. Een student kan niet tegelijkertijd lid zijn van een VEX V5-team en een VURC-team, ongeacht of hij/zij daarvoor in aanmerking komt.