<RSC1>Standardregler gäller i de flesta fall. Alla regler från föregående avsnitt gäller för Robot Skills Matches, om inget annat anges i detta avsnitt.
Brott mot reglerna <GG>, <SG>och <RSC> som inträffar under en Robot Skills Match bör endast påverka resultatet av den matchen och bör inte beaktas vid bedömningen av om ett Brott har upprepats under evenemanget.
<RSC2>Poängsättning av robotfärdighetsmatcher. För varje robotfärdighetsmatch tilldelas lag en poäng baserad på standardpoängreglerna.
<RSC3>Robot- och fältinställningar för robotfärdighetsmatcher.Roboten och Fältet är konfigurerade på samma sätt som för Lagmatcher, med följande modifieringar:
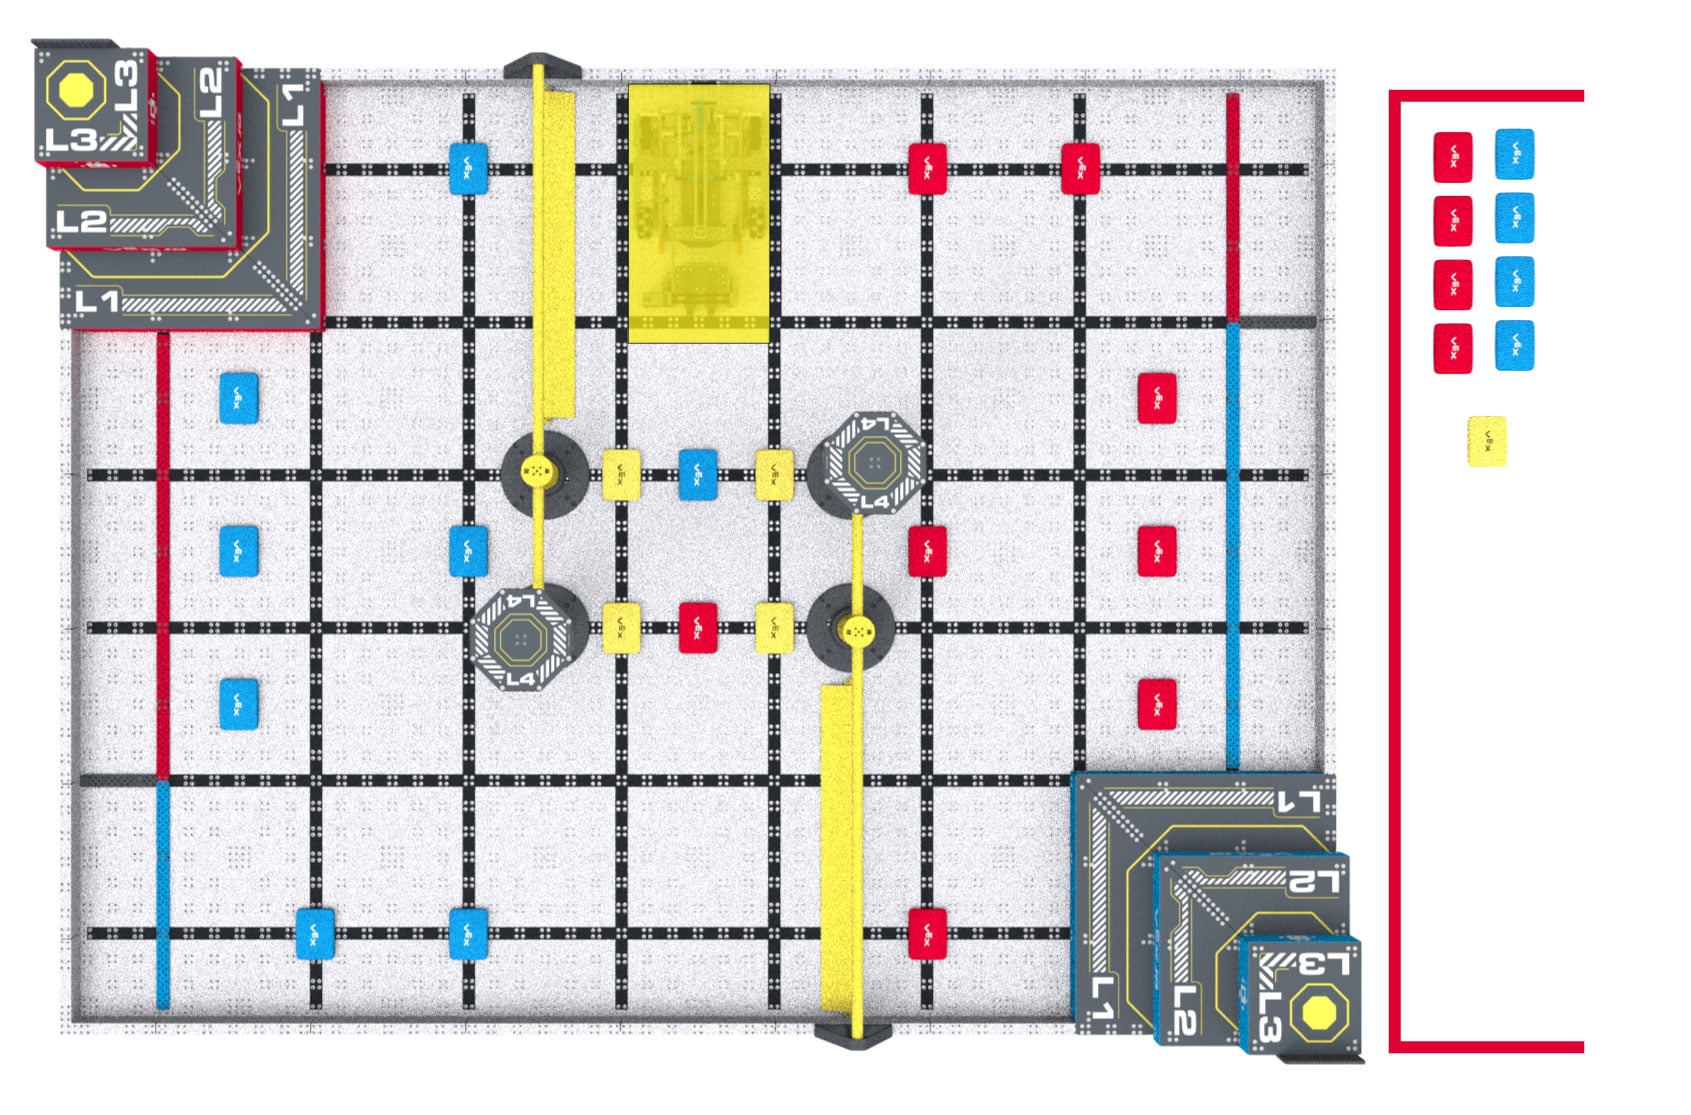
Roboten måste placeras i startpositionen som delar vägg med det röda Pyramidmålet i början av matchen och efter att Roboten har återställts enligt regel GG10 eller RSC5.
Figur RSC3-1: Fältlayouten för en VEX IQ Robotics Competition Level Up Robot Skills Match.
<RSC4>Skillnader mellan lastare och förare. Alla kriterier som anges i SG7 gäller som de är skrivna (t.ex. kan en lastare inte placera ett poängobjekt i en lastzon om det redan finns ett poängobjekt där). Lastningen ändras enligt följande:
<RSC5>Hantera robotar under en autonom kodningsmatch. Ett lag får hantera sin robot så många gånger som önskas under en autonom kodningsmatch.
Vid hantering av roboten måste den omedelbart återföras till en laglig startposition. Roboten får ingen ny FörladdningPoängobjekt under denna återställning.
Medlemmarna i körgruppen kan återställa eller justera roboten efter önskemål från denna position, inklusive att trycka på knappar på robotens hjärna eller aktivera sensorer.
Alla Poängföremål som Roboten har i sin ägo medan de hanteras måste tas bort från Fältet, kommer inte att returneras till Fältet och kan inte återinföras av Laddarna. Inga andra poängobjekt ska flyttas eller justeras.
<RSC6>Startar en autonom kodningskompetensmatchning.Förare måste starta en robotsautonom kodningskompetensmatchning rutin genom att trycka på en knapp på robotens hjärna eller manuellt aktivera en sensor. Eftersom det inte sker någon överlämning av VEX IQ-styrenheten krävs endast en förare för en Autonomous Coding Skills Match (även om Teams fortfarande kan ha två om så önskas).
Kalibrering av sensorer före match anses vara en del av standardtiden för uppställning före match (dvs. den tid då laget vanligtvis skulle slå på roboten, flytta eventuella mekanismer till deras önskade lagliga startposition, etc.).
Det är inte tillåtet att trycka på en knapp på VEX IQ-styrenheten för att starta rutinen. För att undvika förvirring rekommenderas Teams att inte ta med sig handledare till Autonomous Coding Skills Matches.
<RSC7>Autonom betyder “inga människor”. Under en Autonom kodningsmatch får Drive Team-medlemmar inte aktivera några kontroller på sin VEX IQ-kontroller och kan inte manuellt utlösa sensorer (inklusive visionssensorn) på något sätt, inte ens utan att röra vid dem.
<RSC8>Färdighetsstopptid. Om ett lag vill avsluta sin robotfärdighetsmatch i förtid kan de välja att registrera en Färdighetsstopptid. Detta används som en avgörande faktor för rankningen av robotfärdigheter. En Färdighetsstopptid påverkar inte ett Lags poäng för en given Robotfärdighetsmatch. Förare och fältpersonal måste före matchen komma överens om vilken signal som ska användas för att avsluta matchen i förtid.
Denna konversation bör innefatta att informera sekreteraren/domaren om vilken förare som kommer att signalera stoppet. Matchen får endast avslutas i förtid av en förare för den matchen.
Den överenskomna signalen för att stoppa matchen måste vara både verbal och visuell, till exempel att förarna korsar armarna i ett “X” samtidigt som de säger “Stopp!” eller placerar sin VEX IQ-kontrollenhet på marken samtidigt som de säger “Klar!”
Det rekommenderas att föraren ger poänghållaren ett muntligt meddelande om att laget närmar sig sin avsedda färdighetsstopptid, till exempel genom att räkna ut “3-2-1-stopp”.
Det ögonblick då matchen avslutas i förtid definieras som det ögonblick då Roboten och Poängföremålen har stannat och föraren ger den överenskomna visuella och ljudmässiga signalen till Poängförardomaren.
Om en Tournament Manager-display används för tidtagning i fältet, är Skills Stop Time den tid som visas på displayen när matchen avslutas i förtid (dvs. i steg om 1 sekund).
Om en manuell timer används som räknar ner till 0 med större noggrannhet än 1-sekundsintervall, ska tiden som visas på timern avrundas uppåt till närmaste sekund. Om till exempel Roboten är Avaktiverad och timern visar 25,2 sekunder, då ska Färdighetsstopptiden registreras som 26.