I robotfärdighetsmatcher har lagen en minut på sig att göra så många poäng som möjligt. Det finns två typer av Robot Skills Matches: Körfärdighetsmatcher, som är helt förarstyrda, och Autonomous Coding Skills Matches, som är autonoma med begränsad mänsklig interaktion. Lagen rankas baserat på deras kombinerade poäng i de två typerna av robotfärdighetsmatcher.
Robotfärdighetsmatcher är valfria för alla lag. Lag som inte tävlar i robotfärdighetsmatcher kommer inte att bestraffas i lagarbetesmatcher. Deltagande i Robot Skills Matches kan dock påverka behörigheten för bedömda priser vid evenemanget.
Vid evenemang som inkluderar lagmatcher får lag endast delta i robotfärdighetsmatcher om de också deltar i kvalificeringsmatcherna. Se regel <T20>.
<RSC1> Standardregler gäller i de flesta fall. Alla regler från föregående avsnitt gäller för robotfärdighetsmatcher, om inte annat anges i detta avsnitt.
- Att ta bort poänggivande föremål från planen i en robotfärdighetsmatch är inte ett brott. Poänggivande föremål som lämnar planen kan inte returneras.
- I Robot Skills Challenge gäller inte standarddefinitionen av Matchpåverkande, eftersom det inte finns någon vinnare eller förlorare. Vid bedömning av huruvida en regel Brott ska klassificeras som en Grov Brott eller Mindre Brott i samband med detta kriterium, kan termen “poängpåverkande” ersätta “Matchpåverkande”. En Förseelse anses vara “resultatpåverkande” om den resulterar i en nettoökning av lagets poäng i slutet av matchen.
- Brott mot reglerna <GG>, <SG>och <RSC> som inträffar under en robotfärdighetsmatch bör endast påverka resultatet av den matchen och bör inte beaktas vid bedömningen av om ett Brott har upprepats under evenemanget.
<RSC2> Matchspelet är annorlunda i robotfärdighetsmatcher.
- Roboten måste starta robotfärdighetsmatchen i en laglig startposition i kvadranten intill den röda alliansstationen.
- Alla medlemmar i Drive Team måste stanna kvar på den röda alliansstationen under matchen.
- En röd/gul stift måste användas som förspänning i enlighet med SG5.
- Lag får endast introducera Match Load-poängobjekt genom röda alliansladdare.
- Lag kan introducera poängobjekt för matchlast när som helst under en robotfärdighetsmatch, men endast genom röda allianslastare.
- Robotar får röra sig fritt runt planen efter matchstart.
Denna regel tillämpas annorlunda för VEX U. Se regel VURS3.
<RSC3> Poängsättning av robotfärdighetsmatcher. För varje robotfärdighetsmatch tilldelas lagen en poäng baserat på följande regler och poängtabell:
- Laget tjänar poäng för poängsatta kägelhalvor i valfri färg. För att anses vara poänggiven måste varje synlig halva av en placerad nål också uppfylla följande villkor:
- Röda Kegelhalvor kan bara poängsättas om Kegeln är Placerad i en röd Kvadrant eller på mittfältet.
- Blå Kegelhalvor kan bara poängsättas om Kegeln är Placerad i en blå Kvadrant eller på mittfältet.
- Gula kägelhalvor kan endast poängsättas om de är ägda. Äganderätten bestäms enligt följande:
- För kägel placerade i ett kvadrantmål ägs de gula kägelhalvorna om knappen i den kvadranten matchar färgen på dess kvadrant (dvs. gula kägelhalvor i en röd kvadrant med en knappen som är inställd på blå ägs inte och kommer inte att ge några poäng).
- För käglorna placerade i mittfältsmålet ägs de gula käglhalvorna om en robot avslutar matchen på mittfältet. (Se SC6.)
- Laget tjänar poäng för en robot som slutar på mittfältet. (Se SC6.)
| Varje röd eller blå kägelhalva med poäng |
5 poäng |
| Varje poängsatt gul kägelhalva |
10 poäng |
| Varje robot som slutar på mittfältet |
8 poäng |
<RSC4> Fältuppställning för färdighetsmatcher. Fältet är uppställt annorlunda än en head-to-head-match, med följande modifieringar:
- I färdighetsmatcher för autonoma kodning måste VEX GPS-kodremsan installeras på planen.
- Reviderade matchbelastningar. Tre (3) rödgula käglor, fyra (4) blågula käglor och sju (7) cuper börjar utanför planen som matchladdningar.
- Alla mål börjar matchen tomma utan placerade käglor.
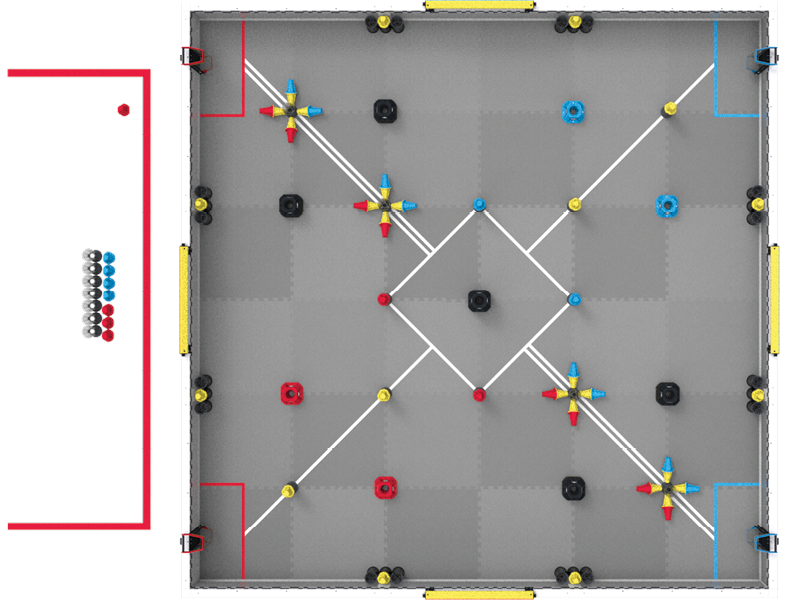
Figur RSC4-1: En ovanifrånvy av en VEX V5 Override Robot Skills Match.
Denna regel tillämpas annorlunda för VEX U. Se regel VURS1.
Denna regel tillämpas annorlunda för VEX AI-robottävlingen. Se regel VAIRS3.
<RSC5> Färdighetsstopptid. Om ett lag vill avsluta sin robotfärdighetsmatch i förtid kan de välja att registrera en färdighetsstopptid. Detta används som en avgörande faktor för rankningen av Robot Skills Challenge. En färdighetsstopptid påverkar inte ett lags poäng för en given robotfärdighetsmatch. Medlemmar i körlag och fältpersonal måste före matchen komma överens om vilken signal som ska användas för att avsluta matchen i förtid.
- Lag som avser att försöka sig på en färdighetsstopptid måste “välja deltagande” genom att muntligt bekräfta med poänghållaren före robotfärdighetsmatchen. Om ingen anmälan ges före matchens början förlorar laget sin möjlighet att registrera en färdighetsstopptid för den matchen och de kommer att få en standardfärdighetsstopptid på 0.
- Denna konversation bör innefatta att informera poänghållaren om vilken medlem i drivteamet som kommer att signalera stoppet. Matchen får endast avslutas i förtid av en Drive Team-medlem för den matchen.
- Om ett lag kör flera robotfärdighetsmatcher i rad måste de bekräfta sitt val av färdighetsstopptid med poänghållaren före varje match.
- Eventuella frågor gällande en färdighetsstopptid bör granskas och avgöras omedelbart efter matchen. T1 och T3 gäller för robotfärdighetsmatcher.
- Om evenemanget använder en V5 Robot Brain eller TM Mobile-appen för fältkontroll i Robot Skills Challenge, kan en Drive Team-medlem välja att starta och stoppa sina egna Robot Skills Matches.
- Denna V5-robothjärna eller annan enhet som kör TM Mobile-appen kommer att användas för att starta robotfärdighetsmatcherna (dvs. “aktivera” roboten), avsluta robotfärdighetsmatchen (dvs. “inaktivera” roboten) och visa den officiella färdighetsstopptiden som ska registreras.
- Denna V5-robothjärna måste köra det officiella användarprogrammet för fältkontroll.
- För mer information om användningen av en V5 Robot Brain för Robot Skills Challenge-fältkontroll, och för att ladda ner det officiella användarprogrammet för fältkontroll, besök den här artikeln i VEX kunskapsbas.
- För mer information om användningen av TM Mobile för plankontroll, se dokumentationen för Tournament Manager.
- Vid evenemang som inte har en V5 Robot Brain eller TM Mobile-appen tillgänglig för Robot Skills Challenge-fältkontroll måste medlemmar i körlag och fältpersonal före matchen komma överens om vilken signal som ska användas för att avsluta matchen i förtid. En manuell timer måste användas tillsammans med en VEXnet Competition Switch.
- Det ögonblick då matchen avslutas i förtid definieras som det ögonblick då roboten “avaktiveras” av fältets kontrollsystem. Tiden som visas på timern ska avrundas uppåt till närmaste sekund. Om till exempel roboten är inaktiverad och timern visar 25,2 sekunder, ska färdighetsstopptiden registreras som 26.
- Den överenskomna signalen måste vara både verbal och visuell, till exempel att medlemmar i körlagen korsar armarna i ett “X” eller placerar sin(a) V5-kontroll(er) på marken.
- Signalen måste ges av en medlem i drivteamet som står på alliansstationen.
- Det rekommenderas att medlemmar i körteamet också muntligen meddelar att de närmar sig sin färdighetsstopptid, till exempel genom att räkna ut “3-2-1-stopp”.
- Det är upp till evenemangspartnern vilken metod som ska användas för att registrera färdighetsstopptider vid ett givet evenemang. Den valda metoden måste kommuniceras före matchernas början (t.ex. under ett evenemangsmöte) och göras tillgänglig för alla lag.
- Om ett evenemang avser att använda en manuell tidtagningsmetod kan ett lag inte ta med sin egen V5-robothjärna bara för användning under sin egen robotfärdighetsmatch.
- Om ett evenemang avser att använda en V5-robothjärna måste alla lag använda samma V5-robothjärna för alla robotfärdighetsmatcher på ett givet fält.
- Om ett evenemang använder flera fält för robotfärdighetsmatcher måste samma metod användas på alla fält, enligt beskrivningen i regel T21. Flera V5-robothjärnor kan användas vid behov (t.ex. en “Fält 1-hjärna” och en “Fält 2-hjärna”).
- Det standardinställda tidsinställda “Kör”-programmet som nås från en V5-kontroll är endast avsett för övning och kan inte användas för en officiell robotfärdighetsmatch.
- Om ett lag väljer att använda/registrera en färdighetsstopptid gäller inte den 5-sekunders respitperiod som beskrivs i regel SC1.


