在 机器人技能比赛 中,队伍 有一分钟的时间尽可能多地得分。机器人技能匹配有两种类型:驾驶技能匹配,完全由驾驶员控制的驾驶技能匹配,以及自主编程技能匹配,在有限的人为交互下实现自主运行。队伍 根据其在两种类型的机器人技能比赛中的综合得分进行排名。
机器人技能比赛对所有队伍都是可选的。不参加机器人技能比赛的队伍在团队合作比赛中不会受到处罚。但是,参加机器人技能比赛可能会影响在活动中获得评委评选奖项的资格。
在包含 团队合作比赛 的赛事中,团队 只有参加 资格赛 才能参加 机器人技能比赛。参见规则T15。
<RSC1> 大多数情况下适用标准规则。 除非本节另有规定,否则前几节中的所有规则均适用于机器人技能比赛。
在机器人技能比赛(Robot Skills Match)中发生的<SG><GG><RSC> 规则的违规只会影响该场比赛的结果,在确定赛事期间是否重复发生违规时不应考虑。
<RSC2> 机器人技能比赛评分。 对于每场机器人技能比赛,队伍将根据标准评分规则获得一个分数。
<RSC3> 机器人技能赛的机器人和场地设置。 机器人 和 场地 的设置与 团队比赛 的设置相同,但有以下修改:
- 升级机器人技能比赛的得分对象布局与团队比赛的布局不同,如图RSC3-1所示。
- 八个(8)豆袋(四个红色和四个蓝色)在红色驾驶员站开始比赛进行装载。
- 蓝色的驾驶员站和装载区在机器人技能比赛中不使用。
- 在比赛开始时,机器人 必须放置在与红色金字塔目标 共用一面墙的起始位置,并且在机器人 根据规则GG10 或RSC5 重置后,机器人 必须放置在那里。
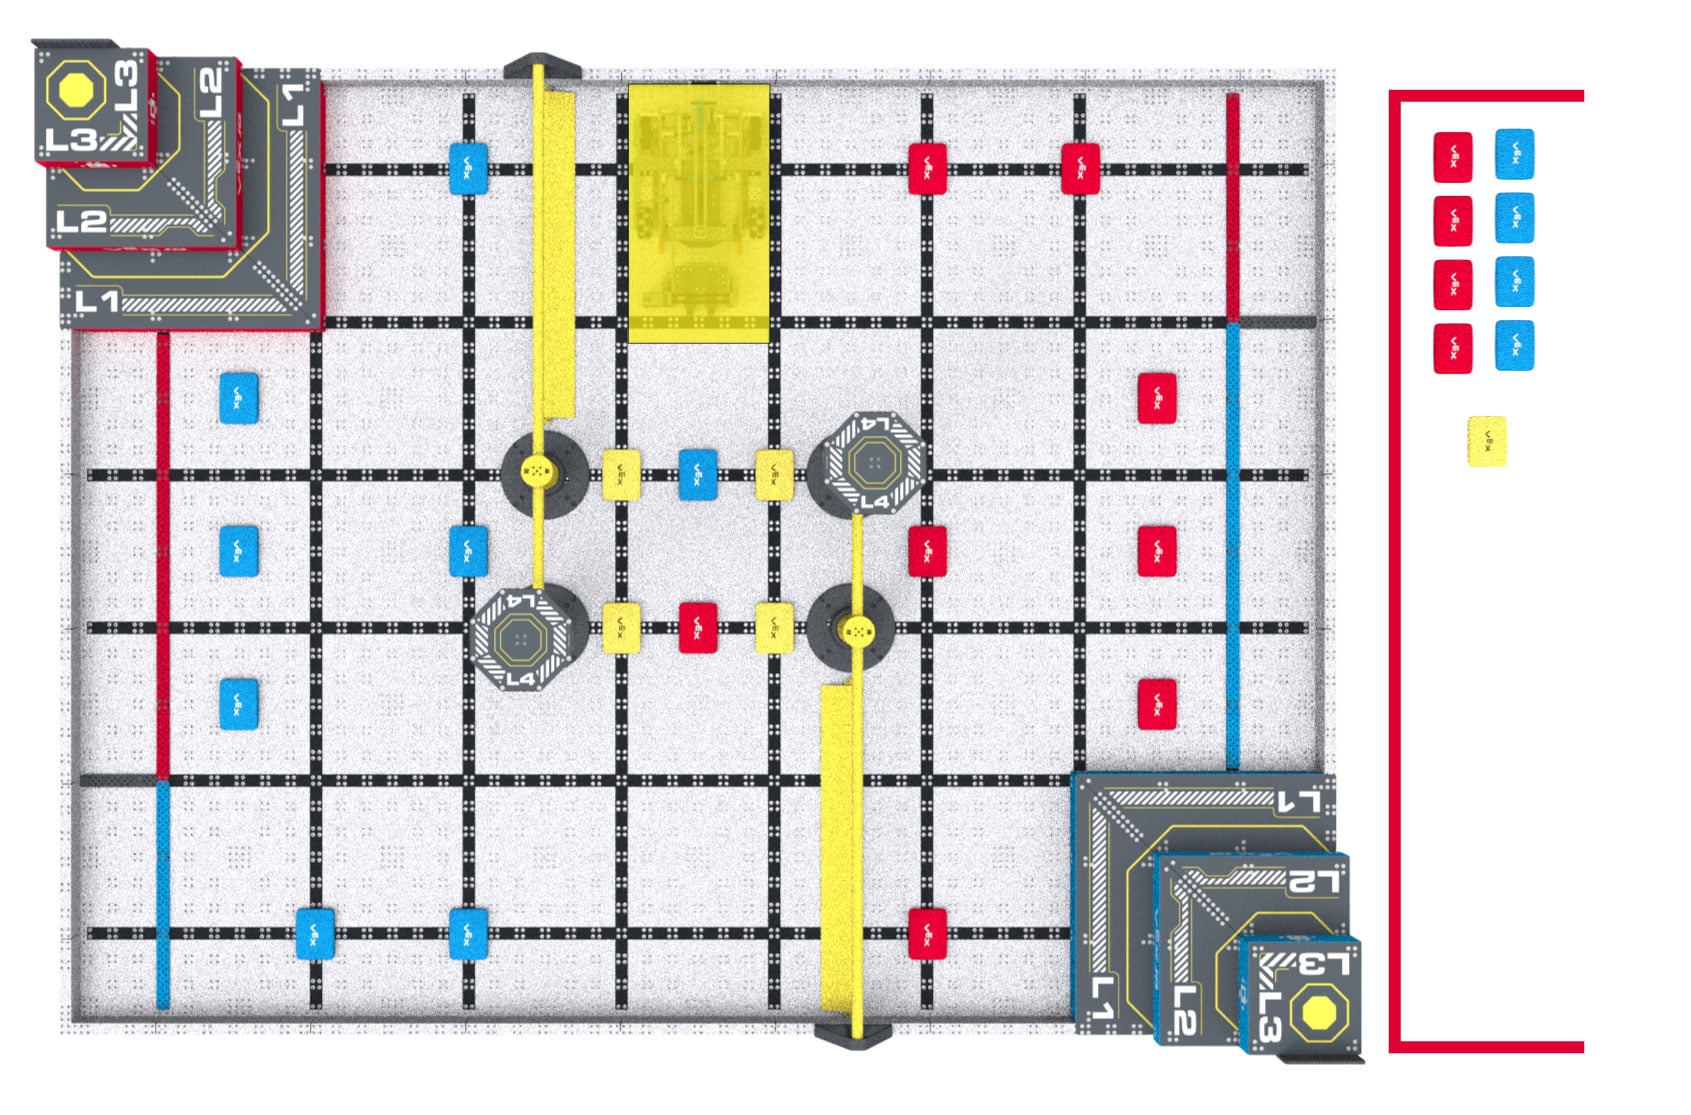
图 RSC3-1: VEX IQ 机器人竞赛升级赛 机器人技能比赛 的场地布局。
<RSC4> 装载机和驾驶员之间的差异。 SG7 中列出的所有标准均按规定适用(例如,如果 装载区 中已经存在 评分对象,则装载机不能将 评分对象 放入该装载区)。加载方式修改如下:
- 在驾驶技能比赛和自主编程技能比赛中,任何当前未驾驶机器人的驾驶员也可以担任装载员(即,一个团队在任何给定时间可以有一个、两个或三个装载员)。
- 蓝色的加载区在机器人技能比赛中不使用。所有 比赛加载 都通过 机器人技能比赛 中的红色 加载区 加载。
- 驾驶团队成员在驾驶技能比赛期间必须留在红色驾驶站内,除非根据规则GG10合法地与他们的机器人互动。
- 在自主编程技能比赛期间,驾驶员可以在场地内自由移动,并且在不根据规则RSC5操作其机器人时,不受驾驶员站的限制。此例外允许希望在自主编程技能比赛期间“安排”机器人操作的驾驶员无需频繁往返于驾驶员站即可完成操作。
<RSC5> 在自主编程技能比赛中操控机器人。 在自主编程技能比赛期间,队伍可以根据需要多次操控他们的机器人。
- 处理 机器人 后,必须立即将其恢复到合法的起始位置。在此次重置期间,机器人不会获得新的预加载评分对象。
- 驾驶团队成员 可以从这个位置根据需要重置或调整机器人,包括按下机器人 大脑上的按钮或激活传感器。
- 任何被 机器人 持有的 得分对象 在处理过程中必须从 场地 中移除,不会返回到 场地 中,并且不能由 装载机 重新引入。不应移动或调整其他任何评分对象。
- 如规则 S1 所述,学生 在比赛期间的任何时候都不能进入 场地。如果由于机器人位于场地的中心,导致驾驶团队成员无法到达机器人,他们可以请求主裁判将机器人拿起并交给驾驶团队成员,以便按照上述条件进行放置。
<RSC6> 开始自主编程技能比赛。驾驶员 必须通过按下机器人大脑上的按钮或手动激活传感器来启动机器人 自主编程技能比赛 例程。由于没有 VEX IQ 控制器交接,自主编程技能比赛只需要一名驾驶员(尽管队伍如果需要仍然可以有两名驾驶员)。
- 赛前传感器校准被视为标准赛前设置时间的一部分(即,队伍通常会打开机器人,将任何机构移动到其所需的合法起始位置等的时间)。
- 不允许按下 VEX IQ 控制器上的按钮来开始该程序。为避免任何混淆,建议队伍不要携带控制器参加自主编程技能比赛。
<RSC7> 自主意味着“无人参与”。 在自主编程技能比赛期间,驾驶团队成员不允许激活其VEX IQ控制器上的任何控件,并且不能以任何方式手动触发传感器(包括视觉传感器),即使不触摸它们也不行。
- 队伍 不得在自主编程技能比赛 中使用 VEX IQ 控制器,建议不要将控制器带到场地 中。如果在 自主编程技能比赛 期间 场地 处有一个控制器,则应将其放置在 场地 外的 地板 上,并在比赛结束后保持原样。
<RSC8> 技能停止时间。 如果队伍希望提前结束他们的机器人技能比赛,他们可以选择记录一个技能停止时间。这是用于机器人技能排名决胜的依据。技能停止时间不会影响团队在给定的机器人技能比赛中的得分。车手 和场地工作人员必须在比赛开始前就提前结束比赛的信号达成一致。
- 打算尝试技能停止时间的队伍必须在机器人技能比赛之前通过口头向记分裁判确认“选择加入”。如果在比赛开始前没有发出通知,则 队伍 将放弃记录该场比赛的 技能停止时间 的权利,并且他们将获得默认的 技能停止时间 0。
- 这段对话应该包括告知记分员裁判哪位司机将发出停车信号。只有该场比赛的车手才能提前结束比赛。
- 比赛停止的约定信号必须同时包含口头和视觉信号,例如车手双臂交叉成“X”形并喊“停止!”或将VEX IQ控制器放在地上并喊“完成!”
- 建议驾驶员向记分员裁判员口头通知,表示即将达到其预定的(技能停止时间)时间,例如数数“3-2-1-停止”。
- 比赛提前结束的时刻定义为 机器人 和 得分对象 停止运动,并且驾驶员向 记分裁判 提供约定的视觉和听觉信号的时刻。
- 如果使用赛事管理器显示屏进行现场计时,则 技能停止时间 是比赛提前结束时显示屏上显示的时间(即以 1 秒为增量)。
- 如果使用手动计时器,其倒计时精度高于 1 秒增量,则计时器上显示的时间应向上取整到最接近的秒。例如,如果 机器人 为 禁用 且计时器显示 25.2 秒,则 技能停止时间 应记录为 26。
- 如果一个队伍连续进行多场机器人技能比赛,则必须在每场比赛之前与记分裁判重新确认他们的技能停止时间选择。
- 任何有关 技能暂停时间 的问题都应在比赛结束后立即进行审查和解决。 T1 和 T3 适用于 机器人技能比赛。


