Während viele Colleges und Universitäten das VEX V5-System bereits in ihren Lehrveranstaltungen einsetzen, verfügen viele weitere über umfangreiche Fertigungsmöglichkeiten, die über die Standardbibliothek „VEX metal“ hinausgehen. Fertigungstechniken wie die maschinelle Bearbeitung und der 3D-Druck sind in den Ingenieurstudiengängen der Hochschulen verbreiteter denn je, und wir können es kaum erwarten zu sehen, was die Teams des VEX U Robotics Wettbewerbs aus aller Welt unter diesen fortschrittlicheren Regeln entwickeln werden.
Wie in den vergangenen Jahren wird die Saison ein abschließendes VEX U-Event bei der VEX Robotics Weltmeisterschaft sowie regionale Turniere auf der ganzen Welt umfassen. Die teilnehmenden Schulen erhalten die Chance, vor Tausenden von zukünftigen Ingenieuren ihr Können unter Beweis zu stellen und zu zeigen, was ihre Schule wirklich bemerkenswert macht. Der VEX U Robotics Wettbewerb ist die perfekte projektbasierte Ergänzung zu vielen Ingenieurstudiengängen auf Universitätsniveau und bietet den Studierenden die einzigartige Möglichkeit, potenziellen Arbeitgebern, wie beispielsweise unseren Veranstaltungssponsoren, ihre praktischen Fähigkeiten zu demonstrieren.
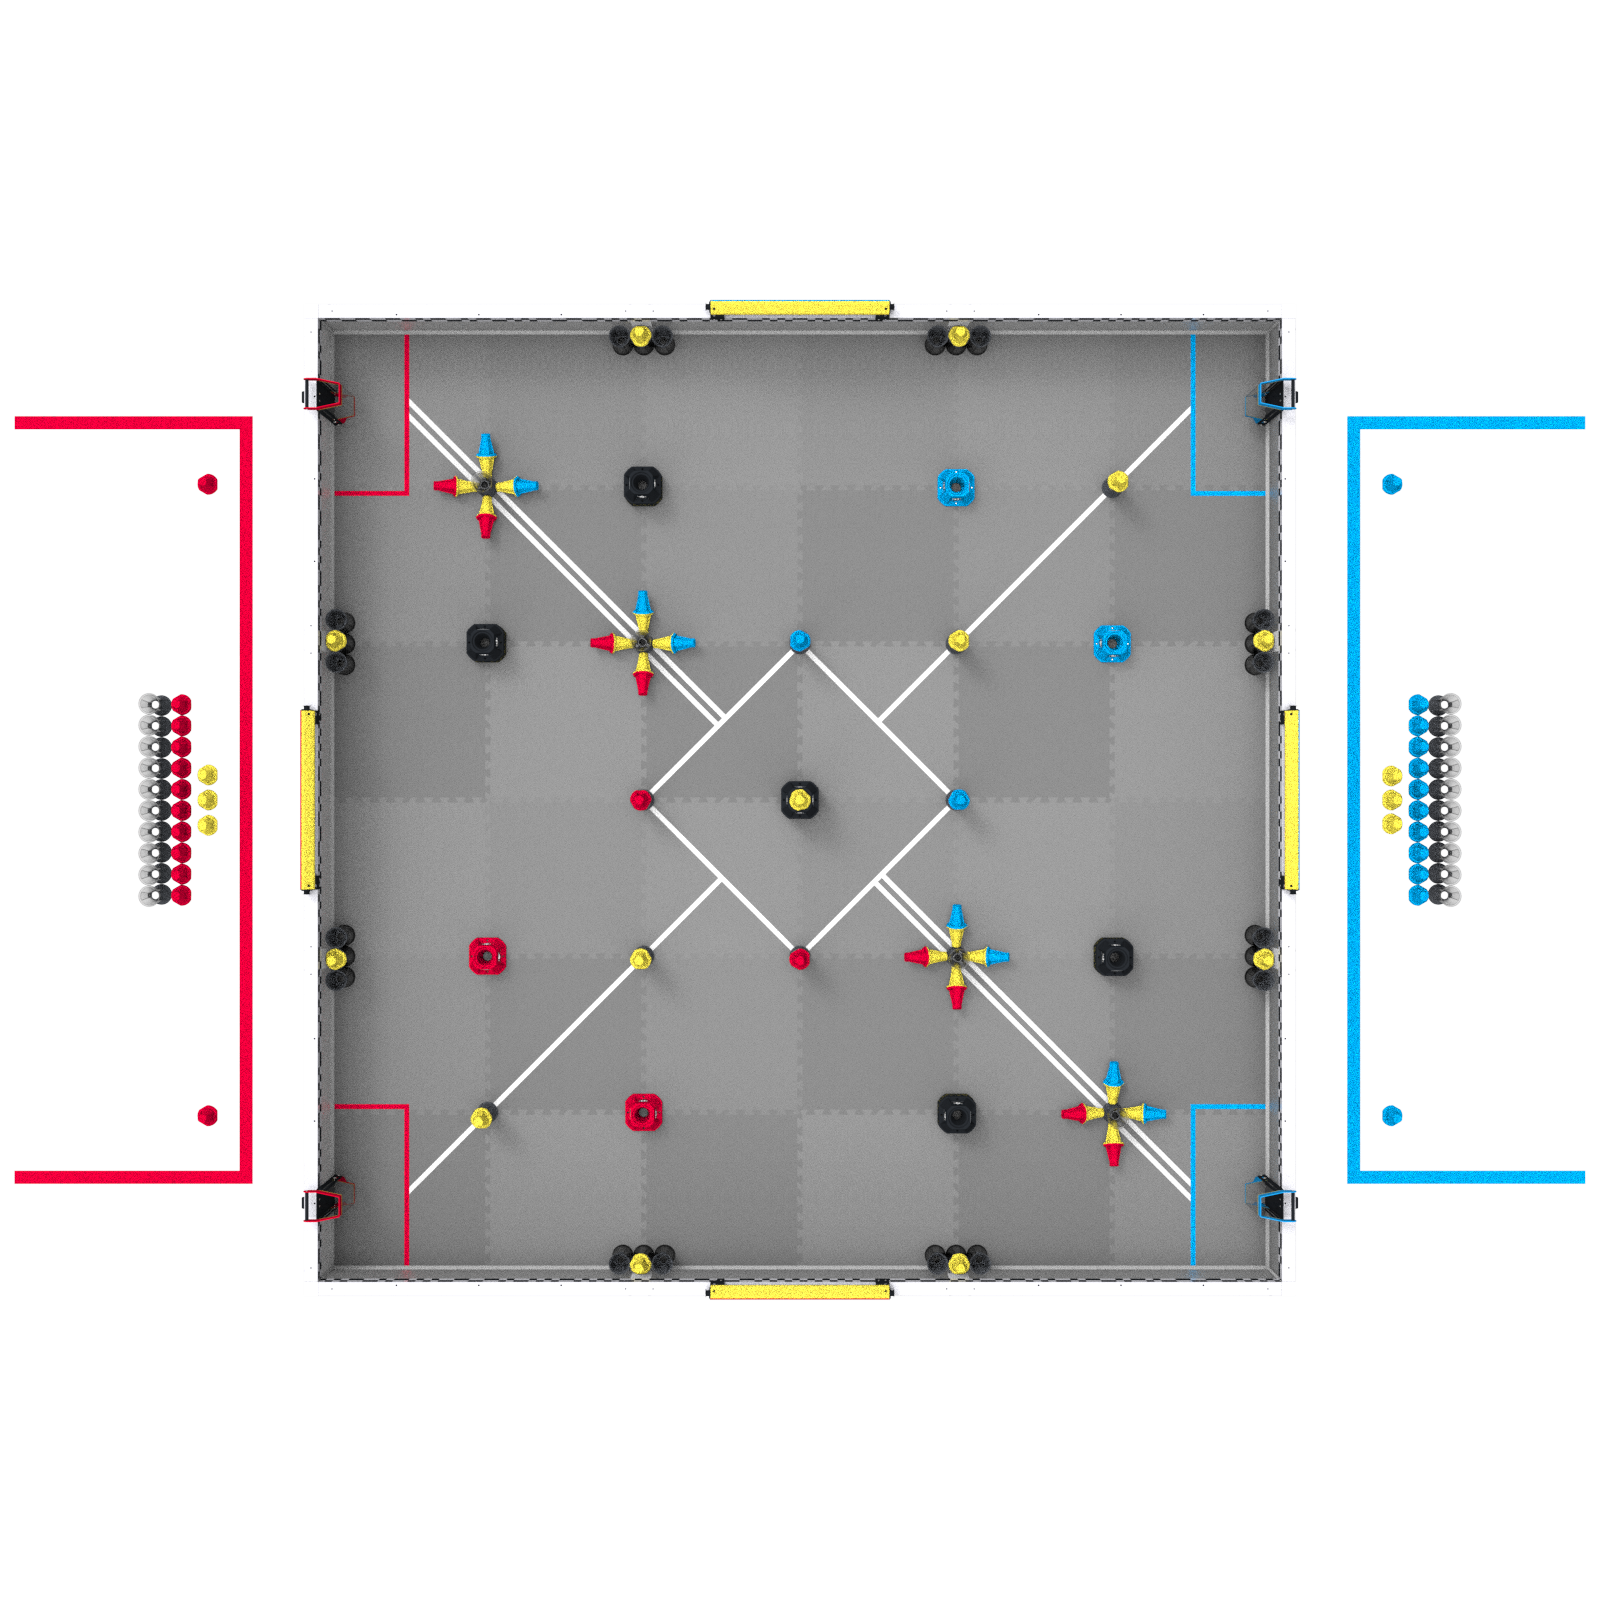
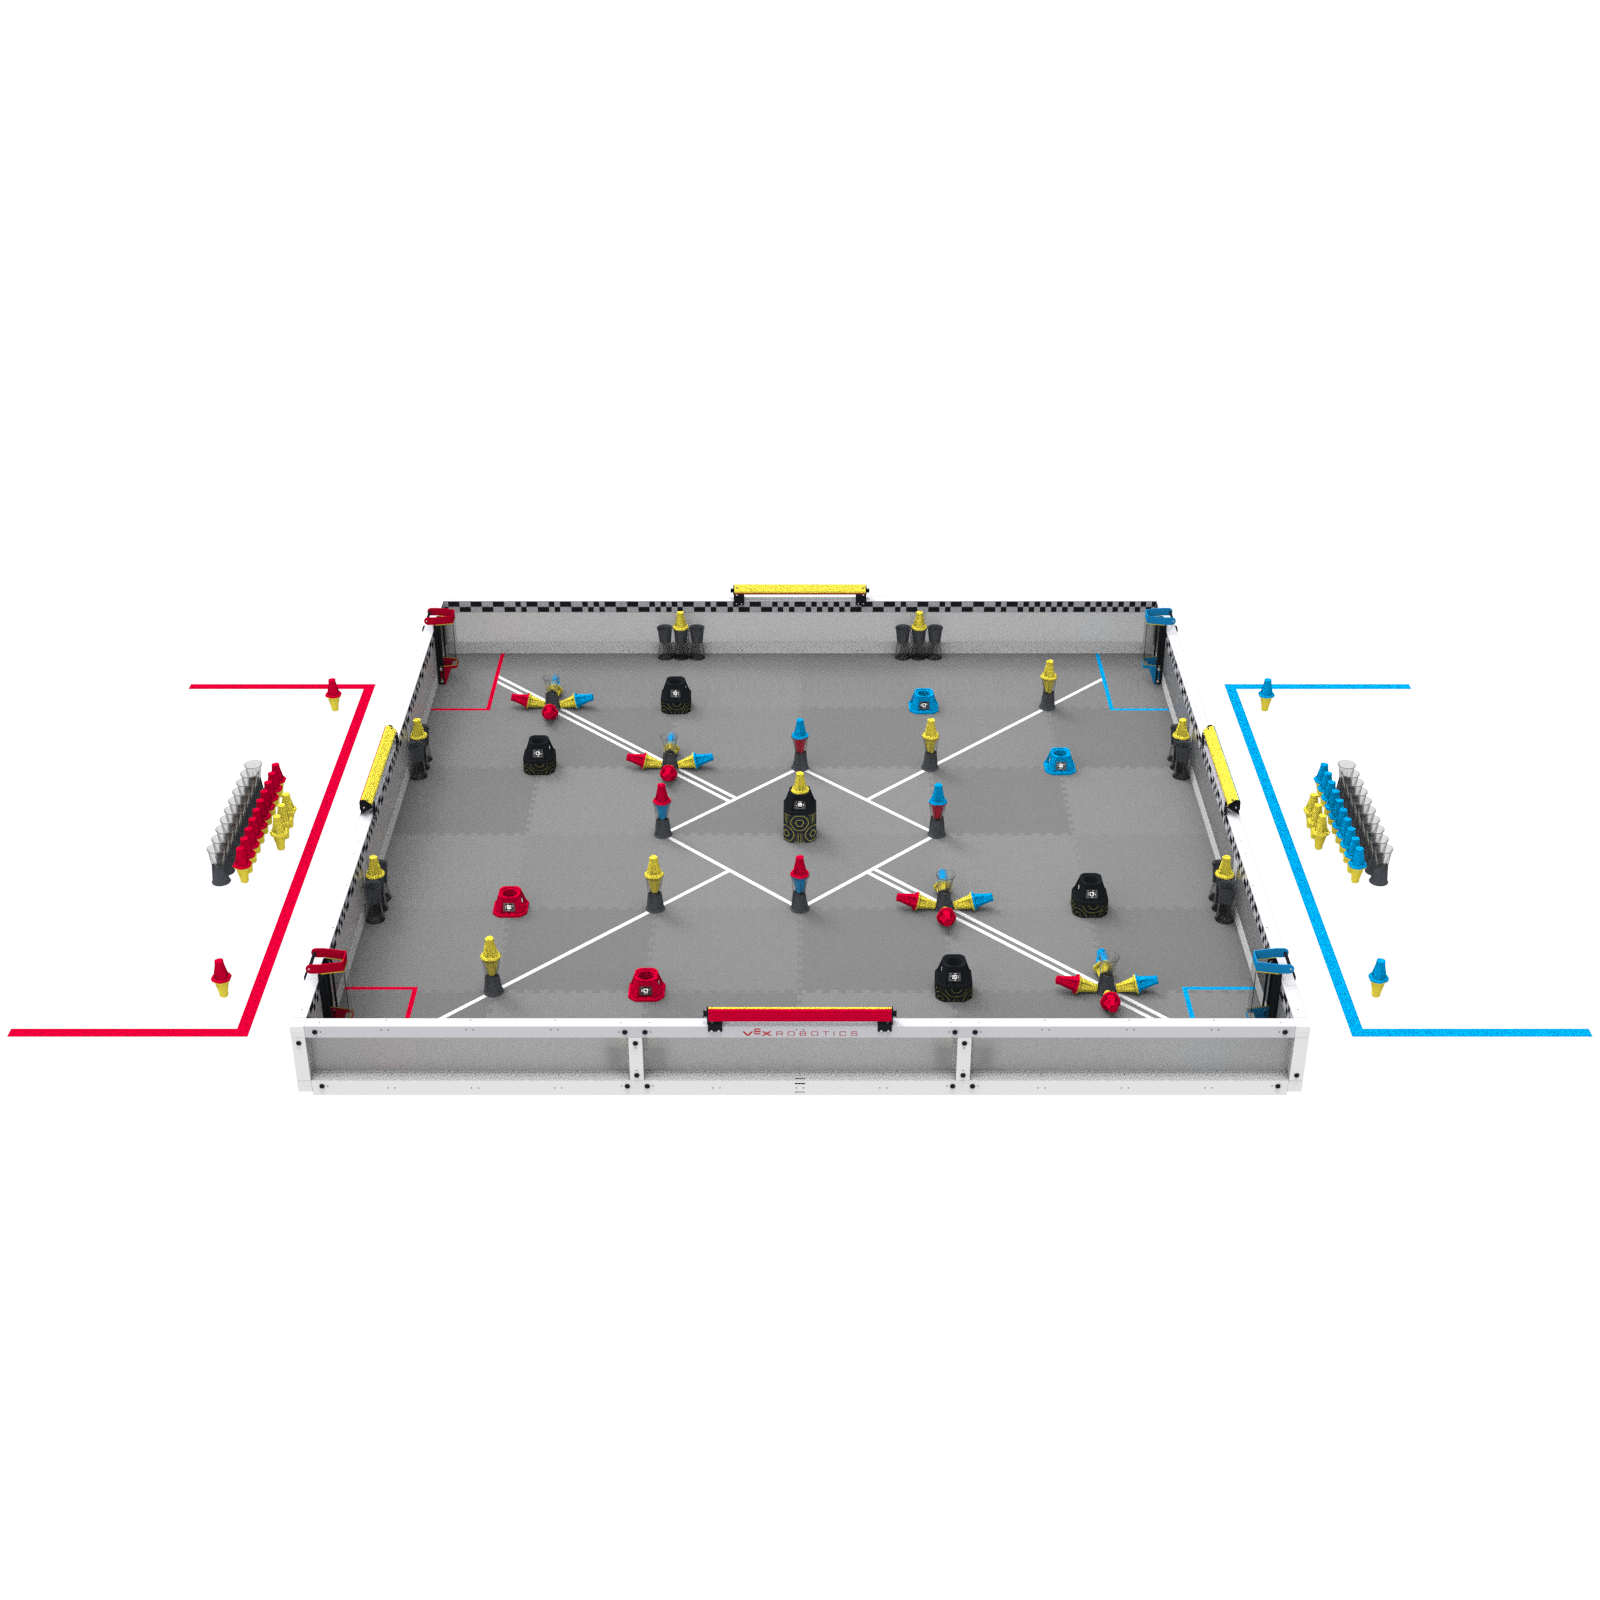
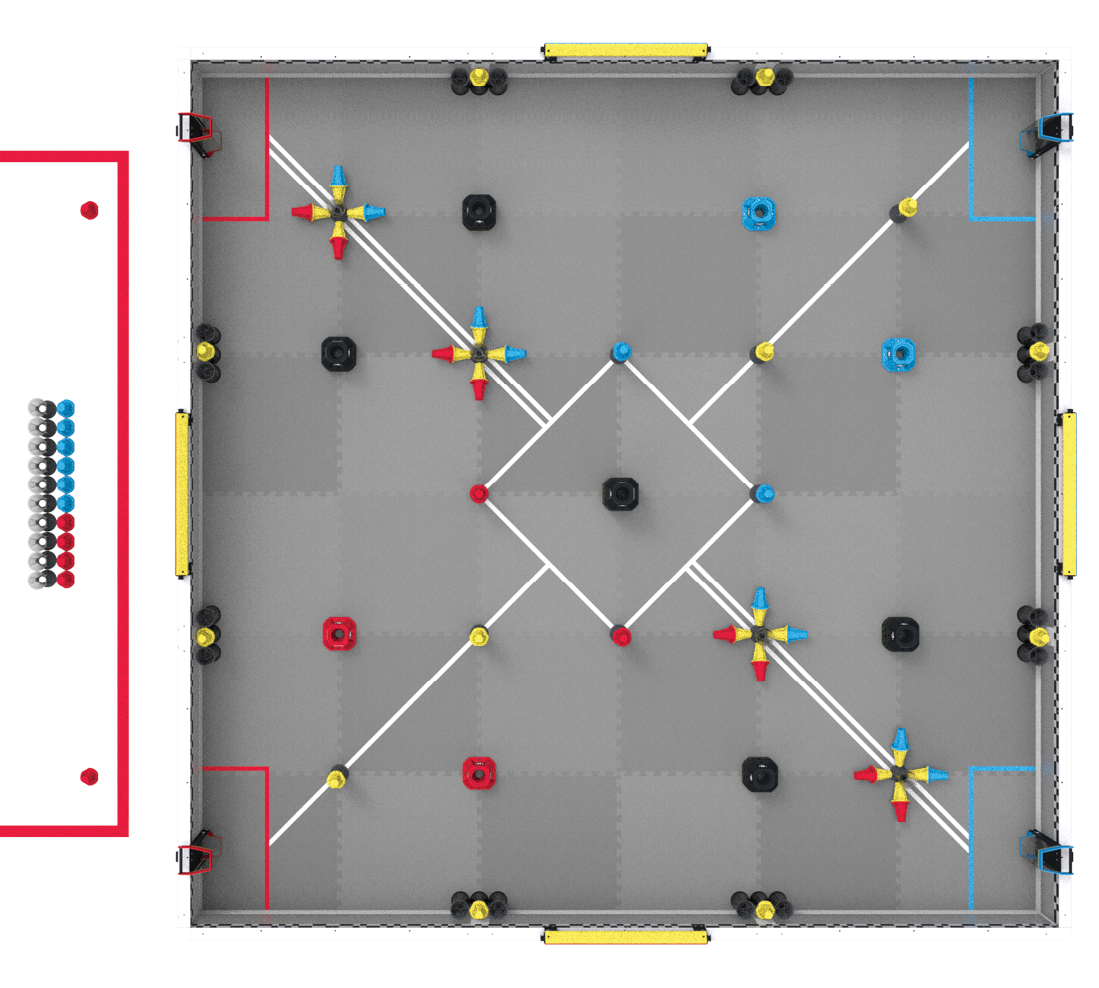
Der VEX U Robotics Wettbewerb nutzt das Override-Feld des VEX V5 Robotics Wettbewerbs mit einigen kleineren Modifikationen. Jeder, der über ein VEX V5 Override Field verfügt, kann es für ein VEX U-Event oder -Team verwenden. Die grundlegenden Wettkampfregeln und weitere Details finden Sie in den vorherigen Abschnitten dieses Spielhandbuchs. Es gelten alle Standardregeln, mit Ausnahme der in diesem Abschnitt aufgeführten Änderungen. Im Falle eines Widerspruchs zwischen den Regeln haben die in diesem Abschnitt des Spielhandbuchs aufgeführten Regeln und alle Entscheidungen im offiziellen VEX U FAQ Vorrang.
Zusätzliche Elektronik - Alle Sensoren, Prozessoren oder andere elektronische Bauteile, die beim Bau des Roboters verwendet und mit dem V5-Robotergehirn verbunden sind und nicht von VEX Robotics verkauft werden. Beispiele hierfür sind im Handel erhältliche Geräte (z. B. Raspberry Pi) oder vom Team selbst entwickelte und hergestellte Sonderanfertigungen. Weitere Einzelheiten finden sich in VUR12 und VUR13.
Allianz - Eine Gruppe von zwei (2) Robotern desselben Teams, die von den Schülern ausgewählt wurden, um in einem bestimmten Spiel zusammen anzutreten.
Elektromechanische Baugruppe – Ein komplexes System, das aus mehreren handelsüblichen Komponenten besteht, zu denen Sensoren, mechanische Teile und Aktoren gehören können.
Externer Prozessor - Ein Rechengerät oder Mikrocontroller, der Sensordaten unabhängig verarbeitet, bevor er sie an das VEX V5 Brain sendet.
Fertigungsteil - Jede Komponente, die beim Bau des Roboters verwendet wird und von Teammitgliedern gefertigt wird. Weitere Details finden Sie in VUR3 bis VUR7.
Rohmaterial - Von Drittanbietern gekaufte Lagermaterialien, die zur Herstellung von Fertigungsteilen verwendet werden können. Siehe VUR4 und VUR5.
Sensor - Ein Gerät, das Veränderungen in der Umgebung erkennt und darauf reagiert und Daten an das Steuerungssystem des Roboters liefert.
<VUG2>Abweichende Roboterplatzierung als in Regel <GG10>. Das rote Team hat das Recht, zuerst einen Roboter auf dem Spielfeld zu platzieren, gefolgt von den beiden blauen Robotern und schließlich dem zweiten roten Roboter. Dies gilt sowohl für Qualifikationsspiele als auch für Ausscheidungsspiele. Wird dieses Recht ausgeübt, so kann die Position eines Roboters, sobald ein Team ihn auf dem Spielfeld platziert hat, vor dem Spiel nicht mehr verändert werden.
<VUG3>Einige elektronische Geräte können sich zu Beginn des Spiels in Bewegung befinden oder bewegen. Dies umfasst aktive Lüfter, rotierende LIDAR-Module und/oder andere ähnliche Sensoren oder Zusätzliche Elektronik. Diese elektronischen Geräte dürfen keine Bewegung des gesamten Roboters oder eines seiner Teilsysteme auslösen und dürfen nicht direkt mit Bewertungsobjekten und/oder anderen Robotern interagieren.
<VUG4>Unterschiedliche Verfügbarkeit von Ladern. Fahrerteammitglieder können Match-Ladungen über ihre in den Farben der Allianz gehaltenen Lader einführen und diese Lader sowohl während der autonomen Phase als auch während der vom Fahrer kontrollierten Phase des Matches bedienen.
<VUG5>Abweichende Wertung während der Autonomen Periode. Zur Ermittlung des Gewinners des Autonomen Bonus werden folgende Faktoren in die Wertungsberechnungen der Autonomen Periode einbezogen:
Bei im Mittelfeldtor platzierten Pins gehören die gelben Pin-Hälften der Allianz, die die autonome Periode mit einer größeren Anzahl von Robotern im Mittelfeld beendet.
Ein Roboter gilt als im Mittelfeld befindlich, wenn er sich am Ende der autonomen Phase zumindest teilweise im Mittelfeld befindet.
<VUG6>Abweichende Kriterien für autonome Siegpunkte. Bei allen VEX U-Events wird jeder Allianz ein autonomer Siegpunkt zuerkannt, die die autonome Periode mit der Erfüllung aller folgenden Aufgaben beendet und während der autonomen Periode keine Verstöße begangen hat:
Mindestens zwölf (12) Pin-Hälften wurden für Ihre Allianz gewertet. (Beinhaltet nicht die in Quadranten auf der gegenüberliegenden Seite der autonomen Linie gewerteten Pin-Hälften.)
Mindestens vier (4) Tore enthalten jeweils mindestens zwei (2) Pin-Hälften, die für Ihre Allianz erzielt wurden. (Schließlich sind Tore in Quadranten auf der gegenüberliegenden Seite der Autonomen Linie enthalten).
Modifizierte Match-Lasten. Vier (4) rot/gelbe Pins, sechs (6) blau/gelbe Pins und zehn (10) Becher befinden sich zu Beginn außerhalb des Spielfelds als Spielaufbau. Siehe Abbildung VURS1.
<VURS3> Beide Roboter müssen den Roboter-Fähigkeiten-Wettkampf in legalen Startpositionen für die rote Allianz beginnen. Alle übrigen Teile der Regel SG1 gelten. Jeder Roboter muss gemäß SG5 einen rot/gelben Stift als Vorspannung verwenden.
<VUT1> Anstelle eines 2-Team-Allianz-Formats werden VURC Head-to-Head-Matches als 1-Team gegen 1-Team ausgetragen. Jedes Team wird in jedem Spiel zwei (2) Roboter einsetzen.
Die Teams dürfen so viele Roboter bauen und mitbringen, wie sie möchten, aber nur zwei (2) – je einer von jeder Größe, wie in VUR1 beschrieben – dürfen für ein Spiel von der Grube auf das Spielfeld gebracht werden.
Alle Roboter müssen eine Inspektion bestehen, bevor sie am Wettbewerb teilnehmen dürfen.
<VUT2>Die Qualifikationsspiele werden in der gleichen Weise wie bei einem VEX V5-Turnier durchgeführt, jedoch im überarbeiteten 1v1-Format, das in VUT1 beschrieben ist.
<VUT3>Die Ausscheidungsspiele werden in der gleichen Weise wie bei einem VEX V5-Turnier durchgeführt, jedoch ohne Allianzauswahl. Am Ende des Wettbewerbs wird ein Team als Turniersieger hervorgehen.
<VUT4> Die Autonome Phase zu Beginn jedes Head-to-Head-Spiels beträgt 30 Sekunden.
Die Interaktion von Menschen mit Robotern während der autonomen Phase ist strengstens untersagt.
Wenn beide Teams ihre Routinen vor Ablauf von 30 Sekunden abgeschlossen haben, haben sie die Möglichkeit, zu signalisieren, dass sie die autonome Phase vorzeitig beenden möchten. Beide Mannschaften und der Hauptschiedsrichter müssen dem „vorzeitigen Spielabbruch“ zustimmen. Dies ist keine Voraussetzung, und die Option muss für alle Teams bei der Veranstaltung eingerichtet worden sein, beispielsweise während des Veranstaltungsmeetings.
<VUT5> Die vom Fahrer gesteuerte Phase wird auf 90 Sekunden verkürzt und schließt sich unmittelbar an die autonome Phase an.
<VUT6>Bei VURC-Turnieren gibt es weniger Teams in der Ausscheidungsrunde. Die Anzahl der Teams in den Ausscheidungsspielen für eine bestimmte Veranstaltung wird wie folgt festgelegt, außer in außergewöhnlichen Fällen mit Genehmigung von VEX Robotics. Bei einer Anzahl von Teams unter 16 führt dies zu einem oder mehreren Freilosen für die bestplatzierten Teams.
Ein Roboter darf zu Beginn des Wettkampfs nicht größer als 24 Zoll (609,6 mm) x 24 Zoll (609,6 mm) x 24 Zoll (609,6 mm) sein.
Ein Roboter darf zu Beginn des Wettkampfs nicht größer als 15 Zoll (381 mm) x 15 Zoll (381 mm) x 15 Zoll (381 mm) sein.
<VUR2>Teams dürfen alle offiziellen VEX Robotics Produkte verwenden, mit Ausnahme der in den folgenden Tabellen aufgeführten Ausnahmen, um ihren Roboter zu bauen. Dies umfasst die Produkte der Serien VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE und VEX Robotics by HEXBUG*. Regel R28 findet Anwendung, die meisten Änderungen an nichtelektrischen Bauteilen sind jedoch zulässig.
<VUR3> Fertigteile können durch Anwendung der folgenden Herstellungsverfahren auf zulässige Rohmaterialien hergestellt werden:
Additive Fertigungsverfahren, wie zum Beispiel 3D-Druck.
Subtraktive Fertigungsverfahren wie Schneiden, Bohren, Fräsen oder Bearbeiten.
Biegen, wie z. B. Blechbrechen oder Thermoformen.
Materialien miteinander verbinden, beispielsweise durch Schweißen oder chemisches Binden (z. B. mit Epoxidharz).
Formgebung von Nichtmetallen, beispielsweise durch Einspritzen von Polyurethan in eine 3D-gedruckte Form.
<VUR4>Fertigungsteile müssen aus legalen Rohmaterialien hergestellt werden. Um als Rohmaterial zu gelten, muss das Material vor der Durchführung der in VUR3 aufgeführten Verarbeitungsprozesse in einer der folgenden Formen vorliegen:
Typ
Form / Profil
Beispiele
1
Blatt
Ebene
* Blech * ⅛” Polycarbonatplatte * Sperrholz
2
Massiver Block
„Dicker“ rechteckiger Balken / Block
* 4” x 4” x 6” massiver Aluminiumblock * 2” x 2” x 2” Acetalblock
3
Massiver Stab
„Dünner“ rechteckiger Balken
* 2x4-Holzbohlen * ¼” x 3” Aluminiumstangen
4
Hohlstange
Hohler rechteckiger Balken
* 1” x 1”, 1/32” Wandstärke Aluminium-Vierkantrohr
5
Vollstab
Zylinder-, Sechskant- oder abgerundetes Sechskantmaterial
Handelsübliche Standardartikel, die mit minimalen Modifikationen verwendet werden sollen.
* Räder * Zahnräder * Zahnriemen und Riemenscheiben
5
Materialien, die zum Gießen oder Sintern bestimmt sind
* Harz-/Pulverbett-3D-Druck * Geschmolzenes Aluminium für Sandguss
Hinweis: VUR2 hat Vorrang vor dieser Regel. Materialien, die von VEX Robotics bezogen werden und unter eine dieser Kategorien fallen (z. B. VersaFrame vorgebohrte Extrusionsprofile), sind zulässig.
<VUR6>Fertigungsteile dürfen nicht aus Rohmaterial hergestellt werden, da dies ein Sicherheits- oder Schadensrisiko für die Veranstaltung, andere Teams oder Spielfeldelemente darstellt. Beispiele für verbotene Materialien sind unter anderem:
Jegliches Material, das dazu bestimmt ist, Flammen oder pyrotechnische Effekte zu erzeugen.
Jegliches Material, das zum Zeitpunkt des Spiels flüssig ist. Beispiele hierfür sind Hydraulikflüssigkeiten, Öle, Fette, flüssiges Quecksilber und Reifendichtmittel.
Dies umfasst nicht Fertigungsprozesse, bei denen Flüssigkeiten wie Fräskühlmittel oder Epoxidharz zum Einsatz kommen.
Jegliches Material, das beim Zerbrechen oder Versagen eine übermäßige Gefahr für die Sicherheit auf dem Feld darstellt. Beispiele hierfür sind Platten-/Rohrmaterial aus Glasfaser, Acrylglas und Kohlefaser.
Diese Regel bezieht sich speziell auf die materielle Rechtmäßigkeit selbst. Etwaige potenziell unsichere Mechanismen, die aus legalen Rohstoffen hergestellt wurden, können weiterhin durch S1 und R19 behandelt werden.
3D-Druckerfilamente, die Kohlenstofffaser- (oder ähnliche) Zusätze oder Kohlenstofffaser- (oder ähnliche) Einlagen enthalten, sind von dieser Ausnahme ausgenommen und gelten als zulässig für die Verwendung in Fertigungsteilen.
<VUR7>Die gefertigten Teile müssen von Teammitgliedern hergestellt werden. Jedem gefertigten Teil muss eine Dokumentation beigefügt sein, die den Konstruktions- und Fertigungsprozess des Teams für dieses gefertigte Teil darlegt.
Die minimal akzeptable Form der Dokumentation ist eine technische Zeichnung mit mehreren Ansichten des betreffenden Bauteils. Diese Zeichnungen können entweder in das Engineering Notebook eines Teams oder in einen separaten Anhang zum Engineering Notebook aufgenommen werden.
Jedes Fertigungsteil muss vollständig von Teammitgliedern entworfen und hergestellt worden sein. Beispielsweise wären Teile, die vom Team bestellt und von einem Drittanbieter im 3D-Druckverfahren hergestellt werden, verboten.
Die Teams sind verpflichtet, diese Unterlagen auf Verlangen der Inspektoren, Hauptschiedsrichter oder Kampfrichter jederzeit während einer Veranstaltung vorzulegen. Wird keine akzeptable Dokumentation vorgelegt, wird das Teil als illegal für die Verwendung angesehen; daher finden R2, <G5> und/oder G1 Anwendung.
<VUR8>Teams dürfen handelsübliche Federn an ihren Robotern verwenden. Im Sinne dieser Regel ist eine „Feder“ jede Vorrichtung, die zum Speichern und Freisetzen elastischer potenzieller Energie verwendet wird. Beispiele hierfür sind unter anderem:
Druck-, Zug-, Torsions-, Konstantkraft- oder Kegelfedern aus Federstahl.
Federn aus elastischem Garn oder Gummi, wie zum Beispiel chirurgische Schläuche, Bungee-Seile oder dehnbare geflochtene Seile.
Geschlossene (pneumatische) Gasstoßdämpfer.
Anmerkung: Gasstoßvorrichtungen werden im Kontext von VUR14 nicht als pneumatische Geräte betrachtet. Gasdruckdämpfer dürfen in keiner Weise verändert werden.>
<VUR9>Teams dürfen handelsübliche Befestigungselemente an ihrem Roboter verwenden. Beispiele hierfür sind (aber nicht beschränkt auf):
Schrauben, Muttern, Nieten und Wärmeeinsätze
Scharniere, Bolzen, Stangenköpfe, Gewindestangen und Schlauchschellen
Zusätzliches Befestigungsmaterial wie Unterlegscheiben oder Distanzstücke
Klebstoffe wie Epoxidharz, Leim oder Klebeband (nur wenn sie zum Verbinden zweier Teile verwendet werden)
Ist die Hauptfunktion des Teils nicht das „Befestigen“, so haben VUR5, VUR6 und/oder VUR7 Vorrang vor dieser Regel. Beispiele für illegale Aktivitäten sind (aber nicht beschränkt auf):
Ein vorgefertigtes Nicht-VEX-Rad, auch wenn es technisch gesehen die Lauffläche mit einer Achse verbindet.
80/20-Extrusion; andere Teile werden daran „befestigt“, es ist nicht das Teil, das die „Befestigung“ vornimmt.
Verwendung von Griptape zur Verbesserung der Radhaftung
<VUR10> Jeder Roboter muss genau ein (1) V5-Robotergehirn und mindestens ein (1) V5-Roboterradio verwenden, das mit einem V5-Controller verbunden ist.
Die Teams müssen die in R12 und <VUR12d> genannten Machtregeln einhalten.
Die drahtlose Kommunikation zwischen Robotern ist zulässig, sofern zugelassene V5-Robotergehirne und V5-Roboterfunkgeräte verwendet werden. Andere Arten von drahtlosen Kommunikationsprotokollen (z. B. Funk, Bluetooth, Wi-Fi) sind nicht zulässig.
<VUR11> Es gibt keine Beschränkung hinsichtlich der Anzahl der V5 Smart Motors, 11W (276-4840) und/oder 5,5W (276-4842), die Roboter verwenden dürfen. Andere Motoren, Servos oder elektronische Aktuatoren sind nicht zulässig, auch nicht solche, die von VEX verkauft werden (z. B. der 2-Draht-Motor 393).
Anmerkung 1: Regel R28 gilt weiterhin in VEX U. Teams dürfen Smart Motors nicht modifizieren und müssen offizielle/unmodifizierte Getriebekassetten verwenden.
Anmerkung 2: Im Handel erhältliche pneumatische Aktuatoren und pneumatische Magnetventile sind im Rahmen der Richtlinien von VUR14 zulässig.
Anmerkung 3: Zulässige Zusätzliche Elektronik kann gemäß VUR12 einen eigenen Motor, Servo oder Aktor umfassen.
Anmerkung 4: Die in R11 angegebene Antriebsstranggrenze von 55W gilt nicht für VEX U.
<VUR12> Es gibt keine Einschränkungen hinsichtlich handelsüblicher Sensoren, externer Prozessoren oder zusätzlicher Elektronik, die Roboter zur Erfassung und Verarbeitung verwenden dürfen, außer in den folgenden Fällen:
Sensoren und Externe Prozessoren MÜSSEN über einen der extern zugänglichen Anschlüsse mit dem V5-Robotergehirn verbunden werden (d. h. ohne Modifikation der handelsüblichen Elektronik). Ein Sensor kann mit einem Externen Prozessor verbunden werden, der dann mit dem V5-Robotergehirn verbunden wird.
Sensoren und Zusätzliche Elektronik dürfen nur von folgenden Quellen mit Strom versorgt werden:
Direkt vom V5 Robot Brain über einen beliebigen extern zugänglichen Anschluss.
Aus einem zusätzlichen Lithium-Ionen-, Lithium-Eisen- oder Nickel-Metallhydrid-Akkumulator (nur ein (1) zusätzlicher Akku kann für die Sensor-/Verarbeitungsleistung verwendet werden). Dieser zusätzliche Akku darf mit einer Spannung von maximal 13 Volt betrieben werden.
Eigenständige Motoren, die keine zusätzlichen Sensor- oder Verarbeitungsfunktionen erfüllen (z. B. die Verwendung eines handelsüblichen bürstenlosen Motors in einem Antriebsstrang), gelten nicht als zulässige Zusätzliche Elektronik und würden als Verstoß gegen VUR11 angesehen.
Pneumatische Magnetspulen sind die einzigen Magnetspulen, die als Zusätzliche Elektronik zulässig sind. Magnetventile, die für andere Zwecke als das Öffnen und Schließen eines pneumatischen Ventils verwendet werden, gelten als Aktuator und sind daher gemäß VUR11 verboten.
R28 gilt weiterhin in VEX U, Teams dürfen elektronische Teile der VEX-Produktlinien nicht verändern oder modifizieren. Es ist zulässig, die Blöcke des optischen Sensors V5 und des Distanzsensors V5 relativ zu ihren Sockeln zu drehen und kundenspezifische Rückplatten für diese Sensoren herzustellen.
<VUR13>Im Handel elektromechanische Baugruppen sind für den Einsatz an Robotern nicht zulässig.
Für die Zwecke dieser Regel gilt jedes System, das Sensoren mit anderen mechanischen Teilen integriert, die von anderen Personen als Teammitgliedern hergestellt werden und die einen größeren Nutzen haben als die grundlegende Definition eines Sensors, als Elektromechanische Baugruppe und ist daher nicht zulässig.
Beispiele hierfür sind unter anderem: Odometrie-Pods.
Im Handel erhältliche Sensoren mit einfachen Kunststoffgehäusen, die keinen anderen Nutzen haben als den Schutz interner Komponenten und die Unterstützung bei der Montage des Sensors, gelten nicht als elektromechanische Baugruppen.
<VUR14> Die Teams dürfen eine unbegrenzte Menge der folgenden handelsüblichen pneumatischen Komponenten verwenden: Zylinder, Aktuatoren, Ventile, Manometer, Speichertanks, Regler, Verteiler, Schläuche und Magnetventile.
Pneumatische Geräte dürfen nur bis zu einem Höchstdruck von 100 psi aufgeladen werden.
Kompressoren oder andere Formen des Ladens „am Roboter“ sind nicht zulässig.
Alle kommerziellen Komponenten müssen für einen Druck von mindestens 100 psi ausgelegt sein. Die Teams sollten darauf vorbereitet sein, den Prüfern auf Anfrage Unterlagen vorzulegen, die diese Bewertungen bestätigen.
Die Komponenten dürfen nicht gegenüber ihrem Originalzustand verändert werden, außer in den folgenden Ausnahmefällen:
Zuschneiden von pneumatischen Schläuchen oder Kabeln auf die gewünschte Länge; Zusammenbau von Bauteilen mithilfe vorhandener Gewinde, Halterungen oder Verbindungsstücke; oder kleinere kosmetische Etiketten
Werden handelsübliche 12V-Magnetventile verwendet, gelten diese als Zusätzliche Elektronik und müssen daher alle in VUR12 aufgeführten Bedingungen erfüllen. Die 12V-Magnetventile können entweder von einer zusätzlichen Stromquelle (pro <VUR12d>) oder von einem 5V-12V-Aufwärtswandler des V5-Robotergehirns versorgt werden. Wird eine externe Stromquelle (oder ein anderes Zusätzliche Elektronik Gerät) zur Ansteuerung des Magnetventils verwendet, MÜSSEN die Teams nachweisen können, dass das Magnetventil nicht mit Strom versorgt werden kann, während der Roboter vom Feldcontroller den Status „Deaktiviert“ empfängt.
<VUR15>Teams dürfen handelsübliche Lager an ihrem Roboter verwenden. Im Sinne dieser Regel ist ein „Lager“ ein Bauteil, das externe Lasten trägt, die Reibung reduziert und die Effizienz durch die Ermöglichung einer reibungslosen dynamischen Bewegung zwischen den Komponenten verbessert. Rechtliche Beispiele umfassen (sind aber nicht beschränkt auf):
Wir wollen, dass Universitäten in einem globalen Direktvergleich gegeneinander antreten. Schulen sind nicht auf ein Team beschränkt, und ein Team kann aus mehreren Colleges bestehen, aber wir hoffen, dass sich jedes Team mit einer (1) Hochschule identifiziert und diese stolz repräsentiert. (z. B. „Clarkson University“ vs. „UC Santa Barbara“). Selbstverständlich sind auch universitäre „Club“-Teams und gemischte Teams herzlich eingeladen, mitzumachen! Wie jedoch in der Richtlinie zur Studierendenberechtigung vermerkt, sind Studierende, die noch keinen Sekundarschulabschluss erworben haben, nicht zur Teilnahme an VEX U berechtigt, selbst wenn sie „doppelt eingeschrieben“ sind oder Kurse an einer Hochschule belegen. Ein Student kann nicht gleichzeitig Mitglied eines VEX V5- und eines VURC-Teams sein, unabhängig von der Berechtigung.