<RSC1>En la mayoría de los casos se aplican las reglas estándar. Todas las reglas de las secciones anteriores se aplican a los Combates de Habilidades de Robot, a menos que se especifique lo contrario en esta sección.
Las violaciones de las reglas <GG>, <SG>y <RSC> que ocurren durante una competición de habilidades robóticas solo deben afectar el resultado de esa competición y no deben tenerse en cuenta al determinar si una violación se ha repetido durante el evento.
<RSC2>Puntuación de las partidas de habilidades de robots. Para cada partida de habilidades de robots, los equipos reciben una puntuación basada en las reglas de puntuación estándar.
<RSC3>Configuración del robot y del campo para las competiciones de habilidades robóticas. El Robot y el Campo se configuran de la misma manera que para las Competiciones de trabajo en equipo, con las siguientes modificaciones:
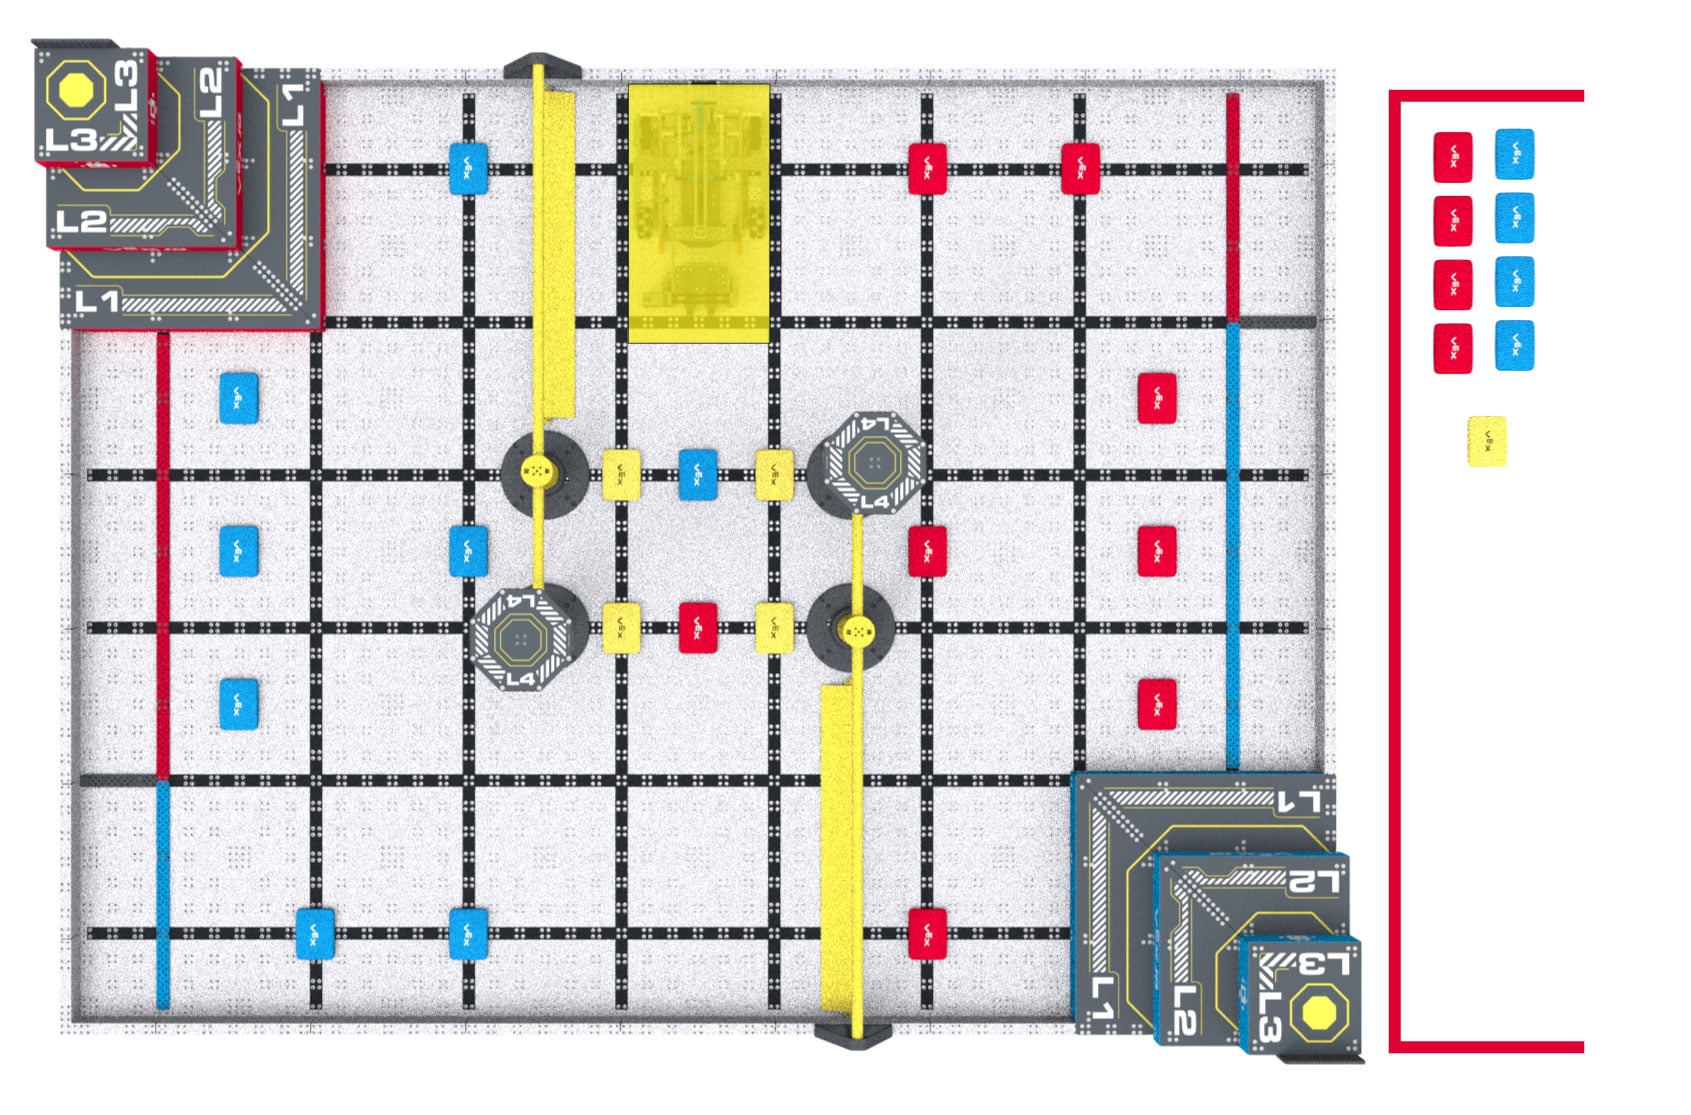
El Robot debe colocarse en la posición inicial que comparte una pared con el Portería Pirámide rojo al comienzo del partido y después de que el Robot se reinicie según la regla GG10 o RSC5.
Figura RSC3-1: El diseño del campo para una competición de robótica VEX IQ Level Up Robot Skills Match.
<RSC4>Diferencias entre cargador y conductor. Todos los criterios enumerados en SG7 se aplican tal como están escritos (por ejemplo, un cargador no puede colocar un objeto de puntuación en una zona de carga si ya hay un objeto de puntuación allí). La carga se modifica de la siguiente manera:
Al manipular el Robot, debe ser inmediatamente devuelto a una posición inicial legal. El Robot no obtiene un nuevo PrecargaObjeto de puntuación durante este reinicio.
Los miembros del equipo de conducción pueden reiniciar o ajustar el robot según lo deseen desde esta posición, incluyendo presionar botones en el cerebro del robot o activar sensores.
La calibración de sensores previa al partido se considera parte del tiempo de configuración estándar previo al partido (es decir, el momento en que el Equipo normalmente encendería el Robot, movería cualquier mecanismo a su posición inicial legal deseada, etc.).
No está permitido pulsar ningún botón del controlador VEX IQ para iniciar la rutina. Para evitar confusiones, se recomienda a los Equipos que no traigan controladores a los Partidos de Habilidades de Codificación Autónoma.
Esta conversación debe incluir informar al Árbitro de puntuación qué conductor indicará la parada. El partido solo podrá finalizarse antes de tiempo por decisión de un piloto de ese partido.
La señal acordada para detener el Match debe ser tanto verbal como visual, como por ejemplo que los Pilotos crucen los brazos en forma de “X” mientras dicen “¡Alto!” o coloquen su controlador VEX IQ en el suelo mientras dicen “¡Hecho!”.
El momento en que el partido termina antes de tiempo se define como el momento en que el Robot y los Objetos de puntuación se han detenido y el conductor proporciona la señal visual y de audio acordada al Árbitro anotador.
Si se utiliza una pantalla de Tournament Manager para cronometrar el campo, entonces el Skills Stop Time es el tiempo que se muestra en la pantalla cuando el partido termina antes de tiempo (es decir, en incrementos de 1 segundo).
Si se utiliza un cronómetro manual que cuenta hacia atrás hasta 0 con una precisión mayor que en incrementos de 1 segundo, el tiempo que muestre el cronómetro deberá redondearse al segundo más cercano. Por ejemplo, si el Robot está Deshabilitado y el temporizador muestra 25,2 segundos, entonces el Tiempo de parada de habilidades debería registrarse como 26.