Lors des compétitions de robotique, les équipes disposent d’une minute pour marquer le plus de points possible. Il existe deux types de matchs de compétences robotiques : les matchs de compétences de conduite, qui sont entièrement contrôlés par le pilote, et les matchs de compétences de codage autonome, qui sont autonomes avec une interaction humaine limitée. Les équipes sont classées en fonction de leur score combiné dans les deux types de matchs d’habileté robotique.
Les épreuves de compétences robotiques sont facultatives pour toutes les équipes. Les équipes qui ne participent pas aux épreuves de compétences robotiques ne seront pas pénalisées lors des épreuves de travail d’équipe. Toutefois, la participation aux compétitions de robotique peut avoir une incidence sur l’admissibilité aux prix décernés par un jury lors de l’événement.
Lors des événements comprenant des épreuves de travail d’équipe, les équipes ne peuvent participer aux épreuves de compétences robotiques que si elles participent également aux épreuves de qualification. Voir la règle <T20>.
<RSC1> Les règles standard s’appliquent dans la plupart des cas. Toutes les règles des sections précédentes s’appliquent aux matchs de compétences robotiques, sauf indication contraire dans cette section.
- Retirer des objets de score du terrain lors d’un match d’habiletés robotiques n’est pas une violation. Les objets de notation qui quittent le terrain ne peuvent pas être renvoyés.
- Dans le Robot Skills Challenge, la définition standard de Match Affecting ne s’applique pas, car il n’y a ni gagnant ni perdant. Lors de l’évaluation de la question de savoir si une Violation doit être classée comme une Violation majeure ou une Violation mineure dans le contexte de ces critères, le terme « affectant le score » peut être substitué à « Affectant le match. Une Violation est considérée comme « ayant une incidence sur le score » si elle entraîne une augmentation nette du score de cette équipe à la fin du match.
- Les Violations des règles <GG>, <SG>, <RSC> qui se produisent au cours d’un match de compétences robotiques ne devraient affecter que le résultat de ce match et ne devraient pas être prises en compte pour déterminer si une Violation a été répétée au cours de l’événement.
<RSC2> Le déroulement des matchs est différent dans les matchs de compétences robotiques.
- Le robot doit commencer le match de compétences robotiques dans une position de départ légale dans le quadrant adjacent à la station Alliance rouge.
- Tous les membres de l’équipe Drive doivent rester dans la station Alliance rouge pendant toute la durée du match.
- Une broche rouge/jaune doit être utilisée comme précharge conformément à SG5.
- Les équipes ne peuvent introduire les objets de score de chargement de match que par l’intermédiaire des chargeurs d’alliance rouges.
- Les équipes peuvent introduire des objets de score de chargement de match à tout moment pendant un match de compétences robotiques, mais uniquement par l’intermédiaire de chargeurs d’alliance rouges.
- Les robots peuvent se déplacer librement sur le terrain après le début du match.
Cette règle est appliquée différemment pour VEX U. Voir la règle VURS3.
<RSC3> Notation des matchs d’habiletés robotiques. Pour chaque match d’habiletés robotiques, les équipes reçoivent un score basé sur les règles et le tableau de notation suivants :
- L’équipe marquera des points pour chaque moitié de quille marquée, quelle que soit sa couleur. Pour être considérée comme validée, chaque moitié visible d’une quille placée doit également satisfaire aux conditions suivantes :
- Les Pin Halves rouges ne peuvent être marqués que si le Pin est placé dans un Quadrant rouge ou au milieu de terrain.
- Les Pin Halves bleues ne peuvent être marquées que si la Pin est Placed dans un Quadrant bleu ou au milieu de terrain.
- Les moitiés d’épingles jaunes ne peuvent être marquées que si elles sont possédées. La propriété est déterminée comme suit :
- Pour les épingles placées dans un objectif de quadrant, les moitiés d’épingles jaunes sont possédées si le commutateur dans ce quadrant correspond à la couleur de son quadrant (c’est-à-dire que les moitiés d’épingles jaunes dans un quadrant rouge avec un commutateur réglé sur bleu ne sont pas possédées et ne rapporteront aucun point).
- Pour les quilles placées dans le but du milieu de terrain, les moitiés de quilles jaunes appartiennent à un robot s’il termine le match au milieu de terrain. (Voir SC6.)
- L’équipe marquera des points pour un robot qui terminera sa course au milieu du terrain. (Voir SC6.)
| Chaque demi-épingle rouge ou bleue marquée |
5 points |
| Chaque demi-épingle jaune marquée |
10 points |
| Chaque robot se terminant au milieu du terrain |
8 points |
<RSC4> Configuration du terrain pour les matchs d’habileté. Le terrain est configuré différemment d’un match en face à face, avec les modifications suivantes :
- Lors des compétitions de compétences en codage autonome, la bande de code GPS VEX doit être installée sur le terrain.
- Charges d’entraînement révisées. Trois (3) quilles rouges/jaunes, quatre (4) quilles bleues/jaunes et sept (7) coupes commencent hors du terrain comme charges de match.
- Tous les buts commencent la partie vides, sans quilles placées.
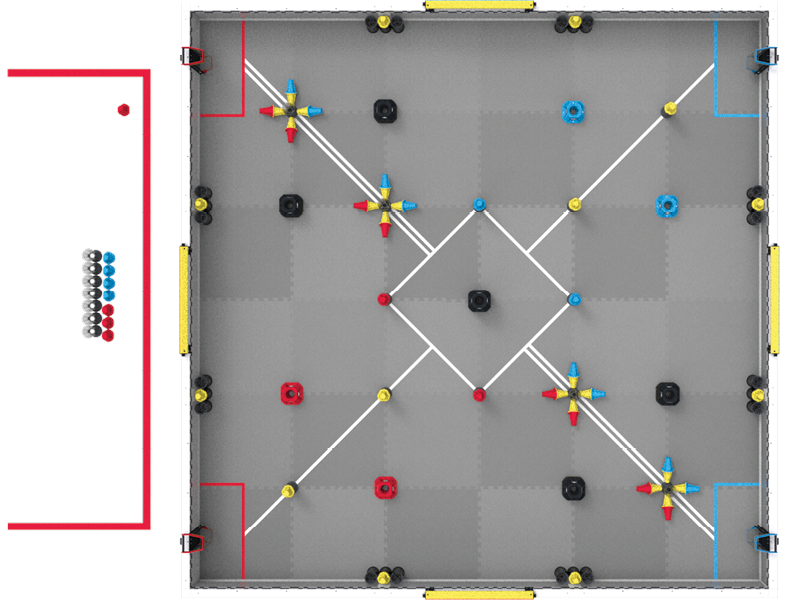
Figure RSC4-1 : Vue aérienne d’un robot VEX V5 Override Skills Match.
Cette règle est appliquée différemment pour VEX U. Voir la règle VURS1.
Cette règle est appliquée différemment pour la compétition de robotique VEX AI. Voir la règle VAIRS3.
<RSC5> Temps d’arrêt des compétences. Si une équipe souhaite mettre fin à son match de compétences robotiques plus tôt, elle peut choisir d’enregistrer un temps d’arrêt des compétences. Ce critère sert à départager les équipes lors du concours de compétences robotiques. Un arrêt de course pour épreuve de compétences n’affecte pas le score d’une équipe pour un match d’épreuves de compétences robotiques donné. Les membres de l’équipe de conduite et le personnel de terrain doivent se mettre d’accord avant le match sur le signal qui sera utilisé pour mettre fin au match prématurément.
- Les équipes qui souhaitent tenter un arrêt de temps pour les compétences doivent « s’inscrire » en confirmant verbalement auprès de l’arbitre marqueur avant le match de compétences robotiques. Si aucune notification n’est donnée avant le début du match, l’équipe perd son droit d’enregistrer un temps d’arrêt des compétences pour ce match et recevra un temps d’arrêt des compétences par défaut de 0.
- Cette conversation devrait inclure l’information de l’arbitre-marqueur quant au membre de l’équipe de conduite qui signalera l’arrêt. Seul un membre de l’équipe Drive peut mettre fin prématurément à la rencontre.
- Si une équipe participe à plusieurs matchs d’habiletés robotiques consécutifs, elle doit reconfirmer son choix de temps d’arrêt des habiletés auprès de l’arbitre marqueur avant chaque match.
- Toute question relative à un arrêt de jeu pour raisons techniques doit être examinée et réglée immédiatement après le match. T1 et T3 s’appliquent aux matchs de compétences robotiques.
- Si l’événement utilise un cerveau de robot V5 ou l’application mobile TM pour le contrôle du terrain du défi des compétences robotiques, un membre de l’équipe de pilotage peut choisir de démarrer et d’arrêter ses propres matchs de compétences robotiques.
- Ce cerveau robotique V5 ou tout autre appareil exécutant l’application mobile TM sera utilisé pour démarrer les matchs de compétences robotiques (c’est-à-dire « activer » le robot), terminer le match de compétences robotiques (c’est-à-dire « désactiver » le robot) et afficher le temps d’arrêt officiel des compétences à enregistrer.
- Ce cerveau de robot V5 doit exécuter le programme utilisateur de contrôle de terrain officiel.
- Pour plus d’informations concernant l’utilisation d’un cerveau de robot V5 pour le contrôle de terrain du Robot Skills Challenge, et pour télécharger le programme utilisateur officiel de contrôle de terrain, visitez cet article de la base de connaissances VEX.
- Pour plus d’informations concernant l’utilisation de TM Mobile pour le contrôle du terrain, consultez la documentation du Gestionnaire de tournoi.
- Lors des événements ne disposant pas d’un cerveau de robot V5 ou de l’application mobile TM pour le contrôle du terrain du défi des compétences robotiques, les membres de l’équipe de pilotage et le personnel de terrain doivent convenir avant le match du signal qui sera utilisé pour mettre fin au match prématurément. Un minuteur manuel doit être utilisé conjointement avec un commutateur de compétition VEXnet.
- Le moment où le match se termine prématurément est défini comme le moment où le robot est « désactivé » par le système de contrôle sur le terrain. Le temps affiché sur le minuteur doit être arrondi à la seconde supérieure. Par exemple, si le robot est désactivé et que le minuteur affiche 25,2 secondes, alors le temps d’arrêt des compétences doit être enregistré comme étant de 26.
- Le signal convenu doit être à la fois verbal et visuel, par exemple les membres de l’équipe de conduite croisant les bras en forme de « X » ou plaçant leur(s) contrôleur(s) V5 au sol.
- Le signal doit être donné par un membre de l’équipe Drive qui se trouve à la station Alliance.
- Il est recommandé aux membres de l’équipe de conduite d’annoncer verbalement qu’ils approchent de leur temps d’arrêt de compétences, par exemple en comptant « 3-2-1-arrêt ».
- Il appartient au partenaire de l’événement de choisir la méthode qui sera utilisée pour enregistrer les temps d’arrêt des compétences lors d’un événement donné. La méthode choisie doit être communiquée avant le début des matchs (par exemple lors d’une réunion d’organisation) et mise à la disposition de toutes les équipes.
- Si un événement prévoit d’utiliser une méthode de chronométrage manuelle, une équipe ne peut pas apporter son propre cerveau de robot V5 uniquement pour l’utiliser lors de son propre match de compétences robotiques.
- Si un événement prévoit d’utiliser un cerveau de robot V5, toutes les équipes doivent utiliser le même cerveau de robot V5 pour tous les matchs de compétences robotiques sur un terrain donné.
- Si un événement utilise plusieurs terrains pour les matchs de compétences robotiques, la même méthode doit être utilisée sur tous les terrains, comme décrit dans la règle T21. Plusieurs cerveaux de robot V5 peuvent être utilisés selon les besoins (par exemple, un « cerveau de terrain 1 » et un « cerveau de terrain 2 »).
- Le programme « Drive » chronométré par défaut accessible depuis un contrôleur V5 est destiné uniquement à la pratique et ne peut pas être utilisé pour un match officiel de compétences robotiques.
- Si une équipe choisit d’utiliser/d’enregistrer un temps d’arrêt des compétences, la période de grâce de 5 secondes décrite dans la règle SC1 ne s’applique pas.


