ロボットスキルマッチでは、チームは1分間でできるだけ多くのポイントを獲得します。ロボットスキルマッチには2種類あります。完全にドライバーが制御する運転スキルマッチと、人間とのやり取りが限定された自律的な自律コーディングスキルマッチです。チームは、2種類のロボットスキルマッチの合計スコアに基づいてランク付けされます。
ロボットスキルマッチはすべてのチームにとってオプションです。ロボットスキルマッチに参加しないチームはチームワークマッチでペナルティを受けません。ただし、ロボットスキルマッチへの参加は、イベントでの審査対象賞の資格に影響を与える可能性があります。
チームワークマッチを含むイベントでは、チームは予選マッチにも参加する場合に限り、ロボットスキルマッチに参加できます。ルールT15を参照。
<RSC1> ほとんどの場合、標準ルールが適用されます。 このセクションで別途指定されていない限り、前のセクションのすべてのルールが ロボットスキルマッチ に適用されます。
ロボットスキルマッチ中に発生したルール<GG>の違反 は<SG>そのマッチの結果にのみ影響し、イベント中に違反が繰り返されたかどうかを判断する際には考慮されるべきではない。
<RSC2> ロボットスキルマッチの採点。 各ロボットスキルマッチについて、チームは標準採点ルールに基づいてスコアを獲得します。
<RSC3> ロボットスキルマッチ用のロボットとフィールドのセットアップ。 ロボットとフィールドは、チームワークマッチの場合と同じようにセットアップされますが、以下の変更が加えられています。
- 図RSC3-1に示すように、レベルアップロボットスキルマッチのスコアリングオブジェクトのレイアウトはチームワークマッチのレイアウトとは異なります。
- 8個のビーンバッグ(赤4個と青4個)が、赤いドライバーステーションでロードを開始して試合を開始します。
- 青色のドライバー ステーションとロード ゾーンはロボット スキル マッチでは使用されません。
- 試合開始時およびルールGG10またはRSC5に基づいてロボットがリセットされた後、ロボットは赤いピラミッドゴールと壁を共有する開始位置に配置する必要ます。
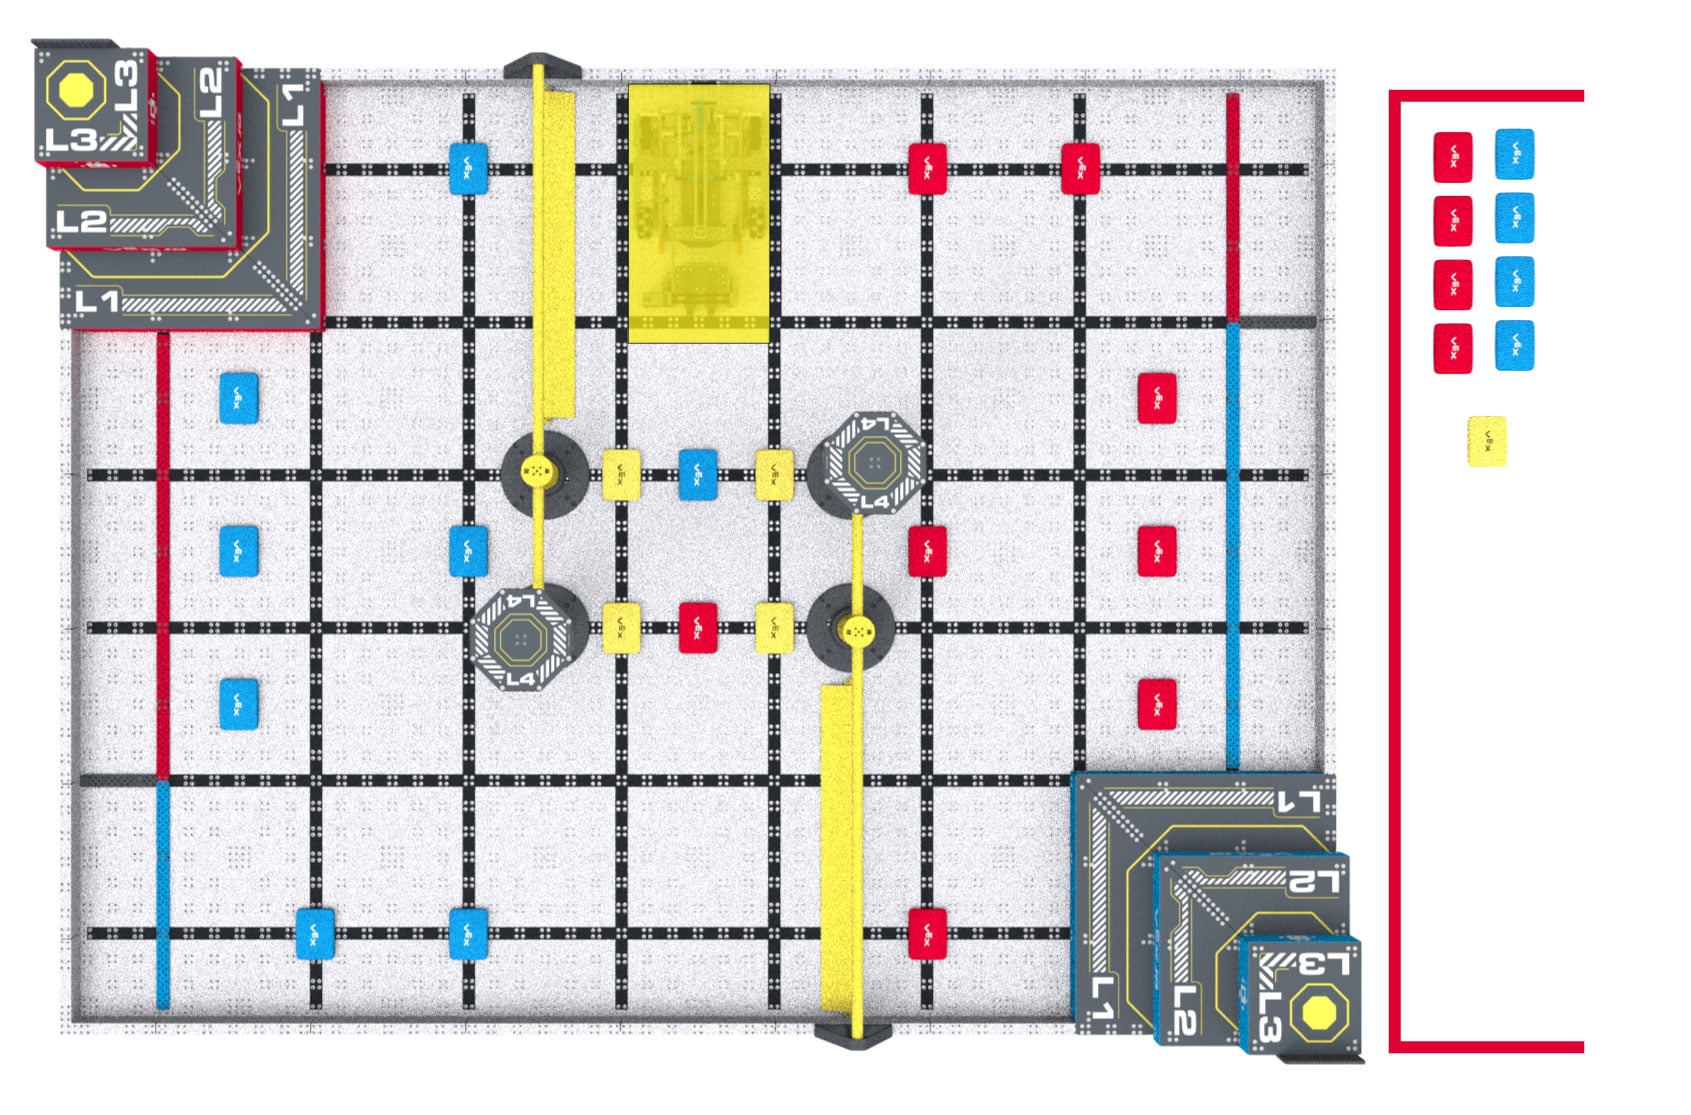
図 RSC3-1: VEX IQ Robotics Competition Level Up Robot Skills Match のフィールドレイアウト。
<RSC4> ローダーとドライバーの違い。 SG7 に記載されているすべての基準は、記載どおりに適用されます (たとえば、ローダーは、スコアリング オブジェクト が既に存在する ロード ゾーン に スコアリング オブジェクト を配置することはできません)。ロード方法は以下のように変更されます。
- 運転技能マッチおよび自律コーディング技能マッチでは、現在ロボットを運転していないドライバーはローダーとしても活動できます(つまり、チームはいつでも1人、2人、または3人のローダーを持つことができます)。
- 青色のロードゾーンはロボットスキルマッチでは使用されません。すべてのマッチロードは、ロボットスキルマッチの赤いロードゾーンを通ってロードされます。
- ドライビングチームメンバーは、ドライビングスキルマッチの間は赤いドライバーステーションに留まらなければならない。ただし、ルールGG10に従ってロボットと合法的にやり取りする場合を除く。
- 自律コーディングスキルマッチの間、ドライバーはフィールド内を自由に移動でき、ルールRSC5に従ってロボットを操作していないときはドライバーステーションに制限されません。この例外により、自律コーディングスキルマッチ中にロボットのハンドリングを「演出」したいドライバーは、ドライバーステーションと何度も往復することなくそうすることができます。
<RSC5> 自律コーディングスキルマッチ中のロボットの操作。 チーム は、自律コーディングスキルマッチ 中に ロボット を何度でも操作することができます。
- ロボットを扱った後は、直ちに合法的な開始位置に戻さなければなりません。このリセット中、ロボットは新しいプリロードスコアリングオブジェクトを取得しません。
- ドライブチームメンバーは、この位置からロボットを必要に応じてリセットまたは調整できます。これには、ロボットの頭脳にあるボタンを押したり、センサーを起動したりすることが含まれます。
- ロボットが処理中に所有しているスコアリングオブジェクトは、フィールドから取り除かれなければならず、フィールドに戻されることはなく、ローダーによって再導入されることもありません。他のスコアリングオブジェクトは移動または調整しないでください。
- ルールS1に記載されているように、学生は試合中いつでもフィールドに入ることはできません。ドライブチームメンバーが、ロボットがフィールドの中央にあるためにロボットに到達できない場合、主審にロボットを拾い上げてドライブチームメンバーに渡して上記の条件に従って配置するように依頼することができ。
<RSC6> 自律コーディングスキルマッチの開始。ドライバーは、ロボットの頭脳にあるボタンを押すか、センサーを手動で起動することにより、ロボット 自律コーディングスキルマッチルーチンを開始する必要があります。 VEX IQコントローラーの引き継ぎがないため、自律コーディングスキルマッチにはドライバーが1人しか必要ありません(ただし、チームは必要に応じて2人いても構いません)。
- 試合前のセンサーキャリブレーションは、標準的な試合前のセットアップ時間の一部とみなされます(つまり、チームが通常ロボットの電源を入れ、機構を希望する合法的な開始位置に移動させる時間など)。
- VEX IQコントローラーのボタンを押してルーチンを開始することは許可されていません。混乱を避けるため、チームは自律コーディングスキルマッチにコントローラーを持ち込まないようにお願いします。
<RSC7> 自律とは「人間が関与しない」という意味です。 自律コーディングスキルマッチ の間、ドライブチームメンバー は、VEX IQ コントローラーのコントロールをアクティブ化することは許可されておらず、センサー (ビジョンセンサーを含む) に触れずに、いかなる方法でも手動でセンサーをトリガーすることはできません。
- チームは、自律コーディングスキルマッチにおいていかなる目的にもVEX IQコントローラーを使用することはできず、フィールドにコントローラーを持ち込まないよう勧告されています。自律コーディングスキルマッチ中にフィールドにコントローラーがある場合、それはフィールドの外の床に置かれ、マッチが終わるまで触られないようにしてください。
<RSC8> スキル停止時間。 チームがロボットスキルマッチを早期に終了したい場合は、スキル停止時間を記録することを選択できます。これはロボット技術ランキングの同点時の決定基準として使用されます。スキル停止時間は、特定のロボットスキルマッチのチームのスコアには影響しません。ドライバーとフィールドスタッフは、試合を早期に終了するために使用される合図について、試合前に合意しなければならない。
- スキルストップタイムに挑戦しようとするチームは、ロボットスキルマッチの前にスコアキーパーレフェリーに口頭で確認して「参加」しなければなりません。試合開始前に通知がない場合、チームはその試合のスキルストップタイムを記録する権利を放棄し、デフォルトのスキルストップタイムとして0を受け取ります。
- この会話には、スコアキーパー審判にどのドライバーが停止の合図をするかを伝えることが含まれるべきです。試合を早期に終了させることができるのは、その試合のドライバーのみである。
- 試合を中止するための合意された合図は、口頭と視覚の両方でなければなりません。例えば、ドライバーが腕を「X」の形に交差させながら「ストップ!」と言ったり、VEX IQコントローラーを地面に置いて「完了!」と言ったりします。
- ドライバーは、チームが予定のスキルストップタイムに近づいていることを、スコアキーパーレフェリーに口頭で通知することが推奨されます。例えば、「3-2-1-ストップ」とカウントアウトするなどです。
- 試合が早期に終了する瞬間は、ロボットと得点対象が停止し、ドライバーが合意された視覚および音声信号をスコアキーパー審判に提供した瞬間と定義されます。
- トーナメントマネージャーのディスプレイがフィールドのタイミングに使用されている場合、スキル停止時間は、試合が早期に終了したとき(つまり、1秒単位で)ディスプレイに表示される時間です。
- 1秒単位よりも高い精度で0までカウントダウンする手動タイマーを使用している場合は、タイマーに表示される時間を最も近い秒数に切り上げる必要があります。例えば、ロボットが無効でタイマーが25.2秒を示している場合、スキル停止時間は26と記録されるべきです。
- チームが連続して複数のロボットスキルマッチを行う場合、各マッチの前にスコアキーパー審判とスキルストップタイムの選択を再確認する必要があります。
- スキルストップタイムに関する質問は、試合直後に確認し解決する必要があります。 T1とT3はロボットスキルマッチに適用されます。


