ロボットスキルマッチでは、各チームは1分間でできるだけ多くのポイントを獲得することを目指します。ロボットスキルマッチには、運転者が完全に制御するドライビングスキルマッチと、人間とのやり取りが限定された自律的なコーディングスキルマッチの2種類があります。チームは、2種類のロボットスキルマッチにおける合計得点に基づいて順位付けされます。
ロボット技能競技は、すべてのチームにとって任意参加です。ロボットスキルマッチに出場しないチームは、チームワークマッチにおいてペナルティを受けることはありません。ただし、ロボットスキルマッチへの参加は、イベントにおける審査対象賞の受賞資格に影響を与える可能性があります。
チームワークマッチを含むイベントでは、チームは予選マッチにも参加する場合に限り、ロボットスキルマッチに参加できます。ルール <T20>を参照してください。
<RSC1> ほとんどの場合、標準ルールが適用されます。 このセクションで別途指定されていない限り、前のセクションのすべてのルールがロボットスキルマッチに適用されます。
- ロボットスキルマッチでフィールドから得点対象物を取り除くことは違反ではありません。得点計算対象からフィールド外に出たオブジェクトは返却できません。
- ロボットスキルチャレンジでは、勝者も敗者もいないため、試合に影響を与えるの標準的な定義は適用されません。この基準の文脈において、ルール違反が重大な違反または軽微な違反に分類されるべきかどうかを評価する際には、「スコアに影響する」という用語を「試合に影響する」に置き換えることができます。違反は、試合終了時にそのチームの得点が純増する場合、「得点に影響を与える」とみなされます。
- ロボットスキルマッチ中に発生したルール<GG>の違反は<SG>そのマッチの結果にのみ影響し、イベント中に違反<RSC> 繰り返されたかどうかを判断する際には考慮されるべきではない。
<RSC2> ロボットスキルマッチでは、試合形式が異なります。
- ロボットは、赤いアライアンスステーションに隣接する象限内の、合法的な開始位置からロボットスキルマッチを開始しなければならない。
- ドライブチームのメンバーは全員、試合中は赤いアライアンスステーションに留まらなければなりません。
- SG5に従って、赤/黄色のピンを1つプリロードとして使用する必要があります。
- チームは、マッチロードスコアリングオブジェクトを赤いアライアンスローダーを通してのみ導入できます。
- チームはロボットスキルマッチのどの時点でもマッチロードスコアリングオブジェクトを導入できますが、赤いアライアンスローダーを通してのみ可能です。
- ロボットは試合開始後、フィールド内を自由に移動できる。
このルールはVEX Uには異なる方法で適用されます。ルールVURS3を参照してください。
<RSC3> ロボットスキルマッチの採点 各ロボットスキルマッチにおいて、チームは以下のルールと採点表に基づいて得点が与えられます。
- チームは、どの色のピンハーフでも得点を獲得することでポイントを獲得します。得点対象とみなされるためには、配置されたピンの見える部分それぞれが、以下の条件も満たす必要があります。
- 赤いピンハーフは、ピンが赤いクアドラントまたはミッドフィールドに配置されている場合にのみ得点できます。
- 青いピンハーフは、ピンが青いクアドラントまたはミッドフィールドに配置されている場合にのみ得点できます。
- 黄色のピンハーフは、所有している場合にのみ得点できます。所有権は以下のように決定されます。
- クアドラントゴールに配置されたピンの場合、そのクアドラントのトグルがそのクアドラントの色と一致する場合、黄色のピンの半分は所有されているとみなされます(つまり、トグルが青に設定されている赤いクアドラントにある黄色のピンの半分は所有されていないとみなされ、ポイントは獲得できません)。
- ミッドフィールドゴールに配置されたピンの場合、ロボットがミッドフィールドで試合を終了させた場合、黄色のピンの半分がロボットの所有となります。 (SC6を参照。)
- ロボットがミッドフィールドに到達した場合、チームはポイントを獲得します。 (SC6を参照。)
<RSC4> スキルマッチのフィールド設定。 フィールドは、ヘッドトゥヘッドマッチとは異なる設定になっており、以下の変更が加えられています。
- 自律型コーディングスキルマッチでは、VEX GPSコードストリップをフィールドに設置する必要があります。
- 改訂版マッチロード。マッチロードとして、赤/黄色のピンが3本、青/黄色のピンが4本、カップが7個、フィールド外に配置されます。
- すべてのゴールは、ピンが配置されていない状態で試合を開始します。
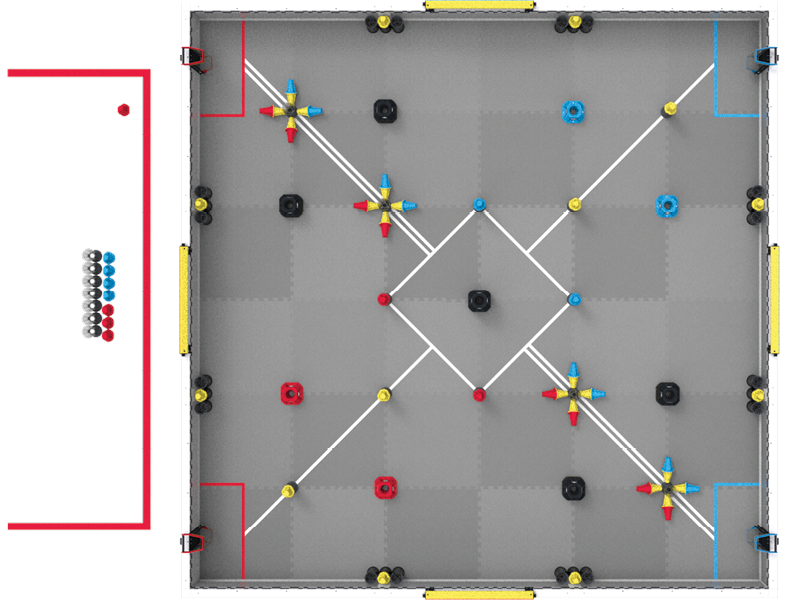
図 RSC4-1: VEX V5 オーバーライド ロボット スキル マッチの俯瞰図。
このルールはVEX Uには異なる方法で適用されます。ルールVURS1を参照してください。
このルールは、VEX AIロボティクス競技会では異なる形で適用されます。規則VAIRS3を参照。
<RSC5> スキル停止時間。 チームがロボットスキルマッチを早期に終了したい場合は、スキル停止時間を記録することを選択できます。これは、ロボットスキルチャレンジのランキングにおける同点時の決定基準として使用されます。スキルストップタイムは、特定のロボットスキルマッチにおけるチームのスコアには影響しません。ドライブチームのメンバーとフィールドスタッフは、試合開始前に、試合を早期に終了するために使用する合図について合意しておかなければならない。
- スキルストップタイムに挑戦しようとするチームは、ロボットスキルマッチの前に、スコアキーパー審判員に口頭で確認することで「参加」を表明する必要があります。試合開始前に通知がない場合、チームはその試合のスキルストップタイムを記録する権利を失い、デフォルトのスキルストップタイムとして0が記録されます。
- この会話には、どのドライブチームメンバーが停止の合図を出すかをスコアキーパー審判に伝えることも含まれるべきです。試合を早期に終了できるのは、その試合のドライブチームメンバーのみである。
- チームがロボットスキルマッチを連続して複数回行う場合、各マッチの前にスコアキーパー審判員とスキル停止時間の選択を再確認する必要があります。
- スキルストップタイムに関する疑問点は、試合終了後直ちに確認し、解決する必要があります。 T1とT3はロボットスキルマッチに適用されます。
- イベントでV5 Robot BrainまたはTM Mobileアプリを使用してロボットスキルチャレンジのフィールド制御を行う場合、ドライブチームのメンバーは、自身のロボットスキルマッチを開始および停止することを選択できます。
- このV5ロボットブレイン、またはTMモバイルアプリを実行するその他のデバイスは、ロボットスキルマッチの開始(つまり、ロボットの「有効化」)、ロボットスキルマッチの終了(つまり、ロボットの「無効化」)、および記録される公式スキル停止時間の表示に使用されます。
- このV5ロボットブレインには、公式のフィールド制御ユーザープログラムが実行されている必要があります。
- ロボットスキルチャレンジのフィールドコントロールにV5ロボットブレインを使用する方法の詳細、および公式フィールドコントロールユーザープログラムのダウンロードについては、こちらのVEXナレッジベースの記事をご覧ください。
- TM Mobileを使用したフィールドコントロールに関する詳細については、トーナメントマネージャーのドキュメントを参照してください。
- ロボットスキルチャレンジのフィールドコントロールにV5ロボットブレインまたはTMモバイルアプリが利用できないイベントでは、ドライブチームメンバーとフィールドスタッフは、試合開始前に、試合を早期に終了するために使用する合図について合意する必要があります。手動タイマーは、VEXnet競技用スイッチと併用する必要があります。
- 試合が早期に終了する瞬間は、ロボットがフィールド制御システムによって「無効化」された瞬間と定義される。タイマーに表示される時間は、最も近い秒数に切り上げてください。例えば、ロボットが無効でタイマーが25.2秒を示している場合、スキル停止時間は26と記録されます。
- 合意された合図は、口頭と視覚の両方で行われる必要があり、例えば、ドライブチームのメンバーが腕を「X」字型に交差させたり、V5コントローラーを地面に置いたりするなどの方法が考えられます。
- 合図は、アライアンスステーションに待機しているドライブチームメンバーが発しなければならない。
- 運転チームのメンバーは、「3-2-1-ストップ」のようにカウントダウンするなどして、スキル停止時間が近づいていることを口頭で知らせることも推奨されます。
- 特定のイベントにおいて、スキルストップタイムを記録するためにどの方法を用いるかは、イベントパートナーの裁量に委ねられます。選択された方法は、試合開始前に(例えば、イベントミーティングなどで)周知され、すべてのチームに平等に利用可能でなければならない。
- イベントで手動による計時方法を採用する場合、チームは自身のロボットスキルマッチで使用するためだけに、独自のV5ロボットブレインを持ち込むことはできません。
- イベントでV5ロボットブレインを使用する予定がある場合、すべてのチームは、指定されたフィールドで行われるすべてのロボットスキルマッチにおいて、同じV5ロボットブレインを使用しなければなりません。
- イベントでロボットスキルマッチに複数のフィールドを使用する場合、ルールT21に記載されているように、すべてのフィールドで同じ方法を使用する必要があります。必要に応じて複数のV5ロボットブレインを使用できます(例:「フィールド1ブレイン」と「フィールド2ブレイン」)。
- V5コントローラーからアクセスできるデフォルトの時間制限付き「ドライブ」プログラムは、練習専用であり、公式のロボットスキルマッチでは使用できません。
- チームがスキルストップタイムを使用/記録することを選択した場合、ルールSC1に記載されている5秒の猶予期間は適用されません。


