<RSC1>As regras padrão aplicam-se na maioria dos casos. Todas as regras das secções anteriores aplicam-se às Partidas de Habilidades de Robô, a menos que seja especificado de outra forma nesta secção.
As Violações das regras <GG>, <SG>, e <RSC> que ocorrem durante uma Partida de Habilidades de Robô devem afectar apenas o resultado dessa Partida e não devem ser consideradas ao determinar se uma Violação foi repetida durante o evento.
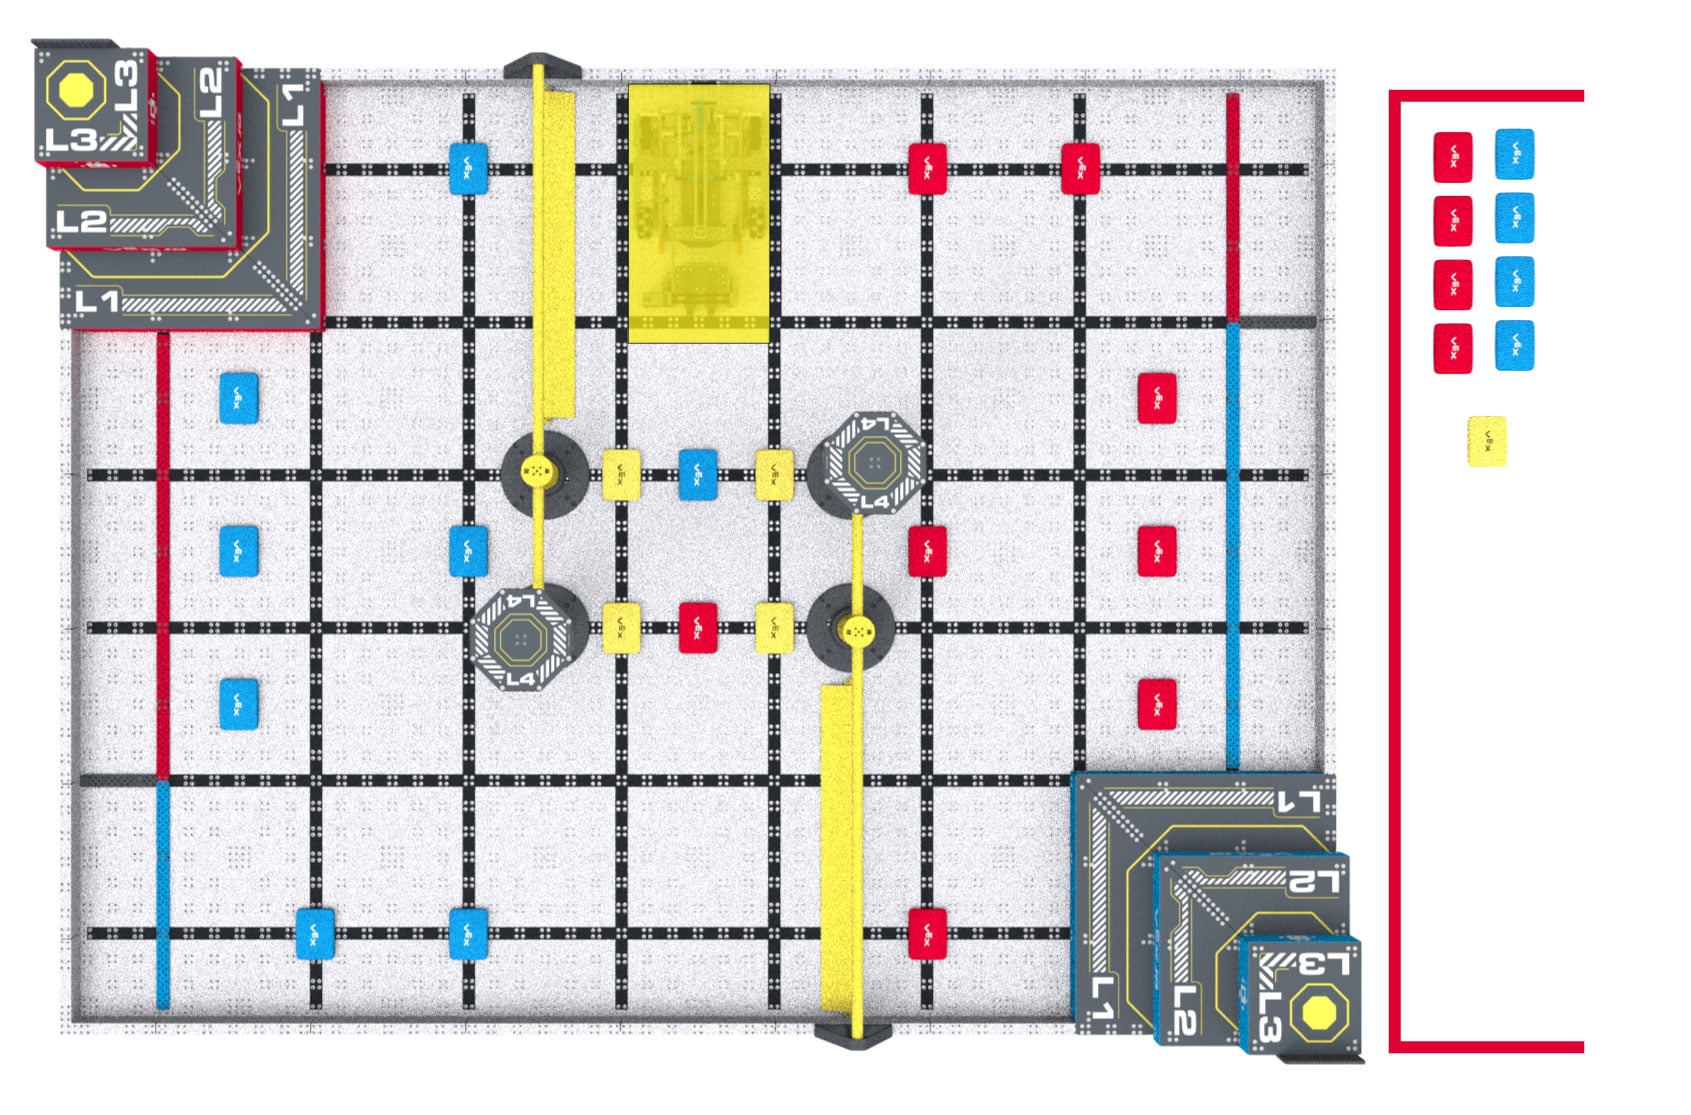
<RSC3>Configuração do robô e do campo para partidas de habilidades de robôs. O Robô e o Campo são configurados da mesma forma que para as Partidas de Trabalho em Equipa, com as seguintes modificações:
O Robot deve ser colocado na posição inicial que partilha uma parede com o Gol de Pirâmide vermelho no início da Partida e após o Robot ser reiniciado de acordo com a regra GG10 ou RSC5.
Figura RSC3-1: O layout do campo para uma competição VEX IQ Robotics Level Up Robot Skills Match.
<RSC4>Diferenças entre carregador e motorista. Todos os critérios listados em SG7 aplicam-se tal como estão escritos (por exemplo, um carregador não pode colocar um Objecto de Pontuação numa Zona de Carga se já existir um Objecto de Pontuação lá). O carregamento foi modificado da seguinte forma:
Ao manusear o Robot, este deve ser imediatamente reconduzido a uma posição inicial válida. O Robot não recebe um novo Objecto de PontuaçãoPré-carregado durante este reinício.
Os Membros da Equipa de Condução podem reiniciar ou ajustar o Robot conforme desejado a partir desta posição, incluindo premir botões no cérebro do Robot ou ativar sensores.
Quaisquer Objectos de Pontuação que estejam possuídos pelo Robot enquanto estiverem a ser manipulados deverão ser removidos do Campo, não serão devolvidos ao Campo e não poderão ser reintroduzidos pelos Carregadores. Nenhum outro Objecto de Pontuação deve ser movido ou ajustado.
A calibração do sensor pré-jogo é considerada parte do tempo padrão de configuração pré-jogo (ou seja, o tempo em que a Equipa estaria normalmente a ligar o Robot, movendo quaisquer mecanismos para a sua posição inicial legal desejada, etc.).
Esta conversa deve incluir informar o Árbitro de Pontuação qual o piloto que irá sinalizar a paragem. A partida só pode ser terminada antecipadamente por um dos pilotos envolvidos nessa partida.
O sinal combinado para parar a partida deve ser verbal e visual, como por exemplo Pilotos a cruzar os braços num “X” enquanto dizem “Pare!” ou colocando o seu Controlador VEX IQ no chão enquanto dizem “Já está!”
Se um monitor do Gestor de Torneios estiver a ser utilizado para cronometrar o campo, então o Tempo de Paragem de Perícias é o tempo apresentado no monitor quando a Partida é terminada antecipadamente (ou seja, em incrementos de 1 segundo).
Se estiver a ser utilizado um cronómetro manual que faça a contagem decrescente até 0 com uma precisão superior a incrementos de 1 segundo, o tempo apresentado no cronómetro deverá ser arredondado para o segundo mais próximo. Por exemplo, se o Robot estiver Desativado e o temporizador mostrar 25,2 segundos, então o Tempo de Paragem das Habilidades deve ser registado como 26.