Nas partidas de habilidades com robôs, as equipas têm um minuto para marcar o máximo de pontos possível. Existem dois tipos de Competições de Habilidades em Robótica: Competições de Habilidades de Condução, que são totalmente controladas pelo piloto, e Competições de Habilidades de Programação Autónoma, que são autónomas com interação humana limitada. As equipas são classificadas com base na pontuação combinada obtida nos dois tipos de partidas de habilidades com robôs.
As partidas de demonstração de habilidades com robôs são opcionais para todas as equipas. As equipas que não competirem nas Partidas de Habilidades com Robôs não serão penalizadas nas Partidas de Trabalho em Equipa. No entanto, a participação nas Competições de Habilidades de Robôs pode afetar a elegibilidade para os prémios avaliados pelo júri no evento.
Em eventos que incluam partidas de trabalho em equipa, as equipas só podem participar nas partidas de habilidades com robôs se também participarem nas partidas de qualificação. Veja a regra <T20>.
<RSC1> Na maioria dos casos, aplicam-se as regras padrão. Todas as regras das secções anteriores aplicam-se às Partidas de Habilidades de Robôs, a menos que seja especificado de outra forma nesta secção.
- Remover objetos de pontuação do campo numa partida de habilidades de robôs não é uma Violação. Os objetos de pontuação que saem do campo não podem ser devolvidos.
- No Robot Skills Challenge, a definição padrão de Afectando o Jogo não se aplica, porque não há vencedor nem vencido. Ao avaliar se uma regra Violation deve ser classificada como uma Major Violation ou Minor Violation no contexto deste critério, o termo “que afeta a pontuação” pode ser substituído por “que afeta a partida”. Uma Violação é considerada “afetando a pontuação” se resultar num aumento líquido da pontuação dessa Equipa no final do Jogo.
- As Violações das regras <GG>, <SG>, e <RSC> que ocorrem durante uma Partida de Habilidades de Robô devem afectar apenas o resultado dessa Partida e não devem ser consideradas ao determinar se uma Violação foi repetida durante o evento.
<RSC2> O formato das partidas é diferente nas Partidas de Habilidades com Robôs.
- O robô deve iniciar a Partida de Habilidades de Robôs numa posição inicial válida no quadrante adjacente à Estação da Aliança vermelha.
- Todos os membros da Equipa de Condução devem permanecer na Estação da Aliança vermelha durante toda a partida.
- Deve ser utilizado um pino vermelho/amarelo como pré-carga de acordo com SG5.
- As equipas só podem introduzir Objetos de Pontuação de Carregamento de Partida através de Carregadores de Aliança vermelhos.
- As equipas podem introduzir Objectos de Pontuação de Carga de Partida a qualquer momento durante uma Partida de Habilidades de Robôs, mas apenas através de Carregadores de Aliança vermelhos.
- Os robôs podem movimentar-se livremente pelo campo após o início da partida.
Esta regra é aplicada de forma diferente para VEX U. Consulte a regra VURS3.
<RSC3> Pontuação das Partidas de Habilidades de Robôs. Por cada Partida de Habilidades de Robôs, as equipas recebem uma pontuação com base nas seguintes regras e tabela de pontuação:
- A equipa ganhará pontos por cada metade de pino pontuada, independentemente da cor. Para ser considerada pontuada, cada metade visível de um pino colocado deve também cumprir as seguintes condições:
- As metades de pinos vermelhos só podem ser pontuadas se o pino for colocado num quadrante vermelho ou no meio-campo.
- As metades de pinos azuis só podem ser pontuadas se o pino for colocado num quadrante azul ou no meio-campo.
- As metades de pinos amarelos só podem ser pontuadas se forem possuídas. A titularidade é determinada da seguinte forma:
- Para pinos colocados numa baliza de quadrante, as metades de pino amarelas são consideradas propriedade do jogador se a chave seletora nesse quadrante corresponder à cor do quadrante (ou seja, as metades de pino amarelas num quadrante vermelho com uma chave seletora definida como azul não são consideradas propriedade do jogador e não renderão pontos).
- Para os pinos colocados na baliza do meio-campo, as metades amarelas dos pinos pertencem ao jogador se um robô terminar o jogo no meio-campo. (Ver SC6.)
- A equipa ganhará pontos se o robô terminar na área intermédia. (Ver SC6.)
| Cada pino marcado, vermelho ou azul, é metade. |
5 pontos |
| Cada pino amarelo marcado (metade) |
10 pontos |
| Cada robô termina a meio do campo. |
8 pontos |
<RSC4> Configuração do campo para partidas de habilidades. O campo é configurado de forma de uma partida frente a frente, com as seguintes modificações:
- Nas competições de competências de programação autónoma, a faixa de código GPS VEX deve ser instalada no campo.
- Cargas de correspondência revistas. Três (3) pinos vermelhos/amarelos, quatro (4) pinos azuis/amarelos e sete (7) copos começam fora do campo como cargas de jogo.
- Todos os golos começam a partida vazios, sem pinos colocados.
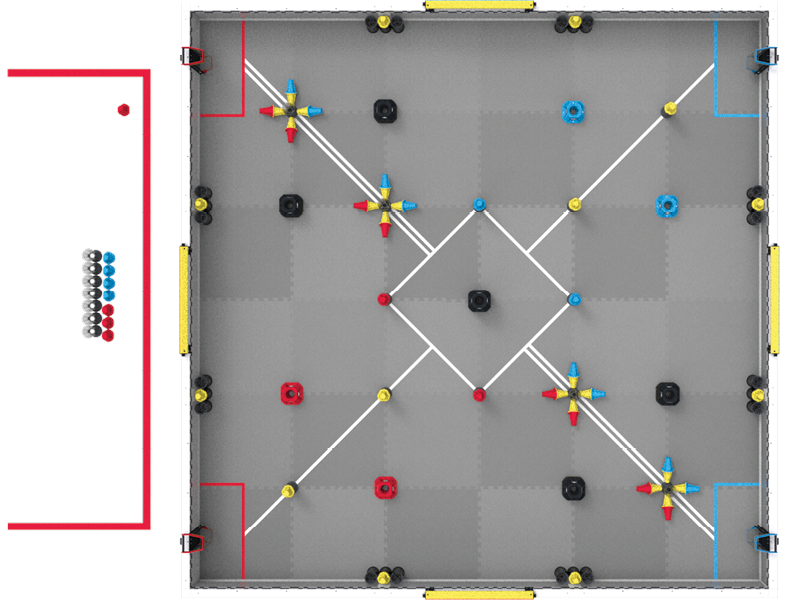
Figura RSC4-1: Vista superior de uma partida de robótica VEX V5 Override.
Esta regra é aplicada de forma diferente para VEX U. Consulte a regra VURS1.
Esta regra é aplicada de forma diferente na competição de robótica VEX AI. Ver regra VAIRS3.
<RSC5> Tempo de Paragem de Habilidades. Se uma equipa desejar terminar a sua partida de habilidades com o robô antecipadamente, pode optar por registar um Tempo de Paragem de Habilidades. Este critério é utilizado como critério de desempate nas classificações do Robot Skills Challenge. O tempo de paragem para as habilidades não afeta a pontuação de uma equipa numa determinada partida de habilidades de robôs. Os membros da equipa de condução e a equipa de campo devem acordar, antes da partida, o sinal que será utilizado para terminar a partida antecipadamente.
- As equipas que pretendam tentar uma paragem de tempo para avaliação de habilidades devem “optar por participar” confirmando verbalmente com o árbitro responsável pela pontuação antes da partida de habilidades do robô. Caso não haja notificação prévia ao início da partida, a equipa perderá o direito de registar um tempo de paragem para análise de habilidades nessa partida e receberá um tempo de paragem para análise de habilidades padrão de 0.
- Esta conversa deve incluir informar o árbitro responsável pela pontuação qual o membro da equipa de condução que irá assinalar a paragem. A partida só pode ser terminada antecipadamente por um elemento da equipa de direção responsável por essa partida.
- Se uma equipa realizar várias partidas de habilidades com robôs em sequência, deverá reconfirmar a sua escolha de tempo limite de habilidades com o árbitro responsável pela pontuação antes de cada partida.
- Quaisquer dúvidas relativas ao tempo de interrupção da jogada devem ser analisadas e resolvidas imediatamente após o jogo. T1 e T3 aplicam-se às Partidas de Habilidades de Robôs.
- Se o evento estiver a utilizar um Robot Brain V5 ou a aplicação TM Mobile para controlo de campo do Robot Skills Challenge, um membro da equipa de condução poderá optar por iniciar e terminar as suas próprias partidas do Robot Skills Challenge.
- Este Cérebro de Robô V5 ou outro dispositivo que execute a aplicação TM Mobile será utilizado para iniciar as Partidas de Habilidades do Robô (ou seja, “ativar” o Robô), terminar a Partida de Habilidades do Robô (ou seja, “desativar” o Robô) e apresentar o Tempo de Paragem oficial das Habilidades a registar.
- Este cérebro de robô V5 deve estar a executar o programa oficial de controlo de campo do utilizador.
- Para mais informações sobre a utilização de um Cérebro de Robô V5 para o controlo de campo do Desafio de Habilidades de Robô e para descarregar o programa oficial de utilizador de controlo de campo, visite este artigo da Base de Conhecimentos VEX.
- Para mais informações sobre a utilização do TM Mobile para o controlo de campos, consulte a documentação do Gestor de Torneios.
- Em eventos que não disponham de um Robot Brain V5 ou da aplicação TM Mobile para controlo de campo do Robot Skills Challenge, os membros da equipa de pilotagem e a equipa de campo devem acordar previamente o sinal que será utilizado para terminar a partida antecipadamente. Um temporizador manual deve ser utilizado em conjunto com um interruptor de competição VEXnet.
- O momento em que a partida termina antecipadamente é definido como o momento em que o robô é “desativado” pelo sistema de controlo de campo. O tempo apresentado no temporizador deve ser arredondado para o segundo mais próximo. Por exemplo, se o robô estiver desativado e o temporizador mostrar 25,2 segundos, o tempo de paragem das habilidades terá de ser registado como 26.
- O sinal acordado deve ser tanto verbal como visual, como por exemplo, os membros da equipa de condução cruzarem os braços em forma de “X” ou colocarem os seus controladores V5 no chão.
- O sinal deve ser dado por um membro da Equipa de Condução que esteja posicionado na Estação Alliance.
- Recomenda-se que os membros da equipa de condução também avisem verbalmente que estão a aproximar-se da hora de paragem para a avaliação de competências, por exemplo, contando “3-2-1-stop”.
- Fica ao critério do Parceiro do Evento qual o método que será utilizado para registar os Tempos de Paragem das Provas de Perícias num determinado evento. O método escolhido deve ser comunicado antes do início dos jogos (por exemplo, durante uma reunião do evento) e disponibilizado de forma igual a todas as equipas.
- Se um evento pretende utilizar um método de cronometragem manual, uma equipa não pode trazer o seu próprio cérebro de robô V5 apenas para utilização durante a sua própria partida de habilidades com robôs.
- Se um evento pretender utilizar um Cérebro de Robô V5, todas as equipas devem utilizar o mesmo Cérebro de Robô V5 em todas as Partidas de Perícias de Robô num determinado campo.
- Se um evento estiver a utilizar vários campos para partidas de habilidades de robôs, o mesmo método deverá ser utilizado em todos os campos, como descrito na regra T21. Podem ser utilizados vários cérebros de robô V5 conforme necessário (por exemplo, um “Cérebro de Campo 1” e um “Cérebro de Campo 2”).
- O programa padrão “Drive” com tempo definido, acedido a partir de um Controlador V5, destina-se apenas à prática e não pode ser utilizado numa Competição Oficial de Habilidades de Robô.
- Se uma Equipa optar por utilizar/registar um Tempo de Paragem de Competências, o período de tolerância de 5 segundos descrito na regra SC1 não se aplica.


