ใน การแข่งขันทักษะหุ่นยนต์ ทีม มีเวลาหนึ่งนาทีในการทำคะแนนให้ได้มากที่สุด มีการแข่งขันทักษะหุ่นยนต์สองประเภท Robot Skills Matches: Driving Skills Matches ซึ่งควบคุมโดยคนขับทั้งหมด และ Autonomous Coding Skills Matches ซึ่งเป็นแบบอัตโนมัติโดยมีปฏิสัมพันธ์กับมนุษย์อย่างจำกัด ทีม จะได้รับการจัดอันดับตามคะแนนรวมในการแข่งขัน ทักษะหุ่นยนต์ ทั้งสองประเภท
การแข่งขันทักษะหุ่นยนต์ เป็นตัวเลือกสำหรับ ทีม ทั้งหมด ทีม ที่ไม่ได้แข่งขันใน การแข่งขันทักษะหุ่นยนต์ จะไม่ถูกลงโทษใน การแข่งขันการทำงานเป็นทีม อย่างไรก็ตาม การเข้าร่วม การแข่งขันทักษะหุ่นยนต์ อาจส่งผลต่อสิทธิ์ในการรับรางวัลที่ตัดสินในงาน
ในกิจกรรมที่มี การแข่งขันแบบทีม ทีม อาจเข้าร่วม การแข่งขันทักษะหุ่นยนต์ ได้ก็ต่อเมื่อพวกเขาเข้าร่วม การแข่งขันรอบคัดเลือก ด้วยเท่านั้น ดูข้อกำหนด T15
<RSC1> กฎมาตรฐานใช้ได้ในกรณีส่วนใหญ่ กฎทั้งหมดจากส่วนก่อนหน้าใช้กับ การแข่งขันทักษะหุ่นยนต์ เว้นแต่จะระบุไว้เป็นอย่างอื่นในส่วนนี้
การละเมิด ของกฎ<GG>,<SG>และ<RSC> ที่เกิดขึ้นระหว่าง การแข่งขันทักษะหุ่นยนต์ ควรส่งผลต่อผลลัพธ์ของการแข่งขันนั้นเท่านั้น และไม่ควรนำมาพิจารณาเมื่อตัดสินว่า การละเมิด ได้เกิดขึ้นซ้ำในระหว่างกิจกรรมหรือไม่
<RSC2> การให้คะแนนการแข่งขันทักษะหุ่นยนต์ สำหรับ การแข่งขันทักษะหุ่นยนต์ แต่ละ ทีม จะได้รับคะแนนตามกฎการให้คะแนนมาตรฐาน
<RSC3> การตั้งค่าหุ่นยนต์และสนามสำหรับการแข่งขันทักษะหุ่นยนต์ หุ่นยนต์ และ สนาม จะถูกตั้งค่าเหมือนกับ การแข่งขันแบบทีม โดยมีการปรับเปลี่ยนดังต่อไปนี้:
- รูปแบบของ วัตถุให้คะแนน สำหรับ การแข่งขันทักษะหุ่นยนต์ ในระดับที่สูงขึ้นจะแตกต่างจากรูปแบบสำหรับ การแข่งขันแบบทีม ดังแสดงในรูป RSC3-1
- ถุงถั่วแปด (8) ถุง (สีแดงสี่ถุงและสีน้ำเงินสี่ถุง) เริ่มการแข่งขันในสถานีคนขับสีแดง เพื่อโหลด
- สถานีคนขับสีน้ำเงิน และโซนโหลด ไม่ได้ใช้ในการแข่งขันทักษะหุ่นยนต์
- หุ่นยนต์ จะต้องถูกวางไว้ในตำแหน่งเริ่มต้นที่ติดกับกำแพงของ ประตูพีระมิด สีแดงเมื่อเริ่มการแข่งขัน และหลังจากที่ หุ่นยนต์ ถูกรีเซ็ตภายใต้กฎ GG10 หรือ RSC5
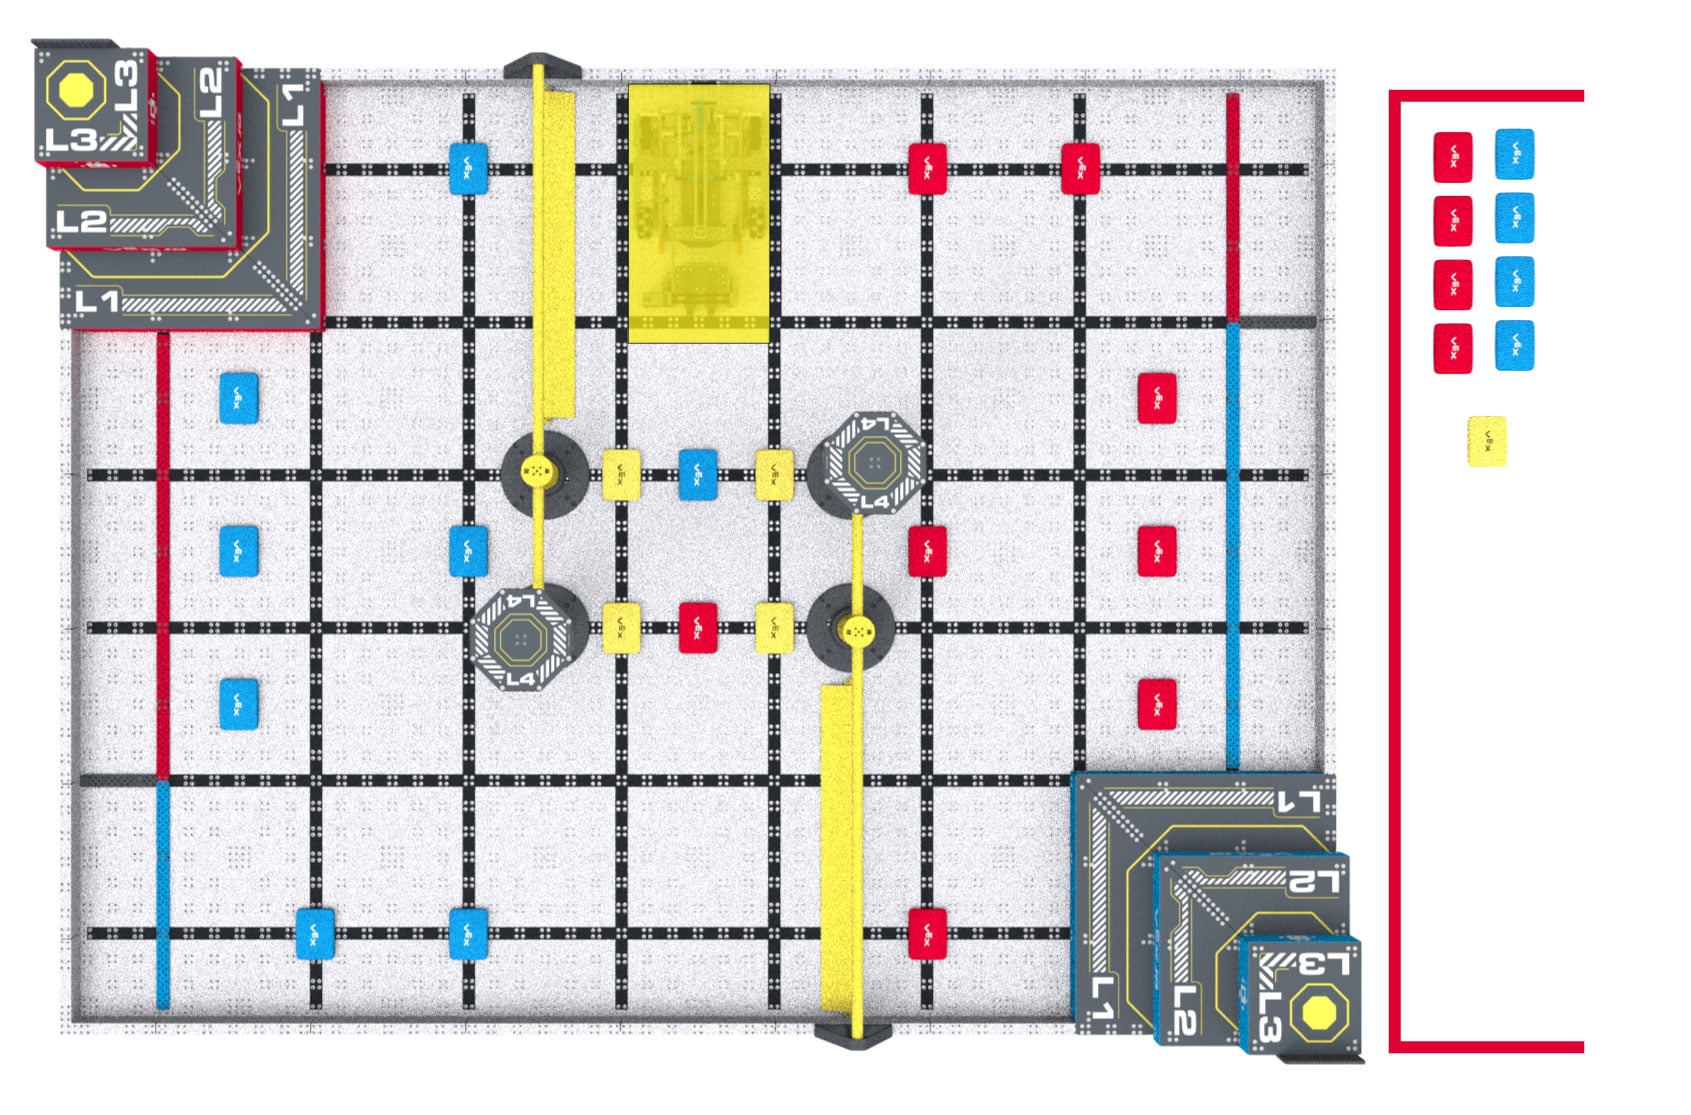
รูปภาพ RSC3-1: แผนผังสนามสำหรับการแข่งขันหุ่นยนต์ VEX IQ ระดับ Level Up การแข่งขันทักษะหุ่นยนต์
<RSC4> ความแตกต่างระหว่าง Loader และ Driver เกณฑ์ทั้งหมดที่ระบุไว้ใน SG7 ใช้ได้ตามที่เขียนไว้ (เช่น Loader ไม่สามารถใส่ Scoring Object ลงใน Load Zone ได้หากมี Scoring Object อยู่ที่นั่นอยู่แล้ว) รูปแบบการโหลดจะถูกปรับเปลี่ยนดังนี้:
- ใน การแข่งขันทักษะการขับขี่ และ การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ ผู้ขับขี่คนใดก็ตามที่ไม่ได้กำลังขับ หุ่นยนต์ อยู่ในขณะนี้ อาจทำหน้าที่เป็นผู้โหลดได้เช่นกัน (เช่น ทีม อาจมี ผู้โหลด หนึ่ง สอง หรือสามคนในเวลาใดก็ได้)
- โซนโหลดสีน้ำเงิน ไม่ได้ใช้ในการแข่งขันทักษะหุ่นยนต์ การโหลดแมตช์ทั้งหมด Match Loads จะถูก Loaded ผ่านโซนโหลดสีแดง Load Zone ใน Robot Skills Matches
- สมาชิกทีมขับ ต้องอยู่ใน สถานีขับ สีแดงระหว่าง การแข่งขันทักษะการขับขี่ ยกเว้นเมื่อโต้ตอบกับ หุ่นยนต์ อย่างถูกต้องตามกฎ GG10
- ในระหว่าง การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ ผู้ขับขี่ สามารถเคลื่อนที่ไปรอบๆ สนาม ได้อย่างอิสระ และไม่ถูกจำกัดให้อยู่ใน สถานีผู้ขับขี่ เมื่อไม่ได้ควบคุม หุ่นยนต์ ภายใต้กฎ RSC5 ข้อยกเว้นนี้อนุญาตให้ ผู้ขับขี่ ที่ต้องการ “จัดฉาก” การควบคุม หุ่นยนต์ ระหว่าง การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ สามารถทำได้โดยไม่ต้องวิ่งไปมามากเกินไปที่ สถานีผู้ขับขี่
<RSC5> การจัดการหุ่นยนต์ระหว่างการแข่งขันทักษะการเขียนโค้ดอัตโนมัติ ทีม อาจจัดการ หุ่นยนต์ ได้หลายครั้งตามต้องการระหว่าง การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ
- เมื่อจัดการกับ หุ่นยนต์ แล้ว จะต้องนำกลับไปยังตำแหน่งเริ่มต้นที่ถูกต้องตามกฎหมายทันที หุ่นยนต์ จะไม่ได้รับวัตถุให้คะแนน ใหม่ที่โหลดไว้ล่วงหน้า
- สมาชิกทีมขับเคลื่อน อาจรีเซ็ตหรือปรับ หุ่นยนต์ ตามต้องการจากตำแหน่งนี้ รวมถึงการกดปุ่มบนสมองของ หุ่นยนต์ หรือเปิดใช้งานเซ็นเซอร์
- วัตถุให้คะแนนใดๆ ที่อยู่ในครอบครองของหุ่นยนต์ ในขณะที่กำลังถูกจัดการ จะต้องถูกนำออกจากพื้นที่ จะไม่ถูกส่งกลับไปยังพื้นที่ และไม่สามารถนำกลับเข้ามาใหม่โดยตัวโหลด ได้ ไม่ควรเคลื่อนย้ายหรือปรับวัตถุให้คะแนนอื่นใด
- ตามที่อธิบายไว้ในกฎ S1 นักเรียน ไม่สามารถก้าวเข้าไปใน สนาม ได้ตลอดเวลาในระหว่างการแข่งขัน หากสมาชิกทีมขับ ไม่สามารถเข้าถึงหุ่นยนต์ ได้เนื่องจากหุ่นยนต์ อยู่ตรงกลางสนาม พวกเขาอาจขอให้หัวหน้ากรรมการ หยิบหุ่นยนต์ ขึ้นมาและส่งให้สมาชิกทีมขับ เพื่อนำไปวางตามเงื่อนไขข้างต้น
<RSC6> เริ่มการแข่งขันทักษะการเขียนโค้ดอัตโนมัติ ผู้ขับขี่ ต้องเริ่มรูทีน การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ ของ หุ่นยนต์ โดยการกดปุ่มบนสมองของหุ่นยนต์หรือเปิดใช้งานเซ็นเซอร์ด้วยตนเอง เนื่องจากไม่มีการส่งต่อคอนโทรลเลอร์ VEX IQ จึงต้องการเพียงคนขับคนเดียวสำหรับการแข่งขันทักษะการเขียนโค้ดอัตโนมัติ (แม้ว่าทีมอาจมีสองก็ได้หากต้องการ)
- การปรับเทียบเซ็นเซอร์ก่อนการแข่งขันถือเป็นส่วนหนึ่งของเวลาการตั้งค่าก่อนการแข่งขันมาตรฐาน (เช่น เวลาที่ ทีม มักจะเปิด หุ่นยนต์ ย้ายกลไกต่างๆ ไปยังตำแหน่งเริ่มต้นที่ถูกต้องตามกฎ ฯลฯ)
- ไม่อนุญาตให้กดปุ่มใดๆ บนตัวควบคุม VEX IQ เพื่อเริ่มการทำงาน เพื่อหลีกเลี่ยงความสับสน ทีม ขอแนะนำไม่ให้นำคอนโทรลเลอร์ไปที่ การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ
<RSC7> อัตโนมัติ หมายถึง “ไม่มีมนุษย์” ในระหว่าง การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ สมาชิกทีมขับเคลื่อน ไม่ได้รับอนุญาตให้เปิดใช้งานการควบคุมใดๆ บนตัวควบคุม VEX IQ ของพวกเขา และไม่สามารถกระตุ้นเซ็นเซอร์ด้วยตนเอง (รวมถึงเซ็นเซอร์การมองเห็น) ในทางใดๆ แม้ว่าจะไม่ได้สัมผัสก็ตาม
- ทีม ไม่สามารถใช้ VEX IQ Controllers เพื่อวัตถุประสงค์ใดๆ ใน การแข่งขันทักษะการเขียนโค้ดอัตโนมัติ และขอแนะนำไม่ให้นำคอนโทรลเลอร์ไปที่ สนาม หากมีตัวควบคุมอยู่ที่ Field ระหว่าง Autonomous Coding Skills Match ตัวควบคุมนั้นจะต้องวางไว้บน Floor นอก Field และต้องไม่แตะต้องจนกว่าจะจบการแข่งขัน
<RSC8> เวลาหยุดทักษะ หาก ทีม ต้องการยุติ การแข่งขันทักษะหุ่นยนต์ ก่อนกำหนด พวกเขาสามารถเลือกที่จะบันทึก เวลาหยุดทักษะ สิ่งนี้ใช้เป็นตัวตัดสินในกรณีที่คะแนนความสามารถของหุ่นยนต์เท่ากัน เวลาหยุดทักษะ ไม่มีผลต่อคะแนนของ ทีม สำหรับ การแข่งขันทักษะหุ่นยนต์ ที่กำหนด ผู้ขับขี่ และเจ้าหน้าที่ภาคสนามต้องตกลงกันก่อนการแข่งขันเกี่ยวกับสัญญาณที่จะใช้ในการยุติการแข่งขันก่อนกำหนด
- ทีม ที่ตั้งใจจะลอง หยุดเวลาทักษะ ต้อง “เลือกเข้าร่วม” โดยยืนยันด้วยวาจากับ กรรมการผู้บันทึกคะแนน ก่อน การแข่งขันทักษะหุ่นยนต์ หากไม่มีการแจ้งเตือนก่อนเริ่มการแข่งขัน ทีม Team จะเสียสิทธิ์ในการบันทึก Skills Stop Time สำหรับการแข่งขันนั้น และจะได้รับ Skills Stop Time เป็นค่าเริ่มต้นที่ 0
- การสนทนานี้ควรรวมถึงการแจ้งให้ ผู้บันทึกคะแนน ทราบว่าคนขับคนใดจะเป็นผู้ส่งสัญญาณหยุด การแข่งขันอาจยุติลงก่อนกำหนดได้ก็ต่อเมื่อนักแข่งคนใดคนหนึ่งเป็นผู้ตัดสินใจเท่านั้น
- สัญญาณที่ตกลงกันไว้เพื่อหยุดการแข่งขันจะต้องเป็นทั้งคำพูดและภาพ เช่น ผู้ขับขี่ ไขว้แขนเป็นรูปตัว “X” พร้อมกับพูดว่า “หยุด!” หรือวางตัวควบคุม VEX IQ ลงบนพื้นพร้อมกับพูดว่า “เสร็จแล้ว!”
- ขอแนะนำให้ผู้ขับขี่แจ้ง ผู้บันทึกคะแนน ด้วยวาจาว่า ทีม กำลังเข้าใกล้ เวลาหยุดทักษะ ที่ตั้งใจไว้ เช่น นับ “3-2-1-หยุด”
- ช่วงเวลาที่การแข่งขันจบลงก่อนกำหนด หมายถึง ช่วงเวลาที่ หุ่นยนต์ และ วัตถุให้คะแนน หยุดนิ่ง และคนขับส่งสัญญาณภาพและเสียงตามที่ตกลงกันไว้ให้กับ กรรมการผู้ทำคะแนน
- หากมีการใช้จอแสดงผล Tournament Manager สำหรับการจับเวลาในสนาม เวลา Skills Stop Time จะแสดงบนจอแสดงผลเมื่อการแข่งขันสิ้นสุดลงก่อนกำหนด (เช่น ในช่วงเวลา 1 วินาที)
- หากใช้ตัวจับเวลาแบบแมนนวลที่นับถอยหลังจนถึง 0 ด้วยความแม่นยำมากกว่า 1 วินาที เวลาที่แสดงบนตัวจับเวลาควรปัดขึ้นเป็นวินาทีที่ใกล้ที่สุด ตัวอย่างเช่น หาก หุ่นยนต์ ถูก ปิดใช้งาน และตัวจับเวลาแสดง 25.2 วินาที ดังนั้น เวลาหยุดทักษะ ควรบันทึกเป็น 26
- หาก ทีม ดำเนินการ การแข่งขันทักษะหุ่นยนต์ หลายครั้งติดต่อกัน พวกเขาจะต้องยืนยันตัวเลือก เวลาหยุดทักษะ อีกครั้งกับ กรรมการผู้บันทึกคะแนน ก่อนการแข่งขันแต่ละครั้ง
- คำถามใดๆ เกี่ยวกับ เวลาหยุดทักษะ ควรได้รับการตรวจสอบและแก้ไขทันทีหลังจากการแข่งขัน T1 และ T3 ใช้กับ การแข่งขันทักษะหุ่นยนต์


