<RSC1>Các quy tắc tiêu chuẩn được áp dụng trong hầu hết các trường hợp. Tất cả các quy tắc từ các phần trước đều áp dụng cho Các trận đấu kỹ năng Robot, trừ khi có quy định khác trong phần này.
Vi phạm các quy tắc <GG>, <SG>, và <RSC> xảy ra trong một Trận đấu Kỹ năng Robot chỉ nên ảnh hưởng đến kết quả của Trận đấu đó và không nên được xem xét khi xác định xem Vi phạm có lặp lại trong sự kiện hay không.
<RSC2>Tính điểm các trận đấu kỹ năng robot. Đối với mỗi Trận đấu kỹ năng robot, Các đội được chấm điểm dựa trên các quy tắc tính điểm tiêu chuẩn.
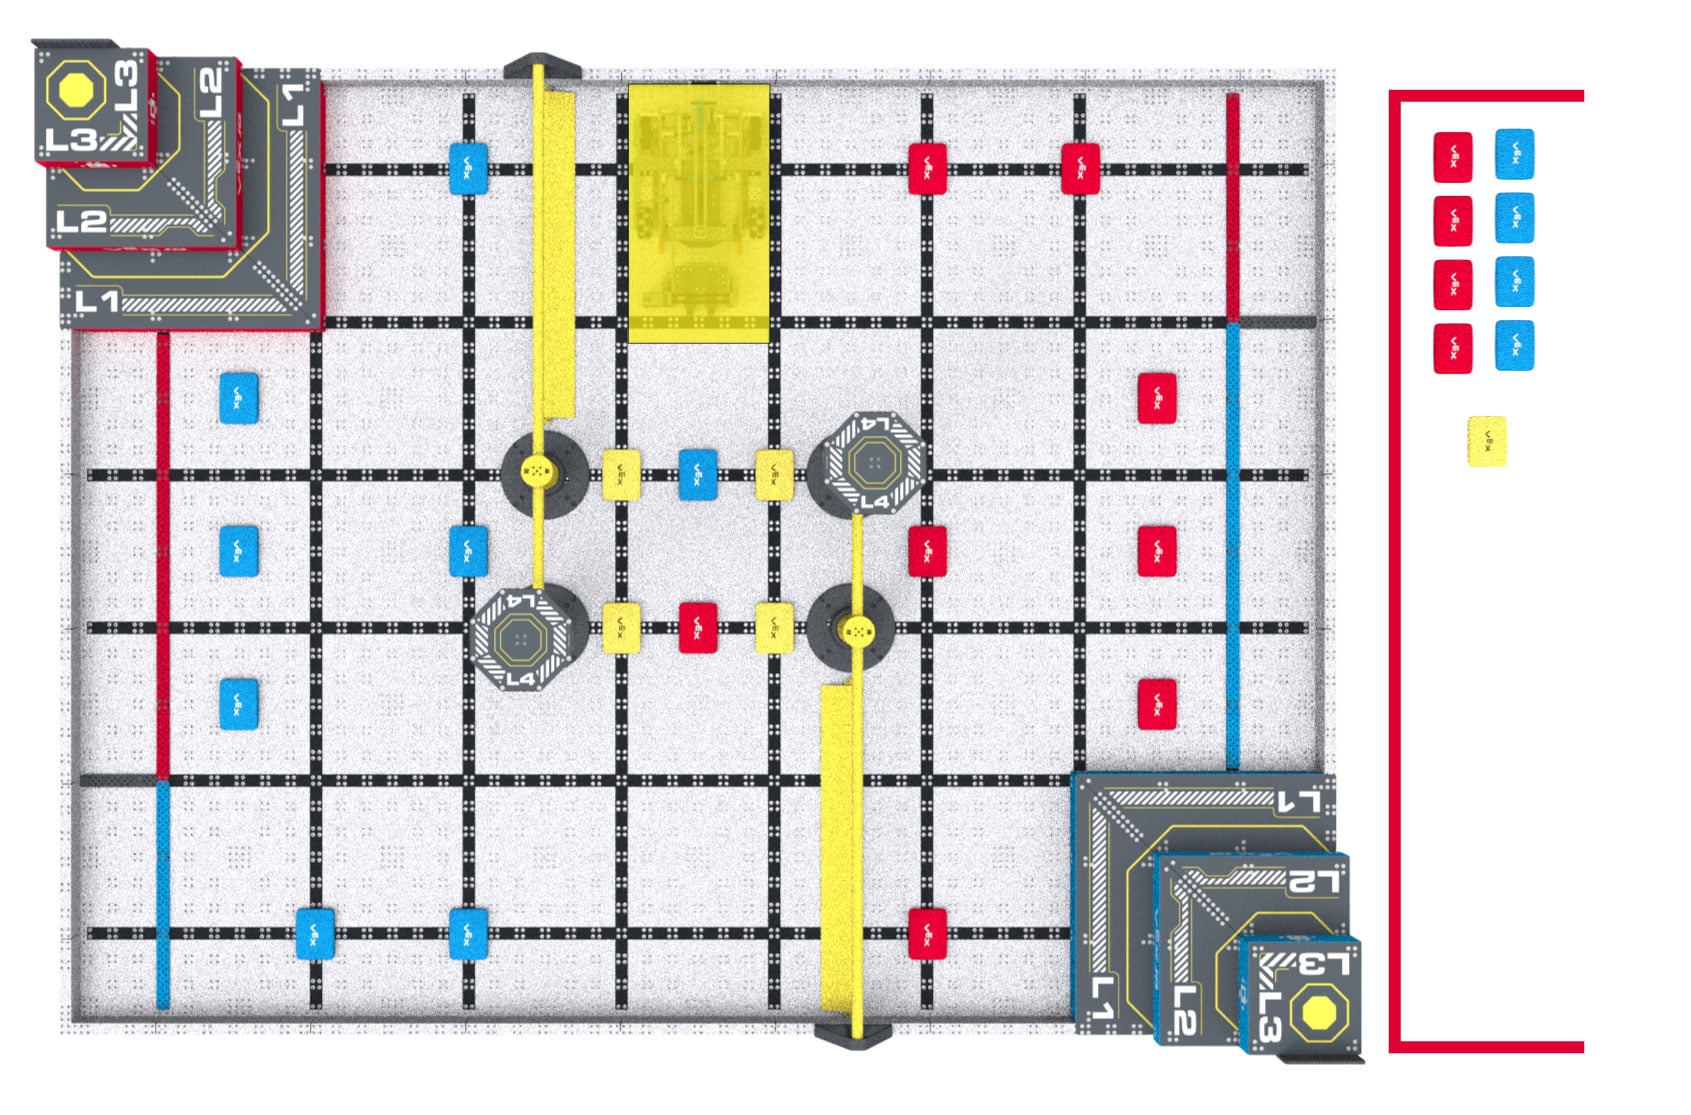
<RSC3>Thiết lập Robot và Sân đấu cho các Trận đấu Kỹ năng Robot.Robot và Sân đấu được thiết lập giống như đối với Trận đấu Đồng đội, với những sửa đổi sau:
Hình RSC3-1: Bố cục sân cho cuộc thi VEX IQ Robotics Cấp độ Nâng cao Thể hiện Kỹ năng Robot.
<RSC4>Sự khác biệt giữa Người tải và Người lái. Tất cả các tiêu chí được liệt kê trong SG7 đều được áp dụng như đã viết (ví dụ: Người tải không thể đặt Đối tượng ghi điểm vào Vùng tải nếu đã có Đối tượng ghi điểm ở đó). Quá trình tải được điều chỉnh như sau:
Khi xử lý Robot, nó phải được đưa trở lại vị trí bắt đầu hợp lệ ngay lập tức. Robot không nhận được PreloadĐối tượng chấm điểm mới trong quá trình thiết lập lại này.
Thành viên nhóm lái có thể đặt lại hoặc điều chỉnh Robot theo ý muốn từ vị trí này, bao gồm nhấn các nút trên bộ não của Robot hoặc kích hoạt các cảm biến.
Bất kỳ Đối tượng tính điểm nào được Robot nắm giữ trong khi đang được xử lý phải được loại bỏ khỏi Trường, sẽ không được trả lại Trường và không thể được đưa trở lại bởi Bộ tải. Không được di chuyển hoặc điều chỉnh bất kỳ Đối tượng chấm điểm nào khác.
Việc hiệu chuẩn cảm biến trước trận đấu được coi là một phần của thời gian thiết lập trước trận đấu tiêu chuẩn (tức là thời gian mà Đội thường bật Robot, di chuyển bất kỳ cơ cấu nào đến vị trí bắt đầu hợp lệ mong muốn của họ, v.v.).
Không được phép nhấn bất kỳ nút nào trên bộ điều khiển VEX IQ để bắt đầu quy trình. Để tránh nhầm lẫn, Các đội được khuyến cáo không nên mang bộ điều khiển đến Các trận đấu kỹ năng lập trình tự động.
<RSC7>Tự động có nghĩa là “không có con người.” Trong một Cuộc thi Kỹ năng Lập trình Tự động, Thành viên Đội Lái xe không được phép kích hoạt bất kỳ điều khiển nào trên Bộ điều khiển VEX IQ của họ và không thể kích hoạt các cảm biến (bao gồm cả Cảm biến Thị giác) bằng tay theo bất kỳ cách nào, ngay cả khi không chạm vào chúng.
Cuộc trò chuyện này nên bao gồm việc thông báo cho Trọng tài ghi điểm rằng Người lái xe nào sẽ ra hiệu dừng lại. Trận đấu chỉ có thể kết thúc sớm bởi người điều khiển trận đấu đó.
Tín hiệu đã được thống nhất để dừng Trận đấu phải bao gồm cả lời nói và hình ảnh, chẳng hạn như Người lái xe khoanh tay thành hình chữ “X” trong khi nói “Dừng lại!” hoặc đặt Bộ điều khiển VEX IQ của họ xuống đất trong khi nói “Xong rồi!”
Thời điểm Trận đấu kết thúc sớm được xác định là thời điểm Robot và Vật ghi điểm dừng lại và Người điều khiển cung cấp tín hiệu hình ảnh và âm thanh đã được thỏa thuận cho Trọng tài ghi điểm.
Nếu màn hình Quản lý Giải đấu đang được sử dụng để tính thời gian trên sân thì Thời gian dừng kỹ năng là thời gian hiển thị trên màn hình khi Trận đấu kết thúc sớm (tức là theo từng giây).
Nếu sử dụng bộ hẹn giờ thủ công đếm ngược đến 0 với độ chính xác cao hơn từng giây một, thì thời gian hiển thị trên bộ hẹn giờ nên được làm tròn lên đến giây gần nhất. Ví dụ, nếu Robot là Disabled và bộ đếm thời gian hiển thị 25,2 giây thì Skills Stop Time sẽ được ghi lại là 26.