Zatímco mnoho vysokých škol a univerzit již používá systém VEX V5 ve svých akademických předmětech, mnoho dalších má rozsáhlé výrobní kapacity nad rámec standardní knihovny „VEX metal“. Výrobní techniky, jako je obrábění a 3D tisk, jsou v univerzitních inženýrských programech běžnější než kdy dříve a my se nemůžeme dočkat, až uvidíme, co týmy VEX U Robotics Competition z celého světa dokážou vytvořit za těchto pokročilejších pravidel.
Stejně jako v minulých letech bude sezóna zahrnovat vrcholný turnaj VEX U na mistrovství světa v robotice VEX a regionální turnaje po celém světě. Zúčastněné školy budou mít šanci prokázat své schopnosti před tisíci budoucích inženýrů a ukázat, co dělá jejich školu skutečně pozoruhodnou. Soutěž v robotice VEX U je perfektním doplňkem mnoha univerzitních inženýrských programů zaměřených na práci na projektech a dává studentům jedinečnou příležitost předvést své praktické dovednosti potenciálním zaměstnavatelům, jako jsou například sponzoři našich akcí.
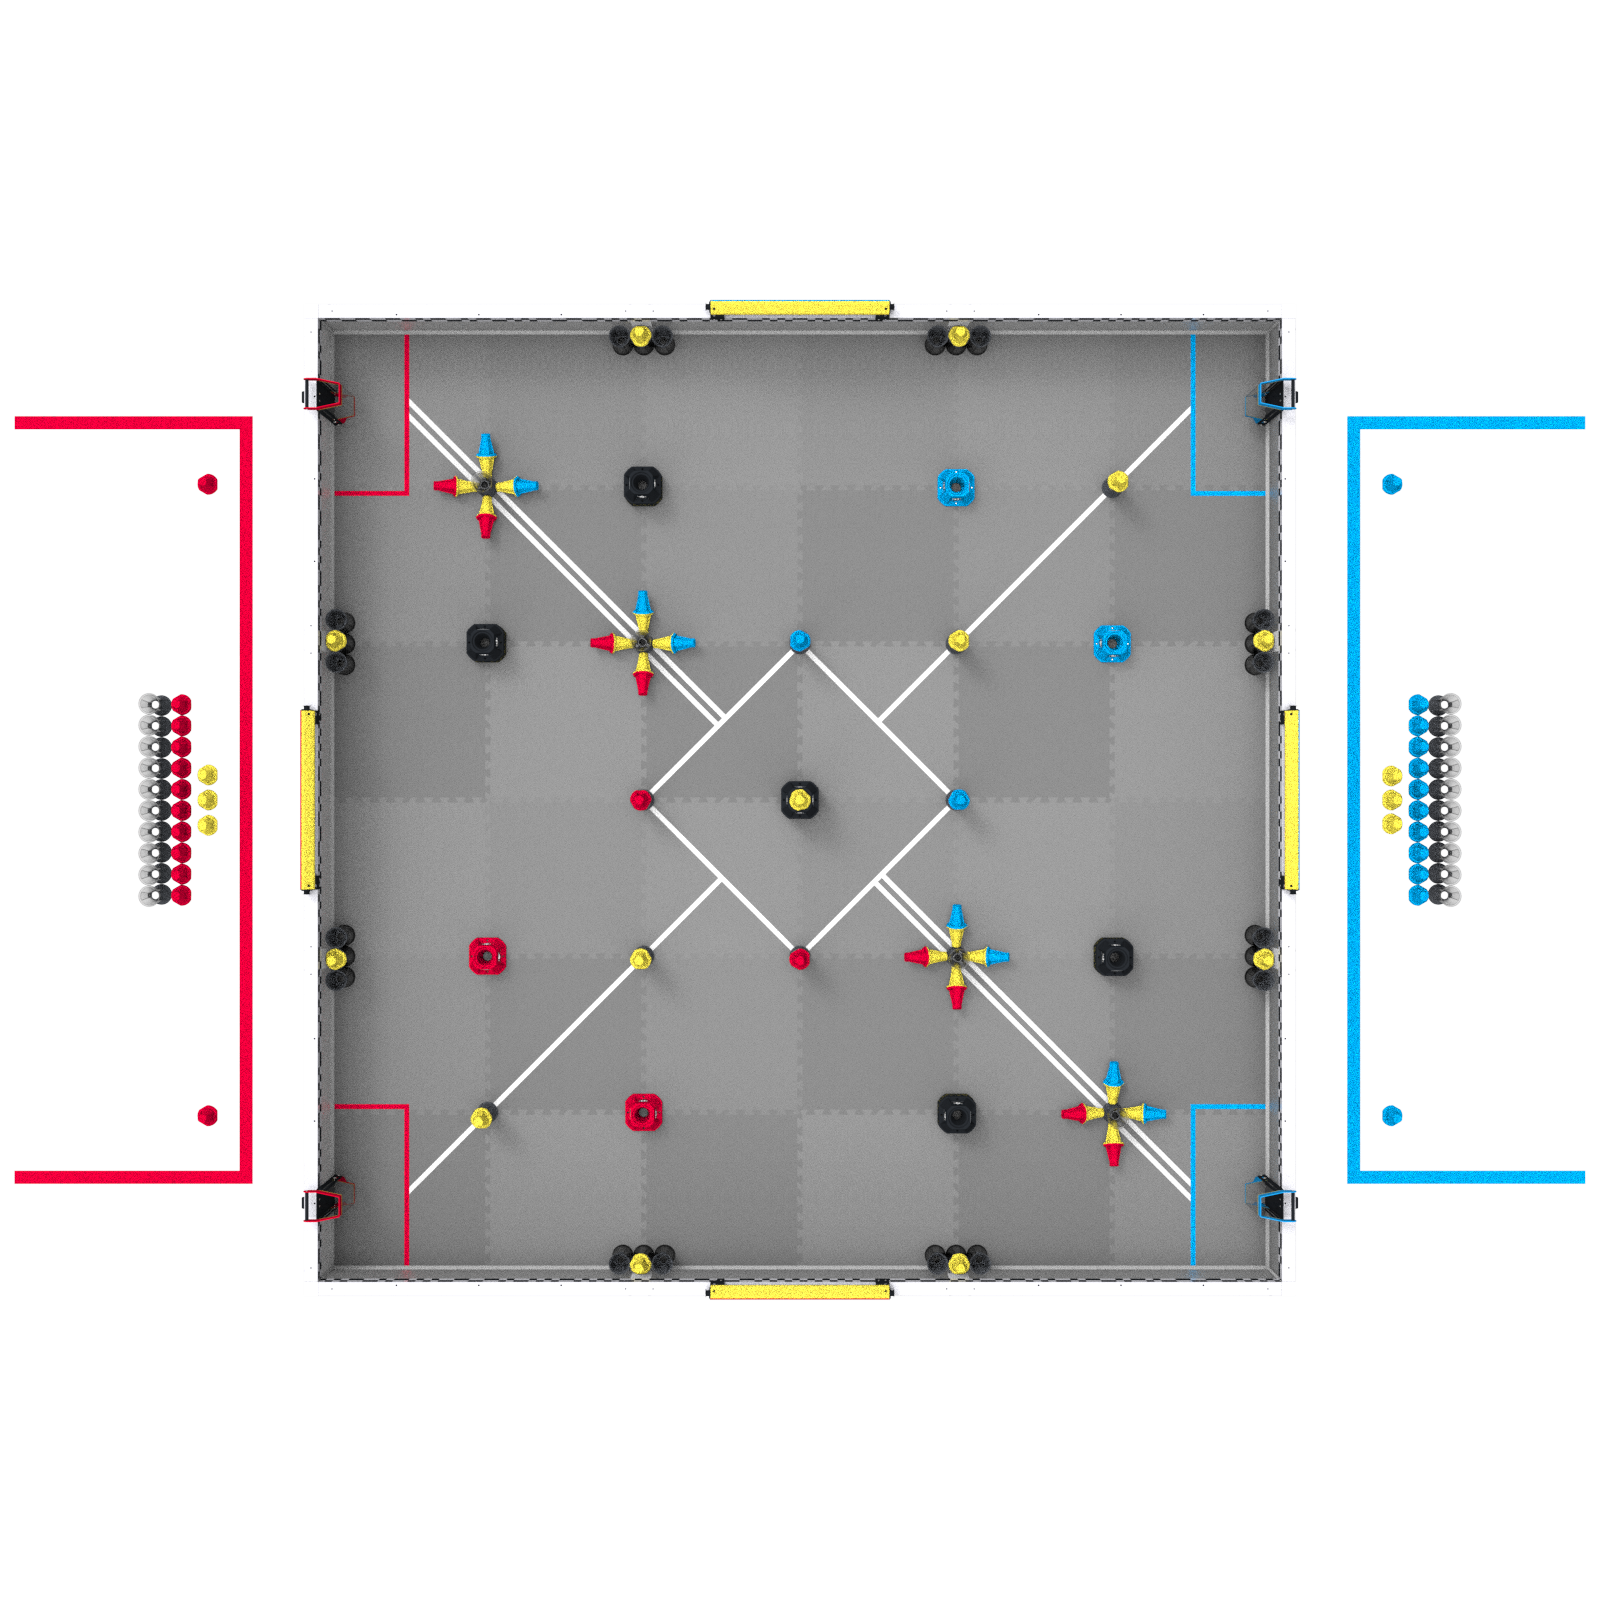
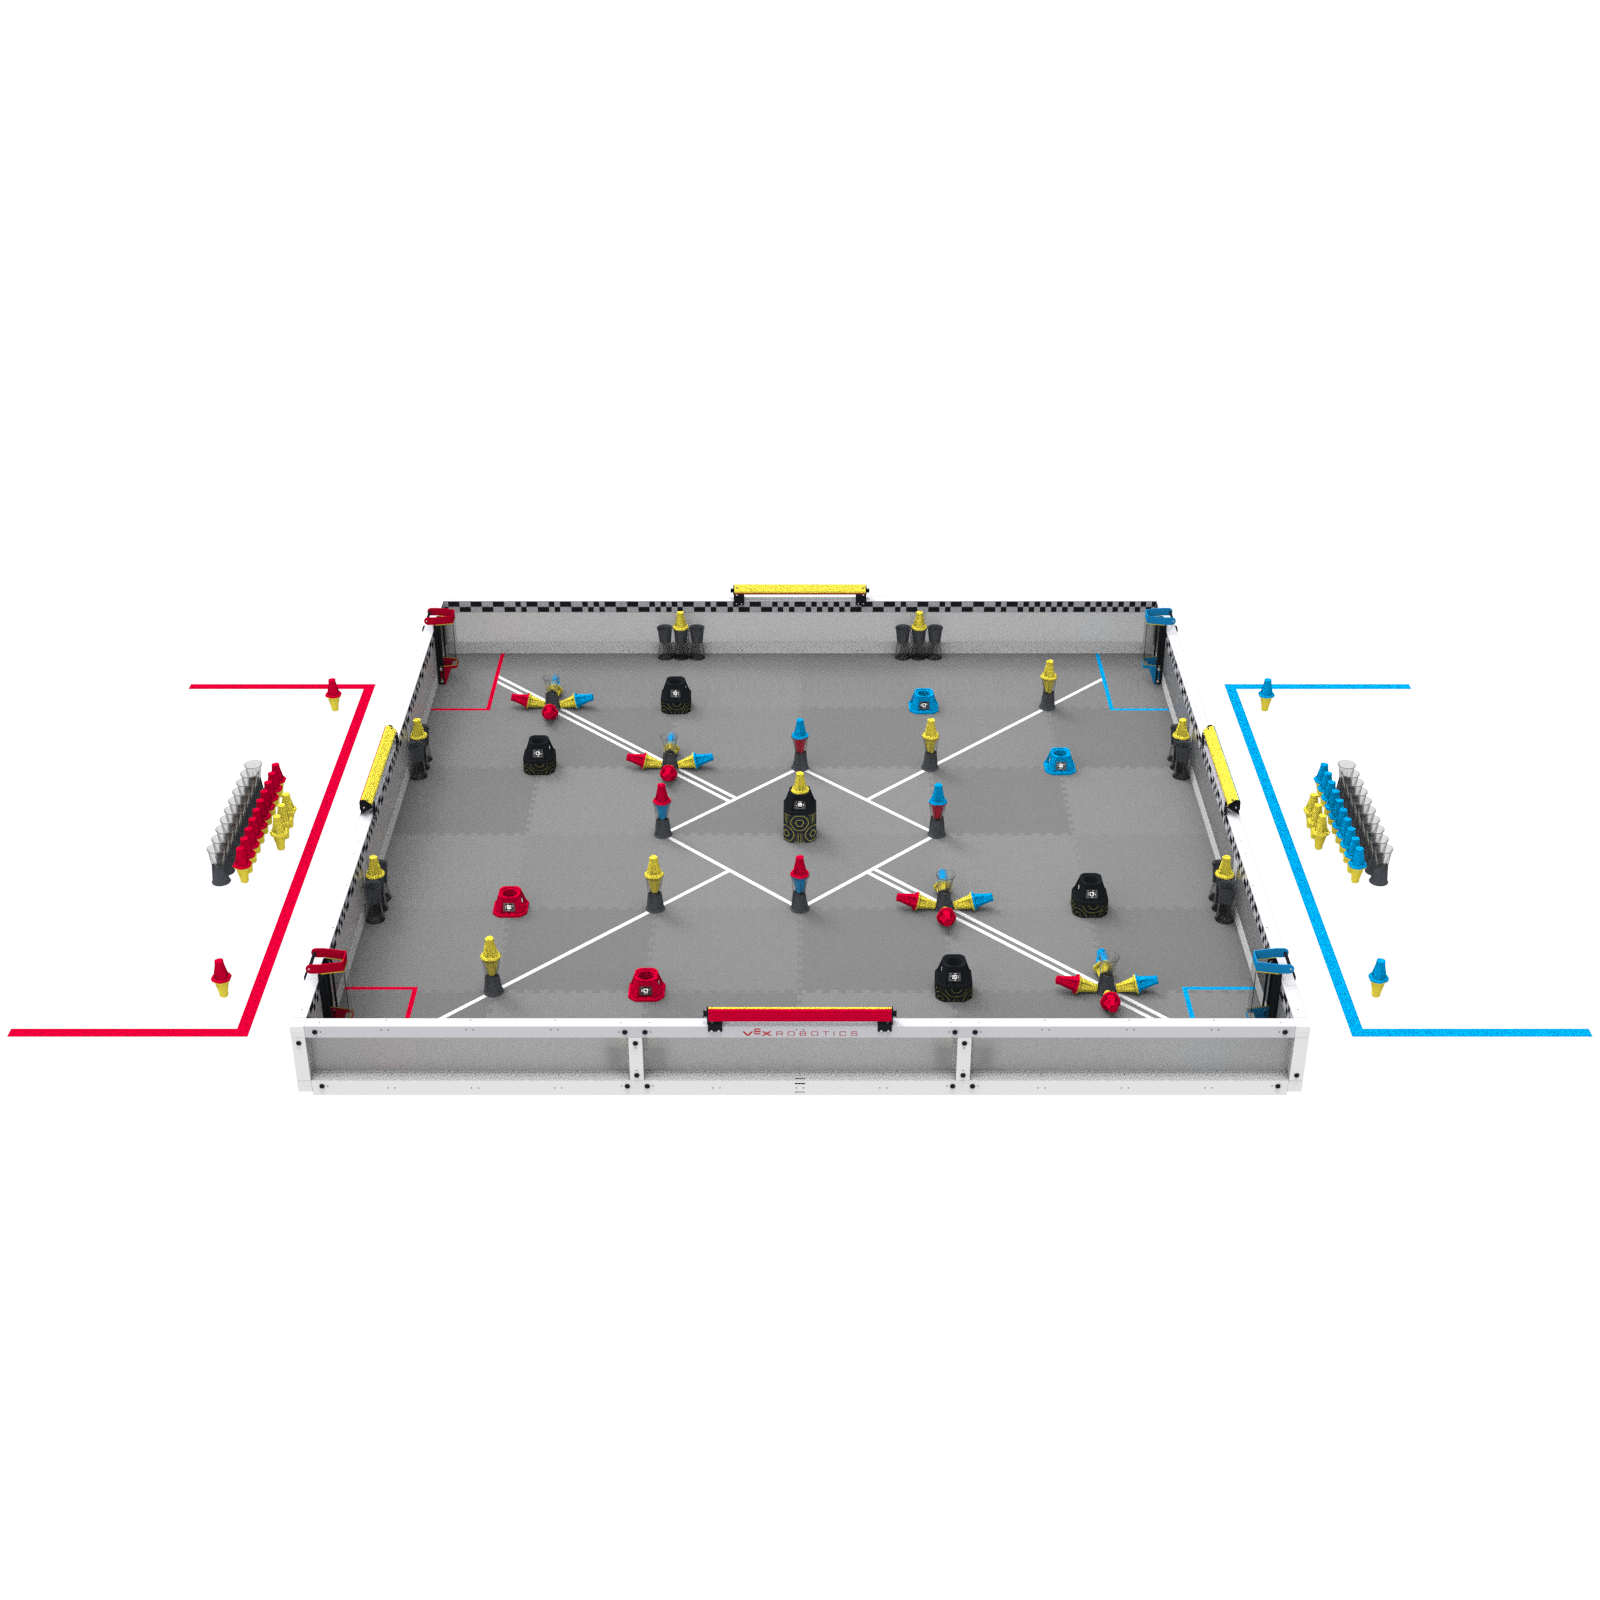
Soutěž VEX U Robotics Competition využívá s drobnými úpravami pole VEX V5 Robotics Competition Override Field. Kdokoli, kdo má pole VEX V5 Override, ho může použít pro událost VEX U nebo tým. Základní pravidla soutěže a podrobnosti naleznete v předchozích částech této herní příručky. Platí všechna standardní pravidla, s výjimkou úprav uvedených v této části. V případě rozporu mezi pravidly mají přednost pravidla uvedená v této části herního manuálu a jakákoli rozhodnutí v oficiálních otázkách a odpovědích VEX U.
Doplňková elektronika – Jakýkoli senzor, procesor nebo jiná elektronická součástka používaná při konstrukci robota a připojená k robotickému mozku V5, kterou neprodává společnost VEX Robotics. Mezi příklady patří komerčně dostupná zařízení (např. Raspberry Pi) nebo zakázková zařízení navržená a vyrobená týmem. Více informací naleznete v VUR12 a VUR13.
Aliance – Skupina dvou (2) robotů ze stejného týmu, které si studenti vybrali, aby spolu hráli v daném zápase.
Elektromechanická sestava – Složitý systém složený z několika běžně dostupných komponent, které mohou zahrnovat senzory, mechanické součástky a aktuátory.
Externí procesor – Výpočetní zařízení nebo mikrokontrolér, který nezávisle zpracovává data ze senzorů před jejich odesláním do mozku VEX V5.
Vyrobený díl – Jakýkoli komponent použitý při konstrukci robota, který vyrobili členové týmu. Více informací naleznete v VUR3 až VUR7.
Suroviny – Skladové materiály zakoupené od dodavatelů třetích stran, které lze použít k výrobě výrobků. Viz VUR4 a VUR5.
Senzor – Zařízení, které detekuje a reaguje na změny v prostředí a poskytuje data řídicímu systému robota.
<VUG2>Jiné umístění robotů než v pravidle <GG10>. Červený tým má právo umístit na hřiště nejprve jednoho robota, poté oba modré roboty a končí druhým červeným robotem. Toto platí pro kvalifikační zápasy a eliminační zápasy. Pokud je toto právo využito, jakmile tým umístí robota na hřiště, jeho pozici nelze před zápasem upravit.
<VUG3>Některá elektronická zařízení se mohou na začátku zápasu pohybovat nebo se mohou pohybovat. To zahrnuje aktivní chladicí ventilátory, rotující moduly LIDAR a/nebo jiné podobné senzory či přídavnou elektroniku. Tato elektronická zařízení by neměla iniciovat žádný pohyb celého robota ani žádného z jeho subsystémů a nesmí přímo interagovat s bodovacími objekty a/nebo jinými roboty.
<VUG4>Různá dostupnost nakladačů. Členové Řidičského týmu mohou zavádět zápasové náklady prostřednictvím svých nakladačů v barvách Aliance a mohou tyto nakladače ovládat jak během autonomního období, tak i během období ovládaného řidičem v zápase.
<VUG5>Různé bodování během autonomního období. Pro účely určení vítěze autonomního bonusu se do výpočtu bodování autonomního období započítávají následující faktory:
Vlastnictví a skórování žlutých polovin míče ve středu pole
U odznaků umístěných ve středu pole patří žluté poloviny odznaků alianci, která ukončí autonomní období s větším počtem robotů ve středu pole.
Bodování robotů končících ve středu pole
Robot končí ve středu pole, pokud se na konci autonomního období alespoň částečně nachází ve středu pole.
<VUG6>Různá kritéria pro autonomní vítězné body. Pro všechny akce VEX U je autonomní vítězný bod udělen jakékoli alianci, která ukončí autonomní období splněním všech následujících úkolů a která se během autonomního období nedopustila žádných porušení:
Alespoň dvanáct (12) skórovaných polovin odpínání pro vaši alianci. (Nezahrnuje půlky odpalů skórované v kvadrantech na opačné straně autonomní čáry.)
Alespoň čtyři (4) góly obsahují alespoň dva (2) vstřelené poločasy pro vaši alianci. (Nezahrnuje cíle v kvadrantech na opačné straně autonomní linie).
Ani jeden z robotů se nedotýká perimetru pole.
Alespoň jeden (1) robot se nachází alespoň částečně ve středu pole.
Všechna pravidla platí od VEX V5 Sekce 3: Výzva robotických dovedností, bez dalších úprav kromě těch, které jsou uvedeny níže.
<VURS1> Zápasy robotických dovedností VEX U jsou nastaveny jinak než zápasy robotických dovedností VEX V5 Robotics Competition s následující úpravou:
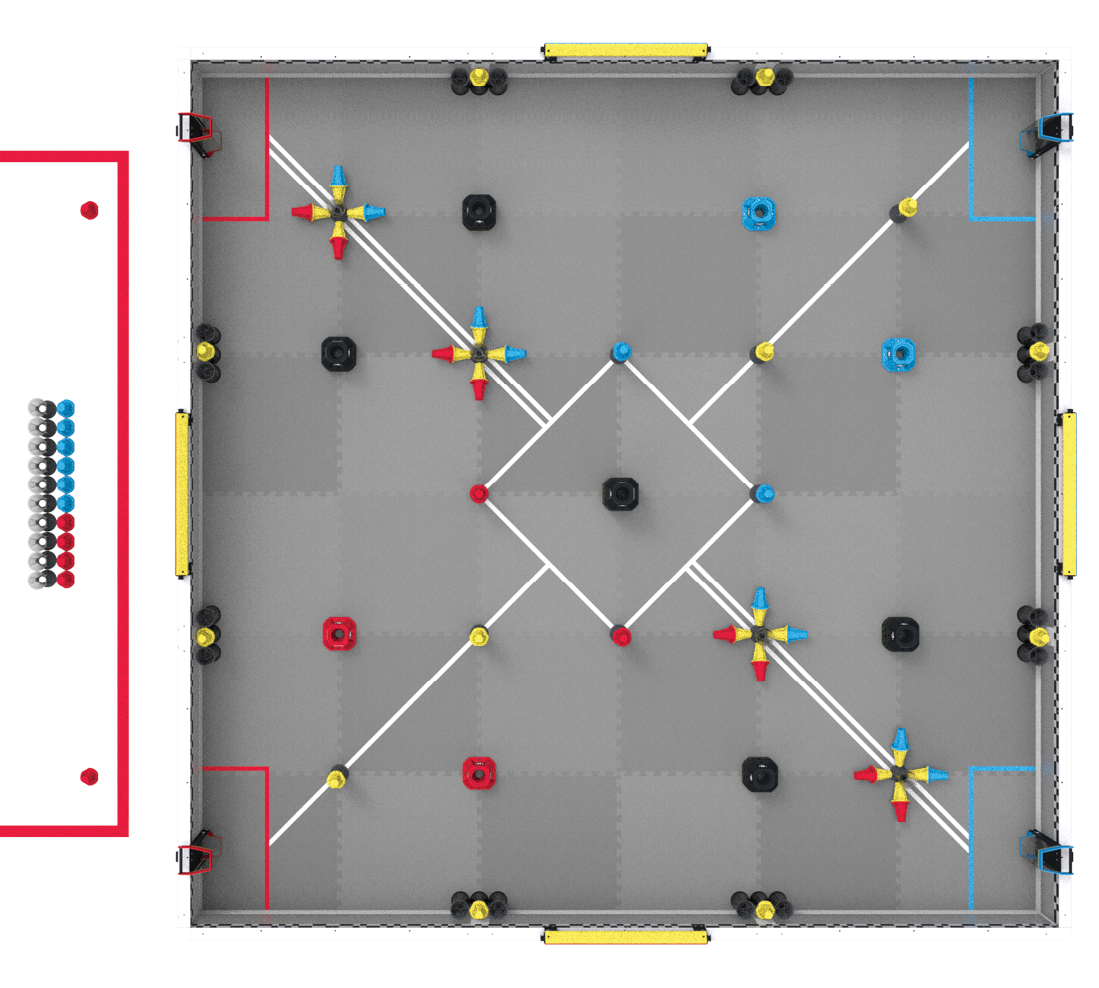
Upravené shody zatížení. Čtyři (4) červeno-žluté kuželky, šest (6) modro-žlutých kuželek a deset (10) kelímků začínají mimo hřiště jako zápasové zátěže. Viz obrázek VURS1.
<VURS2> Týmy mohou ve svých dovednostních zápasech robotů VEX U použít oba roboty, dle VUT1 a VUR1.
<VURS3> Oba roboti musí zahájit souboj robotických dovedností na povolených startovních pozicích pro červenou alianci. Platí všechny ostatní části pravidla SG1. Každý robot musí použít jeden červeno-žlutý kolík jako předpětí v souladu s SG5.
Obrázek VURS1: Příprava hřiště pro zápas dovedností robotů VEX U.
<VUT1> Místo formátu aliance 2 týmů se zápasy VURC Head-to-Head budou hrát 1 tým proti 1 týmu. Každý tým použije v každém zápase dva (2) roboty.
Týmy si mohou postavit a přinést libovolný počet robotů, ale z depa na hrací plochu si mohou pro každý zápas přinést pouze dva (2) roboty – jeden od každé velikosti, jak je popsáno v VUR1.
Všichni roboti musí projít kontrolou, než budou moci soutěžit.
<VUT2>Kvalifikační zápasy budou probíhat stejným způsobem jako v turnaji VEX V5, ale v revidovaném formátu 1v1 popsaném v VUT1.
<VUT3>Vyřazovací zápasy budou probíhat stejným způsobem jako v turnaji VEX V5, ale bez výběru aliance. Na konci soutěže se jeden tým stane vítězem turnaje.
<VUT4>Autonomní období na začátku každého zápasu Head-to-Head bude 30 sekund.
Lidská interakce s roboty během autonomního období je přísně zakázána.
Pokud oba týmy dokončí své sestavy před uplynutím 30 sekund, mají možnost signalizovat, že si přejí předčasně ukončit autonomní období. Oba týmy a hlavní rozhodčí se musí shodnout na „předčasném zastavení“. Toto není požadavek a tato možnost musí být stanovena pro všechny týmy na akci, například během schůze akce.
<VUT5>Doba řízení řidičem je zkrácena na 90 sekund a bezprostředně následuje po autonomní době.
<VUT6>Turnaje VURC mají v eliminačních zápasech méně týmů. Počet týmů ve eliminačních zápasech pro danou událost je stanoven následovně, s výjimkou mimořádných okolností se svolením společnosti VEX Robotics. Počet týmů pod 16 bude mít za následek jeden nebo více volných startů pro týmy s nejvyšším umístěním.
Jeden robot nesmí být na začátku zápasu větší než 609,6 mm x 609,6 mm x 609,6 mm.
Jeden robot nesmí být na začátku zápasu větší než 15” (381 mm) x 15” (381 mm) x 15” (381 mm).
<VUR2> Týmy mohou k sestavení svého robota použít jakékoli oficiální produkty Robotics, s výjimkou výjimek uvedených v tabulkách níže. Patří sem produkty z produktových řad VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE a VEX Robotics od HEXBUG*. Pravidlo R28 platí, ale většina úprav neelektrických součástí je povolena.
Toto pravidlo má přednost před všemi ostatními pravidly týkajícími se Suroviny a/nebo Vyrobené díly, jako například VUR5.
Značka HEXBUG je registrovaná ochranná známka patřící společnosti Spin Master Corp.
<VUR3> Konstrukčně vyrobené díly lze vyrobit použitím následujících výrobních procesů na legální surovinu:
Aditivní výrobní procesy, jako je 3D tisk.
Subtraktivní výrobní procesy, jako je řezání, vrtání, frézování nebo obrábění.
Ohýbání, například lomením plechu nebo tvarováním za tepla.
Spojování materiálů k sobě navzájem, například svařováním nebo chemickým lepením (např. epoxidem).
Tvarování nekovových materiálů, například vstřikováním polyuretanu do formy vytištěné 3D tiskárnou.
<VUR4>Vyrobené díly musí být vyrobeny z legální suroviny. Aby byl materiál považován za surovinu, musí být před provedením výrobních procesů uvedených v VUR3 získán v jedné z následujících forem:
Typ
Tvar / Profil
Příklady
1
List
Plochá rovina
* Plech * ⅛” polykarbonátová deska * Překližka
2
Plný polotovar
„Tlustý“ obdélníkový nosník / blok
* plný hliníkový blok 4” x 4” x 6” * acetalový blok 2” x 2” x 2”
3
Plný pruh
„Tenký“ obdélníkový nosník
* 2x4 dřevěné prkna * ¼” x 3” hliníkové tyče
4
Dutá tyč
Dutý obdélníkový nosník
* Hliníková krabicová trubka o rozměrech 1” x 1”, stěně 1/32”
5
Plná tyč
Válcový, šestihranný nebo zaoblený šestihranný pažbí
<VUR5> Následující typy materiálů nejsou považovány za suroviny a proto nejsou povoleny:
Typ
Příklady
1
Jakákoli jinak legální surovina, která byla následně zpracována vrtáním, obráběním nebo jiným odstraněním materiálu
* Úhelníkový hliník s pravidelně rozmístěnými otvory nebo drážkami * Děrovaný plech
2
Výlisky, které nespadají do žádné z kategorií uvedených v VUR4
* Neobdélníkové hliníkové profily, jako například 80/20, T-drážky nebo Octanorm * Ozubené kolo
3
Sestavené položky (nebo předem připravené sady nesestavených položek), které tvoří jednu, složitější součást
* Převodovky * Zuby * Moduly otočného pohonu
4
Komerční běžně dostupné zboží určené k použití s minimálními úpravami
* Kola * Ozubená kola * Ozubené řemeny a kladky
5
Materiály určené k odlévání nebo slinování
* 3D tisk z pryskyřice / práškového lože * Roztavený hliník použitý pro odlévání do písku
Poznámka: VUR2 má přednost před tímto pravidlem. Materiály zakoupené od společnosti VEX Robotics, které spadají do jedné z těchto kategorií (např. předvrtaný extrudovaný profil VersaFrame), jsou povoleny.
<VUR6>Vyrobené díly nelze vyrobit ze suroviny, což představuje bezpečnostní riziko nebo riziko poškození pro soutěž, ostatní týmy nebo prvky pole. Mezi příklady zakázaných materiálů patří mimo jiné:
Jakýkoli materiál určený k vyvolání plamenů nebo pyrotechnických efektů.
Jakýkoli materiál, který je v době zápasu tekutý. Mezi příklady patří hydraulické kapaliny, oleje, maziva, kapalná rtuť a tmel na pneumatiky.
Toto nezahrnuje výrobní procesy, které zahrnují použití kapalin, jako je například chladicí kapalina pro frézování nebo epoxid.
Jakákoli hmota, která se roztříští nebo jinak představuje nadměrné riziko pro pole/bezpečnost při selhání. Mezi příklady patří sklolaminát, akryl a uhlíkové vlákno, desky/trubky.
Toto pravidlo se konkrétně vztahuje na samotnou materiální zákonnost. Jakékoli potenciálně nebezpečné mechanismy vyrobené z legálních surovin mohou být stále řešeny pomocí S1 a R19.
Filamenty pro 3D tiskárny, které obsahují přísady z uhlíkových vláken (nebo podobné) nebo vložky z uhlíkových vláken (nebo podobné), jsou z této výjimky vyňaty a jsou považovány za legální pro použití ve výrobních dílech.
<VUR7>Vyrobené díly musí být vyrobeny členy týmu. Veškeré vyrobené díly musí být doprovázeny dokumentací, která prokazuje proces návrhu a konstrukce týmu pro daný vyrobený díl.
Minimální přijatelnou formou dokumentace je technický výkres s více pohledy na danou součást. Tyto výkresy mohou být zahrnuty v technickém sešitu týmu nebo v samostatném dodatku k technickému sešitu.
Jakýkoli vyrobený díl musel být kompletně navržen a vyroben členy týmu. Například díly objednané týmem a vytištěné na 3D tiskárně třetí stranou by byly zakázány.
Týmy budou povinny poskytnout tuto dokumentaci na vyžádání inspektorů, hlavních rozhodčích nebo soudců kdykoli během akce. Neposkytnutí přijatelné dokumentace bude mít za následek, že daná součást bude považována za nelegální k použití; proto se uplatní R2, <G5> a/nebo G1.
<VUR8>Týmy mohou na svých robotech použít dostupné pružiny. Pro účely tohoto pravidla se „pružinou“ rozumí jakékoli zařízení používané k ukládání a uvolňování elastické potenciální energie. Mezi příklady patří mimo jiné:
Tlačné, tahové, torzní, pružiny s konstantní silou nebo kuželové pružiny vyrobené z pružinové oceli.
Pružiny vyrobené z elastické nitě nebo gumy, jako jsou chirurgické trubice, bungee šňůry nebo roztažitelné pletené lano.
Plynové tlumiče s uzavřenou smyčkou (pneumatické).
Poznámka: Plynové tlumiče se v kontextu VUR14 nepovažují za pneumatická zařízení. Plynové tlumiče nesmí být žádným způsobem upravovány.
<VUR9>Týmy mohou na svém robotovi použít dostupné upevňovací prvky. Mezi příklady patří (mimo jiné):
Šrouby, matice, nýty a tepelně vytvrzované vložky
Panty, čepy, koncovky tyčí, závitové tyče a hadicové svorky
Pomocné spojovací prvky, jako jsou podložky nebo distanční podložky
Lepidla jako epoxid, lepidlo nebo páska (pouze při použití ke spojení dvou částí)
Pokud primární funkcí součásti není „upevňování“, pak mají přednost před tímto pravidlem VUR5, VUR6 a/nebo VUR7. Mezi nelegální příklady patří (mimo jiné):
Prefabrikované kolo bez VEX, i když může technicky spojovat běhoun s hřídelí
Extruze 80/20; ostatní položky se k němu „připevňují“, není to ta část, která provádí „upevnění“
Použití protiskluzové pásky pro zlepšení trakce kol
<VUR10> Každý robot musí používat přesně jeden (1) robotický mozek V5 a alespoň jeden (1) robotický rádiový modul V5 připojený k řídicí jednotce V5.
Týmy se musí řídit pravidly pro rozdělení síly uvedenými v R12 a <VUR12d>.
Bezdrátová komunikace mezi roboty je povolena, pokud se používají legální robotické mozky V5 a robotické rádia V5. Žádné jiné typy bezdrátových komunikačních protokolů (např. rádio, Bluetooth, Wi-Fi) nejsou povoleny.
<VUR11> Neexistuje žádné omezení počtu chytrých motorů V5 s výkonem 11 W (276–4840) a/nebo 5,5 W (276–4842), které mohou roboti používat. Žádné jiné motory, serva ani elektronické aktuátory nejsou povoleny, včetně těch, které prodává VEX (např. 2-Wire 393 Motor).
Poznámka 1: Pravidlo R28 stále platí ve VEX U. Týmy nesmí upravovat Smart Motors a musí používat oficiální/neupravené kazety s výbavou.
Poznámka 2: Komerčně dostupné pneumatické pohony a pneumatické solenoidy jsou povoleny v rámci směrnic VUR14.
Poznámka 3: Povolená doplňková elektronika může obsahovat vlastní motor, servopohon nebo aktuátor dle VUR12.
Poznámka 4: Limit pohonu 55 W uvedený v R11 se pro VEX U nevztahuje.
<VUR12> Neexistuje žádné omezení pro komerčně dostupné senzory, externí procesory nebo další elektroniku, které mohou roboti používat ke snímání a zpracování, s výjimkou následujících případů:
Senzory a externí procesory MUSÍ být připojeny k robotickému mozku V5 prostřednictvím kteréhokoli z externě přístupných portů (tj. bez jakékoli úpravy komerčně dostupné elektroniky). Senzor může být připojen k externímu procesoru, který se poté připojí k robotickému mozku V5.
Přímo z robotického mozku V5 přes jakýkoli externě přístupný port.
Z další lithium-iontové, lithium-železné nebo nikl-metalhydridové baterie (pro napájení senzoru/výpočetní techniky lze použít pouze jednu (1) další baterii). Tato přídavná baterie musí fungovat s maximálně 13 volty.
Snímače, externí procesory a/nebo přídavná elektronika, které zahrnují nízkopříkonový motor jako nedílnou součást své primární snímací/zpracovatelské funkce, jako například chladicí ventilátor externího procesoru nebo rotující senzor, jsou povoleny.
Samostatné motory, které neslouží k žádným dalším snímacím nebo zpracovatelským funkcím (např. použití komerčně dostupného bezkartáčového motoru v hnacím ústrojí), nejsou považovány za legální Doplňková elektronika a byly by považovány za PorušeníVUR11.
Pneumatické solenoidy jsou jediné typy solenoidů, které jsou povoleny jako přídavná elektronika. Solenoidy používané k jakémukoli jinému účelu než k otevírání a zavírání pneumatického ventilu jsou považovány za aktuátory, a proto jsou zakázány dle VUR11.
R28 stále platí ve VEX U, týmy nesmí měnit ani upravovat elektronické součástky z produktových řad VEX. Je povoleno otáčet bloky optického senzoru V5 a senzoru vzdálenosti V5 vzhledem k jejich základnám a vyrábět pro tyto senzory vlastní zadní desky.
<VUR13> Komerčně dostupné Elektromechanické sestavy nejsou povoleny pro použití na robotech.
Pro účely tohoto pravidla by jakýkoli systém, který integruje senzory s jinými mechanickými částmi vyrobenými jinou osobou než členy týmu a které slouží více než základní definici senzoru, byl považován za elektromechanickou sestavu, a proto není legální.
Příklady mohou zahrnovat, mimo jiné: odometrické pody.
Komerčně dostupné senzory s jednoduchými plastovými pouzdry, které nemají žádné jiné využití než ochranu vnitřních součástí a pomoc s montáží senzoru, se nepovažují za elektromechanické sestavy.
<VUR14> Týmy mohou používat množství následujících komerčně dostupných pneumatických komponentů: válce, aktuátory, ventily, měřidla, skladovací nádrže, regulátory, rozdělovače, trubky a solenoidy.
Pneumatická zařízení lze nabíjet maximálně na 100 psi.
Kompresory ani jakékoli jiné formy nabíjení „na robotu“ nejsou povoleny.
Všechny komerční komponenty musí být dimenzovány na tlak 100 psi nebo vyšší. Týmy by měly být připraveny poskytnout inspektorům na požádání dokumentaci, která tato hodnocení potvrdí.
Součásti nesmí být upravovány z původního stavu, s výjimkou následujících případů:
Zkracování pneumatických trubek nebo kabelů na délku; montáž součástí s použitím již existujících závitů, konzol nebo tvarovek; nebo drobné kosmetické štítky
Pokud se používají komerčně dostupné 12V solenoidy, považují se za Doplňkovou elektroniku a proto musí splňovat všechny podmínky uvedené v VUR12. 12V solenoidy mohou být napájeny buď dodatečným zdrojem napájení (na <VUR12d>), nebo zvyšujícím měničem 5V-12V z robotického mozku V5. Pokud se k propojení se solenoidem používá externí zdroj napájení (nebo jiné zařízení Doplňková elektronika), MUSÍ být týmy schopny prokázat, že solenoid nemůže přijímat napájení, když robot přijímá stav Deaktivováno z polního regulátoru.
<VUR15>Týmy mohou na svém robotovi použít komerčně dostupná ložiska. Pro účely tohoto pravidla se „ložiskem“ rozumí součást, která nese vnější zatížení, snižuje tření a zlepšuje účinnost tím, že usnadňuje plynulý dynamický pohyb mezi součástmi. Mezi právní příklady patří (mimo jiné):
Části nesoucí rotační pohyb: radiální ložiska, válečková ložiska, axiální ložiska, jehlová ložiska, jednosměrná ložiska, pouzdra atd.
Části podporující lineární pohyb: lineární ložiska, lineární saně, saně zásuvek atd.
Chceme vidět univerzity utkat se v globální soutěži přímo na sebe. Školy nejsou omezeny na jeden tým a tým se může skládat z více vysokých škol, ale doufáme, že se každý tým ztotožní s jednou (1) postsekundární institucí a bude ji hrdě reprezentovat. (např. „Clarksonova univerzita“ vs. „UC Santa Barbara“). Samozřejmě se mohou zúčastnit i „klubové“ týmy na univerzitní úrovni a smíšené týmy! Jak je však uvedeno v Zásadách pro způsobilost studentů, studenti, kteří dosud neabsolvovali střední školu, se programu VEX U nemohou účastnit, a to ani v případě, že jsou „zapsáni do dvojího studia“ nebo absolvují postsekundární kurzy. Student nemůže být současně členem týmu VEX V5 a VURC, bez ohledu na to, zda splňuje podmínky.