Vaikka monet korkeakoulut ja yliopistot käyttävät jo VEX V5 -järjestelmää akateemisilla kursseillaan, monilla muilla on laajoja valmistusvalmiuksia, jotka ylittävät tavallisen “VEX metal” -kirjaston. Valmistustekniikat, kuten koneistus ja 3D-tulostus, ovat yleisempiä kuin koskaan korkeakoulujen insinööriohjelmissa, ja odotamme innolla, mitä VEX U:n robotiikkakilpailutiimit ympäri maailmaa pystyvät luomaan näiden edistyneempien sääntöjen mukaisesti.
Kuten aiempinakin vuosina, kauden huipennukseen kuuluu VEX U -tapahtuma VEX Robotics World Championship -kilpailuissa sekä alueellisia turnauksia ympäri maailmaa. Osallistuvat koulut pääsevät todistamaan kykynsä tuhansien tulevien insinöörien edessä ja esittelemään, mikä tekee heidän koulustaan todella merkittävän. VEX U:n robotiikkakilpailu on täydellinen projektipohjainen lisä moniin yliopistotason tekniikan alan ohjelmiin ja antaa opiskelijoille ainutlaatuisen tilaisuuden osoittaa tosielämän taitojaan potentiaalisille työnantajille, kuten tapahtuman sponsoreillemme.
VEX U -robotiikkakilpailussa käytetään VEX V5 -robotiikkakilpailun ohituskenttää pienin muutoksin. Kuka tahansa, jolla on VEX V5 -ohituskenttä, voi käyttää sitä VEX U -tapahtumassa tai -joukkueessa. Katso kilpailun perussäännöt ja yksityiskohdat tämän pelioppaan aiemmista osioista. Kaikki vakiosäännöt ovat voimassa, lukuun ottamatta tässä osiossa lueteltuja muutoksia. Sääntöjen ristiriitatilanteessa noudatetaan ensisijaisesti tässä pelioppaan osiossa lueteltuja sääntöjä ja VEX U:n virallisen kysymys- ja vastauspalstan päätöksiä.
Lisäelektroniikka - Mikä tahansa robotin rakentamisessa käytetty anturi, prosessori tai muu elektroninen komponentti, joka on kytketty V5-robotin aivoihin ja jota VEX Robotics ei myy. Esimerkkejä ovat kaupallisesti saatavilla olevat laitteet (esim. Raspberry Pi) tai tiimin suunnittelemat ja valmistamat räätälöidyt laitteet. Katso lisätietoja kohdista VUR12 ja VUR13.
Liittouma - Kahden (2) saman joukkueen robotin ryhmä, jotka oppilaat ovat valinneet pelaamaan yhdessä tietyn ottelun aikana.
Sähkömekaaninen kokoonpano - Monimutkainen järjestelmä, joka koostuu useista valmiista komponenteista, joihin voi kuulua antureita, mekaanisia osia ja toimilaitteita.
Ulkoinen suoritin - Tietokone tai mikrokontrolleri, joka käsittelee anturidataa itsenäisesti ennen sen lähettämistä VEX V5 Brainille.
Valmistettu osa - Mikä tahansa robotin rakentamisessa käytetty komponentti, jonka tiimin jäsenet ovat valmistaneet. Katso lisätietoja kohdista VUR3 - VUR7.
Raaka-aine - Kolmannen osapuolen toimittajilta ostetut varastomateriaalit, joita voidaan käyttää valmistettujen osien valmistukseen. Katso VUR4 ja VUR5.
Anturi - Laite, joka havaitsee ympäristön muutokset ja reagoi niihin sekä toimittaa tietoja robotin ohjausjärjestelmälle.
<VUG1>Robottien aloituskoot eri kokoisina. Katso VUR1.
<VUG2>Robottien sijoittelu eri kuin säännössä <GG10>. Punaisella joukkueella on oikeus sijoittaa yksi robotti kentälle ensin, sitten molemmat siniset robotit ja lopuksi toinen punainen robotti. Tämä koskee sekä karsintaotteluita että pudotuspelejä. Jos tätä oikeutta käytetään, kun joukkue on asettanut robotin kentälle, sen sijaintia ei voida muuttaa ennen ottelua.
<VUG3>Jotkut elektroniset laitteet saattavat olla liikkeessä ottelun alussa. Näihin kuuluvat aktiiviset jäähdytystuulettimet, pyörivät LIDAR-moduulit ja/tai muut vastaavat anturit tai Lisäelektroniikka. Näiden elektronisten laitteiden ei tulisi käynnistää minkäänlaista liikettä koko robotille tai millekään sen osajärjestelmälle, eivätkä ne saa olla suoraan vuorovaikutuksessa pisteytysobjektien ja/tai muiden robottien kanssa.
<VUG4>Kuormaajien saatavuus vaihtelee. Ajotiimin jäsenet voivat tuoda ottelukuormia allianssinväristen Kuormaajiensa avulla ja käyttää näitä Kuormaajia sekä ottelun autonomisen jakson että kuljettajan ohjaaman jakson aikana.
<VUG5>Erilainen pisteytys autonomisen jakson aikana. Autonomisen bonuksen voittajan määrittämiseksi autonomisen jakson pisteytyslaskelmissa otetaan huomioon seuraavat tekijät:
Keltaisten lippapuoliskoiden omistajuus ja pisteytys keskikentällä
Keskikentän maaliin sijoitettujen keilojen keltaiset keilapuolikkaat omistaa se allianssi, jolla on autonomisen jakson päätteeksi enemmän robotteja keskikentällä.
Robottien pisteytys keskikentälle päättyen
Robotin lasketaan päätyneen keskikentälle, jos se on ainakin osittain keskikentän sisällä autonomisen jakson lopussa.
<VUG6>Eri autonomisen voittopisteen kriteerit. Kaikissa VEX U -tapahtumissa autonomisen voittopisteen saa allianssi, joka päättää autonomisen ajanjakson suorittamalla kaikki seuraavat tehtävät eikä ole syyllistynyt rikkomuksiin autonomisen ajanjakson aikana:
Vähintään kaksitoista (12) lipputaistelun puolikasta pisteytetty liittoumallesi. (Ei sisällä autonomisen linjan vastakkaisella puolella neljänneksissä pisteytettyjä lipunpuoliskoja.)
Vähintään neljä (4) maalia sisältää kukin vähintään kaksi (2) maalin puoliaikaa liittoumallesi. (Ei sisällä autonomisen viivan vastakkaisella puolella olevien neljännesten maaleja).
Kumpikaan robotti ei kosketa kentän reunaa.
Ainakin yksi (1) robotti on ainakin osittain keskikentän sisäpuolella.
Kaikki säännöt ovat voimassa VEX V5 -osion 3: Robotin taitohaaste säännöistä ilman muita muutoksia kuin alla mainitut.
<VURS1> VEX U -robotin taitokilpailut järjestetään eri tavalla kuin VEX V5 -robotiikkakilpailujen robotin taitokilpailut, seuraavalla muutoksella:
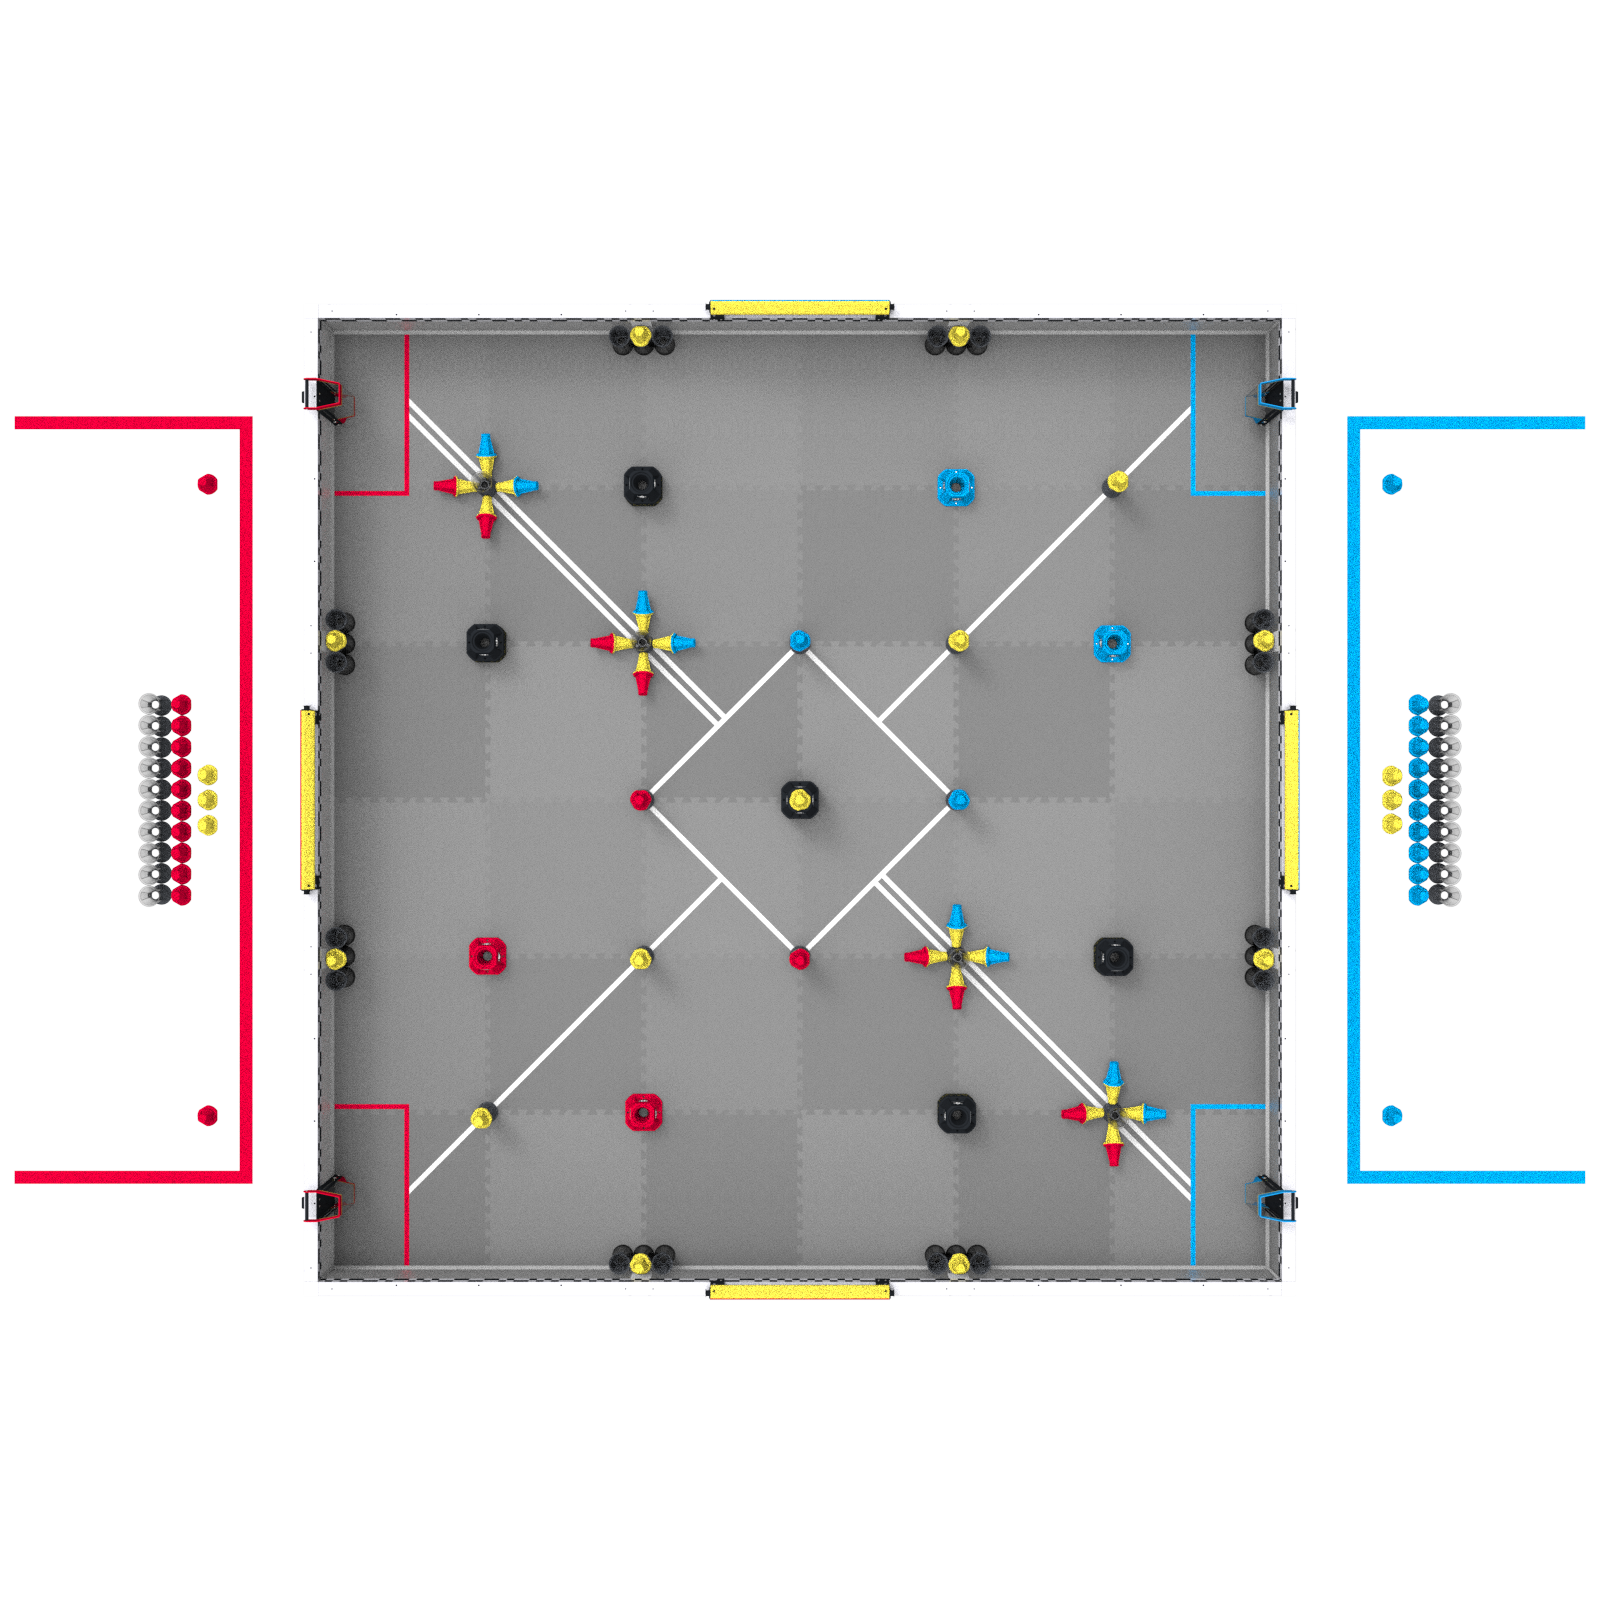
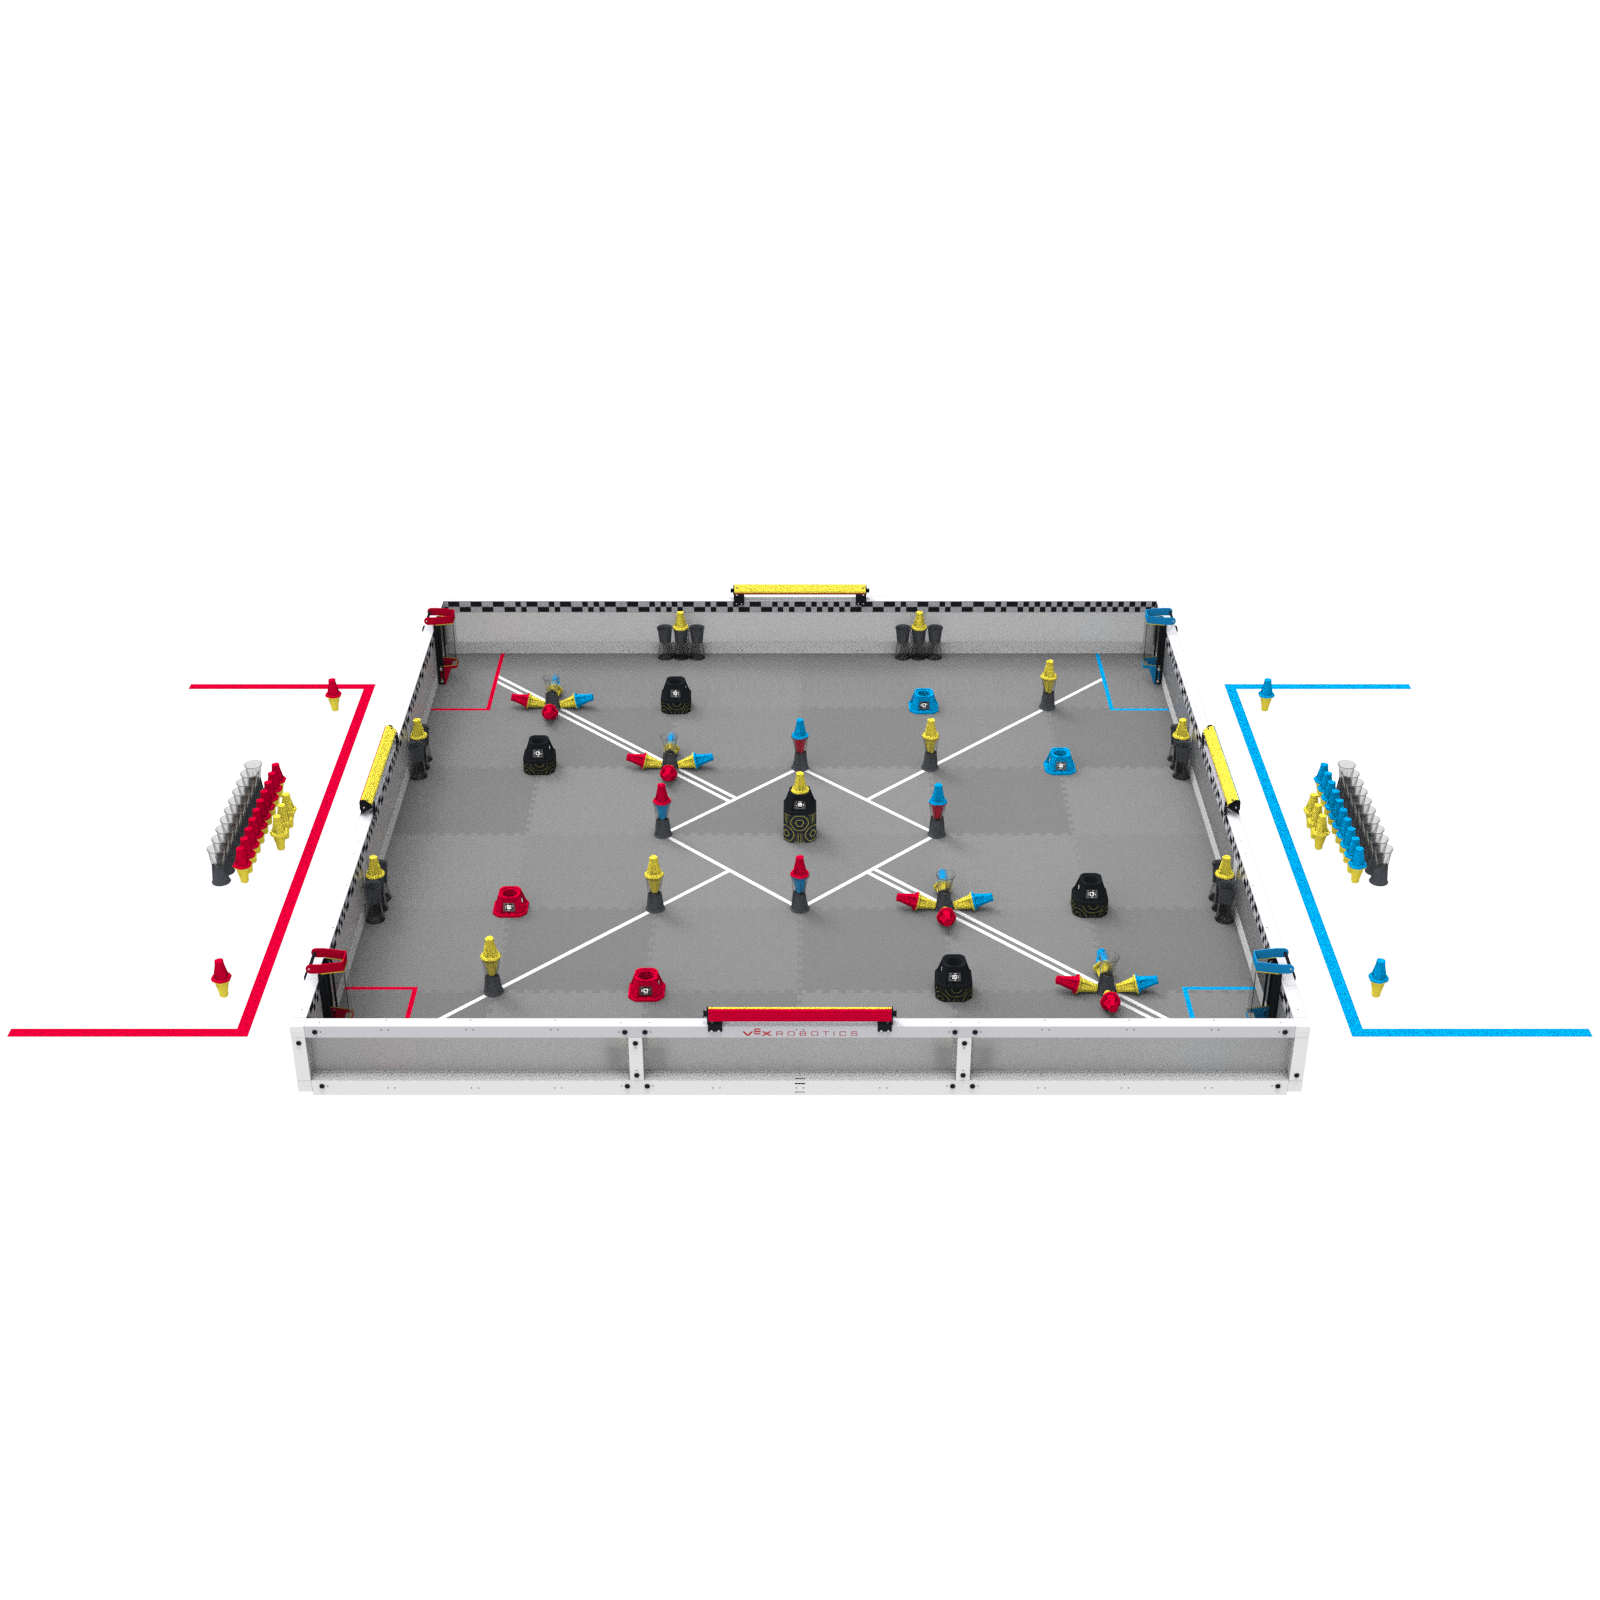
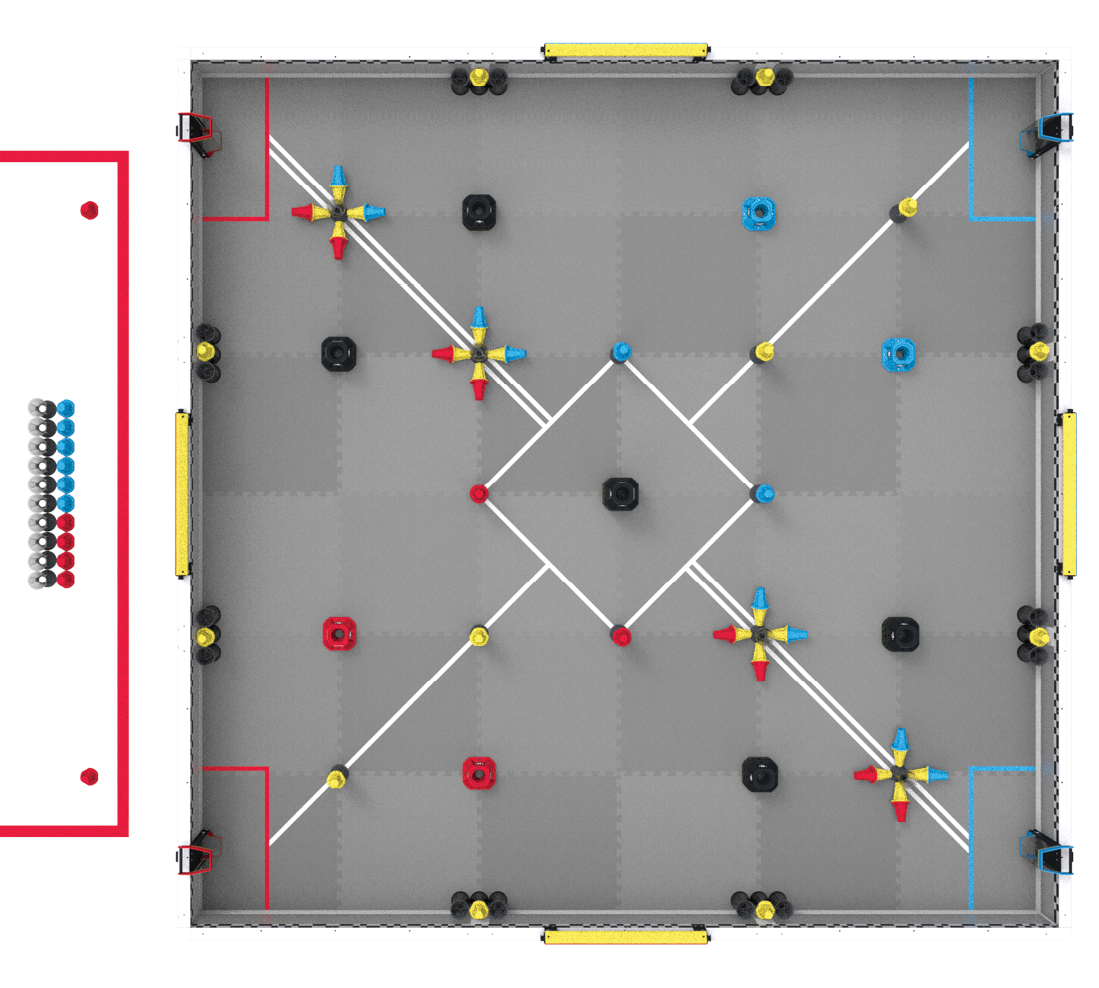
Muokatut ottelukuormat. Kentän ulkopuolella ottelukuormana aloitetaan neljä (4) punaista/keltaista lippaa, kuusi (6) sinistä/keltaista lippaa ja kymmenen (10) mukia. Katso kuva VURS1.
<VURS2> Joukkueet saavat käyttää molempia robotteja VEX U -robottitaitojen otteluissaan VUT1 ja VUR1 -kohtien mukaisesti.
<VURS3> Molempien robottien on aloitettava robottitaito-ottelu punaisen allianssin sallituilta lähtöasemilta. Säännön SG1 kaikki muut osat ovat voimassa. Jokaisen robotin on käytettävä yhtä punaista/keltaista tappia esijännityksenä SG5 -standardin mukaisesti.
Kuva VURS1: Kenttäasetukset VEX U -robotin taitokilpailua varten.
<VUT1> Kahden joukkueen allianssiformaatin sijaan VURC:n kaksintaistelut pelataan yksi joukkue vastaan yksi joukkue. Jokainen joukkue käyttää kahta (2) robottia jokaisessa ottelussa.
Joukkueet saavat rakentaa ja tuoda niin monta robottia kuin haluavat, mutta vain kaksi (2) – yksi kutakin VUR1 -kohdassa kuvattua kokoa – saa tuoda varikosta pelikentälle ottelua kohden.
Kaikkien robottien on läpäistävä tarkastus ennen kuin ne saavat osallistua kilpailuun.
<VUT2>Karsintaottelut pelataan samalla tavalla kuin VEX V5 -turnauksessa, mutta tarkistetussa 1v1-formaatissa, joka on kuvattu julkaisussa VUT1.
<VUT3>Pudotusottelut pelataan samalla tavalla kuin VEX V5 -turnauksessa, mutta ilman liittoumavalintaa. Kilpailun lopussa yksi joukkueista nousee turnauksen mestariksi.
<VUT4> Kunkin kahdenkeskisen ottelun alussa oleva itsenäinen jakso on 30 sekuntia.
Ihmisten ja robottien välinen vuorovaikutus autonomisen jakson aikana on ehdottomasti kielletty.
Jos molemmat joukkueet suorittavat esityksensä ennen 30 sekunnin kulumista, he voivat halutessaan lopettaa autonomisen jakson aikaisemmin. Molempien joukkueiden ja päätuomarin on oltava yhtä mieltä “ennenaikaisesta pysäytyksestä”. Tämä ei ole vaatimus, ja vaihtoehto on pitänyt ottaa käyttöön kaikille tapahtuman tiimeille esimerkiksi tapahtumakokouksessa.
<VUT5>Kuljettajan ohjaama jakso lyhenee 90 sekuntiin ja seuraa välittömästi autonomista jaksoa.
<VUT6>VURC-turnauksissa on vähemmän joukkueita pudotuspeleissä. Tietyn tapahtuman pudotusotteluiden joukkueiden määrä määritetään seuraavasti, paitsi poikkeuksellisissa olosuhteissa VEX Roboticsin luvalla. Jos alle 16 pelaajan joukkueita on jäljellä vain yksi, parhaiten sijoittuneet joukkueet saavat yhden tai useamman vapaapäivän.
Yhden robotin mitat ottelun alussa eivät saa olla yli 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm).
Yhden robotin mitat ottelun alussa ovat enintään 15” (381 mm) x 15” (381 mm) x 15” (381 mm).
<VUR2> Joukkueet voivat käyttää robottinsa rakentamiseen mitä tahansa virallista VEX Robotics -tuotetta, lukuun ottamatta alla olevissa taulukoissa lueteltuja poikkeuksia. Tämä sisältää VEXpro-, VEX EXP-, VEX IQ-, VEX GO-, VEX 123-, VEX CTE- ja VEX Robotics by HEXBUG* -tuotelinjojen laitteet. Sääntöä R28 sovelletaan, mutta useimmat ei-sähköisten komponenttien muutokset ovat sallittuja.
<VUR3> Valmistettuja osia voidaan valmistaa soveltamalla seuraavia valmistusprosesseja lailliseen raaka-aineeseen:
Lisäainevalmistusprosessit, kuten 3D-tulostus.
Vähentävät valmistusprosessit, kuten leikkaus, poraus, jyrsintä tai koneistus.
Taivutus, kuten ohutlevyn jarrutus tai lämpömuovaus.
Materiaalien kiinnittäminen toisiinsa, kuten hitsaamalla tai kemiallisesti liimaten (esim. epoksi).
Epämetallien muovaus, kuten polyuretaanin ruiskuttaminen 3D-tulostettuun muottiin.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
Huomautus: VUR2 on ensisijainen tähän sääntöön nähden. VEX Roboticsilta ostetut materiaalit, jotka kuuluvat johonkin näistä luokista (esim. VersaFrame-esireikäprofiilit), ovat sallittuja.
<VUR6>Valmistettuja osia ei voida valmistaa raaka-aineesta, koska se aiheuttaa turvallisuus- tai vahinkoriskin tapahtumalle, muille joukkueille tai kenttäelementeille. Esimerkkejä kielletyistä materiaaleista ovat muun muassa:
Mikä tahansa materiaali, joka on tarkoitettu liekkejä tai pyroteknisiä tehosteita tuottamaan.
Mikä tahansa ottelun aikana nestemäinen materiaali. Esimerkkejä ovat hydraulinesteet, öljyt, rasvat, nestemäinen elohopea ja rengastiiviste.
Tämä ei sisällä valmistusprosesseja, joissa käytetään nesteitä, kuten jyrsintäjäähdytysainetta tai epoksihappoa.
Mikä tahansa aine, joka särkyy tai muutoin aiheuttaa liiallisen kenttä-/turvallisuusriskin vikaantuessaan. Esimerkkejä ovat lasikuitu, akryyli ja hiilikuitulevyt/-putket.
Tämä sääntö viittaa nimenomaan itse aineelliseen laillisuuteen. Mahdollisesti vaarallisiin mekanismeihin, jotka on valmistettu laillisesta raaka-aineesta, voidaan edelleen puuttua S1 ja R19 -säännöksillä.
3D-tulostusfilamentit, jotka sisältävät hiilikuitu- (tai vastaavia) lisäaineita tai hiilikuitu- (tai vastaavia) upotuksia, on vapautettu tästä poikkeuksesta, ja niiden käyttö valmistetuissa osissa on laillista.
<VUR7>Tiimin jäsenten on valmistettava valmiit osat. Kaikkiin valmistettuihin osiin on liitettävä dokumentaatio, joka osoittaa tiimin suunnittelu- ja rakennusprosessin kyseiselle valmistetulle osalle.
Hyväksyttävä dokumentaatiomuoto on vähintään yksi tekninen piirustus, jossa on useita kuvakulmia kyseisestä osasta. Nämä piirustukset voidaan sisällyttää tiimin suunnitteluvihkoon tai sen erilliseen liitteeseen.
Kaikkien valmistettujen osien on oltava kokonaan tiimin jäsenten suunnittelemia ja valmistamia. Esimerkiksi tiimin tilaamat ja kolmannen osapuolen 3D-tulostamat osat olisivat kiellettyjä.
Joukkueiden on toimitettava nämä asiakirjat tarkastajien, päätuomareiden tai tuomareiden pyynnöstä milloin tahansa tapahtuman aikana. Hyväksyttävän dokumentaation toimittamatta jättäminen johtaa osan käytön katsomiseen laittomaksi; siksi sovelletaan kohtia R2, <G5> ja/tai G1.
<VUR8> Joukkueet voivat käyttää roboteissaan kaupallisesti saatavilla olevia jousia. Tässä säännössä “jousi” on mikä tahansa laite, jota käytetään elastisen potentiaalienergian varastointiin ja vapauttamiseen. Esimerkkejä ovat muun muassa:
Jousiteräksestä valmistetut puristus-, veto-, vääntö-, vakiovoima- tai kartiojouset.
Joustavasta langasta tai kumista valmistetut jouset, kuten kirurgiset letkut, benji-köydet tai joustava punottu köysi.
Huomautus: Kaasuiskuja ei pidetä pneumaattisina laitteina VUR14 -viitteen yhteydessä. Kaasuiskunvaimentimia ei saa muuttaa millään tavalla.
<VUR9> Joukkueet voivat käyttää robotissaan kaupallisesti saatavilla olevia kiinnitystarvikkeita. Esimerkkejä ovat (mutta eivät rajoitu näihin):
Ruuvit, mutterit, niitit ja lämpökovettuvat insertit
Saranat, tapit, tangonpäät, kierretangot ja letkunkiristimet
Kiinnitystarvikkeiden, kuten aluslevyjen tai välikappaleiden, kiinnitys
Liimat, kuten epoksi, liima tai teippi (vain silloin, kun niitä käytetään kahden osan yhdistämiseen)
Jos osan ensisijainen toiminto ei ole “kiinnitys”, niin VUR5, VUR6 ja/tai VUR7 ovat etusijalla tähän sääntöön nähden. Laittomia esimerkkejä ovat (mutta eivät rajoitu näihin):
Esivalmistettu ei-VEX-pyörä, vaikka se teknisesti ottaen voi yhdistää kulutuspinnan akseliin
80/20 pursotus; muut esineet “kiinnitetään siihen”, se ei ole se osa, joka “kiinnittää” sen
Grippiteipin käyttö renkaiden pidon parantamiseksi
<VUR10> Jokaisen robotin on käytettävä täsmälleen yhtä (1) V5-robottiaivoa ja vähintään yhtä (1) V5-robottiradiota, joka on kytketty V5-ohjaimeen.
Joukkueiden on noudatettava R12 ja <VUR12d> -kohdissa mainittuja tehosääntöjä.
Robottien välinen langaton tiedonsiirto on sallittua, jos käytetään laillisia V5-robotin aivoja ja V5-robottiradioita. Muita langattomia tiedonsiirtoprotokollia (esim. radio, Bluetooth, Wi-Fi) ei sallita.
<VUR11>Robottien käyttämien V5-älymoottoreiden, 11 W (276–4840) ja/tai 5,5 W (276–4842), määrää ei ole rajoitettu. Muita moottoreita, servomoottoreita tai elektronisia toimilaitteita ei sallita, mukaan lukien VEXin myymät moottorit (esim. 2-johtiminen 393-moottori).
Huomautus 1: Sääntö R28 on edelleen voimassa VEX U:ssa. Joukkueet eivät saa muokata Smart Motorsia ja niiden on käytettävä virallisia/muokkaamattomia vaihdelaatikoita.
Huomautus 2: Kaupallisesti saatavilla olevat pneumaattiset toimilaitteet ja pneumaattiset solenoidit ovat sallittuja VUR14 -ohjeiden puitteissa.
Huomautus 3: Lakisääteinen Lisäelektroniikka voi sisältää oman moottorin, servon tai toimilaitteen VUR12 mukaisesti.
Huomautus 4: R11-kohdassa määritelty 55 W:n voimansiirron tehoraja ei koske VEX U:ta.
<VUR12> Robottien käyttämille kaupallisesti saatavilla oleville antureille, ulkoisille prosessoreille tai lisäelektroniikalle ei ole rajoituksia tunnistukseen ja prosessointiin, paitsi seuraavissa tapauksissa:
Anturit ja ulkoiset prosessorit ON liitettävä V5-robottiaivoihin minkä tahansa ulkoisesti käytettävissä olevan portin kautta (eli ilman muutoksia kaupallisesti saatavilla olevaan elektroniikkaan). Anturi voidaan liittää ulkoiseen prosessoriin, joka sitten kytketään V5-robotin aivoihin.
Anturit ja lisäelektroniikka saavat saada virtaa vain seuraavista lähteistä:
Suoraan V5-robotin aivoista minkä tahansa ulkoisesti käytettävän portin kautta.
Lisälitiumioni-, litiumrauta- tai nikkelimetallihydridiakkupaketista (anturin/prosessointivirran tuottamiseen voi käyttää vain yhtä (1) lisäakkua). Tämän lisäakun on toimittava enintään 13 voltin jännitteellä.
Anturit, ulkoiset prosessorit ja/tai lisäelektroniikka, jotka sisältävät ensisijaiseen tunnistus-/käsittelytoimintoonsa olennaisena osana pienitehoisen moottorin, kuten ulkoisen prosessorin jäähdytystuuletin tai pyörivä anturi, ovat sallittuja.
Erillisiä moottoreita, joilla ei ole lisätunnistus- tai prosessointitoimintoja (esim. kaupallisesti saatavilla olevan harjattoman moottorin käyttö voimansiirrossa), ei pidetä laillisena lisäelektroniikkana, ja niitä pidetään VUR11
Pneumaattiset solenoidit ovat ainoat solenoidityypit, jotka sallitaan lisäelektroniikkana. Muuhun tarkoitukseen kuin pneumaattisen venttiilin avaamiseen ja sulkemiseen käytettyjä solenoidiventtiilejä pidetään toimilaitteina ja siksi kiellettyinä VUR11 mukaisesti.
R28 pätee edelleen VEX U:ssa. Tiimit eivät saa muuttaa tai muokata VEX-tuotelinjojen elektronisia osia. V5-optisen anturin ja V5-etäisyysanturin lohkoja saa kiertää niiden pohjiin nähden ja valmistaa näille antureille räätälöityjä takalevyjä.
<VUR13> Kaupallisesti saatavilla olevia sähkömekaanisia kokoonpanoja ei saa käyttää roboteissa.
Tämän säännön tarkoituksia varten mitä tahansa järjestelmää, joka yhdistää antureita muihin mekaanisiin osiin, jotka on valmistanut joku muu kuin tiimin jäsen ja joilla on enemmän käyttöä kuin anturin perusmääritelmän mukaisesti, pidetään sähkömekaanisena kokoonpanona, eikä se siksi ole laillinen.
Esimerkkejä voivat olla muun muassa matkanmittauslaitteet.
Kaupallisesti saatavilla olevia antureita, joissa on yksinkertainen muovikotelo ja joilla ei ole muuta käyttöä kuin sisäisten komponenttien suojaaminen ja anturin asennuksen helpottaminen, ei pidetä sähkömekaanisina kokoonpanoina.
<VUR14> Joukkueet voivat käyttää rajatonta määrää seuraavia kaupallisesti saatavilla olevia pneumaattisia komponentteja: sylintereitä, toimilaitteita, venttiilejä, mittareita, varastosäiliöitä, säätimiä, jakotukkeja, letkuja ja solenoidiventtiilit.
Pneumaattisia laitteita saa ladata enintään 100 psi:iin.
Kompressorien tai muiden robottiin kiinnitettyjen latausmuotojen käyttö ei ole sallittua.
Kaikkien kaupallisten komponenttien on oltava mitoitettu vähintään 100 psi:lle. Tiimien tulee olla valmiita toimittamaan tarkastajille pyydettäessä dokumentaatiota, joka vahvistaa nämä luokitukset.
Komponentteja ei saa muuttaa niiden alkuperäisestä tilasta, lukuun ottamatta seuraavia poikkeuksia:
Paineilmaputkien tai -johtojen katkaisu pituuksiin; komponenttien kokoaminen valmiiden kierteiden, kiinnikkeiden tai liittimien avulla; tai pienten kosmeettisten etikettien käyttö
Jos käytetään kaupallisesti saatavilla olevia 12 V:n solenoideja, niitä pidetään lisäelektroniikkana ja niiden on siksi täytettävä kaikki VUR12 -dokumentissa luetellut ehdot. 12 V:n solenoidit voidaan syöttää joko lisävirtalähteestä (per <VUR12d>) tai V5-robotin aivojen 5 V - 12 V jännitteennostomuuntimella. Jos solenoidiin käytetään ulkoista virtalähdettä (tai muuta lisäelektroniikkalaitetta), tiimien ON VOITTAA osoittaa, ettei solenoidi voi saada virtaa, kun robotti vastaanottaa kenttäohjaimelta ilmoituksen käytöstä poistetusta tilasta.
<VUR15>Joukkueet voivat käyttää robotissaan kaupallisesti saatavilla olevia laakereita. Tässä säännössä ‘laakeri’ on osa, joka tukee ulkoisia kuormia, vähentää kitkaa ja parantaa tehokkuutta helpottamalla komponenttien välistä tasaista dynaamista liikettä. Oikeudellisia esimerkkejä ovat muun muassa:
Pyörivää liikettä tukevat osat: säteislaakerit, rullalaakerit, työntölaakerit, neulalaakerit, yksisuuntaiset laakerit, holkit jne.
Lineaarista liikettä tukevat osat: lineaarilaakerit, lineaariliukukiskot, laatikon liukukiskot jne.
Haluamme nähdä yliopistojen kohtaavan toisensa globaalissa vastakkainasettelussa. Koulut eivät ole rajoittuneet yhteen tiimiin, ja tiimi voi koostua useista korkeakouluista, mutta toivomme, että jokainen tiimi samaistuu yhteen (1) korkeakouluun ja edustaa sitä ylpeänä. (esim. ”Clarksonin yliopisto” vs. ”UC Santa Barbara”). Yliopistotason “klubijoukkueita” ja sekajoukkueita kannustetaan tietenkin liittymään! Kuten Opiskelijoiden kelpoisuuskäytännössä todetaan, opiskelijat, jotka eivät ole vielä suorittaneet toisen asteen koulutusta, eivät ole oikeutettuja osallistumaan VEX U -ohjelmaan, vaikka heillä olisi kaksoistutkinto tai he suorittaisivat toisen asteen opintoja. Opiskelija ei voi olla samanaikaisesti VEX V5- ja VURC-tiimin jäsen kelpoisuudesta riippumatta.