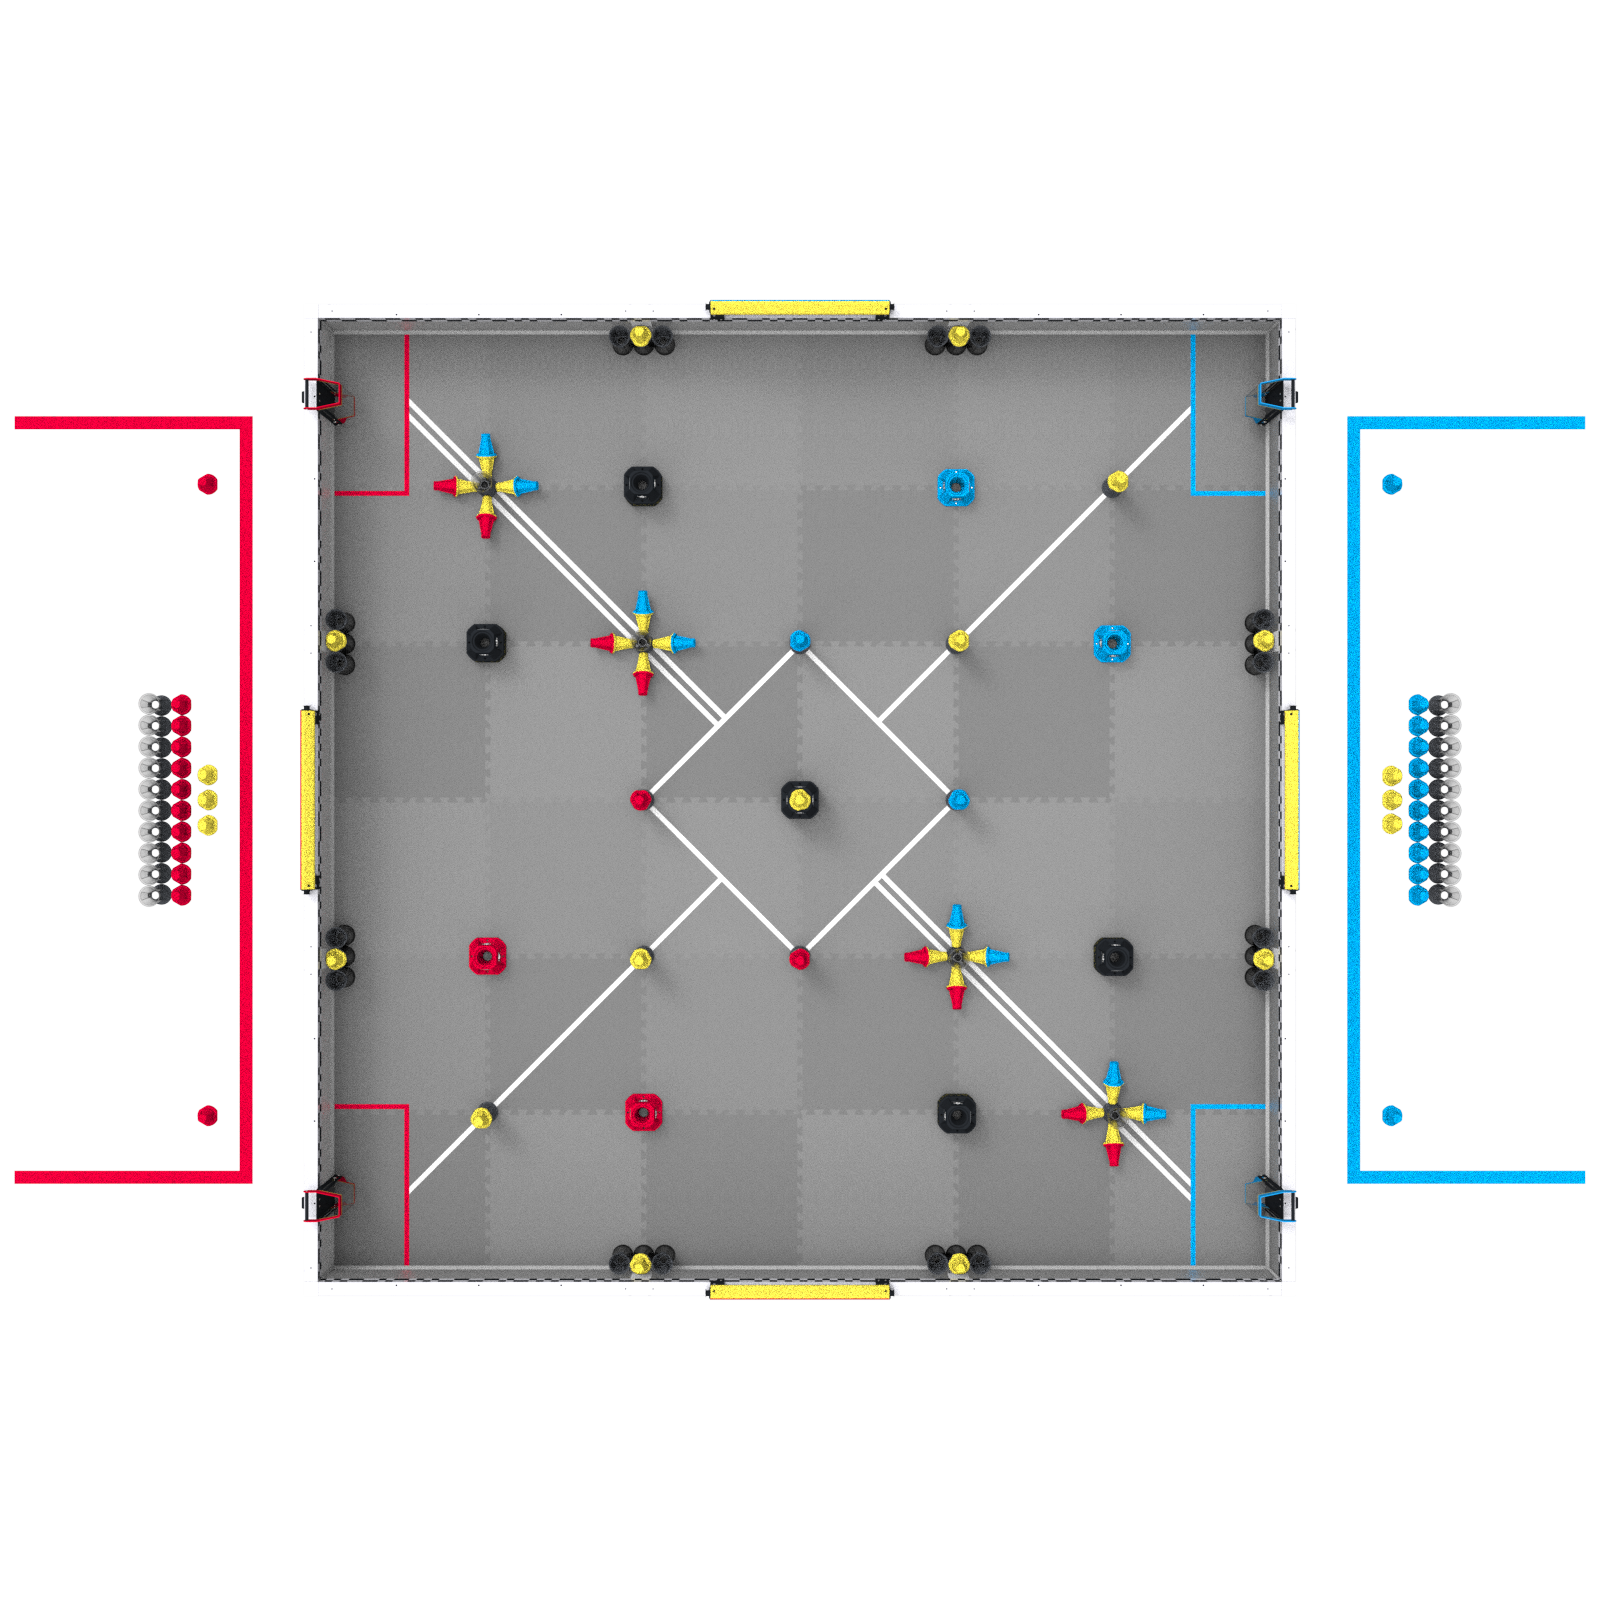
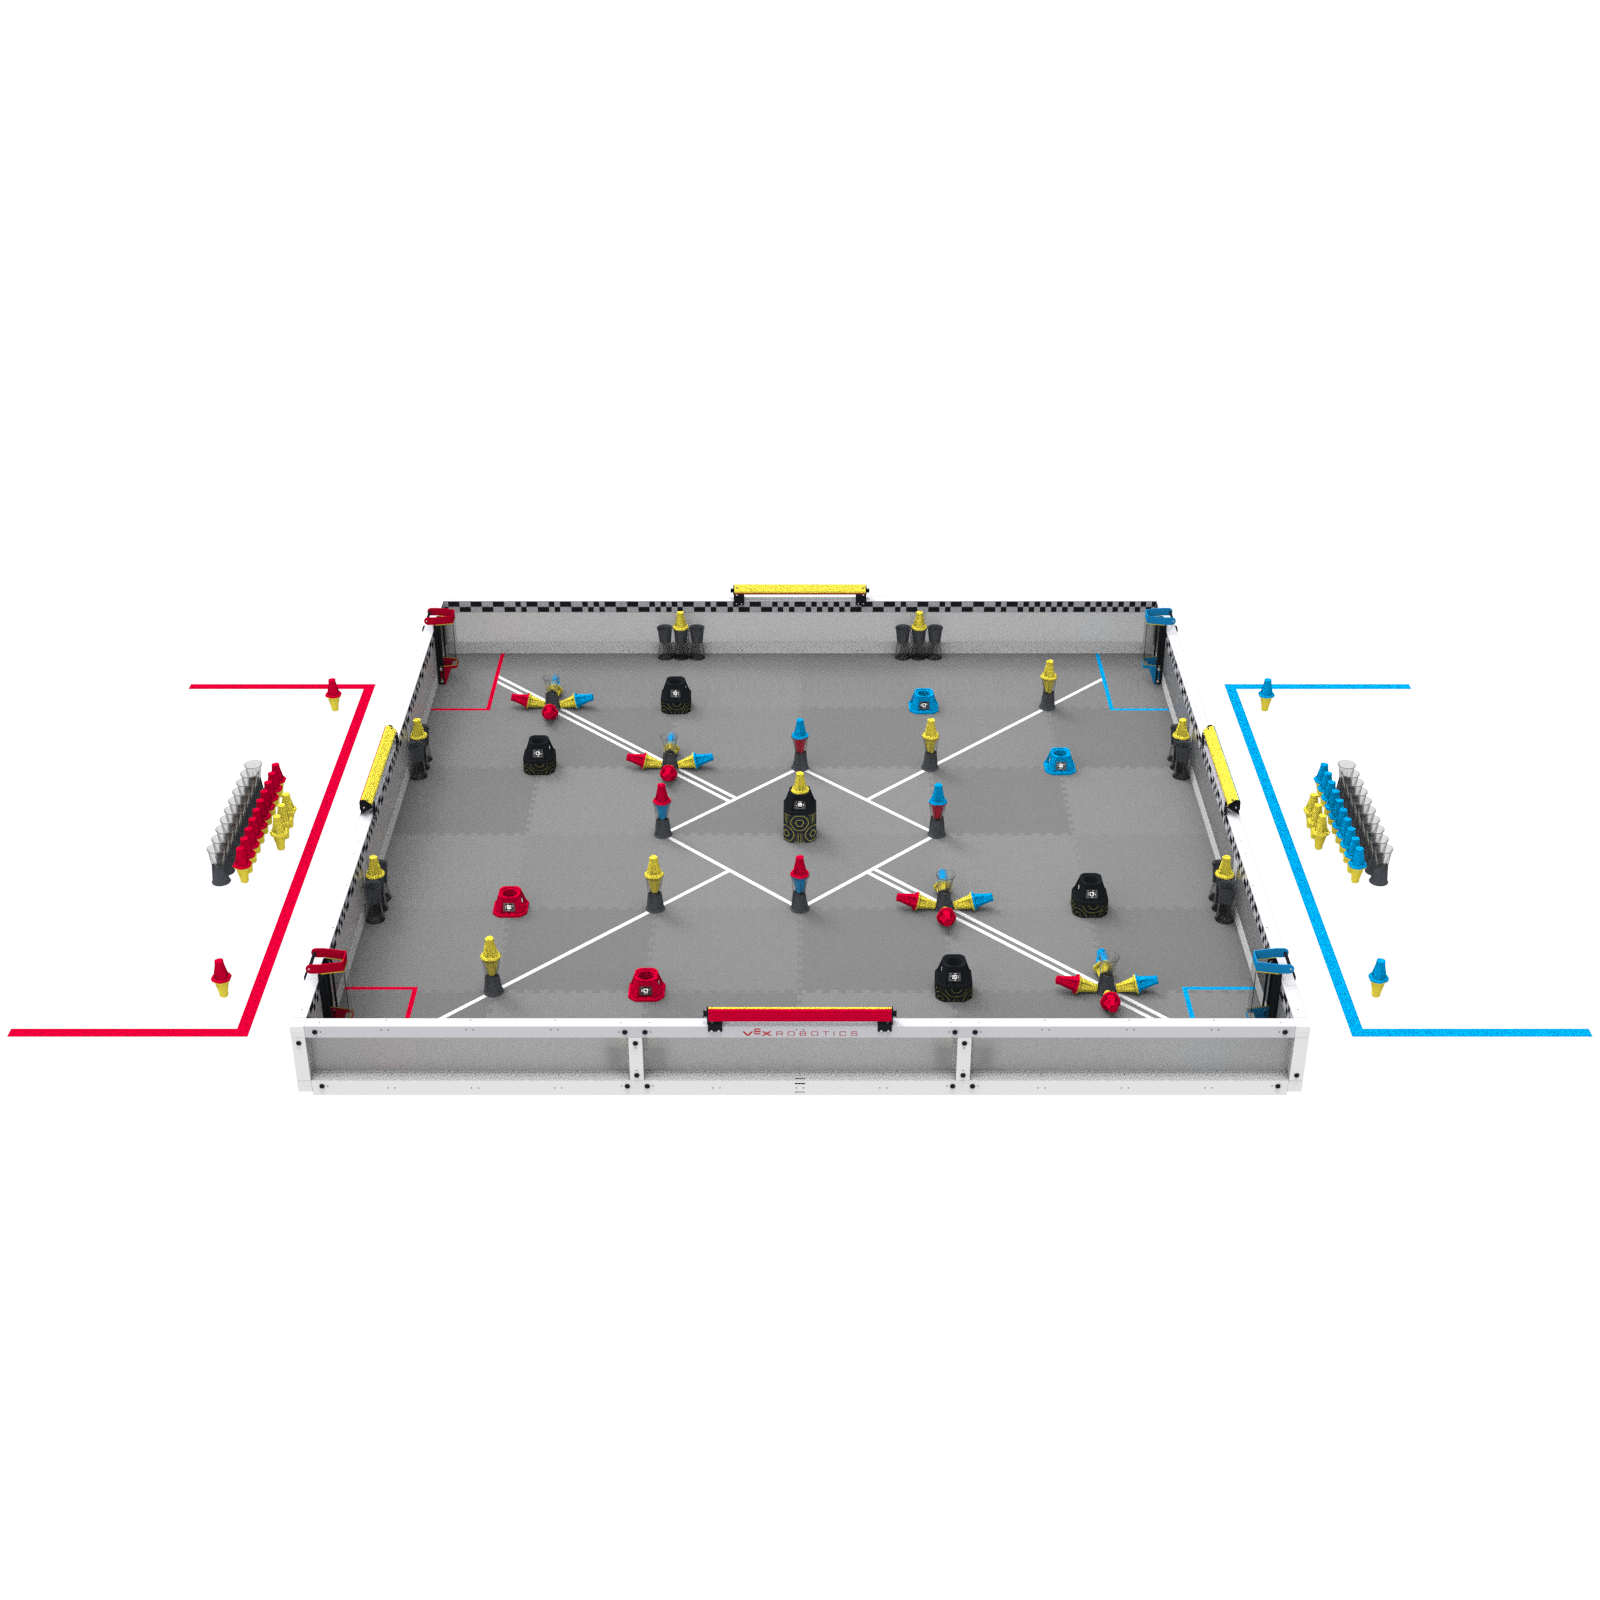
जबकि कई कॉलेज और विश्वविद्यालय पहले से ही अपनी शैक्षणिक कक्षाओं में VEX V5 प्रणाली का उपयोग करते हैं, वहीं कई अन्य के पास मानक “VEX मेटल” लाइब्रेरी से परे व्यापक विनिर्माण क्षमताएं हैं। कॉलेज के इंजीनियरिंग कार्यक्रमों में मशीनिंग और 3डी प्रिंटिंग जैसी निर्माण तकनीकें पहले से कहीं अधिक आम हो गई हैं, और हम यह देखने के लिए उत्सुक हैं कि दुनिया भर की वीईएक्स यू रोबोटिक्स प्रतियोगिता टीमें इन अधिक उन्नत नियमों के तहत क्या बनाने में सक्षम हैं।
पिछले वर्षों की तरह, इस सत्र में वीईएक्स रोबोटिक्स विश्व चैम्पियनशिप में वीईएक्स यू प्रतियोगिता का समापन होगा, साथ ही दुनिया भर में क्षेत्रीय टूर्नामेंट भी आयोजित किए जाएंगे। भाग लेने वाले स्कूलों को हजारों भावी इंजीनियरों के सामने अपनी क्षमताओं को साबित करने और यह दिखाने का मौका मिलेगा कि वास्तव में उनके स्कूल को क्या खास बनाता है। VEX U रोबोटिक्स प्रतियोगिता कई विश्वविद्यालय स्तरीय इंजीनियरिंग कार्यक्रमों के लिए परियोजना-आधारित एक आदर्श पूरक है, और छात्रों को हमारे कार्यक्रम के प्रायोजकों जैसे संभावित नियोक्ताओं के सामने अपने वास्तविक दुनिया के कौशल को प्रदर्शित करने का अनूठा अवसर प्रदान करती है।
VEX U रोबोटिक्स प्रतियोगिता में VEX V5 रोबोटिक्स प्रतियोगिता ओवरराइड फील्ड का उपयोग कुछ मामूली संशोधनों के साथ किया जाता है। जिसके पास भी VEX V5 ओवरराइड फील्ड है, वह इसका उपयोग VEX U इवेंट या टीम के लिए कर सकता है। प्रतियोगिता के बुनियादी नियमों और विवरणों के लिए कृपया इस खेल नियमावली के पिछले अनुभागों को देखें। इस अनुभाग में सूचीबद्ध संशोधनों को छोड़कर, सभी मानक नियम लागू होते हैं। नियमों के बीच किसी भी प्रकार के टकराव की स्थिति में, खेल नियमावली के इस अनुभाग में सूचीबद्ध नियम और आधिकारिक VEX U प्रश्नोत्तर पर दिए गए सभी निर्णय सर्वोपरि होंगे।
अतिरिक्त इलेक्ट्रॉनिक्स - रोबोट के निर्माण में उपयोग किया जाने वाला कोई भी सेंसर, प्रोसेसर या अन्य इलेक्ट्रॉनिक घटक, जो V5 रोबोट ब्रेन से जुड़ा हो और जिसे VEX रोबोटिक्स द्वारा बेचा न जाता हो। उदाहरणों में व्यावसायिक रूप से उपलब्ध उपकरण (जैसे, रास्पबेरी पाई) या टीम द्वारा डिजाइन और निर्मित कस्टम उपकरण शामिल हैं। अधिक जानकारी के लिए VUR12 और VUR13 देखें।
एलायंस - एक ही टीम के दो (2) रोबोटों का समूह जिन्हें छात्रों द्वारा किसी दिए गए मैच के दौरान एक साथ खेलने के लिए चुना गया है।
इलेक्ट्रोमैकेनिकल असेंबली - एक जटिल प्रणाली जो कई आसानी से उपलब्ध घटकों से बनी होती है, जिसमें सेंसर, यांत्रिक भाग और एक्चुएटर शामिल हो सकते हैं।
बाह्य प्रोसेसर - एक कंप्यूटिंग उपकरण या माइक्रोकंट्रोलर जो सेंसर डेटा को VEX V5 ब्रेन को भेजने से पहले स्वतंत्र रूप से संसाधित करता है।
निर्मित भाग - रोबोट निर्माण में उपयोग किया जाने वाला कोई भी घटक जिसे टीम के सदस्यों द्वारा निर्मित किया जाता है। अधिक जानकारी के लिए VUR3 से VUR7 देखें।
कच्चा माल - तीसरे पक्ष के विक्रेताओं से खरीदी गई स्टॉक सामग्री जिसका उपयोग निर्मित भागों को बनाने के लिए किया जा सकता है। VUR4 और VUR5 देखें।
सेंसर - एक ऐसा उपकरण जो पर्यावरण में होने वाले परिवर्तनों का पता लगाता है और उन पर प्रतिक्रिया करता है, जिससे रोबोट के नियंत्रण प्रणाली को डेटा प्राप्त होता है।
<VUG3>मैच की शुरुआत में कुछ इलेक्ट्रॉनिक उपकरण गति में या चल रहे हो सकते हैं। इसमें सक्रिय कूलिंग पंखे, स्पिनिंग एलआईडीएआर मॉड्यूल, और/या अन्य समान सेंसर या अतिरिक्त इलेक्ट्रॉनिक्स शामिल हैं। ये इलेक्ट्रॉनिक उपकरण पूरे रोबोट या उसके किसी भी उपप्रणाली के लिए किसी भी प्रकार की गति शुरू नहीं कर सकते हैं, और स्कोरिंग ऑब्जेक्ट्स और/या अन्य रोबोटों के साथ सीधे बातचीत नहीं कर सकते हैं।
<VUG5>स्वायत्त अवधि के दौरान अलग-अलग स्कोरिंग।स्वायत्त बोनस विजेता का निर्धारण करने के उद्देश्य से, स्वायत्त अवधि स्कोरिंग गणना में निम्नलिखित को शामिल किया जाता है:
मिडफील्ड में पीले पिन हाफ खिलाड़ियों का स्वामित्व और स्कोरिंग
मिडफील्ड गोल में रखे गए पिनों के लिए, पीले पिन के आधे हिस्से उस गठबंधन के स्वामित्व में होते हैं जो मिडफील्ड में अधिक संख्या में रोबोटों के साथ स्वायत्त अवधि को समाप्त करता है।
मिडफ़ील्ड में समाप्त होने वाले रोबोटों का स्कोरिंग
<VUG6>विभिन्न स्वायत्त जीत अंक मानदंड। सभी VEX U आयोजनों के लिए, स्वायत्त जीत अंक उस गठबंधन को प्रदान किया जाता है जो स्वायत्त अवधि को निम्नलिखित सभी कार्यों को पूरा करके समाप्त करता है, और जिसने स्वायत्त अवधि के दौरान कोई उल्लंघन नहीं किया है:
आपके गठबंधन के लिए कम से कम बारह (12) पिन हाफ स्कोर किए गए। (इसमें स्वायत्त रेखा के विपरीत दिशा में स्थित चतुर्थांशों में बने पिन हाफ शामिल नहीं हैं।)
आपके गठबंधन के लिए कम से कम चार (4) गोल में कम से कम दो (2) पिन हाफ स्कोर किए गए हों। (स्वायत्त रेखा के विपरीत दिशा में स्थित चतुर्थांशों में स्थित लक्ष्यों को इसमें शामिल नहीं किया गया है)।
दोनों में से कोई भी रोबोट खेत की परिधि के संपर्क में नहीं है।
कम से कम एक (1) रोबोट कम से कम आंशिक रूप से मिडफील्ड के भीतर है।
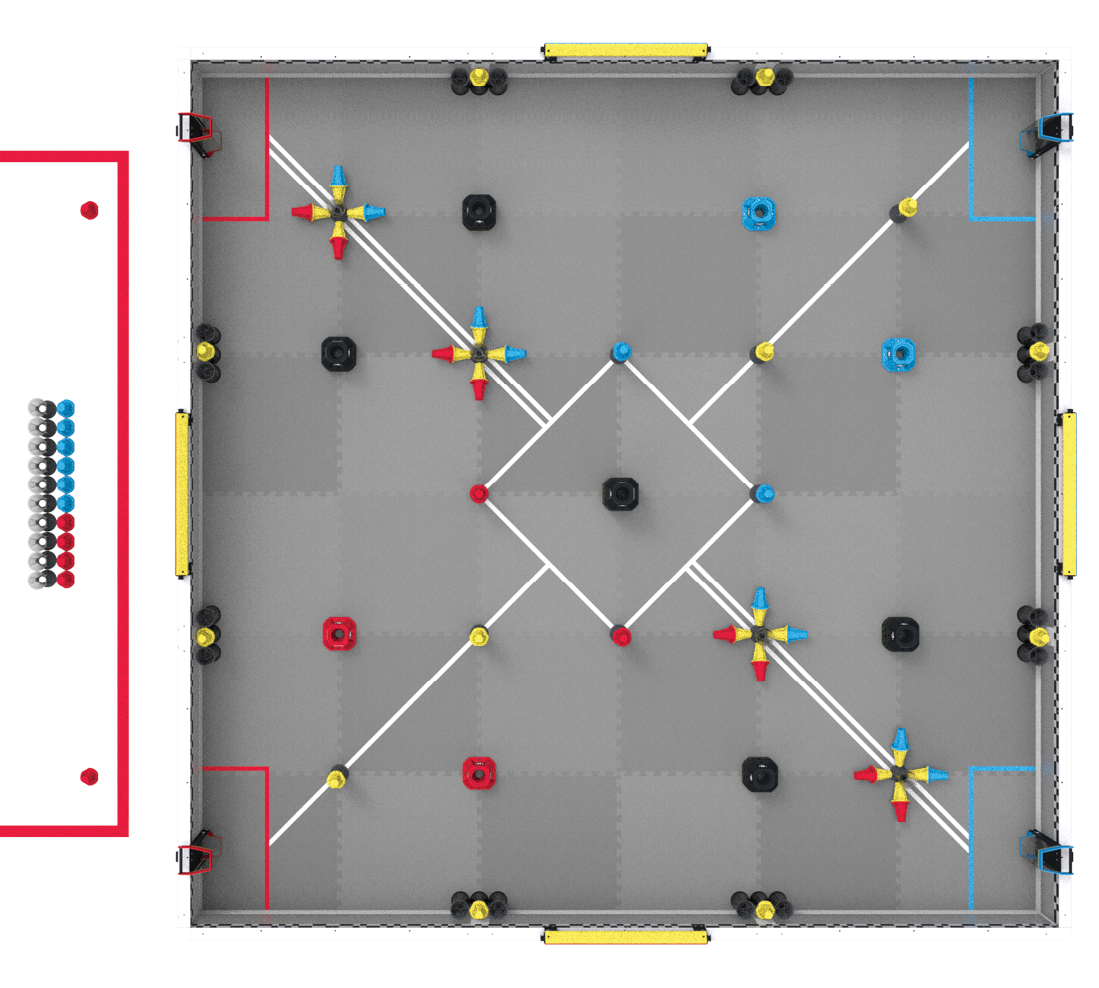
<VURS3> दोनों रोबोटों को रोबोट स्किल्स मैच की शुरुआत रेड एलायंस के लिए शुरुआती स्थिति में करनी होगी। नियम एसजी1 के अन्य सभी भाग लागू होते हैं। प्रत्येक रोबोट को एसजी5 के अनुसार प्रीलोड के रूप में एक लाल/पीले पिन का उपयोग करना चाहिए।
चित्र VURS1: VEX U रोबोट कौशल प्रतियोगिता के लिए मैदान की व्यवस्था।
<VUT1> 2-टीम गठबंधन प्रारूप के बजाय, वीयूआरसी हेड-टू-हेड मैच 1-टीम बनाम 1-टीम के रूप में खेले जाएंगे। प्रत्येक टीम प्रत्येक मैच में दो (2) रोबोट का उपयोग करेगी।
टीमों को जितने चाहें उतने रोबोट बनाने और लाने की अनुमति है, लेकिन केवल दो (2) - VUR1 में वर्णित प्रत्येक आकार का एक - किसी भी मैच के लिए गड्ढे से खेल के मैदान में लाया जा सकता है।
सभी रोबोटों को प्रतियोगिता में भाग लेने की अनुमति मिलने से पहले निरीक्षण पास करना होगा।
<VUT2>योग्यता मैच वीईएक्स वी5 टूर्नामेंट के समान ही आयोजित किए जाएंगे, लेकिन वीयूटी1 में वर्णित संशोधित 1v1 प्रारूप में।
<VUT3>VEX V5 टूर्नामेंट की तरह ही एलिमिनेशन मैच आयोजित किए जाएंगे, लेकिन इसमें एलायंस का चयन नहीं होगा। प्रतियोगिता के अंत में, एक टीमटूर्नामेंट चैंपियन के रूप में उभरेगी।
<VUT4> The Autonomous Period at the beginning of each Head-to-Head Match will be 30 seconds.
Human interaction with Robots during the Autonomous Period is strictly prohibited.
If both Teams complete their routines before 30 seconds have elapsed, they have the option to signal that they wish to end the Autonomous Period early. Both Teams and the Head Referee must all agree on the “early stop.” This is not a requirement, and the option must have been established for all Teams at the event, such as during the event meeting.
<VUT5> The Driver Controlled Period is shortened to 90 seconds and immediately follows the Autonomous Period.
<VUT6>टूर्नामेंट में एलिमिनेशन राउंड में टीमों की संख्या कम होती है। VEX रोबोटिक्स की अनुमति से असाधारण परिस्थितियों को छोड़कर, किसी विशेष इवेंट के लिए एलिमिनेशन मैचों में टीमों की संख्या निम्नानुसार निर्धारित की जाती है। 16वें स्थान से नीचे की कई टीमों के होने से शीर्ष रैंकिंग वाली टीमों को एक या अधिक बार बाय मिलेगा।
मैच शुरू होने के समय एक रोबोट का आकार 24 इंच (609.6 मिमी) x 24 इंच (609.6 मिमी) x 24 इंच (609.6 मिमी) से अधिक नहीं होना चाहिए।
मैच शुरू होने के समय एक रोबोट का आकार 15 इंच (381 मिमी) x 15 इंच (381 मिमी) x 15 इंच (381 मिमी) से अधिक नहीं होना चाहिए।
<VUR2>टीमें अपने रोबोट के निर्माण के लिए नीचे दी गई तालिकाओं में सूचीबद्ध अपवादों के अलावा, किसी भी आधिकारिक VEX रोबोटिक्स उत्पाद का उपयोग कर सकती हैं इसमें VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE और VEX Robotics by HEXBUG* उत्पाद श्रृंखला के उत्पाद शामिल हैं। नियम आर28 लागू होता है, लेकिन गैर-विद्युत घटकों में अधिकांश संशोधनों की अनुमति है।
हेक्सबग ब्रांड स्पिन मास्टर कॉर्प का पंजीकृत ट्रेडमार्क है।
एसकेयू
विवरण
217-8080
टैलन एसआरएक्स
217-9191
विक्टर एसपीएक्स
217-9090
विक्टर एसपी
217-4243
न्यूमेटिक कंट्रोल मॉड्यूल
217-4244
विद्युत वितरण पैनल
217-4245
वोल्टेज रेगुलेटर मॉड्यूल
217-4347
775प्रो
217-2000
सीआईएम मोटर
217-3371
मिनी सीआईएम मोटर
217-3351
बैग मोटर
217-6515
फाल्कन 500
<VUR3> कानूनी कच्चे माल पर निम्नलिखित विनिर्माण प्रक्रियाओं को लागू करके निर्मित पुर्जे बनाए जा सकते हैं:
एडिटिव मैन्युफैक्चरिंग प्रक्रियाएं, जैसे कि 3डी प्रिंटिंग।
घटाव आधारित विनिर्माण प्रक्रियाएं, जैसे कि काटना, ड्रिलिंग करना, रूटिंग करना या मशीनिंग करना।
शीट मेटल ब्रेकिंग या थर्मोफॉर्मिंग जैसी मोड़ने की प्रक्रियाएं।
सामग्रियों को एक दूसरे से जोड़ना, जैसे वेल्डिंग या रासायनिक बंधन (उदाहरण के लिए, एपॉक्सी)।
अधातुओं की ढलाई, जैसे कि पॉलीयुरेथेन को 3डी प्रिंटेड मोल्ड में इंजेक्ट करना।
<VUR4>निर्मित भाग कानूनी कच्चे माल से बनाए जाने चाहिए। कच्चा माल माने जाने के लिए, सामग्री को VUR3 में सूचीबद्ध निर्माण प्रक्रियाओं से गुजरने से पहले निम्नलिखित रूपों में से किसी एक में प्राप्त किया जाना चाहिए:
प्रकार
आकार / प्रोफ़ाइल
उदाहरण
1
चादर
समतल भूमि
* शीट मेटल * ⅛ इंच पॉलीकार्बोनेट शीट * प्लाईवुड
2
ठोस बिलेट
“मोटी” आयताकार बीम/ब्लॉक
* 4” x 4” x 6” ठोस एल्युमीनियम बिलेट * 2” x 2” x 2” एसीटल ब्लॉक
3
ठोस बार
“पतली” आयताकार बीम
* 2x4 लकड़ी के तख्ते * ¼” x 3” एल्युमिनियम की छड़ें
4
खोखली पट्टी
खोखली आयताकार बीम
* 1” x 1”, 1/32” दीवार वाली एल्युमिनियम बॉक्स ट्यूब
बाजार में आसानी से उपलब्ध वस्तुएं जिन्हें न्यूनतम संशोधन के साथ उपयोग करने के लिए बनाया गया है।
* पहिए * गियर * टाइमिंग बेल्ट और पुली
5
वे सामग्रियां जिन्हें ढाला या सिंटर्ड किया जाना है
* रेज़िन / पाउडर-बेड 3डी प्रिंटिंग * रेत ढलाई के लिए पिघले हुए एल्यूमीनियम का उपयोग
नोट: VUR2 इस नियम पर प्राथमिकता रखता है। VEX रोबोटिक्स से खरीदी गई ऐसी सामग्रियां जो इनमें से किसी एक श्रेणी के अंतर्गत आती हैं (उदाहरण के लिए, वर्साफ्रेम प्री-ड्रिल्ड एक्सट्रूज़न) अनुमत हैं।
<VUR6>निर्मित भागकच्चे माल से नहीं बनाए जा सकते हैं जो आयोजन, अन्य टीमों या फील्ड तत्वों के लिए सुरक्षा या क्षति जोखिम पैदा करता है। प्रतिबंधित सामग्रियों के उदाहरणों में निम्नलिखित शामिल हैं, लेकिन इन्हीं तक सीमित नहीं हैं:
कोई भी ऐसी सामग्री जिससे ज्वाला या आतिशबाजी के प्रभाव उत्पन्न किए जा सकें।
मैच के समय जो भी पदार्थ तरल अवस्था में हो। उदाहरणों में हाइड्रोलिक द्रव, तेल, ग्रीस, तरल पारा और टायर सीलेंट शामिल हैं।
इसमें ऐसी निर्माण प्रक्रियाएं शामिल नहीं हैं जिनमें तरल पदार्थों का उपयोग होता है, जैसे कि मिलिंग कूलेंट या एपॉक्सी।
कोई भी पदार्थ जो टूट जाता है या टूटने पर अत्यधिक क्षेत्र/सुरक्षा खतरा पैदा करता है। उदाहरणों में फाइबरग्लास, एक्रिलिक और कार्बन फाइबर शीट/ट्यूब स्टॉक शामिल हैं।
यह नियम विशेष रूप से भौतिक वैधता से संबंधित है। कानूनी कच्चे माल से बने किसी भी संभावित असुरक्षित तंत्र को अभी भी एस1 और आर19 द्वारा संबोधित किया जा सकता है।
3डी प्रिंटर फिलामेंट्स जिनमें कार्बन फाइबर (या इसी तरह के) एडिटिव्स या कार्बन फाइबर (या इसी तरह के) इनले शामिल हैं, इस अपवाद से छूट प्राप्त हैं, और फैब्रिकेटेड पार्ट्स में उपयोग के लिए कानूनी माने जाते हैं।
<VUR7>निर्मित भाग टीम के सदस्यों द्वारा बनाए जाने चाहिए। किसी भी निर्मित भाग के साथ दस्तावेज़ीकरण होना चाहिए जो उस निर्मित भाग के लिए टीम की डिज़ाइन और निर्माण प्रक्रिया को प्रदर्शित करता हो।
दस्तावेजीकरण का न्यूनतम स्वीकार्य रूप संबंधित भाग के लिए कई दृश्यों वाला इंजीनियरिंग चित्र है। इन चित्रों को टीम की इंजीनियरिंग नोटबुक में या इंजीनियरिंग नोटबुक के एक अलग परिशिष्ट में शामिल किया जा सकता है।
कोई भी निर्मित भाग पूरी तरह से टीम के सदस्यों द्वारा डिजाइन और निर्मित किया गया होना चाहिए। उदाहरण के लिए, टीम द्वारा ऑर्डर किए गए और किसी तीसरे पक्ष द्वारा 3D प्रिंट किए गए पुर्जे प्रतिबंधित होंगे।
टीमों को किसी भी समय निरीक्षकों, मुख्य रेफरी या जजों द्वारा अनुरोध किए जाने पर यह दस्तावेज उपलब्ध कराना होगा। स्वीकार्य दस्तावेज़ उपलब्ध कराने में विफलता के परिणामस्वरूप भाग को उपयोग के लिए अवैध माना जाएगा; इसलिए, R2, <G5>, और/या G1 लागू होगा।
<VUR8>टीमें अपने रोबोट पर व्यावसायिक रूप से उपलब्ध स्प्रिंग्स का उपयोग कर सकती हैं इस नियम के प्रयोजनों के लिए, “स्प्रिंग” कोई भी ऐसा उपकरण है जिसका उपयोग प्रत्यास्थ स्थितिज ऊर्जा को संग्रहित करने और मुक्त करने के लिए किया जाता है। उदाहरणों में निम्नलिखित शामिल हैं, लेकिन इन्हीं तक सीमित नहीं हैं:
स्प्रिंग स्टील से बने संपीडन, तनाव, मरोड़, स्थिर बल या शंक्वाकार स्प्रिंग।
सर्जिकल ट्यूबिंग, बंजी कॉर्ड या खिंचाव योग्य बुनी हुई रस्सी जैसे लोचदार धागे या रबर से बने स्प्रिंग।
बंद-लूप (न्यूमेटिक) गैस शॉक।
नोट: VUR14 के संदर्भ में गैस शॉक को वायवीय उपकरण नहीं माना जाता है। गैस शॉक में किसी भी प्रकार का बदलाव नहीं किया जा सकता है।
<VUR9>टीमें अपने रोबोट पर व्यावसायिक रूप से उपलब्ध फास्टनर हार्डवेयर का उपयोग कर सकती हैं उदाहरणों में निम्नलिखित शामिल हैं (लेकिन इन्हीं तक सीमित नहीं हैं):
एपॉक्सी, गोंद या टेप जैसे चिपकने वाले पदार्थ (केवल दो भागों को जोड़ने के लिए उपयोग किए जाने पर)
यदि भाग का प्राथमिक कार्य “फास्टनिंग” नहीं है, तो VUR5, VUR6, और/या VUR7 इस नियम पर प्राथमिकता लेते हैं। अवैध उदाहरणों में निम्नलिखित शामिल हैं (लेकिन इन्हीं तक सीमित नहीं हैं):
एक पूर्वनिर्मित नॉन-वीईएक्स पहिया, भले ही तकनीकी रूप से यह ट्रेड को शाफ्ट से जोड़ता हो।
80/20 एक्सट्रूज़न; अन्य वस्तुएं इससे “जुड़ी” जाती हैं, यह वह भाग नहीं है जो “जुड़ने” का काम करता है।
पहियों की पकड़ को बेहतर बनाने के लिए ग्रिप टेप का उपयोग करना
<VUR10> प्रत्येक रोबोट को वी5 कंट्रोलर से जुड़े एक (1) वी5 ब्रेन और कम से कम एक (1) वी5 रोबोट रेडियो का उपयोग करना चाहिए।
टीमों को R12 और <VUR12d> में उल्लिखित शक्ति नियमों का पालन करना होगा।
वैध वी5 रोबोट ब्रेन और वी5 रोबोट रेडियो का उपयोग करने पर रोबोटों के बीच वायरलेस संचार की अनुमति है। किसी भी अन्य प्रकार के वायरलेस संचार प्रोटोकॉल (जैसे, रेडियो, ब्लूटूथ, वाई-फाई) की अनुमति नहीं है।
<VUR11>रोबोट द्वारा उपयोग किए जा सकने वाले V5 स्मार्ट मोटर्स, 11W (276-4840) और/या 5.5W (276-4842) की संख्या पर कोई प्रतिबंध नहीं है अन्य किसी भी मोटर, सर्वो या इलेक्ट्रॉनिक एक्चुएटर की अनुमति नहीं है, जिसमें वीईएक्स द्वारा बेचे जाने वाले (जैसे, 2-वायर 393 मोटर) भी शामिल हैं।
नोट 1: नियम आर28 अभी भी वीईएक्स यू में लागू है। टीमें स्मार्ट मोटर्स को संशोधित नहीं कर सकती हैं, और उन्हें आधिकारिक/असंशोधित गियर कार्ट्रिज का उपयोग करना होगा।
नोट 2: व्यावसायिक रूप से उपलब्ध वायवीय एक्ट्यूएटर्स और वायवीय सोलनॉइड्स VUR14 के दिशानिर्देशों के भीतर अनुमत हैं।
सेंसर और बाहरी प्रोसेसर को किसी भी बाहरी रूप से सुलभ पोर्ट के माध्यम से V5 रोबोट ब्रेन से जोड़ा जाना चाहिए (यानी, व्यावसायिक रूप से उपलब्ध इलेक्ट्रॉनिक्स में कोई संशोधन किए बिना)। एक सेंसर को बाहरी प्रोसेसर से जोड़ा जा सकता है जो फिर V5 रोबोट ब्रेन से जुड़ता है।
किसी भी बाह्य रूप से सुलभ पोर्ट के माध्यम से सीधे V5 रोबोट ब्रेन से।
एक अतिरिक्त लिथियम आयन, लिथियम आयरन, या निकल मेटल हाइड्राइड बैटरी पैक से (सेंसर/प्रोसेसिंग पावर के लिए केवल एक (1) अतिरिक्त बैटरी का उपयोग किया जा सकता है)। इस अतिरिक्त बैटरी पैक को अधिकतम 13 वोल्ट से कम पर संचालित होना चाहिए।
स्टैंडअलोन मोटर्स जो कोई अतिरिक्त संवेदन या प्रसंस्करण कार्यक्षमता प्रदान नहीं करते हैं (उदाहरण के लिए, ड्राइवट्रेन में व्यावसायिक रूप से उपलब्ध ब्रशलेस मोटर का उपयोग करना) कानूनी अतिरिक्त इलेक्ट्रॉनिक्स नहीं माना जाता है, और इसे VUR11 का उल्लंघन माना जाएगा।
न्यूमेटिक सोलनॉइड ही एकमात्र प्रकार के सोलनॉइड हैं जिन्हें अतिरिक्त इलेक्ट्रॉनिक्स के रूप में अनुमति दी गई है। न्यूमेटिक वाल्व को खोलने और बंद करने के अलावा किसी अन्य उद्देश्य के लिए उपयोग किए जाने वाले सोलनॉइड को एक्चुएटर माना जाता है और इसलिए VUR11 के अनुसार निषिद्ध है।
आर28 वीईएक्स यू में अभी भी लागू होता है, टीमें वीईएक्स उत्पाद लाइनों से इलेक्ट्रॉनिक भागों को बदल या संशोधित नहीं कर सकती हैं। V5 ऑप्टिकल सेंसर और V5 डिस्टेंस सेंसर के ब्लॉकों को उनके आधारों के सापेक्ष घुमाना और इन सेंसरों के लिए कस्टम बैक प्लेट बनाना कानूनी है।
<VUR13> व्यावसायिक रूप उपलब्ध इलेक्ट्रोमैकेनिकल असेंबली का उपयोग रोबोट पर करना कानूनी रूप से वैध नहीं है।
इस नियम के प्रयोजनों के लिए, कोई भी प्रणाली जो सेंसर को अन्य यांत्रिक भागों के साथ एकीकृत करती है जो टीम के सदस्यों के अलावा किसी और द्वारा निर्मित होते हैं और जो सेंसर की मूल परिभाषा से अधिक उपयोग करते हैं, उसे इलेक्ट्रोमैकेनिकल असेंबली माना जाएगा, और इसलिए यह कानूनी नहीं है।
उदाहरणों में ओडोमेट्री पॉड्स शामिल हो सकते हैं, लेकिन इन्हीं तक सीमित नहीं हैं।
बाजार में उपलब्ध ऐसे सेंसर जिनमें साधारण प्लास्टिक के आवरण होते हैं जिनका उपयोग आंतरिक घटकों की सुरक्षा करने और सेंसर को लगाने में सहायता करने के अलावा और किसी काम का नहीं होता है, उन्हें इलेक्ट्रोमैकेनिकल असेंबली नहीं माना जाता है।
<VUR14>टीमें व्यावसायिक रूप से उपलब्ध निम्नलिखित वायवीय घटकों की मात्रा का उपयोग कर सकती हैं: सिलेंडर, एक्चुएटर, वाल्व, गेज, भंडारण टैंक, रेगुलेटर, मैनिफोल्ड, ट्यूबिंग और सोलनॉइड।
न्यूमेटिक उपकरणों को अधिकतम 100 psi तक ही चार्ज किया जा सकता है।
कंप्रेसर या किसी भी अन्य प्रकार की “ऑन-रोबोट” चार्जिंग की अनुमति नहीं है।
सभी व्यावसायिक घटकों की रेटिंग 100 psi या उससे अधिक होनी चाहिए। यदि निरीक्षकों द्वारा अनुरोध किया जाता है, तो टीमों को इन रेटिंग्स को सत्यापित करने वाले दस्तावेज उपलब्ध कराने के लिए तैयार रहना चाहिए।
निम्नलिखित अपवादों को छोड़कर, घटकों को उनकी मूल स्थिति से संशोधित नहीं किया जाना चाहिए:
न्यूमेटिक ट्यूबिंग या वायरिंग को लंबाई के अनुसार काटना; पहले से मौजूद थ्रेड्स, ब्रैकेट या फिटिंग का उपयोग करके घटकों को असेंबल करना; या मामूली कॉस्मेटिक लेबल लगाना।
यदि व्यावसायिक रूप से उपलब्ध 12V सोलनॉइड का उपयोग किया जाता है, तो इन्हें अतिरिक्त इलेक्ट्रॉनिक्स माना जाता है और इसलिए VUR12 में सूचीबद्ध सभी शर्तों को पूरा करना होगा। 12V सोलेनोइड को या तो एक अतिरिक्त बिजली स्रोत (प्रति <VUR12d>) द्वारा संचालित किया जा सकता है, या V5 रोबोट ब्रेन से 5V-12V स्टेप-अप कनवर्टर द्वारा संचालित किया जा सकता है। यदि सोलेनोइड के साथ इंटरफेस करने के लिए बाहरी पावर स्रोत (या अन्य अतिरिक्त इलेक्ट्रॉनिक्स डिवाइस) का उपयोग किया जाता है, तो टीमों को यह प्रदर्शित करने में सक्षम होना चाहिए कि रोबोट को फील्ड कंट्रोलर से अक्षम स्थिति प्राप्त होने पर सोलेनोइड को बिजली प्राप्त करने का कोई तरीका नहीं है।
<VUR15>टीमें अपने रोबोट पर व्यावसायिक रूप से उपलब्ध बियरिंग का उपयोग कर सकती हैं। इस नियम के प्रयोजन के लिए, ‘बेयरिंग’ एक ऐसा भाग है जो बाहरी भार सहारा देता है, घर्षण को कम करता है और घटकों के बीच सुचारू गतिशील गति को सुगम बनाकर दक्षता में सुधार करता है। कानूनी उदाहरणों में निम्नलिखित शामिल हैं (लेकिन इन्हीं तक सीमित नहीं हैं):
घूर्णी गति को सहारा देने वाले भाग: रेडियल बियरिंग, रोलर बियरिंग, थ्रस्ट बियरिंग, नीडल बियरिंग, वन-वे बियरिंग, बुशिंग आदि।
रेखीय गति को सहारा देने वाले भाग: रेखीय बियरिंग, रेखीय स्लाइड, दराज स्लाइड आदि।
हम चाहते हैं कि विश्वविद्यालय वैश्विक स्तर पर आमने-सामने की प्रतियोगिता में भाग लें। स्कूलों को एक टीम तक सीमित नहीं किया जा सकता है, और एक टीम में कई कॉलेज शामिल हो सकते हैं, लेकिन हम आशा करते हैं कि प्रत्येक टीम एक (1) पोस्ट-सेकेंडरी संस्थान से पहचान रखती है और गर्व से उसका प्रतिनिधित्व करती है। (उदाहरण के लिए, “क्लार्कसन यूनिवर्सिटी” बनाम “यूसी सांता बारबरा”)। बेशक, विश्वविद्यालय स्तर की “क्लब” टीमों और मिश्रित संरचना वाली टीमों को शामिल होने के लिए प्रोत्साहित किया जाता है! हालाँकि, जैसा कि छात्र पात्रता नीति में उल्लेख किया गया है, जो छात्र अभी तक माध्यमिक विद्यालय से स्नातक नहीं हुए हैं, वे वीईएक्स यू में भाग लेने के लिए पात्र नहीं हैं, भले ही वे “दोहरी नामांकित” हों या माध्यमिक शिक्षा के बाद के पाठ्यक्रम ले रहे हों। कोई भी छात्र पात्रता की परवाह किए बिना, एक ही समय में VEX V5 और VURC टीम का सदस्य नहीं हो सकता है।