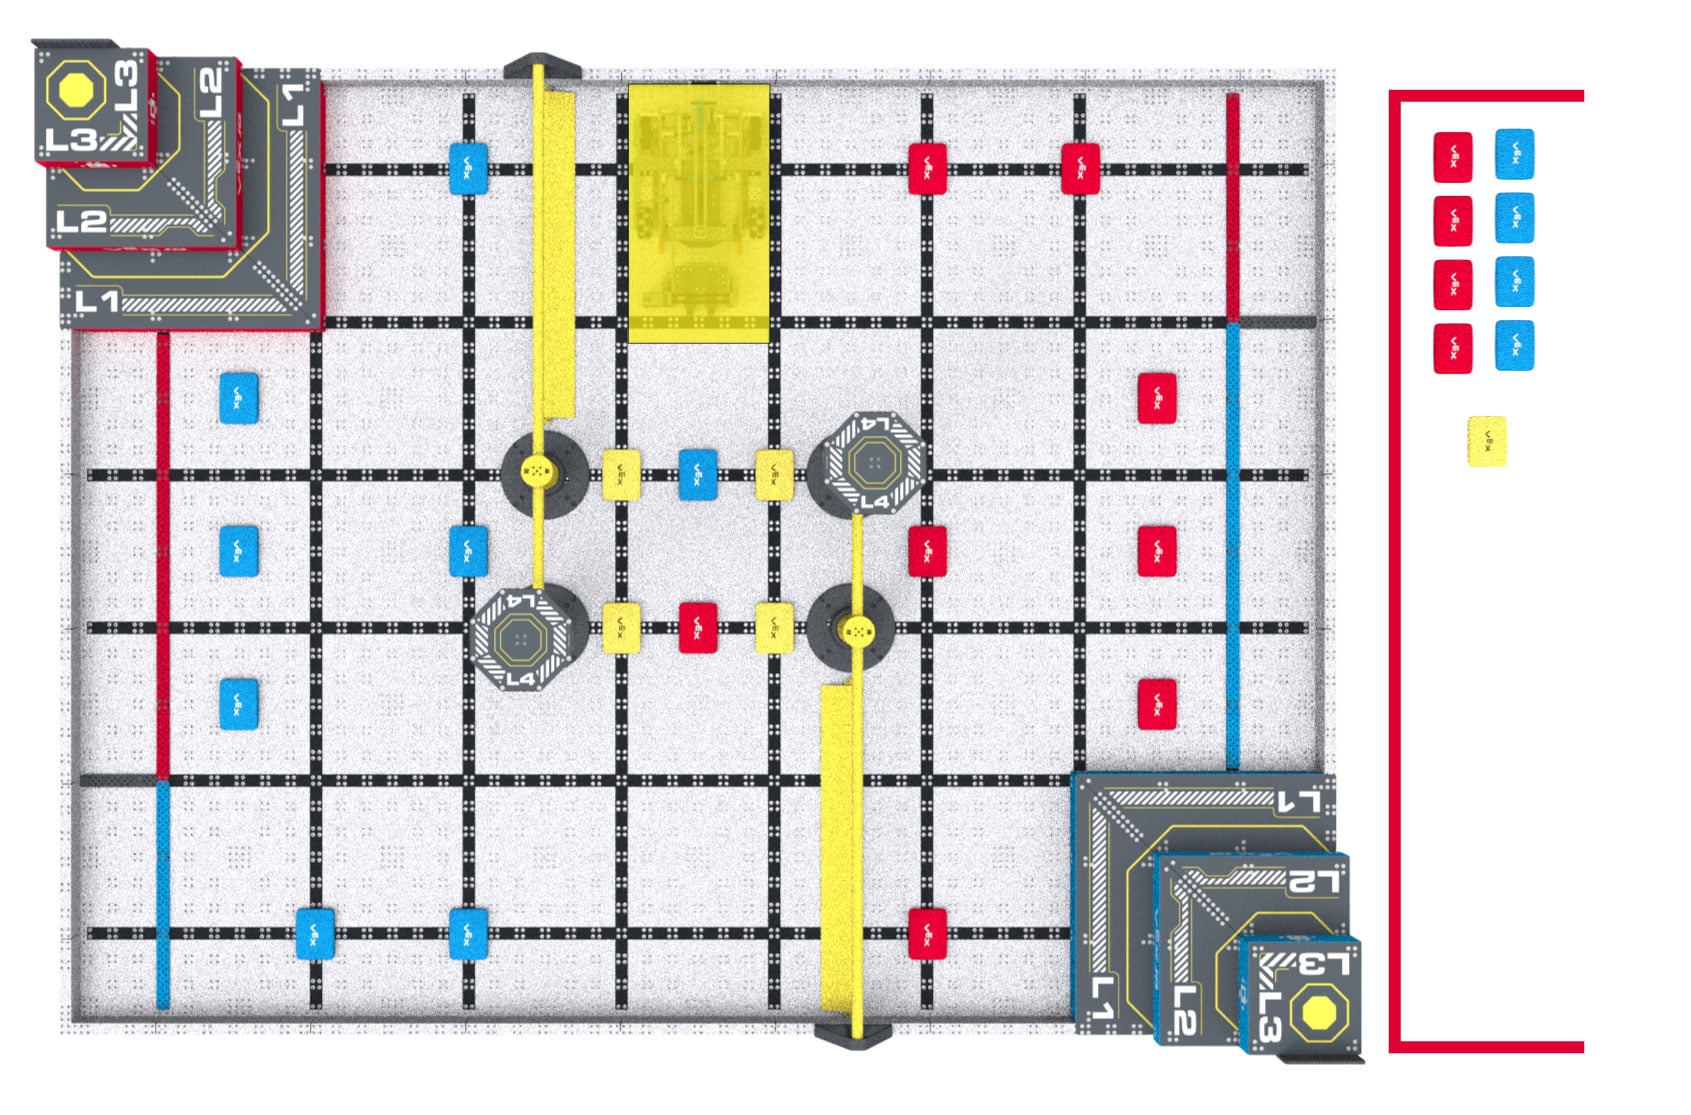
로봇 스킬 매치에서 팀은 1분 동안 최대한 많은 점수를 획득해야 합니다. 로봇 기술 매치에는 두 가지 유형이 있습니다. 운전자가 완전히 제어하는 운전 기술 매치와 인간의 상호 작용이 제한적으로 이루어지는 자율 코딩 기술 매치입니다. 팀은 두 가지 유형의 로봇 스킬 매치에서 합산 점수를 기준으로 순위가 매겨집니다.
로봇 스킬 매치는 모든 팀에 대해 선택 사항입니다. 로봇 스킬 매치에 참가하지 않는 팀은 팀워크 매치에서 불이익을 받지 않습니다. 그러나 로봇 스킬 매치에 참여하면 이벤트에서 심사를 통해 수여되는 상을 받을 자격이 영향을 받을 수 있습니다.
드라이브 팀 구성원은 로봇의 두뇌에 있는 버튼을 누르거나 센서를 활성화하는 등 이 위치에서 원하는 대로 로봇을 재설정하거나 조정할 수 있습니다.
로봇이 처리하는 동안 소유한 모든 점수 객체는 필드에서 제거되어야 하며 필드로 반환되지 않으며 로더에 의해 다시 도입될 수 없습니다. 다른 점수 객체는 이동하거나 조정해서는 안 됩니다.
규칙 S1에 설명된 대로 학생은 경기 중 언제든지 필드에 들어갈 수 없습니다. 드라이브 팀원이 로봇이 필드의 중앙에 있어서 로봇에 도달할 수 없는 경우, 주심로봇을 집어 드라이브 팀원에게 전달하여 위의 조건에 따라 배치하도록 요청할 수 있습니다.
<RSC6>자율 코딩 기술 매치 시작.드라이버는 로봇 두뇌의 버튼을 누르거나 센서를 수동으로 활성화하여 로봇자율 코딩 기술 매치 루틴을 시작해야 합니다. VEX IQ 컨트롤러 핸드오프가 없기 때문에 자율 코딩 기술 매치에는 드라이버가 하나만 필요합니다(단, 원하는 경우 팀에는 두 명이 있을 수 있습니다).
경기 전 센서 보정은 표준 경기 전 설정 시간(즉, 팀이 일반적으로 로봇을 켜고 메커니즘을 원하는 합법적인 시작 위치로 이동하는 시간)의 일부로 간주됩니다.
VEX IQ 컨트롤러의 버튼을 눌러 루틴을 시작하는 것은 허용되지 않습니다. 혼란을 방지하기 위해 팀은 자율 코딩 기술 매치에 컨트롤러를 가져오지 않는 것이 좋습니다.
<RSC7>자율이란 “인간이 없음”을 의미합니다.자율 코딩 기술 매치 동안 드라이브 팀 멤버는 VEX IQ 컨트롤러의 어떤 제어도 활성화할 수 없으며, 센서(비전 센서 포함)를 만지지 않고도 어떤 방식으로든 수동으로 작동시킬 수 없습니다.
팀은 자율 코딩 기술 경기에서 어떤 목적으로든 VEX IQ 컨트롤러를 사용할 수 없으며 컨트롤러를 경기장에 가져오지 않는 것이 좋습니다. 자율 코딩 기술 매치 동안 필드에 컨트롤러가 있는 경우, 매치가 끝날 때까지 필드 외부의 바닥에 배치하고 그대로 두어야 합니다.
<RSC8>스킬 정지 시간.팀이 로봇 스킬 매치를 조기에 종료하기를 원하는 경우 스킬 정지 시간을 기록하도록 선택할 수 있습니다. 이는 로봇 기술 순위에서 동점일 경우 순위를 결정하는 데 사용됩니다. 스킬 정지 시간은 주어진 로봇 스킬 매치에 대한 팀 점수에 영향을 미치지 않습니다. 운전자와 현장 직원은 경기 전에 경기를 조기에 종료하는 데 사용할 신호에 대해 합의해야 합니다.