Lai gan daudzas koledžas un universitātes jau izmanto VEX V5 sistēmu savās akadēmiskajās nodarbībās, daudzām citām ir plašas ražošanas iespējas, kas pārsniedz standarta “VEX metāla” bibliotēku. Izgatavošanas metodes, piemēram, mehāniskā apstrāde un 3D drukāšana, koledžu inženierzinātņu programmās ir izplatītākas nekā jebkad agrāk, un mēs nevaram sagaidīt, lai redzētu, ko VEX U robotikas sacensību komandas no visas pasaules spēs radīt saskaņā ar šiem sarežģītākajiem noteikumiem.
Tāpat kā iepriekšējos gados, sezonas ietvaros notiks arī VEX U pasākums VEX robotikas pasaules čempionātā, kā arī reģionālie turnīri visā pasaulē. Iesaistītajām skolām būs iespēja pierādīt savas spējas tūkstošiem topošo inženieru priekšā un parādīt, kas patiesībā padara viņu skolu ievērojamu. VEX U robotikas sacensības ir lielisks uz projektiem balstīts papildinājums daudzām universitātes līmeņa inženierzinātņu programmām un dod studentiem unikālu iespēju demonstrēt savas reālās pasaules prasmes potenciālajiem darba devējiem, piemēram, mūsu pasākuma sponsoriem.
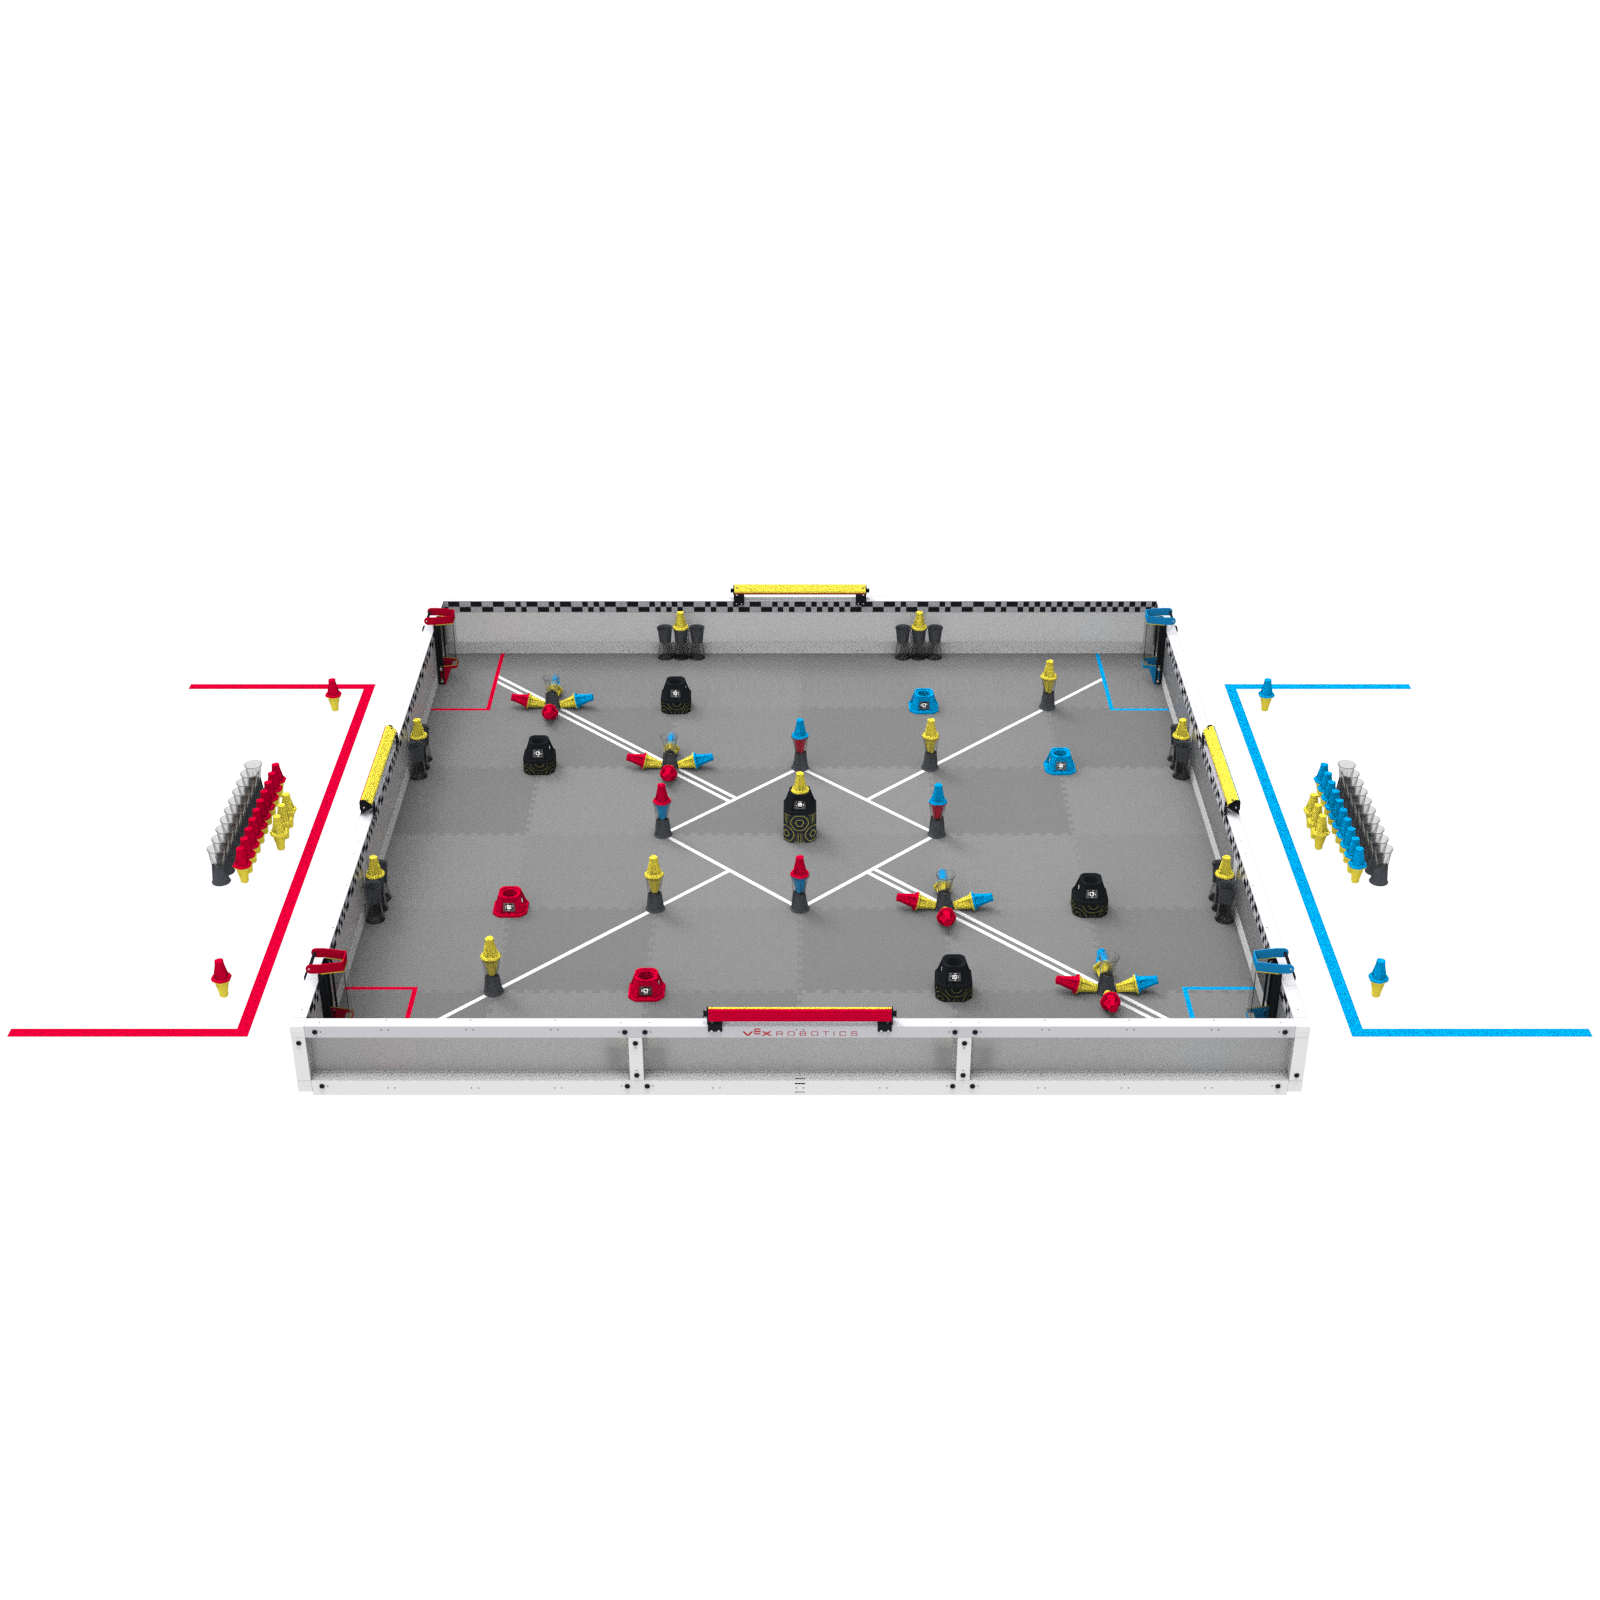
VEX U robotikas sacensībās tiek izmantots VEX V5 robotikas sacensību ignorēšanas laukums ar nelielām modifikācijām. Ikviens, kam ir VEX V5 ignorēšanas lauks, to var izmantot VEX U pasākumam vai komandai. Lūdzu, skatiet šīs spēles rokasgrāmatas iepriekšējās sadaļas, lai iepazītos ar sacensību pamatnoteikumiem un sīkāku informāciju. Ir spēkā visi standarta noteikumi, izņemot šajā sadaļā uzskaitītās izmaiņas. Noteikumu pretrunu gadījumā priekšroka dodama šajā spēles rokasgrāmatas sadaļā uzskaitītajiem noteikumiem un jebkuriem oficiālajā VEX U jautājumu un atbilžu sesijā pieņemtajiem lēmumiem.
Papildu elektronika — jebkurš sensors, procesors vai cita elektroniska sastāvdaļa, ko izmanto robota konstrukcijā un kas ir savienota ar V5 robota smadzenēm, un ko nepārdod VEX Robotics. Piemēri ietver komerciāli pieejamas ierīces (piemēram, Raspberry Pi) vai pielāgotas ierīces, ko izstrādājusi un izgatavojusi komanda. Sīkāku informāciju skatiet VUR12 un VUR13.
Alianse — divu (2) vienas komandas robotu grupa, ko Skolēni izvēlējušies, lai spēlētu kopā konkrētas spēles laikā.
Elektromehāniskā montāža — sarežģīta sistēma, kas sastāv no vairākām standarta komponentēm, tostarp sensoriem, mehāniskām daļām un izpildmehānismiem.
Ārējais procesors — skaitļošanas ierīce vai mikrokontrolleris, kas neatkarīgi apstrādā sensoru datus pirms to nosūtīšanas uz VEX V5 smadzenēm.
Izgatavota detaļa — jebkura robota konstrukcijā izmantota detaļa, ko izgatavojuši komandas locekļi. Sīkāku informāciju skatiet no VUR3 līdz VUR7.
Neapstrādāti materiāli — no trešo pušu piegādātājiem iegādāti noliktavā esoši materiāli, kurus var izmantot gatavotu detaļu izgatavošanai. Skatīt VUR4 un VUR5.
Sensors — ierīce, kas uztver un reaģē uz izmaiņām vidē, sniedzot datus robota vadības sistēmai.
<VUG2>Robotu izvietojums atšķiras no noteikuma <GG10>. Sarkanajai komandai ir tiesības vispirms novietot laukumā vienu robotu, kam seko abi zilie roboti un visbeidzot ar otro sarkano robotu. Tas attiecas uz kvalifikācijas spēlēm un izslēgšanas spēlēm. Ja šīs tiesības tiek izmantotas, kad komanda ir novietojusi robotu laukumā, tā pozīciju nevar mainīt pirms spēles.
<VUG3>Mača sākumā dažas elektroniskas ierīces var būt kustībā. Tas ietver aktīvos dzesēšanas ventilatorus, rotējošus LIDAR moduļus un/vai citus līdzīgus sensorus vai papildu elektroniku. Šīm elektroniskajām ierīcēm nevajadzētu ierosināt nekāda veida kustību visam robotam vai kādai no tā apakšsistēmām, un tās nedrīkst tieši mijiedarboties ar punktu skaitīšanas objektiem un/vai citiem robotiem.
<VUG4>Iekrāvēju pieejamība var atšķirties. Vadītāja komandas dalībnieki var ieviest spēles kravas, izmantojot savus alianses krāsas iekrāvējus, un var vadīt šos iekrāvējus gan spēles autonomajā periodā, gan vadītāja kontrolētajā periodā.
<VUG5>Atšķirīga punktu skaitīšana autonomajā periodā. Lai noteiktu autonomā bonusa uzvarētāju, autonomā perioda punktu skaitīšanas aprēķinos tiek iekļauti šādi faktori:
Dzelteno piespēļu pussargu īpašumtiesības un punktu gūšana pussarga pozīcijā
Pussarga vārtos novietotajiem keļiem dzeltenās keļu puses pieder aliansei, kurai autonomā perioda beigās ir lielāks robotu skaits pussarga zonā.
Robotu punktu skaitīšana, kas beidzas pussarga pozīcijā
Robots tiek uzskatīts par finišējušu laukuma vidusdaļā, ja autonomā perioda beigās robots vismaz daļēji atrodas laukuma vidusdaļā.
<VUG6>Dažādi autonomās uzvaras punktu kritēriji. Visos VEX U pasākumos autonomās uzvaras punkts tiek piešķirts jebkurai aliansei, kas autonomo periodu beidz ar visu tālāk minēto uzdevumu izpildi un kas autonomā perioda laikā nav pieļāvusi nevienu Pārkāpumu:
Jūsu aliansei ir gūti vismaz divpadsmit (12) piespēļu puslaiki. (Neietver ķegļu pusītes, kas iegūtas kvadrantos pretējās autonomās līnijas pusē.)
Vismaz četri (4) vārti, katrs satur vismaz divus (2) jūsu alianses gūtus piespraušanas puslaikus. (Neietver mērķus kvadrantos pretējā autonomās līnijas pusē).
Neviens no robotiem nepieskaras lauka perimetram.
Vismaz viens (1) robots atrodas vismaz daļēji viduslaukumā.
Visi noteikumi attiecas uz VEX V5 3. sadaļu: Robotu prasmju izaicinājums, bez citām izmaiņām, izņemot tās, kas norādītas tālāk.
<VURS1> VEX U robotu prasmju mači notiek citādi nekā VEX V5 robotikas sacensību robotu prasmju mači, ar šādām izmaiņām:
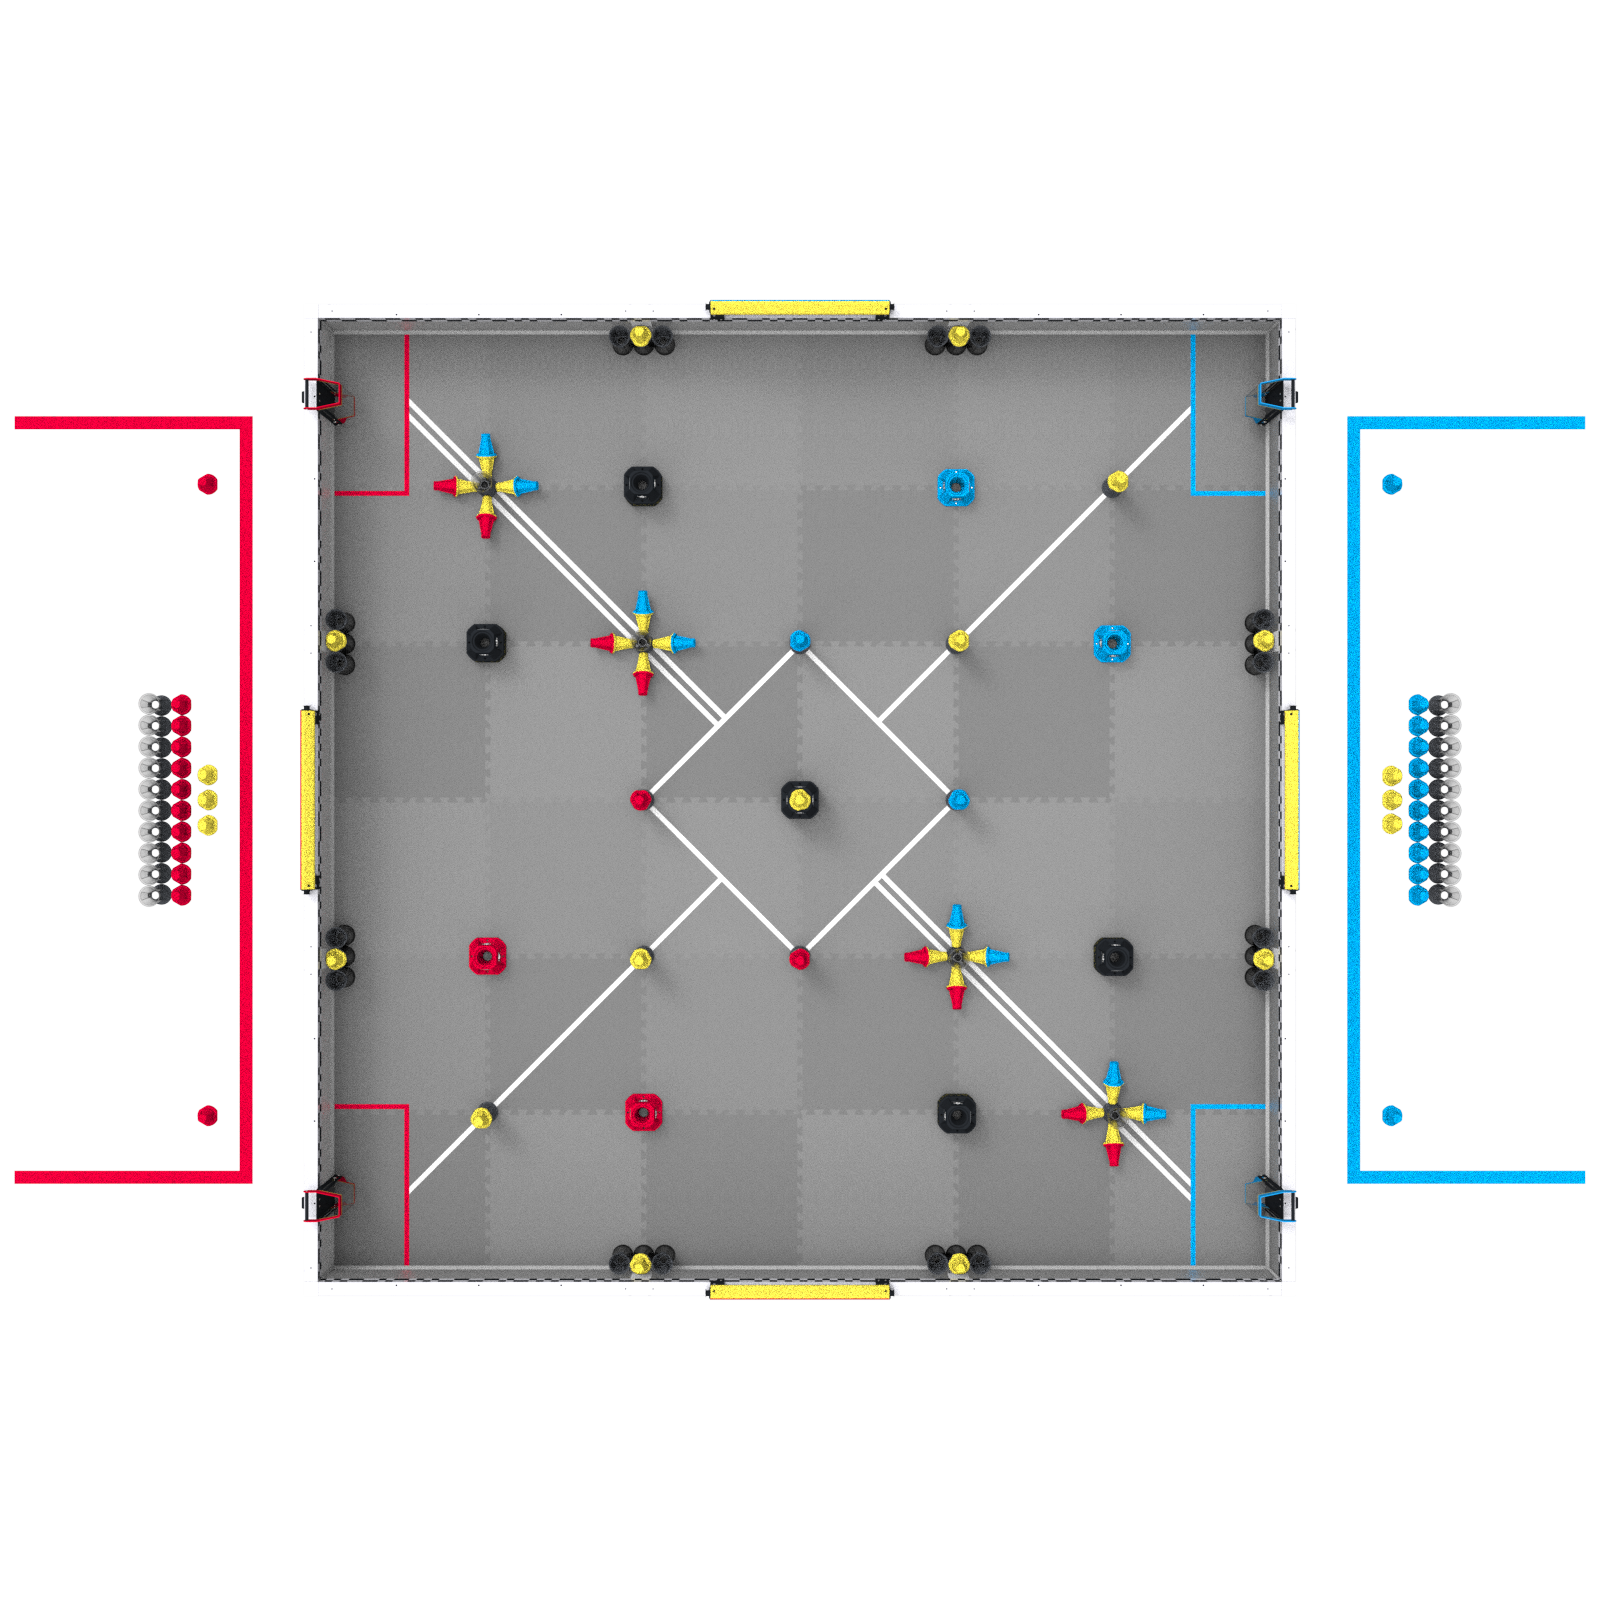
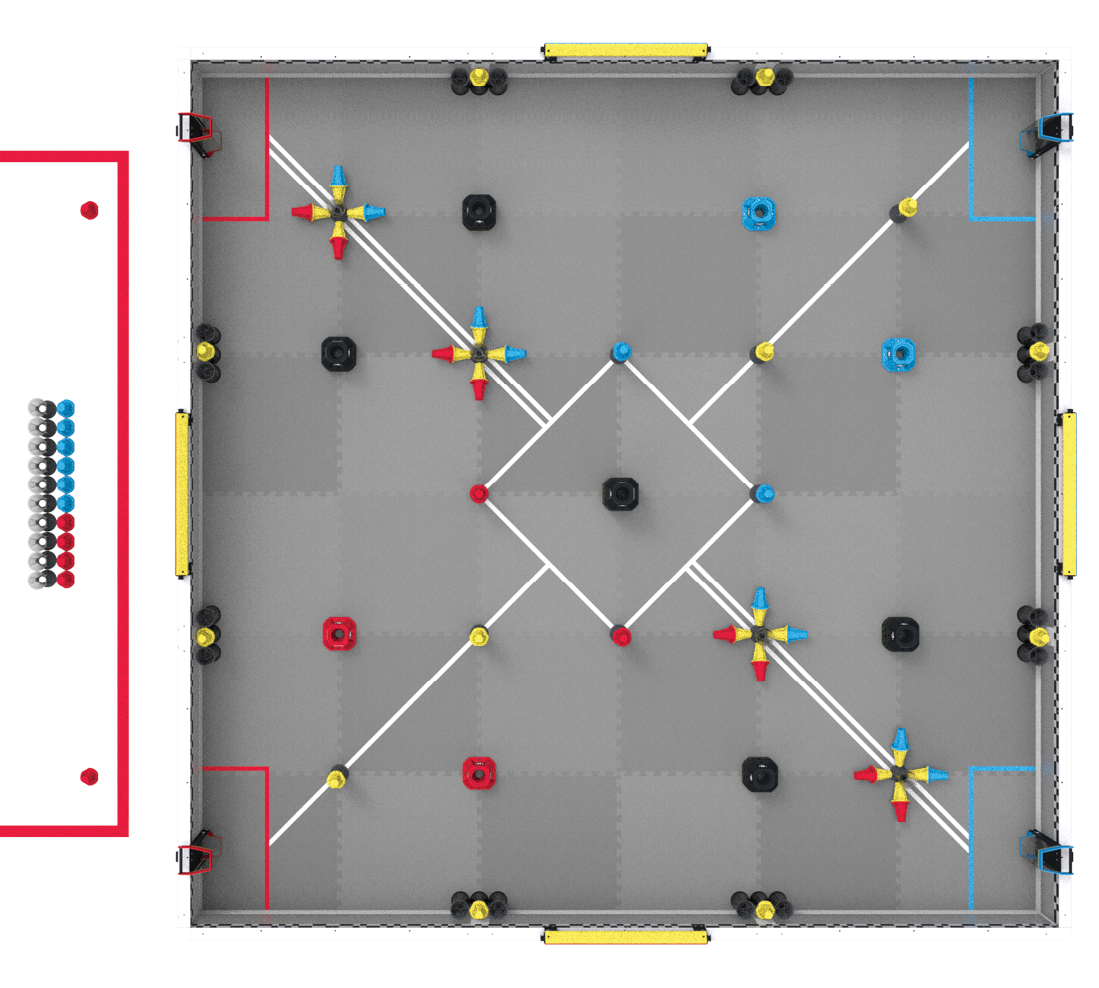
Modificētas atbilstības slodzes. Spēles sākumā ārpus laukuma tiek izlikti četri (4) sarkani/dzelteni ķegļi, seši (6) zili/dzelteni ķegļi un desmit (10) kausiņi kā spēles lādiņi. Skatīt attēlu VURS1.
<VURS2> Komandām ir atļauts izmantot abus robotus savās VEX U robotu prasmju mačos saskaņā ar VUT1 un VUR1.
<VURS3> Abiem robotiem jāsāk Robotu prasmju mačs sarkanās alianses likumīgajās sākuma pozīcijās. Visas pārējās SG1 noteikuma daļas ir spēkā. Katram robotam saskaņā ar SG5 priekšslodzei jāizmanto viena sarkana/dzeltena tapa.
VURS1. attēls: Laukuma iekārtojums VEX U robotu prasmju sacensībām.
<VUT1> Divu komandu alianses formāta vietā VURC savstarpējās spēles notiks kā 1 komanda pret 1 komandu. Katra komanda katrā mačā izmantos divus (2) robotus.
Komandas drīkst uzbūvēt un atvest tik daudz robotu, cik tās vēlas, bet no bedres uz spēles laukumu uz jebkuru maču drīkst ienest tikai divus (2) — pa vienam no katra izmēra, kā aprakstīts VUR1.
Visiem robotiem pirms sacensību uzsākšanas ir jāiziet pārbaude.
<VUT2>Kvalifikācijas spēles notiks tāpat kā VEX V5 turnīrā, bet pārskatītajā 1v1 formātā, kas aprakstīts VUT1.
<VUT3>Izslēgšanas spēles notiks tāpat kā VEX V5 turnīrā, bet bez alianses atlases. Sacensību beigās viena komanda kļūs par turnīra čempionu.
<VUT4>Autonomais periods katras savstarpējās spēles sākumā būs 30 sekundes.
Cilvēka mijiedarbība ar robotiem autonomajā periodā ir stingri aizliegta.
Ja abas komandas pabeidz savus uzdevumus pirms 30 sekunžu beigām, tām ir iespēja signalizēt, ka vēlas pārtraukt autonomo periodu priekšlaicīgi. Abām komandām un galvenajam tiesnesim ir jāvienojas par “priekšlaicīgu apstāšanos”. Tā nav prasība, un šai opcijai ir jābūt izveidotai visām pasākuma komandām, piemēram, pasākuma sanāksmes laikā.
<VUT5>Vadītāja kontrolētais periods tiek saīsināts līdz 90 sekundēm un seko tūlīt pēc autonomā perioda.
<VUT6>VURC turnīros izslēgšanas spēlēs piedalās mazāk komandu. Komandu skaits izslēgšanas mačos konkrētajā pasākumā tiek noteikts šādi, izņemot ārkārtas apstākļus ar VEX Robotics atļauju. Ja komandās būs mazāk nekā 16 spēlētāju, augstākā ranga komandām tiks piešķirta viena vai vairākas brīvdienas.
Mača sākumā viena robota izmēri nedrīkst pārsniegt 24 collas (609,6 mm) x 24 collas (609,6 mm) x 24 collas (609,6 mm).
Mača sākumā viena robota izmēri nedrīkst pārsniegt 15 collas (381 mm) x 15 collas (381 mm) x 15 collas (381 mm).
<VUR2>Komandas sava robota konstruēšanai drīkst izmantot jebkurus oficiālus VEX Robotics produktus, izņemot tabulās zemāk uzskaitītos izņēmumus. Tas ietver produktus no VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE un VEX Robotics by HEXBUG* produktu līnijām. Ir spēkā noteikums R28, taču ir atļautas lielākā daļa neelektrisko komponentu modifikāciju.
Aditīvi ražošanas procesi, piemēram, 3D drukāšana.
Subtraktīvie ražošanas procesi, piemēram, griešana, urbšana, frēzēšana vai mehāniskā apstrāde.
Liekšana, piemēram, lokšņu metāla bremzēšana vai termoformēšana.
Materiālu savienošana vienam ar otru, piemēram, metināšana vai ķīmiska savienošana (piemēram, epoksīdsveķi).
Nemetālu liešana, piemēram, poliuretāna iesmidzināšana 3D drukātā veidnē.
<VUR4>Izgatavotajām detaļām jābūt izgatavotām no likumīgiem izejmateriāliem. Lai materiālu uzskatītu par neapstrādātu materiālu, tam jābūt iegūtam vienā no tālāk norādītajām formām pirms VUR3 uzskaitīto ražošanas procesu veikšanas:
Komerciāli pieejamas preces, kas paredzētas lietošanai ar minimālām izmaiņām
* Riteņi * Zobrati * Zobsiksnas un skriemeļi
5
Materiāli, kas paredzēti liešanai vai saķepināšanai
* Sveķu/pulverveida slāņa 3D druka * Izkausēts alumīnijs, ko izmanto smilšu liešanai
Piezīme: VUR2 ir prioritārs attiecībā pret šo noteikumu. Ir atļauts izmantot no VEX Robotics iegādātos materiālus, kas ietilpst kādā no šīm kategorijām (piemēram, VersaFrame iepriekš urbta ekstrūzija).
<VUR6>Gatavotās detaļas nedrīkst izgatavot no Neapstrādātiem materiāliem, kas rada drošības vai bojājumu risku pasākumam, citām komandām vai lauka elementiem. Aizliegto materiālu piemēri ir, bet ne tikai:
Jebkurš materiāls, kas paredzēts liesmu vai pirotehnisku efektu radīšanai.
Jebkurš materiāls, kas spēles laikā ir šķidrā stāvoklī. Piemēri ir hidrauliskie šķidrumi, eļļas, smērvielas, šķidrais dzīvsudrabs un riepu hermētiķis.
Tas neietver ražošanas procesus, kuros tiek izmantoti šķidrumi, piemēram, frēzēšanas dzesēšanas šķidrums vai epoksīdsveķi.
Jebkura viela, kas sašķīst vai citādi rada pārmērīgu lauka/drošības apdraudējumu bojājuma gadījumā. Piemēri ir stikla šķiedras, akrila un oglekļa šķiedras loksnes/caurules.
Šis noteikums attiecas tieši uz pašu materiālo likumību. Jebkurus potenciāli nedrošus mehānismus, kas izgatavoti no likumīgiem neapstrādātiem materiāliem, joprojām var risināt ar S1 un R19.
3D printeru kvēldiegi, kas satur oglekļa šķiedras (vai līdzīgas) piedevas vai oglekļa šķiedras (vai līdzīgas) ieliktni, ir atbrīvoti no šī izņēmuma un tiek uzskatīti par likumīgiem lietošanai gatavās detaļās.
<VUR7>Ražotajām detaļām jābūt komandas locekļu izgatavotām. Visām ražotajām detaļām jāpievieno dokumentācija, kas parāda komandas projektēšanas un izgatavošanas procesu attiecībā uz attiecīgo ražoto detaļu.
Minimāli pieņemamā dokumentācijas forma ir attiecīgās detaļas inženiertehniskais rasējums ar vairākiem skatiem. Šos rasējumus var iekļaut komandas inženiertehniskajā piezīmju grāmatiņā vai atsevišķā inženiertehniskās piezīmju grāmatiņas pielikumā.
Jebkurai izgatavotajai detaļai ir jābūt pilnībā komandas locekļu izstrādātai un ražotai. Piemēram, būtu aizliegtas detaļas, ko pasūtījusi Komanda, un trešās puses 3D drukātas detaļas.
Komandām būs jāiesniedz šī dokumentācija pēc inspektoru, galveno tiesnešu vai tiesnešu pieprasījuma jebkurā laikā sacensību laikā. Ja netiks sniegta pieņemama dokumentācija, attiecīgās daļas lietošana tiks uzskatīta par nelikumīgu; tādēļ tiks piemēroti R2, <G5> un/vai G1.
<VUR8>Komandas savos robotos var izmantot komerciāli pieejamas atsperes. Šī noteikuma izpratnē “atspere” ir jebkura ierīce, ko izmanto elastīgās potenciālās enerģijas uzglabāšanai un atbrīvošanai. Piemēri ietver, bet neaprobežojas ar:
Saspiešanas, stiepes, vērpes, nemainīga spēka vai koniskas atsperes, kas izgatavotas no atsperu tērauda.
Atsperes, kas izgatavotas no elastīga diega vai gumijas, piemēram, ķirurģiskās caurules, gumijas auklas vai izstiepjama pīta virve.
Slēgtas cilpas (pneimatiskie) gāzes amortizatori.
Piezīme: Gāzes amortizatori netiek uzskatīti par pneimatiskām ierīcēm VUR14 kontekstā. Gāzes amortizatorus nedrīkst nekādā veidā modificēt.
<VUR9>Komandas savam robotam var izmantot komerciāli pieejamus stiprinājumus. Piemēri ietver (bet neaprobežojas ar):
Skrūves, uzgriežņi, kniedes un termiski apstrādāti ieliktņi
Eņģes, tapas, stieņu gali, vītņoti stieņi un šļūteņu skavas
Papildu stiprinājumu piederumi, piemēram, paplāksnes vai starplikas
Līmes, piemēram, epoksīda sveķi, līme vai lente (tikai tad, ja tās izmanto divu daļu savienošanai)
Ja detaļas galvenā funkcija nav “stiprināšana”, tad VUR5, VUR6 un/vai VUR7 ir prioritāri attiecībā pret šo noteikumu. Nelikumīgi piemēri ir šādi (bet ne tikai):
Saliekams ritenis, kas nav VEX, pat ja tas tehniski var savienot protektoru ar vārpstu
80/20 ekstrūzija; pie tās tiek “piestiprināti” citi priekšmeti, tā nav tā daļa, kas veic “piestiprināšanu”.
Saķeres lentes izmantošana riteņu saķeres uzlabošanai
<VUR10> Katram robotam jāizmanto tieši vienas (1) V5 robota smadzenes un vismaz viens (1) V5 robota radio, kas savienots ar V5 kontrolieri.
Komandām jāievēro R12 un <VUR12d> norādītie jaudas noteikumi.
Bezvadu saziņa starp robotiem ir atļauta, ja tiek izmantotas likumīgas V5 robotu smadzenes un V5 robotu radioaparāti. Citi bezvadu sakaru protokolu veidi (piemēram, radio, Bluetooth, Wi-Fi) nav atļauti.
<VUR11> Robotu izmantojamo V5 viedmotoru skaitam nav ierobežojumu, 11 W (276–4840) un/vai 5,5 W (276–4842). Citi motori, servodzinēji vai elektroniskie izpildmehānismi nav atļauti, tostarp tie, ko pārdod VEX (piemēram, 2 vadu 393 motors).
1. piezīme: Noteikums R28 joprojām ir spēkā VEX U. Komandas nedrīkst modificēt viedos motorus un tām jāizmanto oficiālas/nemodificētas pārnesumu kasetes.
2. piezīme. Saskaņā ar VUR14 vadlīnijām ir atļauts izmantot komerciāli pieejamus pneimatiskos izpildmehānismus un pneimatiskās solenoīdas.
3. piezīme. Saskaņā ar VUR12 likumīgajām papildu elektronikas iekārtām var būt savs motors, servomehānisms vai izpildmehānisms.
4. piezīme: R11 norādītais 55 W piedziņas mehānisma ierobežojums neattiecas uz VEX U.
<VUR12> Nav ierobežojumu attiecībā uz komerciāli pieejamiem sensoriem, ārējiem procesoriem vai papildu elektroniku, ko roboti var izmantot uztveršanai un apstrādei, izņemot šādus gadījumus:
Sensoriem un ārējiem procesoriem IR JĀBŪT savienotiem ar V5 robota smadzenēm, izmantojot jebkuru no ārēji pieejamajām pieslēgvietām (t. i., bez jebkādām komerciāli pieejamās elektronikas modifikācijām). Sensoru var pievienot ārējam procesoram, kas pēc tam tiek savienots ar V5 robota smadzenēm.
Sensori un papildu elektronika drīkst saņemt barošanu tikai no jebkura no šiem avotiem:
Tieši no V5 robota smadzeņu, izmantojot jebkuru ārēji pieejamu portu.
No papildu litija jonu, litija dzelzs vai niķeļa metāla hidrīda akumulatoru bloka (sensora/apstrādes barošanai var izmantot tikai vienu (1) papildu akumulatoru). Šim papildu akumulatoram jādarbojas ar maksimālo spriegumu, kas mazāks par 13 voltiem.
Ir pieļaujami sensori, ārējie procesori un/vai papildu elektronika, kas ietver mazjaudas motoru kā neatņemamu to primārās uztveršanas/apstrādes funkcijas sastāvdaļu, piemēram, ārējā procesora dzesēšanas ventilators vai rotējošs sensors.
Atsevišķi motori, kuriem nav papildu uztveršanas vai apstrādes funkciju (piemēram, komerciāli pieejams bezkontaktu motors piedziņā), netiek uzskatīti par likumīgu papildu elektroniku un tiktu uzskatīti par VUR11pārkāpumu.
Pneimatiskie solenoīdi ir vienīgie solenoīdu veidi, kas ir atļauti kā papildu elektronika. Solenoīdi, ko izmanto jebkādiem citiem mērķiem, nevis pneimatiskā vārsta atvēršanai un aizvēršanai, tiek uzskatīti par izpildmehānismiem un tāpēc ir aizliegti saskaņā ar VUR11.
R28 joprojām attiecas uz VEX U, komandas nedrīkst mainīt vai pārveidot VEX produktu līniju elektroniskās detaļas. Ir atļauts pagriezt V5 optiskā sensora un V5 attāluma sensora blokus attiecībā pret to pamatnēm un izgatavot šiem sensoriem pielāgotas aizmugurējās plāksnes.
<VUR13> Komerciāli pieejamas Elektromehāniskās konstrukcijas nav atļautas lietošanai robotos.
Šī noteikuma izpratnē jebkura sistēma, kas integrē sensorus ar citām mehāniskām detaļām, kuras ir izgatavojis kāds cits, nevis komandas biedri, un kurām ir plašāks pielietojums nekā sensora pamatdefinīcijā, tiktu uzskatīta par elektromehānisku mezglu, un tāpēc tā nav likumīga.
Piemēri var ietvert, bet ne tikai: odometrijas podus.
Komerciāli pieejamie sensori ar vienkāršiem plastmasas korpusiem, kuriem nav nekāda cita pielietojuma, izņemot iekšējo komponentu aizsardzību un sensora montāžas atvieglošanu, netiek uzskatīti par elektromehāniskiem mezgliem.
<VUR14>Komandas var izmantot neierobežotu skaitu šādu komerciāli pieejamu pneimatisko komponentu: cilindrus, izpildmehānismus, vārstus, mērinstrumentus, uzglabāšanas tvertnes, regulatorus, kolektorus, caurules un solenoīdus.
Pneimatiskās ierīces drīkst uzlādēt tikai līdz maksimālajam spiedienam 100 psi.
Kompresoru vai jebkādu citu veidu uzlāde “uz robota” nav atļauta.
Visām komerciālajām sastāvdaļām jābūt paredzētam 100 psi vai augstākam spiedienam. Komandām jābūt gatavām pēc pieprasījuma sniegt inspektoriem dokumentāciju, kas apstiprina šos vērtējumus.
Sastāvdaļas nedrīkst mainīt no to sākotnējā stāvokļa, izņemot šādus gadījumus:
Pneimatisko cauruļu vai vadu griešana vajadzīgajā garumā; komponentu montāža, izmantojot jau esošas vītnes, kronšteinus vai veidgabalus; vai nelielas kosmētiskas uzlīmes
Ja tiek izmantoti komerciāli pieejami 12 V solenoīdi, tie tiek uzskatīti par papildu elektroniku un tāpēc tiem jāatbilst visiem VUR12 uzskaitītajiem nosacījumiem. 12 V solenoīdus var darbināt vai nu ar papildu barošanas avotu (uz <VUR12d>), vai ar 5 V-12 V sprieguma paaugstināšanas pārveidotāju no V5 robota smadzeņu. Ja saskarnei ar solenoīdu tiek izmantots ārējs barošanas avots (vai cita papildu elektronikas ierīce), komandām IR JĀSPĒJ pierādīt, ka solenoīds nevar saņemt barošanu, kamēr robots no lauka kontrollera saņem atspējota stāvokļa signālu.
<VUR15>Komandas savā robotā var izmantot komerciāli pieejamus gultņus. Šī noteikuma izpratnē “gultnis” ir detaļa, kas atbalsta ārējās slodzes, samazina berzi un uzlabo efektivitāti, atvieglojot vienmērīgu dinamisko kustību starp komponentiem. Juridiskie piemēri ietver (bet neaprobežojas ar):
Rotācijas kustību atbalstošas detaļas: radiālie gultņi, rullīšu gultņi, vilces gultņi, adatu gultņi, vienvirziena gultņi, bukses utt.
Lineāro kustību atbalstošas detaļas: lineārie gultņi, lineārie slīdņi, atvilktņu slīdņi utt.
Mēs vēlamies redzēt, kā universitātes sacenšas globālā tiešā konkurencē. Skolas neaprobežojas tikai ar vienu komandu, un komandā var būt pārstāvētas vairākas koledžas, taču mēs ceram, ka katra komanda identificējas ar vienu (1) augstākās izglītības iestādi un lepni to pārstāv. (piemēram, “Klārksonas Universitāte” pret “Kalifornijas Universitāte Santa Barbara”). Protams, aicinātas pievienoties arī universitātes līmeņa “klubu” komandas un jaukta sastāva komandas! Tomēr, kā norādīts Studentu atbilstības politikā, studenti, kuri vēl nav pabeiguši vidusskolu, nav tiesīgi piedalīties VEX U, pat ja viņi ir “dubulti reģistrēti” vai apgūst pēcvidusskolas kursus. Students nevar vienlaikus būt VEX V5 un VURC komandas dalībnieks neatkarīgi no atbilstības.