Mặc dù nhiều trường cao đẳng và đại học đã sử dụng hệ thống VEX V5 trong các lớp học, nhưng nhiều trường khác lại có khả năng sản xuất đa dạng hơn nhiều so với thư viện “kim loại VEX” tiêu chuẩn. Các kỹ thuật chế tạo như gia công cơ khí và in 3D ngày càng phổ biến trong các chương trình kỹ thuật đại học, và chúng tôi rất mong chờ được thấy các đội thi đấu robot VEX U từ khắp nơi trên thế giới sẽ tạo ra những gì dưới những quy định tiên tiến hơn này.
Như những năm trước, mùa giải sẽ bao gồm sự kiện VEX U đỉnh cao tại Giải vô địch thế giới VEX Robotics, cùng với các giải đấu khu vực trên toàn thế giới. Các trường tham gia sẽ có cơ hội chứng minh năng lực của mình trước hàng ngàn kỹ sư tương lai và thể hiện những điều thực sự làm nên sự nổi bật của trường mình. Cuộc thi Robot VEX U là một dự án bổ sung hoàn hảo cho nhiều chương trình kỹ thuật ở cấp đại học, và mang đến cho sinh viên cơ hội độc đáo để thể hiện các kỹ năng thực tế của mình trước các nhà tuyển dụng tiềm năng, chẳng hạn như các nhà tài trợ sự kiện của chúng tôi.
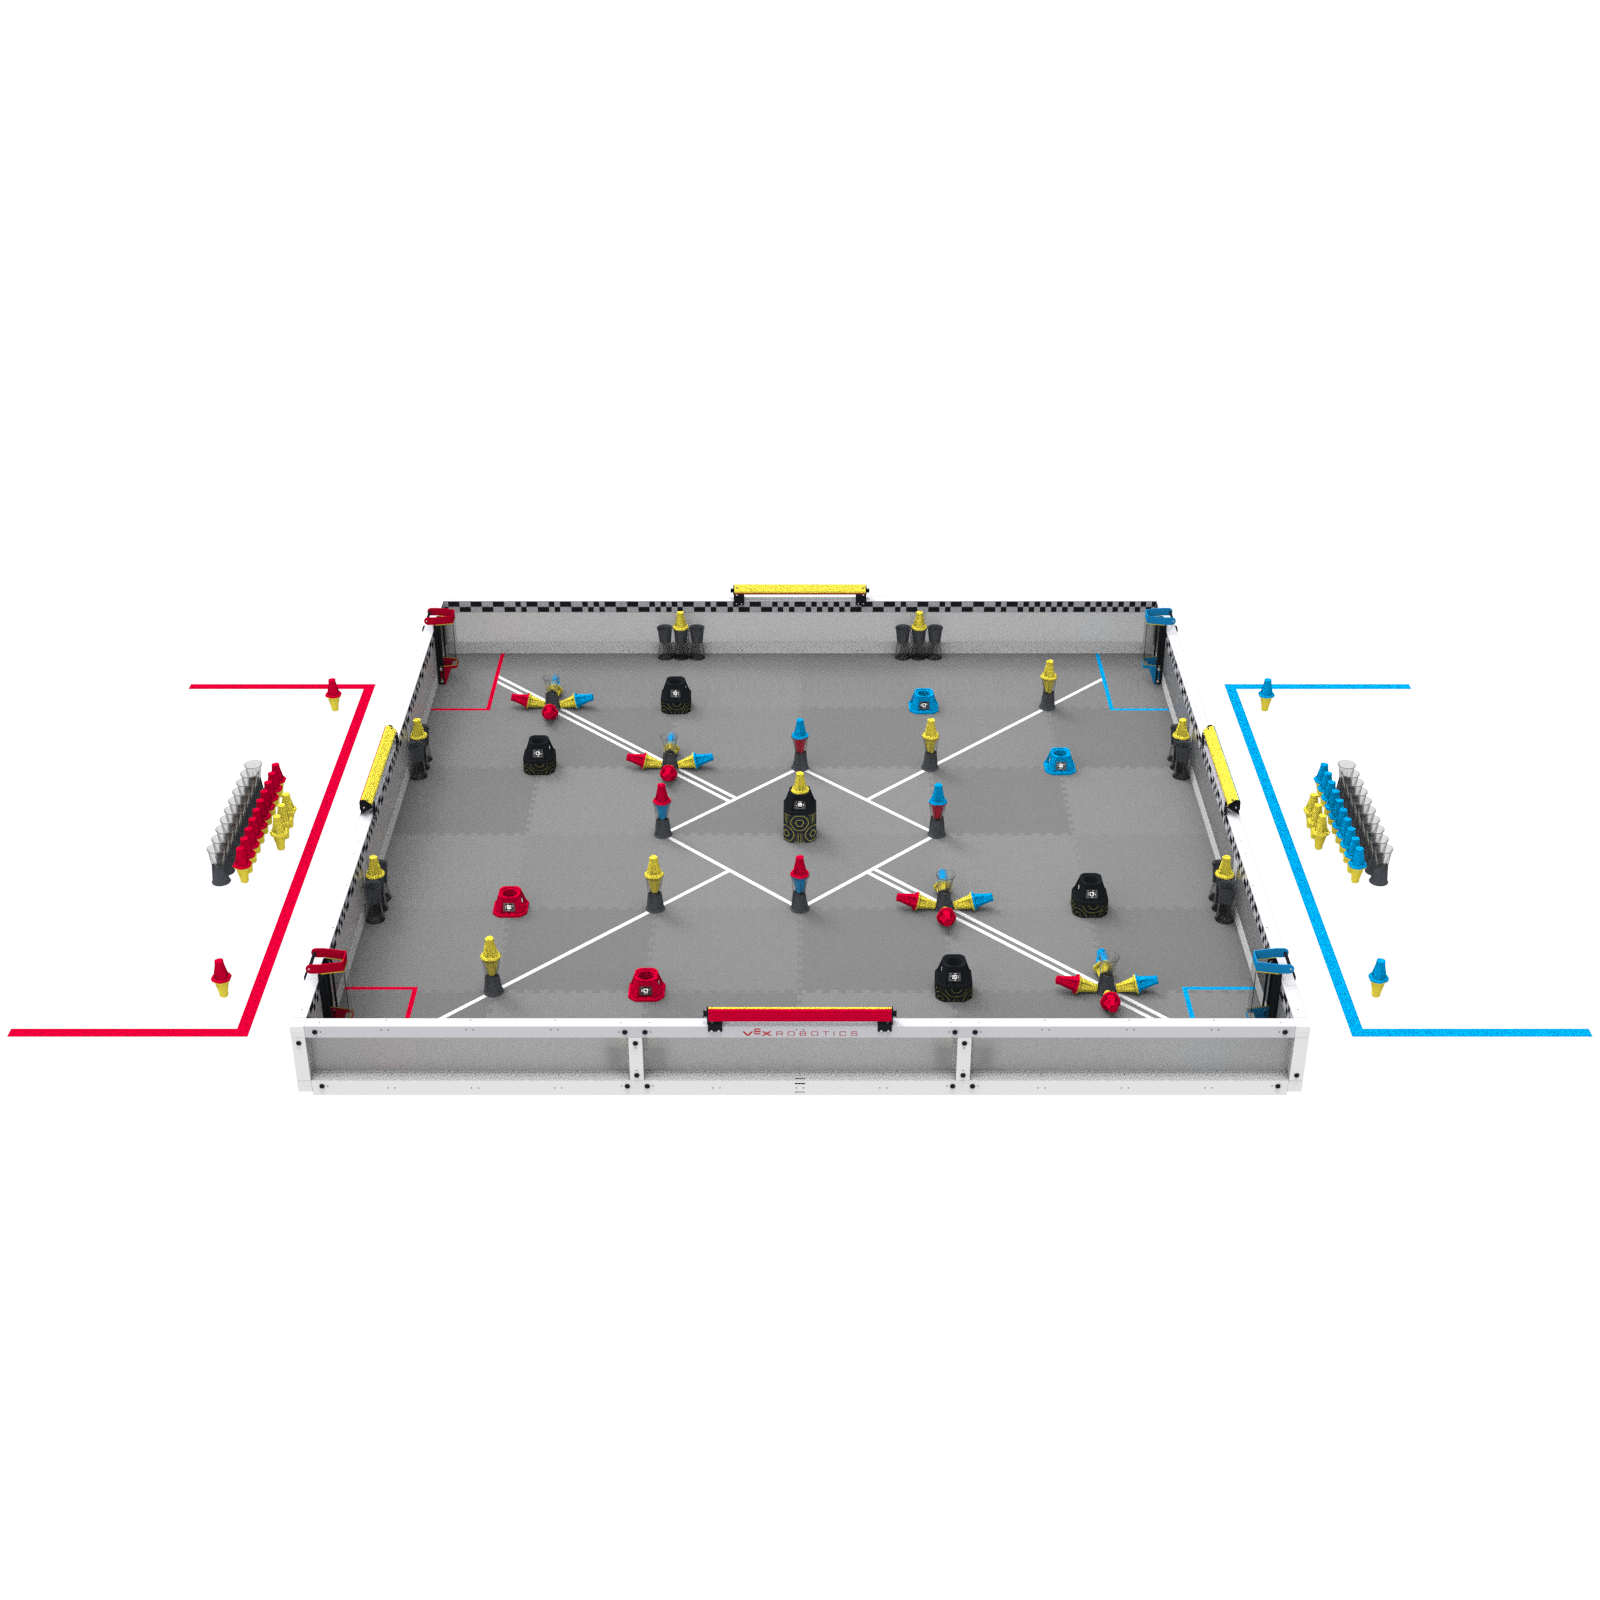
Cuộc thi robot VEX U sử dụng trường ghi đè của cuộc thi robot VEX V5 với một số sửa đổi nhỏ. Bất kỳ ai có VEX V5 Override Field đều có thể sử dụng nó cho sự kiện hoặc đội VEX U. Vui lòng tham khảo các phần trước của sách hướng dẫn trò chơi này để biết các quy tắc và chi tiết cơ bản của cuộc thi. Tất cả các quy tắc tiêu chuẩn đều được áp dụng, ngoại trừ những sửa đổi được liệt kê trong phần này. Trong trường hợp có sự xung đột giữa các quy tắc, các quy tắc được liệt kê trong Phần này của sách hướng dẫn trò chơi và bất kỳ phán quyết nào trên trang Hỏi & Đáp chính thức của VEX U sẽ được ưu tiên áp dụng.
Các linh kiện điện tử bổ sung - Bất kỳ cảm biến, bộ xử lý hoặc linh kiện điện tử nào khác được sử dụng trong quá trình chế tạo Robot và được kết nối với Bộ não Robot V5 mà không do VEX Robotics bán ra. Ví dụ bao gồm các thiết bị có sẵn trên thị trường (ví dụ: Raspberry Pi) hoặc các thiết bị tùy chỉnh do nhóm thiết kế và chế tạo. Xem VUR12 và VUR13 để biết thêm chi tiết.
Liên minh - Một nhóm gồm hai (2) Robot từ cùng một Đội được Học sinh lựa chọn để chơi cùng nhau trong một Trận đấu nhất định.
Lắp ráp điện cơ - Một hệ thống phức tạp bao gồm nhiều linh kiện có sẵn trên thị trường, có thể bao gồm cảm biến, các bộ phận cơ khí và bộ truyền động.
Bộ xử lý ngoài - Một thiết bị tính toán hoặc vi điều khiển xử lý dữ liệu cảm biến một cách độc lập trước khi gửi đến bộ xử lý trung tâm VEX V5.
Bộ phận chế tạo - Bất kỳ bộ phận nào được sử dụng trong quá trình chế tạo Robot do các thành viên trong nhóm tự chế tạo. Xem VUR3 đến VUR7 để biết thêm chi tiết.
Nguyên liệu thô - Nguyên liệu thô được mua từ các nhà cung cấp bên thứ ba có thể được sử dụng để tạo ra Các bộ phận được chế tạo. Xem VUR4 và VUR5.
Cảm biến - Một thiết bị phát hiện và phản hồi các thay đổi trong môi trường, cung cấp dữ liệu cho hệ thống điều khiển của Robot.
<VUG1>Kích thước khởi đầu khác nhau của Robot. Xem VUR1.
<VUG2>Cách đặt Robot khác với quy tắc <GG10>. Đội đỏ có quyền đặt một Robot lên sân trước, tiếp theo là cả hai Robot xanh, và kết thúc bằng Robot đỏ thứ 2. Điều này áp dụng cho cả các trận đấu vòng loại và các trận đấu loại trực tiếp. Nếu quyền này được sử dụng, một khi đội đã đặt Robot lên sân, vị trí của Robot không thể được điều chỉnh lại trước khi trận đấu bắt đầu.
<VUG3>Một số thiết bị điện tử có thể đang chuyển động hoặc di chuyển khi bắt đầu Trận đấu. Điều này bao gồm quạt làm mát đang hoạt động, mô-đun LIDAR quay và/hoặc các cảm biến tương tự khác hoặc Thiết bị điện tử bổ sung. Các thiết bị điện tử này không được phép khởi động bất kỳ chuyển động nào cho toàn bộ Robot hoặc bất kỳ hệ thống con nào của nó, và không được tương tác trực tiếp với các Vật thể chấm điểm và/hoặc các Robot khác.
<VUG4>Khả năng sử dụng Máy xúc khác nhau. Các thành viên Đội Lái có thể đưa hàng hóa vào trận đấu thông qua Máy xúc có màu sắc của Liên minh và có thể vận hành những Máy xúc đó trong cả Giai đoạn Tự động và Giai đoạn Điều khiển của Người lái trong Trận đấu.
<VUG5>Cách tính điểm khác nhau trong Giai đoạn Tự chủ. Để xác định người thắng giải Thưởng Tự chủ, các yếu tố sau đây được tính vào điểm số trong Giai đoạn Tự chủ:
Quyền sở hữu và ghi điểm của các quân cờ vàng ở khu vực giữa sân.
Đối với các quân cờ được đặt ở khu vực giữa sân, các nửa quân cờ màu vàng thuộc sở hữu của liên minh nào kết thúc giai đoạn tự động với số lượng robot ở khu vực giữa sân nhiều hơn.
Một Robot được coi là kết thúc ở khu vực giữa sân nếu Robot đó ít nhất một phần nằm trong khu vực giữa sân vào cuối giai đoạn tự động.
<VUG6>Tiêu chí Điểm Chiến thắng Tự động khác nhau. Đối với tất cả các sự kiện VEX U, một Điểm Chiến thắng Tự động được trao cho bất kỳ Liên minh nào kết thúc Giai đoạn Tự động với tất cả các nhiệm vụ sau đây đã hoàn thành và không phạm bất kỳ Vi phạm nào trong Giai đoạn Tự động:
Ít nhất mười hai (12) Pin Halfs được ghi điểm cho Liên minh của bạn. (Không bao gồm các nửa chốt được tính điểm ở các góc phần tư phía đối diện của Đường Tự động.)
Ít nhất bốn (4) Mục tiêu, mỗi mục tiêu chứa ít nhất hai (2) Pin Halves được ghi điểm cho Liên minh của bạn. (Không bao gồm các Mục tiêu trong các ô vuông ở phía đối diện của Đường Tự trị).
Cả hai robot đều không tiếp xúc với chu vi sân.
Ít nhất một (1) Robot nằm ít nhất một phần trong khu vực giữa sân.
Tất cả các quy tắc đều được áp dụng từ Phần 3: Thử thách Kỹ năng Robot của VEX V5, không có bất kỳ sửa đổi nào khác ngoài những điều được ghi chú bên dưới.
<VURS1> Các trận đấu kỹ năng robot VEX U được thiết lập khác với các trận đấu kỹ năng robot trong cuộc thi robot VEX V5, với sự điều chỉnh sau:
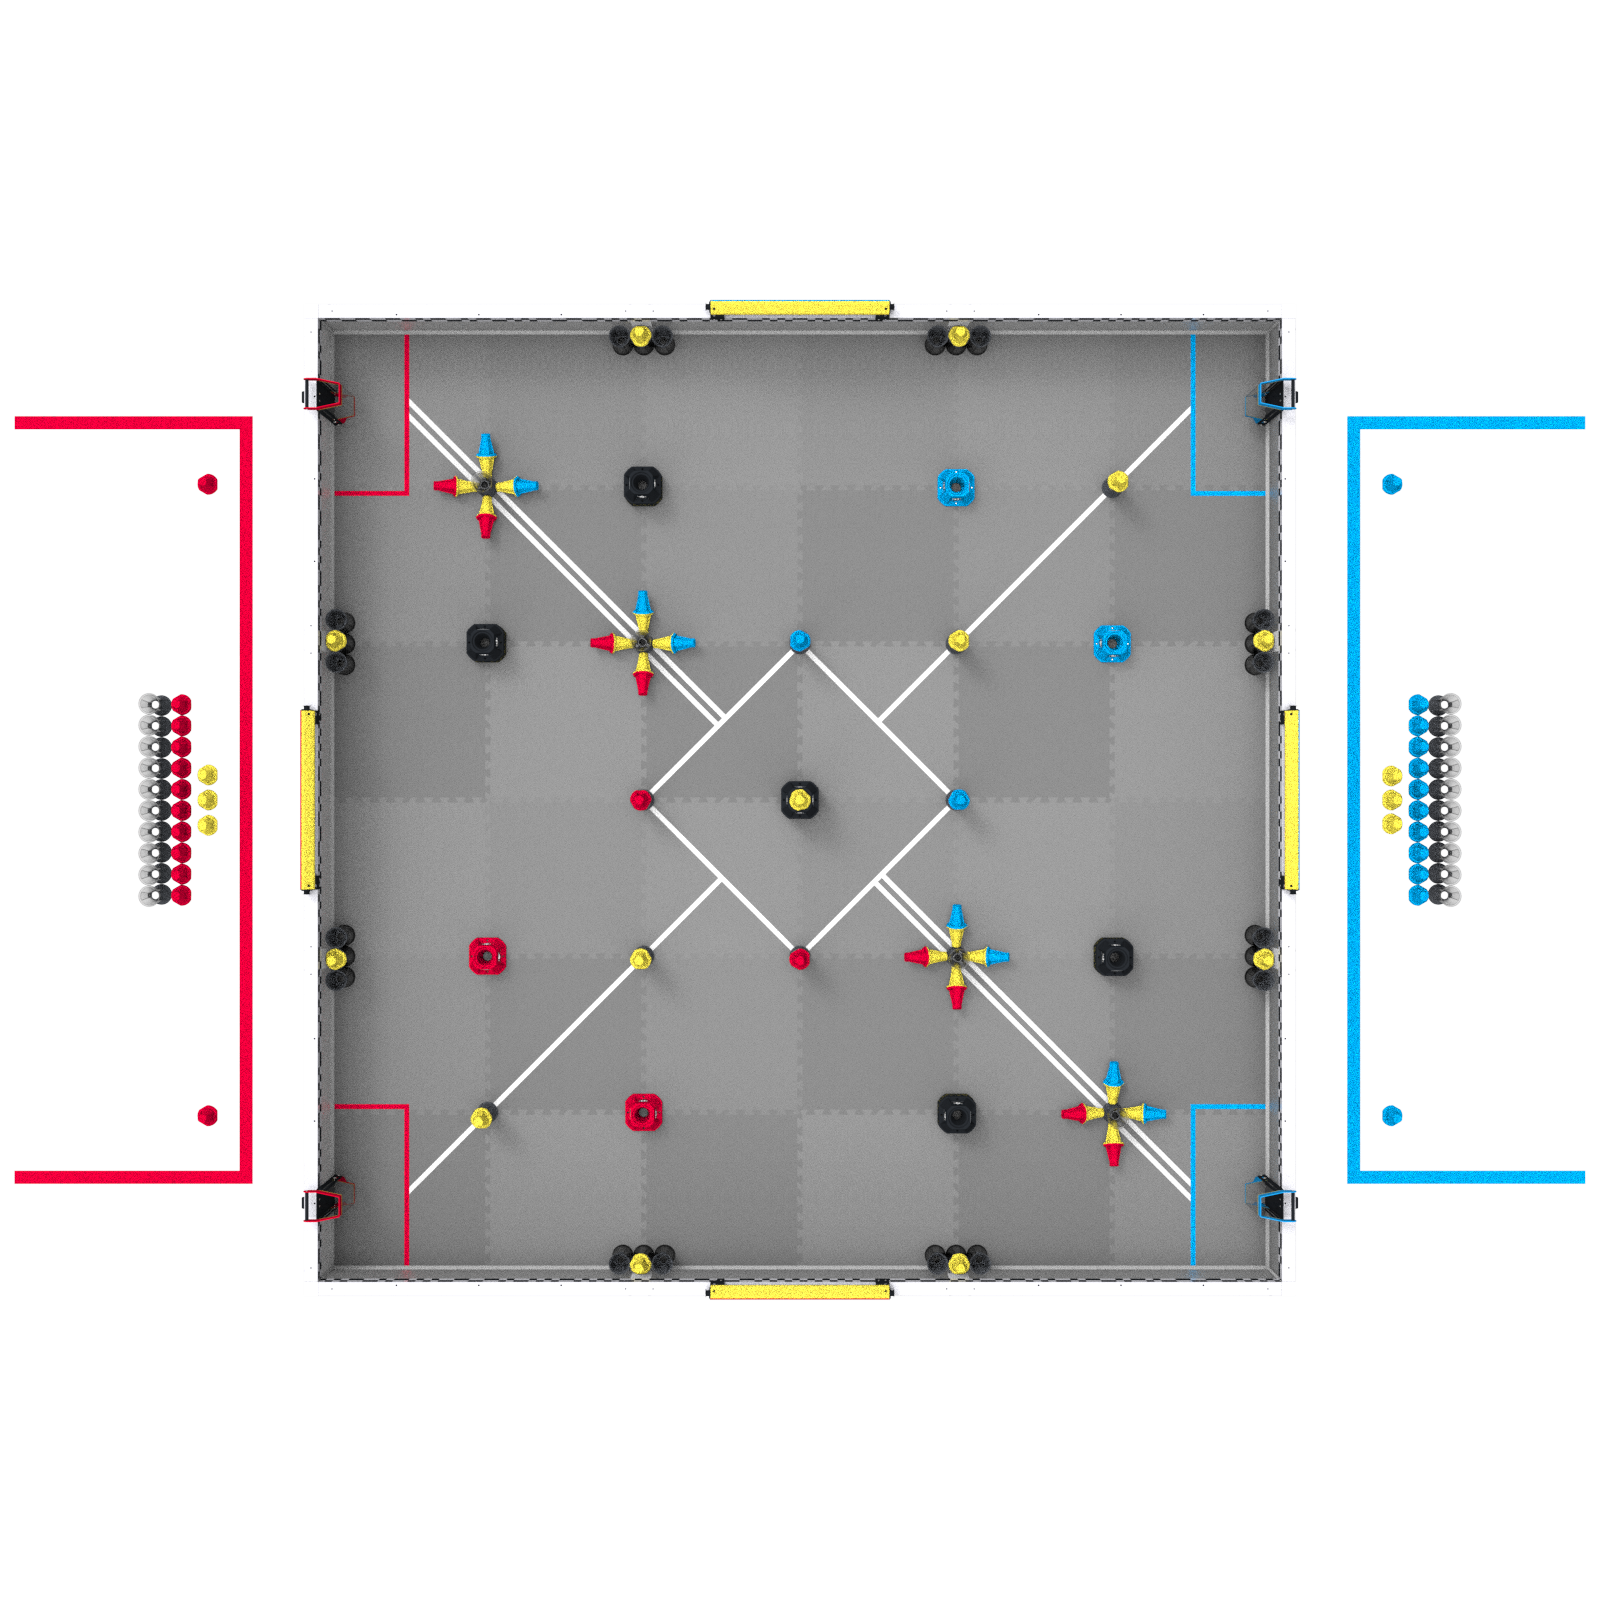
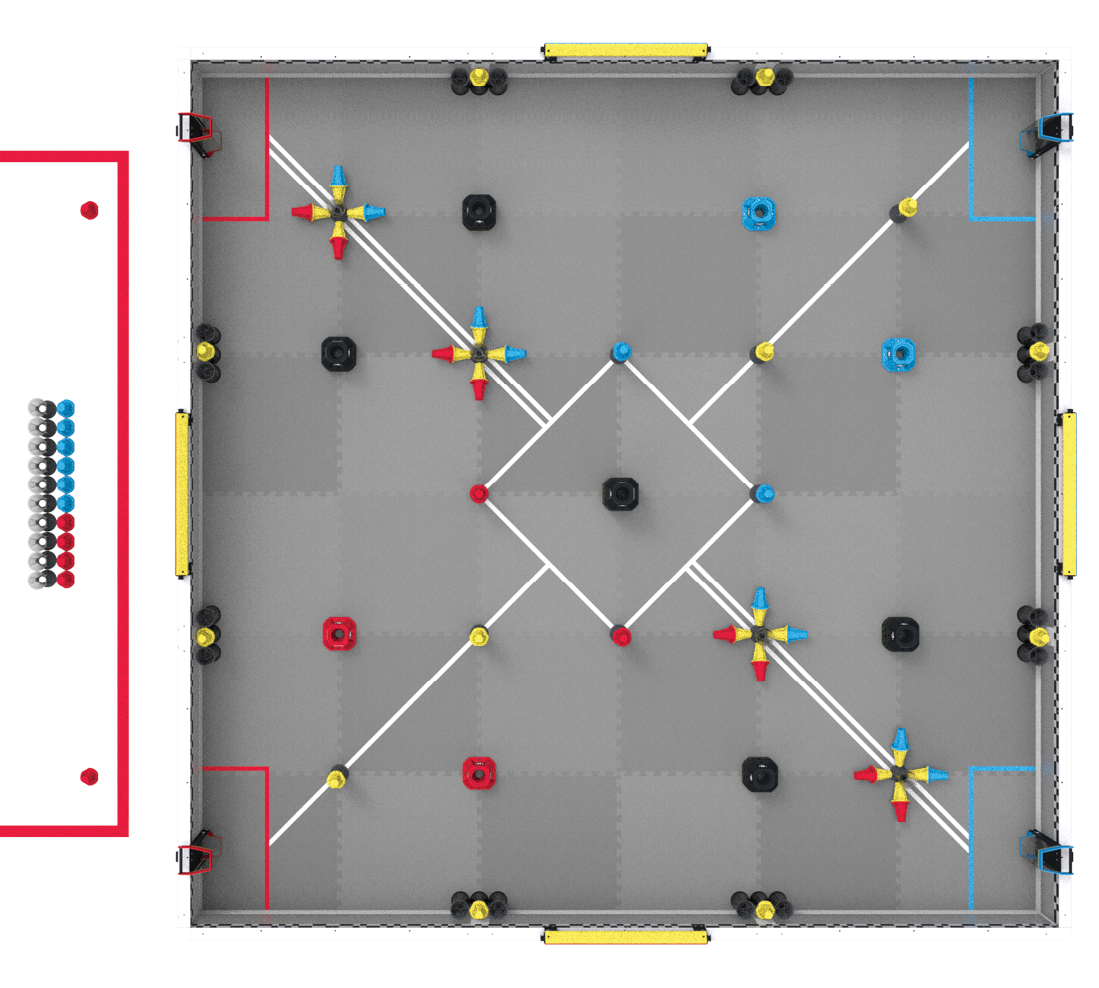
Các loại đạn phù hợp đã được điều chỉnh. Bốn (4) Ghim đỏ/vàng, sáu (6) Ghim xanh/vàng và mười (10) Cốc bắt đầu từ Sân như là Tải Trận đấu. Xem hình VURS1.
<VURS3> Cả hai Robot phải bắt đầu Trận đấu Kỹ năng Robot ở vị trí xuất phát lệ cho Liên minh Đỏ. Tất cả các phần khác của quy tắc SG1 đều được áp dụng. Mỗi Robot phải sử dụng một chân màu đỏ/vàng làm tải trước theo SG5.
Hình VURS1: Sơ đồ bố trí sân thi đấu cho cuộc thi kỹ năng robot VEX U.
<VUT1> Thay vì thể thức Liên minh 2 đội, các trận đấu đối đầu trực tiếp VURC sẽ được chơi thể thức 1 đội đấu 1 đội. Mỗi đội sẽ sử dụng hai (2) Robot trong mỗi trận đấu.
Các đội được phép chế tạo và mang theo bao nhiêu Robot tùy thích, nhưng chỉ có hai (2) Robot—mỗi kích cỡ một cái như được mô tả trong VUR1 —có thể được mang từ hố đến Sân chơi cho bất kỳ Trận đấu nào.
Tất cả robot phải vượt qua kiểm tra trước khi được phép tham gia thi đấu.
<VUT2>Các trận đấu vòng loại sẽ được tiến hành theo cách tương tự như trong giải đấu VEX V5, nhưng theo định dạng 1v1 đã được sửa đổi được mô tả trong VUT1.
<VUT3>Các trận đấu loại trực tiếp sẽ được tiến hành theo thể thức tương tự như giải đấu VEX V5, nhưng không có vòng chọn Liên minh. Khi kết thúc cuộc thi, một đội sẽ giành chức vô địch giải đấu.
<VUT4>Thời gian tự động ở đầu mỗi trận đấu đối đầu sẽ là 30 giây.
Nghiêm cấm mọi tương tác giữa con người và robot trong giai đoạn tự động.
Nếu cả hai đội hoàn thành bài tập của mình trước khi hết 30 giây, họ có thể ra hiệu muốn kết thúc giai đoạn tự chủ sớm hơn. Cả hai đội và trọng tài chính đều phải đồng ý về việc “dừng trận đấu sớm”. Đây không phải là yêu cầu bắt buộc, và tùy chọn này phải được thiết lập cho tất cả các Nhóm tham gia sự kiện, chẳng hạn như trong cuộc họp sự kiện.
<VUT5>Thời gian điều khiển bởi người lái được rút ngắn xuống còn 90 giây và ngay lập tức tiếp nối Thời gian tự lái.
<VUT6>Các giải đấu VURC có ít đội hơn trong vòng loại trực tiếp. Số lượng đội tham gia các trận đấu loại trực tiếp cho một sự kiện cụ thể được xác định như sau, ngoại trừ trong những trường hợp đặc biệt được sự cho phép của VEX Robotics. Nếu có một số đội dưới 16 tuổi, các đội xếp hạng cao nhất sẽ được miễn thi đấu một hoặc nhiều vòng.
Mỗi robot không được lớn hơn 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm) khi bắt đầu trận đấu.
Mỗi robot không được lớn hơn 15” (381 mm) x 15” (381 mm) x 15” (381 mm) khi bắt đầu trận đấu.
<VUR2> Các đội có thể sử dụng bất kỳ sản phẩm chính thức nào của VEX Robotics, ngoại trừ các trường hợp ngoại được liệt kê trong các bảng bên dưới, để chế tạo Robot của mình. Điều này bao gồm các sản phẩm thuộc dòng VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE và VEX Robotics của HEXBUG*. Quy tắc R28 được áp dụng, nhưng hầu hết các sửa đổi đối với các thành phần không phải điện đều được cho phép.
Ống trụ rỗng, hình lục giác có lỗ/ren hoặc hình lục giác bo tròn.
* Ống đồng * Ống PVC * Hàng tồn kho VEXpro ThunderHex
7
Góc
Hình chữ “L” 90°
* Thanh nhôm góc 1” x 1”, độ dày 1/16”
8
Kênh chữ U/C
“U” hoặc “C”.
* Thanh chữ U bằng nhôm cao 1/4 inch x rộng 1 inch
9
Sợi in 3D phi kim loại
Hình trụ mỏng
* Sợi PLA hoặc TPU * Sợi nylon tổng hợp (ví dụ: Markforged OnyxTM)
10
Polyme tổng hợp được sử dụng để đúc khuôn
Chất lỏng
* Polyurethane * Silicone
11
Hình cầu đặc
Thanh đặc (không rỗng) có các cạnh được bo tròn đều.
* Vòng bi thép * Chóp gỗ được tạo hình
<VUR5>Các loại vật liệu sau không được coi là nguyên liệu thô và do đó không được phép:
Kiểu
Ví dụ
1
Bất kỳ Nguyên liệu thô nào khác hợp pháp đã được xử lý sau bằng cách khoan, gia công hoặc loại bỏ vật liệu khác
* Nhôm góc có các lỗ hoặc rãnh cách đều nhau * Tấm kim loại đục lỗ
2
Các sản phẩm đùn không thuộc một trong các danh mục được liệt kê trong VUR4
* Các thanh nhôm định hình không hình chữ nhật, chẳng hạn như 80/20, rãnh chữ T hoặc Octanorm * Vật liệu làm bánh răng
3
Các sản phẩm đã được lắp ráp (hoặc các bộ sản phẩm chưa lắp ráp được sắp xếp sẵn) tạo thành một thành phần phức tạp hơn.
* Hộp số * Cơ cấu càng gắp * Mô-đun truyền động xoay
4
Các mặt hàng thương mại có sẵn, được thiết kế để sử dụng với sự điều chỉnh tối thiểu.
* Bánh xe * Bánh răng * Dây đai và ròng rọc
5
Vật liệu được dùng để đúc hoặc thiêu kết
* In 3D bằng nhựa/bột * Nhôm nóng chảy dùng cho đúc khuôn cát
Lưu ý: VUR2 có ưu tiên hơn quy tắc này. Các vật liệu mua từ VEX Robotics thuộc một trong những danh mục này (ví dụ: thanh nhôm định hình khoan sẵn VersaFrame) đều được phép sử dụng.
<VUR6>Các bộ phận được chế tạo không thể được làm từ Nguyên liệu thô vì nó gây ra rủi ro về an toàn hoặc hư hỏng cho sự kiện, các Đội khác hoặc Yếu tố trên Sân. Các ví dụ về tài liệu bị cấm bao gồm, nhưng không giới hạn ở:
Bất kỳ vật liệu nào được dùng để tạo ra ngọn lửa hoặc hiệu ứng pháo hoa.
Bất kỳ vật liệu nào ở dạng lỏng tại thời điểm diễn ra trận đấu. Ví dụ bao gồm chất lỏng thủy lực, dầu, mỡ, thủy ngân lỏng và chất làm kín lốp xe.
Điều này không bao gồm các quy trình chế tạo có sử dụng chất lỏng, chẳng hạn như chất làm mát khi phay hoặc epoxy.
Bất kỳ vật liệu nào có thể vỡ vụn hoặc gây ra nguy hiểm quá mức về mặt an toàn khi bị hỏng. Ví dụ bao gồm sợi thủy tinh, acrylic và tấm/ống sợi carbon.
Quy tắc này đề cập cụ thể đến tính hợp pháp về mặt vật chất. Bất kỳ cơ chế nào có khả năng không an toàn được tạo ra từ Nguyên liệu thô hợp pháp vẫn có thể được xử lý bằng S1 và R19.
Các sợi in 3D có chứa chất phụ gia sợi carbon (hoặc tương tự) hoặc lớp lót sợi carbon (hoặc tương tự) được miễn trừ khỏi ngoại lệ này và được coi là hợp pháp để sử dụng trong Các bộ phận được chế tạo.
<VUR7>Các bộ phận chế tạo phải do các thành viên trong nhóm thực hiện. Bất kỳ Bộ phận chế tạo nào cũng phải kèm theo tài liệu chứng minh quy trình thiết kế và xây dựng của nhóm đối với Bộ phận chế tạo.
Hình thức tài liệu tối thiểu được chấp nhận là bản vẽ kỹ thuật với nhiều hình chiếu của chi tiết cần xét. Những bản vẽ này có thể được đưa vào Sổ tay Kỹ thuật của Nhóm hoặc trong một phụ lục riêng biệt của Sổ tay Kỹ thuật.
Bất kỳ Bộ phận chế tạo nào cũng phải được thiết kế và sản xuất hoàn toàn bởi các thành viên của Nhóm. Ví dụ, các bộ phận do Đội đặt hàng và được bên thứ ba in 3D sẽ bị cấm.
Các đội sẽ phải cung cấp các tài liệu này khi được yêu cầu bởi các thanh tra viên, trọng tài chính hoặc giám khảo bất cứ lúc nào trong suốt sự kiện. Việc không cung cấp tài liệu chấp nhận được sẽ dẫn đến việc bộ phận đó bị coi là bất hợp pháp để sử dụng; do đó, R2, <G5> và/hoặc G1 sẽ được áp dụng.
<VUR8>Các đội có thể sử dụnglò xo có bán sẵn trên thị cho Robot của mình. Theo quy định này, “lò xo” là bất kỳ thiết bị nào được sử dụng để lưu trữ và giải phóng năng lượng tiềm năng đàn hồi. Ví dụ bao gồm, nhưng không giới hạn ở:
Các loại lò xo nén, kéo, xoắn, lực không đổi hoặc lò xo hình nón được làm từ thép lò xo.
Lò xo được làm từ sợi đàn hồi hoặc cao su, chẳng hạn như ống cao su phẫu thuật, dây bungee hoặc dây thừng bện co giãn.
Hệ thống giảm xóc khí nén khép kín.
Lưu ý: Các cú sốc khí không được coi là thiết bị khí nén trong bối cảnh của VUR14. Không được phép sửa đổi bất kỳ bộ giảm xóc khí nào.
<VUR9>Các đội có thể sử dụngphụ kiện lắp ráp có bán sẵn trên thị cho Robot của mình. Ví dụ bao gồm (nhưng không giới hạn):
Ốc vít, đai ốc, đinh tán và các chi tiết chèn được định hình bằng nhiệt.
Bản lề, chốt, đầu nối thanh, thanh ren và kẹp ống
Các phụ kiện lắp ráp bổ trợ, chẳng hạn như vòng đệm hoặc miếng đệm.
Các chất kết dính như epoxy, keo hoặc băng dính (chỉ được sử dụng khi dùng để nối hai bộ phận lại với nhau)
Nếu chức năng chính của bộ phận không phải là “cố định”, thì VUR5, VUR6 và/hoặc VUR7 sẽ được ưu tiên hơn quy tắc này. Các ví dụ bất hợp pháp bao gồm (nhưng không giới hạn ở):
Một bánh xe không phải VEX được chế tạo sẵn, mặc dù về mặt kỹ thuật nó có thể kết nối mặt lốp với trục.
Ép đùn 80/20; các chi tiết khác được “gắn vào” nó, chứ bản thân nó không phải là bộ phận thực hiện việc “gắn kết”.
Sử dụng băng dính chống trượt để cải thiện độ bám của bánh xe.
<VUR10>Mỗi Robot phải sử dụng chính một (1) Bộ não Robot V5 và ít nhất một (1) Bộ thu phát vô tuyến Robot V5 được kết nối với Bộ điều khiển V5.
Các đội phải tuân thủ các quy tắc về quyền lực được nêu trong R12 và <VUR12d>.
Việc liên lạc không dây giữa các Robot được cho phép nếu sử dụng Bộ điều khiển Robot V5 và Bộ thu phát vô tuyến Robot V5 hợp pháp. Không cho phép sử dụng bất kỳ loại giao thức truyền thông không dây nào khác (ví dụ: radio, Bluetooth, Wi-Fi).
<VUR11> có giới hạn nào về số lượng Động cơ thông minh V5, 11W (276-4840) và/hoặc 5.5W (276-4842) mà Robot có thể sử dụng. Không được phép sử dụng bất kỳ loại động cơ, servo hoặc bộ truyền động điện tử nào khác, kể cả những loại do VEX bán (ví dụ: Động cơ 2 dây 393).
Lưu ý 1: Quy tắc R28 vẫn áp dụng trong VEX U. Các đội không được sửa đổi Smart Motors và phải sử dụng hộp bánh răng chính thức/không sửa đổi.
Lưu ý 2: Các bộ truyền động khí nén và van điện từ khí nén có sẵn trên thị trường được phép sử dụng theo hướng dẫn của VUR14.
Lưu ý 4: Giới hạn hệ thống truyền động 55W được quy định trong R11 không áp dụng cho VEX U.
<VUR12>Không cóbất kỳ hạn chế nào đối với các Cảm biến, Bộ xử lý bên ngoài hoặc Thiết bị điện tử bổ sung có sẵn trên thị trường mà Robot có thể sử dụng để cảm nhận và xử lý, ngoại trừ các trường hợp sau:
Cảm biến và Bộ xử lý bên ngoài PHẢI được kết nối với Bộ não Robot V5 thông qua bất kỳ cổng nào có thể truy cập từ bên ngoài (tức là không cần sửa đổi bất kỳ thiết bị điện tử có sẵn trên thị trường). Cảm biến có thể được kết nối với Bộ xử lý bên ngoài sau đó kết nối với Bộ não Robot V5.
Trực tiếp từ bộ não robot V5 thông qua bất kỳ cổng nào có thể truy cập từ bên ngoài.
Từ một bộ pin lithium ion, lithium sắt hoặc niken kim loại hydride bổ sung (chỉ có thể sử dụng một (1) pin bổ sung cho nguồn điện Cảm biến/xử lý). Bộ pin bổ sung này phải hoạt động ở điện áp tối đa dưới 13 volt.
Động cơ độc lập không có chức năng cảm biến hoặc xử lý bổ sung (ví dụ: sử dụng động cơ không chổi than có sẵn trên thị trường trong hệ thống truyền động) không được coi là Thiết bị điện tử bổ sung hợp pháp và sẽ được coi là Vi phạm của VUR11.
Van điện từ khí nén là loại van điện từ duy nhất được phép sử dụng làm Thiết bị điện tử bổ sung. Các nam châm điện được sử dụng cho bất kỳ mục đích nào khác ngoài việc mở và đóng van khí nén đều được coi là bộ truyền động và do đó bị cấm theo VUR11.
R28 vẫn áp dụng trong VEX U, Các đội không được thay đổi hoặc sửa đổi các bộ phận điện tử từ các dòng sản phẩm VEX. Việc xoay các khối của Cảm biến quang học V5 và Cảm biến khoảng cách V5 so với đế của chúng, cũng như việc chế tạo các tấm đế tùy chỉnh cho các cảm biến này là hoàn toàn hợp pháp.
<VUR13> Các cụm lắp ráp điện cơ được bán trên thị trường không được phép sử dụng trên robot.
Theo quy định này, bất kỳ hệ thống nào tích hợp Cảm biến với các bộ phận cơ khí khác được chế tạo bởi bất kỳ ai không phải là thành viên của Nhóm và phục vụ nhiều mục đích hơn định nghĩa cơ bản của Cảm biến sẽ được coi là Lắp ráp điện cơ và do đó không hợp pháp.
Ví dụ có thể bao gồm nhưng không giới hạn ở: các thiết bị đo quãng đường di chuyển.
Các cảm biến bán sẵn trên thị trường với vỏ nhựa đơn giản, không có chức năng nào khác ngoài việc bảo vệ các linh kiện bên trong và hỗ trợ lắp đặt cảm biến, không được coi là cụm cơ điện.
<VUR14> Các đội có thể sử dụng số lượng không giới hạn các linh kiện khí nén có sẵn trên thị trường sau : xi lanh, bộ truyền động, van, đồng hồ đo, bình chứa, bộ điều chỉnh, ống góp, ống dẫn và van điện từ.
Các thiết bị khí nén chỉ được phép nạp áp suất tối đa là 100 psi.
Máy nén khí hoặc bất kỳ hình thức sạc “trên robot” nào khác đều không được phép.
Tất cả các linh kiện thương mại phải có định mức chịu áp suất 100 psi trở lên. Các đội cần chuẩn bị sẵn sàng cung cấp tài liệu chứng minh các xếp hạng này cho thanh tra viên nếu được yêu cầu.
Các thành phần không được phép thay đổi so với trạng thái ban đầu, ngoại trừ các trường hợp sau:
Cắt ống dẫn khí nén hoặc dây điện theo chiều dài; lắp ráp các bộ phận bằng cách sử dụng ren, giá đỡ hoặc phụ kiện có sẵn; hoặc dán nhãn trang trí nhỏ.
Nếu sử dụng nam châm điện 12V có sẵn trên thị trường, chúng được coi là Thiết bị điện tử bổ sung và do đó phải đáp ứng tất cả các điều kiện được liệt kê trong VUR12. Các nam châm điện 12V có thể được cấp nguồn bằng một nguồn điện bổ sung (theo <VUR12d>), hoặc bằng bộ chuyển đổi tăng áp 5V-12V từ bộ điều khiển V5 Robot Brain. Nếu nguồn điện bên ngoài (hoặc thiết bị Thiết bị điện tử bổ sung khác) được sử dụng để giao tiếp với nam châm điện, các Đội PHẢI có thể chứng minh rằng không có cách nào để nam châm điện nhận được nguồn điện trong khi Robot đang nhận trạng thái Vô hiệu hóa từ bộ điều khiển trường.
<VUR15>Các đội có thể sử dụng vòng bi có sẵn trên thị trường cho Robot của mình. Theo quy định này, ‘vòng bi’ là một bộ phận hỗ trợ trọng bên ngoài, giảm ma sát và cải thiện hiệu quả bằng cách tạo điều kiện cho chuyển động động trơn tru giữa các bộ phận. Các ví dụ pháp lý bao gồm (nhưng không giới hạn ở):
Các bộ phận hỗ trợ chuyển động quay: ổ trục hướng tâm, ổ trục lăn, ổ trục chặn, ổ trục kim, ổ trục một chiều, bạc lót, v.v.
Các bộ phận hỗ trợ chuyển động tuyến tính: ổ trục tuyến tính, thanh trượt tuyến tính, ray trượt ngăn kéo, v.v.
Chúng tôi muốn thấy các trường đại học cạnh tranh trực tiếp với nhau trên phạm vi toàn cầu. Các trường không bị giới hạn ở một Đội, và một Đội có thể bao gồm nhiều trường cao đẳng, nhưng chúng tôi hy vọng rằng mỗi Đội sẽ xác định và tự hào đại diện cho một (1) cơ sở giáo dục sau trung học. (Ví dụ: “Đại học Clarkson” so với “Đại học UC Santa Barbara”). Dĩ nhiên, các đội tuyển “câu lạc bộ” cấp đại học và các đội tuyển có thành phần hỗn hợp đều được khuyến khích tham gia! Tuy nhiên, như đã nêu trong Chính sách về điều kiện tham gia của học sinh, Học sinh chưa tốt nghiệp trung học phổ thông không đủ điều kiện tham gia VEX U, ngay cả khi họ “đăng ký kép” hoặc tham gia các khóa học sau trung học. Sinh viên không thể đồng thời là thành viên của cả đội VEX V5 và đội VURC, bất kể có đủ điều kiện hay không.