En los partidos de habilidades de robots, los equipos tienen un minuto para anotar tantos puntos como sea posible. Hay dos tipos de coincidencias de habilidades de robots : las coincidencias de habilidades de conducción, que están totalmente controladas por el conductor, y las coincidencias de habilidades de codificación autónoma, que son autónomas con una interacción humana limitada. Los equipos se clasifican en función de su puntuación combinada en los dos tipos de coincidencias de habilidades de robots.
Las coincidencias de habilidades de robots son opcionales para todos los equipos. Los equipos que no compitan en Partidos de Habilidades de Robot no serán penalizados en Partidos de Trabajo en Equipo. Sin embargo, la participación en las coincidencias de habilidades de robots puede afectar la elegibilidad para los premios juzgados en el evento.
En los eventos que incluyen Partidos de Trabajo en Equipo, los Equipos solo pueden participar en Partidos de Habilidades de Robot si también participan en los Partidos de Calificación. Ver regla <T20>.
<RSC1> Se aplican reglas estándar en la mayoría de los casos. Todas las reglas de las secciones anteriores se aplican a las coincidencias de habilidades de robots, a menos que se especifique lo contrario en esta sección.
- La eliminación de objetos de puntuación del campo en una coincidencia de habilidades de robot no es una infracción. Los objetos de puntuación que salen del campo no se pueden devolver.
- En el Robot Skills Challenge, no se aplica la definición estándar de Match Affecting, porque no hay ganador ni perdedor. Al evaluar si una regla Infracción debe clasificarse como Infracción mayor o Infracción menor en el contexto de este criterio, el término “que afecta a la puntuación” puede sustituirse por “que afecta a la coincidencia”. Una Infracción se considera “que afecta a la puntuación” si resulta en un aumento neto de la puntuación de ese Equipo al final del Partido.
- Las infracciones de<RSC> las reglas<GG><SG>, y que ocurran durante una Partida de Habilidades de Robot solo deben afectar el resultado de esa Partida y no deben tenerse en cuenta al determinar si una infracción se ha repetido durante el evento.
<RSC2> Elemparejamiento es diferente en los emparejamientos de habilidades de robots.
- El Robot debe iniciar la Coincidencia de Habilidades del Robot en una posición inicial legal en el Cuadrante adyacente a la Estación de la Alianza red.
- Todos los miembros del equipo de Drive deben permanecer en la estación red Alliance durante la duración del partido.
- Se debe usar un pin rojo/amarillo como precarga de acuerdo con SG5.
- Los equipos solo pueden introducir Objetos de Puntuación de Carga de Partidos a través de Red Alliance Loaders.
- Los equipos pueden introducir Objetos de Puntuación de Carga de Coincidencia en cualquier momento durante una Coincidencia de Habilidades de Robot, pero solo a través de Red Alliance Loaders.
- Los robots pueden moverse libremente por el campo después del inicio del partido.
Esta regla se aplica de manera diferente para VEX U. Consulte la Regla VURS3.
<RSC3> Puntuación de coincidencias de habilidades de robot. Para cada coincidencia de habilidades de robot, los equipos reciben una puntuación basada en las siguientes reglas y tabla de puntuación:
- El equipo ganará puntos por las mitades de pin anotadas de cualquier color. Para ser considerado Puntuado, cada mitad visible de un Pin Colocado también debe cumplir con las siguientes condiciones:
- Las mitades de pin rojas solo se pueden puntuar si el Pin está colocado en un cuadrante rojo o en el mediocampo.
- Las Mitades de Pin azules solo se pueden puntuar si el Pin está Colocado en un Cuadrante azul o en el mediocampo.
- Las mitades de alfiler amarillas solo se pueden puntuar si son propias. La propiedad se determina de la siguiente manera:
- Para los alfileres colocados en un objetivo de cuadrante, las mitades amarillas del alfiler son propias si el cambio en ese cuadrante coincide con el color de su cuadrante (es decir, las mitades amarillas del alfiler en un cuadrante rojo con un cambio que se establece en azul no son propias y no ganarán ningún punto).
- Para los pines colocados en el gol del mediocampo, las mitades amarillas de los pines son propias si un robot termina el partido en el mediocampo. (Ver SC6.)
- El equipo ganará puntos por un robot que termine en el mediocampo. (Ver SC6.)
| Cada mitad de alfiler roja o azul marcada |
5 puntos |
| Cada mitad de pin amarillo marcado |
10 puntos |
| Cada robot termina en el mediocampo |
8 puntos |
<RSC4> Configuración de campo para coincidencias de habilidades. El campo está configurado de manera diferente a un partido cara a cara, con las siguientes modificaciones:
- En las coincidencias de habilidades de codificación autónoma, la tira de código VEX GPS debe instalarse en el campo.
- Cargas de coincidencia revisadas. Tres (3) Clavijas rojas/amarillas, cuatro (4) Clavijas azules/amarillas y siete (7) Copas comienzan en el Campo como Cargas de Partido.
- Todos los goles comienzan el partido vacíos sin pines colocados.
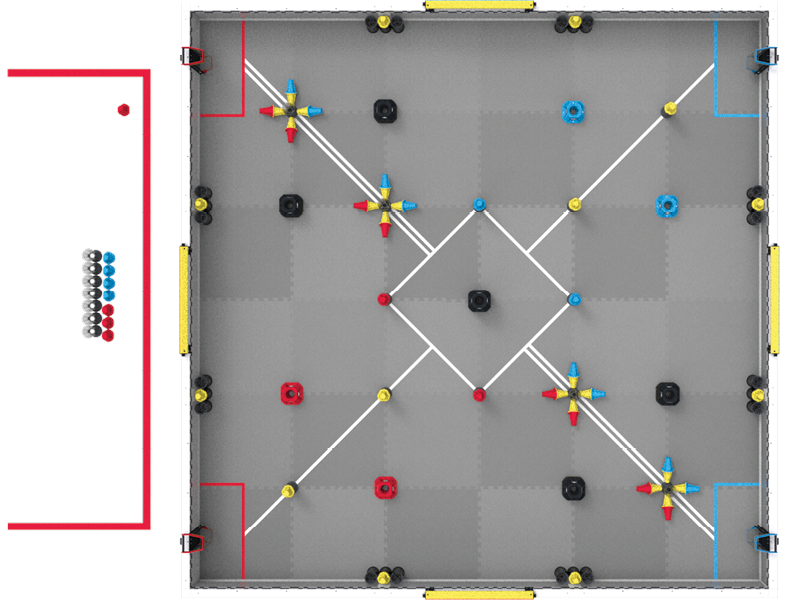
Figura RSC4-1: Una vista superior de una coincidencia de habilidades de robot de anulación VEX V5.
Esta regla se aplica de manera diferente para VEX U. Consulte la Regla VURS1.
Esta regla se aplica de manera diferente para la competencia de robótica VEX AI. Consulte la Regla VAIRS3.
<RSC5> Habilidades para detener el tiempo. Si un equipo desea finalizar su partido de habilidades de robot antes de tiempo, puede optar por registrar un tiempo de detención de habilidades. Esto se utiliza como un desempate para las clasificaciones de Robot Skills Challenge. Un tiempo de parada de habilidades no afecta la puntuación de un equipo para una coincidencia de habilidades de robot determinada. Los miembros del equipo de Drive y el personal de campo deben acordar antes del partido la señal que se utilizará para finalizar el partido antes de tiempo.
- Los equipos que tengan la intención de intentar una Hora de Detención de Habilidades deben “inscribirse” confirmando verbalmente con el Árbitro Marcador antes de la Partida de Habilidades de Robot. Si no se da ninguna notificación antes del inicio del Partido, entonces el Equipo pierde su opción de registrar un Tiempo de Detención de Habilidades para ese Partido y recibirá un Tiempo de Detención de Habilidades predeterminado de 0.
- Esta conversación debe incluir informar al árbitro anotador qué miembro del equipo de conducción señalará la parada. El Partido solo puede ser terminado anticipadamente por un Miembro del Equipo Drive para ese Partido.
- Si un equipo realiza varias coincidencias de habilidades de robot seguidas, debe reconfirmar su elección de tiempo de parada de habilidades con el árbitro anotador antes de cada partido.
- Cualquier pregunta relacionada con una Hora de Detención de Habilidades debe revisarse y resolverse inmediatamente después del Partido. T1 y T3 se aplican a las coincidencias de habilidades de robots.
- Si el evento utiliza un Cerebro Robótico V5 o la aplicación TM Mobile para el control de campo del Desafío de Habilidades Robóticas, un Miembro del Equipo Drive puede optar por iniciar y detener sus propias Partidas de Habilidades Robóticas.
- Este Cerebro de Robot V5 u otro dispositivo que ejecute la aplicación TM Mobile se utilizará para iniciar las Coincidencias de Habilidades de Robot (es decir, “habilitar” el Robot ), finalizar la Coincidencia de Habilidades de Robot (es decir, “Deshabilitar “ el Robot ) y mostrar la Hora de Detención de Habilidades oficial que se registrará.
- Este Robot Brain V5 debe estar ejecutando el programa oficial de usuario de control de campo.
- Para obtener más información sobre el uso de un control de campo V5 Robot Brain for Robot Skills Challenge y para descargar el programa oficial de usuario de control de campo, visite este artículo de VEX Knowledge Base.
- Para obtener más información sobre el uso de TM Mobile para el control de campo, consulte la documentación del Gerente del Torneo.
- En los eventos que no tengan un cerebro de robot V5 o la aplicación móvil TM disponible para el control de campo del desafío de habilidades de robot, los miembros del equipo de conducción y el personal de campo deben acordar antes del partido la señal que se utilizará para finalizar el partido antes de tiempo. Se debe usar un temporizador manual junto con un interruptor de competencia VEXnet.
- El momento en que el Match finaliza antes de tiempo se define como el momento en que el Robot es “Desactivado “ por el sistema de control de campo. La hora que se muestra en el temporizador debe redondearse al segundo más cercano. Por ejemplo, si el robot está desactivado y el temporizador muestra 25,2 segundos, entonces el tiempo de parada de habilidades debe registrarse como 26.
- La señal acordada debe ser tanto verbal como visual, como cuando los miembros del equipo de Drive cruzan los brazos en una “X” o colocan su (s) controlador(es) V5 en el suelo.
- La señal debe ser dada por un miembro del equipo de Drive que se encuentre en la estación de Alliance.
- Se recomienda que los miembros del equipo de Drive también notifiquen verbalmente que se están acercando a su hora de parada de habilidades, por ejemplo, contando “3-2-1-stop”.
- Queda a discreción del Socio del Evento qué método se utilizará para registrar los tiempos de parada de habilidades en un evento determinado. El método elegido debe comunicarse antes del inicio de los Partidos (como durante una reunión del evento) y ponerse a disposición de todos los Equipos por igual.
- Si un evento tiene la intención de utilizar un método de cronometraje manual, un equipo no puede traer su propio cerebro de robot V5 solo para usarlo durante su propia coincidencia de habilidades de robot.
- Si un evento tiene la intención de utilizar un cerebro de robot V5, todos los equipos deben usar el mismo cerebro de robot V5 para todas las coincidencias de habilidades de robot en un campo determinado.
- Si un evento utiliza varios campos para coincidencias de habilidades de robot, se debe utilizar el mismo método en todos los campos, como se describe en la regla T21. Se pueden usar múltiples Cerebros de Robot V5 según sea necesario (por ejemplo, un “Cerebro de Campo 1” y un “Cerebro de Campo 2”).
- El programa “Drive” temporizado predeterminado al que se accede desde un controlador V5 está destinado solo a la práctica y no se puede usar para una coincidencia oficial de habilidades de robot.
- Si un equipo elige utilizar/registrar un tiempo de detención de habilidades, no se aplica el período de gracia de 5 segundos descrito en la regla SC1.


