Si bien muchos colegios y universidades ya utilizan el sistema VEX V5 en sus clases académicas, muchos más tienen amplias capacidades de fabricación más allá de la biblioteca estándar de “metales VEX”. Las técnicas de fabricación como el mecanizado y la impresión 3D son más comunes que nunca en los programas universitarios de ingeniería, y estamos ansiosos por ver qué pueden crear los equipos de competición de VEX U Robotics de todo el mundo bajo estas reglas más avanzadas.
Como en años anteriores, la temporada incluirá un evento culminante de VEX U en el Campeonato Mundial de Robótica de VEX, junto con torneos regionales en todo el mundo. Las escuelas participantes tendrán la oportunidad de demostrar sus habilidades frente a miles de futuros ingenieros y mostrar lo que realmente hace que su escuela sea notable. La Competencia de Robótica VEX U es el complemento perfecto basado en proyectos para muchos programas de ingeniería de nivel universitario, y brinda a los estudiantes la oportunidad única de demostrar sus habilidades del mundo real a posibles empleadores, como los patrocinadores de nuestro evento.
La competencia de robótica VEX U utiliza el campo de anulación de la competencia de robótica VEX V5 con algunas modificaciones menores. Cualquier persona que tenga un campo de anulación VEX V5 puede usarlo para un evento o equipo VEX U. Consulte las secciones anteriores de este manual de juego para conocer el conjunto básico de reglas y detalles de la competencia. Se aplican todas las reglas estándar, excepto las modificaciones enumeradas en esta sección. En caso de conflicto entre las reglas, las reglas enumeradas en esta Sección del manual del juego y cualquier resolución sobre las preguntas y respuestas oficiales de VEX U tienen prioridad.
Electrónica adicional: cualquier sensor, procesador u otro componente electrónico utilizado en la construcción del robot y conectado al cerebro del robot V5, que no sea vendido por VEX Robotics. Los ejemplos incluyen dispositivos disponibles comercialmente (por ejemplo, Raspberry Pi) o dispositivos personalizados diseñados y fabricados por el Equipo. Consulte VUR12 y VUR13 para obtener más detalles.
Alianza - Una agrupación de dos (2) Robots del mismo Equipo que han sido elegidos por los Estudiantes para jugar juntos durante un Partido determinado.
Montaje electromecánico: un sistema complejo compuesto por múltiples componentes listos para usar, que pueden incluir sensores, piezas mecánicas y actuadores.
Procesador externo: un dispositivo informático o microcontrolador que procesa de forma independiente los datos del sensor antes de enviarlos al cerebro VEX V5.
Pieza fabricada: cualquier componente utilizado en la construcción de robots fabricado por los miembros del equipo. Consulte VUR3 hasta VUR7 para obtener más detalles.
Inventario en bruto: materiales de stock comprados a proveedores externos que se pueden utilizar para crear piezas fabricadas. Vea VUR4 y VUR5.
Sensor - Un dispositivo que detecta y responde a los cambios en el entorno, proporcionando datos al sistema de control del robot.
El campo de juego VURC está configurado de manera diferente a un partido de anulación de competencia de robótica VEX V5 de cabeza a cabeza, con las siguientes modificaciones:
La tira de código VEX GPS debe instalarse en el campo.
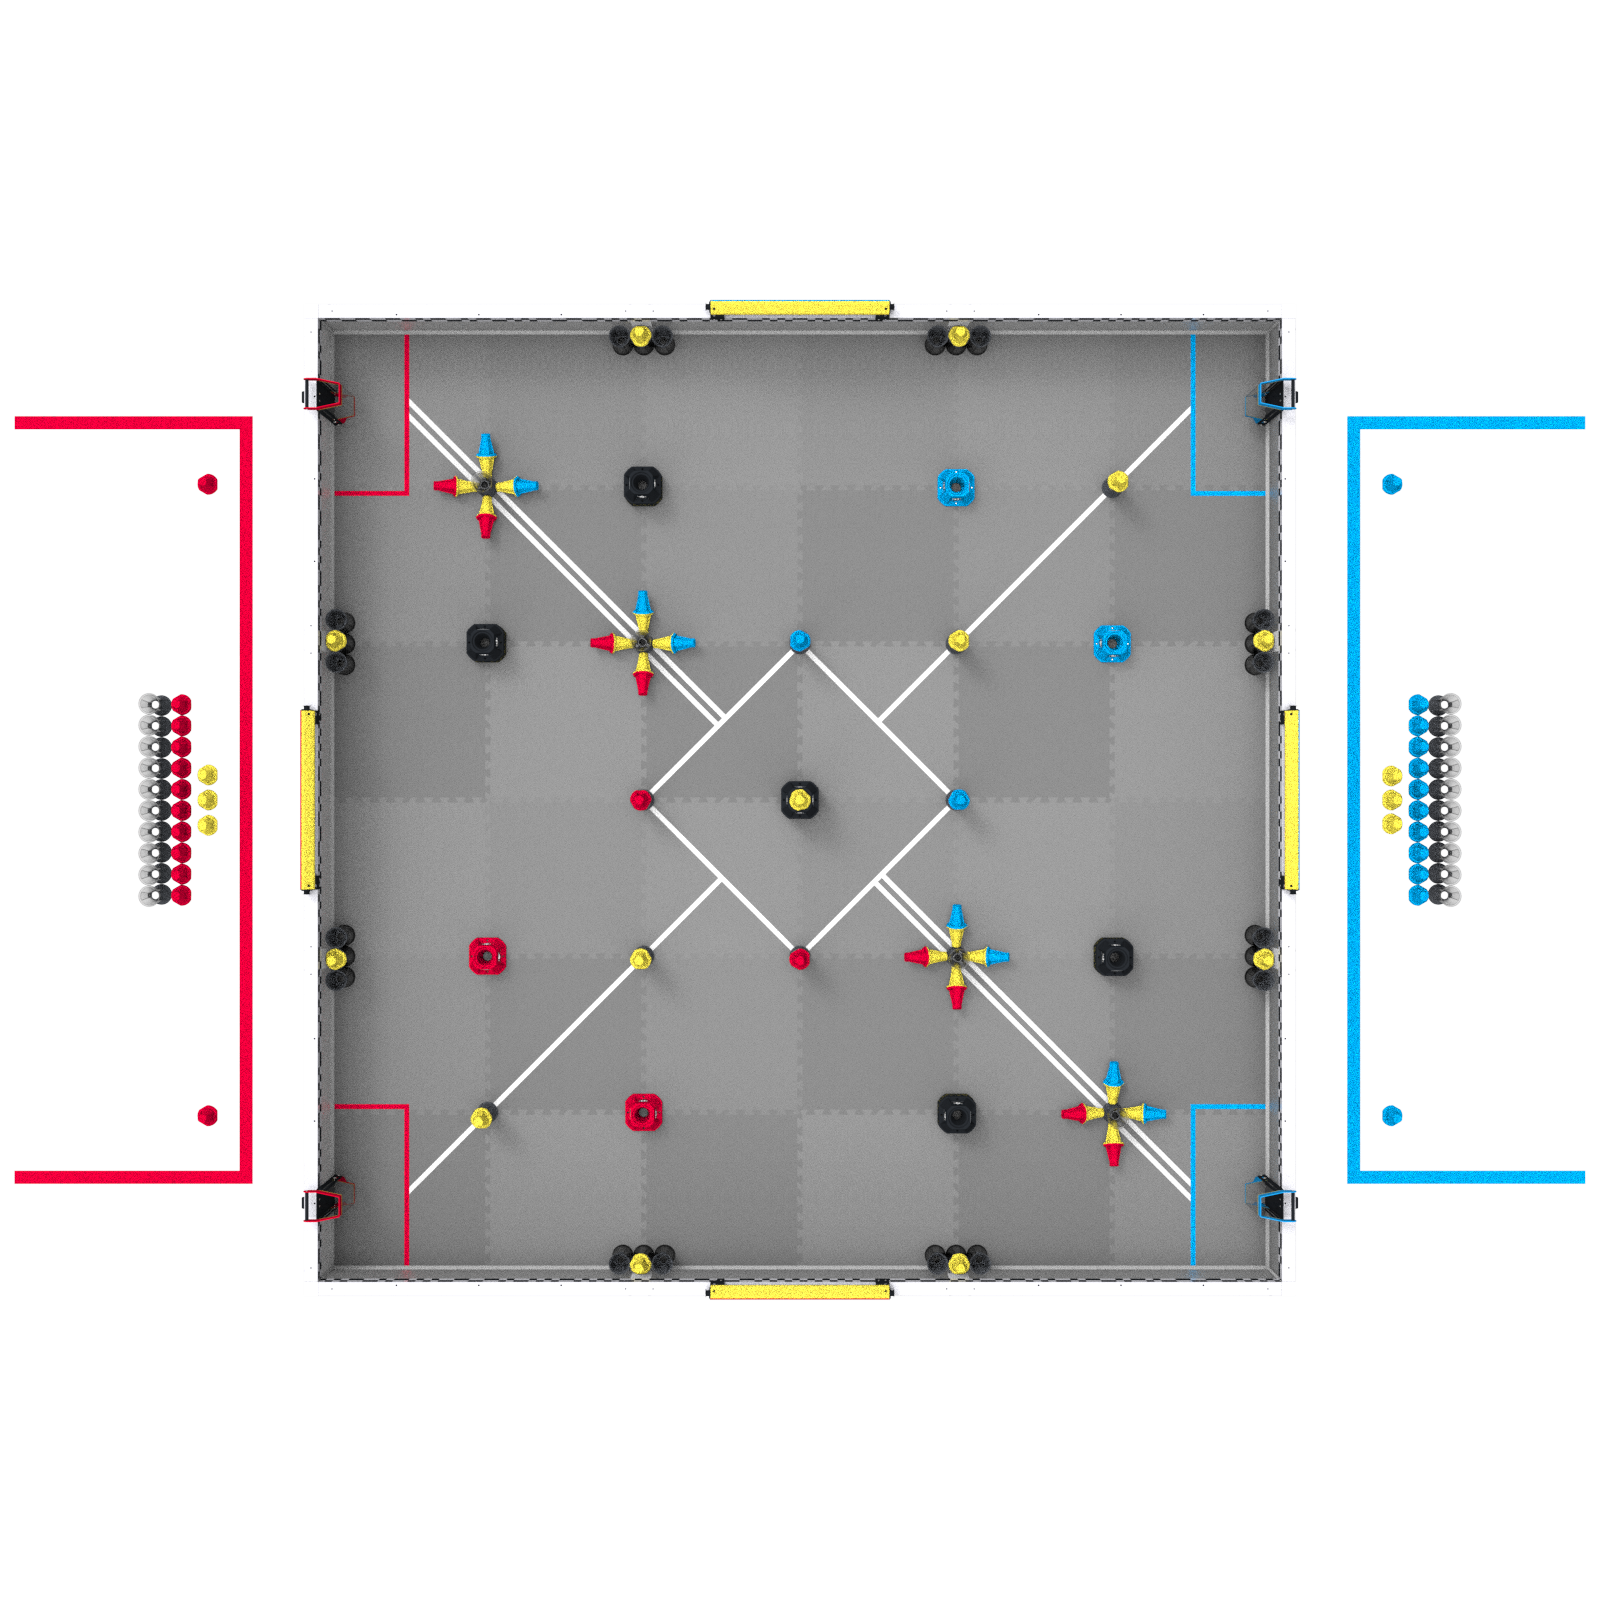
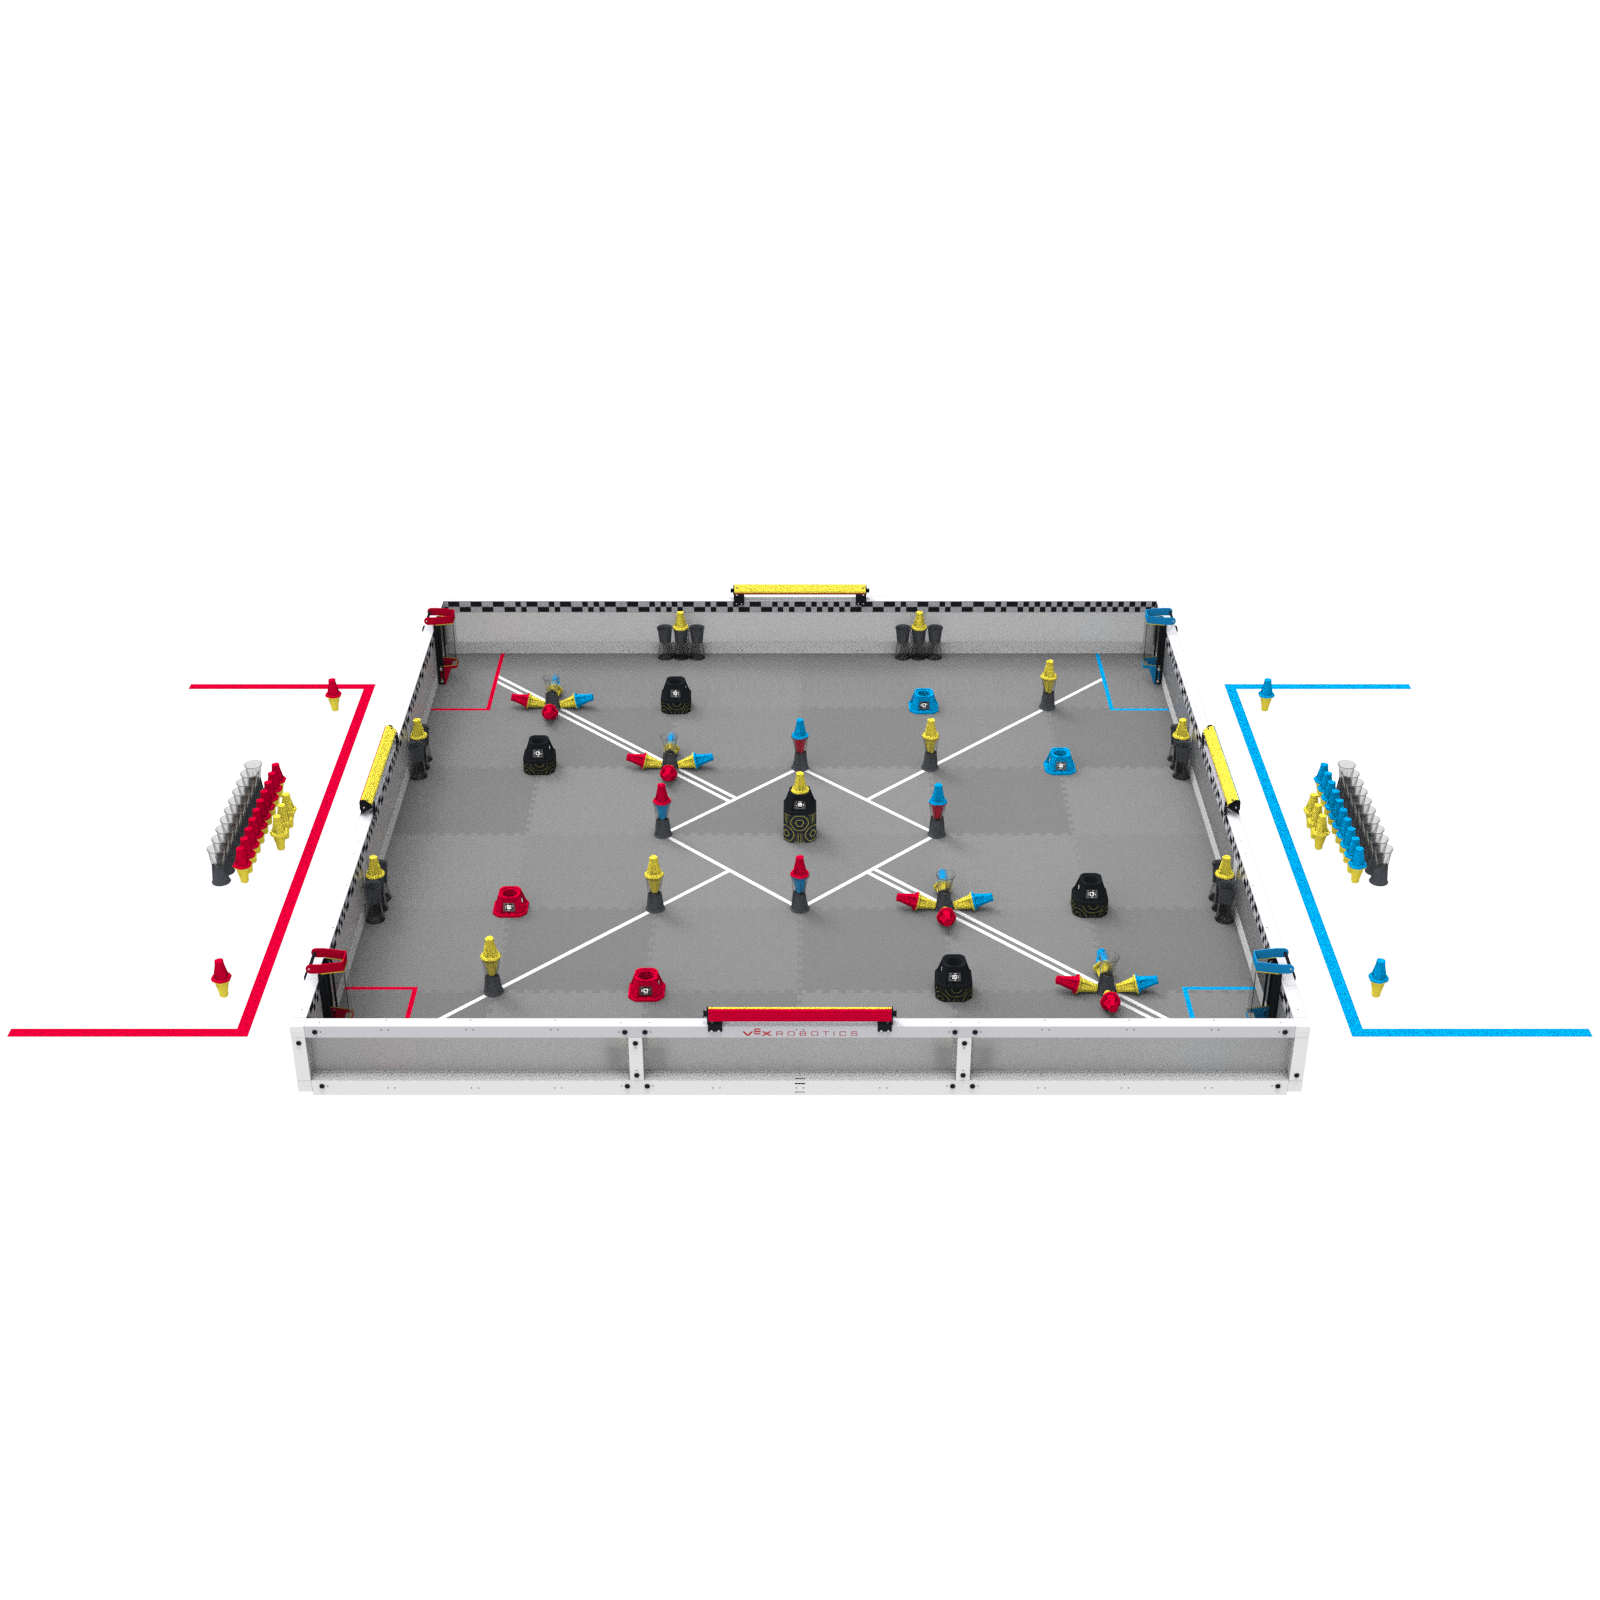
Diseño de campo modificado. Solo el gol del mediocampo debe comenzar el partido con un pin amarillo/amarillo colocado en él.
Cargas de coincidencia modificadas. Cada Alianza gana dos Pines amarillos/amarillos adicionales que comienzan en el Campo como Cargas de Partido.
Cargas de Red Alliance Match: 10 tazas, 10 clavijas rojas/amarillas y 3 clavijas amarillas/amarillas
Blue Alliance Match Loads : 10 tazas, 10 clavijas azules/amarillas y 3 clavijas amarillas/amarillas
Figura VEXU-1: Una vista aérea de la configuración de campo para una coincidencia VEX U.
Figura VEXU-2: Una vista lateral de la configuración de campo para una coincidencia VEX U.
<VUG1>Diferentes tamaños de inicio de robot. Ver VUR1.
<VUG2>Colocación del robot diferente a la regla <GG10>. El equipo rojo tiene derecho a colocar un robot en el campo primero, seguido de ambos robots azules y terminando con el segundo robot rojo. Esto se aplica en Partidos de Clasificación y Partidos de Eliminación. Si se utiliza este derecho, una vez que un Equipo ha colocado un Robot en el Campo, su posición no se puede reajustar antes del Partido.
<VUG3>Algunos dispositivos electrónicos pueden estar en movimiento o en movimiento al comienzo del partido. Esto incluye ventiladores de refrigeración activos, módulos LIDAR giratorios y/u otros sensores similares o electrónica adicional. Estos dispositivos electrónicos no deben iniciar ninguna forma de movimiento para todo el Robot o cualquiera de sus subsistemas, y no pueden interactuar directamente con los Objetos de Puntuación y/u otros Robots.
<VUG4>Diferente disponibilidad de cargadores. Los Miembros del Equipo de Impulsión pueden introducir Cargas de Coincidencia a través de sus Cargadores de color Alianza, y pueden operar esos Cargadores, tanto durante el Período Autónomo como durante el Período Controlado por el Conductor de la Coincidencia.
<VUG5>Diferentes puntuaciones durante el Periodo Autónomo. A los efectos de determinar el ganador de la Bonificación Autónoma, se incluyen en los cálculos de puntuación del Período Autónomo:
Propiedad y puntuación de las mitades amarillas de los alfileres en el mediocampo
Para los pines colocados en el centro del campo, las mitades amarillas de los pines son propiedad de la Alianza que termina el Período Autónomo con un mayor número de robots en el centro del campo.
Puntuación de robots que terminan en el mediocampo
Un Robot cuenta como que termina en el Mediocampo si el Robot está al menos parcialmente dentro del Mediocampo al final del Período Autónomo.
<VUG6>Diferentes criterios de puntos de victoria autónomos. Para todos los eventos VEX U, se otorga un Punto de Ganancia Autónomo a cualquier Alianza que finalice el Período Autónomo con todas las siguientes tareas completadas, y que no haya cometido Violaciones durante el Período Autónomo:
Al menos doce (12) mitades de alfiler anotadas para su Alianza. (No incluye mitades de pasador marcadas en cuadrantes en el lado opuesto de la línea autónoma).
Al menos cuatro (4) goles cada uno contiene al menos dos (2) mitades de pin anotadas para su alianza. (No incluye Metas en Cuadrantes en el lado opuesto de la Línea Autónoma).
Ninguno de los robots está en contacto con el perímetro de campo.
Al menos un (1) robot está al menos parcialmente dentro del mediocampo.
Modificaciones de reglas: Desafío de habilidades de robot
Todas las reglas se aplican desde VEX V5 Sección 3: Desafío de habilidades del robot, sin más modificaciones que las que se indican a continuación.
<VURS1> Las coincidencias de habilidades de robot VEX U se configuran de manera diferente A las coincidencias de habilidades de robot de competencia VEX V5, con la siguiente modificación:
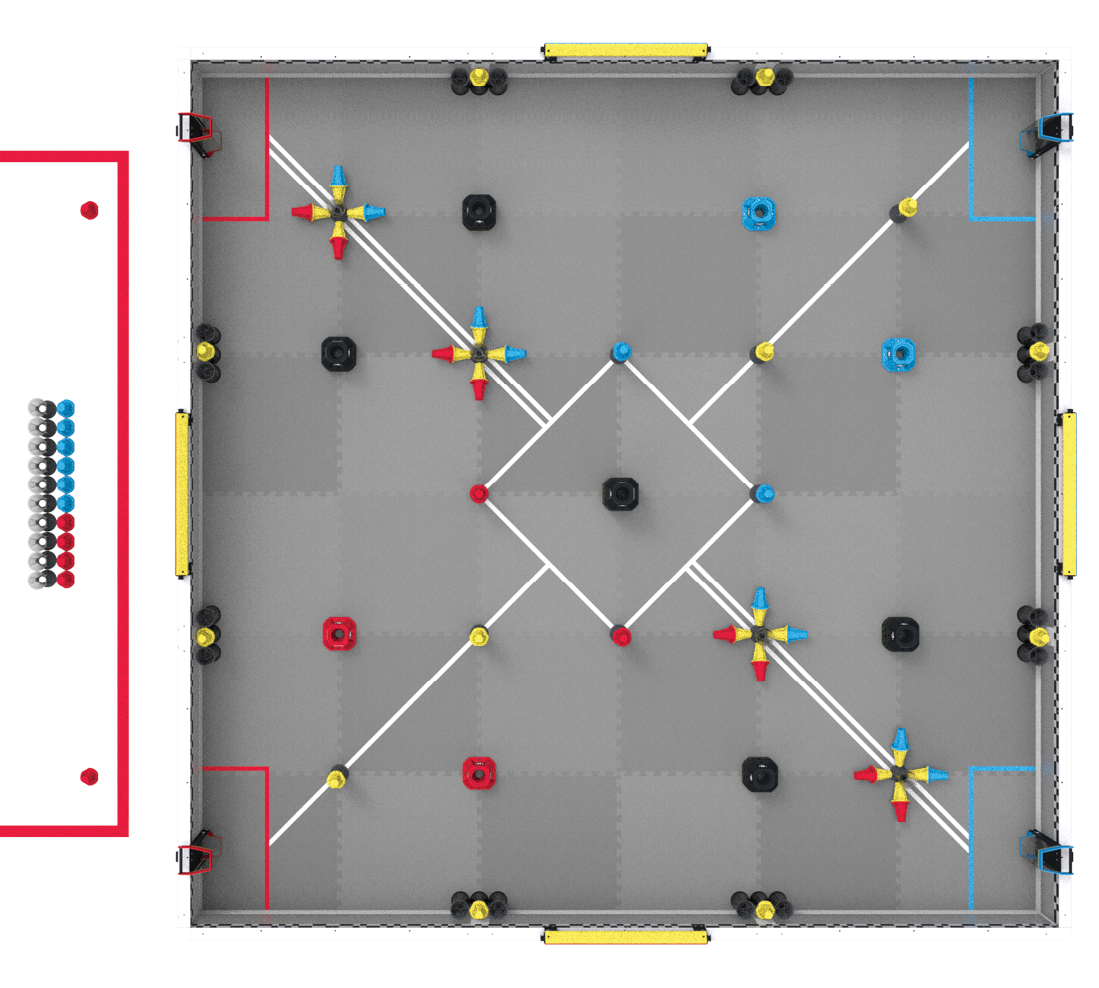
Cargas de coincidencia modificadas. Cuatro (4) Clavijas rojas/amarillas, seis (6) Clavijas azules/amarillas y diez (10) Copas comienzan fuera del Campo como Cargas de Partido. Ver figura VURS1.
<VURS2> Los equipos pueden usar ambos robots en sus coincidencias de habilidades de robot VEX U, según VUT1 y VUR1.
<VURS3> Ambos robots deben iniciar la coincidencia de habilidades de robot en posiciones iniciales legales para la Alianza red. Se aplican todas las demás partes de la regla SG1. Cada Robot debe usar un Pin rojo/amarillo como Precarga de acuerdo con SG5.
Figura VURS1: La configuración de campo para una coincidencia de habilidades de robot VEX U.
<VUT1> En lugar de un formato de alianza de 2 equipos, los partidos cara a cara de VURC se jugarán de 1 equipo contra 1 equipo. Cada equipo utilizará dos (2) robots en cada partida.
Los equipos pueden construir y traer tantos robots como deseen, pero solo se pueden traer dos (2), uno de cada tamaño como se describe en VUR1, desde el foso hasta el campo de juego para cualquier partido.
Todos los robots deben pasar la inspección antes de que se les permita competir.
<VUT2>Los partidos de clasificación se llevarán a cabo de la misma manera que en un torneo VEX V5, pero en el formato 1v1 revisado descrito en VUT1.
<VUT3>Las Partidas de Eliminación se llevarán a cabo de la misma manera que en un torneo VEX V5, pero sin una Selección de Alianza. Al final de la competencia, un equipo emergerá como el campeón del torneo.
<VUT4> El Período autónomo al comienzo de cada Partida cara a cara será de 30 segundos.
La interacción humana con Robots durante el Período Autónomo está estrictamente prohibida.
Si ambos Equipos completan sus rutinas antes de que hayan transcurrido 30 segundos, tienen la opción de indicar que desean finalizar el Período Autónomo antes de tiempo. Tanto los equipos como el árbitro principal deben acordar la “parada anticipada”. Esto no es un requisito, y la opción debe haberse establecido para todos los equipos en el evento, como durante la reunión del evento.
<VUT5> El Período controlado por el conductor se acorta a 90 segundos y sigue inmediatamente al Período autónomo.
<VUT6>Los torneos VURC tienen menos equipos en eliminatorias. El número de Equipos en Partidos de Eliminación para un evento determinado se determina de la siguiente manera, excepto en circunstancias extraordinarias con el permiso de VEX Robotics. Un número de Equipos por debajo de 16 resultará en uno o más Byes para los Equipos de más alto rango.
Un robot no debe tener más de 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm) al inicio del partido.
Un robot no debe tener más de 15” (381 mm) x 15” (381 mm) x 15” (381 mm) al comienzo del partido.
<VUR2> Los equipos pueden usar cualquier producto oficial de VEX Robotics, que no sean las excepciones enumeradas en las tablas a continuación, para construir su Robot. Esto incluye las líneas de productos VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE y VEX Robotics de HEXBUG*. Se aplica la regla R28, pero se permiten la mayoría de las modificaciones a los componentes no eléctricos.
<VUR3> Las piezas fabricadas se pueden fabricar aplicando los siguientes procesos de fabricación a las materias primas legales:
Procesos de fabricación aditiva, como la impresión 3D.
Procesos de fabricación sustractivos, como corte, perforación, enrutamiento o mecanizado.
Flexión, como frenado de chapa o termoformado.
Fijación de materiales entre sí, como soldadura o unión química (por ejemplo, epoxi).
Moldeo de no metales, como la inyección de poliuretano en un molde impreso en 3D.
<VUR4>Las piezas fabricadas deben estar hechas de material en bruto legal. Para ser considerado Stock en bruto, el material debe obtenerse en una de las siguientes formas antes de someterse a los procesos de fabricación enumerados en VUR3 :
Tipo
Forma / Perfil
Ejemplos
1
Hoja
Plano plano
* Lámina de metal * Lámina de policarbonato de 1/8”* Madera contrachapada
2
Billete sólido
Viga / bloque rectangular “grueso”
* Lingote de aluminio sólido de 4 “x 4” x 6”* Bloque de acetal de 2” x 2 “x 2”
3
Barra sólida
Viga rectangular “delgada”
* Tablones de madera de 2x4 * Barras de aluminio de ¼” x 3”
4
Barra hueca
Viga rectangular hueca
* Tubo de caja de aluminio de pared de 1” x 1”, 1/32”
5
Varilla sólida
Cilindro, hexagonal o hexagonal redondeado
* Varilla de acero de ¼”* Varilla de acetal de ¼” * Eje hexagonal VEXpro
6
Varilla / tubo hueco
Cilindro hueco, hexagonal perforado/roscado o hexagonal redondeado
* Tubo de cobre * Tubo de PVC * Stock VEXpro ThunderHex
7
Ángulo
Forma de “L” de 90°
* Ángulo de aluminio de 1” x 1”, 1/16”de espesor
8
Canal U / C
“U” o “C”.
* Canal en U de aluminio de 1/4”de alto x 1” de ancho
9
Filamento de impresora 3D no metálico
Cilindro delgado
* Filamento de Pla o TPU * Filamento de nylon compuesto (por ejemplo, Markforged OnyxTM)
10
Polímero sintético utilizado para el moldeo
Líquido
* Poliuretano * Silicona
11
Esfera sólida
Stock sólido (no hueco) uniformemente redondeado
* Rodamiento de bolas de acero * Acabado de madera en forma
<VUR5> Los siguientes tipos de materiales no se consideran stock bruto y, por lo tanto, no están permitidos:
Tipo
Ejemplos
1
Cualquier Material en bruto legal que haya sido procesado posteriormente mediante perforación, mecanizado o eliminación de material
* Aluminio en ángulo con agujeros o ranuras espaciados regularmente * Chapa perforada
2
Extrusiones que no entran en una de las categorías enumeradas en VUR4
* Extrusiones de aluminio no rectangulares, como 80/20, ranura en T u Octanorm * Stock de engranajes
3
Artículos ensamblados (o kits preestablecidos de artículos sin ensamblar) que forman un componente único y más complejo
* Cajas de cambios * Mecanismos de garra * Módulos de accionamiento de giro
4
Artículos comerciales listos para usar que están destinados a ser utilizados con modificaciones mínimas
* Ruedas * Engranajes * Correas de distribución y poleas
5
Materiales destinados a ser fundidos o sinterizados
* Impresión 3D de resina /lecho en polvo * Aluminio fundido utilizado para fundición en arena
Nota: VUR2 tiene prioridad sobre esta regla. Se permiten materiales comprados A VEX Robotics que pertenezcan a una de estas categorías (por ejemplo, extrusión preperforada VersaFrame).
<VUR6> Las piezas fabricadas no se pueden fabricar a partir de stock en bruto, lo que supone un riesgo de seguridad o daño para el evento, otros equipos o elementos de campo. Ejemplos de materiales prohibidos incluyen, pero no se limitan a:
Cualquier material destinado a producir llamas o efectos pirotécnicos.
Cualquier material que esté líquido en el momento de la Partida. Los ejemplos incluyen fluidos hidráulicos, aceites, grasas, mercurio líquido y sellador de neumáticos.
Esto no incluye los procesos de fabricación que implican el uso de líquidos, como el refrigerante de molienda o epoxi.
Cualquier asunto que se rompa o presente un riesgo excesivo de campo /seguridad en caso de falla. Los ejemplos incluyen fibra de vidrio, acrílico y láminas/tubos de fibra de carbono.
Esta regla se refiere específicamente a la legalidad material en sí. S1 y R19 pueden abordar cualquier mecanismo potencialmente inseguro creado a partir de stock en bruto legal.
Los filamentos de impresora 3D que incluyen aditivos de fibra de carbono (o similares) o incrustaciones de fibra de carbono (o similares) están exentos de esta excepción y se consideran legales para su uso en Fabricated Parts.
<VUR7>Las piezas fabricadas deben ser fabricadas por miembros del equipo. Cualquier Pieza Fabricada debe ir acompañada de documentación que demuestre el proceso de diseño y construcción del Equipo para esa Pieza Fabricada.
La forma mínima aceptable de documentación es un plano de ingeniería con múltiples vistas para la pieza en cuestión. Estos planos pueden incluirse en el Cuaderno de Ingeniería de un Equipo o en un apéndice independiente del Cuaderno de Ingeniería.
Cualquier pieza fabricada debe haber sido diseñada y producida en su totalidad por los miembros del equipo. Por ejemplo, las piezas pedidas por el equipo e impresas en 3D por un tercero estarían prohibidas.
Los equipos deberán proporcionar esta documentación según lo soliciten los inspectores, árbitros principales o jueces en cualquier momento de un evento. Si no se proporciona documentación aceptable, la pieza se considerará ilegal para su uso; por lo tanto, se aplicarán R2, <G5> y/o G1.
<VUR8> Los equipos pueden usar resortes disponibles comercialmente en sus robots. A los efectos de esta regla, un “resorte” es cualquier dispositivo utilizado para almacenar y liberar energía potencial elástica. Los ejemplos incluyen, pero no se limitan a:
Compresión, tensión, torsión, fuerza constante o resortes cónicos hechos de acero para resortes.
Resortes hechos de hilo elástico o goma, como tubos quirúrgicos, cuerdas elásticas o cuerdas trenzadas estirables.
Choques de gas de circuito cerrado (neumáticos).
Nota: Los amortiguadores de gas no se consideran dispositivos neumáticos en el contexto de VUR14. Los choques de gas no pueden modificarse de ninguna manera.>
<VUR9> Los equipos pueden usar hardware de sujeción disponible comercialmente en su Robot. Los ejemplos incluyen (pero no se limitan a):
Tornillos, tuercas, remaches e insertos termoestables
Bisagras, pasadores, extremos de varilla, varillas roscadas y abrazaderas de manguera
Accesorios de sujeción auxiliares, como arandelas o espaciadores
Adhesivos como epoxi, pegamento o cinta adhesiva (solo cuando se usan para unir dos partes)
Si la función principal de la pieza no es la “fijación”, entonces VUR5, VUR6 y/o VUR7 tienen prioridad sobre esta regla. Los ejemplos ilegales incluyen (pero no se limitan a):
Una rueda prefabricada no VEX, aunque técnicamente puede conectar la banda de rodadura a un eje
Extrusión 80/20; otros elementos se “sujetan a ella”, no es la parte que hace la “sujeción”
Uso de cinta de agarre para mejorar la tracción de las ruedas
<VUR10> Cada Robot debe utilizar exactamente un (1) Robot Brain V5 y al menos un (1) Robot Radio V5 conectado a un Controller V5.
Los equipos deben cumplir con las reglas de poder indicadas en R12 y <VUR12d>.
Se permite la comunicación inalámbrica entre robots si se utilizan Cerebros de Robot V5 legales y Radios de Robot V5. No se permiten otros tipos de protocolos de comunicación inalámbrica (por ejemplo, radio, Bluetooth, Wi-Fi).
<VUR11> No hay restricción en el número de motores inteligentes V5, 11W (276-4840) y/o 5.5W (276-4842) que los robots pueden usar. No se permiten otros motores, servos o actuadores electrónicos, incluidos los vendidos por VEX (por ejemplo, el motor 393 de 2 hilos).
Nota 1: La regla R28 todavía se aplica en VEX U. Los equipos no pueden modificar los motores inteligentes y deben usar cartuchos de engranajes oficiales/no modificados.
Nota 2: Los actuadores neumáticos y solenoides neumáticos disponibles comercialmente están permitidos dentro de las pautas de VUR14.
Nota 4: El límite de transmisión de 55 W especificado en R11 no se aplica a VEX U.
<VUR12> No hay restricciones sobre sensores, procesadores externos o electrónica adicional disponibles comercialmente que los robots puedan usar para la detección y el procesamiento, excepto de la siguiente manera:
Los sensores y procesadores externos DEBEN estar conectados al cerebro del robot V5 a través de cualquiera de los puertos accesibles externamente (es decir, sin ninguna modificación de la electrónica disponible comercialmente). Se puede conectar un sensor a un procesador externo que luego se conecta al cerebro del robot V5.
Los sensores y la electrónica adicional solo pueden recibir energía de cualquiera de los siguientes:
Directamente desde el Robot Brain V5 a través de cualquier puerto accesible externamente.
De una batería adicional de iones de litio, hierro de litio o hidruro metálico de níquel (solo se puede usar una (1) batería adicional para la potencia del sensor/procesamiento). Este paquete de baterías adicional debe funcionar a un máximo de menos de 13 voltios.
Se permiten sensores, Procesadores externos y/o Electrónica adicional que incluyen un motor de baja potencia como parte integral de su función primaria de detección/procesamiento, como un ventilador de enfriamiento del Procesador externo o un sensor giratorio.
Los motores independientes que no ofrecen ninguna funcionalidad adicional de detección o procesamiento (por ejemplo, el uso de un motor sin escobillas disponible comercialmente en un tren motriz) no se consideran Electrónica adicional legal, y se considerarían una Violación de VUR11.
Los solenoides neumáticos son los únicos tipos de solenoides que se permiten como Electrónica adicional. Los solenoides utilizados para cualquier propósito que no sea abrir y cerrar una válvula neumática se consideran un actuador y, por lo tanto, están prohibidos, según VUR11.
R28 todavía se aplica en VEX U, los equipos no pueden alterar o modificar partes electrónicas de las líneas de productos VEX. Es legal girar los bloques del sensor óptico V5 y el sensor de distancia V5 en relación con sus bases, y fabricar placas posteriores personalizadas para estos sensores.
<VUR13> Disponible comercialmente Los ensamblajes electromecánicos no son legales para su uso en robots.
A los efectos de esta regla, cualquier sistema que integre sensores con otras partes mecánicas fabricadas por cualquier persona que no sea miembro del equipo y que sirva para más uso que la definición básica de un sensor se consideraría un conjunto electromecánico y, por lo tanto, no es legal.
Los ejemplos pueden incluir, entre otros: cápsulas de odometría.
Los sensores disponibles comercialmente con carcasas de plástico simples que no tienen ningún uso más allá de proteger los componentes internos y ayudar en el montaje del sensor no se consideran conjuntos electromecánicos.
<VUR14> Los equipos pueden utilizar una cantidad ilimitada de los siguientes componentes neumáticos disponibles comercialmente: cilindros, actuadores, válvulas, medidores, tanques de almacenamiento, reguladores, colectores, tubos y solenoides.
Los dispositivos neumáticos solo se pueden cargar hasta un máximo de 100 psi.
No se permiten compresores ni ninguna otra forma de carga “en el robot”.
Todos los componentes comerciales deben tener una clasificación de 100 psi o superior. Los equipos deben estar preparados para proporcionar documentación que verifique estas calificaciones a los inspectores si así lo solicitan.
Los componentes no deben modificarse desde su estado original, salvo las siguientes excepciones:
Cortar la tubería neumática o el cableado a la longitud; ensamblar componentes utilizando roscas, soportes o accesorios preexistentes; o etiquetas cosméticas menores
Si se utilizan solenoides de 12 V disponibles en el mercado, estos se consideran Electrónica adicional y, por lo tanto, deben cumplir todas las condiciones enumeradas en VUR12. Los solenoides de 12V pueden ser alimentados por una fuente de alimentación adicional (per <VUR12d>), o por un convertidor elevador de 5V-12V del Cerebro del Robot V5. Si se utiliza una fuente de alimentación externa (u otro dispositivo Additional Electronics) para interactuar con el solenoide, los equipos DEBEN poder demostrar que no hay forma de que el solenoide reciba alimentación mientras el robot recibe un estado desactivado del controlador de campo.
<VUR15>Los equipos pueden usar rodamientos disponibles comercialmente en su Robot. A los efectos de esta regla, un “cojinete” es una parte que soporta cargas externas, reduce la fricción y mejora la eficiencia al facilitar el movimiento dinámico suave entre los componentes. Los ejemplos legales incluyen (pero no se limitan a):
Piezas que soportan el movimiento de rotación: cojinetes radiales, cojinetes de rodillos, cojinetes de empuje, cojinetes de agujas, cojinetes unidireccionales, bujes, etc.
Piezas que soportan el movimiento lineal: rodamientos lineales, correderas lineales, correderas de cajón, etc.
Queremos que las universidades se enfrenten en una competencia global cara a cara. Las escuelas no se limitan a un equipo, y un equipo puede consistir en varias universidades, pero esperamos que cada equipo se identifique y represente con orgullo a una (1) institución postsecundaria. (por ejemplo, “Clarkson University” frente a “UC Santa Barbara”). ¡Por supuesto, se anima a los equipos de “club” de nivel universitario y a los equipos de composición mixta a unirse! Sin embargo, como se indica en la Política de elegibilidad de estudiantes, los estudiantes que aún no se han graduado de la escuela secundaria no son elegibles para participar en VEX U, incluso si están “doblemente inscritos” o tomando cursos postsecundarios. Un estudiante no puede ser miembro de un equipo VEX V5 y VURC simultáneamente, independientemente de su elegibilidad.