VEX V5 Robotics Competition Override - Game Manual  | |||||||||||||||||||||||||||||||||||||||||||||
Załącznik B – Słownik terminówDorosły – osoba, która nie jest uczniem ani nie definiuje tej kategorii w inny sposób (np. Sędzia Główny). Sojusz – wstępnie przypisana grupa dwóch robotów, które łączą się w pary podczas danego meczu jeden na jednego. Kapitan Sojuszu – Jedna z drużyn, która ma przywilej zaproszenia innej dostępnej drużyny do utworzenia Sojuszu na potrzeby meczów eliminacyjnych. Zobacz T16. Wybór sojuszu – proces wybierania stałych sojuszy do meczów eliminacyjnych. Wybór sojuszu przebiega następująco:
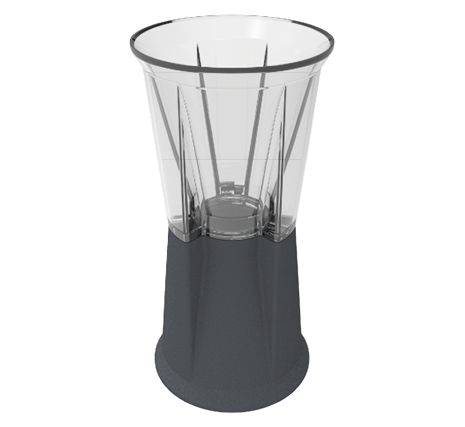
Stacja Sojuszu – wyznaczone regiony, w których członkowie Zespołu Drive muszą pozostać przez cały czas trwania Meczu. Premia autonomiczna – premia punktowa przyznawana Sojuszowi, który zdobył najwięcej punktów na koniec okresu autonomicznego. Więcej informacji można znaleźć w SC7. Dopasowanie umiejętności kodowania autonomicznego - patrz Dopasowanie. Linia autonomiczna – para białych linii biegnących po przekątnej przez boisko i wokół środka boiska, a także przestrzeń między tymi liniami. Więcej informacji można znaleźć w SG7. Okres autonomiczny – okres, w którym roboty działają i reagują wyłącznie na sygnały z czujników i zaprogramowane wcześniej polecenia. Punkty autonomiczne (AP) - druga podstawa rankingu drużyn. Sojusz, który wygra Bonus Autonomiczny podczas Meczu Kwalifikacyjnego, zdobywa dziesięć (10) Punktów Autonomicznych. W przypadku remisu oba Sojusze otrzymają pięć (5) Punktów Autonomicznych. Autonomiczny Punkt Zwycięstwa (AWP) – dodatkowy Punkt Zwycięstwa przyznawany każdemu Sojuszowi, który ukończył określony zestaw zadań na koniec Autonomicznego Okresu Meczu Kwalifikacyjnego. Oba Sojusze mogą zdobyć Autonomiczny Punkt Zwycięstwa, jeśli oba Sojusze wykonają te zadania. Więcej informacji można znaleźć w SC7. Budowniczy – każdy członek zespołu studenckiego, który pomaga w budowie robota. Dorośli mogą uczyć pojęć związanych z budowniczymi, ale nie powinni nigdy pracować nad robotem. Żegnaj – sytuacja, w której Sojusz automatycznie przechodzi do następnej rundy turnieju bez konieczności rywalizacji. Koder – każdy członek zespołu studenckiego, który przyczynia się do tworzenia kodu komputerowego pobieranego na robota. Dorośli mogą uczyć programistów pojęć z nimi związanych, jednak nigdy nie powinni pracować nad kodem, który jest zapisywany w robocie. Puchar – przedmiot do punktowania o średnicy około 3,15” (80 mm) i wysokości 6,5” (164,5 mm). Każdy kubek składa się z dwóch połówek: jednej przezroczystej i jednej nieprzezroczystej.
Rysunek C-1: Filiżanka Obronne – kategoria strategii, działań robotów i/lub statusów robotów, które mogą być stosowane przez drużynę podczas meczu; więcej informacji można znaleźć w zasadach GG14 i GG15. Robot jest defensywny, gdy wykonuje akcje, które nie mogą zwiększyć wyniku jego Sojuszu w bieżącym meczu, a zamiast tego ograniczają możliwość zdobywania punktów przez przeciwnika lub rozgrywania gry. Robot może posiadać przedmiot, który zdobywa punkty i być zdolny do zdobywania punktów, ale nadal zachowywać się defensywnie, biorąc pod uwagę swoje działania. Przykłady obejmują, ale nie ograniczają się do:
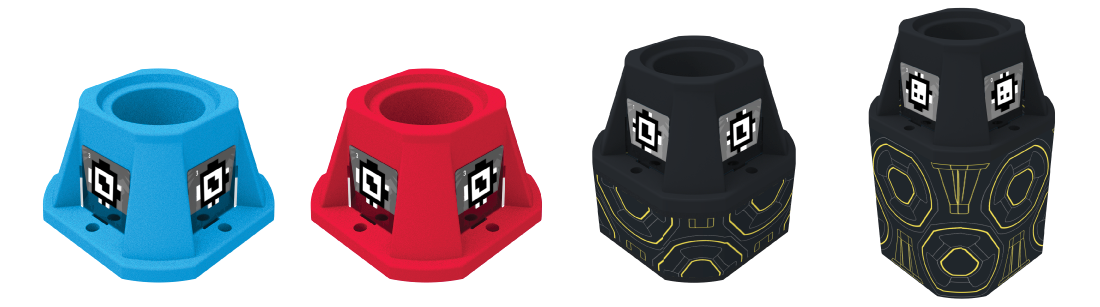
Projektant – każdy członek zespołu studenckiego, który pomaga zaprojektować robota przeznaczonego na zawody. Dorośli mogą uczyć Projektantów pojęć związanych z projektowaniem, ale nie powinni nigdy pracować nad projektem robota. Niezdolność – Kara nałożona na drużynę za przewinienie bezpieczeństwa Naruszenie. Zespół, który otrzyma decyzję o wyłączeniu robota, nie będzie mógł korzystać ze swojego robota do końca meczu, a członkowie zespołu napędowego zostaną poproszeni o odłożenie kontrolera(ów) na ziemi lub w innym bezpiecznym miejscu poza boiskiem, zgodnie z poleceniem głównego sędziego. Dyskwalifikacja – Kara nałożona na drużynę za Poważne naruszenie (więcej szczegółów w GG6). Jeżeli drużyna otrzyma dyskwalifikację w meczu, sędzia główny powiadomi drużynę o naruszeniu na koniec meczu. Zespół, który otrzyma dyskwalifikację w meczu kwalifikacyjnym, otrzymuje zero punktów za zwycięstwa, zero punktów za zwycięstwa autonomiczne, zero punktów autonomicznych i zero punktów za siłę harmonogramu. Gdy drużyna otrzyma dyskwalifikację w meczu eliminacyjnym, cały Sojusz zostaje zdyskwalifikowany, a drużyna zostaje uznana za porażkę w meczu. Na podstawie decyzji Głównego Sędziego, powtarzające się Naruszenia i/lub dyskwalifikacje pojedynczej drużyny mogą skutkować jej dyskwalifikacją z całego Turnieju (patrz GG6 ). Zespół, który otrzyma dyskwalifikację w meczu umiejętności jazdy lub meczu umiejętności kodowania autonomicznego, otrzymuje zero punktów za ten mecz umiejętności robota. Członek zespołu napędowego – uczeń stojący na stanowisku sojuszu podczas meczu. Osoby dorosłe nie mogą być członkami zespołu Drive. Zobacz regułę GG1. Okres kontrolowany przez kierowcę – okres, w którym członkowie zespołu sterującego obsługują swojego robota za pomocą kontrolera VEX V5. Dopasowanie umiejętności jazdy - patrz Dopasowanie. Drabinka eliminacyjna – harmonogram meczów eliminacyjnych dla ośmiu (8) do szesnastu (16) sojuszy. Zobacz T17. Mecz eliminacyjny - patrz Mecz. Koniec gry – okres czasu składający się z ostatnich 10 sekund meczu twarzą w twarz, w którym roboty próbują zakończyć mecz w środku pola. Zobacz zasadę SG12. Splątanie - status robota. Robot jest zaplątany, jeżeli złapał, zaczepił lub przyczepił się do wrogiego robota lub elementu pola. Zobacz regułę GG14. Partner wydarzenia – wolontariusz, koordynator turnieju robotyki VEX V5, pełniący funkcję ogólnego menedżera ds. wolontariuszy, miejsca, materiałów na wydarzenie i wszelkich innych kwestii związanych z wydarzeniem. Boisko – całe boisko, obejmujące podłogę i obwód boiska. Element boiska - boisko, biała taśma, ładowarki, bramki, przełączniki oraz wszystkie konstrukcje pomocnicze i akcesoria (takie jak monitory boiska itp.). Obwód boiska – zewnętrzna część boiska, składająca się z 12 prostych odcinków. Podłoga – Wewnętrzna płaska część boiska, składająca się z szeregu sześciu (6) szarych piankowych płytek pola o szerokości i sześciu (6) szarych piankowych płytek pola o długości (łącznie 36 płytek pola), które znajdują się w obwodzie boiska. Komitet Projektowania Gry (GDC) - twórcy Override i autorzy tego Podręcznika Gry. Komitet Projektowania Gry jest jedynym oficjalnym źródłem wyjaśnień zasad oraz odpowiedzi na pytania i odpowiedzi; patrz Sekcja 1. Cel – Jedno z dziewięciu (9) wyznaczonych miejsc na boisku, w którym roboty próbują zdobywać kręgle i puchary. Bramki są ośmiokątne i każda bramka jest w jednym z trzech kolorów: czerwonym, niebieskim lub czarnym. Centralny cel ma wysokość 8,7” (222,7 mm), cele neutralne w kwadrantach mają wysokość 5,8” (146,5 mm), a cele specyficzne dla Sojuszu mają wysokość 3,25” (82,5 mm).
Rysunek G-1: Cztery typy celów w dopasowaniu nadrzędnym VEX V5 Główny Sędzia – Certyfikowany, bezstronny wolontariusz odpowiedzialny za egzekwowanie zasad zawartych w niniejszym podręczniku. Sędziowie główni są jedynymi osobami, które mogą omawiać z drużynami podczas wydarzenia kwestie interpretacji orzeczeń lub punktacji. Duże wydarzenia (np. imprezy firmowe, mistrzostwa świata itp.) może obejmować wielu Sędziów Głównych według uznania Partnera Wydarzenia. Mecz bezpośredni - patrz Mecz. Trzymanie – status robota; więcej informacji znajdziesz w regule GG17. Trzymanie jest legalne dopóki nie przekroczy limitów określonych w GG17. Robota uważa się za trzymającego, jeżeli spełnia którykolwiek z poniższych kryteriów podczas Meczu:
Ładowacz – Jedno z czterech wyznaczonych miejsc (dwa na Sojusz) na Polu, w którym członkowie Zespołu Drive mogą wprowadzać znaczniki i kubki Match Load. Zobacz zasadę SG11.
Rysunek L-1: Ładowarka Strefa ładowania – nieskończenie wysoka trójwymiarowa przestrzeń ograniczona wewnętrznymi krawędziami obwodu pola i zewnętrznymi krawędziami czerwonych lub niebieskich linii taśmy otaczających każdy moduł ładujący. Mecz – ustalony okres czasu, składający się z Okresu Autonomicznego i/lub Okresów Kontrolowanych przez Kierowcę, podczas którego drużyny rozgrywają określoną wersję gry Override, aby zdobywać punkty. Typy meczów:
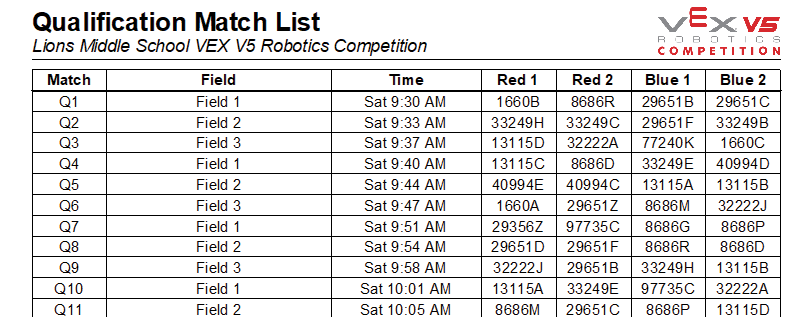
*Uwaga: Okresy czasu w VEX AI są określane jako Okres izolacji i Okres interakcji. Wczytywanie meczu – Punktowane obiekty rozpoczynające mecz na stacji sojuszu, które mogą zostać wprowadzone na pole przez członków zespołu napędowego w trakcie meczu. Zobacz zasadę SG11. Harmonogram meczów – lista meczów generowana na początku wydarzenia. Harmonogram meczów obejmuje wstępnie określone, losowo dobrane sojusze, które będą rywalizować w każdym meczu kwalifikacyjnym, a także przewidywane godziny rozpoczęcia tych meczów. Harmonogram meczu może ulec zmianie według uznania Partnera wydarzenia.
Rysunek MS-1: Przykładowy harmonogram meczu kwalifikacyjnego Pomoc – kwadratowy obszar centralny Boiska, w którym roboty próbują zakończyć mecz i zdobyć dodatkowe punkty. Środek pola to nieskończenie wysoka, trójwymiarowa przestrzeń ograniczona wewnętrznymi krawędziami kwadratu białej linii taśmy. W okresie autonomicznym mogą do niej wchodzić wszystkie roboty. Zobacz rysunek Q-1. Notatnik – każdy członek zespołu studenckiego, który przyczynia się do tworzenia notatnika inżynierskiego zespołu lub powiązanej dokumentacji. Dorosłym wolno nauczać pojęć związanych z Notebookerami, ale nigdy nie wolno im pracować nad notatnikiem inżynierskim ani inną dokumentacją. Ofensywne – kategoria strategii, działań robotów i/lub statusów robotów, które mogą być stosowane przez drużynę podczas meczu; więcej informacji można znaleźć w zasadach GG14 i GG15. Robot jest ofensywny, gdy wykonuje czynności, które mogą bezpośrednio zwiększyć wynik jego Sojuszu w bieżącym meczu. Przykłady obejmują, ale nie ograniczają się do:
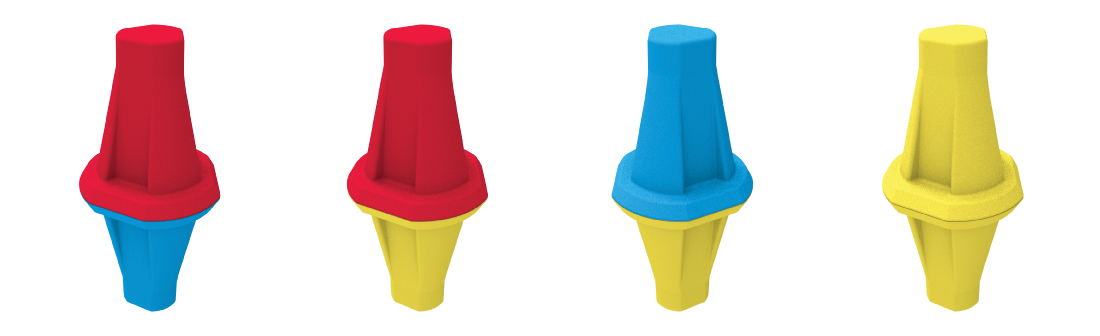
Posiadane - Żółty status Pin Half. Każda żółta połówka umieszczonego znacznika może należeć do Sojuszu pod pewnymi warunkami. Zobacz SC5. Umieszczony – status obiektu punktowanego. Zobacz SC2. Szpilka - przedmiot do punktowania o średnicy około 1,6” (40 mm) i wysokości 6,5” (165 mm). Każdy Pin składa się z dwóch połówek Pinu, w jednej z następujących kombinacji kolorów: czerwony/żółty, niebieski/żółty, czerwony/niebieski lub żółty/żółty.
Rysunek P-1: Cztery typy pinów w dopasowaniu nadrzędnym VEX V5 Połowa Pinu – Jedna z dwóch połówek tworzących Pin. Każda połówka szpilki jest w kolorze czerwonym, niebieskim lub żółtym. Posiadanie - status robota/obiektu zdobywającego punkty. Obiekt punktowany uważa się za posiadany przez robota, jeżeli spełniony jest przynajmniej jeden z następujących warunków:
Przykład 1 (Posiadanie): Obiekt punktowany trzymany przez wlot robota, czy to w powietrzu, czy na podłodze, będzie uważany za Posiadany, ponieważ będzie się poruszał wraz z robotem, gdy ten będzie się obracał i poruszał we wszystkich kierunkach. Przykład 2 (brak posiadania): Obiekty punktowane, popychane do przodu na podłodze przez przednią ścianę robota, nie są uznawane za posiadane przez tego robota, ponieważ ruch do tyłu spowodowałby, że robot straciłby kontrolę nad tymi Obiektami punktowanymi (tj. Obiekty punktowane nie poruszałyby się do tyłu wraz z robotem, lecz zostałyby od niego oddzielone). Zasada ta obowiązuje niezależnie od tego, czy twarz robota jest płaska, wypukła czy wklęsła, pod warunkiem, że ruch w co najmniej jednym kierunku spowoduje utratę kontroli robota nad obiektami punktowanymi. Mecz treningowy - patrz Mecz. Wstępne ładowanie - Kołki, jeden (1) na robota, umieszczane przez każdą drużynę przed rozpoczęciem każdego meczu. Zobacz SG5. Kwadrant – jeden z czterech wyznaczonych trójkątnych obszarów Pola. Każdy kwadrant zawiera dwa cele i jeden przełącznik. Roboty mogą zdobywać punkty w Celach w Kwadrancie i mogą próbować ustawić przełącznik tego Kwadrantu, aby kontrolować własność żółtych punktów zdobytych w tym Kwadrancie. Kwadrant jest definiowany przez zewnętrzne krawędzie białych linii taśmy, obwód pola i kolorową taśmę, która definiuje strefy obciążenia. Każdy Kwadrant jest opisany jako czerwony lub niebieski, w zależności od Celu Sojuszu, który zawiera. Zobacz rysunek Q-1.
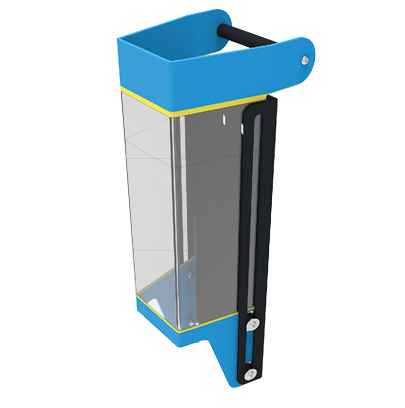
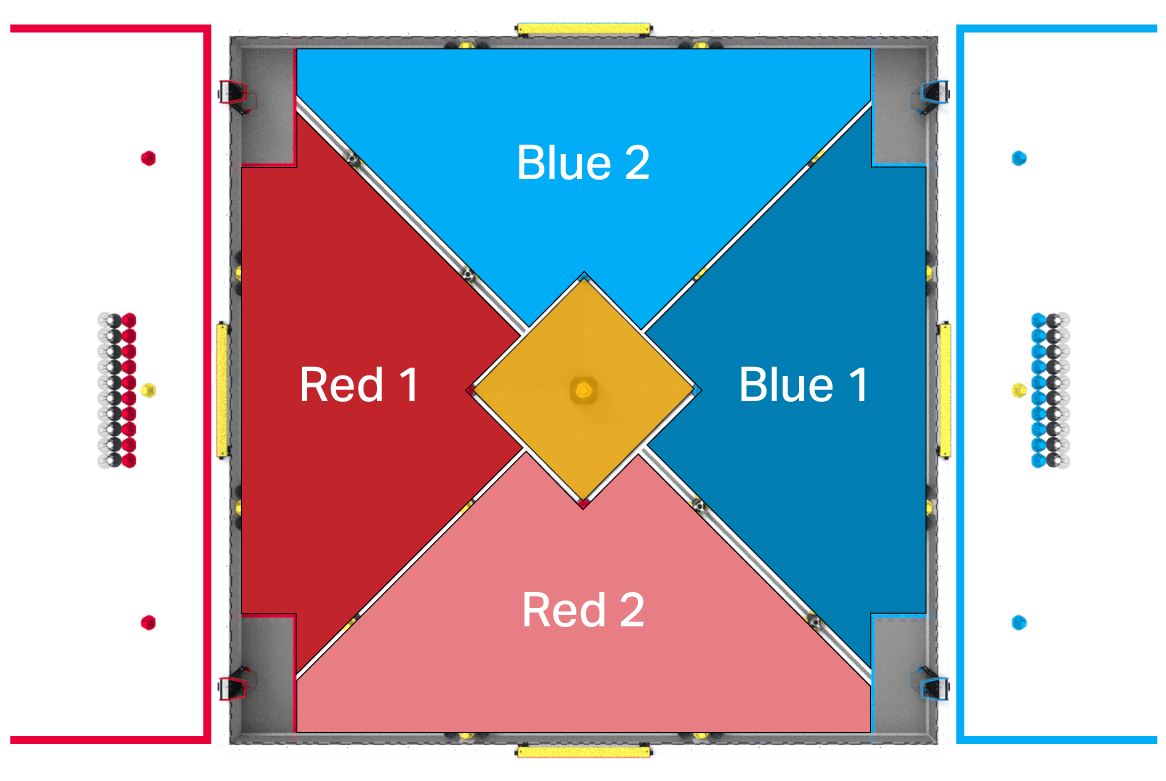
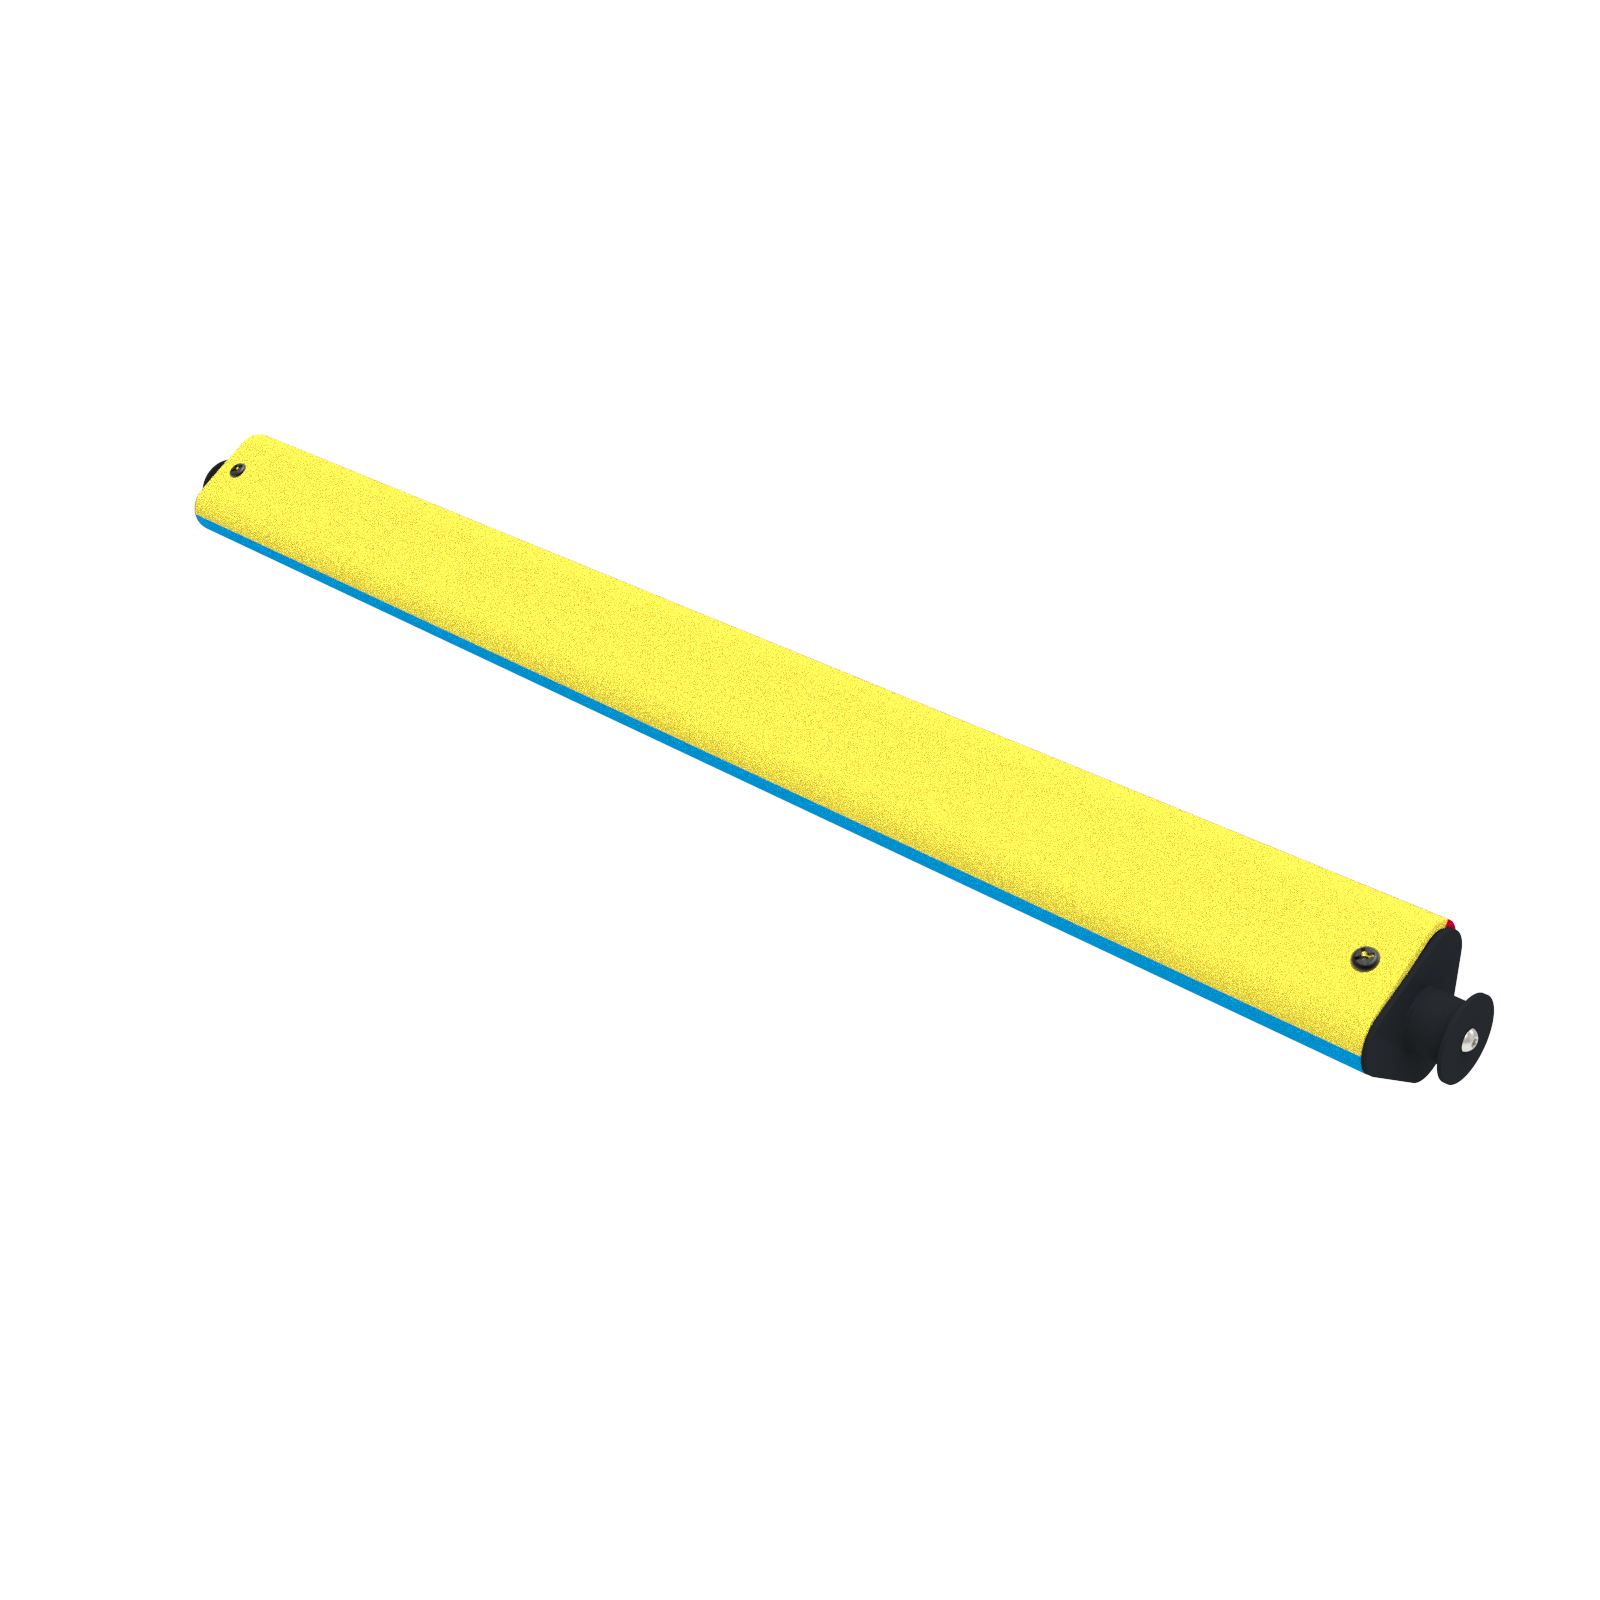
Rysunek Q-1: Widok z góry na pole Override z zaznaczonymi czterema kwadrantami (czerwonym i niebieskim) oraz środkiem pola (żółtym). Etykiety kwadrantów (Czerwony 1, Czerwony 2, Niebieski 1 i Niebieski 2) odpowiadają obszarom wprowadzania wyników w Tournament Manager. Mecz kwalifikacyjny - patrz Mecz. Robot – maszyna, która przeszła kontrolę, zaprojektowana przez członków Zespołu Uczniowskiego do samodzielnego wykonywania jednego lub więcej zadań i/lub zdalnego sterowania przez Członka Zespołu Kierowniczego. Dopasowanie umiejętności robota - patrz Dopasowanie. Przedmiot punktowany - kubek lub szpilka. Punktowany – status obiektu punktowanego. Zobacz SC3. Sędzia prowadzący wynik – bezstronny wolontariusz odpowiedzialny za podliczanie punktów na koniec meczu. Sędziowie prowadzący wynik nie dokonują interpretacji wyników i powinni kierować wszelkie pytania drużyny dotyczące zasad lub wyników do głównego sędziego. Czas zatrzymania umiejętności – czas pozostały w meczu umiejętności robota, gdy drużyna zakończy mecz przed czasem. Więcej szczegółów znajdziesz w RSC5. Strateg – każdy członek zespołu studenckiego, który przyczynia się do strategii meczowych wykorzystywanych do zdobywania punktów w meczu kwalifikacyjnym lub meczu umiejętności robota, w tym do oceny wpływu wyników i strategii innych zespołów na strategię zespołu (np. rozpoznanie). Dorośli mogą uczyć Strategów związanych z koncepcją, ale nie powinni nigdy tworzyć ani dyktować strategii gry zespołowej. Punkty Siły Harmonogramu (SP) - Trzecia podstawa rankingu drużyn. Punkty za Siłę Harmonogramu są równoważne wynikowi przegrywającego Sojuszu w meczu kwalifikacyjnym. W przypadku remisu oba Sojusze otrzymują Punkty Siły Harmonogramu równe wynikowi remisu. Jeżeli obie drużyny z sojuszu zostaną zdyskwalifikowane, drużyny z niezdyskwalifikowanego sojuszu otrzymają własne punkty za siłę harmonogramu w danym meczu. Student – osoba spełniająca wymagania Polityki kwalifikowalności studentów dotyczące odpowiedniego programu i poziomu zawodów. Zespół - Jeden lub więcej Uczniów tworzy Zespół. W kontekście niniejszego podręcznika do gry członkowie zespołu studenckiego pełnią wiele ról związanych z projektowaniem, budowaniem, kodowaniem, strategią i dokumentacją robotów. Więcej informacji znajdziesz w G2, G4, G5. Dorośli nie mogą pełnić żadnej z tych ról. Więcej informacji o klasyfikacjach zespołów i rolach uczniów można znaleźć w Załączniku D. Przerwa – pojedyncza przerwa nie dłuższa niż trzy minuty (3:00) przydzielona każdej drużynie podczas fazy eliminacyjnej. Zobacz GG7. Przełącznik – Jeden z czterech (4) trójkątnych elementów pola zamontowanych na obwodzie pola, które określają status własności żółtych połówek szpilek w odpowiednim kwadrancie. Każdy przełącznik ma 3 boki w różnych kolorach, które widziane z wnętrza Pola wskazują, czy przełącznik jest neutralny (żółty), czy ustawiony na kolor Sojuszu (czerwony lub niebieski). Przełączniki mają długość 25,8” (656,2 mm), a każda ściana trójkąta ma szerokość około 2,05” (52,2 mm). Więcej informacji można znaleźć w SC4.
Rysunek T-1: Przełącznik Turniej – wydarzenie konkursowe obejmujące punktowane mecze, organizowane przez Partnera wydarzenia. Naruszenie – złamanie zasady podanej w instrukcji gry. Dodatkowe informacje na temat naruszeń i kar znajdują się w Załączniku C.
Procent zwycięstw (WP) – zastępuje punkty zwycięstwa w wydarzeniu ligowym. Procent zwycięstw oblicza się poprzez podzielenie liczby zwycięstw przez liczbę meczów kwalifikacyjnych rozegranych przez drużynę. W przypadku remisu drużynie przyznaje się 0,5 „zwycięstw” za dany mecz. Za autonomiczny punkt zwycięstwa uważa się również 0,5 „zwycięstw” dodane do całkowitej liczby zwycięstw. Punkty zwycięstwa (WP) - Pierwsza podstawa rankingu drużyn. Za każdy mecz kwalifikacyjny drużyny otrzymają zero (0), jeden (1), dwa (2) lub trzy (3) punkty za zwycięstwo. Chyba że drużyna zostanie zdyskwalifikowana, obie drużyny wchodzące w skład Sojuszu zawsze zdobywają taką samą liczbę punktów zwycięstwa.
|


↑ ↓ to move · Enter to open · Esc to close