W rozgrywkach Robot Skills drużyny mają jedną minutę na zdobycie jak największej liczby punktów. Istnieją dwa rodzaje meczów umiejętności robota: mecze umiejętności prowadzenia pojazdu, które są w całości kontrolowane przez kierowcę, oraz mecze umiejętności kodowania autonomicznego, które są autonomiczne z ograniczoną interakcją człowieka. Zespoły są klasyfikowane na podstawie łącznego wyniku osiągniętego w dwóch typach meczów umiejętności robotów.
Rozgrywki umiejętności robotów są opcjonalne dla wszystkich drużyn. Zespoły, które nie biorą udziału w meczach umiejętności robotów, nie zostaną ukarane w meczach pracy zespołowej. Jednak udział w zawodach Robot Skills Matches może mieć wpływ na kwalifikowalność do otrzymania nagród przyznawanych podczas wydarzenia.
W przypadku wydarzeń obejmujących mecze pracy zespołowej drużyny mogą brać udział w meczach umiejętności robotów tylko wtedy, gdy biorą również udział w meczach kwalifikacyjnych. Zobacz regułę <T20>.
<RSC1> W większości przypadków obowiązują standardowe zasady. Do rozgrywek Robot Skills Matchs mają zastosowanie wszystkie zasady z poprzednich sekcji, o ile w tej sekcji nie określono inaczej.
- Usuwanie obiektów punktowanych z pola w meczu umiejętności robota nie jest naruszeniem. Obiekty, które opuszczą Pole, nie mogą zostać zwrócone.
- W wyzwaniu umiejętności robota standardowa definicja wpływu na dopasowanie nie ma zastosowania, ponieważ nie ma zwycięzcy ani przegranego. Oceniając, czy regułę Naruszenie należy sklasyfikować jako Naruszenie istotne czy Naruszenie drobne w kontekście tego kryterium, termin „Mający wpływ na mecz” można zastąpić terminem „Mający wpływ na wynik”. Naruszenie jest uważane za „mające wpływ na wynik”, jeżeli skutkuje zwiększeniem ogólnego wyniku danej drużyny na koniec meczu.
- Naruszenia zasad <GG>, <SG>i <RSC> występujące podczas meczu umiejętności robota powinny mieć wpływ wyłącznie na wynik tego meczu i nie powinny być brane pod uwagę przy określaniu, czy Naruszenie powtórzyło się podczas wydarzenia.
<RSC2> W meczach Robot Skills rozgrywka przebiega inaczej.
- Robot musi rozpocząć Rozgrywkę Umiejętności Robota z legalnej pozycji startowej w Kwadrancie sąsiadującym z czerwoną Stacją Sojuszu.
- Wszyscy członkowie drużyny Drive muszą pozostać na czerwonej stacji sojuszu przez cały czas trwania meczu.
- Jeden czerwony/żółty pin musi być użyty jako wstępne obciążenie zgodnie z SG5.
- Zespoły mogą wprowadzać obiekty do punktowania za ładowanie meczu wyłącznie za pośrednictwem czerwonych ładowarek sojuszu.
- Zespoły mogą wprowadzać obiekty do punktowania za obciążenie meczu w dowolnym momencie meczu umiejętności robotów, ale tylko za pomocą czerwonych ładowarek sojuszu.
- Po rozpoczęciu meczu roboty mogą swobodnie poruszać się po boisku.
Ta reguła jest stosowana inaczej w przypadku VEX U. Zobacz regułę VURS3.
<RSC3> Punktowanie meczów umiejętności robotów. W każdym meczu umiejętności robotów drużynom przyznawane są punkty na podstawie następujących zasad i tabeli punktacji:
- Zespół będzie zdobywał punkty za połówki zdobytych kręgli dowolnego koloru. Aby punktacja została uznana, każda widoczna połowa umieszczonego pinezki musi spełniać następujące warunki:
- Czerwone Połówki kręgli mogą zostać zaliczone tylko wtedy, gdy Krąg jest Umieszczony w czerwonym Kwadrancie lub w środku pola.
- Niebieskie połówki kręgli mogą zostać zaliczone tylko wtedy, gdy kręgiel jest umieszczony w niebieskim kwadrancie lub w środku pola.
- Żółte Połówki szpilek można zdobywać punkty tylko wtedy, gdy są posiadane. Własność ustala się w następujący sposób:
- W przypadku pinezek umieszczonych w celu kwadrantu, żółte połówki pinezek są posiadane, jeśli przełącznik w tym kwadrancie pasuje do koloru jego kwadrantu (tj. żółte połówki pinezek w czerwonym kwadrancie z przełącznikiem ustawionym na niebieski nie są posiadane i nie przyznają żadnych punktów).
- W przypadku kręgli umieszczonych w bramce środkowej, żółte połówki kręgli są przejęte, jeśli robot zakończy mecz w środkowej części pola. (Zobacz SC6.)
- Zespół zdobędzie punkty za robota, który znajdzie się w środku pola. (Zobacz SC6.)
| Każda punktowana czerwona lub niebieska połowa szpilki |
5 punktów |
| Każda zdobyta żółta połowa szpilki |
10 punktów |
| Każdy robot kończący się w środku pola |
8 punktów |
<RSC4> Konfiguracja pola dla meczów umiejętności. Pole jest konfigurowane inaczej niż w meczu bezpośrednim, z następującymi modyfikacjami:
- W zawodach Autonomous Coding Skills pasek kodów GPS VEX musi być zainstalowany na boisku.
- Zmienione obciążenia meczowe. Trzy (3) czerwono-żółte kręgle, cztery (4) niebiesko-żółte kręgle i siedem (7) pucharów rozpoczynają grę na boisku jako ładunki meczowe.
- Wszystkie bramki rozpoczynają mecz z pustymi kręglami.
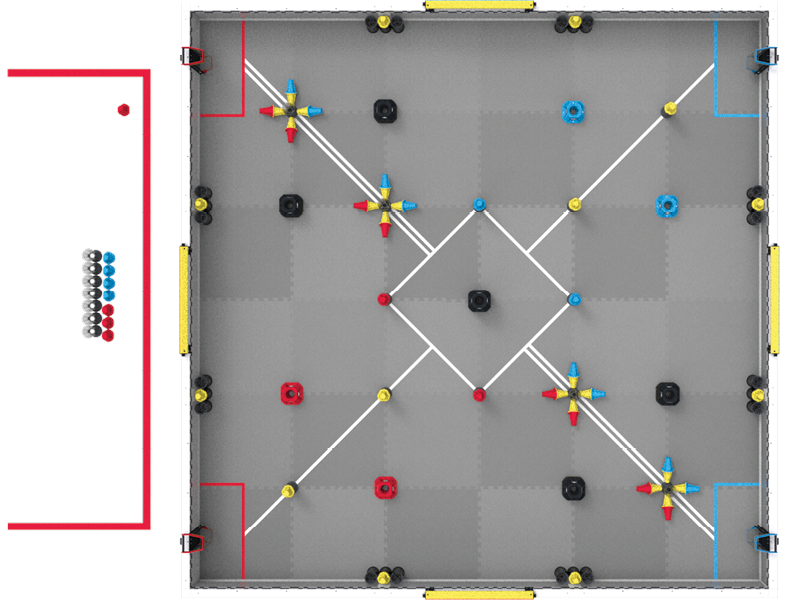
Rysunek RSC4-1: Widok z góry na dopasowanie umiejętności robota VEX V5 Override.
Ta reguła jest stosowana inaczej w przypadku VEX U. Zobacz regułę VURS1.
Zasada ta jest stosowana inaczej w przypadku konkursu robotyki VEX AI. Zobacz regułę VAIRS3.
<RSC5> Czas zakończenia umiejętności. Jeśli drużyna chce zakończyć mecz umiejętności robota wcześniej, może zdecydować się na zapisanie czasu zakończenia umiejętności. Jest to wykorzystywane jako kryterium rozstrzygające w rankingach Robot Skills Challenge. Czas zatrzymania umiejętności nie ma wpływu na wynik drużyny w danym meczu umiejętności robota. Członkowie zespołu napędowego i personel terenowy muszą przed meczem uzgodnić sygnał, który zostanie użyty do wcześniejszego zakończenia meczu.
- Zespoły zamierzające wziąć udział w meczu umiejętności specjalnych muszą wyrazić na to zgodę, ustnie potwierdzając swój udział sędziemu punktowemu przed meczem umiejętności specjalnych robotów. Jeżeli przed rozpoczęciem meczu nie zostanie wysłane żadne powiadomienie, drużyna traci prawo do zarejestrowania Czasu zatrzymania umiejętności dla danego meczu i otrzyma domyślny Czas zatrzymania umiejętności wynoszący 0.
- Rozmowa ta powinna obejmować poinformowanie sędziego prowadzącego mecz, który członek zespołu kierowców zasygnalizuje zatrzymanie. Mecz może zostać zakończony przed terminem tylko przez Członka Zespołu Kierowniczego danego meczu.
- Jeśli drużyna bierze udział w kilku meczach umiejętności robotów z rzędu, musi potwierdzić wybór czasu zatrzymania umiejętności z sędzią prowadzącym punktację przed każdym meczem.
- Wszelkie pytania dotyczące Czasu Zatrzymania Umiejętności należy omówić i rozstrzygnąć bezpośrednio po meczu. T1 i T3 dotyczą meczów umiejętności robota.
- Jeśli w trakcie wydarzenia wykorzystywany jest robot V5 Robot Brain lub aplikacja TM Mobile do sterowania polem Robot Skills Challenge, członek zespołu Drive Team może zdecydować o rozpoczęciu i zakończeniu własnych meczów Robot Skills Challenge.
- Ten mózg robota V5 lub inne urządzenie obsługujące aplikację TM Mobile będzie używane do rozpoczynania rozgrywek umiejętności robota (tj. „włączania” robota), kończenia rozgrywek umiejętności robota (tj. „wyłączania” robota) i wyświetlania oficjalnego czasu zakończenia rozgrywek umiejętności, który ma zostać zarejestrowany.
- W przypadku tego robota V5 musi być uruchomiony oficjalny program użytkownika służący do sterowania w terenie.
- Aby uzyskać więcej informacji na temat wykorzystania robota V5 Robot Brain do sterowania terenowego w ramach Robot Skills Challenge i pobrać oficjalny program użytkownika sterowania terenowego, przeczytaj ten artykuł w bazie wiedzy VEX.
- Więcej informacji na temat korzystania z aplikacji TM Mobile do kontroli boiska znajdziesz w dokumentacji programu Tournament Manager.
- W przypadku wydarzeń, na których nie ma robota V5 Robot Brain ani aplikacji TM Mobile do kontroli pola Robot Skills Challenge, członkowie zespołu Drive Team i personel terenowy muszą przed meczem uzgodnić sygnał, który zostanie użyty do wcześniejszego zakończenia meczu. W połączeniu z przełącznikiem VEXnet Competition należy używać ręcznego timera.
- Moment, w którym mecz kończy się przed czasem, jest definiowany jako moment, w którym robot zostaje „wyłączony” przez system sterowania polem. Czas wyświetlany na timerze należy zaokrąglić do najbliższej sekundy. Na przykład, jeśli robot jest wyłączony, a licznik wskazuje 25,2 sekundy, wówczas czas zakończenia umiejętności powinien zostać zapisany jako 26.
- Uzgodniony sygnał musi być zarówno werbalny, jak i wizualny, np. skrzyżowanie ramion przez członków zespołu Drive Team w kształt litery „X” lub położenie kontrolera(-ów) V5 na ziemi.
- Sygnał musi zostać podany przez Członka Zespołu Kierowców stojącego na Stacji Sojuszu.
- Zaleca się, aby członkowie zespołu Drive Team również ustnie powiadamiali o zbliżającym się Czasie zatrzymania umiejętności, na przykład poprzez odliczanie „3-2-1-stop”.
- Partner wydarzenia decyduje, jaka metoda będzie stosowana do rejestrowania czasów zatrzymania umiejętności na danym wydarzeniu. Wybrana metoda musi zostać zakomunikowana przed rozpoczęciem meczów (np. podczas spotkania w ramach wydarzenia) i udostępniona wszystkim drużynom.
- Jeśli podczas wydarzenia zamierza się używać ręcznej metody pomiaru czasu, drużyna nie może przynieść własnego robota V5 Robot Brain wyłącznie w celu wykorzystania go podczas własnych zawodów Robot Skills Match.
- Jeśli wydarzenie ma na celu wykorzystanie Mózgu Robota V5, wszystkie zespoły muszą używać tego samego Mózgu Robota V5 we wszystkich meczach umiejętności robota na danym boisku.
- Jeżeli wydarzenie wykorzystuje wiele pól do dopasowania umiejętności robota, należy zastosować tę samą metodę we wszystkich polach, zgodnie z opisem w regule T21. W razie potrzeby można używać wielu mózgów robota V5 (np. „mózg pola 1” i „mózg pola 2”).
- Domyślny program czasowy „Drive”, dostępny z poziomu kontrolera V5, przeznaczony jest wyłącznie do ćwiczeń i nie można go używać w oficjalnych zawodach Robot Skills Match.
- Jeżeli zespół zdecyduje się na wykorzystanie/zarejestrowanie czasu zatrzymania umiejętności, 5-sekundowy okres karencji opisany w zasadzie SC1 nie ma zastosowania.


