Chociaż wiele uczelni wyższych korzysta już z systemu VEX V5 w ramach zajęć akademickich, wiele z nich dysponuje rozbudowanymi możliwościami produkcyjnymi wykraczającymi poza standardową bibliotekę „metali VEX”. Techniki wytwarzania, takie jak obróbka skrawaniem i drukowanie 3D, są powszechniejsze niż kiedykolwiek w programach studiów inżynierskich. Nie możemy się doczekać, aby zobaczyć, co zespoły biorące udział w konkursie robotyki VEX U z całego świata będą w stanie stworzyć w oparciu o te bardziej zaawansowane zasady.
Podobnie jak w latach ubiegłych, w ramach sezonu odbędą się zawody VEX U, czyli VEX Robotics World Championship, a także turnieje regionalne na całym świecie. Szkoły biorące udział w projekcie będą miały szansę zaprezentować swoje umiejętności przed tysiącami przyszłych inżynierów i pokazać, co naprawdę czyni ich szkołę wyjątkową. Zawody robotyczne VEX U to doskonałe, oparte na projektach uzupełnienie wielu programów inżynierskich na poziomie uniwersyteckim. Studenci mają wyjątkową okazję zaprezentować swoje praktyczne umiejętności potencjalnym pracodawcom, takim jak sponsorzy naszego wydarzenia.
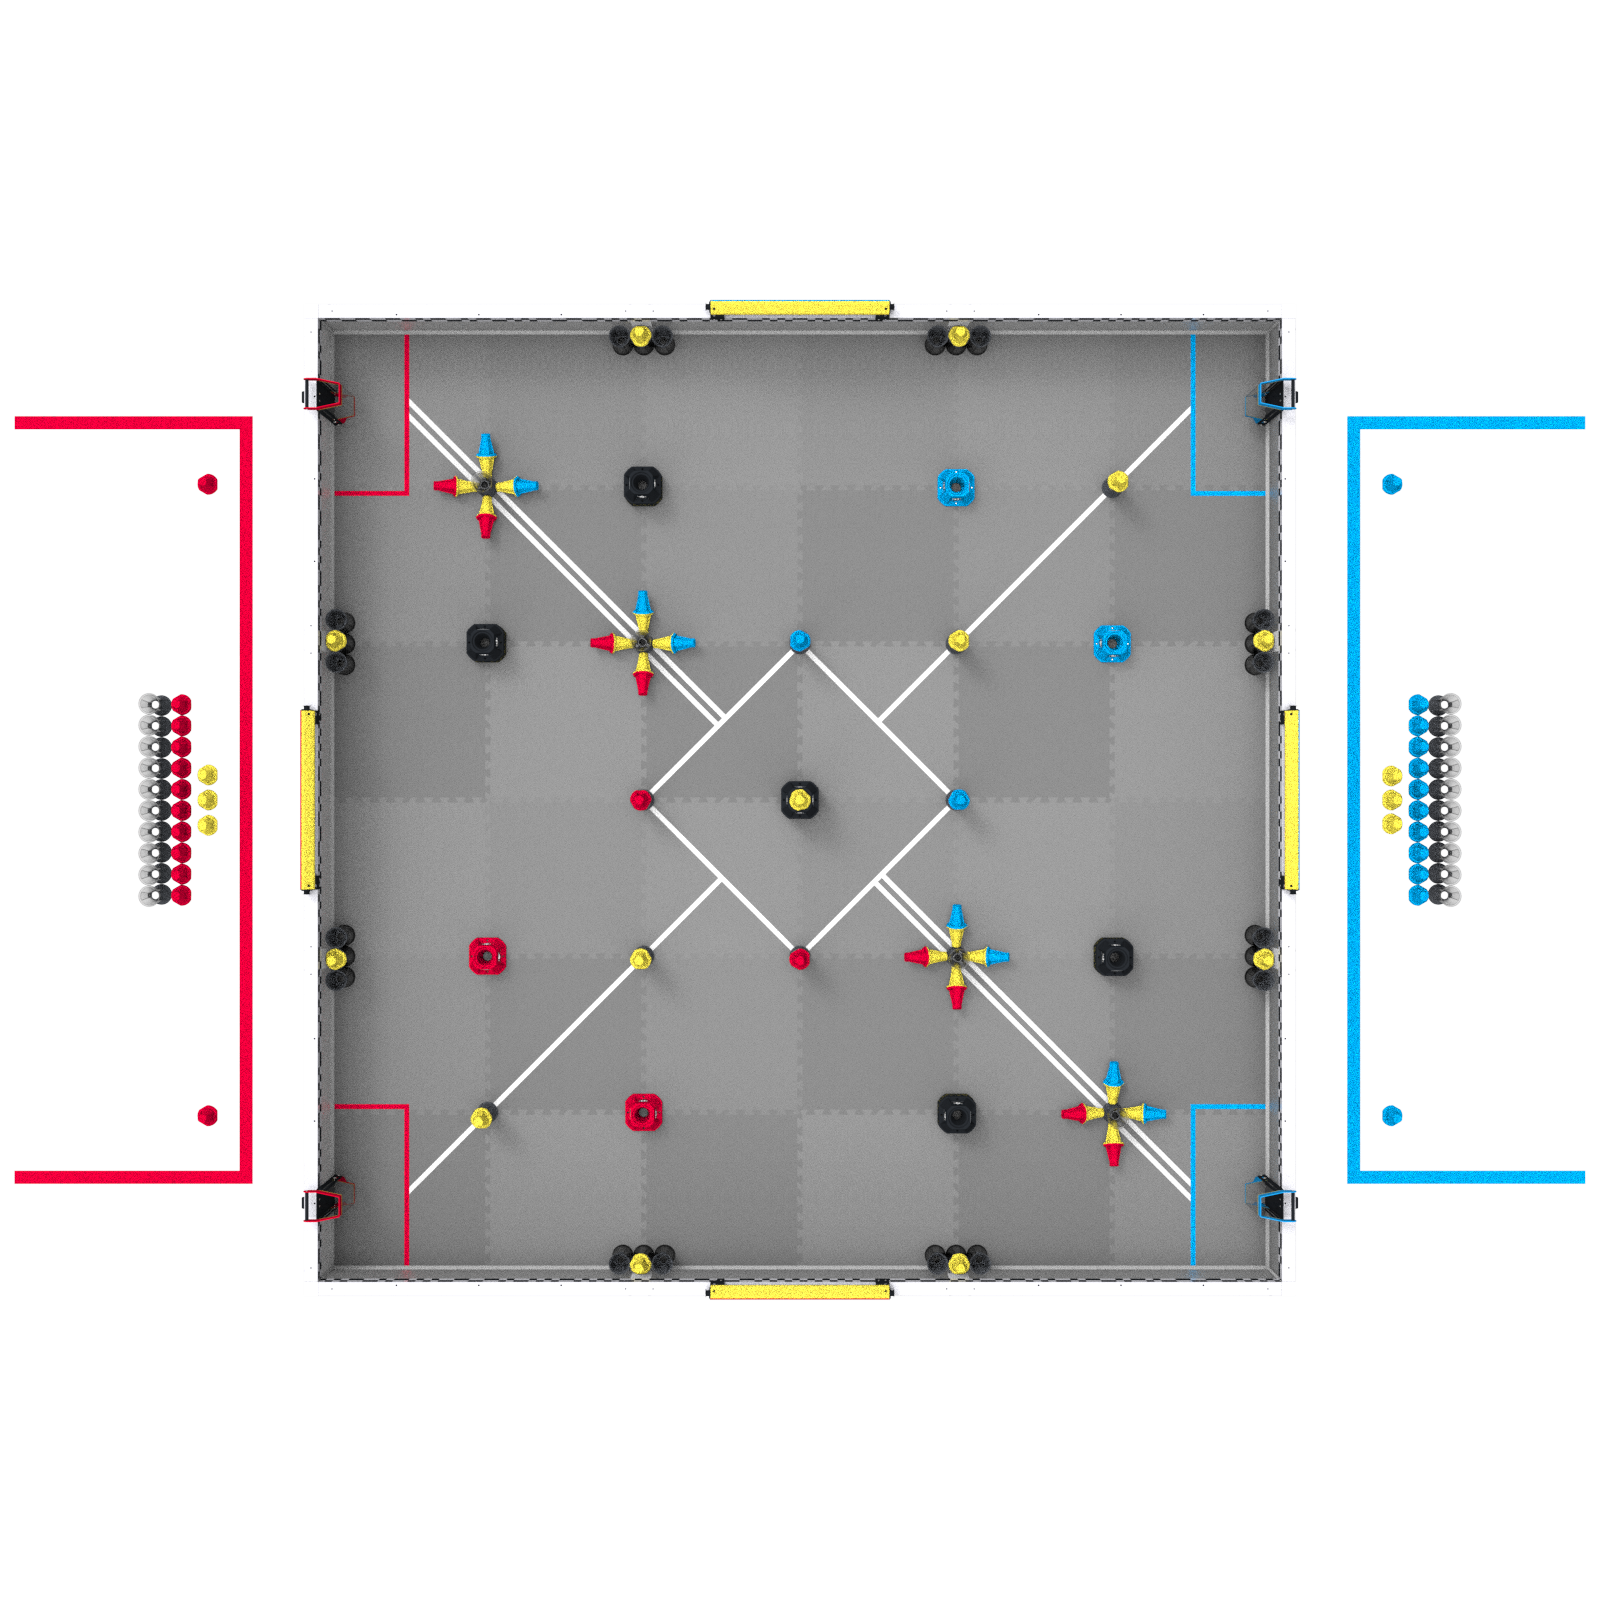
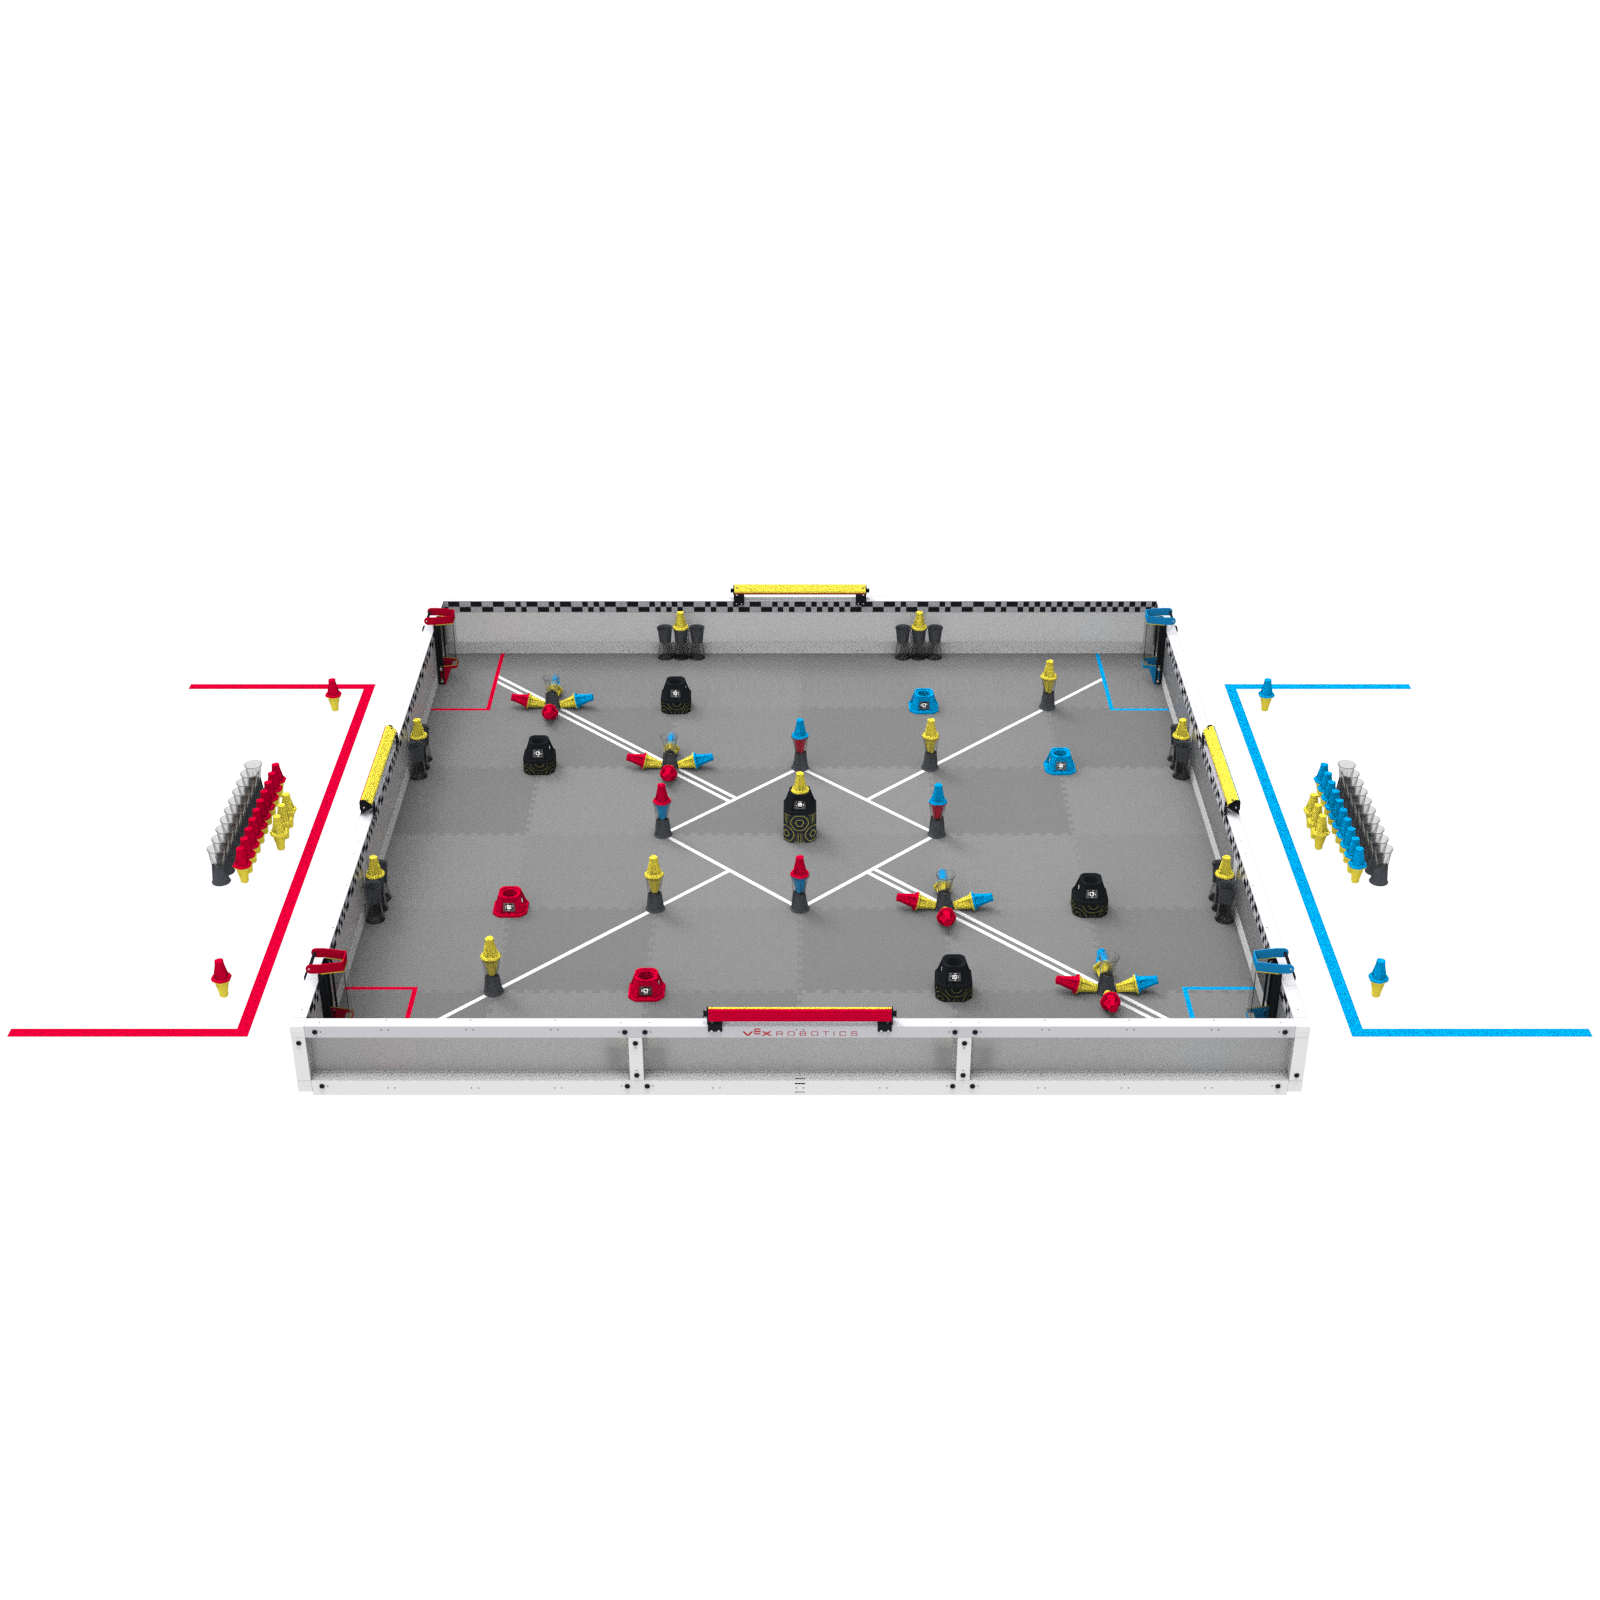
Zawody robotyczne VEX U Robotics Competition odbywają się na boisku VEX V5 Robotics Competition Override Field z niewielkimi modyfikacjami. Każdy, kto ma pole nadrzędne VEX V5, może go użyć w przypadku wydarzenia VEX U lub drużyny. Aby zapoznać się z podstawowymi zasadami i szczegółami rozgrywek, zapoznaj się z wcześniejszymi rozdziałami niniejszej instrukcji do gry. Obowiązują wszystkie standardowe zasady, za wyjątkiem modyfikacji wymienionych w tej sekcji. W przypadku konfliktu pomiędzy zasadami, pierwszeństwo mają zasady wymienione w tej sekcji instrukcji do gry oraz wszelkie orzeczenia zawarte w oficjalnych pytaniach i odpowiedziach VEX U.
Dodatkowa elektronika - wszelkie czujniki, procesory lub inne podzespoły elektroniczne używane przy budowie robotów, a podłączone do mózgu robota V5, które nie są sprzedawane przez firmę VEX Robotics. Przykładami są urządzenia dostępne w sprzedaży (np. Raspberry Pi) lub urządzenia niestandardowe zaprojektowane i wyprodukowane przez Zespół. Więcej szczegółów można znaleźć w VUR12 i VUR13.
Sojusz – Grupa dwóch (2) Robotów z tej samej Drużyny, które zostały wybrane przez Uczniów do wspólnej gry w danym Meczu.
Zespół elektromechaniczny – złożony system składający się z wielu gotowych komponentów, w tym czujników, części mechanicznych i siłowników.
Procesor zewnętrzny – urządzenie obliczeniowe lub mikrokontroler, który niezależnie przetwarza dane z czujników przed wysłaniem ich do mózgu VEX V5.
Część wytworzona - Każdy komponent używany przy budowie robota, wytworzony przez członków zespołu. Więcej szczegółów znajdziesz w VUR3 do VUR7.
Surowce – materiały magazynowe zakupione od zewnętrznych dostawców, które mogą być wykorzystane do tworzenia części prefabrykowanych. Zobacz VUR4 i VUR5.
Czujnik – urządzenie wykrywające zmiany w otoczeniu i reagujące na nie, dostarczające dane do układu sterowania robota.
<VUG1>Różne rozmiary początkowe robotów. Zobacz VUR1.
<VUG2>Inne rozmieszczenie robotów niż w regule <GG10>. Czerwona drużyna ma prawo najpierw umieścić na boisku jednego robota, następnie obu niebieskich robotów, a na końcu drugiego czerwonego robota. Dotyczy to meczów kwalifikacyjnych i eliminacyjnych. Jeżeli prawo to zostanie wykorzystane, po umieszczeniu Robota na Boisku przez Zespół, jego pozycja nie może zostać zmieniona przed Meczem.
<VUG3>Niektóre urządzenia elektroniczne mogą być w ruchu lub znajdować się w ruchu na początku meczu. Dotyczy to aktywnych wentylatorów chłodzących, wirujących modułów LIDAR i/lub innych podobnych czujników lub Dodatkowych urządzeń elektronicznych. Urządzenia elektroniczne nie powinny inicjować żadnego ruchu całego robota ani żadnego z jego podsystemów i nie mogą bezpośrednio oddziaływać na obiekty punktowe i/lub inne robotów.
<VUG4>Różna dostępność ładowaczy. Członkowie zespołu napędowego mogą wprowadzać ładunki meczowe za pomocą ładowaczy w kolorze sojuszu i mogą obsługiwać te ładowarki zarówno w okresie autonomicznym, jak i w okresie kontrolowanym przez kierowcę meczu.
<VUG5>Inna punktacja w Okresie autonomicznym. W celu wyłonienia zwycięzcy Bonusu autonomicznego, w obliczeniach punktacji Okresu autonomicznego uwzględniane są następujące elementy:
Posiadanie i zdobywanie punktów przez żółte połówki kręgli w środku pola
W przypadku kręgli umieszczonych w bramce środka pola, żółte połówki kręgli należą do Sojuszu, który kończy Okres Autonomiczny z większą liczbą robotów w środku pola.
Punktacja robotów kończących się w środku pola
Robota uważa się za znajdującego się w środku pola, jeżeli na koniec Okresu Autonomicznego znajduje się przynajmniej częściowo w środku pola.
<VUG6>Różne kryteria punktów zwycięstwa autonomicznego. W przypadku wszystkich wydarzeń VEX U, Punkt zwycięstwa autonomicznego przyznawany jest każdemu sojuszowi, który zakończy okres autonomiczny, wykonując wszystkie poniższe zadania i nie dopuścił się żadnych naruszeń w okresie autonomicznym:
Przynajmniej dwanaście (12) połówek zdobytych dla Twojego Sojuszu. (Nie uwzględnia połówek pinów z nacięciem w kwadrantach po przeciwnej stronie Linii Autonomicznej.)
Przynajmniej cztery (4) bramki zawierają co najmniej dwie (2) połowy zdobyte dla Twojego Sojuszu. (Nie uwzględnia Celów znajdujących się w Kwadrantach po przeciwnej stronie Linii Autonomicznej).
Żaden z robotów nie nawiązuje kontaktu z obwodem pola.
Co najmniej jeden (1) Robot znajduje się przynajmniej częściowo w środku pola.
Wszystkie zasady odnoszą się do sekcji 3 podręcznika VEX V5: Robot Skills Challenge, bez żadnych modyfikacji poza tymi, które opisano poniżej.
<VURS1> Zawody umiejętności robotów VEX U są organizowane inaczej niż zawody umiejętności robotów VEX V5 Robotics Competition, z następującą modyfikacją:
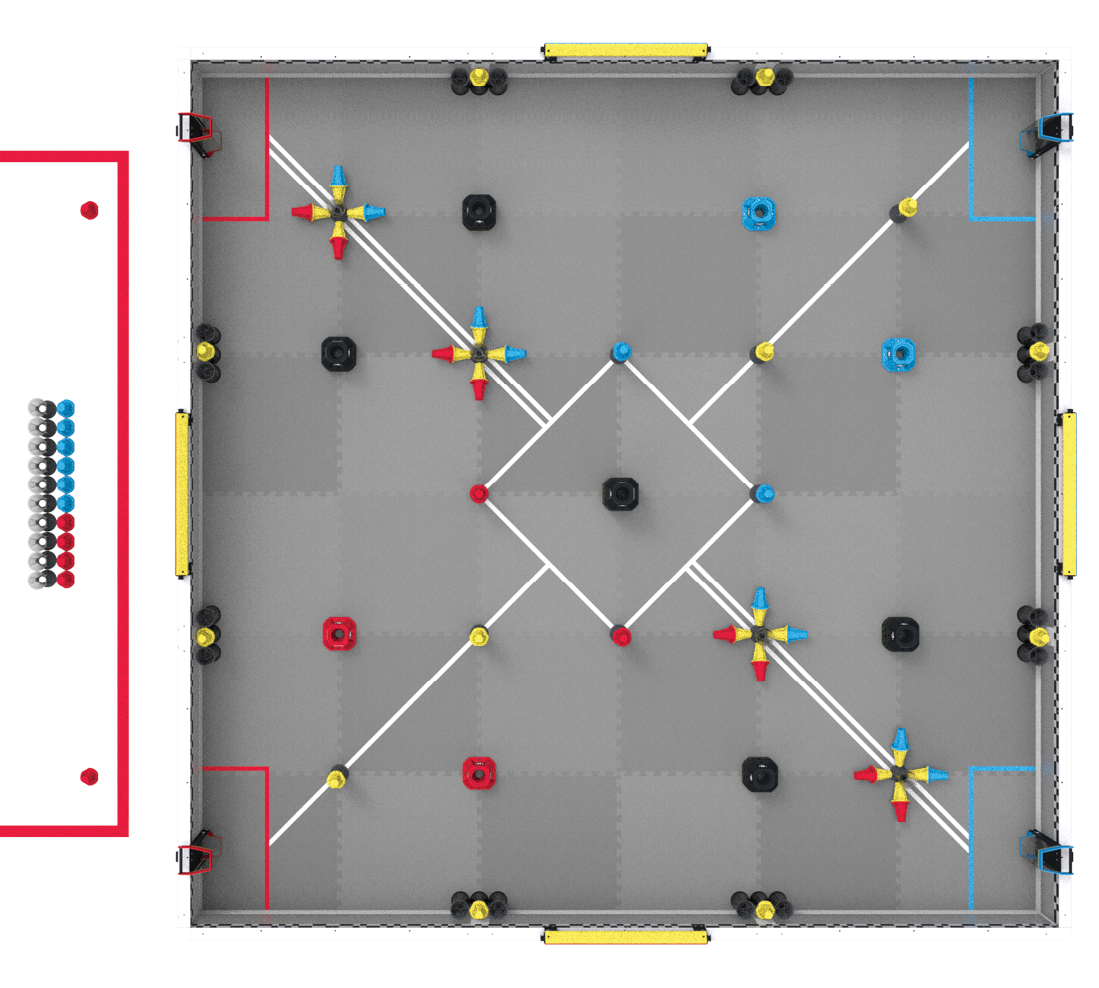
Zmodyfikowane ładunki meczowe. Cztery (4) czerwono-żółte kręgle, sześć (6) niebiesko-żółtych kręgli i dziesięć (10) pucharów rozpoczynają grę na boisku jako ładunki meczowe. Zobacz rysunek VURS1.
<VURS2> Zespołom wolno używać obu robotów w meczach umiejętności robotów VEX U, zgodnie z VUT1 i VUR1.
<VURS3> Oba roboty muszą rozpocząć Rozgrywkę Umiejętności Robotów na legalnych pozycjach startowych czerwonego Sojuszu. Wszystkie pozostałe części reguły SG1 mają zastosowanie. Każdy robot musi używać jednego czerwonego/żółtego pinu jako wstępnego obciążenia zgodnie z SG5.
Rysunek VURS1: Konfiguracja pola do rozgrywki umiejętności robota VEX U.
<VUT1> Zamiast formatu sojuszu 2-drużyn, mecze VURC Head-to-Head będą rozgrywane w formacie 1-drużyna przeciwko 1-drużynie. Każda drużyna będzie używać dwóch (2) robotów w każdym meczu.
Zespołom wolno budować i przynosić dowolną liczbę robotów, jednak tylko dwa (2) — po jednym z każdego rozmiaru opisanego w VUR1 — mogą zostać przyniesione z dołu na boisko na czas dowolnego meczu.
Wszystkie roboty muszą przejść kontrolę zanim zostaną dopuszczone do udziału w zawodach.
<VUT2>Mecze kwalifikacyjne zostaną przeprowadzone w taki sam sposób jak w turnieju VEX V5, ale w zmienionym formacie 1 na 1 opisanym w VUT1.
<VUT3>Mecze eliminacyjne zostaną przeprowadzone w taki sam sposób jak w turnieju VEX V5, ale bez wyboru sojuszu. Po zakończeniu zawodów jedna z drużyn zostanie mistrzem turnieju.
<VUT4>Okres autonomiczny na początku każdego meczu bezpośredniego będzie wynosił 30 sekund.
W okresie autonomicznym wszelkie interakcje człowieka z robotami są surowo zabronione.
Jeżeli obie drużyny zakończą swoje układy przed upływem 30 sekund, mają możliwość zasygnalizowania chęci wcześniejszego zakończenia Okresu Autonomicznego. Obie drużyny i sędzia główny muszą się zgodzić na „wcześniejsze zakończenie”. Nie jest to wymóg. Opcja ta musi zostać ustalona dla wszystkich zespołów na wydarzeniu, np. podczas spotkania w ramach wydarzenia.
<VUT5>Okres kontrolowany przez kierowcę zostaje skrócony do 90 sekund i następuje bezpośrednio po Okresie autonomicznym.
<VUT6>W turniejach VURC w eliminacjach bierze udział mniejsza liczba drużyn. Liczbę drużyn biorących udział w meczach eliminacyjnych w danym wydarzeniu ustala się w następujący sposób, z wyjątkiem nadzwyczajnych okoliczności, za zgodą VEX Robotics. Liczba drużyn poniżej 16 spowoduje przyznanie jednego lub więcej wolnych losów drużynom z najwyższą pozycją w rankingu.
Na początku meczu jeden robot nie może mieć większych rozmiarów niż 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm).
Na początku meczu żaden z robotów nie może mieć większych rozmiarów niż 15” (381 mm) x 15” (381 mm) x 15” (381 mm).
<VUR2> Zespoły mogą używać dowolnych oficjalnych produktów VEX Robotics, z wyjątkiem wyjątków wymienionych w tabelach poniżej, do zbudowania swojego robota. Obejmuje to produkty z linii VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE i VEX Robotics by HEXBUG*. Zasada R28 ma zastosowanie, ale dozwolona jest większość modyfikacji podzespołów nieelektrycznych.
Zasada ta ma pierwszeństwo przed wszystkimi innymi zasadami dotyczącymi Surowca i/lub Części wytwarzanych, takimi jak VUR5.
* Marka HEXBUG jest zarejestrowanym znakiem towarowym należącym do Spin Master Corp.
<VUR3> Części gotowe można wytwarzać, stosując następujące procesy produkcyjne do legalnego surowca :
Procesy wytwarzania addytywnego, np. drukowanie 3D.
Procesy produkcyjne ubytkowe, takie jak cięcie, wiercenie, frezowanie lub obróbka skrawaniem.
Gięcie, takie jak gięcie blachy lub termoformowanie.
Łączenie materiałów ze sobą, np. przez spawanie lub wiązanie chemiczne (np. żywicą epoksydową).
Formowanie materiałów niemetalowych, np. wtryskiwanie poliuretanu do formy wydrukowanej w technologii 3D.
<VUR4>Części prefabrykowane muszą być wykonane z legalnego surowca. Aby materiał mógł zostać uznany za surowiec, przed poddaniem go procesom produkcyjnym wymienionym w VUR3 , należy go uzyskać w jednej z następujących form:
Typ
Kształt / Profil
Przykłady
1
Arkusz
Płaszczyzna płaska
* Blacha * Płyta poliwęglanowa o grubości ⅛” * Sklejka
2
Solid Billet
„Gruba” belka/blok prostokątny
* 4” x 4” x 6” solidny pręt aluminiowy * 2” x 2” x 2” blok acetalowy
3
Pręt pełny
„Cienka” belka prostokątna
* Deski drewniane 2x4 * Pręty aluminiowe ¼” x 3”
4
Pusty pręt
Pusta belka prostokątna
* Rura aluminiowa o wymiarach 1” x 1”, 1/32” ze ściankami
5
Pręt pełny
Cylindryczny, sześciokątny lub zaokrąglony sześciokątny
<VUR5> Następujące typy materiałów nie są uważane za surowiec i dlatego nie są dozwolone:
Typ
Przykłady
1
Wszelkie w inny sposób legalne surowce, które zostały poddane obróbce końcowej poprzez wiercenie, obróbkę skrawaniem lub w inny sposób usunięcie materiału
* Kątowniki aluminiowe z regularnie rozmieszczonymi otworami lub szczelinami * Blacha perforowana
2
Wytłoczenia, które nie mieszczą się w żadnej z kategorii wymienionych w VUR4
* Profile aluminiowe o przekroju nieprostokątnym, takie jak 80/20, rowek teowy lub Octanorm * Przekładnie zębate
3
Zmontowane elementy (lub gotowe zestawy niezmontowanych elementów), które tworzą pojedynczy, bardziej złożony element
Produkty komercyjne dostępne od ręki, przeznaczone do użytku z minimalnymi modyfikacjami
* Koła * Przekładnie * Paski rozrządu i koła pasowe
5
Materiały przeznaczone do odlewania lub spiekania
* Druk 3D z żywicy / proszku * Stopione aluminium używane do odlewania w piasku
Uwaga: VUR2 ma pierwszeństwo przed tą regułą. Dozwolone są materiały zakupione od firmy VEX Robotics, które spełniają kryteria jednej z tych kategorii (np. wstępnie nawiercane profile VersaFrame).
<VUR6>Części prefabrykowane nie mogą być wykonane z Surowca, co stwarza ryzyko zagrożenia bezpieczeństwa lub uszkodzenia wydarzenia, innych zespołów lub elementów pola. Przykłady materiałów zabronionych obejmują między innymi:
Materiał przeznaczony do wywoływania ognia lub efektów pirotechnicznych.
Jakikolwiek materiał będący cieczą w czasie meczu. Przykładami są płyny hydrauliczne, oleje, smary, rtęć w stanie ciekłym i uszczelniacz do opon.
Nie dotyczy to procesów produkcyjnych, w których stosuje się ciecze, takie jak chłodziwo do frezowania lub żywica epoksydowa.
Każda materia, która ulega rozbiciu lub w inny sposób stwarza nadmierne zagrożenie dla pola/bezpieczeństwa w razie awarii. Przykładami są arkusze/rury z włókna szklanego, akrylu i włókna węglowego.
Zasada ta odnosi się konkretnie do samej legalności materialnej. Wszelkie potencjalnie niebezpieczne mechanizmy wykonane z legalnego surowca mogą być nadal objęte S1 i R19.
Filamenty do drukarek 3D zawierające dodatki z włókna węglowego (lub podobne) albo wkładki z włókna węglowego (lub podobne) są wyłączone z tego wyjątku i uznaje się je za legalne do stosowania w częściach wytwarzanych.
<VUR7>Części prefabrykowane muszą być wytwarzane przez członków zespołu. Wszelkie części prefabrykowane muszą być dołączone do dokumentacji przedstawiającej proces projektowania i budowy danej części prefabrykowanej.
Minimalną dopuszczalną formą dokumentacji jest rysunek techniczny z wieloma widokami danej części. Rysunki te mogą zostać zawarte w Notatniku inżynierskim zespołu lub w osobnym dodatku do Notatnika inżynierskiego.
Każda część wytworzona musi zostać w całości zaprojektowana i wyprodukowana przez członków zespołu. Na przykład części zamówione przez Zespół i wydrukowane w technologii 3D przez osobę trzecią będą zakazane.
Zespoły mają obowiązek przedstawić tę dokumentację na żądanie inspektorów, głównych sędziów lub sędziów w dowolnym momencie wydarzenia. Brak dostarczenia odpowiedniej dokumentacji spowoduje uznanie danej części za nielegalną do użytku; w związku z tym zastosowanie będą miały R2, <G5> i/lub G1.
<VUR8> Zespoły mogą używać sprężyn dostępnych w sprzedaży w swoich robotach. Dla celów niniejszej zasady „sprężyną” nazywa się każde urządzenie służące do magazynowania i uwalniania energii potencjalnej sprężystości. Przykłady obejmują, ale nie ograniczają się do:
Sprężyny ściskane, rozciągane, skrętne, o stałej sile lub stożkowe wykonane ze stali sprężynowej.
Sprężyny wykonane z elastycznej nici lub gumy, takie jak rurki chirurgiczne, liny bungee lub rozciągliwe liny plecione.
Zamknięte (pneumatyczne) amortyzatory gazowe.
Uwaga: amortyzatory gazowe nie są uważane za urządzenia pneumatyczne w kontekście VUR14. Amortyzatorów gazowych nie wolno w żaden sposób modyfikować.>
<VUR9> Zespoły mogą używać dostępnych w sprzedaży elementów złącznych w swoich robotach. Przykłady obejmują (ale nie ograniczają się do):
Śruby, nakrętki, nity i wkładki termoutwardzalne
Zawiasy, sworznie, końcówki drążków, pręty gwintowane i zaciski wężowe
Dodatkowe akcesoria mocujące, takie jak podkładki lub przekładki
Kleje takie jak żywica epoksydowa, klej lub taśma (stosowane wyłącznie do łączenia dwóch części)
Jeżeli podstawową funkcją części nie jest „mocowanie”, wówczas pierwszeństwo przed tą regułą mają VUR5, VUR6 i/lub VUR7. Przykłady niedozwolonych działań obejmują (ale nie ograniczają się do):
Prefabrykowane koło nie-VEX, chociaż technicznie może łączyć bieżnik z wałem
Wytłaczanie 80/20; inne elementy są do niego „przytwierdzane”, to nie jest część, która wykonuje „mocowanie”
Wykorzystanie taśmy antypoślizgowej w celu poprawy przyczepności kół
<VUR10> Każdy robot musi wykorzystywać dokładnie jeden (1) mózg robota V5 i co najmniej jedno (1) radio robota V5 podłączone do kontrolera V5.
Zespoły muszą przestrzegać zasad dotyczących zasilania określonych w R12 i <VUR12d>.
Bezprzewodowa komunikacja między robotami jest dozwolona pod warunkiem korzystania z legalnych mózgów robotów V5 i radioodbiorników robotów V5. Nie są dozwolone żadne inne rodzaje protokołów komunikacji bezprzewodowej (np. radio, Bluetooth, Wi-Fi).
<VUR11> Nie ma żadnych ograniczeń co do liczby silników V5 Smart Motors o mocy 11 W (276-4840) i/lub 5,5 W (276-4842), których mogą używać roboty. Nie są dozwolone żadne inne silniki, serwomechanizmy ani siłowniki elektroniczne, w tym te sprzedawane przez firmę VEX (np. silnik 2-Wire 393).
Uwaga 1: Zasada R28 nadal obowiązuje w VEX U. Zespoły nie mogą modyfikować silników Smart Motors i muszą używać oficjalnych/niezmodyfikowanych wkładów sprzętowych.
Uwaga 2: Dostępne w handlu siłowniki pneumatyczne i elektromagnesy pneumatyczne są dozwolone zgodnie z wytycznymi VUR14.
Uwaga 4: Limit układu napędowego 55 W określony w R11 nie dotyczy VEX U.
<VUR12> Nie ma żadnych ograniczeń dotyczących dostępnych w handlu czujników, zewnętrznych procesorów ani dodatkowej elektroniki, których roboty mogą używać do wykrywania i przetwarzania, z następującymi wyjątkami:
Czujniki i procesory zewnętrzne MUSZĄ być podłączone do mózgu robota V5 za pomocą dowolnego z dostępnych zewnętrznie portów (tj. bez żadnych modyfikacji dostępnych w sprzedaży urządzeń elektronicznych). Czujnik można podłączyć do procesora zewnętrznego, który następnie łączy się z mózgiem robota V5.
Bezpośrednio z robota V5 przez dowolny dostępny zewnętrznie port.
Z dodatkowego akumulatora litowo-jonowego, litowo-żelazowego lub niklowo-metalowo-wodorkowego (do zasilania czujnika/przetwarzania można użyć tylko jednego (1) dodatkowego akumulatora). Dodatkowy akumulator musi działać przy napięciu mniejszym niż 13 woltów.
Silniki autonomiczne, które nie pełnią żadnej dodatkowej funkcji wykrywania ani przetwarzania (np. wykorzystują komercyjnie dostępny silnik bezszczotkowy w układzie napędowym), nie są uznawane za legalne Dodatkowe urządzenia elektroniczne i byłyby uważane za NaruszenieVUR11.
Elektromagnesy pneumatyczne to jedyne typy elektromagnesów dopuszczone jako Dodatkowe urządzenia elektroniczne. Elektromagnesy używane w jakimkolwiek celu innym niż otwieranie i zamykanie zaworu pneumatycznego są uważane za siłowniki i dlatego są zabronione zgodnie z VUR11.
R28 nadal obowiązuje w VEX U. Zespoły nie mogą zmieniać ani modyfikować części elektronicznych z linii produktów VEX. Dozwolone jest obracanie bloków czujnika optycznego V5 i czujnika odległości V5 względem ich podstaw, a także produkcja niestandardowych płyt tylnych dla tych czujników.
<VUR13> Dostępne w handlu Zespoły elektromechaniczne nie są legalne do stosowania w robotach.
Na potrzeby niniejszej zasady każdy system integrujący czujniki z innymi częściami mechanicznymi wytworzonymi przez kogokolwiek innego niż członkowie zespołu i służącymi do celów szerszych niż te określone w podstawowej definicji czujnika, będzie uważany za zespół elektromechaniczny, a zatem jest niezgodny z prawem.
Przykładami mogą być między innymi: kapsuły odometryczne.
Dostępne w handlu czujniki z prostymi obudowami z tworzywa sztucznego, które nie mają żadnego zastosowania poza ochroną wewnętrznych podzespołów i ułatwieniem montażu czujnika, nie są uważane za zespoły elektromechaniczne.
<VUR14> Zespoły mogą wykorzystywać nieograniczoną liczbę następujących dostępnych w sprzedaży komponentów pneumatycznych: cylindry, siłowniki, zawory, wskaźniki, zbiorniki magazynowe, regulatory, kolektory, przewody i elektromagnesy.
Urządzenia pneumatyczne można ładować maksymalnie do ciśnienia 100 psi.
Nie dopuszcza się stosowania kompresorów ani innych form ładowania „na robocie”.
Wszystkie komponenty komercyjne muszą być przystosowane do ciśnienia 100 psi lub wyższego. Zespoły powinny być przygotowane na udostępnienie inspektorom, na ich prośbę, dokumentacji potwierdzającej te oceny.
Komponentów nie wolno modyfikować w stosunku do ich stanu oryginalnego, z wyjątkiem następujących sytuacji:
Cięcie przewodów pneumatycznych lub kabli na odpowiednią długość; montaż elementów z wykorzystaniem istniejących gwintów, wsporników lub złączek; drobne poprawki kosmetyczne
Jeżeli używane są dostępne w sprzedaży elektrozawory 12 V, są one uważane za Dodatkowe urządzenia elektroniczne i muszą spełniać wszystkie warunki wymienione w VUR12. Elektromagnesy 12 V mogą być zasilane albo przez dodatkowe źródło zasilania (za <VUR12d>), albo przez przetwornicę podwyższającą napięcie 5 V-12 V z robota V5 Robot Brain. Jeżeli do komunikacji z elektromagnesem używane jest zewnętrzne źródło zasilania (lub inne urządzenie Dodatkowe urządzenia elektroniczne), zespoły MUSZĄ być w stanie wykazać, że elektromagnes nie może otrzymywać zasilania, gdy robot otrzymuje stan Wyłączony od kontrolera terenowego.
<VUR15>Zespoły mogą używać w swoich robotach łożysk dostępnych w sprzedaży. Na potrzeby tej zasady „łożysko” to część, która przenosi obciążenia zewnętrzne, zmniejsza tarcie i zwiększa wydajność, umożliwiając płynny ruch dynamiczny między komponentami. Przykłady prawne obejmują (ale nie ograniczają się do):
Części podtrzymujące ruch obrotowy: łożyska poprzeczne, łożyska wałeczkowe, łożyska oporowe, łożyska igiełkowe, łożyska jednokierunkowe, tuleje itp.
Części wspomagające ruch liniowy: łożyska liniowe, prowadnice liniowe, prowadnice szuflad itp.
Chcemy zobaczyć, jak uniwersytety rywalizują ze sobą w globalnej rywalizacji. Szkoły nie muszą ograniczać się do jednego Zespołu, a Zespół może składać się z wielu uczelni, mamy jednak nadzieję, że każdy Zespół będzie identyfikował się z jedną (1) instytucją szkolnictwa wyższego i z dumą ją reprezentował. (np. „Clarkson University” kontra „UC Santa Barbara”). Oczywiście zachęcamy do dołączenia drużyny „klubowe” na poziomie uniwersyteckim oraz drużyny o mieszanym składzie! Jednakże, jak zauważono w Polityce kwalifikowalności studentów, studenci, którzy nie ukończyli jeszcze szkoły średniej, nie kwalifikują się do uczestnictwa w VEX U, nawet jeśli są „podwójnie zapisani” lub uczęszczają na kursy podyplomowe. Uczeń nie może być jednocześnie członkiem zespołu VEX V5 i zespołu VURC, niezależnie od uprawnień.