VEX V5 Robotics Competition Override - Game Manual  | |||||||||||||||||||||||||||||||||||||||||||||
Annexe B - Glossaire des termesAdulte - Toute personne qui n’est pas un étudiant ou qui ne relève pas d’un autre terme défini (par exemple, arbitre en chef). Alliance - Un groupe prédéfini de deux robots qui sont associés lors d’un match en face à face donné. Capitaine d’alliance - Une des équipes ayant le privilège d’inviter une autre équipe disponible à former une alliance pour les matchs éliminatoires. Voir T16. Sélection des alliances - Le processus de choix des alliances permanentes pour les matchs à élimination directe. La sélection de l’alliance se déroule comme suit :
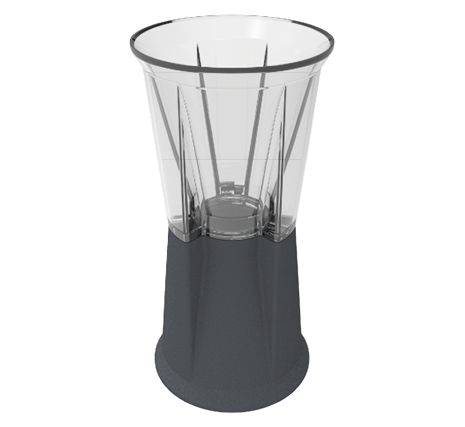
Station d’Alliance - Les zones désignées où les membres de l’équipe Drive doivent rester pendant toute la durée du match. Bonus d’autonomie - Un bonus de points attribué à l’Alliance qui a accumulé le plus de points à la fin de la période d’autonomie. Voir SC7 pour plus d’informations. Correspondance des compétences en codage autonome - voir Correspondance. Ligne autonome - Les deux lignes de ruban adhésif blanc qui traversent le terrain en diagonale et entourent le milieu de terrain, ainsi que l’espace entre ces lignes. Voir SG7 pour plus d’informations. Période autonome - Période pendant laquelle les robots fonctionnent et réagissent uniquement aux entrées des capteurs et aux commandes préprogrammées. Points autonomes (PA) - La deuxième base de classement des équipes. Une Alliance qui remporte le Bonus Autonome lors d’un Match de Qualification gagne dix (10) Points Autonomes. En cas d’égalité, les deux Alliances recevront cinq (5) Points Autonomes. Point de victoire autonome (AWP) - Un point de victoire supplémentaire attribué à toute Alliance qui a accompli un ensemble défini de tâches à la fin de la période autonome d’un match de qualification. Les deux alliances peuvent gagner un point de victoire autonome si elles accomplissent toutes les deux ces tâches. Voir SC7 pour plus d’informations. Constructeur - Tout membre de l’équipe étudiante qui participe à la construction du robot. Les adultes sont autorisés à enseigner aux constructeurs les concepts associés, mais ne doivent jamais intervenir sur le robot. Au revoir - Situation dans laquelle une Alliance passe automatiquement au tour suivant du tournoi sans participer. Codeur - Tout membre de l’équipe étudiante qui contribue au code informatique téléchargé sur le robot. Les adultes sont autorisés à enseigner aux programmeurs les concepts associés, mais ne doivent jamais travailler sur le code qui sera intégré au robot. Coupe - Un objet de notation, mesurant environ 3,15” (80 mm) de diamètre et 6,5” (164,5 mm) de hauteur. Chaque gobelet se compose de deux moitiés : une transparente et une opaque.
Figure C-1 : Une tasse Défensif - Une catégorie de stratégies, d’actions de robot et/ou de statuts de robot pouvant être employée par une équipe au cours d’un match ; voir les règles GG14 et GG15 pour plus d’informations. Un robot est en mode défensif lorsqu’il effectue des actions qui ne peuvent pas augmenter le score de son alliance pour le match en cours, et qui limitent plutôt la capacité de l’adversaire à marquer des points ou à jouer. Un robot peut être en possession d’un objet de score et capable de marquer, tout en restant défensif en fonction de ses actions. Exemples :
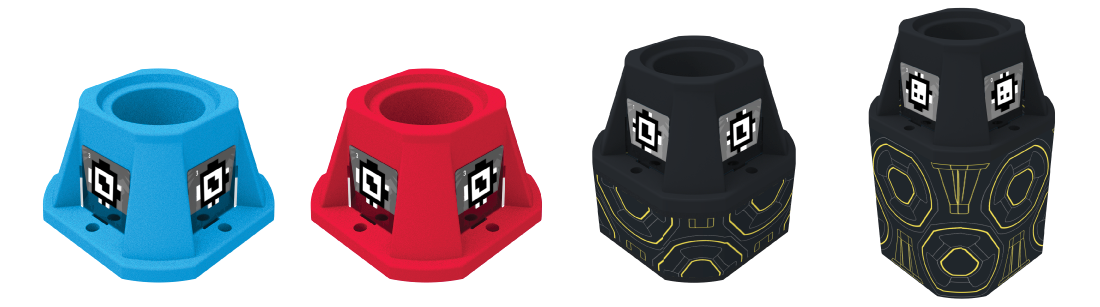
Concepteur - Tout membre de l’équipe étudiante qui participe à la conception du robot destiné à la compétition. Les adultes sont autorisés à enseigner aux concepteurs les concepts associés, mais ne doivent jamais travailler sur la conception du robot. Désactivation - Une pénalité appliquée à une équipe pour une violation de sécurité. Une équipe qui reçoit une mise hors service n’est pas autorisée à utiliser son robot pour le reste du match, et le ou les membres de l’équipe de pilotage seront priés de placer leur(s) contrôleur(s) au sol ou dans un autre endroit sûr en dehors du terrain, selon les directives de l’arbitre principal. Disqualification - Une pénalité appliquée à une équipe pour une violation majeure (voir GG6 pour plus de détails). Si une équipe reçoit une disqualification lors d’un match, l’arbitre principal notifiera à l’équipe sa violation à la fin du match. Une équipe disqualifiée lors d’un match de qualification ne reçoit aucun point de victoire, aucun point de victoire autonome, aucun point autonome et aucun point de difficulté du calendrier. Lorsqu’une équipe est disqualifiée lors d’un match à élimination directe, toute l’alliance est disqualifiée et elle perd le match. À la discrétion de l’arbitre principal, des violations et/ou des disqualifications répétées pour une seule équipe peuvent entraîner sa disqualification pour l’ensemble du tournoi (voir GG6 ). Une équipe disqualifiée lors d’une épreuve de compétences de conduite ou d’une épreuve de compétences de programmation autonome obtient un score de zéro pour cette épreuve de compétences robotiques. Membre de l’équipe de conduite - Un étudiant qui se tient à la station Alliance pendant un match. Les adultes ne sont pas autorisés à faire partie de l’équipe de conduite. Voir la règle GG1. Période de contrôle par le pilote - Une période pendant laquelle les membres de l’équipe de pilotage font fonctionner leur robot à l’aide d’un contrôleur VEX V5. Match de compétences de conduite - voir Match. Tableau d’élimination - Un calendrier de matchs éliminatoires pour huit (8) à seize (16) Alliances. Voir T17. Match éliminatoire - voir Match. Fin de partie - Période correspondant aux 10 dernières secondes d’un match en face à face, durant lesquelles les robots tentent de mettre fin au match au milieu du terrain. Voir la règle SG12. Enchevêtrement - Statut d’un robot. Un robot est enchevêtré s’il a saisi, accroché ou s’est attaché à un robot adverse ou à un élément du terrain. Voir la règle GG14. Partenaire de l’événement - Le coordinateur bénévole du tournoi de compétition de robotique VEX V5 qui agit comme gestionnaire général des bénévoles, du lieu, du matériel de l’événement et de toutes les autres considérations relatives à l’événement. Terrain - L’ensemble du terrain de jeu, comprenant le sol et le périmètre du terrain. Élément de terrain - Le terrain, le ruban blanc, les chargeurs, les buts, les bascules et toutes les structures et accessoires de support (tels que les moniteurs de terrain, etc.). Périmètre du terrain - La partie extérieure du terrain, composée de 12 sections droites. Sol - La partie plate intérieure du terrain de jeu, composée d’un ensemble de six (6) dalles de terrain en mousse grise de large sur six (6) dalles de terrain en mousse grise de long (totalisant 36 dalles de terrain) qui se trouvent à l’intérieur du périmètre du terrain. Comité de conception du jeu (GDC) - Les créateurs d’Override et les auteurs de ce manuel de jeu. Le comité de conception du jeu est la seule source officielle pour les clarifications de règles et les réponses aux questions-réponses ; voir la section 1. Objectif - L’un des neuf (9) emplacements désignés autour du terrain dans lesquels les robots tentent de marquer des quilles et des coupes. Les buts sont octogonaux et chaque but est de l’une des trois couleurs suivantes : rouge, bleu ou noir. L’objectif central mesure 8,7 pouces (222,7 mm) de haut, les objectifs neutres dans les quadrants mesurent 5,8 pouces (146,5 mm) de haut et les objectifs spécifiques à l’Alliance mesurent 3,25 pouces (82,5 mm) de haut.
Figure G-1 : Les quatre types de buts dans un match de priorité VEX V5 Arbitre en chef - Un bénévole impartial certifié, chargé de faire respecter les règles décrites dans ce manuel. Seuls les arbitres principaux sont autorisés à discuter des interprétations des décisions ou des questions de notation avec les équipes lors d’un événement. Grands événements (par exemple, événements phares, championnats du monde, etc.) Le partenaire de l’événement peut désigner plusieurs arbitres principaux. Confrontation directe - voir le match. En détention - Statut de robot ; voir la règle GG17 pour plus d’informations. La détention est légale jusqu’à ce qu’elle dépasse les limites fixées dans GG17. Un robot est considéré comme étant en attente s’il remplit l’un des critères suivants au cours d’un match :
Chargeur - L’un des quatre emplacements désignés (deux par Alliance) autour du terrain où les membres de l’équipe Drive peuvent introduire les goupilles et les gobelets de chargement de match. Voir la règle SG11.
Figure L-1 : Une chargeuse Zone de chargement - Un volume tridimensionnel d’une hauteur infinie, délimité par les bords intérieurs du périmètre du champ et les bords extérieurs des lignes de ruban rouge ou bleu entourant chaque chargeur. Match - Une période de temps définie, composée d’une période autonome et/ou de périodes contrôlées par le pilote, pendant laquelle les équipes jouent une version définie d’Override pour gagner des points. Types de matchs :
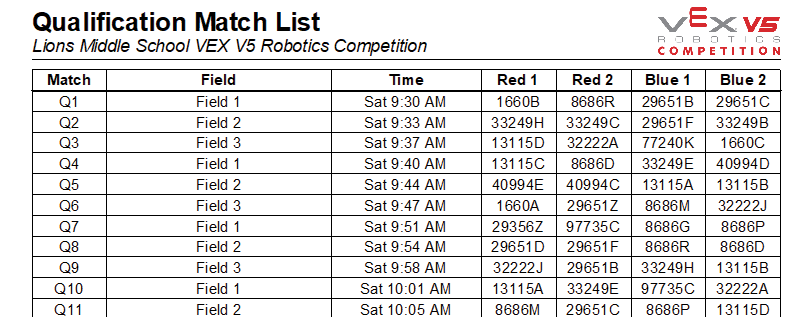
*Remarque : Les périodes de temps dans VEX AI sont appelées Période d’isolement et Période d’interaction. Charge de match - Objets de score qui lancent le match dans une station d’alliance, qui peuvent être introduits sur le terrain par les membres de l’équipe de conduite pendant le match. Voir la règle SG11. Calendrier des matchs - Liste des matchs générée au début d’un événement. Le calendrier des matchs comprend les alliances prédéterminées et appariées aléatoirement qui participeront à chaque match de qualification, ainsi que les heures de début prévues pour ces matchs. Le calendrier des matchs peut être modifié à la discrétion du partenaire de l’événement.
Figure MS-1 : Exemple de calendrier des matchs de qualification Milieu de terrain - La zone centrale carrée du Terrain dans laquelle les robots tentent de terminer le match pour marquer des points supplémentaires. Le Midfield est un volume tridimensionnel infiniment haut délimité par les bords intérieurs du carré de la ligne de ruban blanc, et peut être entré par tous les robots pendant la période autonome (voir figure Q-1). Rédacteur de cahiers de notes - Tout membre étudiant de l’équipe qui contribue au cahier de notes d’ingénierie de l’équipe ou à la documentation associée. Les adultes sont autorisés à enseigner aux utilisateurs du Notebook les concepts associés, mais ne doivent en aucun cas travailler sur le carnet d’ingénierie ou toute autre documentation. Offensif - Une catégorie de stratégies, d’actions de robots et/ou de statuts de robots pouvant être utilisés par une équipe au cours d’un match ; voir les règles GG14 et GG15 pour plus d’informations. Un robot est offensif lorsqu’il effectue des actions susceptibles d’augmenter directement le score de son alliance pour le match en cours. Exemples :
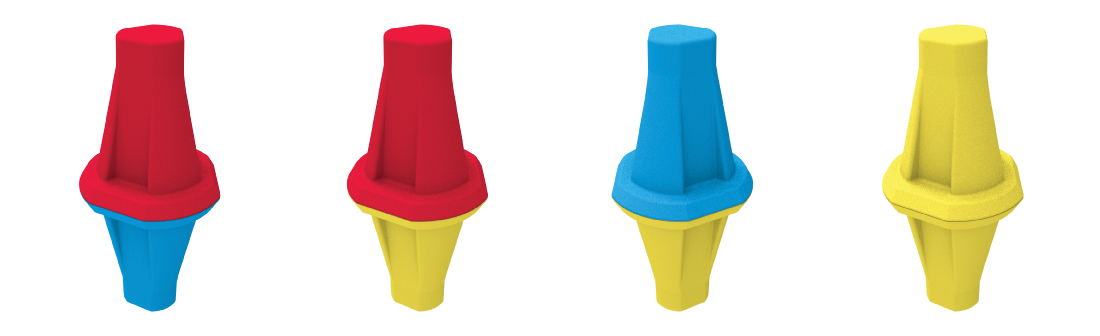
Possédé - Un badge jaune demi-statut. Chaque moitié jaune d’une épingle placée peut appartenir à une alliance sous certaines conditions. Voir SC5. Placed - Statut d’un objet de score. Voir SC2. Pin - Un objet de notation mesurant environ 1,6” (40 mm) de diamètre et 6,5” (165 mm) de hauteur. Chaque épingle est composée de deux demi-épingles, avec l’une des combinaisons de couleurs suivantes : rouge/jaune, bleu/jaune, rouge/bleu ou jaune/jaune.
Figure P-1 : Les quatre types de broches dans une correspondance de remplacement VEX V5 Moitié d’épingle - L’une des deux moitiés qui composent une épingle. Chaque moitié d’épingle est de couleur rouge, bleue ou jaune. Possession - Statut de robot / objet de score. Un objet de score est considéré comme étant en possession d’un robot si au moins une des conditions suivantes est vraie :
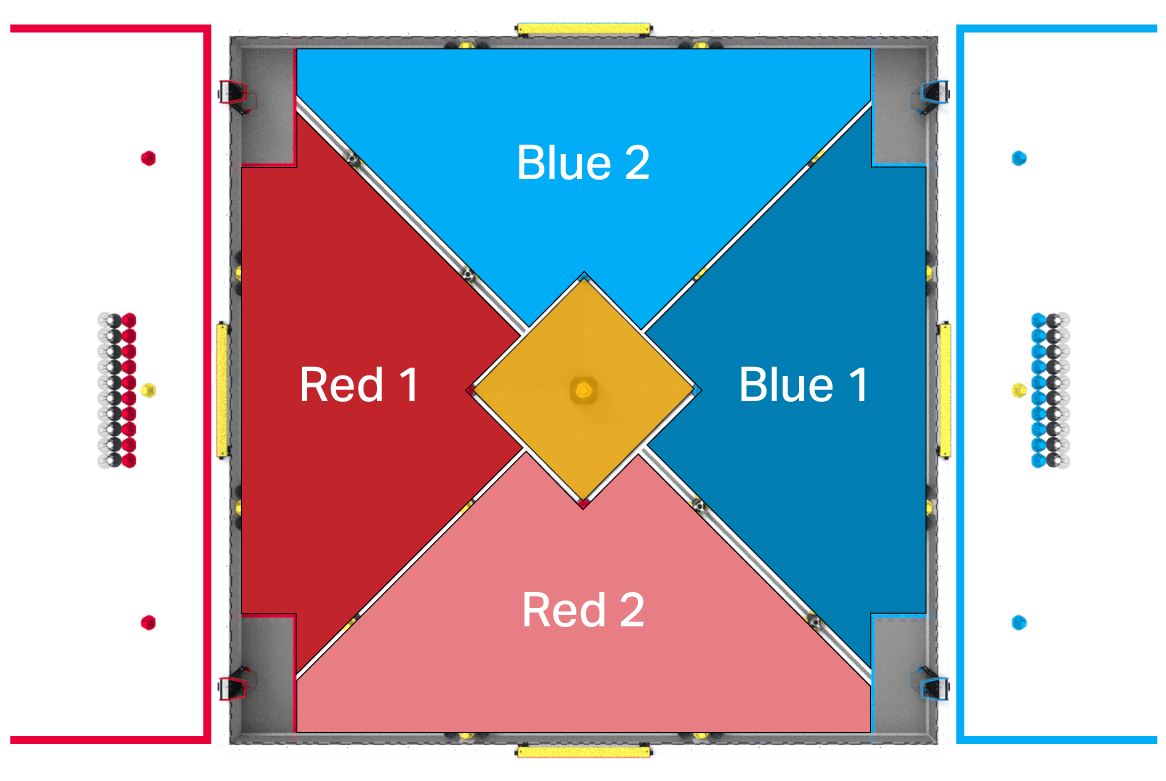
Exemple 1 (Possession) : Un objet de score tenu par l’entrée d’un robot, que ce soit dans l’air ou le long du sol, serait considéré comme possédé puisque l’objet de score se déplacerait avec le robot lorsque celui-ci tourne et se déplace dans toutes les directions. Exemple 2 (Pas de possession) : Les objets de score poussés vers l’avant sur le sol par la face avant d’un robot ne seraient pas considérés comme possédés par ce robot, car le fait de reculer entraînerait la perte de contrôle de ces objets de score par le robot (c’est-à-dire que les objets de score ne reculeraient pas avec le robot et se sépareraient de lui). Cela reste vrai que la face du robot soit plate, convexe ou concave, du moment qu’un mouvement dans au moins une direction entraînerait la perte de contrôle du ou des objets de score par le robot. Match d’entraînement - voir Match. Préchargement - Les broches, une (1) par robot, placées par chaque équipe avant le début de chaque match. Voir SG5. Quadrant - L’une des quatre zones triangulaires désignées du terrain. Chaque quadrant contient deux objectifs et un bouton bascule. Les robots peuvent marquer des points dans les objectifs d’un quadrant et peuvent tenter de régler le commutateur de ce quadrant pour contrôler la propriété des points jaunes marqués dans ce quadrant. Un quadrant est défini par les bords extérieurs des lignes de ruban blanc, le périmètre du champ, et le ruban coloré qui définit les zones de charge. Chaque quadrant est décrit comme rouge ou bleu en fonction de l’objectif de couleur Alliance qu’il comprend. Voir la figure Q-1.
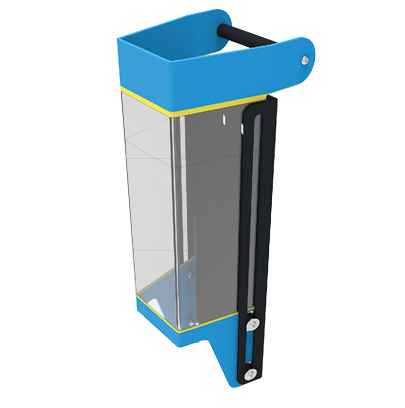
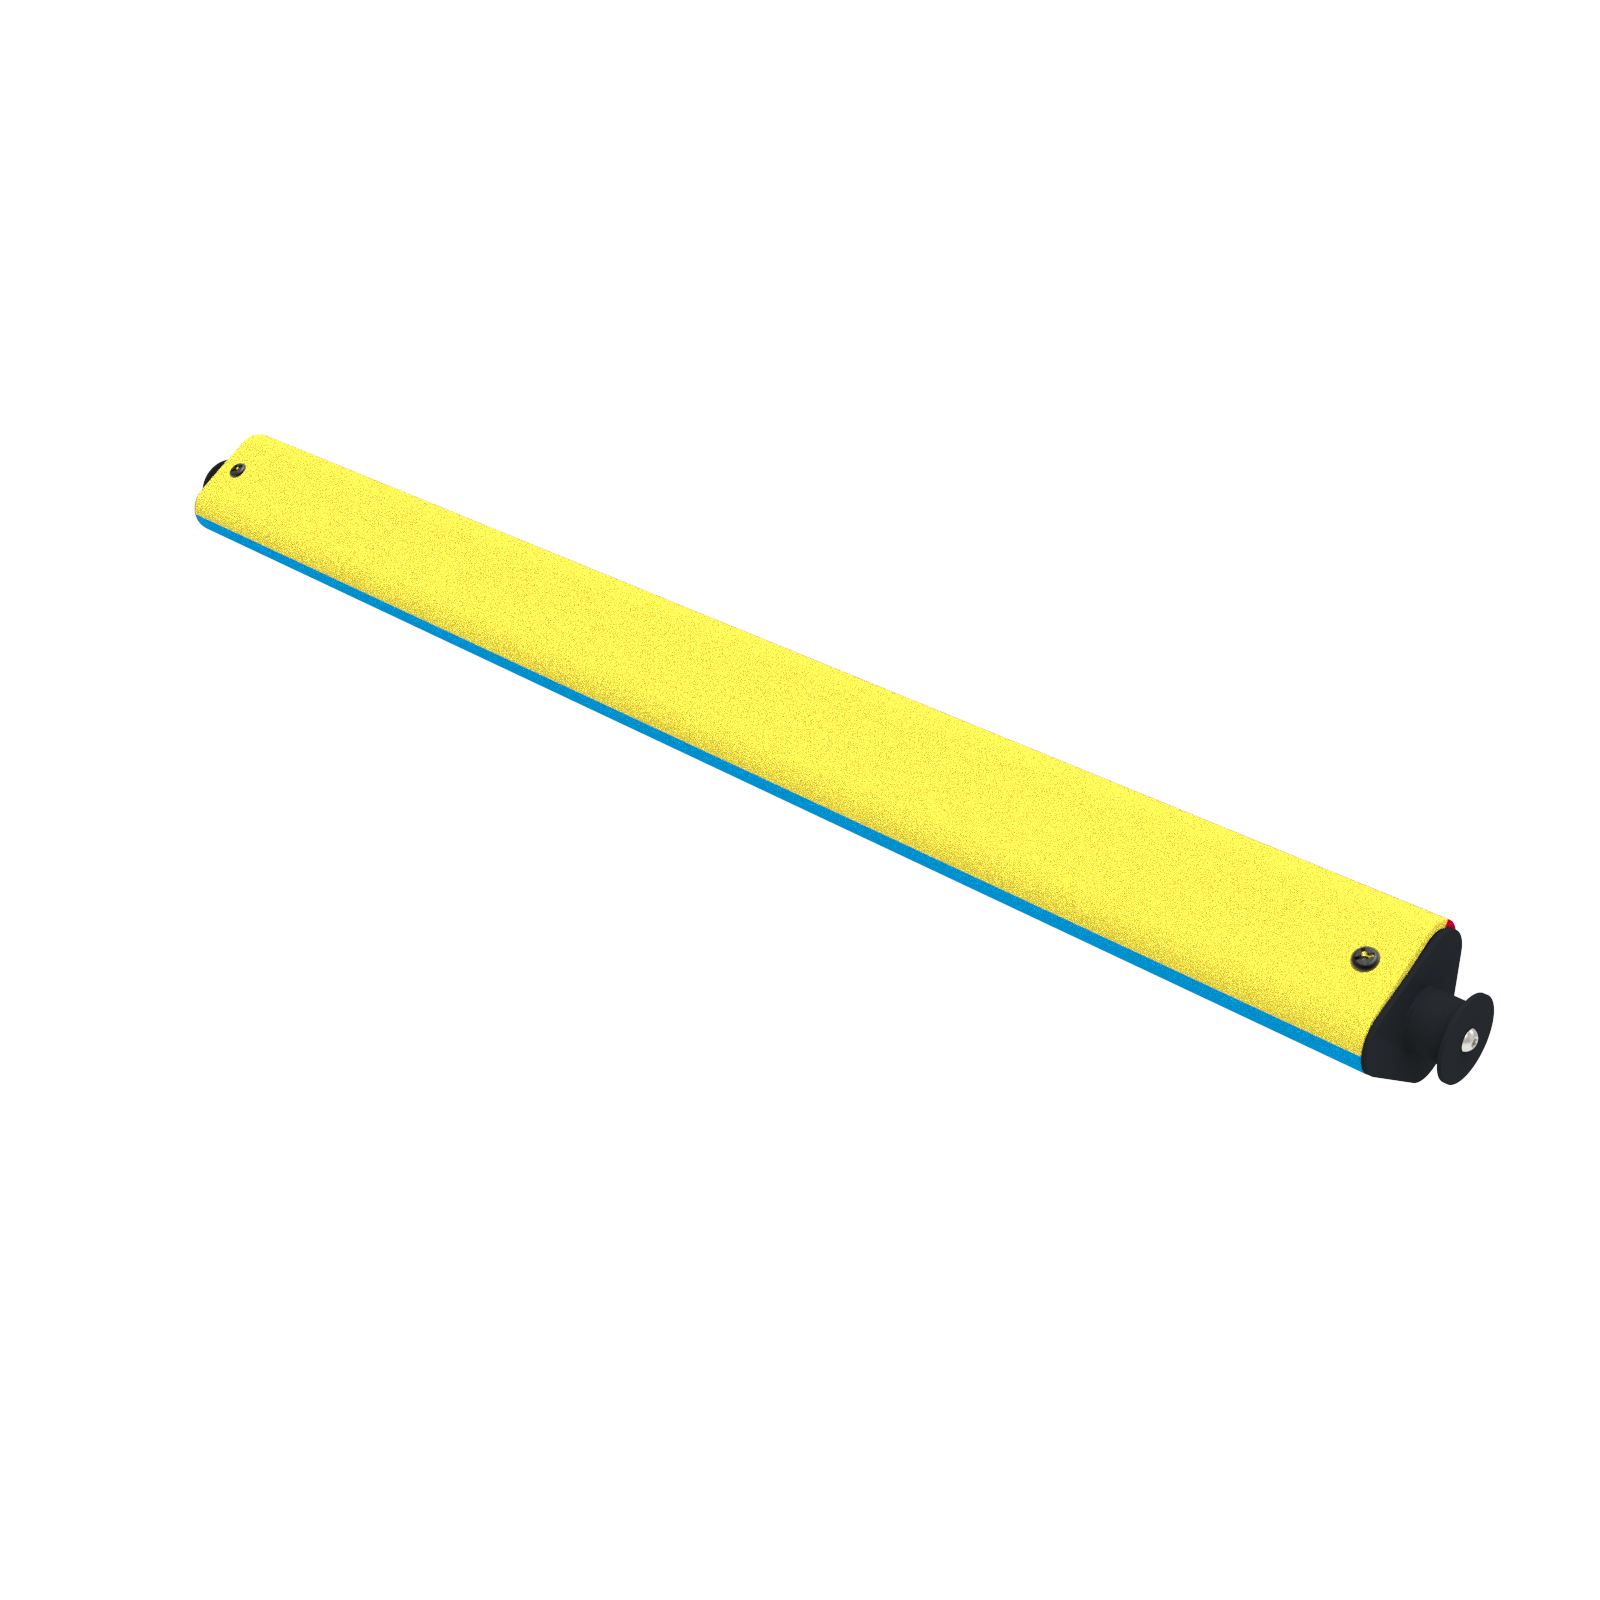
Figure Q-1 : Vue aérienne du terrain de remplacement avec les quatre quadrants (rouge et bleu) et le milieu de terrain (jaune) mis en évidence. Les étiquettes des quadrants (Rouge 1, Rouge 2, Bleu 1 et Bleu 2) correspondent aux zones de saisie des scores dans Tournament Manager. Match de qualification - voir Match. Robot - Une machine ayant passé l’inspection, conçue par les membres de l’équipe étudiante pour exécuter une ou plusieurs tâches de manière autonome et/ou par télécommande depuis un membre de l’équipe Drive. Match de compétences robotiques - voir Match. Objet de score - Une tasse ou une quille. Noté - Statut d’un objet de notation. Voir SC3. Arbitre marqueur - Un bénévole impartial chargé de comptabiliser les scores à la fin d’un match. Les arbitres marqueurs ne font pas d’interprétation des décisions et doivent rediriger toute question des équipes concernant les règles ou les scores vers un arbitre principal. Temps d’arrêt des compétences - Le temps restant dans un match de compétences robotiques lorsqu’une équipe met fin au match prématurément. Voir RSC5 pour plus de détails. Stratège - Tout membre de l’équipe étudiante qui contribue aux stratégies de match utilisées pour marquer des points lors d’un match de qualification ou d’un match de compétences robotiques, y compris l’évaluation de l’impact des performances et des stratégies des autres équipes sur la stratégie de l’équipe (par exemple, le repérage). Les adultes sont autorisés à enseigner aux stratèges les concepts associés, mais ne doivent jamais créer ni dicter la stratégie de match d’une équipe. Points de Force du Calendrier (PF) - La troisième base de classement des équipes. Les points de force du calendrier sont équivalents au score de l’alliance perdante lors d’un match de qualification. En cas d’égalité, les deux Alliances reçoivent des points de force du calendrier égaux au score d’égalité. Si les deux équipes d’une alliance sont disqualifiées, les équipes de l’alliance non disqualifiée recevront leur propre score en tant que points de force du calendrier pour ce match. Étudiant - Une personne qui répond aux exigences de la Politique d’admissibilité des étudiants pour son programme et son niveau de compétition respectifs. Équipe - Une équipe est composée d’un ou plusieurs élèves. Dans le cadre de ce manuel de jeu, les membres de l’équipe étudiante remplissent plusieurs rôles liés à la conception, la construction, la programmation, la stratégie et la documentation du robot. Voir G2, G4, G5 pour plus d’informations. Les adultes ne peuvent remplir aucun de ces rôles. Consultez l’annexe D pour plus d’informations sur les classifications des équipes et les rôles des étudiants. Temps mort - Une seule période de pause ne dépassant pas trois minutes (3:00) allouée à chaque Alliance pendant le tableau d’élimination. Voir GG7. Bascule - L’un des quatre (4) éléments de champ de forme triangulaire montés sur le périmètre du champ, qui déterminent le statut de propriété des moitiés d’épingles jaunes dans le quadrant correspondant. Chaque interrupteur possède 3 côtés de couleurs différentes qui, vus de l’intérieur du terrain, indiquent si l’interrupteur est neutre (jaune) ou réglé sur une couleur d’alliance (rouge ou bleu). Les bascules mesurent 25,8 pouces (656,2 mm) de long et chaque face du triangle mesure environ 2,05 pouces (52,2 mm) de large. Voir SC4 pour plus d’informations.
Figure T-1 : Un basculement Tournoi - Un événement de compétition comprenant des matchs notés et organisé par un partenaire événementiel. Violation - Le fait d’enfreindre une règle du manuel du jeu. Voir l’annexe C pour plus d’informations sur les infractions et les sanctions.
Pourcentage de victoires (PV) - Remplace les points de victoire dans un événement de ligue. Le pourcentage de victoires est calculé en divisant le nombre de victoires par le nombre de matchs de qualification disputés par l’équipe. En cas d’égalité, l’équipe se voit attribuer 0,5 « victoire » pour ce match. Le point de victoire autonome est également considéré comme 0,5 « victoire », ajouté au nombre total de victoires. Points gagnés (WP) - La première base de classement des équipes. Les équipes recevront zéro (0), un (1), deux (2) ou trois (3) points de victoire pour chaque match de qualification. Sauf disqualification d’une équipe, les deux équipes d’une même alliance gagnent toujours le même nombre de points de victoire.
|


↑ ↓ to move · Enter to open · Esc to close