Alors que de nombreux collèges et universités utilisent déjà le système VEX V5 dans leurs cours, beaucoup d’autres disposent de capacités de fabrication étendues au-delà de la bibliothèque standard « VEX métal ». Les techniques de fabrication comme l’usinage et l’impression 3D sont plus courantes que jamais dans les programmes d’ingénierie universitaires, et nous avons hâte de voir ce que les équipes de la compétition de robotique VEX U du monde entier seront capables de créer grâce à ces règles plus avancées.
Comme les années précédentes, la saison comprendra un événement VEX U final lors du Championnat du monde de robotique VEX, ainsi que des tournois régionaux à travers le monde. Les écoles participantes auront l’occasion de prouver leurs compétences devant des milliers de futurs ingénieurs et de montrer ce qui rend leur établissement véritablement remarquable. Le concours de robotique VEX U est le complément idéal, axé sur les projets, à de nombreux programmes d’ingénierie de niveau universitaire, et offre aux étudiants l’opportunité unique de démontrer leurs compétences concrètes à des employeurs potentiels, tels que nos commanditaires.
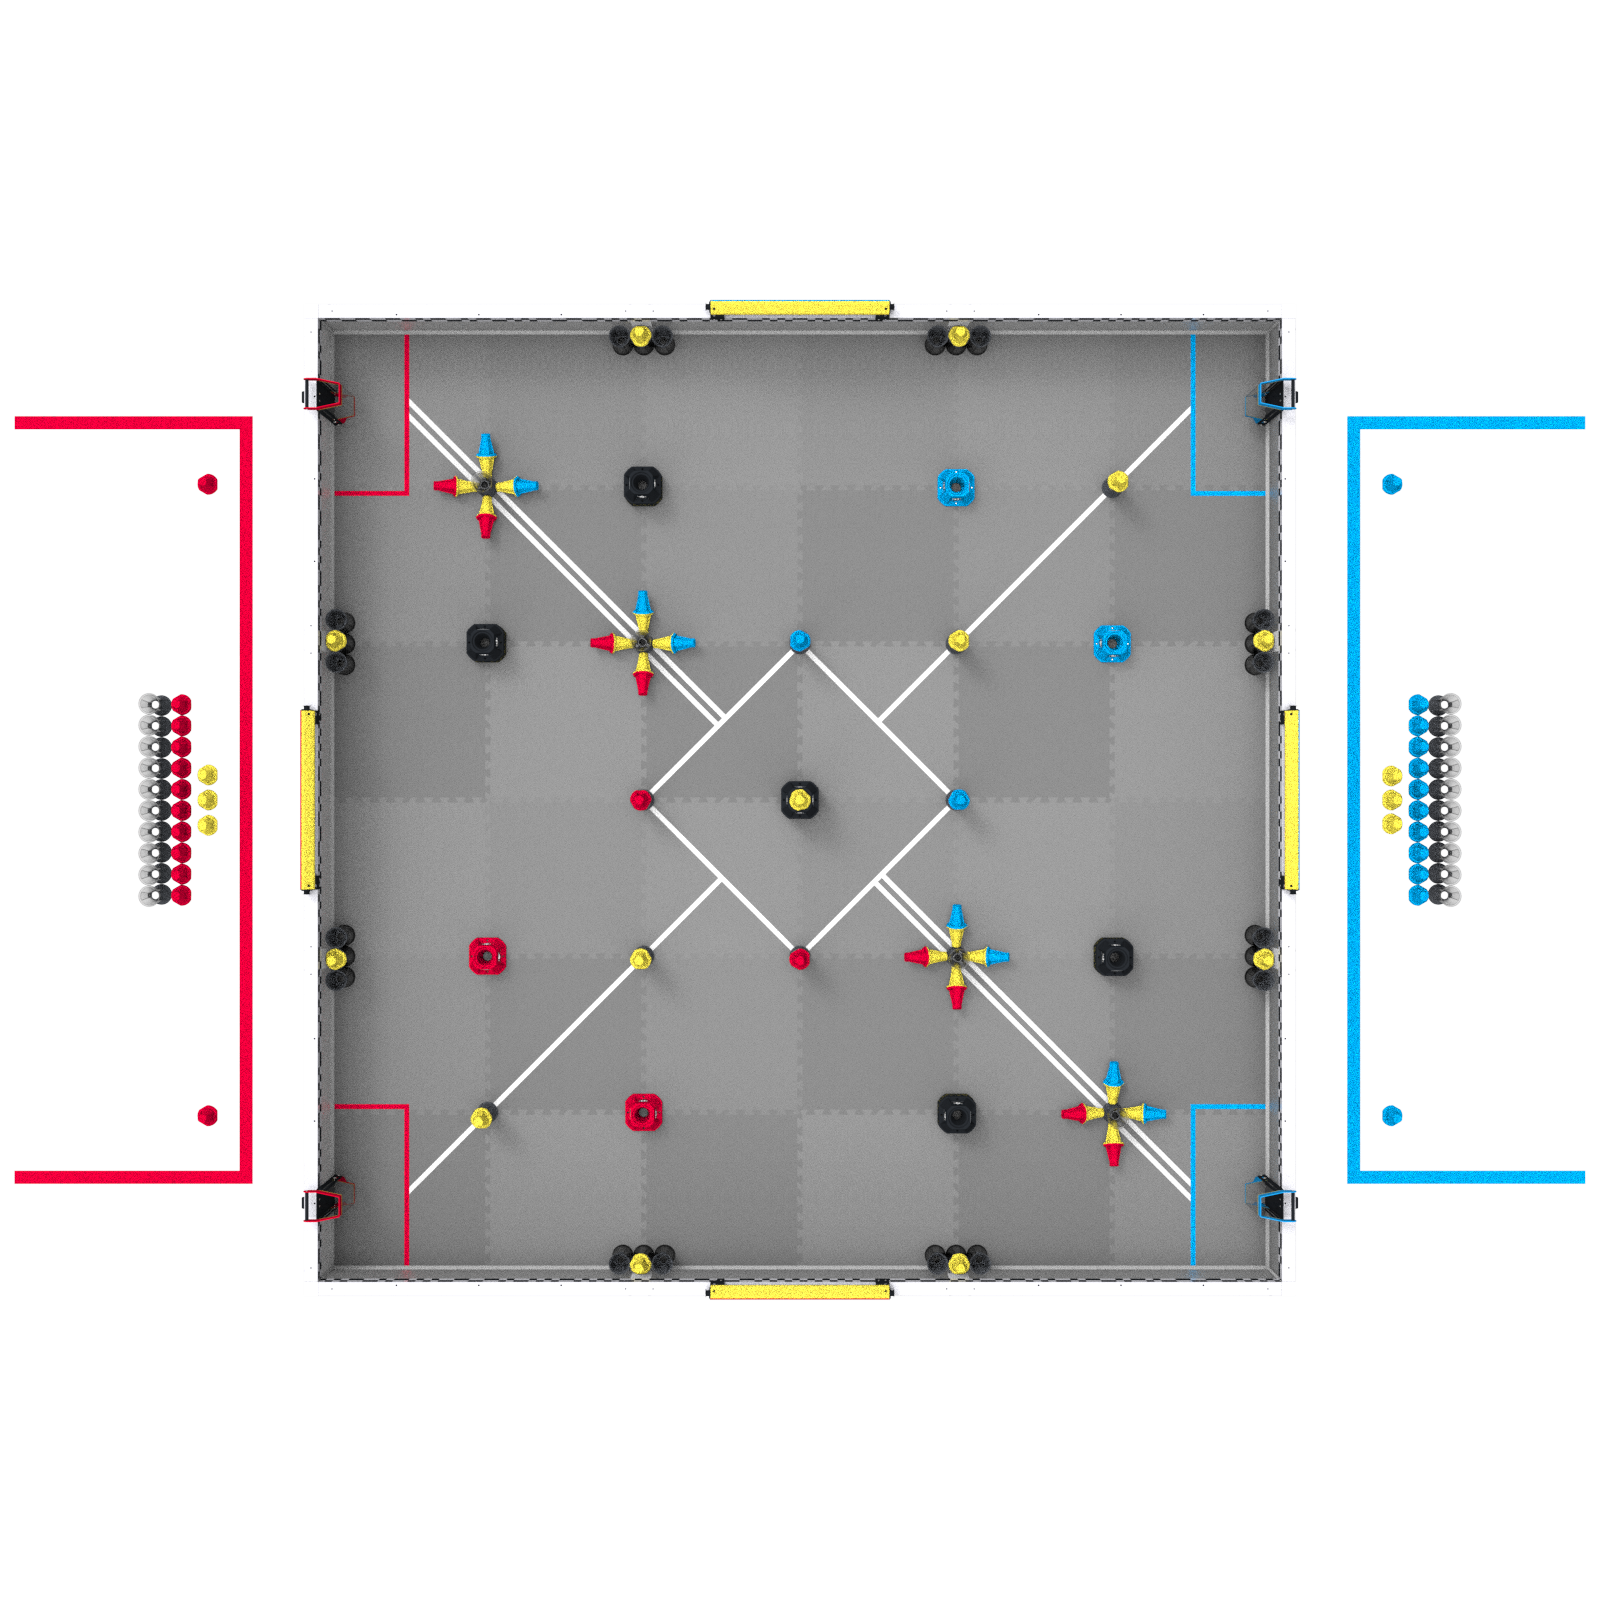
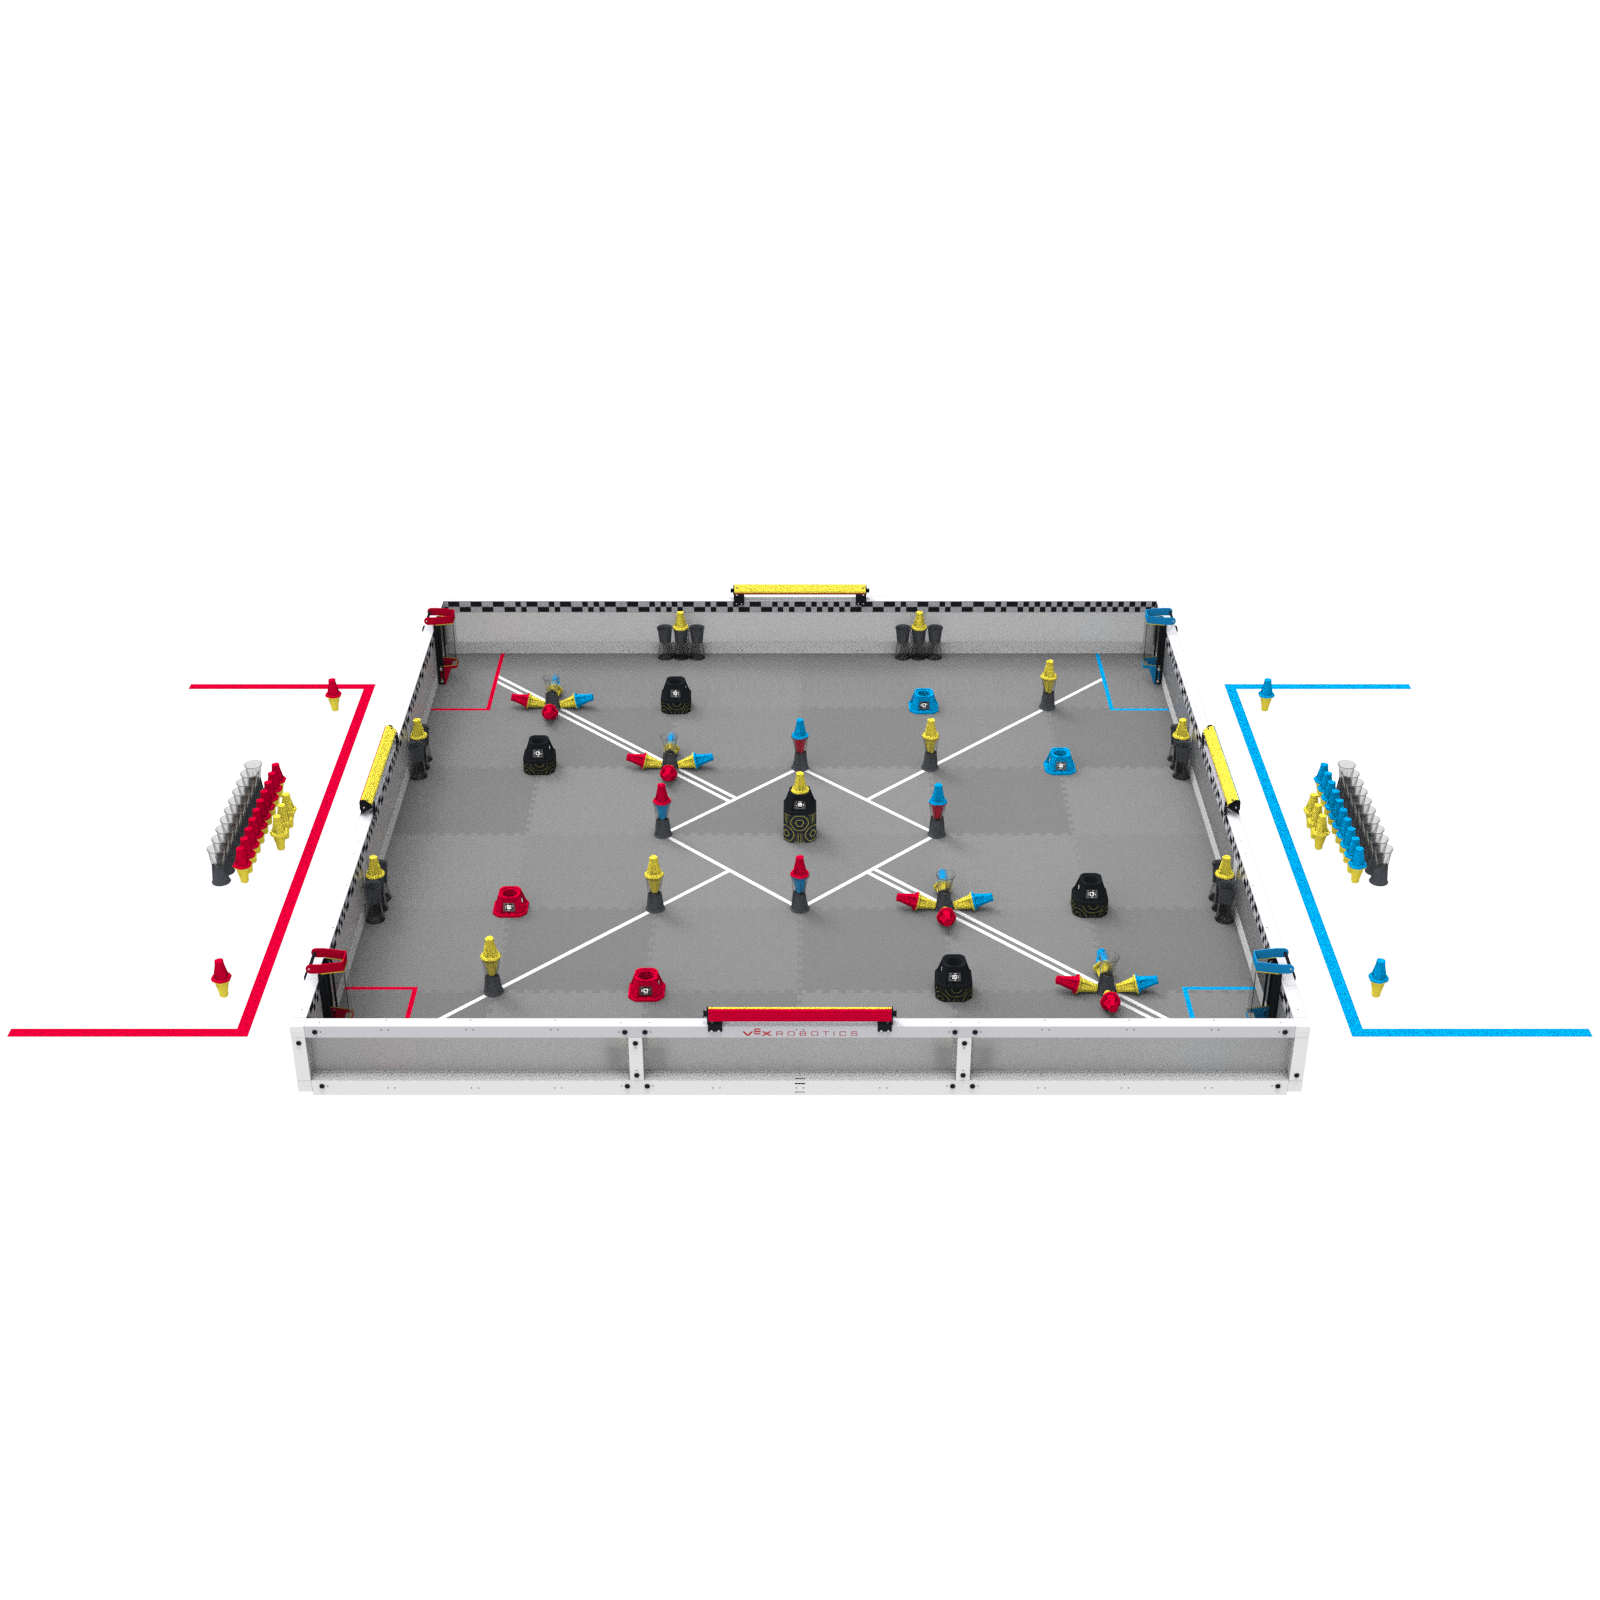
La compétition de robotique VEX U utilise le terrain de remplacement de la compétition de robotique VEX V5 avec quelques modifications mineures. Toute personne possédant un champ de remplacement VEX V5 peut l’utiliser pour un événement ou une équipe VEX U. Veuillez consulter les sections précédentes de ce manuel de jeu pour connaître l’ensemble des règles et détails de base de la compétition. Toutes les règles standard s’appliquent, à l’exception des modifications énumérées dans cette section. En cas de conflit entre les règles, les règles énumérées dans cette section du manuel du jeu et toute décision prise sur le forum officiel VEX U Q&A prévalent.
Électronique supplémentaire - Tout capteur, processeur ou autre composant électronique utilisé dans la construction du robot et connecté au cerveau du robot V5, qui n’est pas vendu par VEX Robotics. Il peut s’agir, par exemple, d’appareils disponibles dans le commerce (comme le Raspberry Pi) ou d’appareils personnalisés conçus et fabriqués par l’équipe. Voir VUR12 et VUR13 pour plus de détails.
Alliance - Un groupe de deux (2) robots de la même équipe choisis par les étudiants pour jouer ensemble lors d’un match donné.
Assemblage électromécanique - Un système complexe composé de plusieurs composants standard, pouvant inclure des capteurs, des pièces mécaniques et des actionneurs.
Processeur externe - Un dispositif informatique ou un microcontrôleur qui traite indépendamment les données du capteur avant de les envoyer au cerveau VEX V5.
Pièce fabriquée - Tout composant utilisé dans la construction du robot et fabriqué par les membres de l’équipe. Voir VUR3 à VUR7 pour plus de détails.
Matières premières - Matériaux achetés auprès de fournisseurs tiers pouvant être utilisés pour créer des Pièces fabriquées. Voir VUR4 et VUR5.
Capteur - Un dispositif qui détecte les changements de l’environnement et y réagit, en fournissant des données au système de contrôle du robot.
Modifications des règles : Configuration des champs
Le terrain de jeu VURC est configuré différemment d’un match de compétition de robotique VEX V5 en face à face, avec les modifications suivantes :
La bande de code GPS VEX doit être installée sur le terrain.
Disposition des champs modifiée. Seul le but du milieu de terrain devrait commencer le match avec une épingle jaune/jaune placée dedans.
Charges d’allumage modifiées. Chaque Alliance obtient deux broches jaunes/jaunes supplémentaires qui commencent hors du terrain en tant que charges de match.
<VUG1>Différentes tailles de départ des robots. Voir VUR1.
<VUG2>Placement des robots différent de la règle <GG10>. L’équipe rouge a le droit de placer un robot sur le terrain en premier, suivi des deux robots bleus, et de terminer par le 2ème robot rouge. Ceci s’applique aux matchs de qualification et aux matchs éliminatoires. Si ce droit est utilisé, une fois qu’une équipe a placé un robot sur le terrain, sa position ne peut plus être modifiée avant le match.
<VUG3>Certains appareils électroniques peuvent être en mouvement ou en déplacement au début du match. Cela inclut les ventilateurs de refroidissement actifs, les modules LIDAR en rotation et/ou d’autres capteurs similaires ou électronique supplémentaire. Ces dispositifs électroniques ne doivent déclencher aucun mouvement du robot dans son ensemble ni d’aucun de ses sous-systèmes, et ne doivent pas interagir directement avec les objets de notation et/ou les autres robots.
<VUG4>Disponibilité différente des chargeurs. Les membres de l’équipe de conduite peuvent introduire des chargements de match à l’aide de leurs chargeurs aux couleurs de l’Alliance et peuvent utiliser ces chargeurs, à la fois pendant la période autonome et la période contrôlée par le conducteur du match.
<VUG5>Calendrier des scores différent pendant la période autonome. Afin de déterminer le gagnant du bonus autonome, les éléments suivants sont inclus dans les calculs de score de la période autonome :
Possession et score des demi-pivots jaunes au milieu de terrain
Pour les broches placées dans le but du milieu de terrain, les moitiés de broches jaunes appartiennent à l’Alliance qui termine la période autonome avec un plus grand nombre de robots au milieu de terrain.
Les robots marquent des points en se terminant au milieu de terrain.
Un robot est considéré comme terminant sa course au milieu de terrain s’il se trouve au moins partiellement au milieu de terrain à la fin de la période autonome.
<VUG6>Différents critères d’attribution des points de victoire autonomes. Pour tous les événements VEX U, un point de victoire autonome est attribué à toute Alliance qui termine la période autonome avec toutes les tâches suivantes accomplies et qui n’a commis aucune violation pendant la période autonome :
Au moins douze (12) moitiés de quilles marquées pour votre Alliance. (N’inclut pas les demi-quilles marquées dans les quadrants du côté opposé de la ligne autonome.)
Au moins quatre (4) buts contiennent chacun au moins deux (2) moitiés de quilles marquées pour votre alliance. (N’inclut pas les objectifs situés dans les quadrants du côté opposé de la ligne autonome).
Aucun des deux robots n’entre en contact avec le périmètre du champ.
Au moins un (1) robot se trouve au moins partiellement dans le milieu de terrain.
Modifications des règles : Défi des compétences robotiques
Toutes les règles de la section 3 de VEX V5 : Défi des compétences robotiques s’appliquent, sans aucune modification autre que celles indiquées ci-dessous.
<VURS1> Les compétitions de robots VEX U sont configurées différemment des compétitions de robots VEX V5, avec la modification suivante :
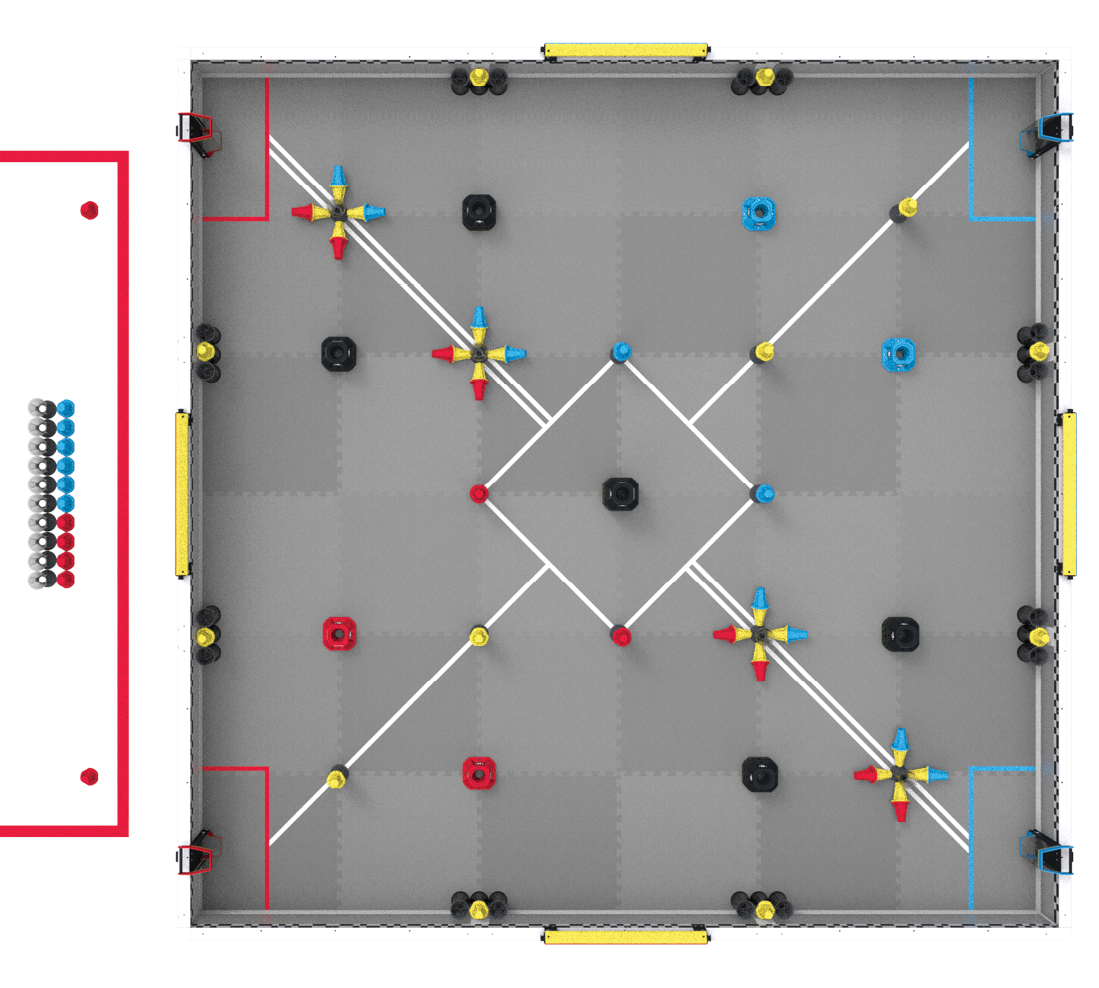
Charges d’allumage modifiées. Quatre (4) quilles rouges/jaunes, six (6) quilles bleues/jaunes et dix (10) coupes commencent hors du terrain comme charges de match. Voir figure VURS1.
<VURS2> Les équipes sont autorisées à utiliser les deux robots dans leurs matchs de compétences de robots VEX U, conformément à VUT1 et VUR1.
<VURS3> Les deux robots doivent commencer le match de compétences robotiques dans des positions de départ légales pour l’Alliance rouge. Toutes les autres parties de la règle SG1 s’appliquent. Chaque robot doit utiliser une broche rouge/jaune comme précharge conformément à SG5.
Figure VURS1 : Configuration du terrain pour un match d’habiletés de robots VEX U.
<VUT1> Au lieu d’un format d’alliance à 2 équipes, les matchs en face-à-face VURC se joueront 1 équipe contre 1 équipe. Chaque équipe utilisera deux (2) robots dans chaque match.
Les équipes sont autorisées à construire et à apporter autant de robots qu’elles le souhaitent, mais seulement deux (2) — un de chaque taille comme décrit dans VUR1 — peuvent être amenés de la fosse au terrain de jeu pour un match.
Tous les robots doivent passer une inspection avant d’être autorisés à participer à la compétition.
<VUT2>Les matchs de qualification seront menés de la même manière que dans un tournoi VEX V5, mais dans le format 1v1 révisé décrit dans VUT1.
<VUT3>Les matchs éliminatoires se dérouleront de la même manière que dans un tournoi VEX V5, mais sans sélection d’alliance. À la fin de la compétition, une équipe sera désignée championne du tournoi.
<VUT4> La période autonome au début de chaque match en face-à-face sera de 30 secondes.
Toute interaction humaine avec les robots est strictement interdite pendant la période d’autonomie.
Si les deux équipes terminent leurs routines avant que 30 secondes ne se soient écoulées, elles ont la possibilité de signaler qu’elles souhaitent mettre fin à la période autonome plus tôt. Les deux équipes et l’arbitre principal doivent tous s’accorder sur l’« arrêt prématuré ». Il ne s’agit pas d’une obligation, et cette option doit avoir été définie pour toutes les équipes participant à l’événement, par exemple lors de la réunion préparatoire.
<VUT5> La période de conduite sous contrôle du conducteur est réduite à 90 secondes et suit immédiatement la période de conduite autonome.
<VUT6>Les tournois VURC ont moins d’équipes en éliminatoires. Le nombre d’équipes dans les matchs éliminatoires d’un événement donné est déterminé comme suit, sauf circonstances exceptionnelles avec la permission de VEX Robotics. Un nombre d’équipes en dessous de la 16e place entraînera un ou plusieurs byes pour les équipes les mieux classées.
Un robot ne doit pas dépasser 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm) au début du match.
Un robot ne doit pas dépasser 15” (381 mm) x 15” (381 mm) x 15” (381 mm) au début du match.
<VUR2> Les équipes peuvent utiliser tous les produits officiels VEX Robotics, à l’exception des produits énumérés dans les tableaux ci-dessous, pour construire leur robot. Cela inclut ceux des gammes de produits VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE et VEX Robotics by HEXBUG*. La règle R28 s’applique, mais la plupart des modifications apportées aux composants non électriques sont autorisées.
La marque HEXBUG est une marque déposée appartenant à Spin Master Corp.
UGS
Description
217-8080
Talon SRX
217-9191
Victor SPX
217-9090
Victor SP
217-4243
Module de commande pneumatique
217-4244
Tableau de distribution électrique
217-4245
Module régulateur de tension
217-4347
775pro
217-2000
Moteur CIM
217-3371
Mini moteur CIM
217-3351
Moteur de sac
217-6515
Falcon 500
<VUR3> Les pièces fabriquées peuvent être réalisées en appliquant les procédés de fabrication suivants aux matières premières légales :
Les procédés de fabrication additive, tels que l’impression 3D.
Procédés de fabrication soustractifs, tels que la découpe, le perçage, le fraisage ou l’usinage.
Le pliage, comme le pliage de tôles ou le thermoformage.
L’assemblage de matériaux entre eux, par exemple par soudage ou par liaison chimique (par exemple, époxy).
Moulage de matériaux non métalliques, comme l’injection de polyuréthane dans un moule imprimé en 3D.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
<VUR5> Les types de matériaux suivants ne sont pas considérés comme des matières premières et ne sont donc pas autorisés :
Taper
Exemples
1
Toute matière première par ailleurs légale ayant subi un post-traitement par perçage, usinage ou autre enlèvement de matière
* Cornière en aluminium avec trous ou fentes régulièrement espacés * Tôle perforée
2
Les extrusions qui ne relèvent pas de l’une des catégories énumérées dans VUR4
Profilés en aluminium non rectangulaires, tels que 80/20, à rainure en T ou Octanorm * Stock d’engrenages
3
Des éléments assemblés (ou des kits pré-assemblés d’éléments non assemblés) qui forment un seul composant plus complexe
* Boîtes de vitesses * Mécanismes de pince * Modules de direction à pivotement
4
Articles commerciaux prêts à l’emploi conçus pour être utilisés avec un minimum de modifications
Roues, engrenages, courroies de distribution et poulies
5
Matériaux destinés à être coulés ou frittés
Impression 3D résine/lit de poudre * Aluminium fondu utilisé pour le moulage au sable
Remarque : VUR2 a priorité sur cette règle. Les matériaux achetés auprès de VEX Robotics qui entrent dans l’une de ces catégories (par exemple, l’extrusion pré-percée VersaFrame) sont autorisés.
<VUR6> Les Pièces fabriquées ne peuvent pas être fabriquées à partir de Matières premières qui présentent un risque pour la sécurité ou des dommages pour l’événement, les autres équipes ou les éléments du terrain. Exemples de documents interdits (liste non exhaustive) :
Tout matériau destiné à produire des flammes ou des effets pyrotechniques.
Toute substance liquide au moment du match. On peut citer comme exemples les fluides hydrauliques, les huiles, les graisses, le mercure liquide et les produits d’étanchéité pour pneus.
Cela n’inclut pas les procédés de fabrication qui impliquent l’utilisation de liquides, tels que le liquide de refroidissement pour le fraisage ou l’époxy.
Tout élément qui se brise ou présente un risque excessif pour la sécurité sur le terrain en cas de défaillance. On peut citer comme exemples les feuilles/tubes en fibre de verre, en acrylique et en fibre de carbone.
Cette règle se rapporte spécifiquement à la légalité matérielle elle-même. Tout mécanisme potentiellement dangereux fabriqué à partir de matières premières légales peut encore être traité par S1 et R19.
Les filaments d’imprimante 3D qui contiennent des additifs en fibre de carbone (ou similaires) ou des incrustations en fibre de carbone (ou similaires) sont exemptés de cette exception et sont considérés comme légaux pour une utilisation dans les Pièces fabriquées.
<VUR7>Les pièces fabriquées doivent être réalisées par les membres de l’équipe. Toute pièce fabriquée doit être accompagnée d’une documentation démontrant le processus de conception et de construction de l’équipe pour cette pièce fabriquée.
Le document minimal acceptable est un dessin technique comportant plusieurs vues de la pièce en question. Ces dessins peuvent être inclus dans le carnet d’ingénierie de l’équipe ou dans une annexe indépendante à ce carnet.
Toute Pièce fabriquée doit avoir été entièrement conçue et produite par les membres de l’équipe. Par exemple, les pièces commandées par l’équipe et imprimées en 3D par un tiers seraient interdites.
Les équipes devront fournir ces documents à la demande des inspecteurs, des arbitres en chef ou des juges, à tout moment lors d’un événement. Le défaut de fournir une documentation acceptable entraînera la déclaration d’illégalité de l’utilisation de la pièce ; par conséquent, R2, <G5> et/ou G1 s’appliqueront.
<VUR8> Les équipes peuvent utiliser des ressorts disponibles dans le commerce sur leurs robots. Aux fins de cette règle, un « ressort » désigne tout dispositif utilisé pour stocker et libérer de l’énergie potentielle élastique. Exemples :
Ressorts de compression, de tension, de torsion, à force constante ou coniques, fabriqués en acier à ressort.
Ressorts fabriqués à partir de fil élastique ou de caoutchouc, tels que des tubes chirurgicaux, des sandows ou des cordes tressées extensibles.
Chocs de gaz en boucle fermée (pneumatiques).
Remarque : Les amortisseurs à gaz ne sont pas considérés comme des dispositifs pneumatiques dans le contexte de VUR14. Les amortisseurs à gaz ne doivent subir aucune modification.
<VUR9> Les équipes peuvent utiliser des fixations disponibles dans le commerce sur leur robot. Exemples (liste non exhaustive) :
Vis, écrous, rivets et inserts thermofixés
Charnières, goupilles, embouts de tige, tiges filetées et colliers de serrage
Accessoires de fixation auxiliaires, tels que des rondelles ou des entretoises
Adhésifs tels que l’époxy, la colle ou le ruban adhésif (uniquement lorsqu’ils sont utilisés pour assembler deux pièces)
Si la fonction principale de la pièce n’est pas « la fixation », alors VUR5, VUR6 et/ou VUR7 ont priorité sur cette règle. Exemples illégaux (liste non exhaustive) :
Une roue préfabriquée non VEX, même si elle peut techniquement relier la bande de roulement à un arbre
Extrusion 80/20 ; d’autres éléments y sont « fixés », ce n’est pas la pièce qui assure la « fixation ».
Utiliser du ruban adhésif antidérapant pour améliorer l’adhérence des roues
<VUR10> Chaque robot doit utiliser exactement un (1) cerveau de robot V5 et au moins une (1) radio de robot V5 connectée à un contrôleur V5.
Les équipes doivent respecter les règles de puissance notées dans R12 et <VUR12d>.
La communication sans fil entre robots est autorisée si l’on utilise des cerveaux de robots V5 et des radios de robots V5 conformes à la réglementation. Aucun autre type de protocole de communication sans fil (par exemple, radio, Bluetooth, Wi-Fi) n’est autorisé.
<VUR11> Il n’y a aucune restriction sur le nombre de moteurs intelligents V5, 11W (276-4840) et/ou 5,5W (276-4842) que les robots peuvent utiliser. Aucun autre moteur, servomoteur ou actionneur électronique n’est autorisé, y compris ceux vendus par VEX (par exemple, le moteur 2-Wire 393).
Note 1 : La règle R28 s’applique toujours dans VEX U. Les équipes ne peuvent pas modifier les moteurs intelligents et doivent utiliser des cartouches d’engrenages officielles/non modifiées.
Note 2 : Les actionneurs pneumatiques et les solénoïdes pneumatiques disponibles dans le commerce sont autorisés dans le cadre des directives de VUR14.
Note 4 : La limite de transmission de 55 W spécifiée dans R11 ne s’applique pas au VEX U.
<VUR12> Il n’y a aucune restriction concernant les capteurs, processeurs externes ou composants électroniques supplémentaires disponibles dans le commerce que les robots peuvent utiliser pour la détection et le traitement, sauf dans les cas suivants :
Les capteurs et les processeurs externes DOIVENT être connectés au cerveau du robot V5 via l’un des ports accessibles de l’extérieur (c’est-à-dire sans aucune modification de l’électronique disponible dans le commerce). Un capteur peut être connecté à un processeur externe qui se connecte ensuite au cerveau du robot V5.
Directement depuis le cerveau du robot V5 via n’importe quel port accessible de l’extérieur.
À partir d’un bloc-batterie supplémentaire au lithium-ion, au lithium-fer ou au nickel-métal-hydrure (une seule (1) batterie supplémentaire peut être utilisée pour l’alimentation du capteur/traitement). Cette batterie supplémentaire doit fonctionner à une tension maximale inférieure à 13 volts.
Seule la batterie V5 peut alimenter le cerveau V5.
Les capteurs, processeurs externes et/ou électronique supplémentaire qui comprennent un moteur de faible puissance comme partie intégrante de leur fonction de détection/traitement principale, comme le ventilateur de refroidissement d’un processeur externe ou un capteur rotatif, sont autorisés.
Les moteurs autonomes qui ne servent aucune fonctionnalité de détection ou de traitement supplémentaire (par exemple, l’utilisation d’un moteur sans balais disponible dans le commerce dans une transmission) ne sont pas considérés comme des électroniques supplémentaires légales et seraient considérés comme une violation de VUR11.
Les solénoïdes pneumatiques sont les seuls types de solénoïdes autorisés en tant qu’Électronique supplémentaire. Les solénoïdes utilisés à des fins autres que l’ouverture et la fermeture d’une vanne pneumatique sont considérés comme un actionneur et sont donc interdits, conformément à VUR11.
R28 s’applique toujours dans VEX U, les équipes ne peuvent pas altérer ou modifier les pièces électroniques des gammes de produits VEX. Il est légal de faire pivoter les blocs du capteur optique V5 et du capteur de distance V5 par rapport à leurs bases, et de fabriquer des plaques arrière personnalisées pour ces capteurs.
<VUR13> Les ensembles électromécaniques disponibles dans le commerce ne sont pas autorisés pour une utilisation sur les robots.
Aux fins de cette règle, tout système qui intègre des capteurs avec d’autres pièces mécaniques fabriquées par une personne autre que les membres de l’équipe et qui sert à une utilisation plus large que la définition de base d’un capteur serait considéré comme un assemblage électromécanique, et n’est donc pas légal.
Les exemples peuvent inclure, sans toutefois s’y limiter : les modules d’odométrie.
Les capteurs disponibles dans le commerce, dotés de simples boîtiers en plastique qui n’ont d’autre utilité que de protéger les composants internes et de faciliter le montage du capteur, ne sont pas considérés comme des ensembles électromécaniques.
<VUR14> Les équipes peuvent utiliser une quantité illimitée des composants pneumatiques disponibles dans le commerce suivants : cylindres, actionneurs, vannes, manomètres, réservoirs de stockage, régulateurs, collecteurs, tubes et solénoïdes.
Les appareils pneumatiques ne peuvent être chargés qu’à un maximum de 100 psi.
Les compresseurs ou toute autre forme de recharge « sur robot » ne sont pas autorisés.
Tous les composants commerciaux doivent être homologués pour une pression de 100 psi ou plus. Les équipes doivent être prêtes à fournir aux inspecteurs, sur demande, les documents justifiant ces évaluations.
Les composants ne doivent pas être modifiés par rapport à leur état d’origine, sauf dans les cas suivants :
Couper des tubes pneumatiques ou des câbles à la longueur voulue ; assembler des composants à l’aide de filetages, de supports ou de raccords préexistants ; ou apposer des étiquettes cosmétiques mineures
Si des solénoïdes 12V disponibles dans le commerce sont utilisés, ceux-ci sont considérés comme Électronique supplémentaire et doivent donc satisfaire à toutes les conditions énumérées dans VUR12. Les solénoïdes 12V peuvent être alimentés soit par une source d’alimentation supplémentaire (par <VUR12d>), soit par un convertisseur élévateur 5V-12V du cerveau du robot V5. Si une source d’alimentation externe (ou un autre dispositif électronique supplémentaire) est utilisée pour interfacer avec le solénoïde, les équipes DOIVENT être en mesure de démontrer qu’il n’y a aucun moyen pour le solénoïde de recevoir de l’énergie pendant que le robot reçoit un état désactivé du contrôleur de terrain.
<VUR15>Les équipes peuvent utiliser des roulements disponibles dans le commerce sur leur robot. Aux fins de cette règle, un « roulement » est une pièce qui supporte des charges externes, réduit la friction et améliore l’efficacité en facilitant un mouvement dynamique fluide entre les composants. Exemples juridiques (liste non exhaustive) :
Pièces supportant le mouvement de rotation : roulements radiaux, roulements à rouleaux, butées à billes, roulements à aiguilles, roulements unidirectionnels, bagues, etc.
Pièces supportant le mouvement linéaire : roulements linéaires, glissières linéaires, glissières de tiroir, etc.
Nous souhaitons voir les universités s’affronter dans une compétition mondiale directe. Les écoles ne sont pas limitées à une seule équipe, et une équipe peut être composée de plusieurs collèges, mais nous espérons que chaque équipe s’identifie à et représente fièrement un (1) établissement postsecondaire. (par exemple, « Clarkson University » contre « UC Santa Barbara »). Bien entendu, les équipes de « clubs » universitaires et les équipes mixtes sont encouragées à participer ! Toutefois, comme indiqué dans la Politique d’admissibilité des étudiants, les étudiants qui n’ont pas encore obtenu leur diplôme d’études secondaires ne sont pas admissibles à participer à VEX U, même s’ils sont « inscrits simultanément » ou suivent des cours postsecondaires. Un étudiant ne peut pas être membre d’une équipe VEX V5 et d’une équipe VURC simultanément, quelle que soit son admissibilité.