VEX V5 Robotics Competition Override - Game Manual  | |||||||||||||||||||||||||||||||||||||||||||||
付録B - 用語集大人 - 学生または他の定義された用語(例:主審)に該当しない人。 アライアンス - 特定の対戦試合中にペアを組む、事前に割り当てられた2体のロボットのグループ。 アライアンスキャプテン - エリミネーションマッチでアライアンスを結成するために、他の利用可能なチームを招待する特権を持つチームの1つ。 T16を参照。 同盟選択 - エリミネーションマッチのための恒久的な同盟を選択するプロセス。同盟国選定は以下の手順で進められます。
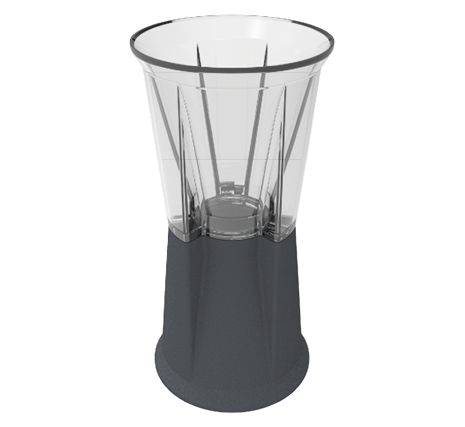
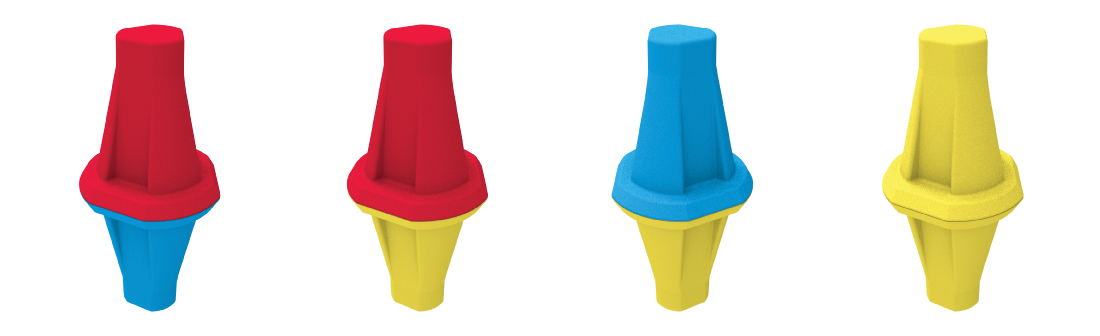
アライアンスステーション - ドライブチームのメンバーが試合中ずっと滞在しなければならない指定区域。 自律ボーナス - 自律期間終了時に最も多くのポイントを獲得した同盟に与えられるポイントボーナス。詳細についてはSC7を参照してください。 自律型コーディングスキルマッチ - マッチを参照してください。 自律ライン - フィールドを斜めに横切り、ミッドフィールドを囲むように走る2本の白いテープの線と、それらの線の間の空間。詳細についてはSG7を参照してください。 自律期間 - ロボットがセンサー入力と事前にプログラムされたコマンドのみに反応して動作する期間。 自律ポイント(AP) - チームランキングの2番目の基準。予選試合中に自律ボーナスを獲得した同盟は、10の自律ポイントを獲得します。同点の場合は、両同盟にそれぞれ5ポイントの自治ポイントが与えられます。 自律勝利ポイント(AWP) - 予選マッチの自律期間終了時に、定義された一連のタスクを完了したアライアンスに付与される追加の勝利ポイント。両同盟がこれらのタスクを達成した場合、両同盟は自律勝利ポイントを獲得できます。詳細についてはSC7を参照してください。 製作者 - ロボットの製作を手伝う学生チームメンバー。大人は、組み立て作業に関連する概念を組み立て作業者に教えることは許可されていますが、ロボット本体の組み立て作業に携わってはいけません。 さようなら - 同盟が競技に参加することなく、トーナメントの次のラウンドに自動的に進出する状況。 コーダー - ロボットにダウンロードされるコンピュータコードに貢献する学生チームメンバー。大人はプログラマーに関連概念を教えることは許可されていますが、ロボットに実装するコードの作成に携わってはいけません。 カップ - 得点対象物。直径約3.15インチ(80mm)、高さ約6.5インチ(164.5mm)。それぞれのカップは、透明な部分と不透明な部分の2つの半分から構成されている。
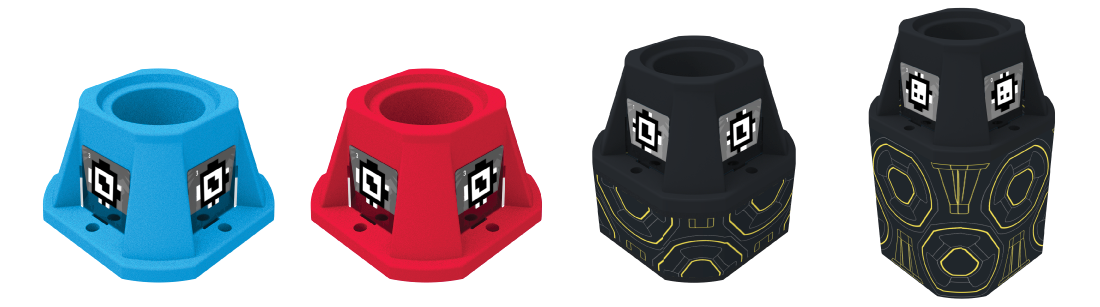
図C-1: カップ 防御 - 試合中にチームが採用できる戦略、ロボットの行動、および/またはロボットの状態のカテゴリ。詳細については、ルールGG14およびGG15を参照してください。ロボットは、現在の試合において所属する同盟のスコアを増加させることができない行動に従事している間、防御的であると言えます。その代わりに、相手の得点獲得能力やゲームプレイ能力を制限します。ロボットは得点対象物を所持し、得点能力を有していても、その行動によっては防御的な役割を果たすことがある。例としては、以下のようなものが挙げられますが、これらに限定されるものではありません。 デザイナー - 競技会用に製作するロボットの設計を支援する学生チームメンバー。大人はデザイナーに関連概念を教えることは許可されているが、ロボットの設計作業に携わってはならない。 無効化 - 安全違反に対してチームに課せられるペナルティ。無効判定を受けたチームは、試合の残りの時間、ロボットを操作することが許可されず、運転チームのメンバーは、主審の指示に従い、コントローラーを地面またはフィールド外の安全な場所に置くように求められます。 失格 - 重大な違反に対してチームに適用されるペナルティ(詳細はGG6を参照)。チームが試合で失格となった場合、主審は試合終了時にそのチームにを通知します。予選試合で失格となったチームは、勝利ポイント、自主勝利ポイント、自主ポイント、対戦相手の強さポイントのいずれも獲得できません。エリミネーションマッチでチームが失格となった場合、そのアライアンス全体が失格となり、試合での敗北が記録されます。主審の裁量により、1つのチームに対する度重なる違反および/または失格は、トーナメント全体からの失格につながる可能性があります(GG6を参照)。運転技能競技または自律型プログラミング技能競技で失格となったチームは、そのロボット技能競技において0点となる。 ドライブチームメンバー - 試合中にアライアンスステーションに待機する学生。大人は運転チームのメンバーになることはできません。ルールGG1を参照してください。 ドライバー制御期間 - ドライブチームのメンバーがVEX V5コントローラーを使用してロボットを操作する期間。 運転技能マッチ - マッチを参照してください。 エリミネーションブラケット - 8~16の同盟によるエリミネーションマッチのスケジュール。 T17を参照。 エリミネーションマッチ - マッチを参照してください。 エンドゲーム - 対戦試合の最後の10秒間の時間帯で、ロボットがミッドフィールドで試合を終わらせようと試みる。規則SG12を参照。 絡み合い - ロボットの状態。ロボットが、相手のロボットまたはフィールド要素をつかんだり、引っ掛けたり、取り付けたりした場合、そのロボットは絡まっているとみなされます。ルールGG14を参照。 イベントパートナー - VEX V5ロボティクス競技トーナメントのボランティアコーディネーターであり、ボランティア、会場、イベント資材、その他すべてのイベント関連事項の全体的な管理者としての役割を担います。 フィールド - 競技場全体を指し、床面と競技場の周囲を含みます。 フィールド要素 - フィールド、白いテープ、ローダー、ゴール、トグル、およびすべてのサポート構造物と付属品(フィールドモニターなど)。 フィールドの外周 - フィールドの外側の部分で、12本の直線状の区画で構成されています。 床 - 競技場の内側の平らな部分で、競技場の周囲内に、幅6枚×長さ6枚の灰色の発泡スチロール製フィールドタイル(合計36枚のフィールドタイル)が並んでいます。 ゲームデザイン委員会(GDC) - Overrideの制作者であり、このゲームマニュアルの著者です。ゲームデザイン委員会は、ルールに関する説明や質疑応答の回答を提供する唯一の公式機関です。セクション1を参照してください。 ゴール - ロボットがピンやカップを獲得しようとする、フィールド周辺の9つの指定場所のうちの1つ。ゴールは八角形で、それぞれのゴールは赤、青、黒の3色のいずれかです。中央のゴールは高さ8.7インチ(222.7mm)、各象限の中立ゴールは高さ5.8インチ(146.5mm)、アライアンス専用のゴールは高さ3.25インチ(82.5mm)です。
図G-1: VEX V5オーバーライドマッチにおける4種類の目標 主審 - このマニュアルに記載されている規則を遵守させる責任を負う、認定された公平なボランティア。主審は、大会においてチームと裁定の解釈や採点に関する質問について話し合うことができる唯一の人物です。大規模イベント(例:シグネチャーイベント、世界選手権など)イベント主催者の裁量により、複数の主審が含まれる場合があります。 直接対決 - マッチを参照してください。 保持 - ロボットの状態。詳細についてはルールGG17を参照してください。 GG17の制限を超えるまでは保有は合法です。ロボットは、マッチ中に以下のいずれかの基準を満たした場合、ホールド状態にあるとみなされます。
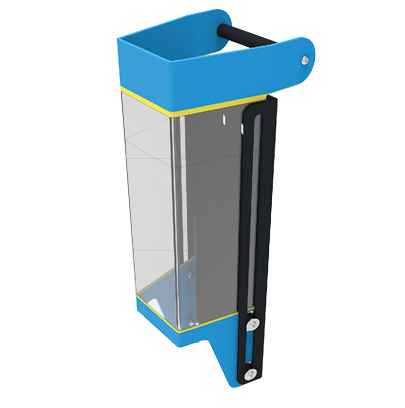
ローダー - フィールド周辺にある4つの指定場所(各アライアンスにつき2つ)のうちの1つで、ドライブチームのメンバーがマッチロードピンとカップを設置できる場所です。規則SG11を参照。
図L-1: ローダー 積載ゾーン - フィールド周縁の内側の縁と、各ローダーを囲む赤または青のテープラインの外側の縁によって囲まれた、無限に高い三次元の体積。 マッチ - チームがポイントを獲得するために、自律走行期間および/またはドライバー制御期間で構成される、設定された期間。 マッチの種類:
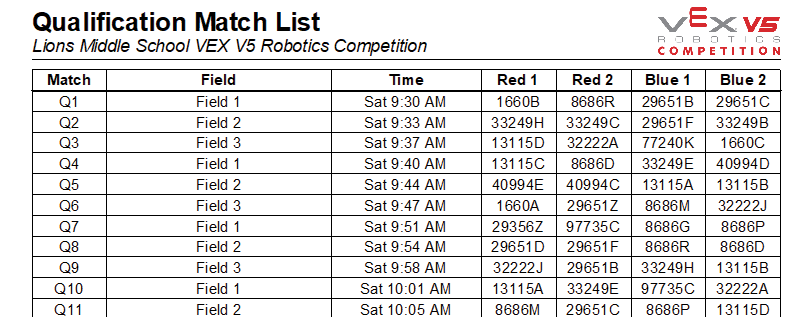
*注: VEX AI の期間は、隔離期間 および 相互作用期間 と呼ばれます。 マッチロード - マッチ開始時にアライアンスステーションにあるスコアリングオブジェクト。マッチ中にドライブチームメンバーによってフィールドに導入される可能性があります。規則SG11を参照。 試合スケジュール - イベント開始時に生成される試合の一覧。試合スケジュールには、各予選試合で対戦する、事前に決定されたランダムに組み合わせられた同盟と、これらの試合の開始予定時刻が記載されています。試合日程は、イベントパートナーの裁量により変更される場合があります。
図MS-1: 予選試合スケジュールの例 ミッドフィールド - ロボットが追加ポイントを獲得するために試合を終了させようとする、フィールドの正方形の中央エリア。ミッドフィールドは、白いテープラインの正方形の内側の縁で囲まれた無限に高い三次元の体積であり、自律期間中はすべてのロボットが進入できます(図Q-1参照)。 ノートブック作成者 - チームのエンジニアリングノートブックまたは関連ドキュメントに貢献する学生チームメンバー。大人はノートブック利用者に関連概念を教えることは許可されていますが、エンジニアリングノートブックやその他の文書の作成作業は決して行ってはなりません。 攻撃 - チームが試合中に使用できる戦略、ロボットの行動、および/またはロボットの状態のカテゴリ。詳細については、ルールGG14およびGG15を参照してください。ロボットは、現在の試合において所属する同盟のスコアを直接的に増加させる可能性のある行動を行っている間、攻撃的であるとみなされます。例としては、以下のようなものが挙げられますが、これらに限定されるものではありません。
所有 - 黄色のピンハーフステータス。配置されたピンの黄色い半分は、特定の条件下で同盟が所有することができます。 SC5を参照。 配置済み - スコアリング対象物の状態。 SC2を参照。 ピン - 直径約1.6インチ(40mm)、高さ約6.5インチ(165mm)の得点対象物。各ピンは、赤/黄、青/黄、赤/青、または黄/黄のいずれかの色の組み合わせを持つ2つのピン半分で構成されています。
ピンの半分 - ピンを構成する2つの半分のうちの1つ。ピンの各半分は、赤、青、または黄色のいずれかの色になっています。 所有権 - ロボット/得点対象物の状態。スコアリング対象物は、以下のいずれか一つ以上が真である場合に、ロボットによって所有されているとみなされます。
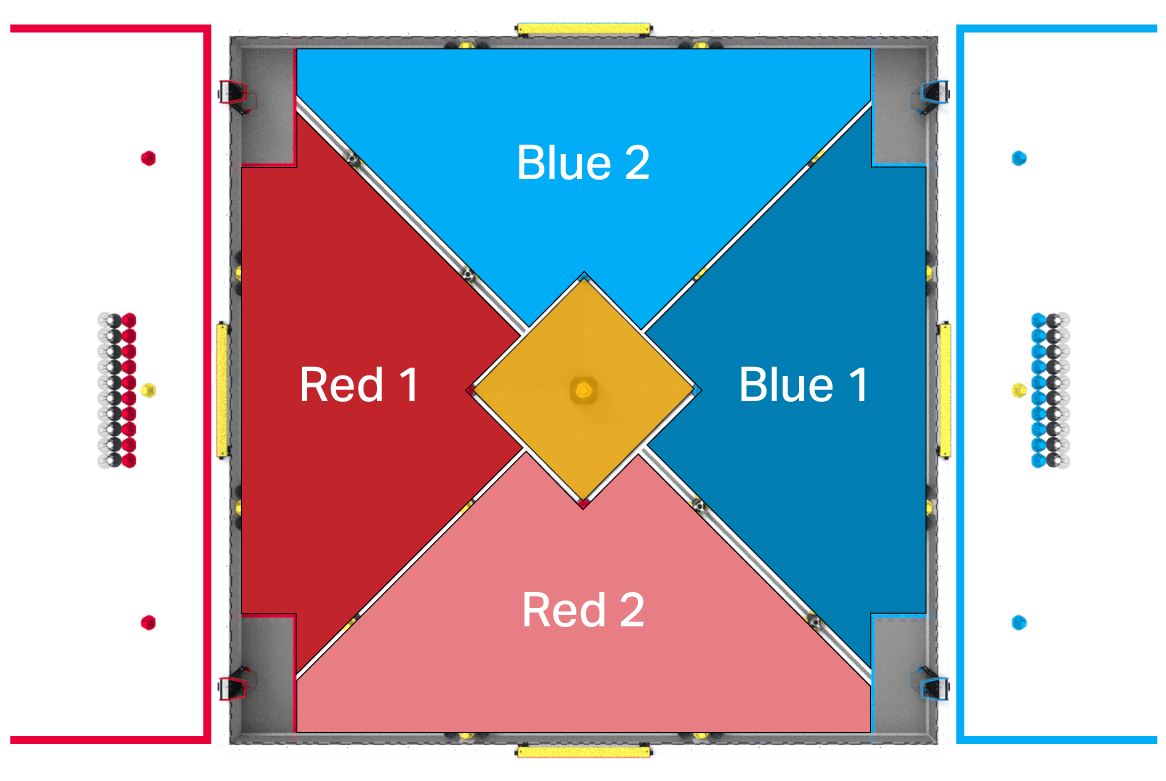
例1(所有):ロボットの吸気口で保持された得点対象物は、空中または床面に沿って移動する場合、ロボットが旋回したりあらゆる方向に移動したりする際にロボットと共に移動するため、所有されているとみなされます。 例2(所有なし):ロボットの前面によって床上で前方に押し出されている得点対象物は、ロボットによって所有されているとはみなされません。なぜなら、後退するとロボットはそれらの得点対象物の制御を失うからです(つまり、得点対象物はロボットと一緒に後退せず、ロボットから分離されます)。ロボットの顔が平ら、凸型、凹型のいずれであっても、少なくとも一方向への動きによってロボットがスコアリングオブジェクトの制御を失う限り、このことは当てはまります。 練習試合 - 試合を参照してください。 プリロード - ピンはロボット1台につき1本、各チームが各試合開始前に設置します。 SG5を参照。 象限 - フィールド内の指定された4つの三角形の領域のうちの1つ。各象限には、2つの目標と1つのトグルが含まれています。ロボットは、象限内のゴールにピンを得点することができ、その象限のトグルを設定して、その象限で得点された黄色のピンの所有権を制御しようと試みることができます。 象限は、白いテープの線、フィールドの周囲、および荷重ゾーンを定義するカラーテープの外縁によって定義されます。 各象限は、含まれる同盟の色に基づいた目標に応じて、赤または青で表現されます。図Q-1を参照してください。
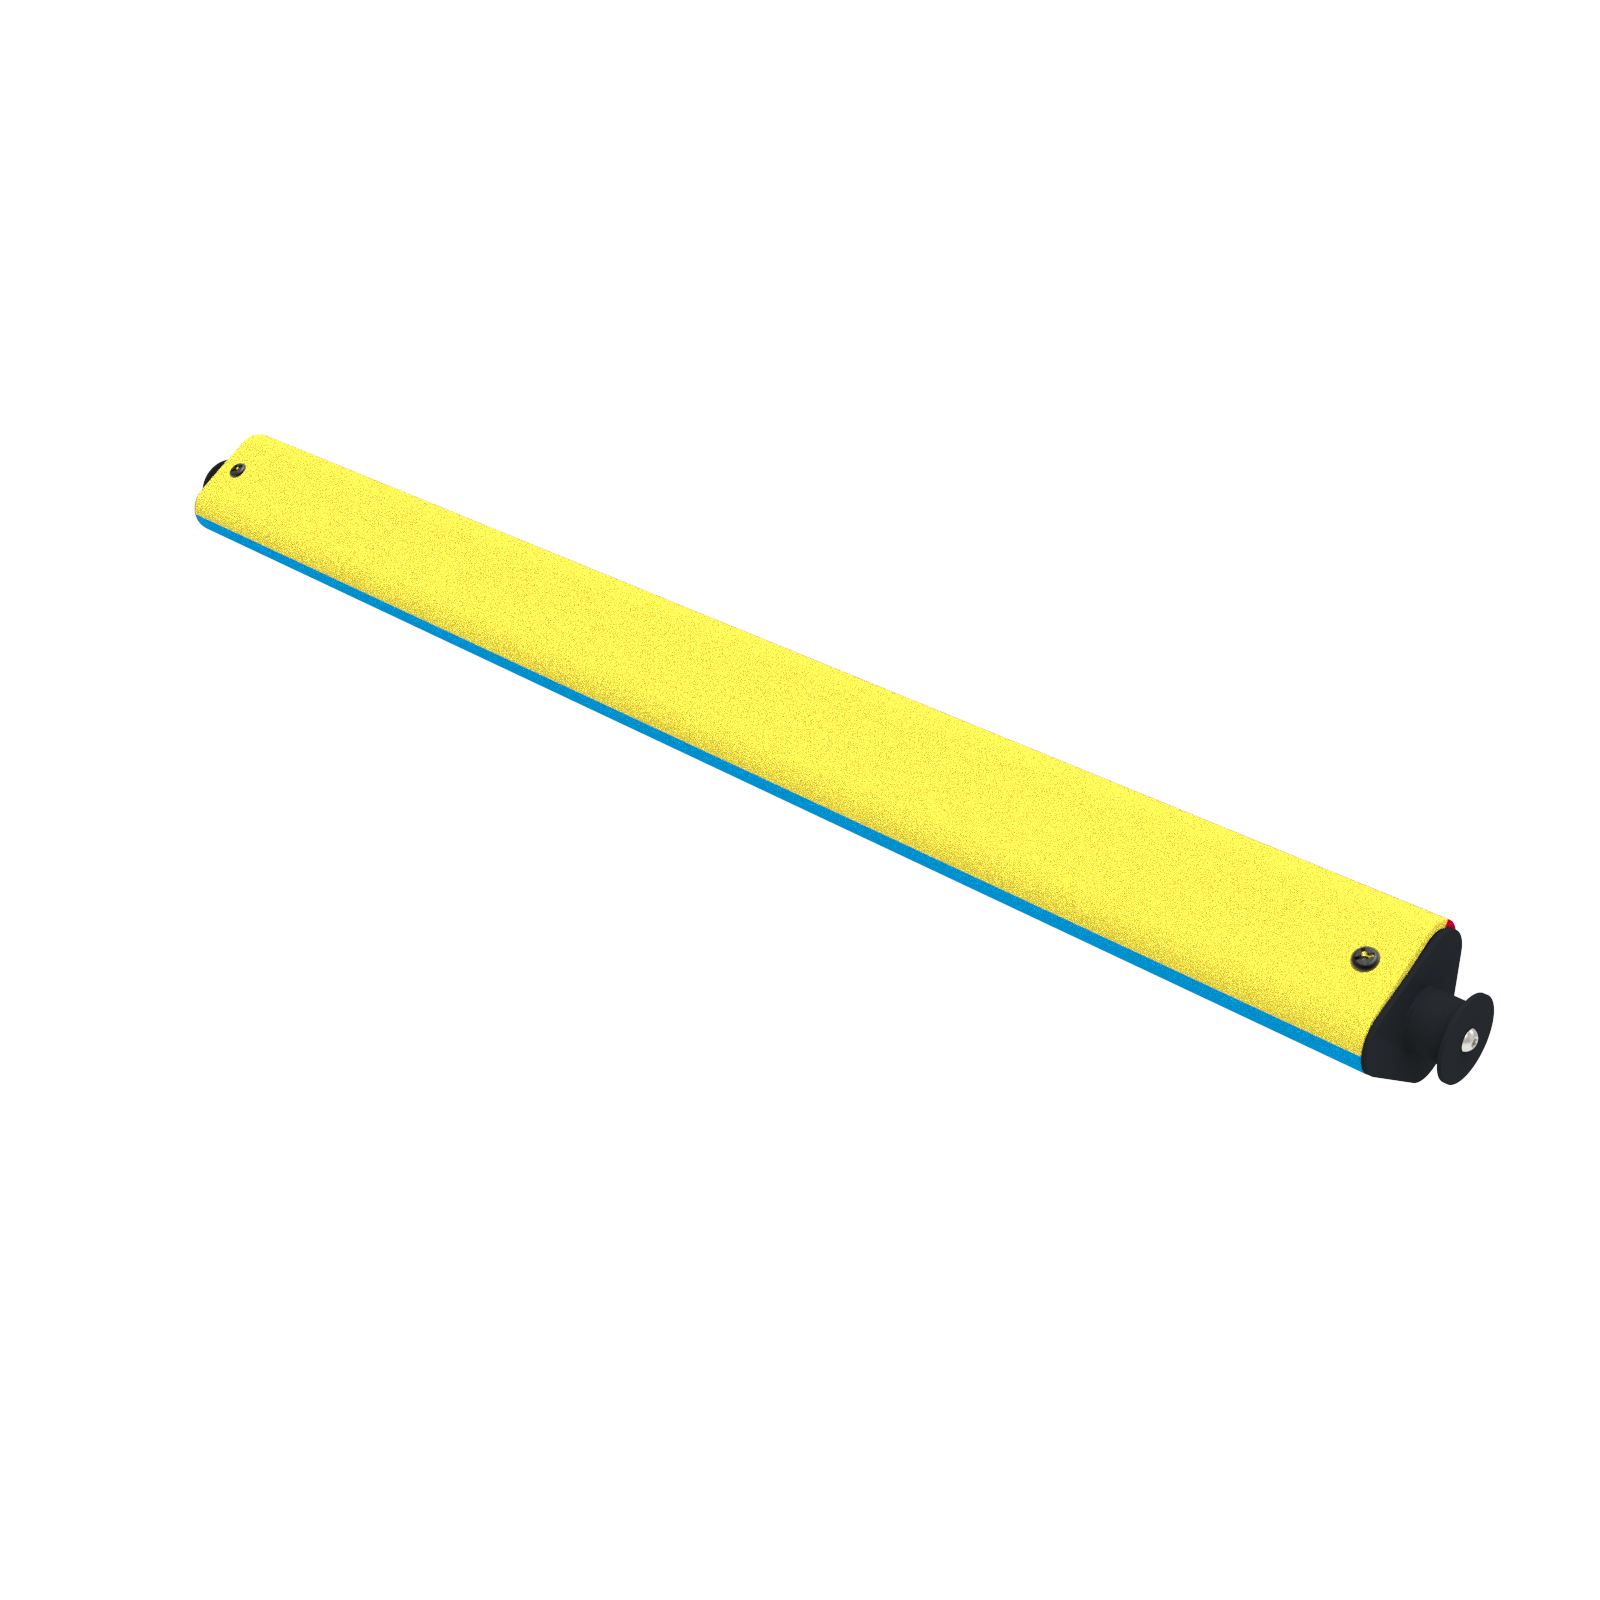
図 Q-1: オーバーライドフィールドを上から見た図。4つの象限(赤と青)とミッドフィールド(黄色)が強調表示されている。 象限のラベル(赤1、赤2、青1、青2)は、トーナメントマネージャーのスコア入力エリアに対応しています。 予選試合 - 試合を参照してください。 ロボット - 学生チームのメンバーによって設計され、検査に合格した機械で、1つ以上のタスクを自律的に、またはドライブチームのメンバーからの遠隔操作によって実行します。 ロボットスキルマッチ - マッチを参照してください。 採点済み - 採点対象オブジェクトのステータス。 SC3を参照。 スコアキーパー審判 - 試合終了時に得点を集計する責任を負う公平なボランティア。スコアキーパー審判員は裁定の解釈を行わず、ルールやスコアに関するチームからの質問はすべて主審に問い合わせるべきである。 スキル停止時間 - ロボットスキルマッチにおいて、チームが試合を早期に終了した場合に残る時間。詳細についてはRSC5を参照してください。 戦略家 - 予選試合またはロボットスキル試合で得点を獲得するために使用される試合戦略に貢献する学生チームメンバー。他のチームのパフォーマンスと戦略がチームの戦略に与える影響を評価すること(例:偵察)も含まれます。大人は戦略家に対し、関連する概念を教えることは許可されているが、チームの試合戦略を作成したり、指示したりすることは決して許されない。 対戦相手の強さポイント(SP) - チームランキングの3つ目の基準。対戦相手の強さを示すポイントは、予選試合で敗れた同盟の得点に相当します。同点の場合は、両同盟とも同点時のスコアと同点の対戦スケジュールポイントを獲得する。同盟内の両チームが失格となった場合、失格とならなかった同盟内のチームは、その試合の対戦相手の強さを示すポイントとして独自のスコアを獲得します。 学生 - それぞれの競技プログラムとレベルの学生資格ポリシーの要件を満たす人。 チーム - 1人以上の生徒がチームを構成します。このゲームマニュアルにおいて、学生チームのメンバーは、ロボットの設計、製作、コーディング、戦略立案、および文書作成に関連する複数の役割を担います。詳細については、G2、G4、G5を参照してください。大人はこれらの役割をどれも果たせない場合がある。チームの分類と学生の役割に関する詳細は、付録Dを参照してください。 タイムアウト - エリミネーションブラケット中に各アライアンスに割り当てられる、最大3分(3:00)の休憩時間。 GG7を参照。 トグル - フィールドの周囲に取り付けられた 4 つの三角形のフィールド要素の 1 つで、対応する象限の黄色の ピン ハーフ の所有権の状態を決定します。各トグルには3つの異なる色の面があり、フィールド内から見たときに、トグルが中立(黄色)か、同盟の色(赤または青)に設定されているかを示します。トグルの長さは25.8インチ(656.2mm)で、三角形の各面の幅は約2.05インチ(52.2mm)です。詳細についてはSC4を参照してください。
図T-1: トグルスイッチ トーナメント - イベントパートナーによって運営される、得点対象となる試合を含む競技イベント。 違反 - ゲームマニュアルに記載されているルールを破る行為。違反行為および罰則に関する詳細は、付録Cを参照してください。 勝率(WP) - リーグイベントにおける勝利ポイントの代わりとなる指標です。勝率は、チームが出場した予選試合数で勝利数を割ることによって算出されます。引き分けの場合は、その試合においてチームに0.5の「勝利」が与えられる。自律勝利ポイントは、総勝利数に0.5「勝利」として加算されます。 勝利ポイント(WP) - チームランキングの最初の基準。各予選試合ごとに、チームは0、1、2、または3の勝利ポイントを獲得します。チームが失格にならない限り、アライアンスに所属する両チームは常に同じ数の勝利ポイントを獲得します。 |


↑ ↓ to move · Enter to open · Esc to close