多くの大学や高等教育機関が既に授業でVEX V5システムを使用しているが、さらに多くの大学や高等教育機関は、標準的な「VEXメタル」ライブラリを超える広範な製造能力を備えている。機械加工や3Dプリンティングといった製造技術は、大学の工学系プログラムにおいてこれまで以上に一般的になっており、世界中のVEX Uロボティクス競技チームが、こうしたより高度なルールの下でどのような作品を生み出すのか、今から楽しみでなりません。
例年と同様、今シーズンもVEXロボティクス世界選手権でのVEX Uイベントを締めくくる大会に加え、世界各地で地域大会が開催されます。参加校は、何千人もの未来のエンジニアたちの前で自らの能力を証明する機会を得るとともに、自校の真の魅力をアピールすることができる。 VEX Uロボティクス競技会は、多くの大学の工学系プログラムにとって理想的なプロジェクトベースの補完プログラムであり、学生がイベントスポンサーなどの潜在的な雇用主に対して、実社会で役立つスキルを披露できるまたとない機会を提供します。
VEX Uロボティクス競技会では、VEX V5ロボティクス競技会のオーバーライドフィールドを若干の変更を加えて使用します。 VEX V5オーバーライドフィールドをお持ちの方は、VEX Uイベントまたはチームでそれを使用できます。競技の基本ルールと詳細については、このゲームマニュアルの前のセクションを参照してください。本項に記載されている変更点を除き、すべての標準規則が適用されます。ルールに矛盾が生じた場合は、ゲームマニュアルのこのセクションに記載されているルールと、公式のVEX U Q&Aにおける裁定が優先されます。
追加電子機器 - VEX Robotics が販売していない、ロボットの構築に使用され、V5 ロボットブレインに接続されているセンサー、プロセッサ、またはその他の電子部品。例としては、市販のデバイス(例:Raspberry Pi)や、チームが設計・製造したカスタムデバイスなどが挙げられる。詳細については、VUR12およびVUR13を参照してください。
アライアンス - 特定の試合で一緒にプレイするために学生によって選ばれた、同じチームの2体のロボットのグループ。
電気機械アセンブリ - センサー、機械部品、アクチュエータなど、市販の複数のコンポーネントで構成される複雑なシステム。
外部プロセッサ - センサーデータをVEX V5 Brainに送信する前に、独立して処理するコンピューティングデバイスまたはマイクロコントローラ。
製作部品 - チームメンバーによって製作された、ロボット製作に使用されるあらゆる部品。詳細については、VUR3からVUR7を参照してください。
原材料 - 第三者ベンダーから購入した原材料で、加工部品の作成に使用される可能性があります。 VUR4およびVUR5を参照。
センサー - 環境の変化を検知して反応し、ロボットの制御システムにデータを提供する装置。
VURC競技場は、VEX V5ロボティクス競技の対戦型オーバーライドマッチとは異なる設定になっており、以下の変更点があります。
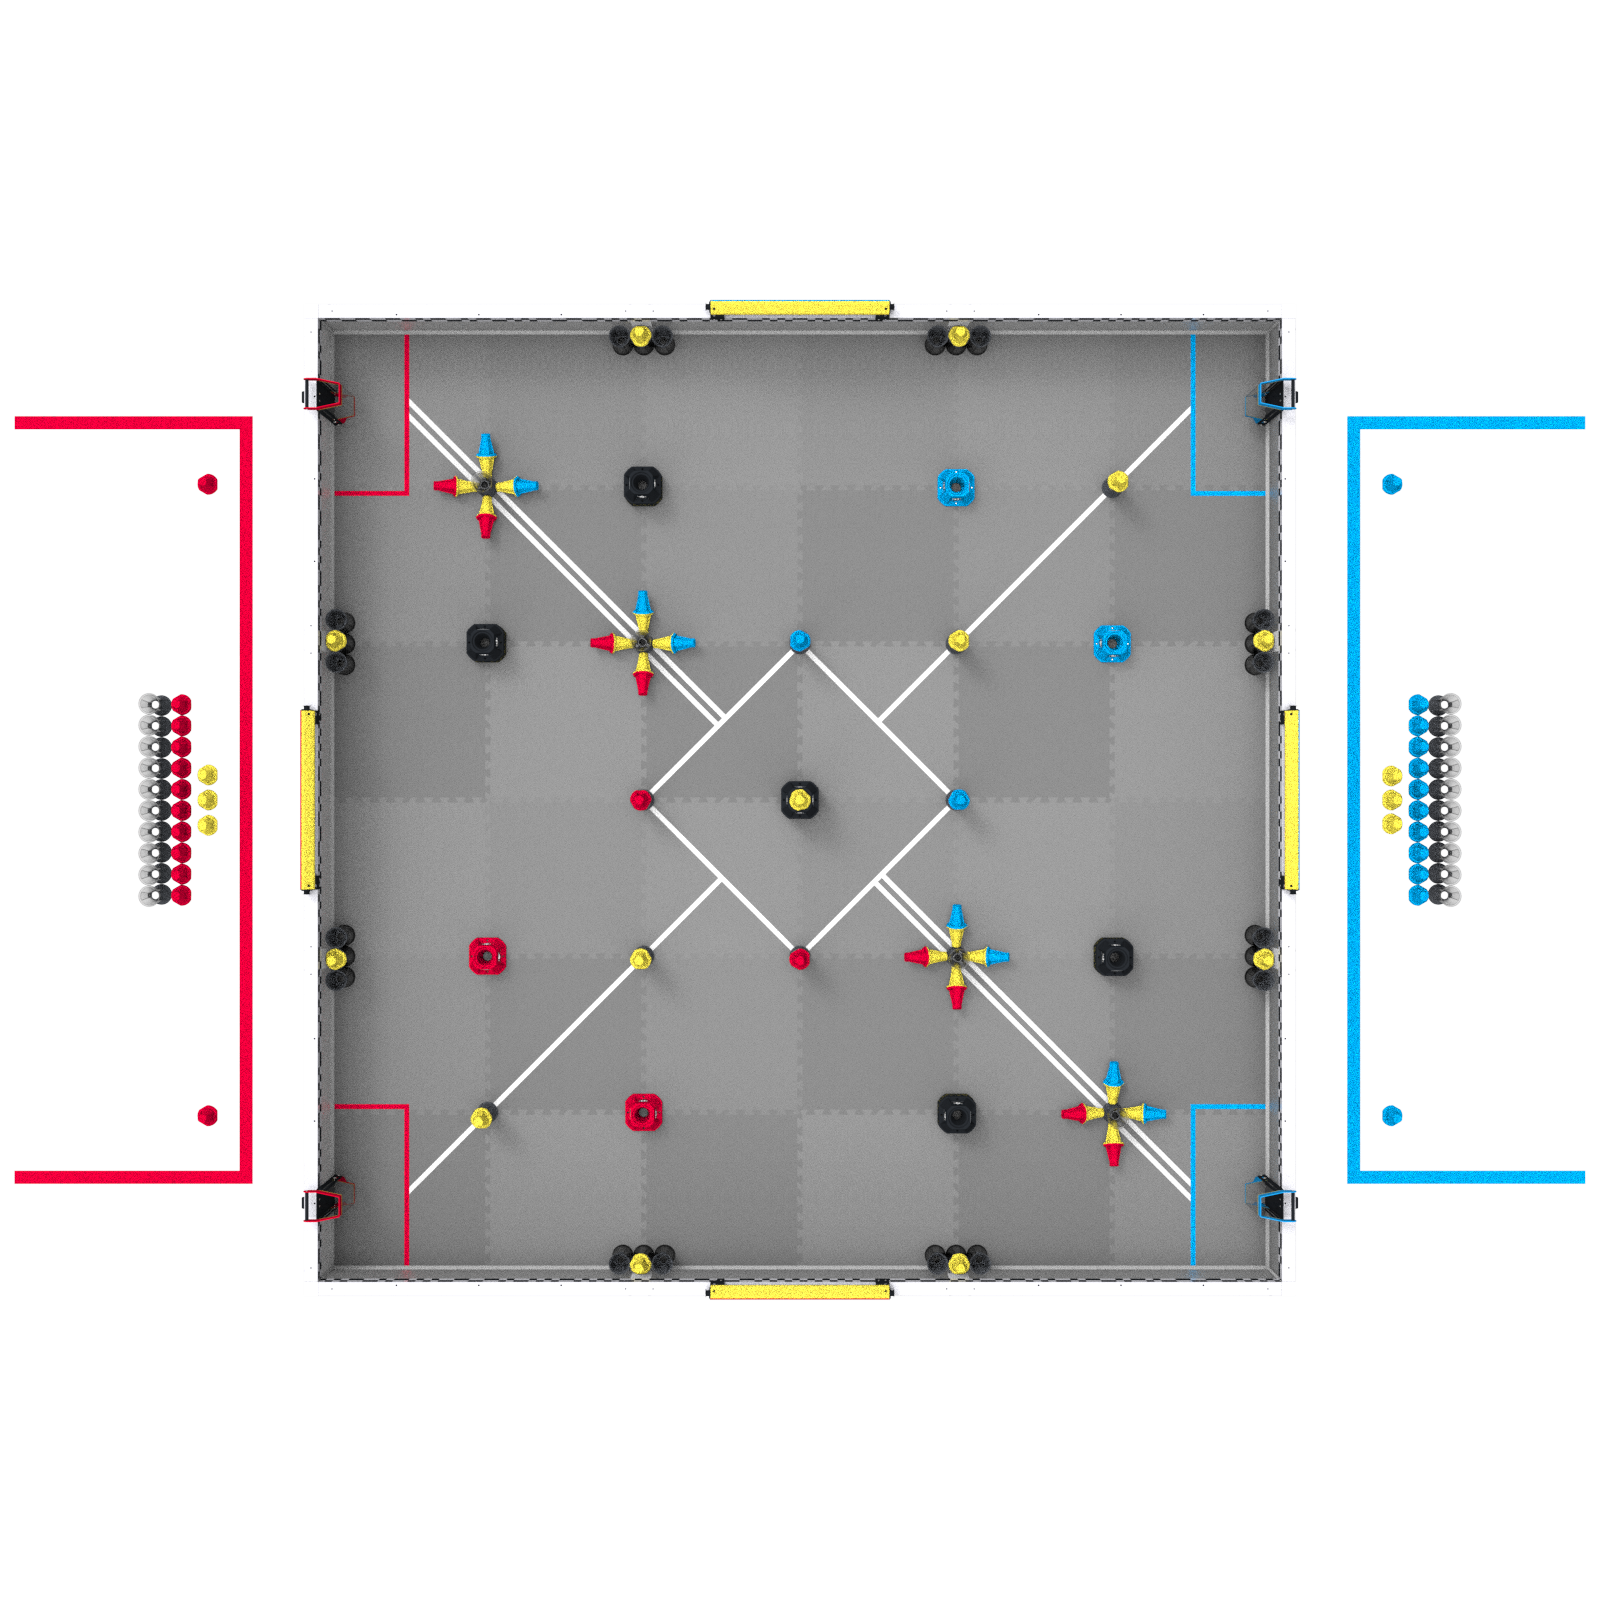
図 VEXU-1: VEX U マッチのフィールドセットアップを上から見た図。
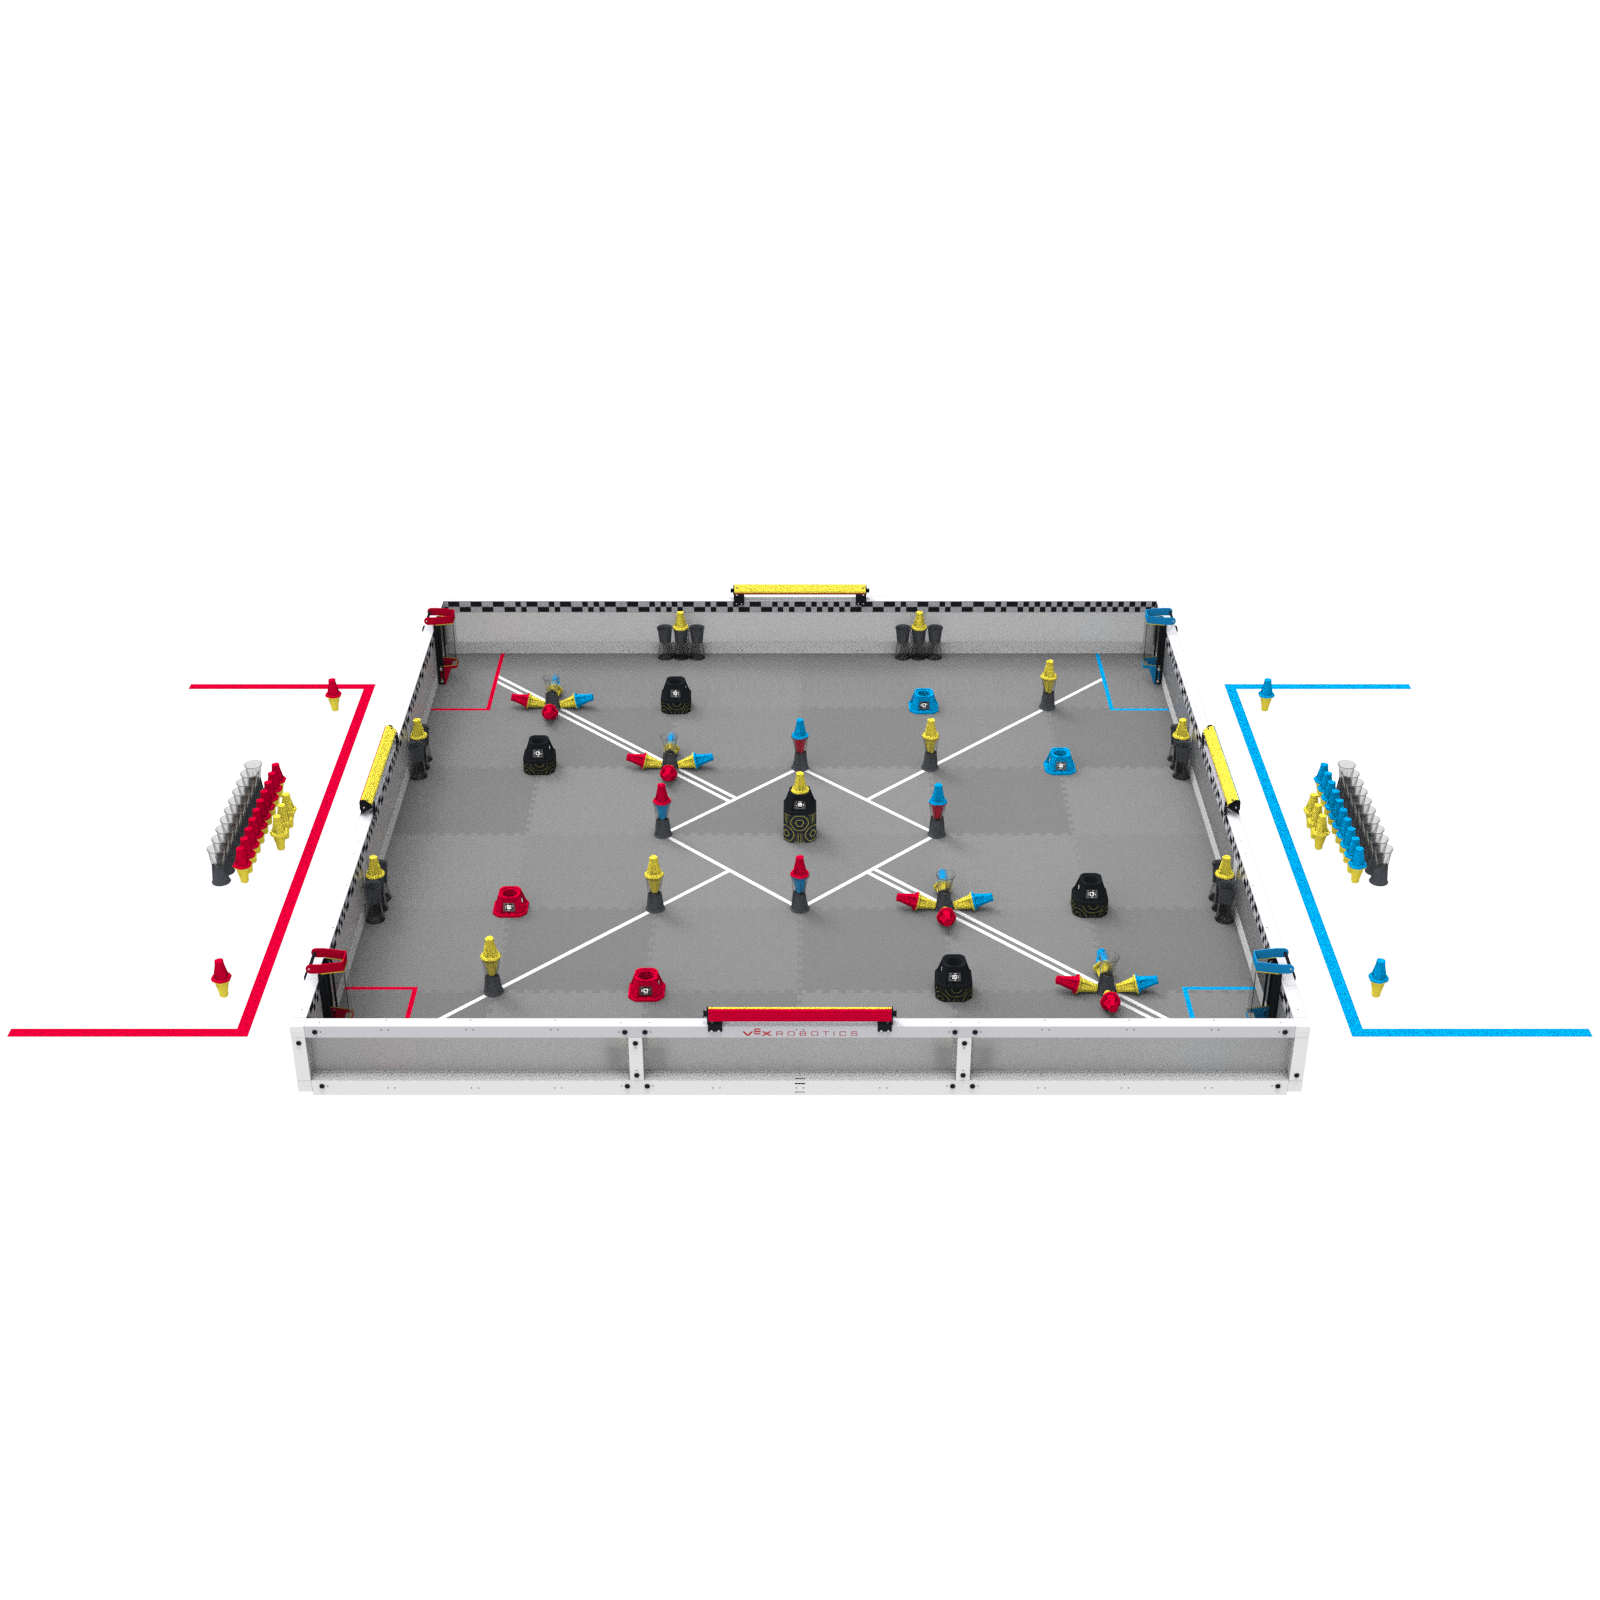
図 VEXU-2: VEX U マッチのフィールドセットアップの側面図。
<VUG1> 異なるロボットの開始サイズ。 VUR1 を参照してください。
<VUG2> ルール <GG10>とは異なるロボット配置。 赤チームは最初にフィールドにロボットを 1 台配置する権利を持ち、次に青のロボット 2 台が続き、最後に赤のロボット 2 台が続きます。これは予選試合と敗者復活戦の両方に適用されます。この権利が行使された場合、チームがロボットをフィールドに配置した後は、試合開始前にその位置を再調整することはできません。
<VUG3> 試合開始時に一部の電子機器が動いている、または移動している可能性があります。 これには、アクティブ冷却ファン、回転するLIDARモジュール、および/またはその他の同様のセンサー、または追加の電子機器が含まれます。これらの電子機器は、ロボット全体またはそのサブシステムのいかなる動作も開始してはならず、また、採点対象物や他のロボットと直接相互作用してはなりません。
<VUG4> ローダーの利用可能性が異なります。 ドライブチームメンバーは、アライアンスカラーのローダーを使用してマッチロードを導入し、マッチの自律期間とドライバー制御期間の両方でそれらのローダーを操作することができます。
<VUG5> 自律期間中の異なるスコアリング。 自律ボーナス受賞者を決定する目的で、自律期間中のスコアリング計算には以下が含まれます。
- ミッドフィールドにおけるイエローピンハーフの所有権と得点
- ミッドフィールドゴールに配置されたピンについては、黄色のピンの半分は、自律期間終了時にミッドフィールドにより多くのロボットを配置している同盟が所有します。
- ロボットの得点はミッドフィールドで終了
- ロボットが自律走行期間終了時に少なくとも部分的にミッドフィールド内に位置している場合、そのロボットはミッドフィールド内で終了したとみなされます。
<VUG6> 異なる自律勝利ポイント基準。 すべてのVEX Uイベントにおいて、自律期間を以下のすべてのタスクを完了して終了し、自律期間中に違反を犯していないアライアンスには、自律勝利ポイントが授与されます。
- あなたの同盟のために、少なくとも12個のピンハーフを獲得してください。(自治線反対側の象限で得点されたピンハーフは含まれません。)
- あなたの同盟のために、少なくとも4つのゴールで、それぞれ少なくとも2つのピンハーフが得点される必要があります。(自律性ラインの反対側の象限にある目標は含まれません。)
- どちらのロボットもフィールド境界に接触していません。
- 少なくとも1体のロボットが、少なくとも部分的にミッドフィールド内に存在している。
すべてのルールはVEX V5セクション3:ロボットスキルチャレンジから適用され、下記に記載されている以外の変更はありません。
<VURS1> VEX U ロボットスキルマッチは、VEX V5 ロボティクス競技ロボットスキルマッチとは異なる設定になっており、以下の変更点があります。
- 改良型マッチ弾薬。マッチロードとして、赤/黄色のピンが4本、青/黄色のピンが6本、カップが10個、フィールド外に用意されています。図VURS1を参照してください。
<VURS2> チームは、VUT1およびVUR1に従って、VEX Uロボットスキルマッチで両方のロボットを使用することが許可されています。
<VURS3> 両方のロボットは、赤同盟の合法的な開始位置からロボットスキルマッチを開始する必要があります。規則SG1のその他の部分はすべて適用される。各ロボットは、SG5に従って、1つの赤/黄色のピンをプリロードとして使用する必要があります。
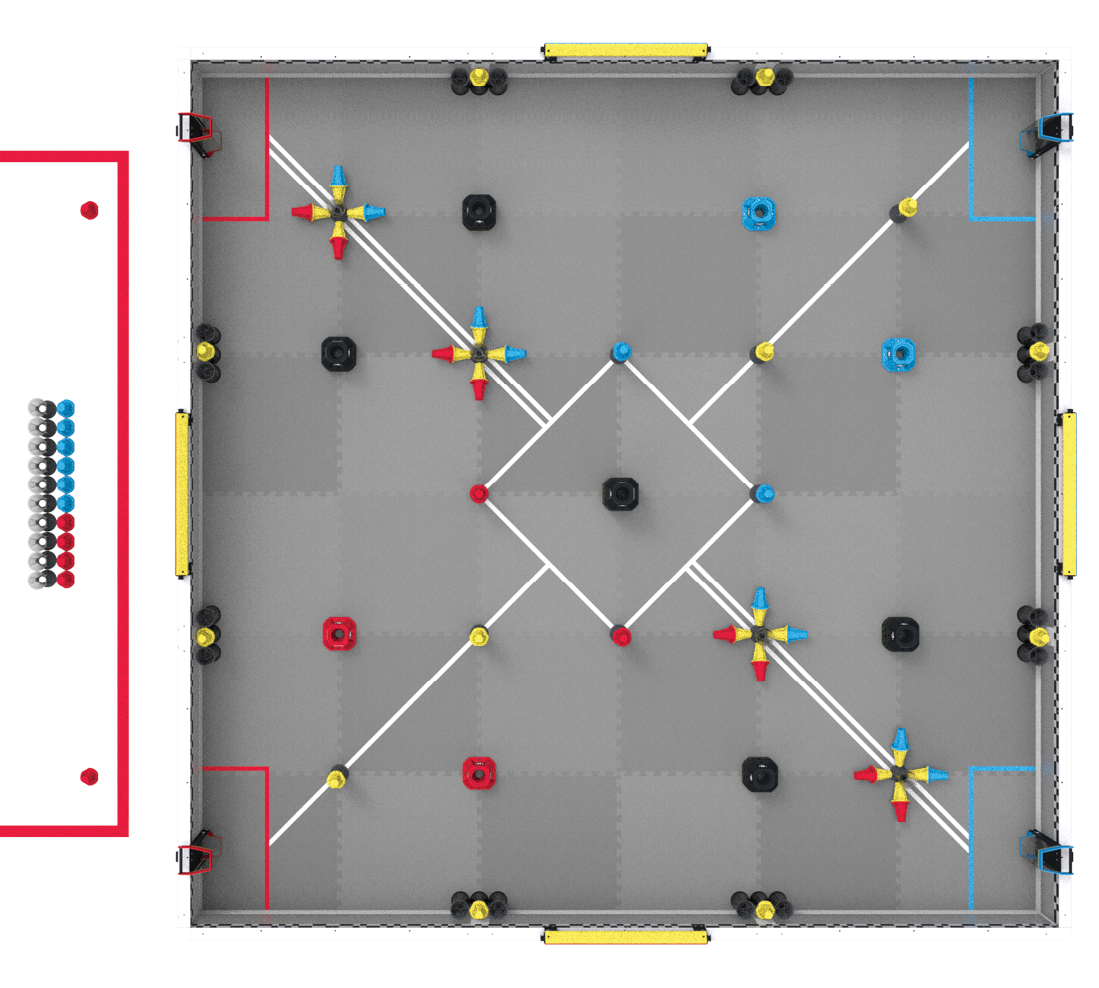
図 VURS1: VEX U ロボットスキルマッチのフィールドセットアップ。
<VUT1> 2チーム同盟形式ではなく、VURC ヘッドトゥヘッドマッチは 1 チーム対 1 チームで行われます。 各チームは各試合で2台のロボットを使用します。
- チームは好きなだけロボットを製作して持ち込むことができますが、VUR1に記載されている各サイズにつき1台ずつ、合計2台のみがピットから競技場に持ち込むことができます。
- すべてのロボットは、競技に参加する前に検査に合格しなければならない。
<VUT2> 予選試合はVEX V5トーナメントと同様の方法で実施されますが、VUT1で説明されている改訂された1対1の形式で行われます。
<VUT3> エリミネーションマッチは、VEX V5 トーナメントと同様の方法で行われますが、アライアンス選択はありません。 競技終了後、1つのチームがトーナメントチャンピオンとして決定します。
<VUT4> 各対戦開始時の自律期間は30秒です。
- 自律走行期間中のロボットと人間との接触は厳しく禁止されています。
- 両チームが30秒以内に演技を終えた場合、自主演技期間を早期に終了したい旨を合図することができる。両チームと主審は全員、「早期停止」に同意しなければならない。これは必須事項ではありませんが、このオプションはイベント中の会議などで、イベントに参加するすべてのチームに対して事前に設定しておく必要があります。
<VUT5> 運転者制御期間は90秒に短縮され、自動運転期間の直後に開始されます。
<VUT6> VURC トーナメントでは、エリミネーションマッチに参加するチーム数が少なくなります。 特定のイベントのエリミネーションマッチに参加するチーム数は、VEX Robotics の許可を得た特別な状況を除き、次のように決定されます。 16位以下のチームが複数存在する場合、上位チームには1つ以上の不戦勝が与えられる。
<VUR1> 各チームは各試合で 2 台のロボット を使用できます。
- 両方のロボットは、以下の材料のみを使用して製作することができます。
- 公式VEX Robotics製品(VUR2を参照)
- 製作部品はチームによって製作された(VUR3からVUR7を参照)。
- 市販のばね、ファスナー、ベアリング(VUR8、VUR9、VUR15を参照)
- 法的電子システム(VUR10およびVUR11を参照)
- 合法的な追加電子機器(VUR12を参照)
- 合法的な空気圧システム(VUR14を参照)
- 未加工の合法的な生のストック(VUR4およびVUR5を参照)
- 試合開始時、ロボット1台のサイズは24インチ(609.6mm)×24インチ(609.6mm)×24インチ(609.6mm)以下でなければなりません。
- 試合開始時、ロボット1台のサイズは15インチ(381mm)×15インチ(381mm)×15インチ(381mm)以下でなければならない。
<VUR2> チームは、以下の表に記載されている例外を除き、公式の VEX Robotics 製品 をロボットの製作に使用できます。これには、VEXpro、VEX EXP、VEX IQ、VEX GO、VEX 123、VEX CTE、およびHEXBUG社製VEX Robotics*製品ラインの製品が含まれます。規則R28が適用されますが、非電気部品のほとんどの変更は許可されています。
このルールは、原材料および/または加工部品に関する他のすべてのルール(VUR5など)よりも優先されます。
- HEXBUGブランドは、スピンマスター社の登録商標です。
| SKU |
説明 |
| 217-8080 |
タロンSRX |
| 217-9191 |
ビクターSPX |
| 217-9090 |
ビクターSP |
| 217-4243 |
空気圧制御モジュール |
| 217-4244 |
配電盤 |
| 217-4245 |
電圧レギュレータモジュール |
| 217-4347 |
775pro |
| 217-2000 |
CIMモーター |
| 217-3371 |
ミニCIMモーター |
| 217-3351 |
バッグモーター |
| 217-6515 |
ファルコン500 |
<VUR3> 加工部品は、合法的な原材料に以下の製造工程を適用して製造することができます。
- 3Dプリンティングなどの積層造形プロセス。
- 切削、穴あけ、ルーティング、機械加工などの減法加工プロセス。
- 板金曲げ加工や熱成形などの曲げ加工。
- 溶接や化学結合(例:エポキシ樹脂)など、材料同士を接合すること。
- ポリウレタンを3Dプリントされた金型に射出成形するなど、非金属の成形。
<VUR4> 加工部品 は合法的な原材料から製造されなければならない。原材料とみなされるためには、材料はVUR3に記載されている製造工程を受ける前に、以下のいずれかの形態で入手されなければならない。
|
タイプ |
形状/プロファイル |
例 |
| 1 |
シート |
平面 |
* 板金 * ⅛インチポリカーボネートシート * 合板 |
| 2 |
ソリッドビレット |
「厚みのある」長方形の梁/ブロック |
* 4インチ x 4インチ x 6インチのソリッドアルミニウムビレット * 2インチ x 2インチ x 2インチのアセタールブロック |
| 3 |
ソリッドバー |
「薄い」長方形の梁 |
* 2x4材の木製板 * 1/4インチ x 3インチのアルミ棒 |
| 4 |
中空棒 |
中空の長方形の梁 |
* 1インチ×1インチ、肉厚1/32インチのアルミ製角パイプ |
| 5 |
ソリッドロッド |
円筒形、六角形、または丸みを帯びた六角形の素材 |
* ¼インチ鋼棒 * ¼インチアセタール棒 * VEXpro六角シャフト |
| 6 |
中空棒/管 |
中空円筒、穴あけ加工/ねじ切り加工済み六角形または丸みを帯びた六角形の素材 |
* 銅管 * PVCパイプ * VEXpro ThunderHexストック |
| 7 |
角度 |
90°の「L」字型 |
* 1インチ×1インチ、厚さ1/16インチのアルミアングル |
| 8 |
U字型/C字型チャンネル |
「U」または「C」。 |
* 高さ1/4インチ x 幅1インチのアルミ製U字型チャンネル |
| 9 |
非金属3Dプリンター用フィラメント |
細い円筒 |
* PLAまたはTPUフィラメント * 複合ナイロンフィラメント(例:Markforged OnyxTM) |
| 10 |
成形に使用される合成ポリマー |
液体 |
* ポリウレタン * シリコーン |
| 11 |
固体球 |
中空ではない、均一に丸みを帯びた中実の素材 |
* スチールボールベアリング * 成形木製装飾 |
<VUR5> 以下の材料タイプは原材料とはみなされないため、許可されません。
|
タイプ |
例 |
| 1 |
穴あけ、機械加工、またはその他の方法で材料を除去することによって後処理された、その他の点では合法な原材料 |
* 等間隔に穴またはスロットが開けられたアングルアルミニウム * 穴あき板金 |
| 2 |
VUR4に記載されているカテゴリのいずれにも該当しない押し出し成形品 |
* 80/20、Tスロット、オクタノームなどの非長方形アルミニウム押出材 * ギアストック |
| 3 |
組み立てられた部品(または組み立てられていない部品をあらかじめ組み合わせたキット)で、単一のより複雑な部品を形成するもの |
* ギアボックス * クロー機構 * スワーブ駆動モジュール |
| 4 |
最小限の改造で使用できることを目的とした市販品 |
* ホイール * ギア * タイミングベルトとプーリー |
| 5 |
鋳造または焼結を目的とした材料 |
* 樹脂/粉末床式3Dプリンティング * 砂型鋳造に使用される溶融アルミニウム |
注: VUR2 はこのルールよりも優先されます。これらのカテゴリーのいずれかに該当するVEX Roboticsから購入した材料(例:VersaFrameの穴あけ加工済み押出成形品)は使用可能です。
<VUR6> 加工部品 は、イベント、他のチーム、またはフィールド要素に 安全または損傷のリスクをもたらす 原材料 から製造することはできません。禁止されている資料の例には、以下が含まれますが、これらに限定されません。
- 炎や花火効果を生み出すことを目的としたあらゆる材料。
- 試合時に液体の状態にあるあらゆる物質。例としては、作動油、オイル、グリース、液体水銀、タイヤシーラントなどが挙げられる。
- これには、切削液やエポキシ樹脂などの液体を使用する製造工程は含まれません。
- 破損時に粉々に砕けたり、その他過度の現場/安全上の危険をもたらす可能性のあるもの。例としては、グラスファイバー、アクリル、カーボンファイバーのシート/チューブ材などが挙げられる。
- この規則は、特に物質的な合法性そのものに言及している。合法的な原材料から作られた潜在的に危険なメカニズムは、S1およびR19によって対処される可能性があります。
- 炭素繊維(または類似の)添加剤または炭素繊維(または類似の)インレイを含む3Dプリンターフィラメントは、この例外の対象外であり、加工部品での使用が合法とみなされます。
<VUR7> 製作部品はチームメンバーが製作しなければなりません。 製作部品 には、その 製作部品 のチームの設計および製作プロセスを示す文書を添付する必要があります。
- 最低限認められる文書形式は、当該部品の複数の視点から描かれた設計図面である。これらの図面は、チームのエンジニアリングノートに含めることも、エンジニアリングノートの独立した付録として含めることもできます。
- 製造部品 はすべてチームメンバーによって完全に設計および製造されたものでなければなりません。例えば、チームが発注し、第三者が3Dプリントした部品は禁止される。
- チームは、大会開催中に検査官、主審、または審判員から要求された場合、いつでもこの書類を提出する必要があります。適切な文書を提出しない場合、その部品は使用が違法とみなされます。したがって、R2、<G5>、および/またはG1が適用されます。
<VUR8> チームはロボットに市販のバネを使用できます。この規則の目的において、「ばね」とは、弾性位置エネルギーを蓄積および放出するために使用されるあらゆる装置を指す。例としては、以下のようなものが挙げられますが、これらに限定されるものではありません。
- 圧縮ばね、引張ばね、ねじりばね、定荷重ばね、またはばね鋼で作られた円錐ばね。
- 医療用チューブ、バンジーコード、伸縮性のある編み込みロープなど、弾性のある糸やゴムで作られたバネ。
- クローズドループ(空気圧式)ガスショックアブソーバー。
注:ガスショックはVUR14の文脈では空気圧装置とはみなされません。ガスショックアブソーバーはいかなる方法でも改造してはならない。
<VUR9> チームはロボットに市販のファスナー金具を使用できます。例としては、以下のようなものが挙げられます(ただし、これらに限定されません)。
- ネジ、ナット、リベット、および熱固定インサート
- ヒンジ、ピン、ロッドエンド、ねじ付きロッド、ホースクランプ
- ワッシャーやスペーサーなどの補助的な締結部品
- エポキシ樹脂、接着剤、テープなどの接着剤(2つの部品を接合する場合に限る)
部品の主な機能が「固定」でない場合、VUR5、VUR6、および/またはVUR7がこの規則よりも優先されます。違法行為の例としては、以下のようなものが挙げられる(ただし、これらに限定されない)。
- 既製の非VEXホイールは、技術的にはトレッドをシャフトに接続しているかもしれないが、
- 80/20押出成形品。他の部品が「固定」される側であり、この部品が「固定」する側ではない。
- グリップテープを使用してホイールのトラクションを向上させる
<VUR10> 各ロボットは、V5 コントローラーに接続された 1 つの V5 ロボットブレインと少なくとも 1 つの V5 ロボット無線 を正確に使用する必要があります。
- チームはR12および<VUR12d>に記載されている電力ルールに従わなければなりません。
- 合法的なV5ロボットブレインおよびV5ロボット無線機を使用する場合、ロボット間の無線通信は許可されます。その他の種類の無線通信プロトコル(例:無線、Bluetooth、Wi-Fi)は許可されていません。
<VUR11> ロボットが使用できる V5 スマートモーター、11W (276-4840) および/または 5.5W (276-4842) の数に制限はありません。 VEX社が販売しているもの(例:2線式393モーター)を含め、その他のモーター、サーボ、電子アクチュエーターの使用は一切認められません。
注1:ルールR28はVEX Uでも引き続き適用されます。チームはスマートモーターを改造することはできず、公式/改造されていないギアカートリッジを使用する必要があります。
注2:市販の空気圧アクチュエータおよび空気圧ソレノイドはVUR14のガイドラインの範囲内で許可されています。
注3:法的追加電子機器には、VUR12に従って独自のモーター、サーボ、またはアクチュエータが含まれる場合があります。
注4:R11で規定されている55Wの駆動系制限はVEX Uには適用されません。
<VUR12> ロボットがセンシングおよび処理に使用できる市販のセンサー、外部プロセッサ、または追加の電子機器には、以下の例外を除き、制限はありません。
- センサーと外部プロセッサは、外部からアクセス可能なポートのいずれかを介してV5ロボットブレインに接続する必要があります(つまり、市販の電子機器にいかなる変更も加えずに)。センサーは外部プロセッサに接続され、それがV5ロボットブレインに接続されます。
- センサー、外部プロセッサ、および追加電子機器は、VEXモーターおよび/またはソレノイドと直接電気的に接続することはできません。
- センサーおよび追加電子機器は、以下のいずれかからのみ電力供給を受けることができます。
- V5ロボットブレインから、外部からアクセス可能なポートを介して直接データを取得します。
- 追加のリチウムイオン、リチウム鉄、またはニッケル水素電池パックから供給します(センサー/処理電源には、追加の電池は1個のみ使用できます)。この追加バッテリーパックは、最大でも13ボルト未満で動作する必要があります。
- 外部プロセッサから直接
- V5 Brainに電力を供給できるのは、V5バッテリーのみです。
- 低電力モーターを主要なセンシング/処理機能の不可欠な部分として含むセンサー、外部プロセッサ、および/または追加電子機器(例えば、外部プロセッサの冷却ファンや回転センサーなど)は許容される。
- 追加のセンシング機能や処理機能を持たないスタンドアロンモーター(例えば、ドライブトレインに市販のブラシレスモーターを使用するなど)は、合法的な追加電子機器とはみなされず、VUR11の違反とみなされます。
- 空気圧ソレノイドは、追加電子機器として許可されている唯一のタイプのソレノイドです。空気圧バルブの開閉以外の目的で使用されるソレノイドはアクチュエータとみなされ、VUR11に従って禁止されています。
- R28はVEX Uにも引き続き適用され、チームはVEX製品ラインの電子部品を変更または修正することはできません。 V5光学センサーおよびV5距離センサーのブロックをベースに対して回転させること、およびこれらのセンサー用のカスタムバックプレートを製造することは合法です。
<VUR13> 市販の電気機械アセンブリはロボットでの使用が合法ではありません。
- この規則の目的上、チームメンバー以外の者が製造し、センサーの基本定義以上の用途を持つ他の機械部品とセンサーを統合するシステムは、電気機械アセンブリとみなされ、したがって合法ではありません。
- 例としては、オドメトリポッドなどが挙げられるが、これらに限定されない。
- 内部部品の保護とセンサーの取り付け補助以外の用途を持たない、単純なプラスチック製ハウジングを備えた市販のセンサーは、電気機械アセンブリとはみなされません。
<VUR14> チームは、以下の市販の空気圧コンポーネントを無制限に使用できます。 シリンダー、アクチュエータ、バルブ、ゲージ、貯蔵タンク、レギュレーター、マニホールド、チューブ、ソレノイド。
- 空気圧機器は、最大100psiまでしか充填できません。
- コンプレッサーやその他の「ロボット本体への」充電方法は許可されていません。
- 市販されているすべての部品は、100psi以上の耐圧性能を備えている必要があります。各チームは、検査官から求められた場合、これらの評価を裏付ける書類を提出できるように準備しておくべきである。
- 以下の例外を除き、コンポーネントは元の状態から変更してはなりません。
- 空気圧チューブや配線を所定の長さに切断する、既存のねじ山、ブラケット、継手を使用して部品を組み立てる、または軽微な外観ラベルを貼る
- 市販の12Vソレノイドを使用する場合は、これらは追加電子機器とみなされ、VUR12に記載されているすべての条件を満たす必要があります。 12Vソレノイドは、追加の電源(<VUR12d>ごと)またはV5ロボットブレインからの5V-12V昇圧コンバータによって給電される可能性があります。外部電源(またはその他の追加電子機器デバイス)を使用してソレノイドとインターフェースする場合、チームは、ロボットがフィールドコントローラから無効状態を受信している間、ソレノイドが電源を受け取る方法がないことを証明する必要があり、
<VUR15> チームはロボットに市販のベアリングを使用できます。 このルールの目的上、「ベアリング」とは、外部荷重を支え、摩擦を減らし、コンポーネント間のスムーズな動的動作を促進することで効率を向上させる部品です。法的例としては、以下のようなものが挙げられます(ただし、これらに限定されません)。
- 回転運動を支える部品:ラジアルベアリング、ローラーベアリング、スラストベアリング、ニードルベアリング、ワンウェイベアリング、ブッシュなど。
- 直線運動を支える部品:リニアベアリング、リニアスライド、引き出しスライドなど。
私たちは、大学同士が世界規模で直接対決する競技会を見たいと思っています。学校は1つのチームに限定されず、1つのチームが複数の大学で構成されても構いませんが、各チームが1つの高等教育機関に所属し、誇りを持って代表することを期待しています。(例:「クラークソン大学」対「カリフォルニア大学サンタバーバラ校」)もちろん、大学レベルの「クラブ」チームや、様々な構成のチームの参加も大歓迎です!ただし、学生資格ポリシーに記載されているように、中等学校を卒業していない学生は、たとえ「二重登録」をしている場合や高等教育コースを受講している場合でも、VEX Uに参加する資格はありません。資格の有無にかかわらず、学生はVEX V5チームとVURCチームの両方に同時に所属することはできません。


