Embora muitas faculdades e universidades já utilizem o sistema VEX V5 nas suas aulas académicas, muitas outras possuem amplas capacidades de fabrico que vão para além da biblioteca padrão “VEX metal”. Técnicas de fabrico como a maquinação e a impressão 3D são mais comuns do que nunca nos cursos de engenharia universitários, e estamos ansiosos para ver o que as equipas da VEX U Robotics Competition de todo o mundo serão capazes de criar sob estas regras mais avançadas.
Tal como nos anos anteriores, a temporada incluirá um evento culminante da VEX U no Campeonato Mundial de Robótica VEX, juntamente com torneios regionais em todo o mundo. As escolas participantes terão a oportunidade de demonstrar as suas capacidades perante milhares de futuros engenheiros e mostrar o que realmente torna a sua escola notável. A Competição de Robótica VEX U é o complemento perfeito, baseado em projetos, para muitos programas de engenharia de nível universitário, e oferece aos alunos a oportunidade única de demonstrar as suas competências práticas a potenciais empregadores, como os nossos patrocinadores do evento.
A competição de robótica VEX U utiliza o campo de sobreposição da competição de robótica VEX V5 com algumas pequenas modificações. Qualquer pessoa que possua um VEX V5 Override Field pode utilizá-lo num evento ou equipa VEX U. Consulte as secções anteriores deste manual do jogo para obter as regras básicas e os detalhes da competição. Todas as regras padrão se aplicam, exceto as modificações listadas nesta secção. Em caso de conflito entre as regras, prevalecerão as regras listadas nesta secção do manual do jogo e quaisquer decisões tomadas na secção oficial de perguntas e respostas da VEX U.
Componentes eletrónicos adicionais - Qualquer sensor, processador ou outro componente eletrónico utilizado na construção do robô e ligado ao cérebro do robô V5, que não seja vendido pela VEX Robotics. Exemplos incluem dispositivos disponíveis comercialmente (como o Raspberry Pi) ou dispositivos personalizados concebidos e fabricados pela equipa. Consulte VUR12 e VUR13 para mais detalhes.
Aliança - Um grupo de dois (2) robôs da mesma equipa que foram escolhidos pelos alunos para jogarem em conjunto durante um determinado jogo.
Conjunto Eletromecânico - Um sistema complexo composto por múltiplos componentes disponíveis no mercado, que podem incluir sensores, peças mecânicas e atuadores.
Processador Externo - Um dispositivo computacional ou microcontrolador que processa os dados do sensor de forma independente antes de os enviar para o VEX V5 Brain.
Peça Fabricada - Qualquer componente utilizado na construção do robô que seja fabricado por membros da equipa. Consulte VUR3 até VUR7 para mais detalhes.
Matéria-prima - Materiais em stock adquiridos a fornecedores terceiros que podem ser utilizados para criar Peças fabricadas. Ver VUR4 e VUR5.
Sensor - Um dispositivo que deteta e responde a alterações no ambiente, fornecendo dados ao sistema de controlo do robô.
O campo de jogo do VURC está configurado de forma diferente de uma partida Head-to-Head VEX V5 Robotics Competition Override, com as seguintes modificações:
A fita com o código GPS VEX deve ser instalada no terreno.
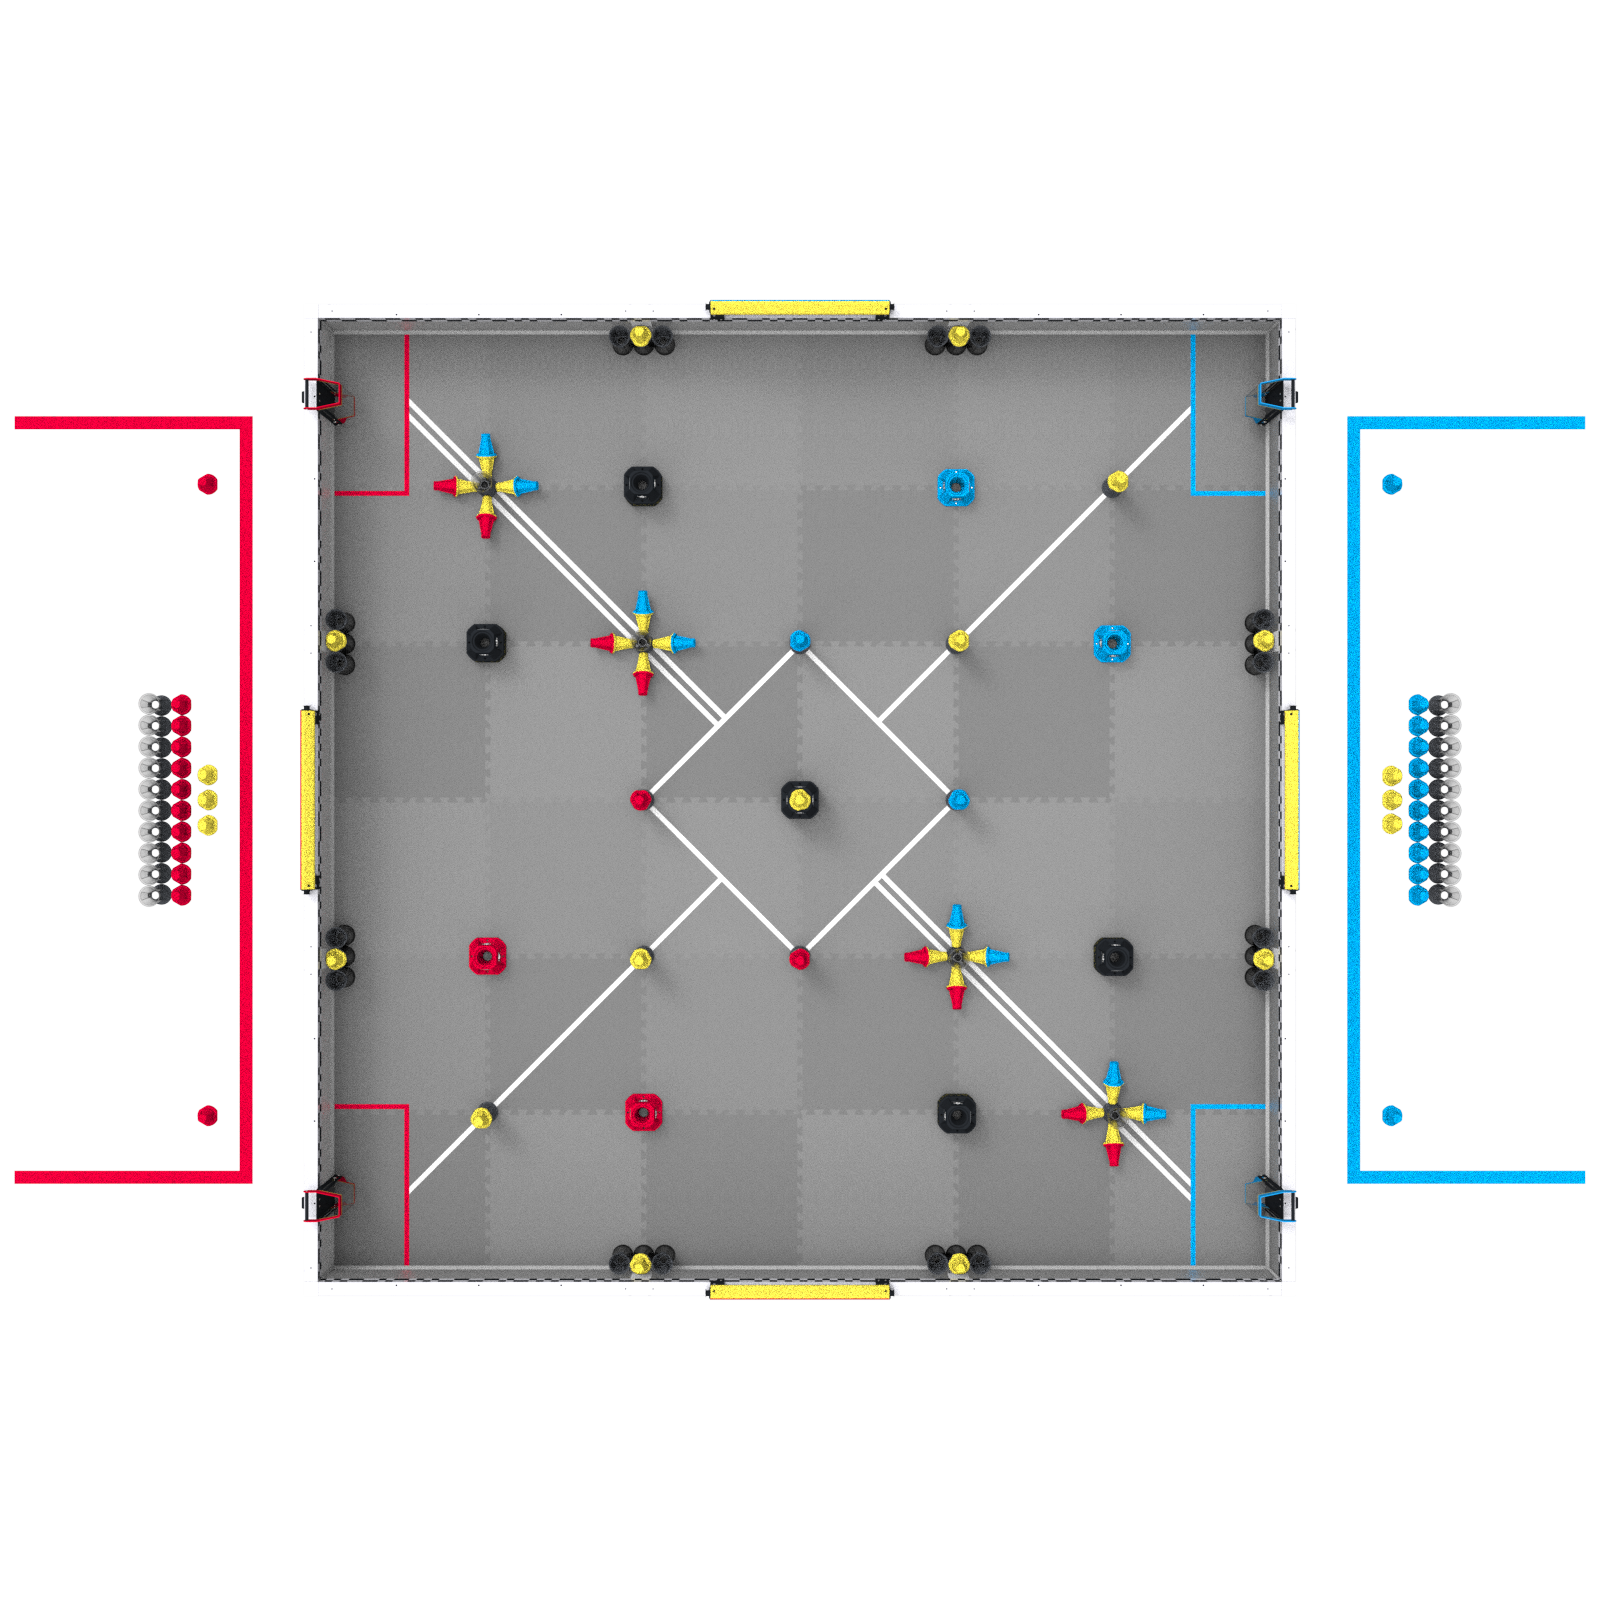
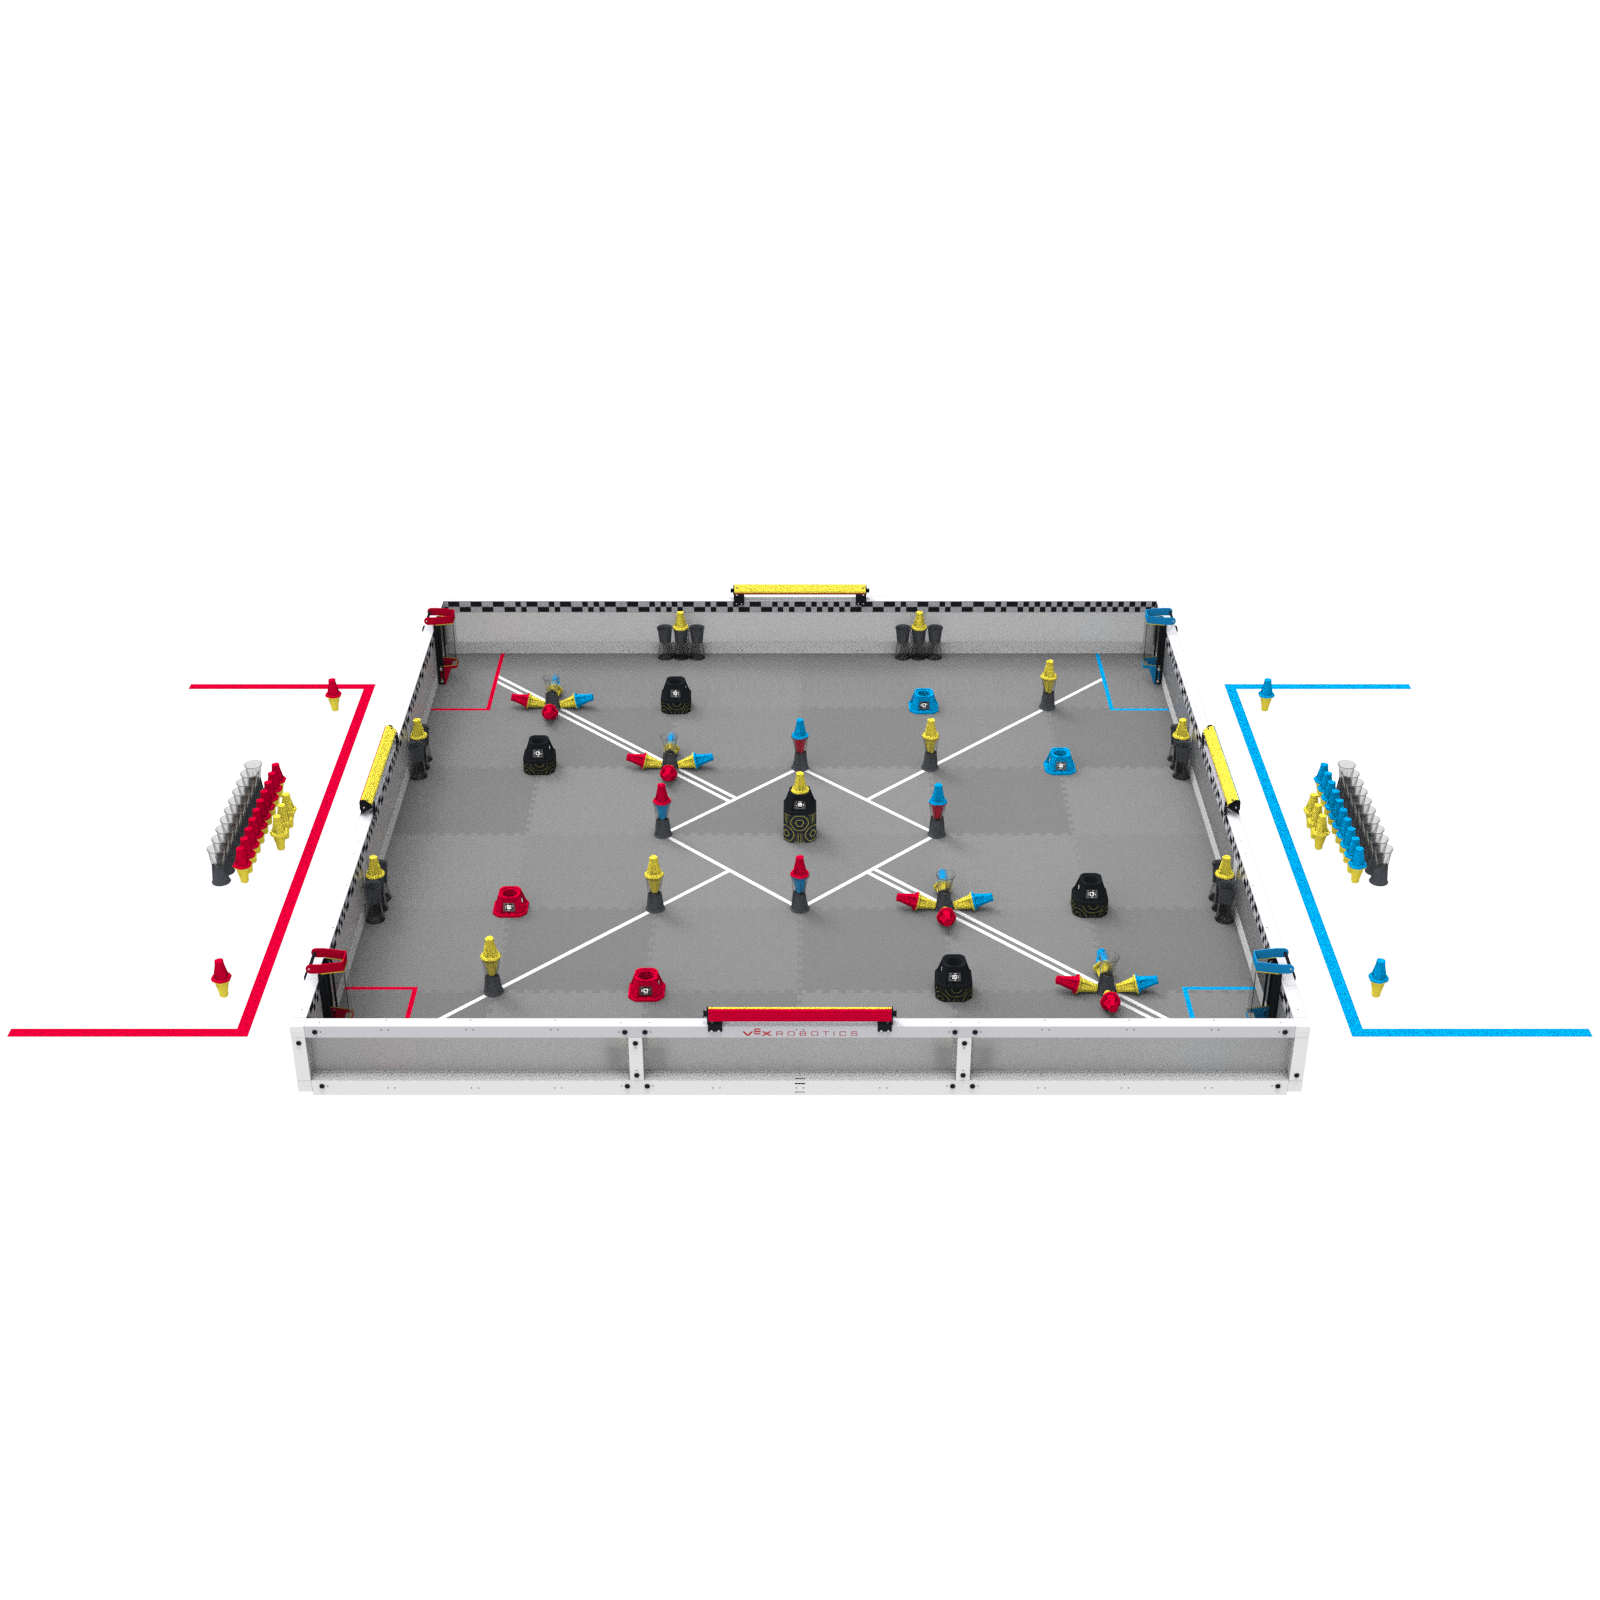
Layout de campo modificado. Apenas a baliza do meio-campo deve iniciar a partida com um pino amarelo/amarelo posicionado na mesma.
Cargas de competição modificadas. Cada Aliança ganha dois pinos amarelos/amarelos adicionais que começam fora do campo como cargas de partida.
Conjunto Red Alliance Match Loads: 10 copos, 10 pinos vermelhos/amarelos e 3 pinos amarelos/amarelos.
Conjunto Blue Alliance Match Loads: 10 copos, 10 pinos azuis/amarelos e 3 pinos amarelos/amarelos.
Figura VEXU-1: Vista superior da configuração do campo para uma partida VEX U.
Figura VEXU-2: Vista lateral da configuração do campo para um jogo VEX U.
<VUG1>Tamanhos iniciais diferentes do robô. Ver VUR1.
<VUG2>Posicionamento dos robôs diferente da regra <GG10>. A equipa vermelha tem o direito de colocar um robô no campo primeiro, seguida pelos dois robôs azuis e terminando com o segundo robô vermelho. Isto aplica-se tanto às partidas de qualificação quanto às partidas eliminatórias. Caso este direito seja utilizado, uma vez que uma equipa tenha posicionado um robô no campo, a sua posição não poderá ser alterada antes da partida.
<VUG3>Alguns dispositivos eletrónicos podem estar em movimento ou a deslocar-se no início do Arranque. Isto inclui ventiladores de arrefecimento ativos, módulos LIDAR rotativos e/ou outros sensores ou Eletrónica Adicional semelhantes. Estes dispositivos eletrónicos não devem iniciar qualquer tipo de movimento no robô como um todo ou em qualquer um dos seus subsistemas, e não podem interagir diretamente com os objetos de pontuação e/ou outros robôs.
<VUG4>Disponibilidade de Carregadoras. Os membros da Equipa de Condução podem introduzir Cargas de Arranque através das suas Carregadoras com a cor da Aliança e podem operar estas Carregadoras, tanto durante o Período Autónomo como durante o Período Controlado pelo Condutor de Partida.
<VUG5>Pontuação diferente durante o Período Autónomo. Para efeitos de determinação do vencedor do Bónus Autónomo, os seguintes itens são incluídos nos cálculos de pontuação do Período Autónomo:
Posse e pontuação de meias-pontas amarelas no meio-campo
Para os pinos colocados na baliza do meio-campo, as metades amarelas dos pinos pertencem à aliança que terminar o período autónomo com o maior número de robôs no meio-campo.
Pontuação dos robôs a terminar no meio-campo
Um robô é considerado como tendo terminado no meio-campo se estiver pelo menos parcialmente dentro do meio-campo no final do período autónomo.
Pelo menos doze (12) Meios Pinos Marcados para a sua Aliança. (Não inclui as metades de pinos marcadas nos quadrantes do lado oposto da Linha Autónoma.)
Pelo menos quatro (4) golos contêm pelo menos dois (2) pinos marcados para a sua aliança. (Não inclui metas em quadrantes do lado oposto da Linha Autónoma).
Nenhum dos robôs está em contacto com o perímetro do campo.
Pelo menos um (1) robô está pelo menos parcialmente dentro do meio-campo.
Modificações nas regras: Desafio de competências de robôs
Aplicam-se todas as regras da Secção 3 do VEX V5: Robot Skills Challenge, sem quaisquer modificações para além das indicadas abaixo.
<VURS1> As partidas de habilidades de robôs VEX U são configuradas de forma diferente das partidas de habilidades de robôs da Competição de Robótica VEX V5, com a seguinte modificação:
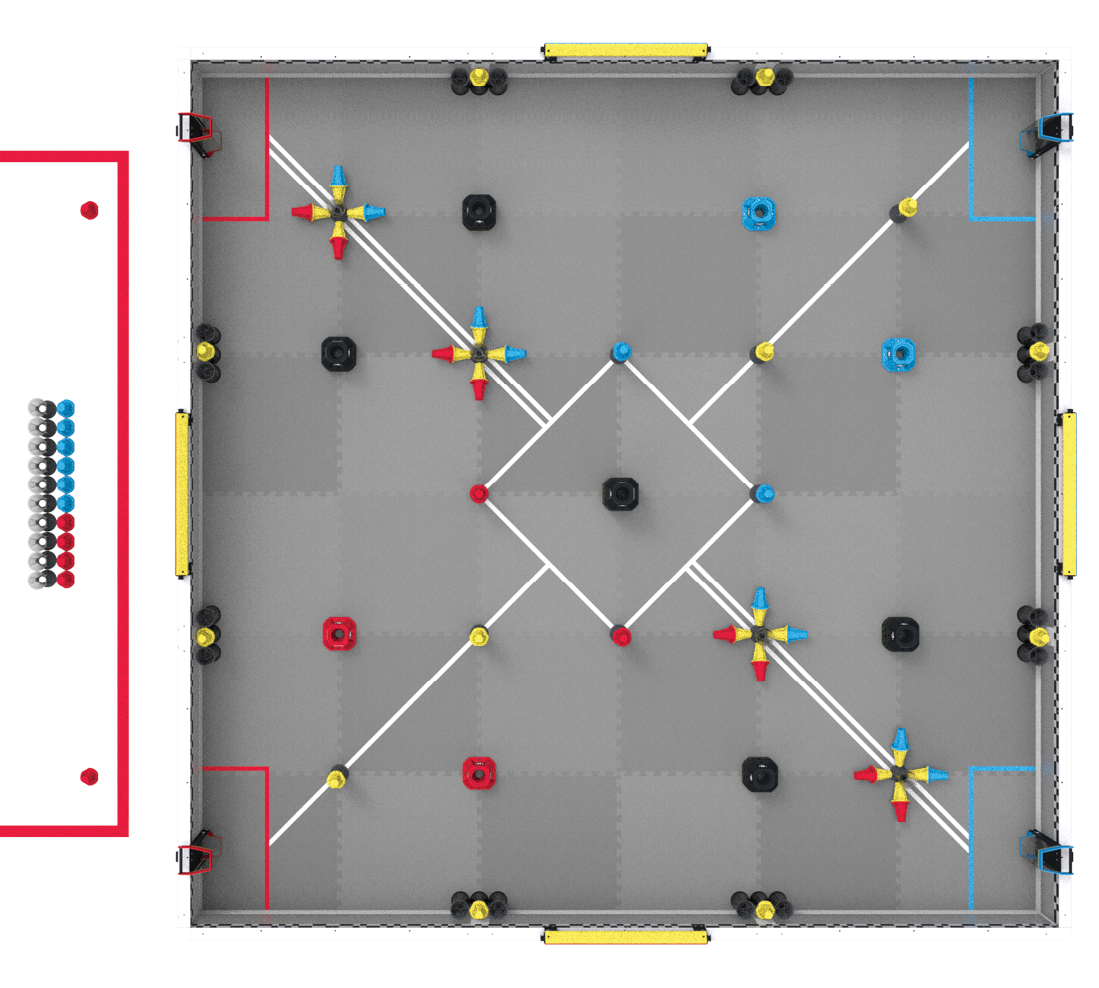
Cargas de competição modificadas. Quatro (4) pinos vermelhos/amarelos, seis (6) pinos azuis/amarelos e dez (10) copos começam fora do campo como cargas de jogo. Ver figura VURS1.
<VURS2> As equipas podem utilizar ambos os robôs nas suas partidas de habilidades de robôs VEX U, conforme VUT1 e VUR1.
<VURS3> Ambos os robôs devem iniciar a Partida de Habilidades de Robôs em posições iniciais válidas para a Aliança Vermelha. Todas as outras partes da regra SG1 aplicam-se. Cada robô deve utilizar um pino vermelho/amarelo como pré-carga de acordo com SG5.
Figura VURS1: Configuração do campo para uma partida de habilidades com robôs VEX U.
<VUT1> Em vez de um formato de Aliança de 2 Equipas, as Partidas Frente a Frente do VURC serão disputadas 1 Equipa contra 1 Equipa. Cada equipa utilizará dois (2) robôs em cada partida.
As equipas podem construir e trazer quantos robôs quiserem, mas apenas dois (2)—um de cada tamanho como descrito em VUR1—podem ser trazidos do fosso para o campo de jogo para qualquer partida.
Todos os robôs devem passar por uma inspeção antes de serem autorizados a competir.
<VUT2>Os jogos de qualificação serão conduzidos da mesma forma que num torneio VEX V5, mas no formato revisto 1v1 descrito em VUT1.
<VUT3>Os jogos a eliminar serão conduzidos da mesma forma que num torneio VEX V5, mas sem a Seleção de Alianças. No final da competição, uma equipa será coroada campeã do torneio.
<VUT4> O Período Autónomo no início de cada Partida Direta será de 30 segundos.
A interação humana com robôs durante o período autónomo é estritamente proibida.
Se ambas as equipas concluírem as suas rotinas antes de decorridos 30 segundos, terão a opção de sinalizar que desejam terminar o Período Autónomo antecipadamente. Ambas as equipas e o árbitro principal devem concordar com a “paragem antecipada”. Isto não é um requisito, e a opção deve ter sido estabelecida para todas as equipas no evento, por exemplo, durante a reunião do evento.
<VUT5> The Driver Controlled Period is shortened to 90 seconds and immediately follows the Autonomous Period.
<VUT6>Os torneios VURC têm menos equipas nas Eliminatórias. O número de equipas nas partidas eliminatórias para um determinado evento é determinado da seguinte forma, exceto em circunstâncias extraordinárias com a permissão da VEX Robotics. A presença de várias equipas abaixo da 16ª posição resultará numa ou mais folgas para as equipas com melhor classificação.
Um robô não deve ter dimensões superiores a 24” (609,6 mm) x 24” (609,6 mm) x 24” (609,6 mm) no início da partida.
Um robô não deve ter mais de 15” (381 mm) x 15” (381 mm) x 15” (381 mm) no início da partida.
<VUR2> As equipas podem utilizar qualquer produto oficial da VEX Robotics, exceto os listados nas tabelas abaixo, para construir o seu robô. Isto inclui os modelos das linhas de produtos VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE e VEX Robotics by HEXBUG*. A regra R28 aplica-se, mas a maioria das modificações em componentes não elétricos são permitidas.
<VUR3> As peças fabricadas podem ser produzidas através da aplicação dos seguintes processos de fabrico à matéria-prima legal:
Processos de fabrico aditivo, como a impressão 3D.
Processos de fabrico subtrativos, como corte, perfuração, fresagem ou maquinação.
Dobragem, como a dobragem de chapas metálicas ou a termoformagem.
Unir materiais entre si, através de soldadura ou colagem química (ex.: epóxi).
Moldagem de materiais não metálicos, como a injeção de poliuretano num molde impresso em 3D.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
<VUR5> Os seguintes tipos de materiais não são considerados matéria-prima e, por isso, não são permitidos:
Tipo
Exemplos
1
Qualquer Matéria-prima legal que tenha sido pós-processada por perfuração, maquinação ou outra forma de remoção de material.
* Cantoneira em alumínio com furos ou ranhuras regularmente espaçados * Chapa metálica perfurada
2
Extrusões que não se enquadrem em nenhuma das categorias listadas em VUR4
* Perfis extrudidos de alumínio não rectangulares, como 80/20, com ranhura em T ou Octanorm * Material para engrenagens
3
Artigos montados (ou kits pré-montados de artigos desmontados) que formam um único componente mais complexo.
* Caixas de engrenagens * Mecanismos de garras * Módulos de acionamento de desvio
4
Produtos comerciais prontos a usar, concebidos para serem utilizados com o mínimo de modificações.
* Rodas * Engrenagens * Correias e polias de distribuição
5
Materiais destinados à fundição ou sinterização
* Impressão 3D em leito de pó/resina * Alumínio fundido utilizado para fundição em areia
Nota: VUR2 tem precedência sobre esta regra. São permitidos materiais adquiridos à VEX Robotics que se enquadrem numa destas categorias (por exemplo, extrusão pré-perfurada VersaFrame).
<VUR6> As Peças Fabricadas não podem ser feitas a partir de Matéria-Prima, o que representa um risco de segurança ou de dano para o evento, outras Equipas ou Elementos de Campo. Exemplos de materiais proibidos incluem, mas não se limitam a:
Qualquer material destinado a produzir chamas ou efeitos pirotécnicos.
Qualquer material que se encontre no estado líquido no momento do arranque. Exemplos incluem fluidos hidráulicos, óleos, massas lubrificantes, mercúrio líquido e vedante de pneus.
Isto não inclui processos de fabrico que envolvam a utilização de líquidos, como fluido de corte ou epóxi.
Qualquer objeto que se estilhace ou que, de alguma forma, apresente um risco excessivo para a segurança/campo em caso de falha. Exemplos incluem chapas/tubos de fibra de vidro, acrílico e fibra de carbono.
Esta regra refere-se especificamente à legalidade material em si. Quaisquer mecanismos potencialmente inseguros feitos de Matéria-prima legal podem ainda ser abordados por S1 e R19.
Os filamentos de impressora 3D que incluem aditivos de fibra de carbono (ou similares) ou incrustações de fibra de carbono (ou similares) estão isentos desta exceção e são considerados legais para utilização em Peças Fabricadas.
<VUR7>As peças fabricadas devem ser feitas pelos membros da equipa. Qualquer Peça Fabricada deve ser acompanhada de documentação que demonstre o processo de concepção e construção da Equipa para essa Peça Fabricada.
A forma mínima aceitável de documentação é um desenho técnico com múltiplas vistas da peça em questão. Estes desenhos podem ser incluídos no Caderno de Engenharia da Equipa ou num apêndice independente do Caderno de Engenharia.
Qualquer Peça Fabricada deve ter sido inteiramente concebida e produzida por membros da Equipa. Por exemplo, as peças encomendadas pela equipa e impressas em 3D por terceiros seriam proibidas.
As equipas deverão fornecer esta documentação sempre que solicitada pelos inspetores, árbitros principais ou juízes durante o evento. A falta de fornecimento de documentação aceitável resultará na consideração da peça como ilegal para utilização; assim, serão aplicados R2, <G5> e/ou G1.
<VUR8> As equipas podem utilizar molas disponíveis comercialmente nos seus robôs. Para efeitos desta regra, uma “mola” é qualquer dispositivo utilizado para armazenar e libertar energia potencial elástica. Exemplos incluem, mas não se limitam a:
Molas de compressão, tração, torção, força constante ou cónicas, fabricadas em aço para molas.
Molas feitas de fio elástico ou borracha, como tubos cirúrgicos, cordas elásticas ou cordas entrançadas extensíveis.
Choques a gás de circuito fechado (pneumáticos).
Nota: Os choques com gás não são considerados dispositivos pneumáticos no contexto de VUR14. Os amortecedores a gás não podem ser modificados de forma alguma.
<VUR9> As equipas podem utilizar acessórios de fixação disponíveis comercialmente nos seus robôs. Exemplos incluem (mas não se limitam a):
Parafusos, porcas, rebites e pastilhas termoendurecíveis
Dobradiças, cavilhas, terminais de haste, hastes roscadas e abraçadeiras de mangueira.
Acessórios auxiliares de fixação, como anilhas ou espaçadores.
Adesivos como epóxi, cola ou fita adesiva (apenas quando utilizados para unir duas partes)
Se a função principal da peça não for “fixação”, então VUR5, VUR6 e/ou VUR7 têm precedência sobre esta regra. Exemplos de atos ilegais incluem (mas não se limitam a):
Uma roda pré-fabricada não VEX, mesmo que tecnicamente possa ligar a banda de rodagem a um eixo.
Extrusão 80/20; outros artigos estão “fixados a ela”, não é a peça que realiza a “fixação”.
Utilizando fita antiderrapante para melhorar a tração das rodas.
<VUR10> Cada robô deve utilizar exactamente um (1) Cérebro de Robô V5 e pelo menos um (1) Rádio de Robô V5 ligado a um Controlador V5.
As equipas devem cumprir as regras de potência mencionadas em R12 e <VUR12d>.
A comunicação sem fios entre robôs é permitida se forem utilizados os módulos de comunicação V5 e os rádios V5 legalizados. Não são permitidos outros tipos de protocolos de comunicação sem fios (por exemplo, rádio, Bluetooth, Wi-Fi).
<VUR11> Não existe restrição quanto ao número de motores inteligentes V5, 11W (276-4840) e/ou 5,5W (276-4842) que os robôs podem utilizar. Não são permitidos outros motores, servos ou atuadores eletrónicos, incluindo os vendidos pela VEX (por exemplo, o motor 393 de 2 fios).
Nota 1: A regra R28 ainda se aplica na VEX U. As equipas não podem modificar os Smart Motors e devem utilizar cartuchos de engrenagem oficiais/não modificados.
Nota 2: Os atuadores pneumáticos e os solenóides pneumáticos disponíveis comercialmente são permitidos dentro das diretrizes de VUR14.
Nota 3: Os Eletrónicos Adicionais legais podem incluir o seu próprio motor, servo ou atuador, conforme VUR12.
Nota 4: O limite de transmissão de 55 W especificado em R11 não se aplica ao VEX U.
<VUR12> existe nenhuma restrição quanto a sensores, processadores externos ou componentes eletrónicos adicionais disponíveis comercialmente que os robôs possam utilizar para a deteção e processamento, exceto conforme descrito abaixo:
Os sensores e os Processadores Externos DEVEM ser ligados ao Cérebro do Robot V5 através de qualquer uma das portas acessíveis externamente (ou seja, sem qualquer modificação nos componentes eletrónicos disponíveis comercialmente). Um sensor pode ser ligado a um Processador Externo que depois se liga ao Cérebro do Robot V5.
Diretamente do cérebro do robô V5 através de qualquer porta exterior acessível.
A partir de uma bateria adicional de iões de lítio, ferro-lítio ou níquel-hidreto metálico (apenas pode ser utilizada uma (1) bateria adicional para a alimentação do sensor/processamento). Esta bateria adicional deve funcionar com uma tensão máxima inferior a 13 volts.
São permitidos sensores, Processadores Externos e/ou Eletrónica Adicional que incluam um motor de baixa potência como parte integrante da sua função primária de deteção/processamento, como por exemplo um ventilador de arrefecimento de um Processador Externo ou um Sensor rotativo.
Os motores independentes que não possuem funcionalidade adicional de deteção ou processamento (por exemplo, utilizar um motor brushless comercialmente disponível num sistema de transmissão) não são considerados Eletrónica Adicional legais e seriam considerados uma Violação de VUR11.
Os solenóides pneumáticos são os únicos tipos de solenóides permitidos como Electrónica Adicional. Os solenoides utilizados para qualquer outro fim que não seja abrir e fechar uma válvula pneumática são considerados atuadores e, portanto, proibidos, de acordo com VUR11.
R28 ainda se aplica no VEX U, as equipas não podem alterar ou modificar peças eletrónicas das linhas de produtos VEX. É permitido rodar os blocos do Sensor Óptico V5 e do Sensor de Distância V5 em relação às suas bases, bem como fabricar placas traseiras personalizadas para estes sensores.
<VUR13>Os conjuntos eletromecânicos disponíveis comercialmente são permitidos para utilização em robôs.
Para efeitos desta regra, qualquer sistema que integre sensores com outras peças mecânicas fabricadas por qualquer pessoa que não seja membro da Equipa e que sirvam para mais utilizações do que a definição básica de um sensor será considerado um conjunto electromecânico, e, portanto, não é legal.
Os exemplos podem incluir, mas não se limitam a: cápsulas de odometria.
Os sensores comercialmente disponíveis com invólucros plásticos simples, cuja única função é proteger os componentes internos e auxiliar a montagem do sensor, não são considerados conjuntos eletromecânicos.
<VUR14> As equipas podem utilizar uma quantidade ilimitada dos seguintes componentes pneumáticos disponíveis comercialmente: cilindros, atuadores, válvulas, manómetros, tanques de armazenamento, reguladores, manifolds, tubos e solenoides.
Os dispositivos pneumáticos só podem ser carregados até um máximo de 100 psi.
Não são permitidos compressores ou quaisquer outras formas de carregamento “no robô”.
Todos os componentes comerciais devem ter uma classificação de 100 psi ou superior. As equipas devem estar preparadas para fornecer aos inspetores, caso tal seja solicitado, a documentação que comprove estas classificações.
Os componentes não devem ser modificados em relação ao seu estado original, exceto nas seguintes situações:
Corte de tubos ou fios pneumáticos no comprimento desejado; montagem de componentes utilizando roscas, suportes ou ligações pré-existentes; ou pequenos retoques estéticos.
Se forem utilizados solenóides de 12V disponíveis comercialmente, estes são considerados Electrónica Adicional e, portanto, devem satisfazer todas as condições listadas em VUR12. Os solenóides de 12V podem ser alimentados por uma fonte de alimentação adicional (por <VUR12d>), ou por um conversor elevador de 5V-12V do Cérebro do Robô V5. Se for utilizada uma fonte de alimentação externa (ou outro dispositivo Electronic Adicional) para interfacear com o solenóide, as equipas DEVEM ser capazes de demonstrar que não há forma de o solenóide receber energia enquanto o robô estiver a receber um estado Desativado do controlador de campo.
<VUR15>As equipas podem utilizar rolamentos disponíveis comercialmente nos seus robôs. Para efeitos desta regra, um ‘rolamento’ é uma peça que suporta cargas externas, reduz o atrito e melhora a eficiência, facilitando o movimento dinâmico suave entre os componentes. Exemplos legais incluem (mas não se limitam a):
Componentes que suportam o movimento rotacional: rolamentos radiais, rolamentos de rolos, rolamentos axiais, rolamentos de agulhas, rolamentos unidirecionais, casquilhos, etc.
Componentes que suportam o movimento linear: rolamentos lineares, guias lineares, corrediças de gaveta, etc.
Queremos ver universidades a competir diretamente num confronto global. As escolas não estão limitadas a uma única Equipa, e uma Equipa pode ser constituída por várias faculdades, mas esperamos que cada Equipa se identifique e represente com orgulho uma (1) instituição de ensino superior. (ex.: “Clarkson University” em vez de “UC Santa Barbara”). É claro que as equipas de “clubes” de nível universitário e as equipas mistas são encorajadas a participar! No entanto, como referido na Política de Elegibilidade dos Alunos, os alunos que ainda não se formaram no ensino secundário não são elegíveis para participar no VEX U, mesmo que estejam “inscritos em dois cursos” ou a frequentar disciplinas de nível superior. Um estudante não pode ser membro de uma equipa VEX V5 e de uma equipa VURC em simultâneo, independentemente da sua elegibilidade.