Medan många högskolor och universitet redan använder VEX V5-systemet i sina akademiska klasser, har många fler omfattande tillverkningsmöjligheter utöver det vanliga “VEX metal”-biblioteket. Tillverkningstekniker som maskinbearbetning och 3D-utskrift är vanligare än någonsin på universitetsingenjörsprogram, och vi kan inte vänta med att se vad VEX U Robotics Competition Teams från hela världen kan skapa enligt dessa mer avancerade regler.
Precis som tidigare år kommer säsongen att inkludera ett avslutande VEX U-evenemang vid VEX Robotics World Championship, tillsammans med regionala turneringar över hela världen. Deltagande skolor får chansen att bevisa sina förmågor inför tusentals framtida ingenjörer och visa upp vad som verkligen gör deras skola anmärkningsvärd. VEX U Robotics Competition är det perfekta projektbaserade komplementet till många ingenjörsprogram på universitetsnivå och ger studenterna en unik möjlighet att visa sina praktiska färdigheter för potentiella arbetsgivare, såsom våra evenemangssponsorer.
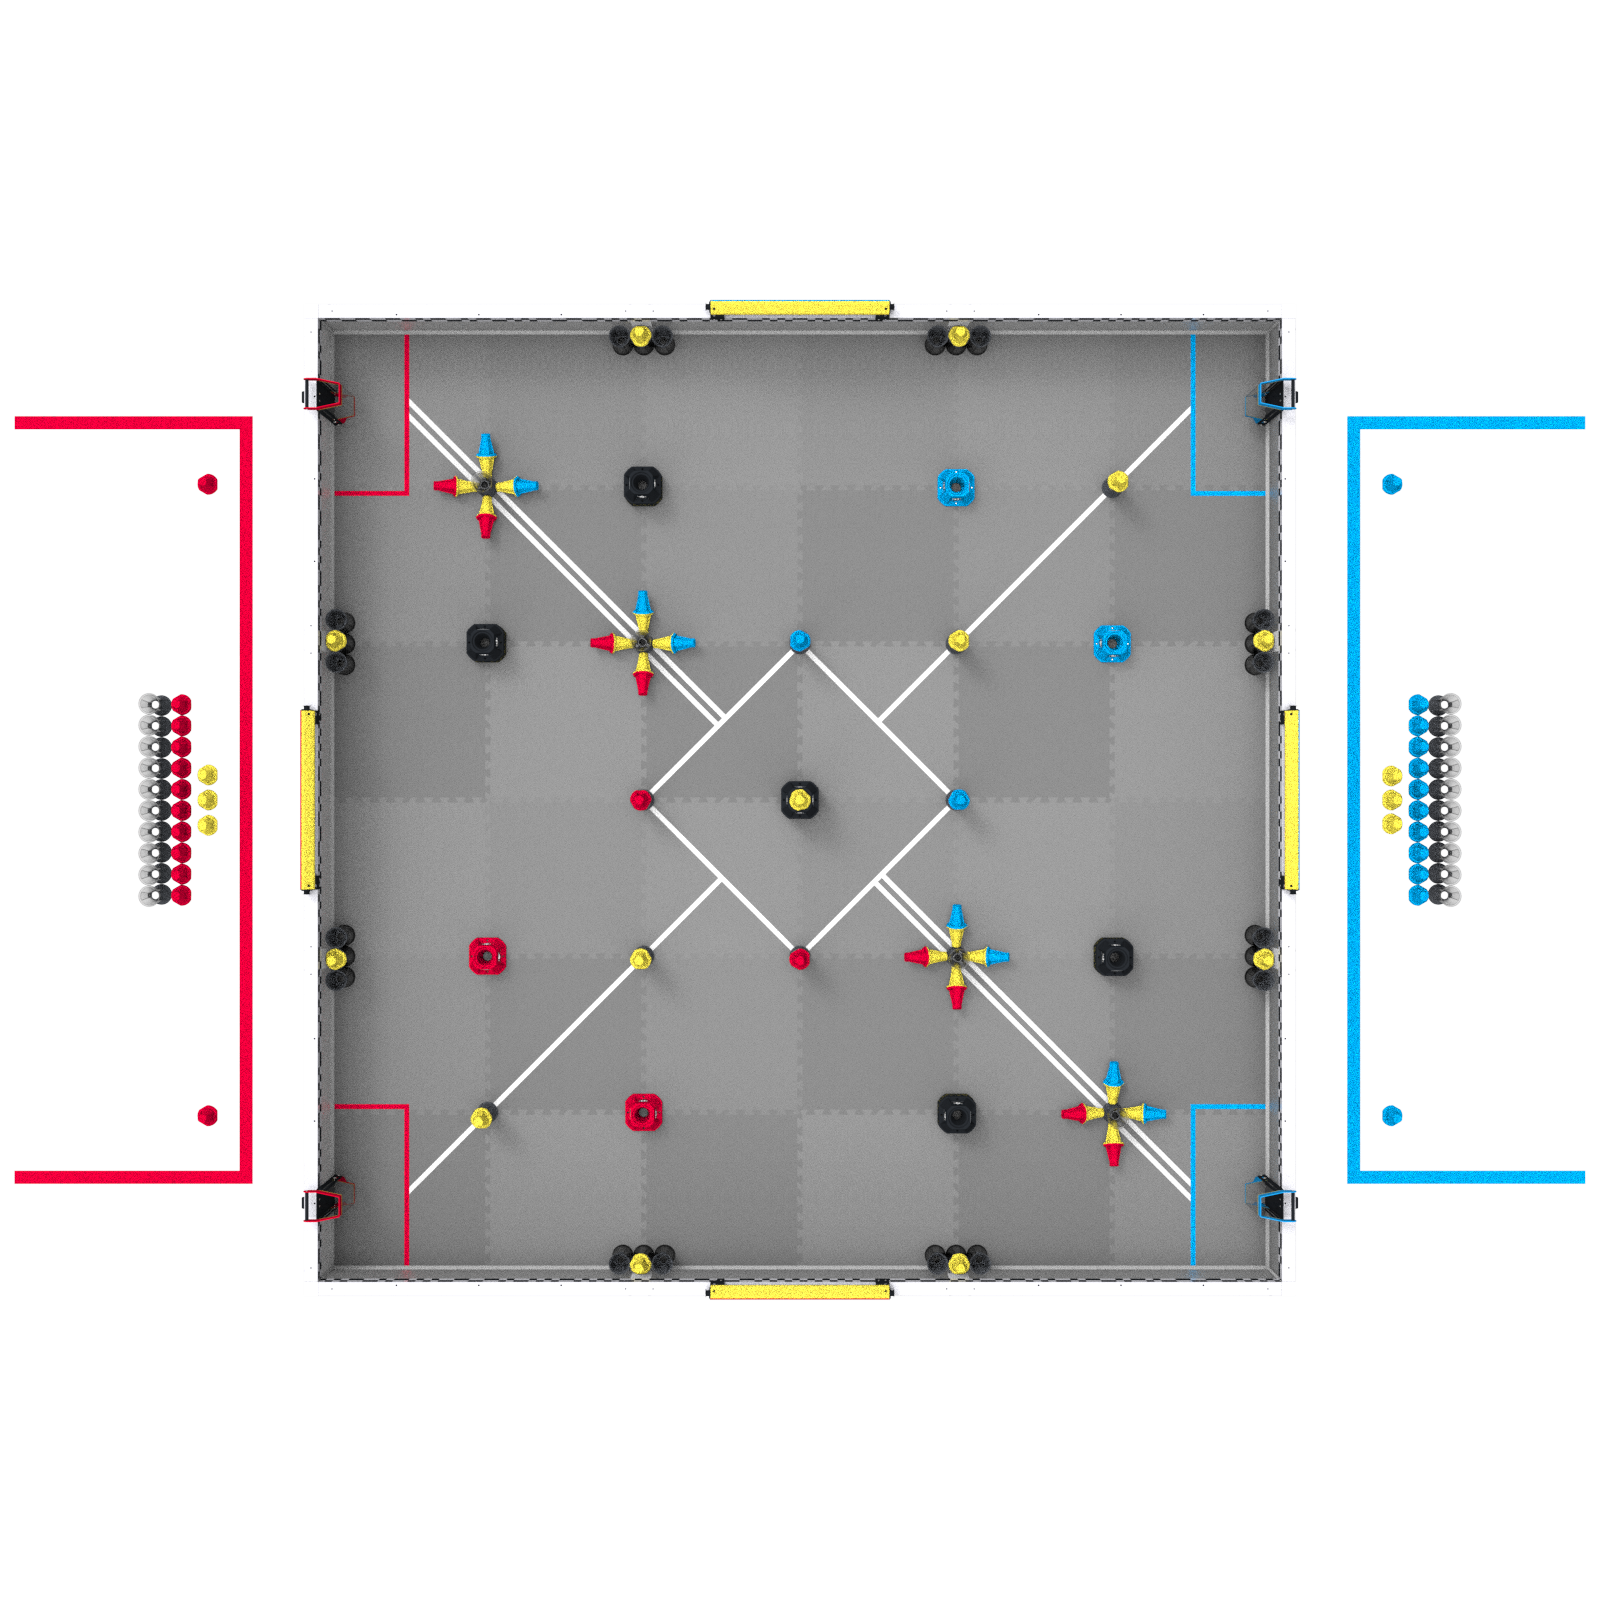
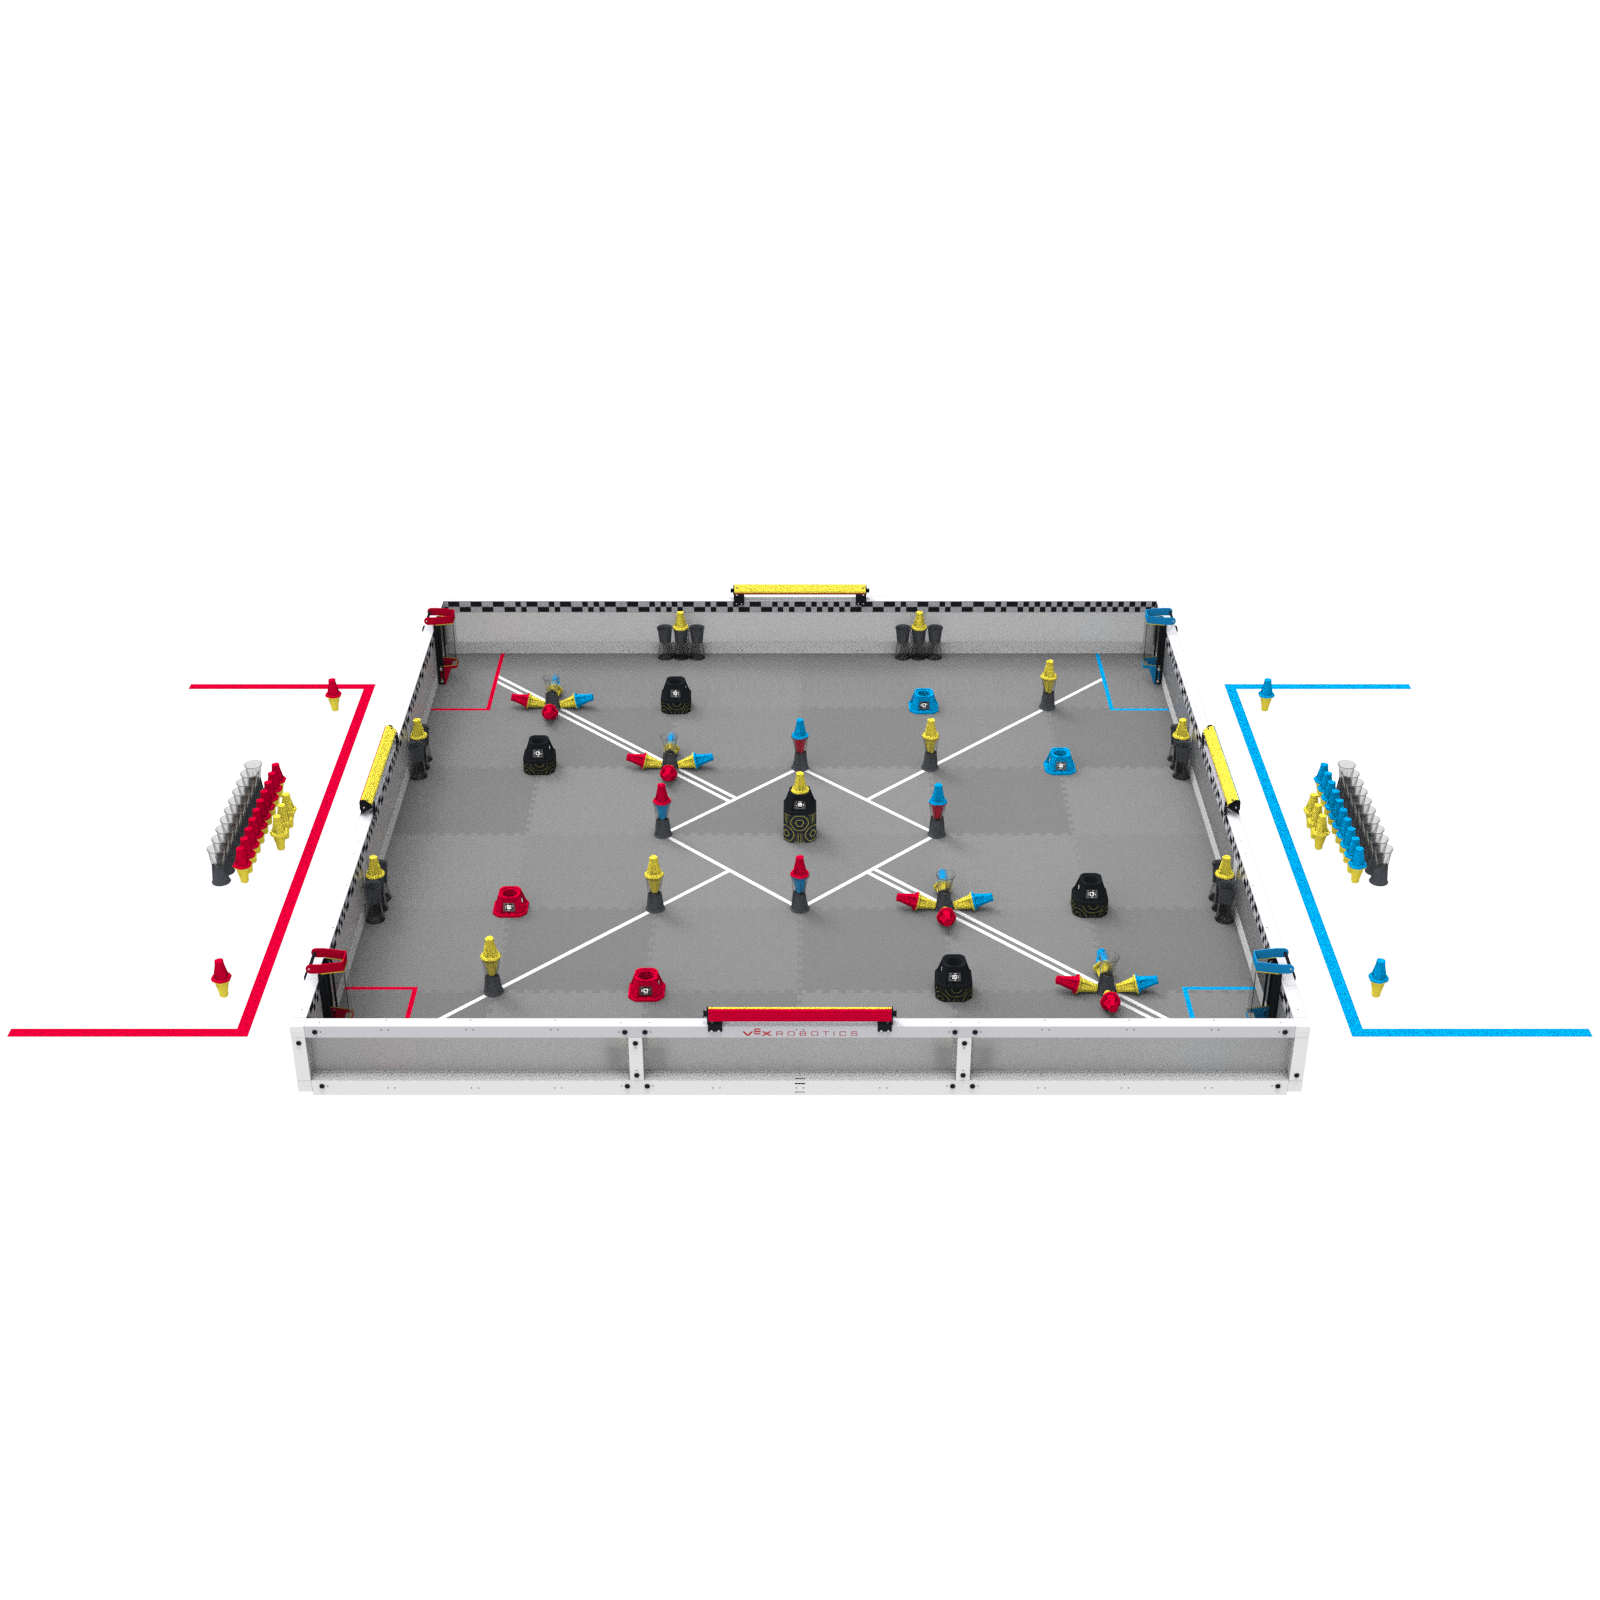
VEX U Robotics Competition använder VEX V5 Robotics Competition Override Field med några mindre modifieringar. Alla som har ett VEX V5 Override-fält kan använda det för ett VEX U-evenemang eller lag. Vänligen se tidigare avsnitt i denna spelmanual för grundläggande tävlingsregler och detaljer. Alla standardregler gäller, med undantag för de ändringar som anges i detta avsnitt. Vid reglerkonflikter har reglerna i detta avsnitt av spelmanualen och eventuella beslut i den officiella VEX U Q&A företräde.
Ytterligare elektronik - Alla sensorer, processorer eller andra elektroniska komponenter som används i robotkonstruktion och är anslutna till V5-robotens hjärna och som inte säljs av VEX Robotics. Exempel inkluderar kommersiellt tillgängliga enheter (t.ex. Raspberry Pi) eller specialanpassade enheter designade och tillverkade av teamet. Se VUR12 och VUR13 för mer information.
Allians - En grupp av två (2) robotar från samma lag som har valts ut av eleverna att spela tillsammans under en given match.
Elektromekanisk montering - Ett komplext system som består av flera standardkomponenter, vilka kan inkludera sensorer, mekaniska delar och ställdon.
Extern processor - En datorenhet eller mikrokontroller som oberoende bearbetar sensordata innan den skickas till VEX V5 Brain.
Tillverkad del - Alla komponenter som används i robotkonstruktion och som tillverkas av teammedlemmar. Se VUR3 till VUR7 för mer information.
Råmaterial - Lagermaterial som köpts från tredjepartsleverantörer som kan användas för att skapa Tillverkade delar. Se VUR4 och VUR5.
Sensor - En enhet som upptäcker och reagerar på förändringar i omgivningen och tillhandahåller data till robotens styrsystem.
<VUG2>Annar robotplacering än regel <GG10>. Det röda laget har rätt att placera en robot på planen först, följt av båda blå robotarna, och avsluta med den andra röda roboten. Detta gäller i kvalmatcher och elimineringsmatcher. Om denna rättighet används, kan ett lag, när det väl har placerat en robot på planen, inte justera dess position före matchen.
<VUG3>Vissa elektroniska enheter kan vara i rörelse eller röra sig i början av matchen. Detta inkluderar aktiva kylfläktar, roterande LIDAR-moduler och/eller andra liknande sensorer eller ytterligare elektronik. Dessa elektroniska enheter bör inte initiera någon form av rörelse för hela roboten eller något av dess delsystem, och får inte direkt interagera med poänggivande objekt och/eller andra robotar.
<VUG4>Olika lastare finns tillgängliga. Medlemmar i körlag kan introducera matchlaster genom sina alliansfärgade lastare och kan använda dessa lastare under både den autonoma perioden och den förarstyrda perioden i matchen.
<VUG5>Olika poängsättningar under den autonoma perioden. För att fastställa vinnaren av den autonoma bonusen ingår följande i poängsättningsberäkningarna för den autonoma perioden:
Äganderätt och poängsättning för gula kegelhalvor på mittfältet
För käglar placerade i mittfältsmålet ägs de gula kägelhalvorna av den allians som avslutar den autonoma perioden med ett större antal robotar på mittfältet.
Poängsättning av robotar som slutar på mittfältet
En robot räknas som att ha slutat på mittfältet om roboten åtminstone delvis befinner sig inom mittfältet i slutet av den autonoma perioden.
<VUG6>Olika kriterier för autonoma vinstpoäng. För alla VEX U-evenemang tilldelas en autonom vinstpoäng till alla allianser som avslutar den autonoma perioden med alla följande uppgifter slutförda och som inte har begått några överträdelser under den autonoma perioden:
Minst tolv (12) kägelhalvor poängsatta för din allians. (Inkluderar inte kägelhalvor poängsatta i kvadranter på motsatt sida av den autonoma linjen.)
Minst fyra (4) mål innehåller vardera minst två (2) gjorda kägelhalvor för din allians. (Inkluderar inte mål i kvadranter på motsatt sida av den autonoma linjen).
Ingen av robotarna har kontakt med fältperimetern.
Minst en (1) robot befinner sig åtminstone delvis inom mittfältet.
Alla regler gäller från VEX V5 avsnitt 3: Robotfärdighetsutmaning, utan några andra ändringar än de som anges nedan.
<VURS1> VEX U Robot Skills Matches är upplagda annorlunda än VEX V5 Robotics Competition Robot Skills Matches, med följande modifiering:
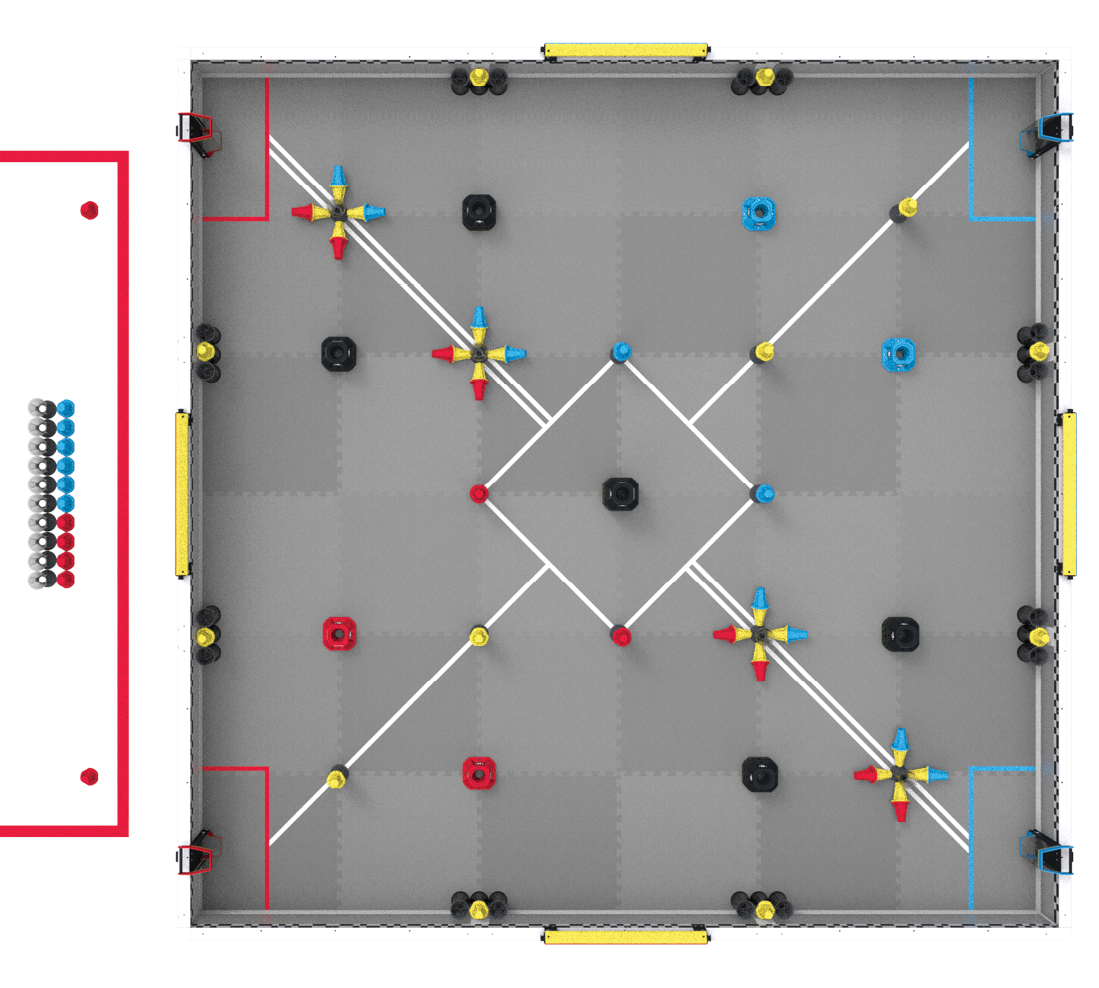
Modifierade matchbelastningar. Fyra (4) rödgula käglor, sex (6) blågula käglor och tio (10) cuper börjar utanför planen som matchladdningar. Se figur VURS1.
<VURS2>Lag får använda båda robotarna i sina VEX U-robotfärdighetsmatcher, enligt VUT1 och VUR1.
<VURS3> Båda robotarna måste starta robotfärdighetsmatchen i lagliga startpositioner för den röda alliansen. Alla andra delar av regel SG1 gäller. Varje robot måste använda en röd/gul stift som förspänning i enlighet med SG5.
Figur VURS1: Fältuppställningen för en VEX U-robotfärdighetsmatch.
<VUT1> Istället för ett 2-lags alliansformat kommer VURC Head-to-Head-matcher att spelas 1-lag mot 1-lag. Varje lag kommer att använda två (2) robotar i varje match.
Lagen får bygga och ta med sig så många robotar som de vill, men endast två (2) – en av varje storlek enligt beskrivningen i VUR1 – får tas med från depån till spelplanen för en match.
Alla robotar måste klara en inspektion innan de får tävla.
<VUT2>Kvalificeringsmatcher kommer att genomföras på samma sätt som i en VEX V5-turnering, men i det reviderade 1v1-formatet som beskrivs i VUT1.
<VUT3>Elimineringsmatcher kommer att genomföras på samma sätt som i en VEX V5-turnering, men utan ett alliansval. I slutet av tävlingen kommer ett lag att utses som turneringsmästare.
<VUT4> Den autonoma perioden i början av varje head-to-head-match kommer att vara 30 sekunder.
Mänsklig interaktion med robotar under den autonoma perioden är strängt förbjuden.
Om båda lagen slutför sina rutiner innan 30 sekunder har gått, har de möjlighet att signalera att de vill avsluta den autonoma perioden i förtid. Båda lagen och huvuddomaren måste vara överens om det “tidiga stoppet”. Detta är inte ett krav, och alternativet måste ha upprättats för alla lag vid evenemanget, till exempel under evenemangsmötet.
<VUT5> Den förarstyrda perioden förkortas till 90 sekunder och följer omedelbart efter den autonoma perioden.
<VUT6>VURC-turneringar har färre lag i elimineringsmatcher. Antalet lag i elimineringsmatcher för ett givet evenemang bestäms enligt följande, förutom under extraordinära omständigheter med tillstånd från VEX Robotics. Ett antal lag under 16 kommer att resultera i en eller flera byes för högst rankade lag.
En robot får inte vara större än 609,6 mm x 609,6 mm x 609,6 mm vid matchens början.
En robot får inte vara större än 15” (381 mm) x 15” (381 mm) x 15” (381 mm) vid matchens början.
<VUR2>Lag får använda valfria officiella VEX Robotics-produkter, med undantag för de undantag som anges i tabellerna nedan, för att bygga sin robot. Detta inkluderar de från produktlinjerna VEXpro, VEX EXP, VEX IQ, VEX GO, VEX 123, VEX CTE och VEX Robotics by HEXBUG*. Regel R28 gäller, men de flesta modifieringar av icke-elektriska komponenter är tillåtna.
<VUR3> Tillverkade delar kan tillverkas genom att följande tillverkningsprocesser tillämpas på lagligt råmaterial:
Additiva tillverkningsprocesser, såsom 3D-utskrift.
Subtraktiva tillverkningsprocesser, såsom skärning, borrning, fräsning eller maskinbearbetning.
Bockning, såsom plåtbockning eller termoformning.
Att fästa material vid varandra, såsom svetsning eller kemisk bindning (t.ex. epoxi).
Gjutning av icke-metaller, såsom att injicera polyuretan i en 3D-printad form.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
Kommersiella standardvaror som är avsedda att användas med minimal modifiering
* Hjul * Kugghjul * Kamremmar och remskivor
5
Material som är avsedda att gjutas eller sintras
* 3D-utskrift med harts/pulverbädd * Smält aluminium som används för sandgjutning
Obs: VUR2 har företräde framför denna regel. Material som köpts från VEX Robotics och som faller under en av dessa kategorier (t.ex. VersaFrame förborrad extrudering) är tillåtna.
<VUR6>Tillverkade delar kan inte tillverkas av Råmaterial vilket utgör en säkerhets- eller skaderisk för evenemanget, andra lag eller fältelement. Exempel på förbjudna material inkluderar, men är inte begränsade till:
Allt material avsett att producera lågor eller pyrotekniska effekter.
Allt material som är flytande vid matchtillfället. Exempel inkluderar hydraulvätskor, oljor, fetter, flytande kvicksilver och däcktätningsmedel.
Detta inkluderar inte tillverkningsprocesser som involverar användning av vätskor, såsom fräskylvätska eller epoxi.
Allt material som splittras eller på annat sätt utgör en alltför stor fält-/säkerhetsrisk vid fel. Exempel inkluderar glasfiber, akryl och kolfiberplåt/rör.
Denna regel avser specifikt själva den materiella lagligheten. Eventuella potentiellt osäkra mekanismer gjorda av laglig råvara kan fortfarande åtgärdas med S1 och R19.
3D-skrivarfilament som innehåller tillsatser av kolfiber (eller liknande) eller inlägg av kolfiber (eller liknande) är undantagna från detta undantag och anses vara lagliga för användning i tillverkade delar.
<VUR7>Tillverkade delar måste tillverkas av teammedlemmar. Alla Tillverkade delar måste åtföljas av dokumentation som visar teamets design- och konstruktionsprocess för den Tillverkade delen.
Den lägsta godtagbara formen av dokumentation är en teknisk ritning med flera vyer för den aktuella delen. Dessa ritningar kan inkluderas i ett teams ingenjörsanteckningsbok eller i en fristående bilaga till ingenjörsanteckningsboken.
Alla Tillverkade delar måste ha designats och producerats helt och hållet av teammedlemmar. Till exempel skulle delar som beställts av teamet och 3D-utskrivits av en tredje part vara förbjudna.
Lagen kommer att vara skyldiga att tillhandahålla denna dokumentation på begäran av inspektörer, huvuddomare eller domare när som helst under ett evenemang. Underlåtenhet att tillhandahålla godtagbar dokumentation kommer att resultera i att delen anses vara olaglig för användning; därför gäller R2, <G5> och/eller G1.
<VUR8>Lag får använda kommersiellt tillgängliga fjädrar på sina robotar. I denna regel avses med en “fjäder” varje anordning som används för att lagra och frigöra elastisk potentiell energi. Exempel inkluderar, men är inte begränsade till:
Kompressions-, drag-, vrid-, konstantkrafts- eller koniska fjädrar tillverkade av fjäderstål.
Fjädrar gjorda av elastisk tråd eller gummi, såsom kirurgiska slangar, elastiska snören eller töjbart flätat rep.
Slutna (pneumatiska) gaschockdämpare.
Obs: Gasstötdämpare betraktas inte som pneumatiska anordningar i samband med VUR14. Gasstötdämpare får inte modifieras på något sätt.
<VUR9>Lag får använda kommersiellt tillgängliga fästelement på sin robot. Exempel inkluderar (men är inte begränsade till):
Skruvar, muttrar, nitar och värmehärdande insatser
Gångjärn, stift, stångändar, gängade stänger och slangklämmor
Extra fästelement, såsom brickor eller distanser
Lim som epoxi, lim eller tejp (endast när de används för att sammanfoga två delar)
Om delens primära funktion inte är “fästning”, har VUR5, VUR6 och/eller VUR7 företräde framför denna regel. Olagliga exempel inkluderar (men är inte begränsade till):
Ett prefabricerat icke-VEX-hjul, även om det tekniskt sett kan ansluta slitbanan till en axel
80/20-profilering; andra föremål “fästas fast”, det är inte den delen som gör “fästningen”
Använda grepptejp för att förbättra hjulgreppet
<VUR10> Varje robot måste använda exakt en (1) V5-robothjärna och minst en (1) V5-robotradio ansluten till en V5-kontrollenhet.
Lag måste följa maktreglerna som anges i R12 och <VUR12d>.
Trådlös kommunikation mellan robotar är tillåten om man använder lagliga V5-robothjärnor och V5-robotradior. Inga andra typer av trådlösa kommunikationsprotokoll (t.ex. radio, Bluetooth, Wi-Fi) är tillåtna.
<VUR11> Det finns ingen begränsning på antalet V5 Smart-motorer, 11W (276-4840) och/eller 5,5W (276-4842) som robotar får använda. Inga andra motorer, servon eller elektroniska ställdon är tillåtna, inklusive de som säljs av VEX (t.ex. 2-trådsmotorn 393).
Anmärkning 1: Regel R28 gäller fortfarande i VEX U. Lag får inte modifiera Smart Motors och måste använda officiella/omodifierade växelpatroner.
Anmärkning 2: Kommersiellt tillgängliga pneumatiska ställdon och pneumatiska solenoider är tillåtna inom ramen för riktlinjerna i VUR14.
Anmärkning 3: Juridisk information Ytterligare elektronik kan inkludera sin egen motor, servo eller ställdon, enligt VUR12.
Anmärkning 4: Drivlinans gräns på 55 W som anges i R11 gäller inte för VEX U.
<VUR12> Det finns ingen begränsning för kommersiellt tillgängliga sensorer, externa processorer eller ytterligare elektronik som robotar får använda för avkänning och bearbetning, förutom enligt följande:
Sensorer och externa processorer MÅSTE anslutas till V5 Robot Brain via någon av de externt åtkomliga portarna (dvs. utan någon modifiering av den kommersiellt tillgängliga elektroniken). En sensor kan anslutas till en extern processor som sedan ansluts till V5-robotens hjärna.
Direkt från V5 Robot Brain via valfri externt åtkomlig port.
Från ett extra litiumjon-, litiumjärn- eller nickelmetallhydridbatteripaket (endast ett (1) extra batteri kan användas för sensor-/processorkraft). Detta extra batteripaket får arbeta med högst 13 volt.
Sensorer, externa processorer och/eller ytterligare elektronik som inkluderar en lågeffektsmotor som en integrerad del av sin primära avkännings-/behandlingsfunktion, såsom en extern processors kylfläkt eller en snurrande sensor, är tillåtna.
Fristående motorer som inte har någon ytterligare avkännings- eller bearbetningsfunktion (t.ex. användning av en kommersiellt tillgänglig borstlös motor i en drivlina) anses inte vara lagliga Ytterligare elektronik och skulle betraktas som ett brott mot VUR11.
Pneumatiska solenoider är de enda typerna av solenoider som är tillåtna som Ytterligare elektronik. Solenoider som används för något annat ändamål än att öppna och stänga en pneumatisk ventil betraktas som ställdon och är därför förbjudna, enligt VUR11.
R28 gäller fortfarande i VEX U. Teamen får inte ändra eller modifiera elektroniska delar från VEX-produktlinjerna. Det är lagligt att rotera blocken på den optiska V5-sensorn och V5-avståndssensorn i förhållande till deras baser, och att tillverka anpassade bakplattor för dessa sensorer.
<VUR13> Kommersiellt tillgängliga Elektromekaniska enheter är inte tillåtna för användning på robotar.
I denna regels syfte skulle alla system som integrerar sensorer med andra mekaniska delar som tillverkas av någon annan än teammedlemmar och som tjänar mer än den grundläggande definitionen av en sensor betraktas som en elektromekanisk sammansättning, och är därför inte lagliga.
Exempel kan inkludera men är inte begränsade till: odometripoddar.
Kommersiellt tillgängliga sensorer med enkla plasthöljen som inte har någon annan användning än att skydda interna komponenter och underlätta montering av sensorn betraktas inte som elektromekaniska enheter.
<VUR14>Lag får använda en obegränsad mängd av följande kommersiellt tillgängliga pneumatiska komponenter: cylindrar, ställdon, ventiler, mätare, lagringstankar, regulatorer, grenrör, slangar och solenoider.
Pneumatiska anordningar får endast laddas till maximalt 100 psi.
Kompressorer eller andra former av laddning “på roboten” är inte tillåtna.
Alla kommersiella komponenter måste vara klassade för 100 psi eller högre. Teamen bör vara beredda att tillhandahålla dokumentation som verifierar dessa betyg till inspektörerna om så begärs.
Komponenter får inte modifieras från sitt ursprungliga skick, med undantag för följande:
Kapning av pneumatiska slangar eller kablar till rätt längd; montering av komponenter med hjälp av befintliga gängor, fästen eller kopplingar; eller mindre kosmetiska etiketter
Om kommersiellt tillgängliga 12V-solenoider används betraktas dessa som Ytterligare elektronik och måste därför uppfylla alla villkor som anges i VUR12. 12V-solenoider kan antingen drivas av en extra strömkälla (per <VUR12d>), eller av en 5V-12V step-up-omvandlare från V5 Robot Brain. Om en extern strömkälla (eller annan Ytterligare elektronik-enhet) används för att ansluta till solenoiden, MÅSTE teamen kunna visa att det inte finns något sätt för solenoiden att ta emot ström medan roboten får ett avaktiverat tillstånd från fältstyrenheten.
<VUR15>Lag får använda kommersiellt tillgängliga lager på sin robot. I denna regel avses med ett ‘lager’ en del som stöder externa belastningar, minskar friktion och förbättrar effektiviteten genom att underlätta jämn dynamisk rörelse mellan komponenter. Juridiska exempel inkluderar (men är inte begränsade till):
Delar som stöder rotationsrörelse: radiallager, rullager, axiallager, nållager, envägslager, bussningar etc.
Delar som stöder linjär rörelse: linjärlager, linjära skenor, lådskenor etc.
Vi vill se universiteten mötas i en global tävling. Skolor är inte begränsade till ett enda lag, och ett lag kan bestå av flera högskolor, men vi hoppas att varje lag identifierar sig med och stolt representerar en (1) eftergymnasial institution. (t.ex. ”Clarkson University” jämfört med ”UC Santa Barbara”). Självklart uppmuntras även universitetsnivå-“klubblag” och lag med blandad sammansättning att gå med! Men som anges i Studentbehörighetspolicyn är studenter som ännu inte har tagit examen från gymnasiet inte berättigade att delta i VEX U, även om de är “dubbelinskrivna” eller tar eftergymnasiala kurser. En student kan inte vara medlem i ett VEX V5- och ett VURC-team samtidigt, oavsett behörighet.