VEX V5 Robotics Competition Override - Game Manual  | |||||||||||||||||||||||||||||||||||||||||||||
附录B - 术语表成人 - 指除学生或其他特定术语(例如,主裁判)以外的任何人。 联盟 - 在给定的单挑比赛中,预先指定两台机器人组成一个组合,这两台机器人将配对在一起。 联盟队长 - 有权邀请另一支可用队伍组成联盟进行淘汰赛的队伍之一。参见T16。
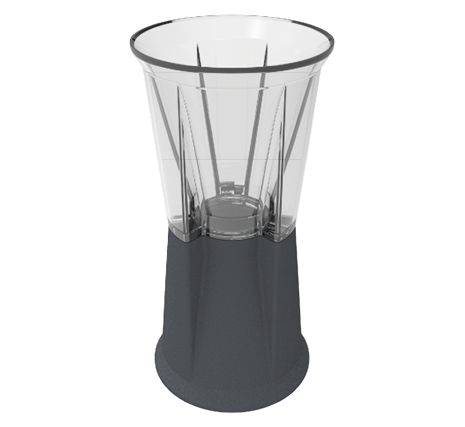
联盟站 - 指定区域,驾驶队成员必须在比赛期间停留于此区域。 自治奖励 - 在自治期结束时,奖励给获得积分最多的联盟的积分奖励。有关更多信息,请参阅SC7。 自主编程技能匹配 - 请参阅匹配。 自主线 - 指球场上斜穿过中场并环绕中场的两条白色胶带线,以及这两条线之间的空间。有关更多信息,请参阅SG7。 自主运行期 - 机器人仅对传感器输入和预先编程的命令进行操作和反应的时间段。 自主积分(AP) - 球队排名的第二个依据。在资格赛中赢得自治奖励的联盟将获得十 (10) 个自治点数。如果出现平局,两个联盟将获得五 (5) 个自治点数。 自主获胜点数 (AWP) - 在资格赛的自主阶段结束时,完成一组特定任务的任何联盟都将获得额外的获胜点数。如果两个联盟都完成这些任务,则两个联盟均可获得一个自主胜利点数。有关更多信息,请参阅SC7。 搭建者 - 任何参与搭建机器人的学生团队成员。成年人可以向建造者教授相关概念,但绝不能操作机器人。 程序员 - 任何参与编写下载到机器人上的计算机代码的学生团队成员。成年人可以教程序员相关的概念,但绝不能编写机器人使用的代码。 杯子 - 一个计分物体,直径约为 3.15 英寸(80 毫米),高约 6.5 英寸(164.5 毫米)。每个杯子由两半组成:一半透明,一半不透明。
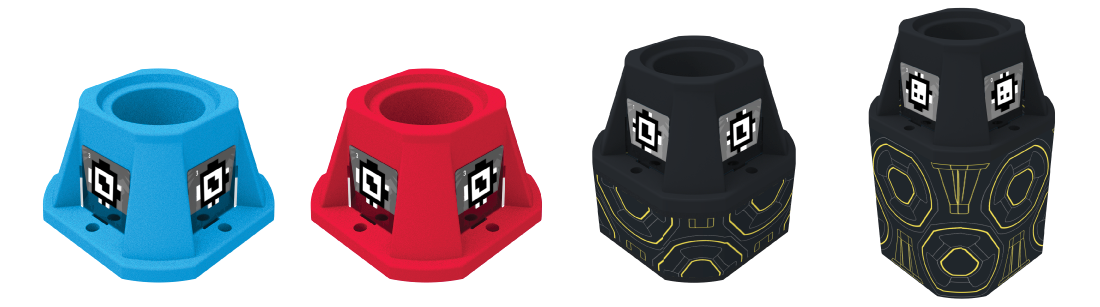
图 C-1: 一杯 防御 - 团队在比赛期间可以采用的策略、机器人动作和/或机器人状态类别;有关更多信息,请参阅规则 GG14 和 GG15。当机器人进行无法增加其联盟在当前比赛中得分的操作时,它处于防御状态,并且限制对手得分或进行游戏的能力。机器人可以拥有得分物体并能够得分,但根据其行为,它仍然会采取防御姿态。例如但不限于: 设计师 - 任何参与设计用于比赛的机器人的学生团队成员。成年人可以向设计师传授相关概念,但绝不能参与机器人的设计工作。 禁用 - 对球队因安全违规而施加的处罚。如果队伍的机器人被判定为故障,则该队伍不得在剩余的比赛中操作机器人,并且驾驶队员将被要求按照主裁判的指示,将控制器放置在场地外的地面或其他安全位置。 取消资格 - 对重大违规的团队施加的处罚(更多详情请参见GG6)。如果一支球队在比赛中被取消比赛资格,主裁判将在比赛结束时通知该球队其违规。在资格赛中被取消资格的队伍将获得零胜分、零自主胜分、零自主分和零赛程强度分。当一支队伍在淘汰赛中被取消资格时,整个联盟将被取消资格,并且该队将输掉这场比赛。根据主裁判的判断,如果一支球队多次违规和/或被取消比赛资格,则该球队可能会被取消整个比赛的参赛资格(参见GG6)。在驾驶技能比赛或自主编程技能比赛中被取消资格的队伍,在该机器人技能比赛中的得分为零。 驾驶团队成员 - 比赛期间站在联盟站的学生。成年人不得成为驾驶团队成员。参见规则GG1。 驾驶员控制期 - 驾驶员团队成员使用 VEX V5 控制器操作机器人的时间段。 驾驶技能匹配 - 请参阅匹配。 淘汰赛赛程表 - 八 (8) 至十六 (16) 个联盟的淘汰赛赛程安排。参见T17。 淘汰赛 - 请参阅比赛详情。 终局阶段 - 指一对一比赛的最后 10 秒,机器人试图在中场结束比赛。参见规则SG12。 纠缠 - 机器人状态。如果机器人抓住、钩住或附着到对方机器人或场地元素上,则该机器人处于缠绕状态。参见规则GG14。 赛事合作伙伴 - VEX V5 机器人竞赛锦标赛的志愿者协调员,负责管理志愿者、场地、赛事材料以及所有其他赛事相关事宜。 场地 - 整个比赛场地,包括场地地面和场地周边。 场地要素 - 场地、白色胶带、装载机、球门、拨杆以及所有支撑结构和配件(如场地监视器等)。 场地周界 - 场地的外围部分,由 12 个直线段组成。 地板 - 比赛场地内部的平坦部分,由六 (6) 个灰色泡沫场地地砖组成,每块地砖宽六 (6) 个灰色泡沫场地地砖,长六 (6) 个灰色泡沫场地地砖(共 36 块场地地砖),位于场地周界内。 游戏设计委员会 (GDC) - Override 的创建者,也是本游戏手册的作者。游戏设计委员会是规则澄清和问答回复的唯一官方来源;请参阅第 1 部分。 目标 - 场地周围九 (9) 个指定地点之一,机器人将尝试在这些地点得分,包括击倒球瓶和杯子。球门是八边形的,每个球门都是红色、蓝色或黑色三种颜色之一。中心目标高 8.7 英寸(222.7 毫米),象限中的中立目标高 5.8 英寸(146.5 毫米),联盟特定目标高 3.25 英寸(82.5 毫米)。
图 G-1: VEX V5 覆盖匹配中的四种目标类型 主裁判 - 一名经过认证的公正志愿者,负责按照本手册中的规则执行比赛。主裁判是唯一可以在比赛中与参赛队伍讨论判罚解释或计分问题的人。大型赛事(例如,标志性赛事、世界锦标赛等)赛事合作伙伴可酌情决定是否安排多名主裁判。 直接对决 - 请参阅比赛。 持有 - 机器人状态;有关更多信息,请参阅规则 GG17。持有直到超过GG17中的限制为止都是合法的。如果机器人在比赛期间符合以下任何一项标准,则该机器人被视为处于“持球”状态:
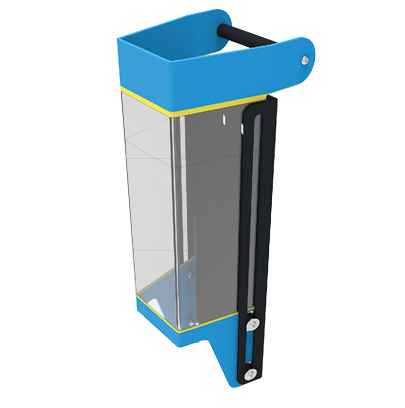
装弹器 - 场地周围四个指定地点之一(每个联盟两个),驾驶团队成员可以在此引入比赛装弹销和杯子。参见规则SG11。
图 L-1: 装载机 装载区 - 由场地周界的内边缘和围绕每个装载机的红色或蓝色胶带线的外边缘所界定的无限高的三维空间。 比赛 - 一段固定的时间段,包括自主阶段和/或车手控制阶段,在此期间,各队进行特定版本的超车比赛以获得积分。 比赛类型:
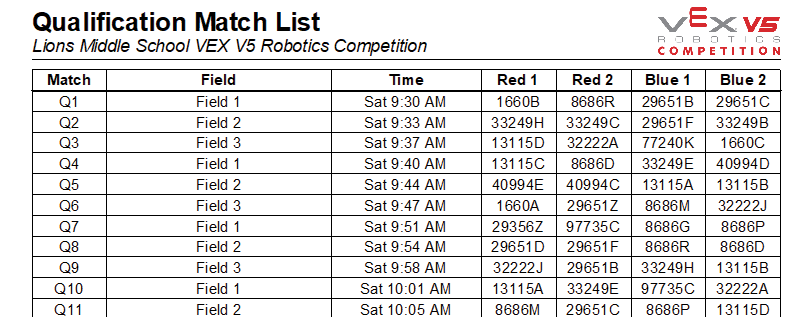
比赛负载 - 比赛开始时位于联盟站点的得分对象,可以在比赛期间由驱动队成员引入场地。参见规则SG11。 比赛日程表 - 赛事开始时生成的比赛列表。比赛日程表包括每场资格赛中预先确定的、随机配对的联盟,以及这些比赛的预计开始时间。比赛日程可能会根据赛事合作伙伴的决定而有所更改。
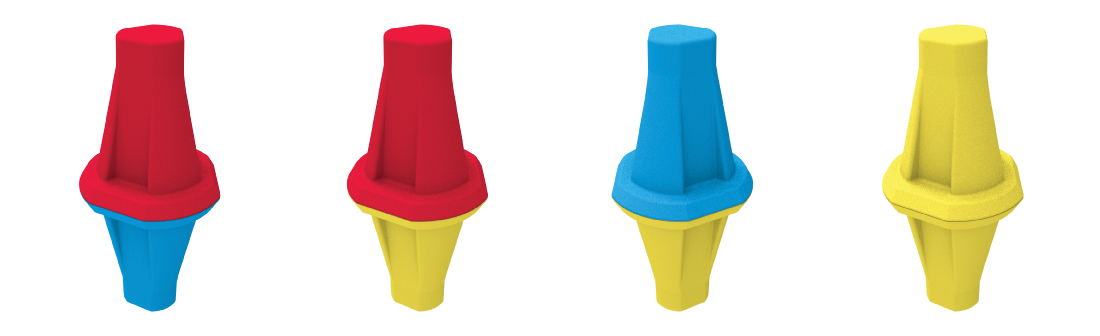
图 MS-1: 资格赛赛程示例 中场 - 场地中央的方形区域,机器人试图在此区域结束比赛以获得额外分数。中场是一个无限高的三维空间,由白色胶带线正方形的内边缘界定,所有机器人在自主运行期间都可以进入。参见图 Q-1。 笔记本贡献者 - 任何为团队工程笔记本或相关文档做出贡献的学生团队成员。成年人可以向笔记本使用者讲解相关概念,但绝不能参与工程笔记本或其他文档的编写。 进攻 - 团队在比赛期间可以使用的策略、机器人动作和/或机器人状态类别;有关更多信息,请参阅规则 GG14 和 GG15。当机器人进行可以直接增加其所在联盟在当前比赛中得分的行为时,它就是进攻性的。例如但不限于: 已拥有 - 黄色徽章半状态。在特定条件下,每个放置的图钉的黄色部分都可以归联盟所有。参见SC5。 已放置 - 计分对象状态。参见SC2。 别针 - 直径约 1.6 英寸(40 毫米),高约 6.5 英寸(165 毫米)的计分物体。每个引脚由两个引脚半片组成,颜色组合有以下几种:红色/黄色、蓝色/黄色、红色/蓝色或黄色/黄色。
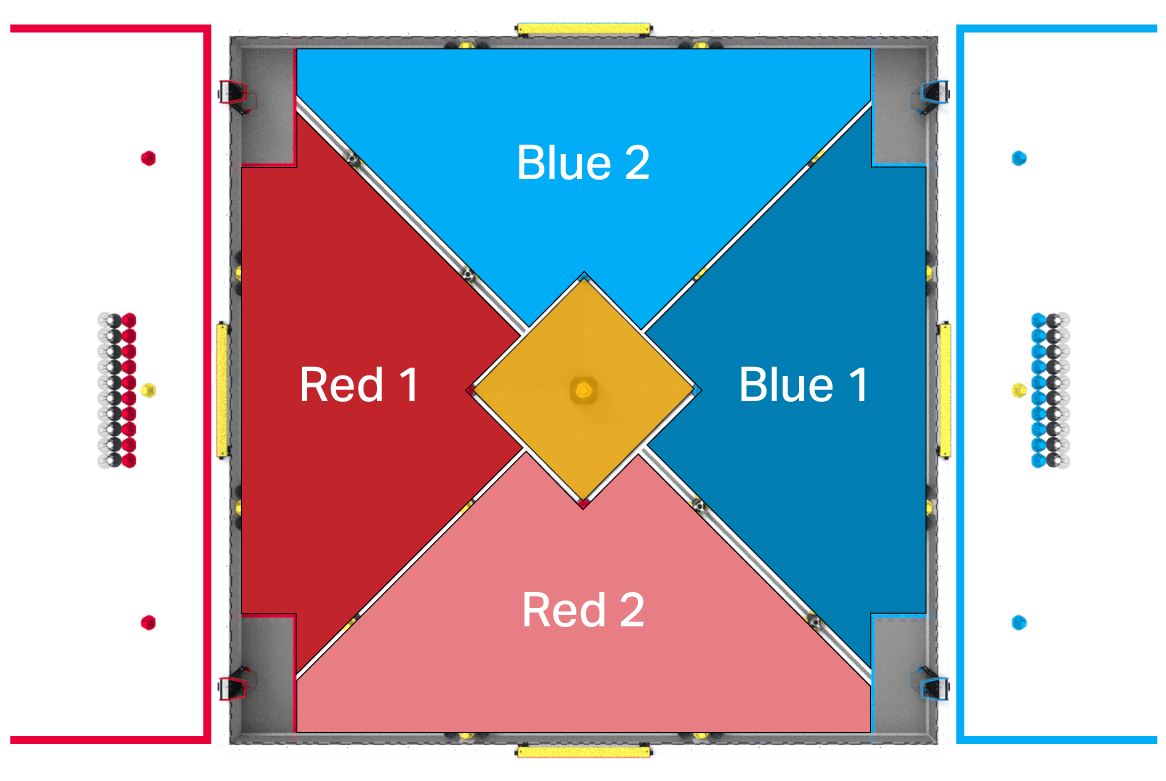
图 P-1: VEX V5 覆盖匹配中的四种引脚类型 别针半片 - 构成别针的两半之一。每个别针半片的颜色分别为红色、蓝色或黄色。 控球权 - 机器人/得分对象状态。如果满足以下至少一项条件,则认为得分对象已被机器人占有: 例 1(占有):机器人吸入口所持有的得分物体,无论是在空中还是在地板上,都将被视为被占有,因为得分物体会随着机器人的转动和向各个方向移动而移动。 例 2(无占有):机器人前部向前推动地板上的得分物体不被视为该机器人占有,因为向后推动会导致机器人失去对这些得分物体的控制(即,得分物体不会随机器人向后移动,而是会与机器人分离)。无论机器人的脸是平的、凸的还是凹的,只要至少在一个方向上的移动会导致机器人失去对得分对象的控制,这个结论就仍然成立。 练习赛 - 请参阅比赛。 预装 - 每个机器人一个销钉,由各队在每场比赛开始前放置。参见SG5。 象限 - 场地中指定的四个三角形区域之一。每个象限包含两个目标和一个开关。机器人可以在象限内得分,并可以尝试设置该象限的开关来控制在该象限内得分的黄色球的所有权。 象限由白色胶带线的外边缘、场地周界和定义装载区域的彩色胶带界定。 每个象限根据其包含的联盟颜色目标被描述为红色或蓝色。参见图 Q-1。
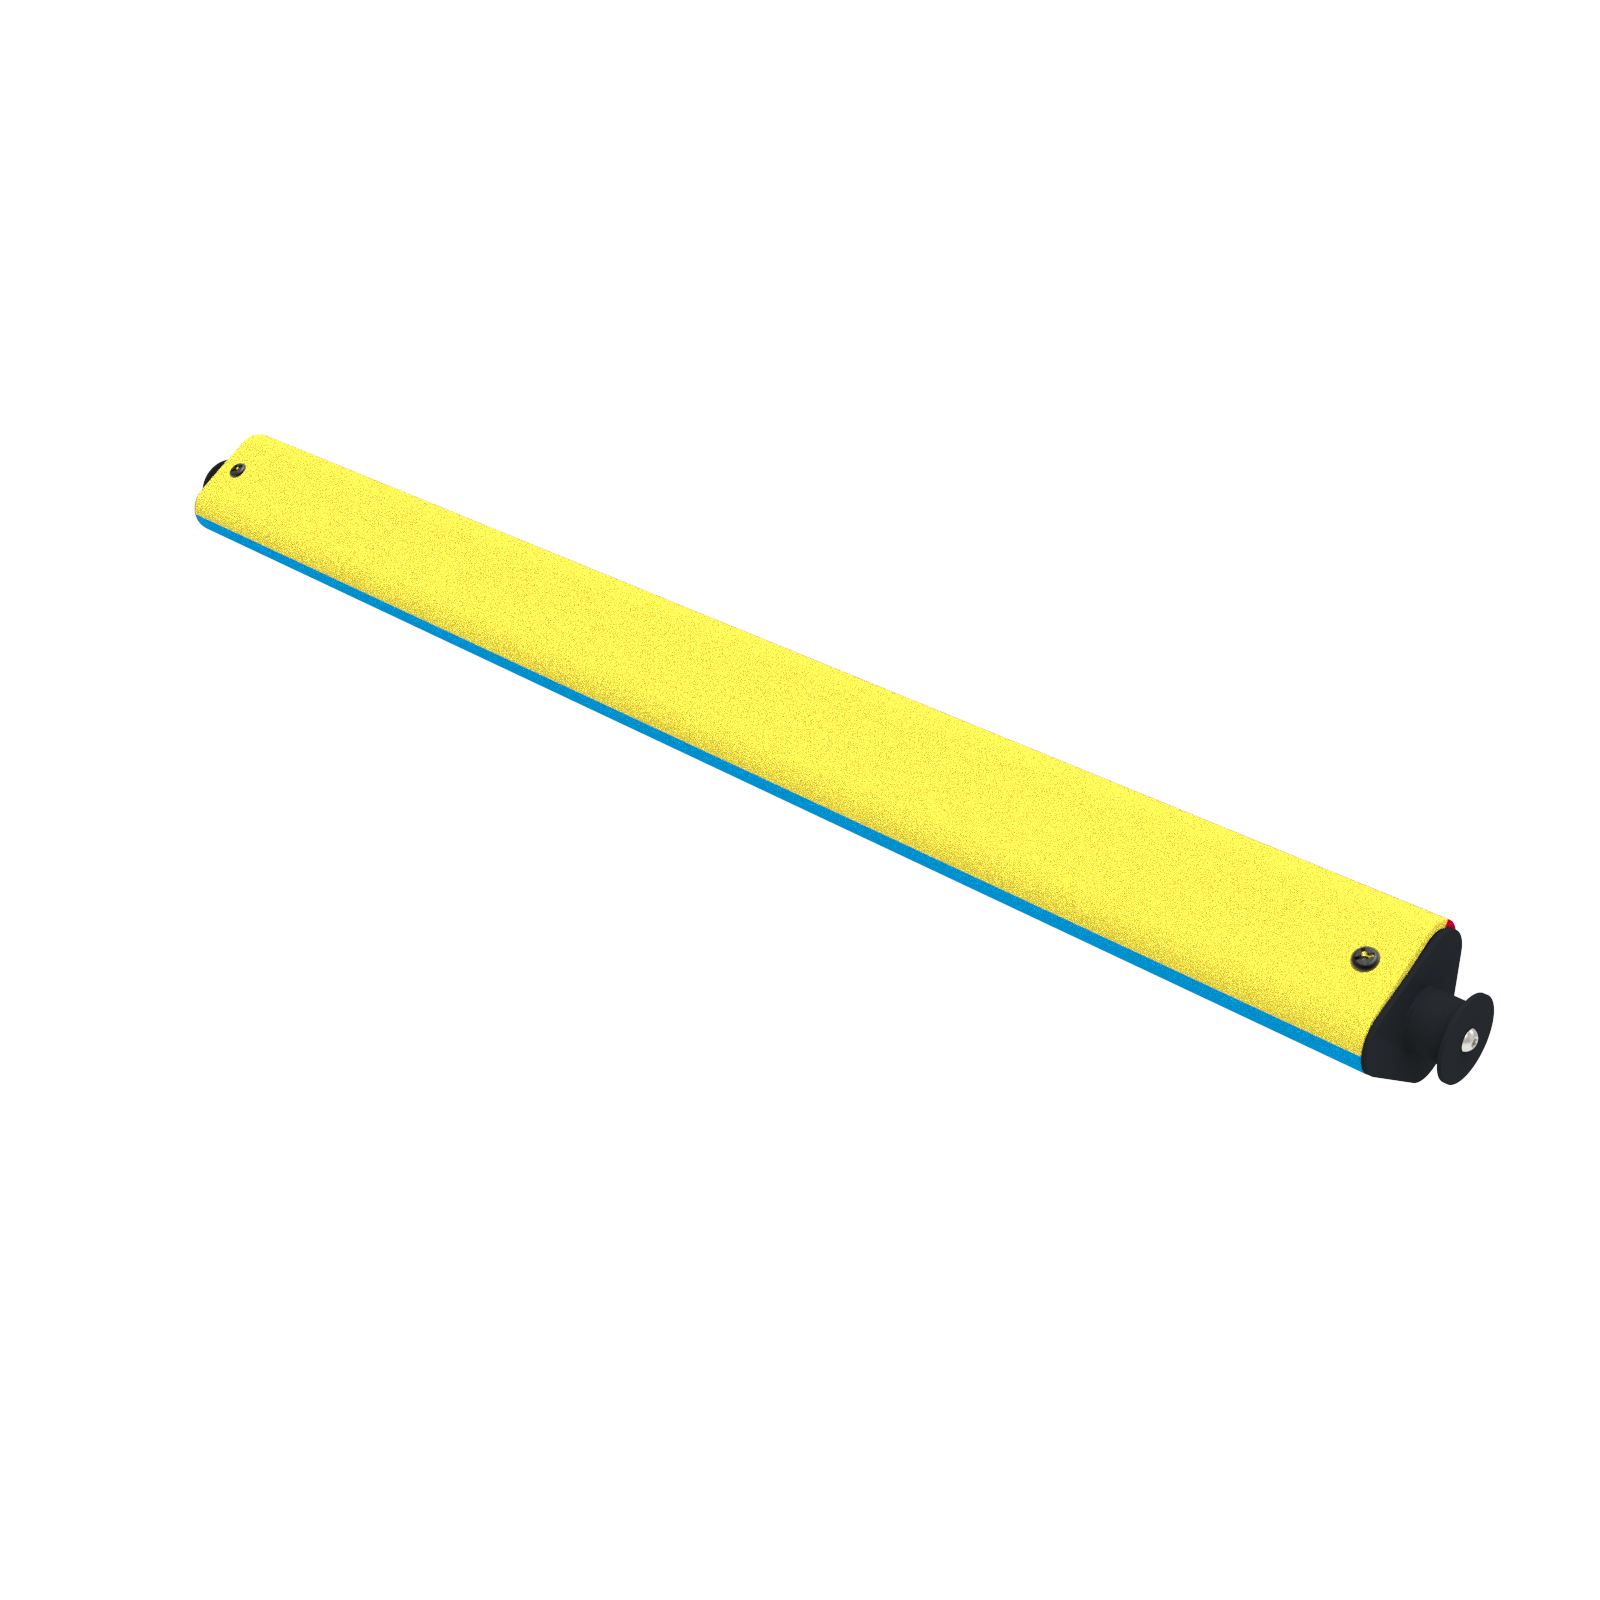
图 Q-1: 超控场的俯视图,其中四个象限(红色和蓝色)和中场(黄色)突出显示。 象限标签(红色 1、红色 2、蓝色 1 和蓝色 2)对应于锦标赛管理器中的评分输入区域。 资格赛 - 请参阅比赛详情。 机器人 - 由学生团队成员设计,通过检验的机器,能够自主执行一项或多项任务,或由驱动团队成员远程控制。 机器人技能匹配 - 请参阅匹配。 已评分 - 评分对象状态。参见SC3。 记分员裁判 - 一名公正的志愿者,负责在比赛结束时统计比分。记分员裁判不负责做出判罚解释,任何关于规则或比分的球队问题都应转交给主裁判。 技能停止时间 - 机器人技能比赛中,当一支队伍提前结束比赛时剩余的时间。有关更多详细信息,请参阅RSC5。 策略师 - 任何学生团队成员,只要其对资格赛或机器人技能赛中用于得分的比赛策略做出贡献,包括评估其他队伍的表现和策略对本队策略的影响(例如侦察)。成年人可以向策略师讲授相关概念,但绝不能制定或规定团队的比赛策略。 赛程强度积分(SP) - 球队排名的第三个依据。赛程强度积分相当于资格赛中失利联盟的得分。如果出现平局,两个联盟将获得与平局分数相等的赛程强度积分。如果联盟中的两支队伍都被取消资格,则未被取消资格的联盟中的队伍将获得该场比赛的赛程强度积分。 学生 - 符合其各自竞赛项目和级别学生资格政策要求的人员。 团队 - 一个团队由一名或多名学生组成。在本游戏手册中,学生团队成员扮演与机器人设计、建造、编程、策略和文档编写相关的多个角色。有关更多信息,请参阅G2、G4、G5。成年人可能无法扮演这些角色中的任何一个。有关团队分类和学生角色的更多信息,请参阅附录 D。 暂停 - 在淘汰赛阶段,每个联盟可获得不超过三分钟(3:00)的一次休息时间。参见GG7。 切换 - 安装在场周界上的四个(4)三角形场元件之一,用于确定相应象限中黄色引脚半部分的所有权状态。每个开关都有 3 个不同颜色的面,从场内观察时,可以指示开关是中立的(黄色)还是设置为联盟颜色(红色或蓝色)。拨动开关长 25.8 英寸(656.2 毫米),三角形的每个面宽约 2.05 英寸(52.2 毫米)。有关更多信息,请参阅SC4。
图 T-1: 一个开关 违规 - 违反游戏手册规则的行为。有关违规行为和处罚的更多信息,请参阅附录 C。 胜率(WP) - 取代联赛赛事中的胜场积分。胜率的计算方法是用获胜场次除以球队参加的资格赛场次。如果出现平局,则该队在该场比赛中得 0.5 个“胜场”。自主获胜点数也被视为 0.5 个“胜利”,计入总胜利数。 胜场积分(WP) - 球队排名的首要依据。每支队伍在每场资格赛中将获得零(0)、一(1)、两(2)或三(3)个胜分。除非某个队伍被取消资格,否则联盟中的两个队伍总是获得相同数量的胜利积分。 |


↑ ↓ to move · Enter to open · Esc to close