Nors daugelis kolegijų ir universitetų jau naudoja VEX V5 sistemą savo akademinėse paskaitose, daugelis kitų turi plačias gamybos galimybes, viršijančias standartinę „VEX metal“ biblioteką. Tokios gamybos technologijos kaip mechaninis apdirbimas ir 3D spausdinimas yra labiau paplitusios kolegijų inžinerijos programose nei bet kada anksčiau, ir mes nekantraujame pamatyti, ką VEX U robotikos varžybų komandos iš viso pasaulio sugeba sukurti pagal šias sudėtingesnes taisykles.
Kaip ir ankstesniais metais, sezono metu vyks kulminacinis VEX U renginys VEX robotikos pasaulio čempionate, taip pat regioniniai turnyrai visame pasaulyje. Dalyvaujančios mokyklos turės galimybę įrodyti savo sugebėjimus tūkstančių būsimų inžinierių akivaizdoje ir parodyti, kas iš tikrųjų daro jų mokyklą išskirtine. VEX U robotikos konkursas yra puikus projektais pagrįstas daugelio universitetinių inžinerijos programų papildymas ir suteikia studentams unikalią galimybę pademonstruoti savo realius įgūdžius potencialiems darbdaviams, pavyzdžiui, mūsų renginio rėmėjams.
„VEX U“ robotikos varžybose naudojamas „VEX V5“ robotikos varžybų valdymo laukas su nedideliais pakeitimais. Kiekvienas, turintis „VEX V5 Override Field“, gali jį naudoti „VEX U“ renginiui arba komandai. Pagrindinės varžybų taisyklės ir išsami informacija pateiktos ankstesniuose šio žaidimo vadovo skyriuose. Taikomos visos standartinės taisyklės, išskyrus šiame skyriuje išvardytus pakeitimus. Kilus taisyklių konfliktui, pirmenybė teikiama šiame žaidimo vadovo skyriuje išvardytoms taisyklėms ir bet kokiems oficialiame VEX U klausimų ir atsakymų skyriuje priimtiems nutarimams.
Papildoma elektronika – bet koks jutiklis, procesorius ar kitas elektroninis komponentas, naudojamas roboto konstrukcijoje ir prijungtas prie V5 roboto smegenų, kurio neparduoda „VEX Robotics“. Pavyzdžiai apima komerciškai prieinamus įrenginius (pvz., „Raspberry Pi“) arba komandos sukurtus ir pagamintus individualius įrenginius. Daugiau informacijos žr. VUR12 ir VUR13.
Aljansas – dviejų (2) tos pačios komandos robotų grupė, kurią Mokiniai pasirinko žaisti kartu tam tikrose rungtynėse.
Elektromechaninis mazgas – sudėtinga sistema, sudaryta iš daugybės standartinių komponentų, tarp kurių gali būti jutikliai, mechaninės dalys ir pavaros.
Išorinis procesorius – skaičiavimo įrenginys arba mikrovaldiklis, kuris savarankiškai apdoroja jutiklio duomenis prieš siųsdamas juos į „VEX V5 Brain“.
Pagaminta dalis – bet koks komandos narių pagamintas komponentas, naudojamas roboto konstrukcijoje. Daugiau informacijos žr. nuo VUR3 iki VUR7.
Žaliavos – iš trečiųjų šalių tiekėjų įsigytos žaliavos, kurios gali būti naudojamos gamintoms dalims gaminti. Žr. VUR4 ir VUR5.
Jutiklis – įrenginys, kuris aptinka aplinkos pokyčius ir į juos reaguoja, teikdamas duomenis roboto valdymo sistemai.
VURC žaidimo aikštelė įrengta kitaip nei tiesioginių VEX V5 robotikos varžybų su pakeitimais:
VEX GPS kodo juostelė turi būti įrengta lauke.
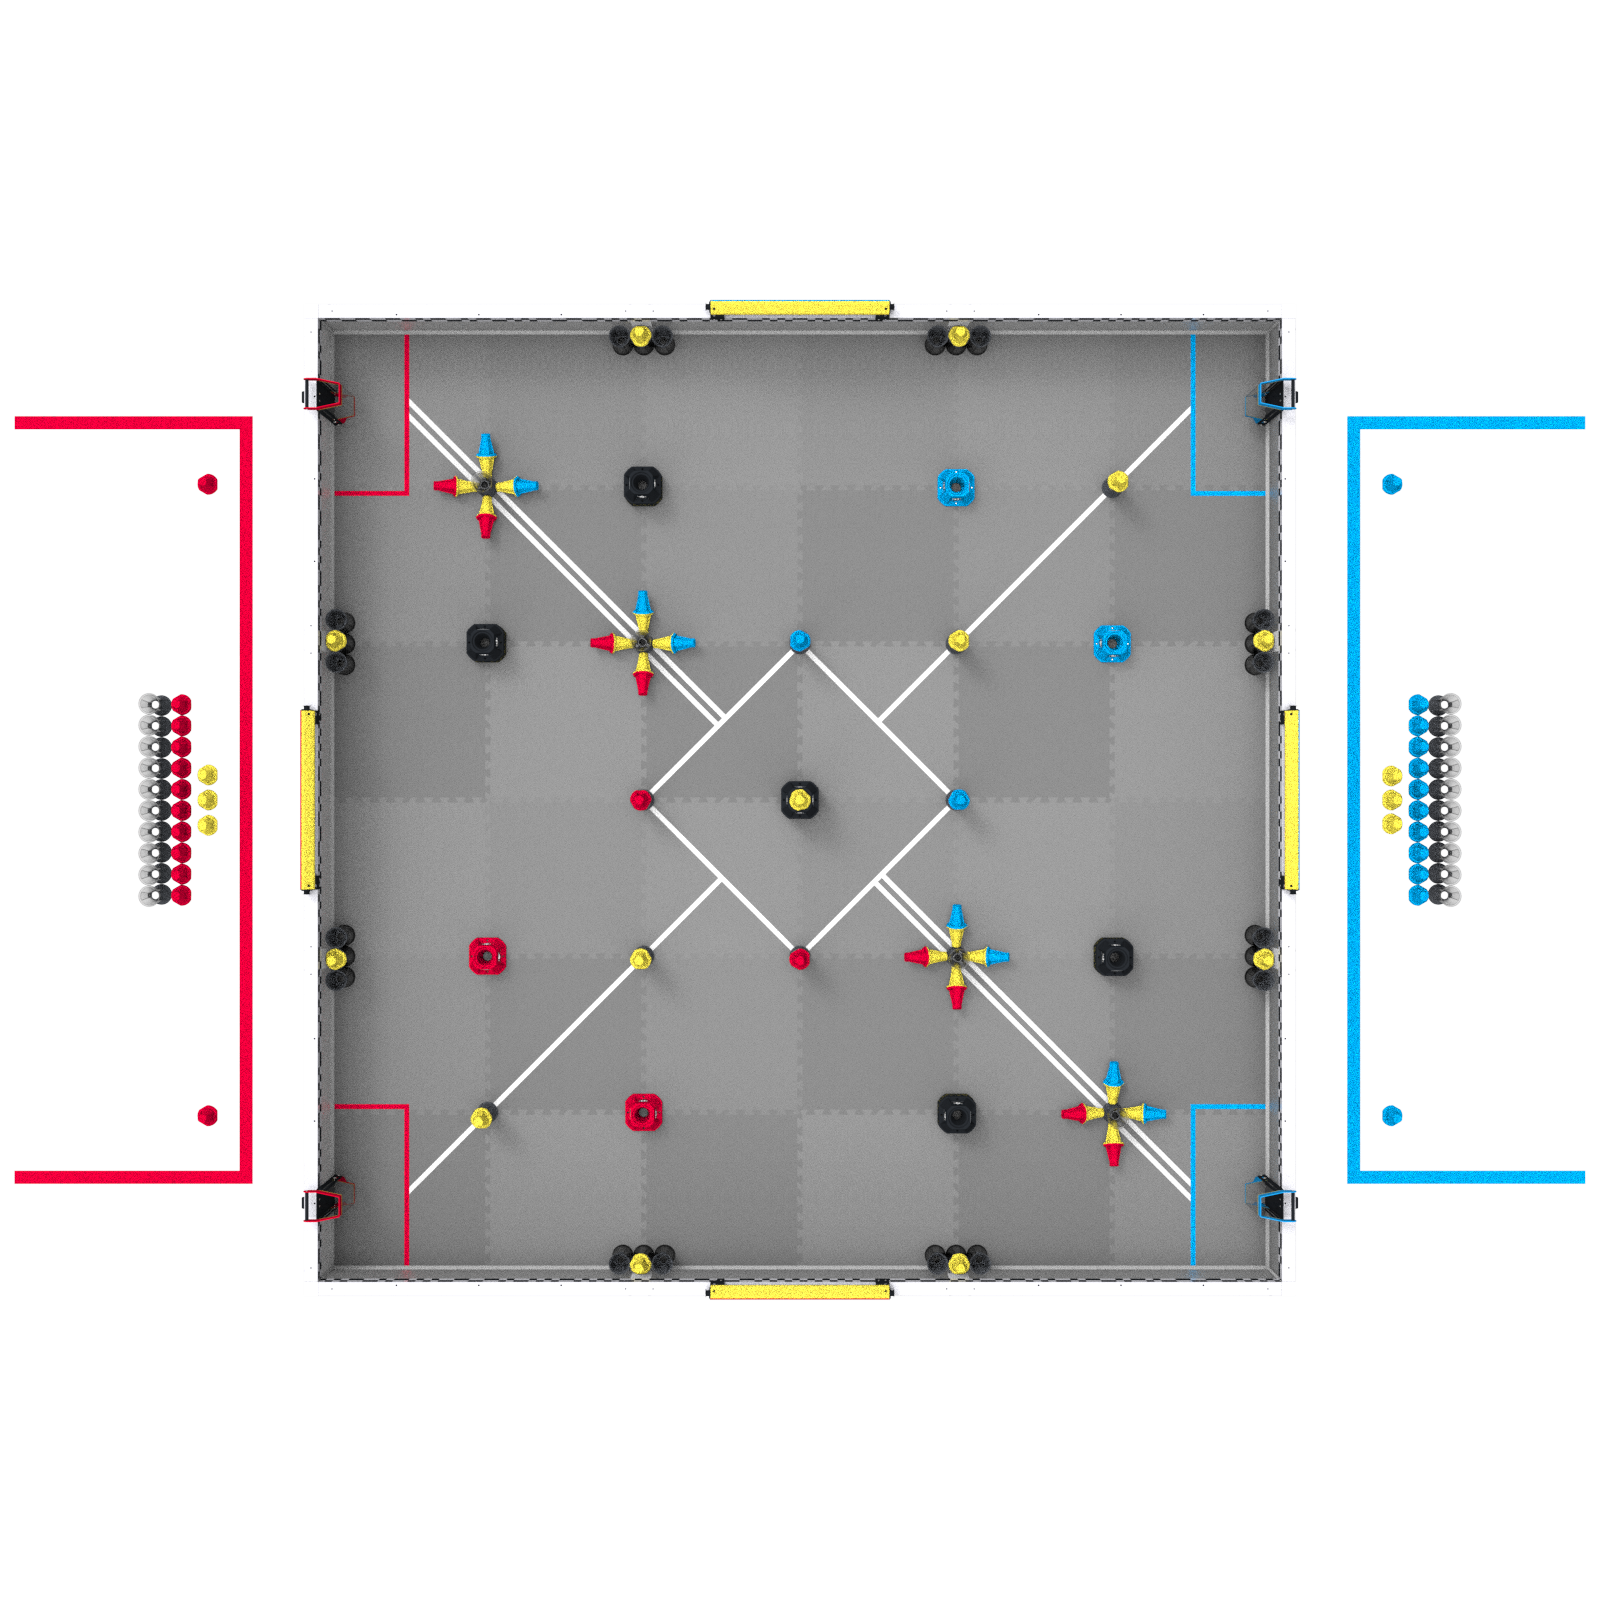
Pakeistas lauko išdėstymas. Tik aikštės vidurio vartai rungtynių pradžioje turėtų būti su į juos įdėtu geltonu/geltonu smeigtuku.
Modifikuoti rungtynių kroviniai. Kiekviena aljansas gauna du papildomus geltonus/geltonus kėglius, kurie pradeda žaisti už aikštės ribų kaip rungtynių krūviai.
„Red Alliance“ rungtynių užtaisai: 10 puodelių, 10 raudonų/geltonų kėglių ir 3 geltoni/geltoni kėgliai
„Blue Alliance“ rungtynių užtaisai: 10 puodelių, 10 mėlynų/geltonų smeigtukų ir 3 geltoni/geltoni smeigtukai
VEXU-1 pav.: VEX U rungtynių aikštės išdėstymo vaizdas iš viršaus.
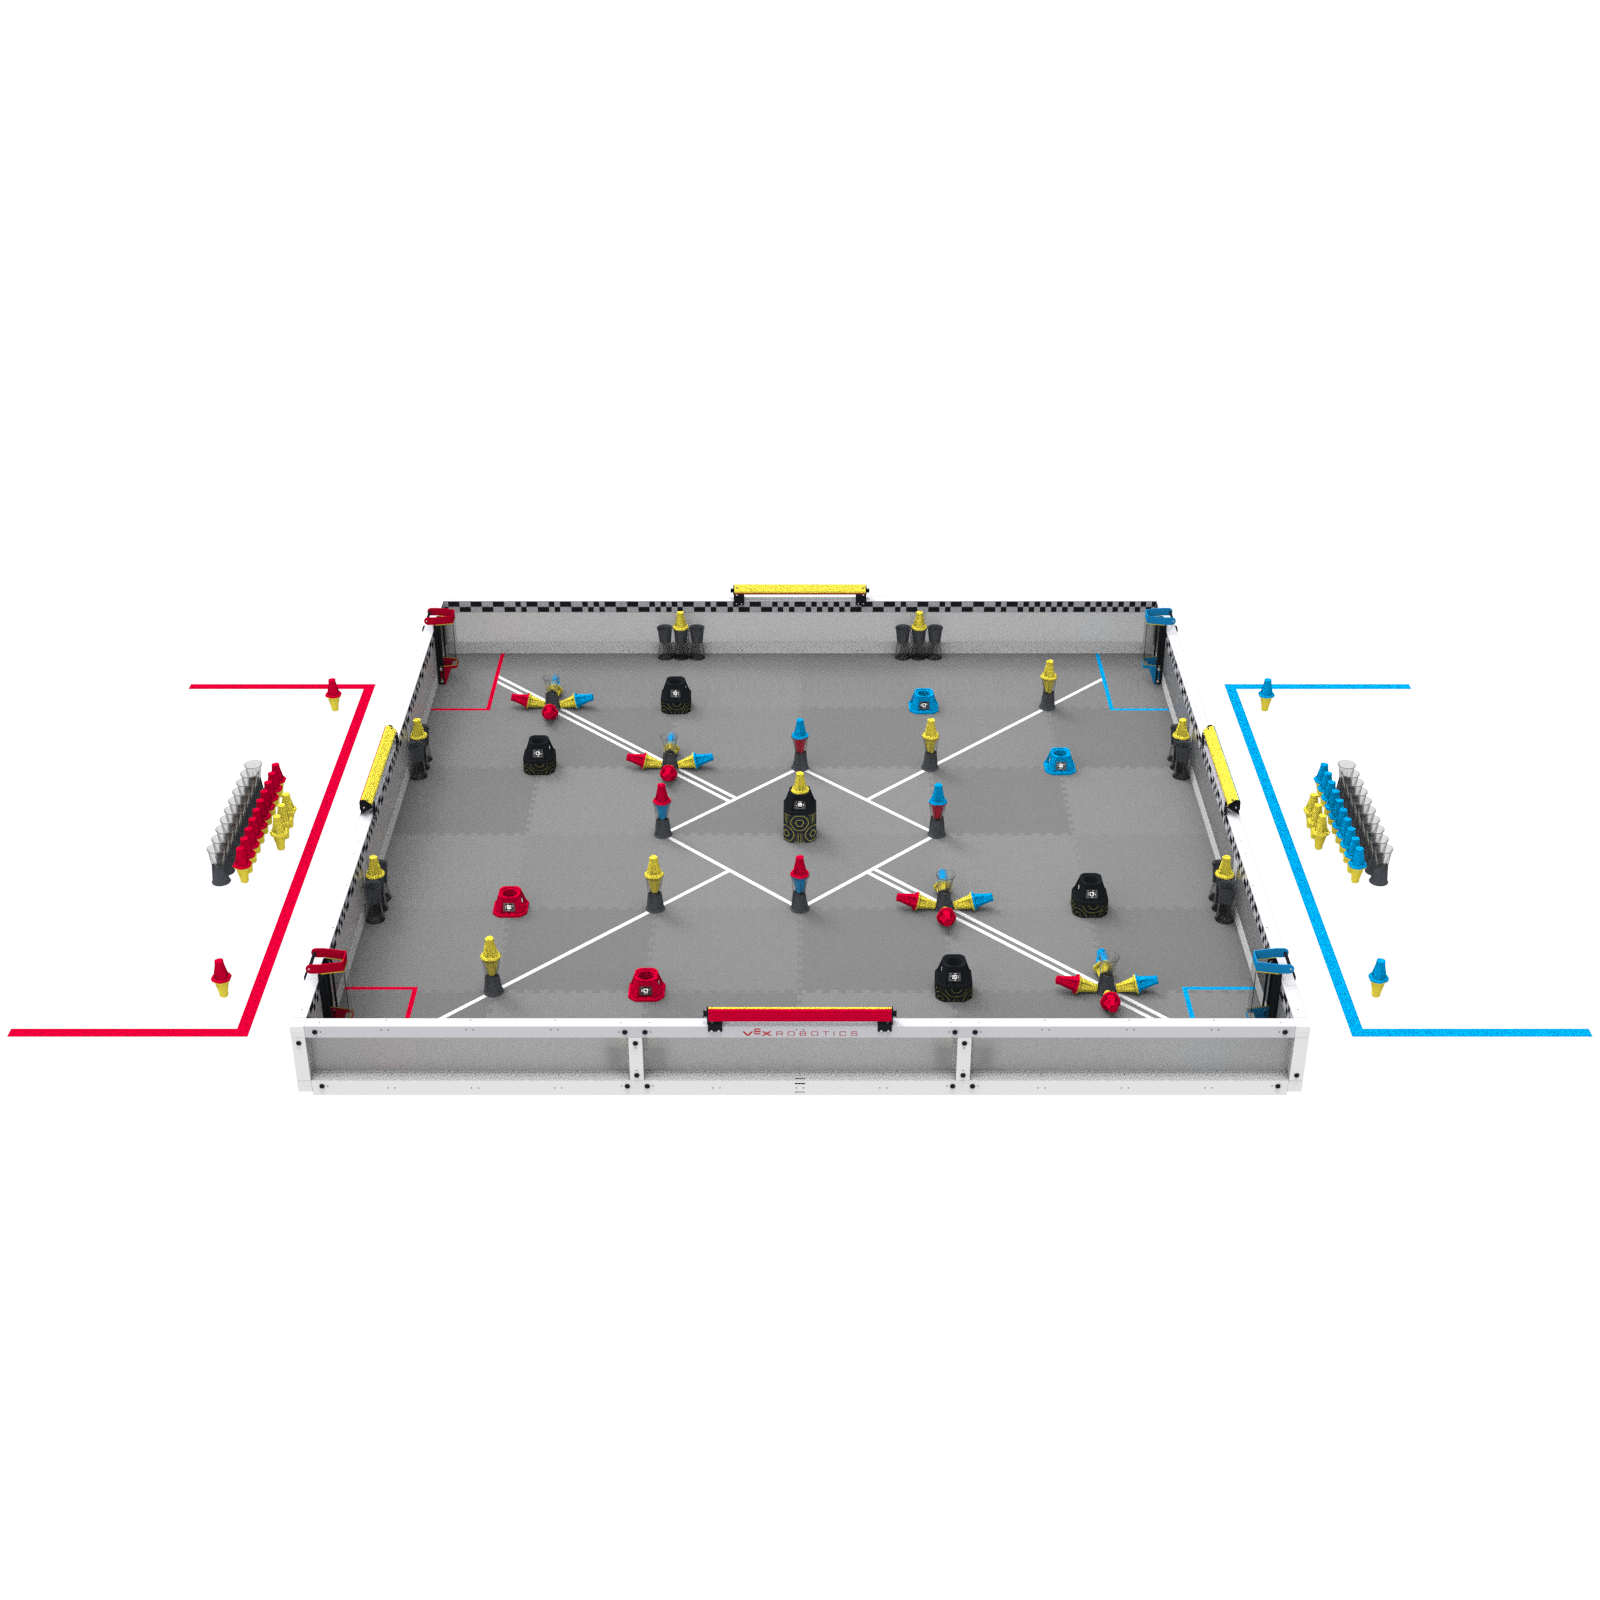
VEXU-2 pav.: VEX U rungtynių aikštės išdėstymo vaizdas iš šono.
<VUG2>Robotų išdėstymas kitoks nei nurodyta <GG10>taisyklėje. Raudona komanda turi teisę pirmiausia pastatyti vieną robotą aikštėje, po to abu mėlynus robotus ir baigti antruoju raudonu robotu. Tai taikoma atrankos ir eliminacinių varžybų metu. Jei šia teise pasinaudojama, komandai pastačius robotą aikštelėje, jo padėties negalima koreguoti prieš rungtynes.
<VUG3>Kai kurie elektroniniai prietaisai gali judėti rungtynių pradžioje. Tai apima aktyvius aušinimo ventiliatorius, besisukančius LIDAR modulius ir (arba) kitus panašius jutiklius arba papildomą elektroniką. Šie elektroniniai prietaisai neturėtų inicijuoti jokio viso roboto ar jo posistemių judesio ir negali tiesiogiai sąveikauti su taškų skaičiavimo objektais ir (arba) kitais robotais.
<VUG4>Skirtingas krovėjų prieinamumas. Vairavimo komandos nariai gali įnešti rungtynių krovinius per savo Aljanso spalvos krovėjus ir gali juos valdyti tiek autonominiu, tiek vairuotojo kontroliuojamu rungtynių laikotarpiu.
<VUG5>Skirtingas taškų skaičiavimas autonominiu laikotarpiu. Nustatant autonominio bonuso laimėtoją, į autonominio laikotarpio taškų skaičiavimą įtraukiami šie elementai:
Geltonų kamuoliukų atakų pusių nuosavybė ir taškų skaičiavimas aikštės viduryje
Jei kėgliai pastatyti aikštės viduryje, geltonas kėglių puses valdo aljansas, kuris užbaigia autonominį laikotarpį su didesniu robotų skaičiumi aikštės viduryje.
Robotų, kurie baigia rungtynes aikštės viduryje, taškų skaičiavimas
Robotas laikomas užbaigusiu žaidimą aikštės viduryje, jei autonominio laikotarpio pabaigoje robotas bent iš dalies yra aikštės viduryje.
<VUG6>Skirtingi autonominių pergalių taškų kriterijai. Visuose VEX U renginiuose autonominių pergalių taškas skiriamas bet kuriam aljansui, kuris baigia autonominį laikotarpį atlikęs visas toliau nurodytas užduotis ir nepadaręs jokių pažeidimų autonominio laikotarpio metu:
Jūsų aljansui pelnyta bent dvylika (12) kėlinių atakų. (Neįskaičiuojant aikštės pusių, surinktų kvadrantuose priešingoje autonominės linijos pusėje.)
Bent keturi (4) įvarčiai, kurių kiekviename yra bent du (2) jūsų aljansui įmušti kamuoliuko kėliniai. (Neįskaičiuojami įvarčiai kvadrantuose, esančiuose priešingoje autonominės linijos pusėje).
Nei vienas robotas neliečia lauko perimetro.
Bent vienas (1) robotas yra bent iš dalies aikštės viduryje.
Visos taisyklės galioja iš VEX V5 3 skyriaus: Robotų įgūdžių iššūkis, be jokių pakeitimų, išskyrus nurodytus toliau.
<VURS1> „VEX U“ robotų įgūdžių varžybos rengiamos kitaip nei „VEX V5“ robotų varžybų robotų įgūdžių varžybos, su šiuo pakeitimu:
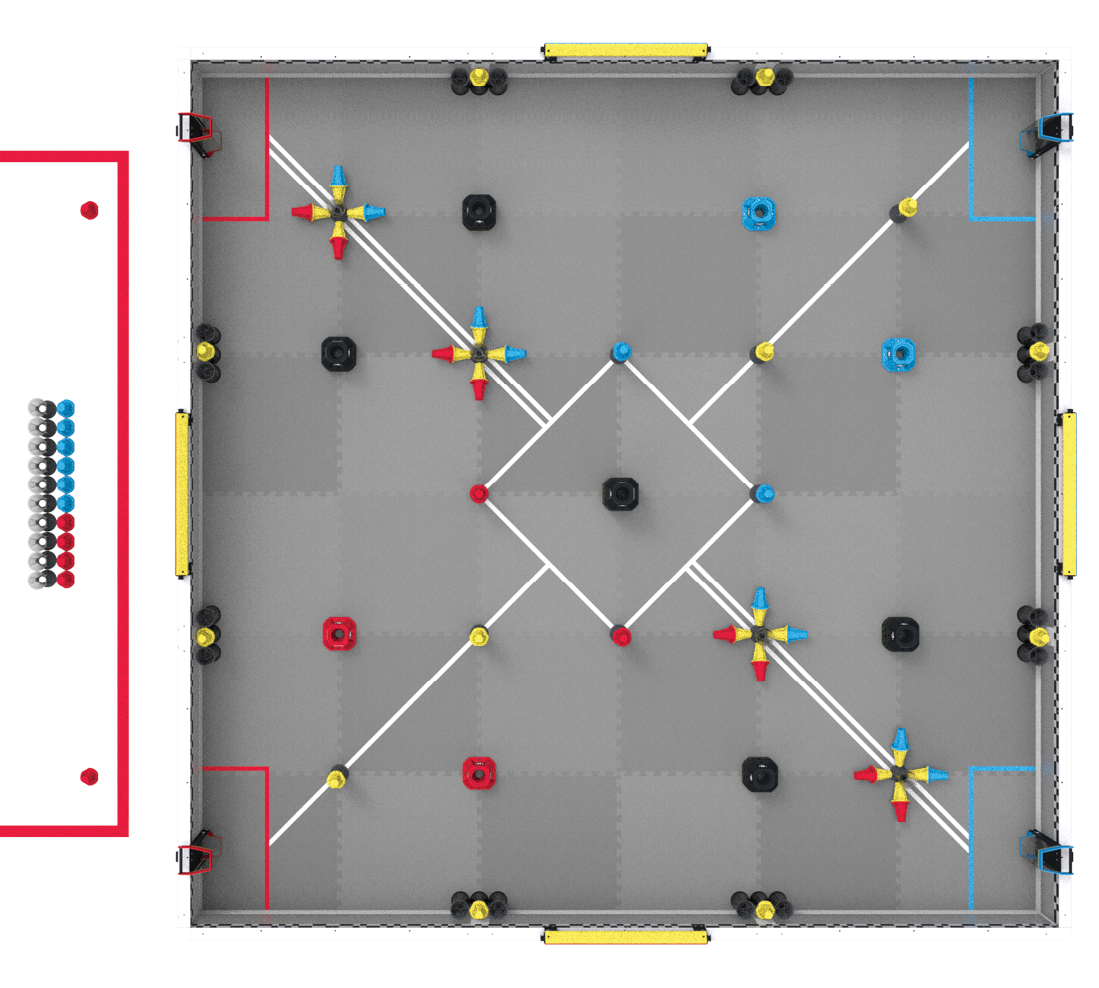
Modifikuoti rungtynių kroviniai. Keturi (4) raudoni/geltoni kėgliai, šeši (6) mėlyni/geltoni kėgliai ir dešimt (10) taurių pradeda nuo aikštės kaip rungtynių kamuoliukų užtaisai. Žr. VURS1 paveikslą.
<VURS2> Komandoms leidžiama naudoti abu robotus savo VEX U robotų įgūdžių varžybose pagal VUT1 ir VUR1.
<VURS3> Abu robotai privalo pradėti robotų įgūdžių rungtynes legaliose raudonojo aljanso starto pozicijose. Taikomos visos kitos SG1 taisyklės dalys. Kiekvienas robotas privalo naudoti vieną raudoną/geltoną kaištį išankstiniam įtempimui pagal SG5.
VURS1 pav.: VEX U robotų įgūdžių rungtynių lauko paruošimas.
<VUT1> Vietoj 2 komandų aljanso formato, VURC tiesioginės rungtynės bus žaidžiamos kaip 1 komanda prieš 1 komandą. Kiekviena komanda kiekvienose rungtynėse naudos du (2) robotus.
Komandos gali sukonstruoti ir atsinešti tiek robotų, kiek nori, tačiau iš duobės į žaidimo aikštelę bet kurioms rungtynėms galima atsinešti tik du (2) – po vieną kiekvieno dydžio, kaip aprašyta VUR1.
Visi robotai privalo praeiti patikrą, prieš jiems leidžiant varžytis.
<VUT2>Atrankos varžybos bus vykdomos taip pat kaip ir VEX V5 turnyre, tačiau naudojant atnaujintą 1v1 formatą, aprašytą VUT1.
<VUT3>Atrankos varžybos bus vykdomos taip pat, kaip ir VEX V5 turnyre, tik be aljanso atrankos. Varžybų pabaigoje viena komanda taps turnyro čempione.
<VUT4>Autonominis laikotarpis kiekvienų akistatų pradžioje bus 30 sekundžių.
Žmonių sąveika su robotais autonominio laikotarpio metu yra griežtai draudžiama.
Jei abi komandos baigia savo pasirodymus nepraėjus 30 sekundžių, jos gali signalizuoti, kad nori anksčiau baigti autonominį laikotarpį. Dėl „ankstyvo sustojimo“ turi susitarti abi komandos ir vyriausiasis teisėjas. Tai nėra reikalavimas, ir ši parinktis turėjo būti nustatyta visoms renginio komandoms, pavyzdžiui, renginio susitikimo metu.
<VUT5>Vairuotojo kontroliuojamas laikotarpis sutrumpinamas iki 90 sekundžių ir prasideda iškart po autonominio laikotarpio.
<VUT6>VURC turnyruose eliminacinėse varžybose dalyvauja mažiau komandų. Komandų skaičius eliminacinėse varžybose tam tikram renginiui nustatomas taip, išskyrus išimtines aplinkybes, gavus „VEX Robotics“ leidimą. Jei komandų skaičius mažesnis nei 16, aukščiausio rango komandos gaus vieną ar daugiau laisvų dienų.
Vieno roboto matmenys rungtynių pradžioje negali viršyti 24 colių (609,6 mm) x 24 colių (609,6 mm) x 24 colių (609,6 mm).
Vieno roboto matmenys rungtynių pradžioje negali viršyti 15 colių (381 mm) x 15 colių (381 mm) x 15 colių (381 mm).
<VUR2> Komandos gali naudoti bet kokius oficialius „VEX Robotics“ produktus, išskyrus toliau pateiktose lentelėse išvardytas išimtis, savo robotui sukonstruoti. Tai apima „VEXpro“, „VEX EXP“, „VEX IQ“, „VEX GO“, „VEX 123“, „VEX CTE“ ir „VEX Robotics by HEXBUG“ produktų linijas. Taikoma R28 taisyklė, tačiau dauguma neelektrinių komponentų modifikacijų yra leidžiamos.
<VUR3> Pagamintos dalys gali būti gaminamos taikant šiuos gamybos procesus iš teisėtų žaliavų:
Priedinės gamybos procesai, tokie kaip 3D spausdinimas.
Subtraktyvūs gamybos procesai, tokie kaip pjovimas, gręžimas, frezavimas arba mechaninis apdirbimas.
Lenkimas, pavyzdžiui, lakštinio metalo laužymas arba termoformavimas.
Medžiagų tvirtinimas viena prie kitos, pavyzdžiui, suvirinimas arba cheminis klijavimas (pvz., epoksidinė derva).
Nemetalų liejimas, pavyzdžiui, poliuretano įpurškimas į 3D spausdintą formą.
<VUR4>Fabricated Parts must be made from legal Raw Stock. To be considered Raw Stock, the material must be obtained in one of the following forms before undergoing the fabrication processes listed in VUR3 :
Type
Shape / Profile
Examples
1
Sheet
Flat Plane
* Sheet metal * ⅛” polycarbonate sheet * Plywood
2
Solid Billet
“Thick” rectangular beam / block
* 4” x 4” x 6” solid aluminum billet * 2” x 2” x 2” acetal block
3
Solid Bar
“Thin” rectangular beam
* 2x4 wood planks * ¼” x 3” aluminum bars
4
Hollow Bar
Hollow rectangular beam
* 1” x 1”, 1/32” wall aluminum box tube
5
Solid Rod
Cylinder, Hexagonal or Rounded Hexagonal Stock
* ¼” steel rod * ¼” acetal rod * VEXpro Hex Shaft
6
Hollow Rod / Tube
Hollow Cylinder, Drilled/Threaded Hexagonal or Rounded Hexagonal Stock
Komerciniai, standartiniai daiktai, skirti naudoti su minimaliais pakeitimais
* Ratai * Pavaros * Paskirstymo diržai ir skriemuliai
5
Medžiagos, skirtos liejimui arba sukepinimui
* Dervos / miltelinio sluoksnio 3D spausdinimas * Išlydytas aliuminis, naudojamas smėlio liejimui
Pastaba: VUR2 turi pirmenybę prieš šią taisyklę. Leidžiama naudoti iš „VEX Robotics“ įsigytas medžiagas, kurios patenka į vieną iš šių kategorijų (pvz., iš anksto pragręžtas „VersaFrame“ profilis).
<VUR6>Pagamintos dalys negali būti pagamintos iš Žaliavų, nes jos kelia saugumo ar žalos riziką renginiui, kitoms komandoms ar lauko elementams. Draudžiamų medžiagų pavyzdžiai, bet jais neapsiribojant:
Bet kokia medžiaga, skirta sukelti liepsną ar pirotechninius efektus.
Bet kokia medžiaga, kuri rungtynių metu yra skysta. Pavyzdžiai: hidrauliniai skysčiai, alyvos, tepalai, skystas gyvsidabris ir padangų sandariklis.
Tai neapima gamybos procesų, kuriuose naudojami skysčiai, pvz., frezavimo aušinimo skystis ar epoksidinė derva.
Bet koks daiktas, kuris sudužus ar kitaip kelia didelį pavojų lauko / saugos saugumui. Pavyzdžiai: stiklo pluošto, akrilo ir anglies pluošto lakštai / vamzdžiai.
Ši taisyklė konkrečiai susijusi su pačiu materialiniu teisnumu. Bet kokie potencialiai nesaugūs mechanizmai, pagaminti iš legalių neapdorotų medžiagų, vis tiek gali būti sprendžiami S1 ir R19.
3D spausdintuvo gijoms, kurių sudėtyje yra anglies pluošto (ar panašių) priedų arba anglies pluošto (ar panašaus) įdėklo, ši išimtis netaikoma ir jos laikomos teisėtomis naudoti gamintose dalyse.
<VUR7>Pagamintas dalis turi pagaminti komandos nariai. Prie bet kokių pagamintų dalių turi būti pridėti dokumentai, kuriuose būtų parodytas komandos projektavimo ir gamybos procesas, susijęs su ta pagaminta dalimi.
Minimali priimtina dokumentacijos forma yra inžinerinis brėžinys su keliais atitinkamos dalies vaizdais. Šie brėžiniai gali būti įtraukti į komandos inžinerinį užrašų sąsiuvinį arba kaip atskiras inžinerinių užrašų sąsiuvinio priedas.
Bet kokia pagaminta dalis turi būti visiškai suprojektuota ir pagaminta Komandos narių. Pavyzdžiui, būtų draudžiamos komandos užsakytos ir trečiosios šalies 3D spausdintuvu atspausdintos dalys.
Komandos privalės pateikti šiuos dokumentus inspektorių, vyriausiųjų teisėjų ar teisėjų prašymu bet kuriuo renginio metu. Jei nebus pateikti priimtini dokumentai, dalis bus laikoma neteisėta naudoti; todėl bus taikomos R2, <G5> ir (arba) G1 nuostatos.
<VUR8> Komandos savo robotuose gali naudoti komerciškai prieinamas spyruokles. Šios taisyklės tikslais „spyruoklė“ yra bet koks įtaisas, naudojamas elastinei potencialinei energijai kaupti ir išlaisvinti. Pavyzdžiai apima, bet neapsiriboja:
Suspaudimo, tempimo, sukimo, pastovios jėgos arba kūginės spyruoklės, pagamintos iš spyruoklinio plieno.
Spyruoklės, pagamintos iš elastingų siūlų arba gumos, pavyzdžiui, chirurginiai vamzdeliai, tamprės arba tampri pinta virvė.
Uždaros kilpos (pneumatiniai) dujų amortizatoriai.
Pastaba: Dujų amortizatoriai nelaikomi pneumatiniais įtaisais pagal VUR14. Dujinių amortizatorių negalima jokiu būdu modifikuoti.
<VUR9> Komandos gali naudoti komerciškai prieinamas tvirtinimo detales savo robotui. Pavyzdžiai (bet jais neapsiribojama):
Varžtai, veržlės, kniedės ir terminio apdirbimo įdėklai
Vyriai, kaiščiai, strypų galai, srieginiai strypai ir žarnų spaustukai
Pagalbiniai tvirtinimo detalių priedai, tokie kaip poveržlės arba tarpinės
Klijai, tokie kaip epoksidiniai klijai, klijai arba lipni juosta (tik tada, kai naudojami dviem dalims sujungti)
Jei pagrindinė detalės funkcija nėra „tvirtinimas“, pirmenybę teikia VUR5, VUR6 ir (arba) VUR7. Neteisėti pavyzdžiai (bet jais neapsiribojama):
Surenkamas ne VEX ratas, net jei techniškai jis gali sujungti protektorių su velenu
80/20 išspaudimas; prie jo „pritvirtinami“ kiti elementai, o ne tvirtinimas atliekamas.
Grip lipnios juostos naudojimas ratų sukibimui pagerinti
<VUR10> Kiekvienas robotas turi naudoti lygiai vienas (1) V5 roboto smegenis ir bent vieną (1) V5 roboto radijo stotelę, prijungtą prie V5 valdiklio.
Komandos privalo laikytis R12 ir <VUR12d> punktuose nurodytų galios taisyklių.
Belaidis ryšys tarp robotų leidžiamas, jei naudojamos legalios V5 robotų smegenys ir V5 robotų radijo stotys. Draudžiami jokie kiti belaidžio ryšio protokolai (pvz., radijas, „Bluetooth“, „Wi-Fi“).
<VUR11>Robotų naudojamų V5 išmaniųjų variklių, kurių gali būti 11 W (276–4840) ir (arba) 5,5 W (276–4842), skaičiuinėra jokių apribojimų. Draudžiama naudoti jokius kitus variklius, servo variklius ar elektroninius pavaros mechanizmus, įskaitant ir tuos, kuriuos parduoda VEX (pvz., 2 laidų 393 variklį).
1 pastaba: VEX U vis dar galioja R28 taisyklė. Komandos negali modifikuoti išmaniųjų variklių ir privalo naudoti oficialias/nemodifikuotas pavarų kasetes.
2 pastaba: Komerciškai prieinami pneumatiniai pavaros ir pneumatiniai solenoidai yra leidžiami pagal VUR14 gaires.
4 pastaba: R11 nurodyta 55 W pavaros agregato riba netaikoma VEX U.
<VUR12> Nėra jokių apribojimų dėl komerciškai prieinamų jutiklių, išorinių procesorių ar papildomos elektronikos, kurią robotai gali naudoti jutimui ir apdorojimui, išskyrus šiuos atvejus:
Jutikliai ir išoriniai procesoriai PRIVALO būti prijungti prie V5 roboto smegenų per bet kurį iš išoriškai prieinamų prievadų (t. y. be jokių komercinės elektronikos modifikacijų). Jutiklis gali būti prijungtas prie išorinio procesoriaus, kuris vėliau jungiasi prie V5 roboto smegenų.
Jutikliai ir papildoma elektronika gali gauti energiją tik iš bet kurio iš šių šaltinių:
Tiesiai iš V5 roboto smegenų per bet kurį išoriškai prieinamą prievadą.
Iš papildomo ličio jonų, ličio geležies arba nikelio metalo hidrido akumuliatorių bloko (jutiklio / apdorojimo maitinimui galima naudoti tik vieną (1) papildomą akumuliatorių). Šis papildomas akumuliatorių blokas turi veikti ne didesne kaip 13 voltų įtampa.
Leidžiami jutikliai, išoriniai procesoriai ir (arba) papildoma elektronika, kuriuose yra mažos galios variklis kaip neatsiejama jų pagrindinės jutimo / apdorojimo funkcijos dalis, pvz., išorinio procesoriaus aušinimo ventiliatorius arba besisukantis jutiklis.
Atskirai veikiantys varikliai, kurie neatlieka jokių papildomų jutimo ar apdorojimo funkcijų (pvz., naudojant komerciškai prieinamą bešepetinį variklį pavaros sistemoje), nelaikomi teisėta papildoma elektronika ir būtų laikomi VUR11pažeidimu.
Pneumatiniai solenoidai yra vieninteliai solenoidų tipai, kurie leidžiami kaip papildoma elektronika. Solenoidai, naudojami bet kokiam kitam tikslui nei pneumatinio vožtuvo atidarymas ir uždarymas, laikomi pavara ir todėl draudžiami pagal VUR11.
R28 vis dar galioja „VEX U“, komandos negali keisti ar modifikuoti elektroninių dalių iš „VEX“ produktų linijų. V5 optinio jutiklio ir V5 atstumo jutiklio blokus leidžiama pasukti jų pagrindų atžvilgiu ir gaminti šiems jutikliams pritaikytas galines plokštes.
<VUR13> Komerciškai prieinami elektromechaniniai mazgai nėra legalūs naudoti robotuose.
Šios taisyklės tikslais bet kokia sistema, kuri integruoja jutiklius su kitomis mechaninėmis dalimis, kurias pagamino ne komandos nariai, ir kurios atlieka platesnę funkciją nei pagrindinis jutiklio apibrėžimas, būtų laikoma elektromechaniniu mazgu ir todėl nėra leistina.
Pavyzdžiai gali būti, bet jais neapsiribojama: odometro moduliai.
Komerciškai prieinami jutikliai su paprastais plastikiniais korpusais, kurie nenaudojami jokioms kitoms paskirtims, išskyrus vidinių komponentų apsaugą ir jutiklio montavimą, nelaikomi elektromechaniniais mazgais.
<VUR14> Komandos gali naudoti neribotą kiekį šių komerciškai prieinamų pneumatinių komponentų: cilindrus, pavaras, vožtuvus, manometrus, rezervuarus, reguliatorius, kolektorius, vamzdžius ir solenoidus.
Pneumatinius įrenginius galima įkrauti ne daugiau kaip 100 psi slėgiu.
Kompresorių ar bet kokių kitų „roboto“ įkrovimo formų naudoti draudžiama.
Visi komerciniai komponentai turi būti skirti 100 psi ar didesniam slėgiui. Komandos turėtų būti pasirengusios inspektoriams paprašius pateikti šiuos įvertinimus patvirtinančius dokumentus.
Komponentų negalima modifikuoti, palyginti su jų pradine būsena, išskyrus šias išimtis:
Pneumatinių vamzdžių ar laidų pjovimas reikiamu ilgiu; komponentų surinkimas naudojant jau esamus sriegius, laikiklius ar jungiamąsias detales; arba smulkių kosmetinių etikečių klijavimas
Jei naudojami komerciškai prieinami 12 V solenoidai, jie laikomi papildoma elektronika ir todėl turi atitikti visas VUR12 išvardytas sąlygas. 12 V solenoidus galima maitinti iš papildomo maitinimo šaltinio (per <VUR12d>) arba iš 5 V-12 V įtampos keitiklio iš V5 roboto smegenų. Jei solenoido sąsajai naudojamas išorinis maitinimo šaltinis (arba kitas papildomas elektronikos įrenginys), komandos PRIVALO įrodyti, kad solenoidas negali gauti energijos, kol robotas gauna išjungimo būseną iš lauko valdiklio.
<VUR15>Komandos savo robotuose gali naudoti komerciškai prieinamus guolius. Šioje taisyklėje „guolis“ – tai dalis, kuri laiko išorines apkrovas, sumažina trintį ir pagerina efektyvumą, palengvindama sklandų dinaminį judėjimą tarp komponentų. Teisiniai pavyzdžiai (bet jais neapsiribojama):
Sukamąjį judesį palaikančios dalys: radialiniai guoliai, ritininiai guoliai, atraminiai guoliai, adatiniai guoliai, vienpusiai guoliai, įvorės ir kt.
Norime, kad universitetai varžytųsi pasaulinėje arenoje. Mokyklos neapsiriboja viena komanda, ir komandą gali sudaryti keli koledžai, tačiau tikimės, kad kiekviena komanda tapatinasi su viena (1) aukštojo mokslo įstaiga ir didžiuojasi ja. (pvz., „Klarksono universitetas“ ir „Kalifornijos universitetas Santa Barbaroje“). Žinoma, skatinamos prisijungti universitetinio lygio „klubo“ komandos ir mišrios sudėties komandos! Tačiau, kaip pažymėta Studentų tinkamumo politikoje, studentai, kurie dar nebaigė vidurinės mokyklos, negali dalyvauti VEX U programoje, net jei jie studijuoja dvigubą universitetą arba lanko aukštojo mokslo kursus. Studentas negali būti VEX V5 ir VURC komandos narys vienu metu, nepriklausomai nuo tinkamumo.